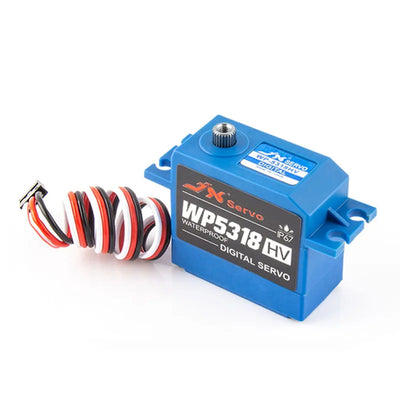
Kpower DM090W Serwomechanizm PWM, IP67 Wodoodporny z Metalowymi Przekładniami do Modeli RC
Kpower DM090W Serwomechanizm PWM, IP67 Wodoodporny z Metalowymi Przekładniami do Modeli RC
Kpower
Cena regularna
$35.00 USD
Cena regularna
Cena sprzedaży
$35.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Serwo Kpower DM090W to silnik serwo PWM do modeli RC i mechanizmów z kontrolą pozycji w sprzęcie narażonym na działanie wody. Łączy metalowe przekładnie, czujnik pozycji potencjometru oraz obudowę z tworzywa sztucznego o klasie IP67. Przy 6 V dostarcza moment obrotowy 10,5 kg·cm i prędkość bez obciążenia 0,08 s/60°. Jego zakres roboczy 4,8–8,4 V oraz wymiary 40,7 × 19,8 × 37,7 mm wspierają planowanie integracji elektrycznej i mechanicznej.
Funkcje
- Metalowa przekładnia napędzana silnikiem DC z szczotkami.
- Kontrola PWM z informacją zwrotną o pozycji potencjometru i częstotliwością roboczą 50–333 Hz.
- Obudowa z tworzywa sztucznego o klasie IP67 z dwoma łożyskami kulkowymi (2BB).
- 25T, Ø6 mm zębatka; wałek wyjściowy ma centralny gwintowany otwór.
- Wycięcia montażowe do mocowania serwo do struktury montażowej.
- Zakres kąta ruchu 120°/180°, do dostosowania.
Specyfikacje
| Parametr | DM090W |
|---|---|
| Moment zastoju | 10.5 kg·cm przy 6 V |
| Moment nominalny | 2.5 kg |
| Prędkość bez obciążenia | 0.08 s/60° przy 6 V |
| Waga | 60 g |
| Wymiary | 40.7 × 19.8 × 37.7 mm |
| Zakres kąta ruchu | 120°/180° (możliwość dostosowania) |
| Napięcie robocze | 4.8–8.4 V |
| Wielowypust zębatki Horn | 25T, Ø6 mm |
| Materiał zębatki | Metal |
| Silnik | DC z szczotkami |
| Protokół | PWM |
| Prąd bez obciążenia | 1800 mA |
| Czujnik pozycji | Potencjometr |
| Materiał obudowy | Plastik |
| Łożyska kulkowe | 2BB |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP67 |
| Szczegóły wyjścia i montażu | Wałek wyjściowy z wielowypustem z centralnym gwintowanym otworem; szczeliny montażowe |
Zastosowania
- Modele RC: uruchamiają łącza pozycjonujące za pomocą kontroli PWM, z 0.08 s/60° ruch bez obciążenia przy 6 V.
- Podwodne drony i podwodne roboty: mechanizmy pozycyjne w zestawach narażonych na wodę z wykorzystaniem obudowy o klasie IP67. Klasa IP nie określa głębokości ani czasu ciągłego zanurzenia.
- Elektryczne deski surfingowe: uruchamiają mechanizmy kontrolowane pozycyjnie, gdzie obudowa o klasie IP67 ma znaczenie w kontekście narażenia na wodę.
- Roboty do czyszczenia podłóg i inteligentne bidety: poruszają mechanizmy pozycyjne z wykorzystaniem sprzężenia zwrotnego z potencjometru i wodoodpornej obudowy.
- Maszyny do gazowanej wody sodowej: napędzają mechanizmy kontrolowane pozycyjnie z wejściem PWM i metalowymi zębatkami.
- Inteligentne sygnały samochodowe: poruszają mechanizmy pozycyjne sygnałów z wykorzystaniem kontroli PWM i sprzężenia zwrotnego z potencjometru.
Dokumenty
- Rysunek Kpower DM090W — Rysunek (PDF)
- Rysunek OCservo OCS D9501 — Rysunek Ocservo Ocs D 9501 (PDF)
- Podręcznik OCServo OCS D9501 — Podręcznik Ocservo Ocs D 9501 (PDF)
- Podręcznik Kpower Servo 3 — Podręcznik (PDF)
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Filmy produktowe
Szczegóły wizualne
Film produktowy
Cechy i projekt


Specyfikacje i wydajność


Dodatkowe szczegóły produktu


Konfiguracja i użycie


Interfejsy i połączenia

Przykłady zastosowań