Kpower DMC027 Bezrdzeniowy Serwomechanizm Cyfrowy, Tytanowe Przekładnie, 25T Spline do Modeli RC i Dronów
Kpower DMC027 Bezrdzeniowy Serwomechanizm Cyfrowy, Tytanowe Przekładnie, 25T Spline do Modeli RC i Dronów
Kpower
Cena regularna
$41.00 USD
Cena regularna
Cena sprzedaży
$41.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
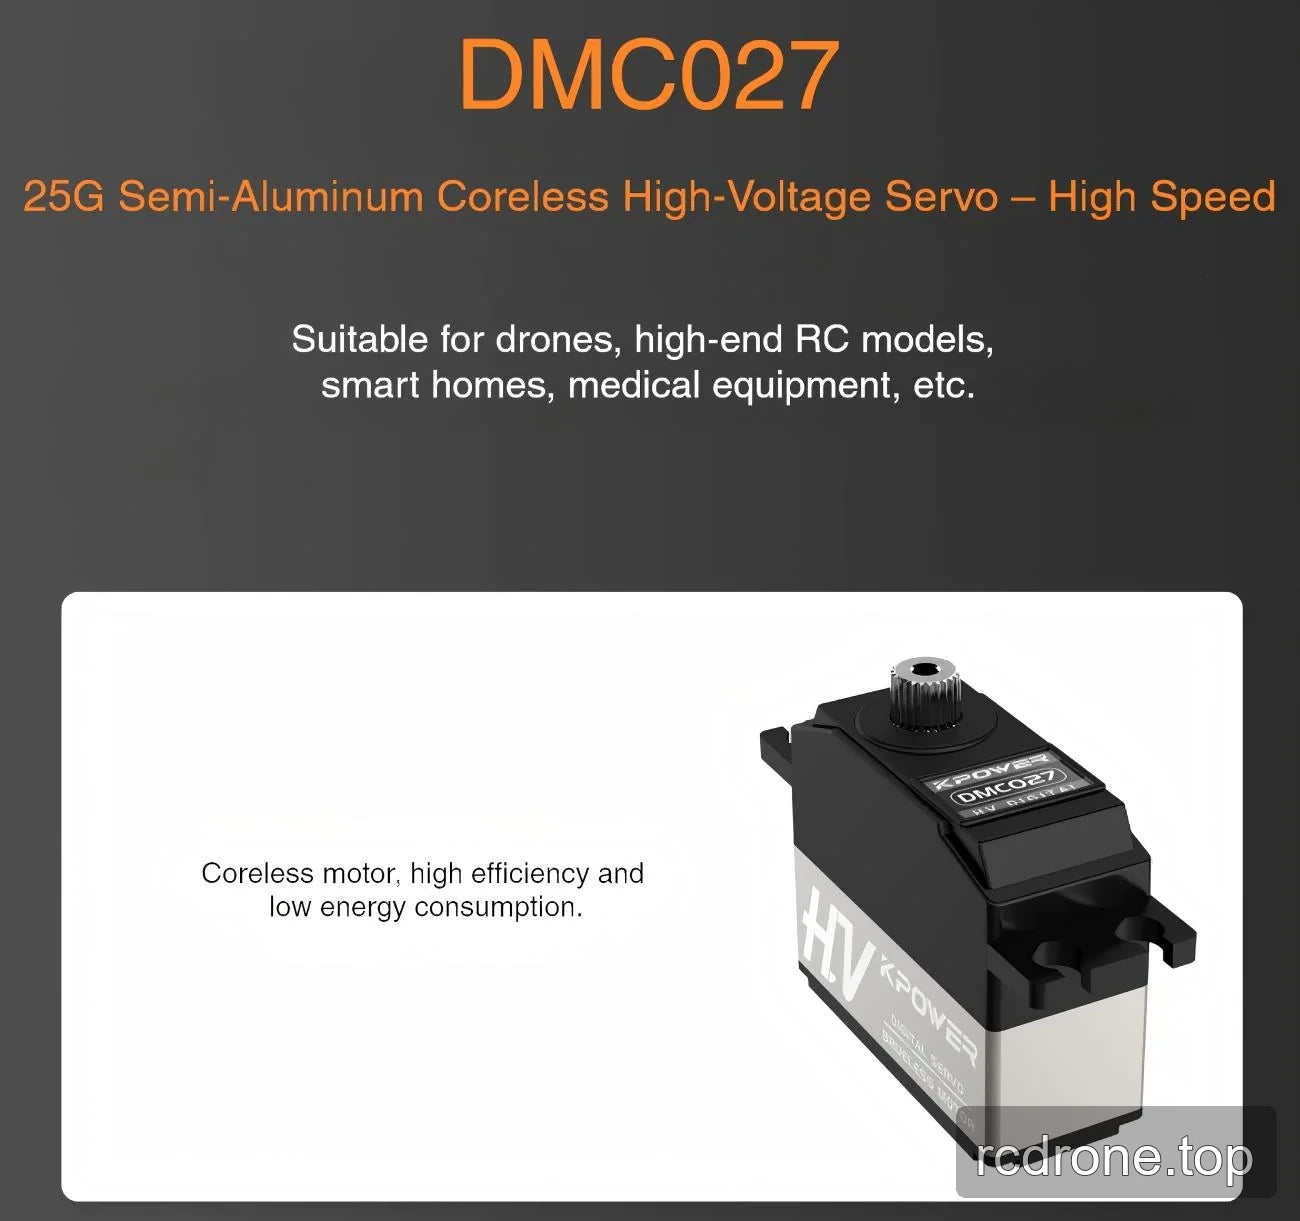
Serwo Kpower DMC027 to serwo cyfrowe bezrdzeniowe do modeli RC, dronów i kompaktowych zadań aktuaacyjnych. Łączy w sobie przekładnie tytanowe, obudowę ze stopu aluminium obrabianą CNC oraz spline wyjściowy 25T. Określony moment obrotowy wynosi 2,8 kg·cm przy 4,8 V i 3,6 kg·cm przy 6,0 V, z odpowiadającymi prędkościami 0,06 i 0,05 sekundy na 60°, co pomaga nabywcom dopasować reakcję i wyjście do ich mechanizmu.
Funkcje
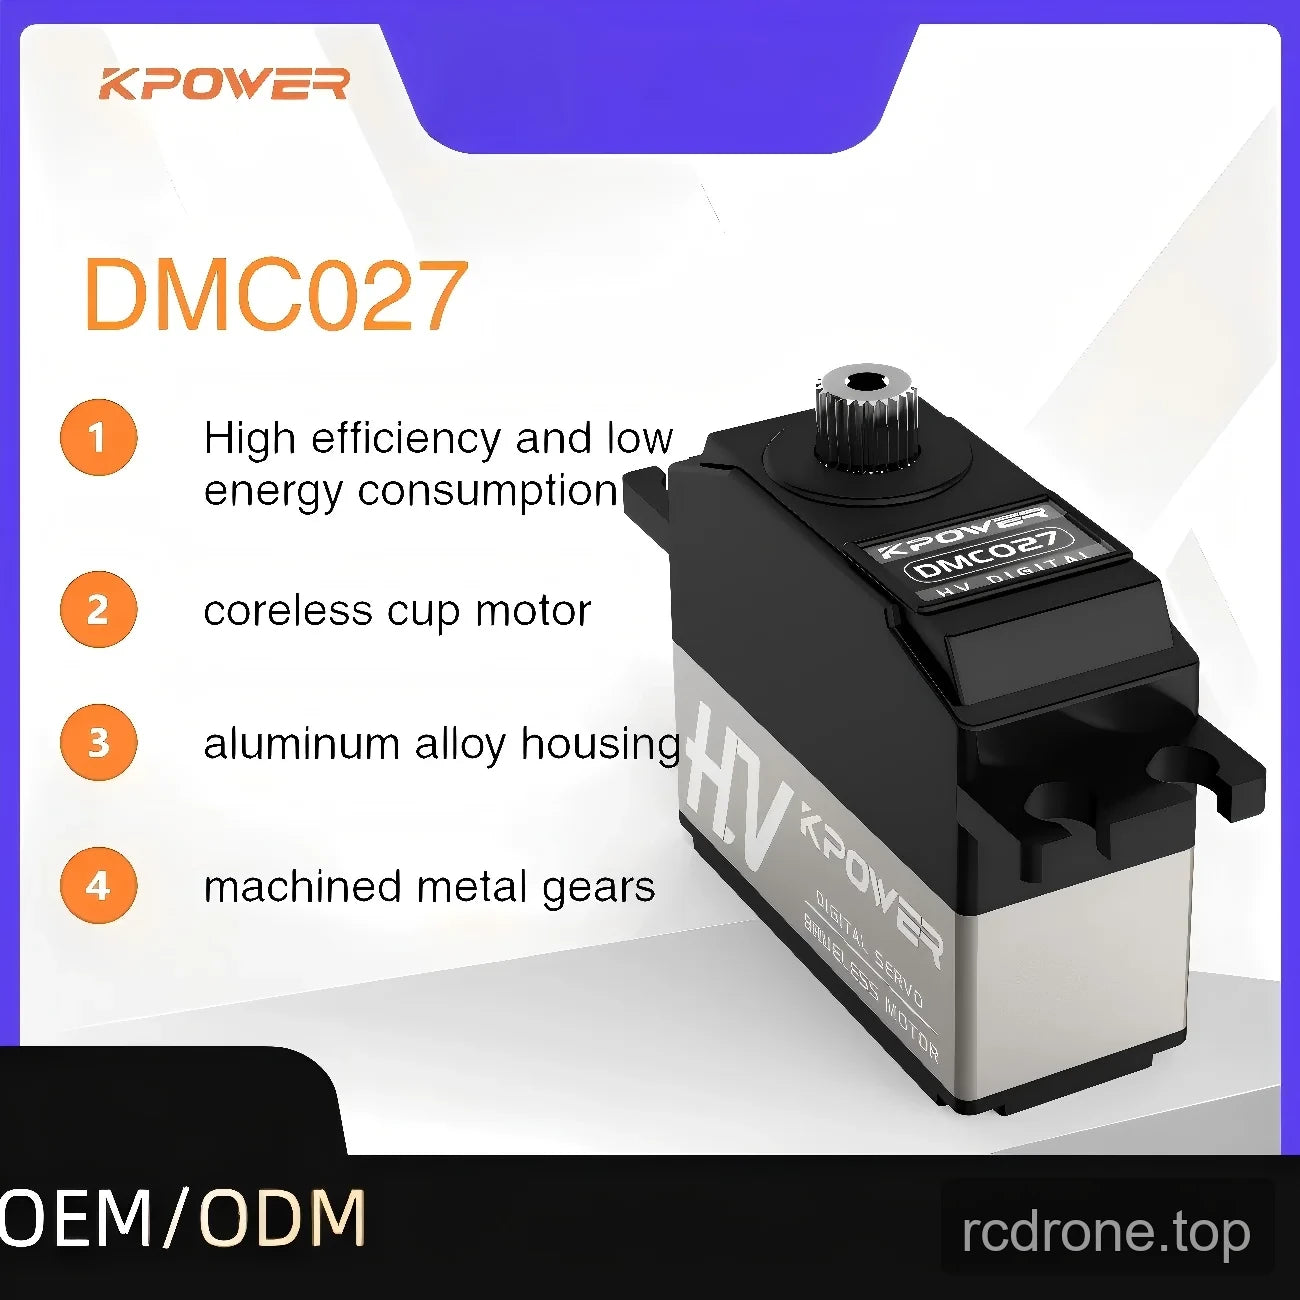
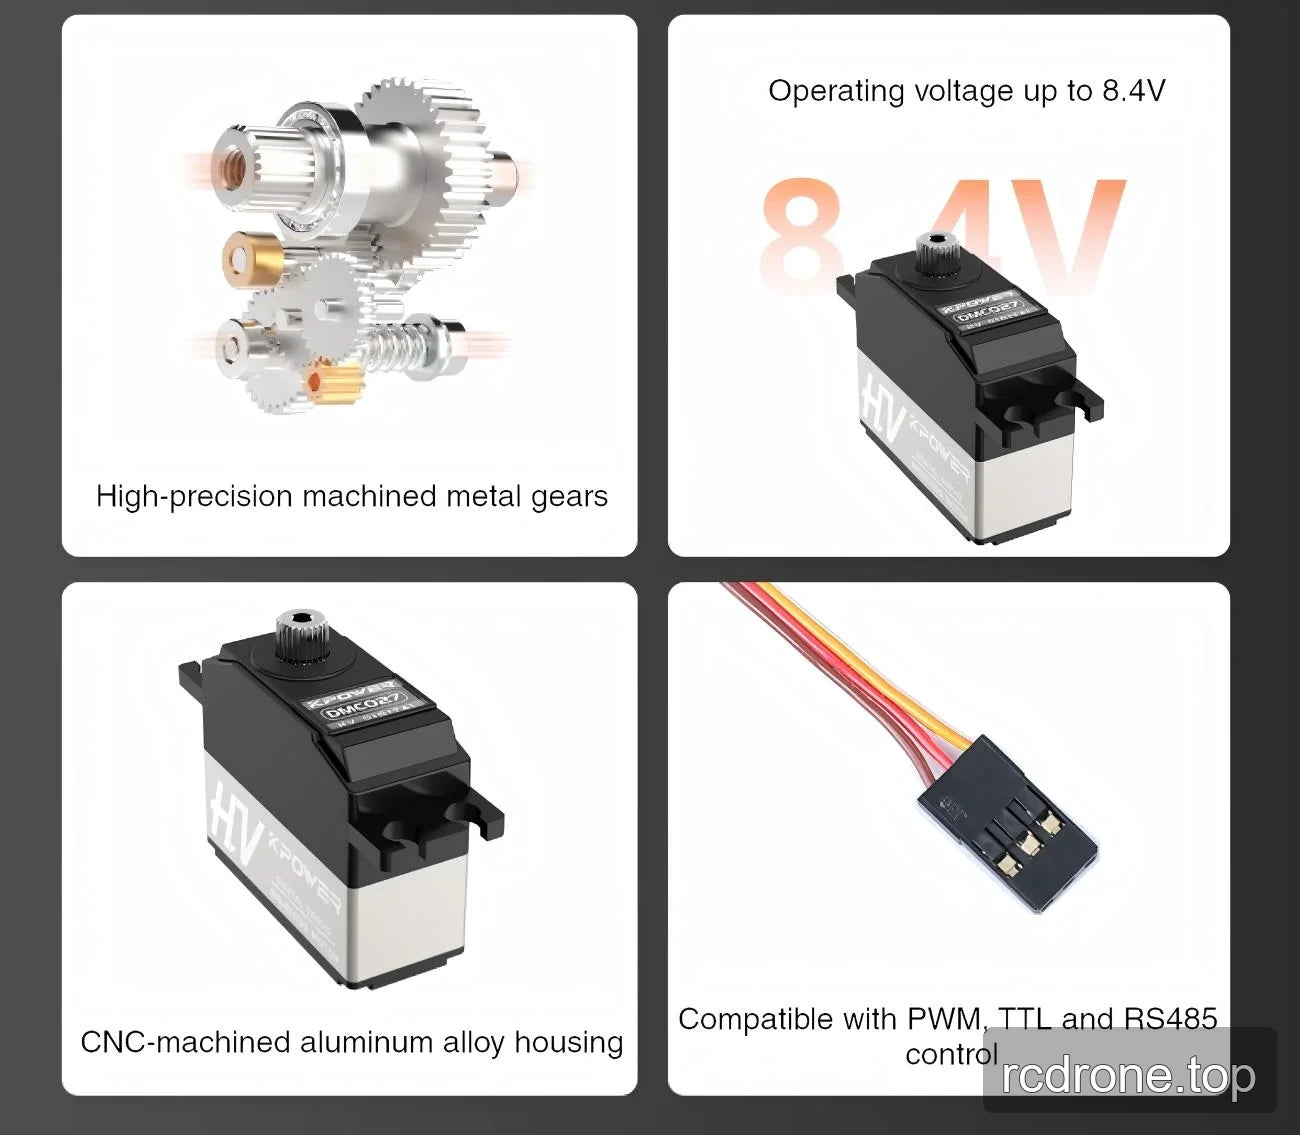
- Bezrdzeniowy silnik kubkowy z cyfrowym serwo sterowaniem.
- Pół-aluminiowa konstrukcja z obudową ze stopu aluminium obrabianą CNC.
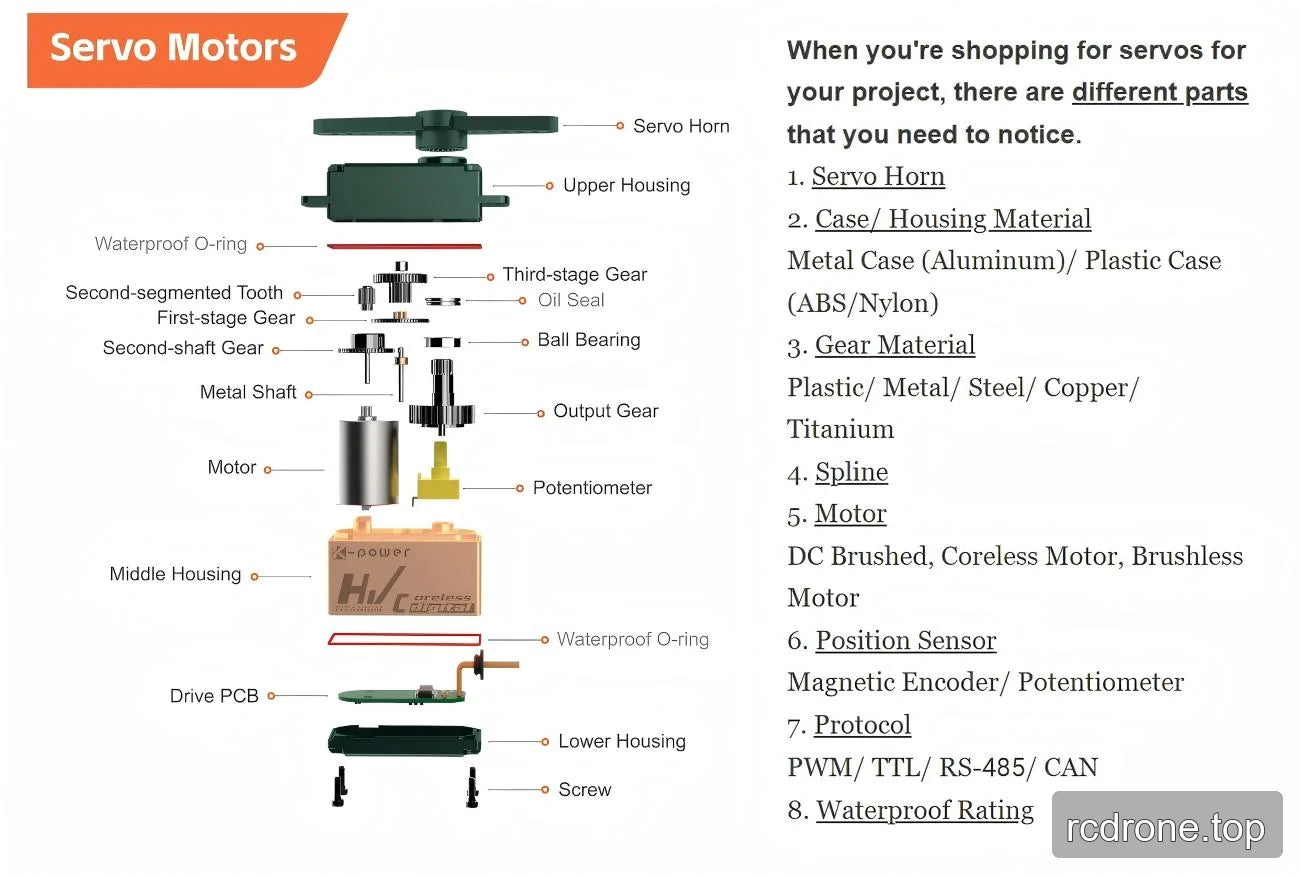
- Precyzyjnie obrabiane przekładnie tytanowe i układ łożysk 2BB.
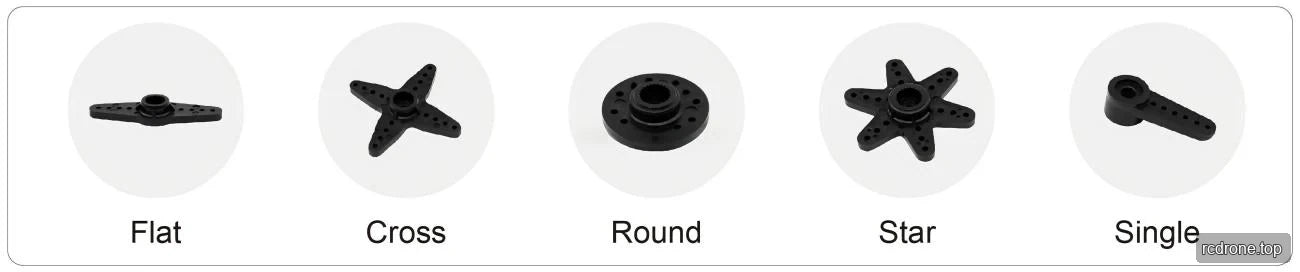
- 25T spline wyjściowy do połączenia mechanicznego.
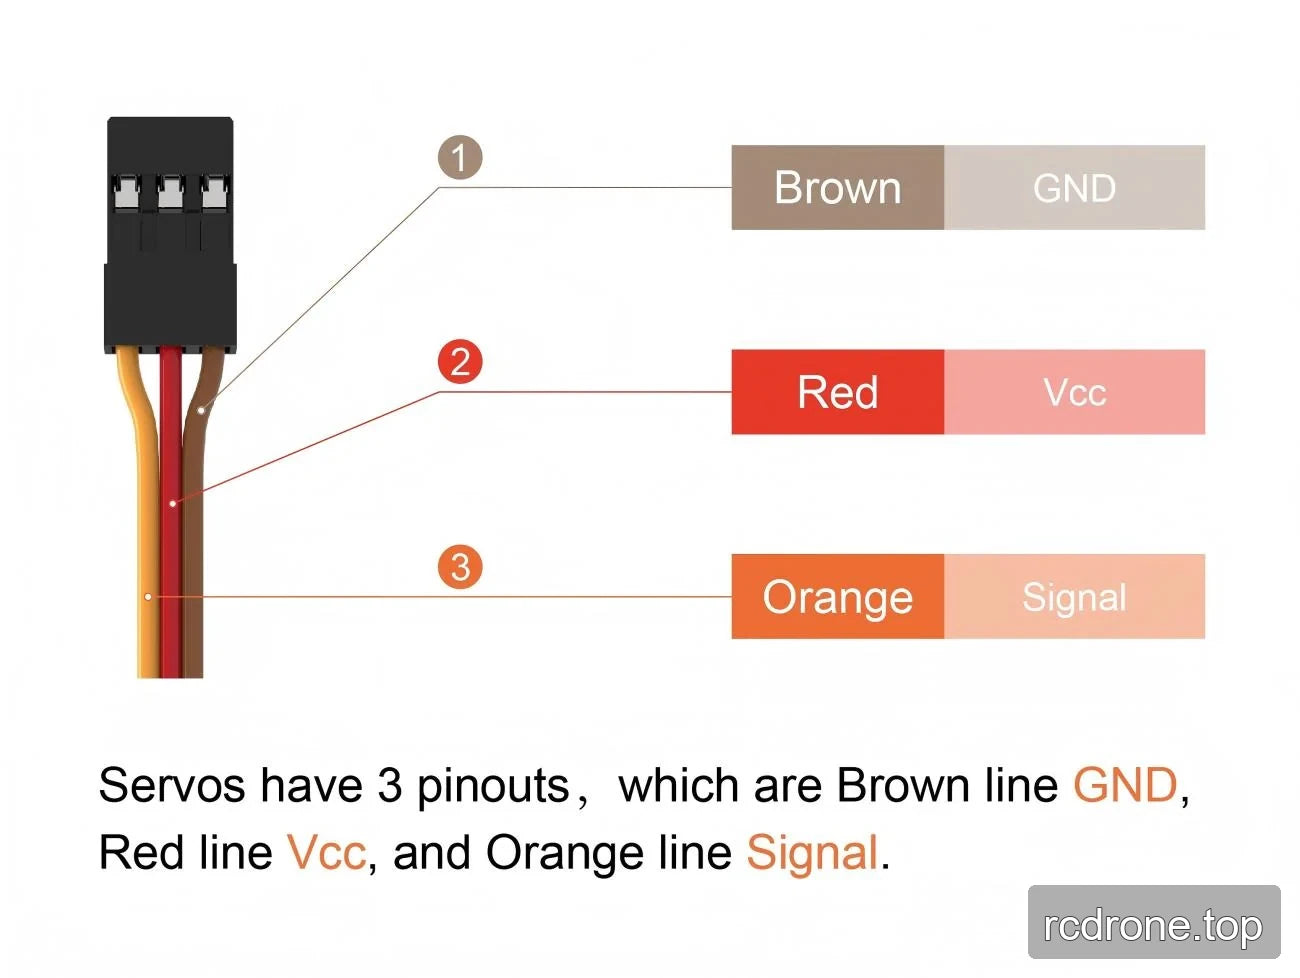
- PWM, TTL i RS485 to wymienione interfejsy sterujące.
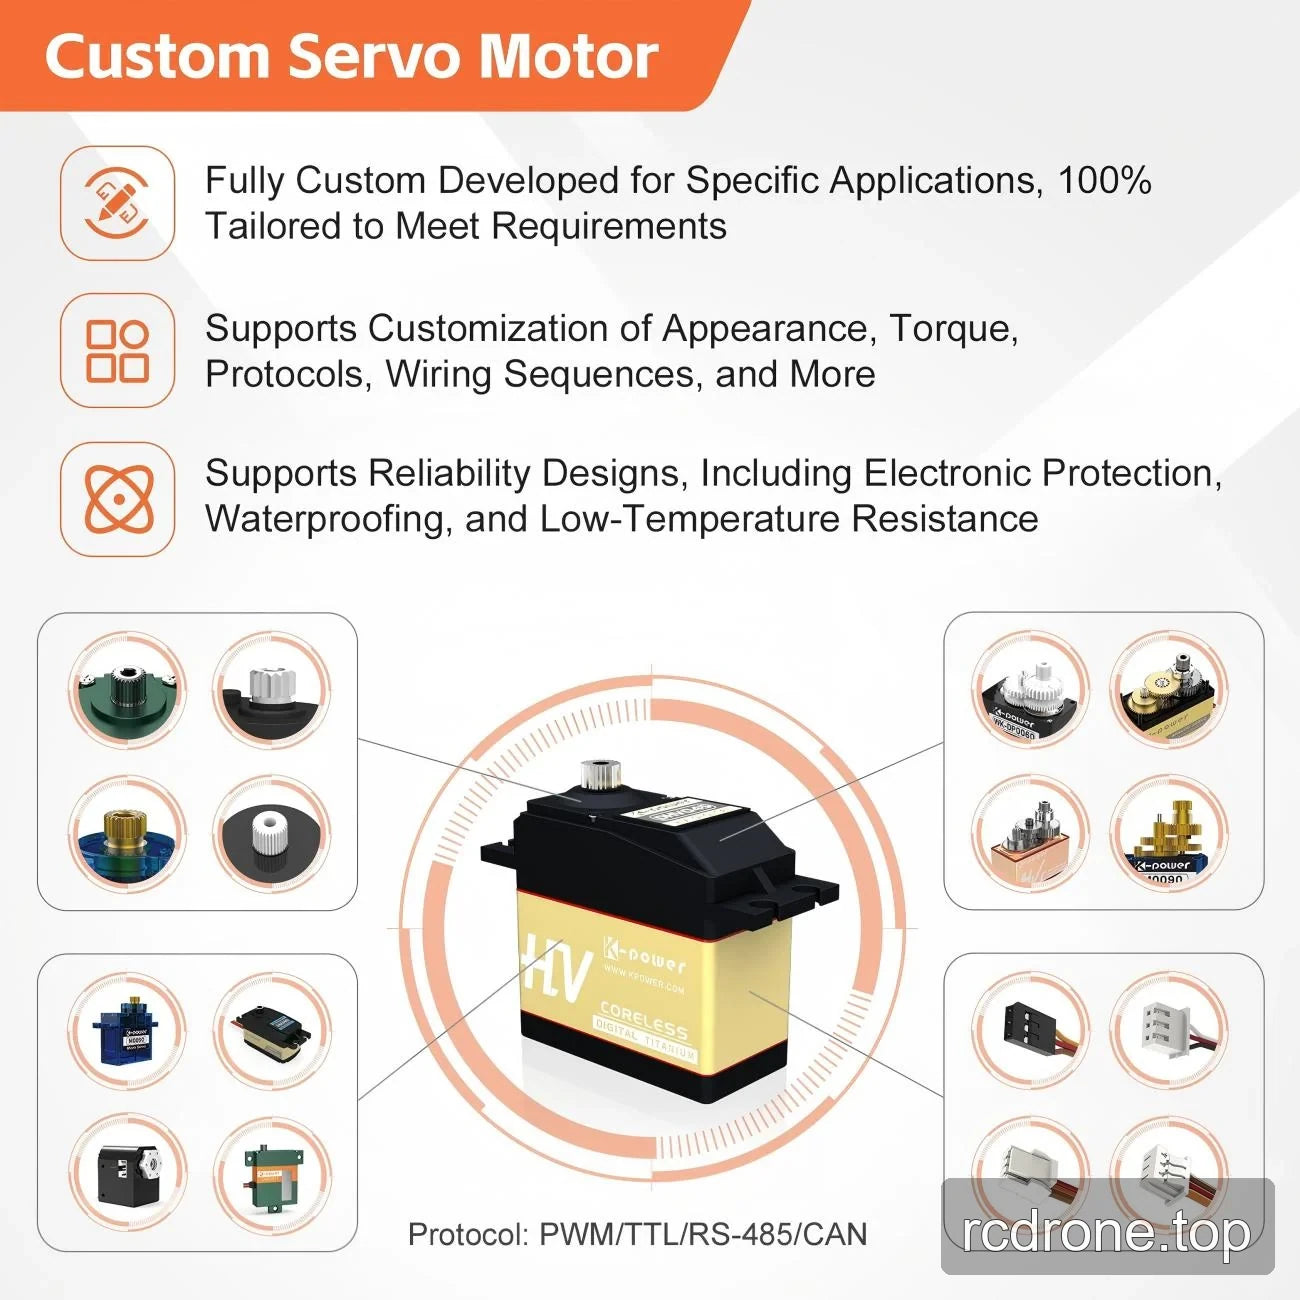
- Możliwość dostosowania długości przewodów i personalizacji OEM.
Specyfikacje
| Parametr | specyfikacja DMC027 |
|---|---|
| Marka | Kpower |
| Model / typ | serwo cyfrowe DMC027 |
| Typ silnika | Silnik bezrdzeniowy |
| Budowa obudowy | Polialuminiowa; obudowa środkowa z aluminium obrabiana CNC |
| Materiał i budowa przekładni | Tytan; precyzyjnie obrabiane metalowe zębatki |
| Typ łożyska | 2BB |
| Wymiary | 36 × 15 × 29 mm / 1.4 × 0.6 × 1.1 in |
| Moment obrotowy przy 4.8 V | 2.8 kg·cm (39 oz·in) |
| Moment obrotowy przy 6.0 V | 3.6 kg·cm (50 oz·in) |
| Prędkość przy 4.8 V | 0.06 s/60° |
| Prędkość przy 6.0 V | 0.05 s/60° |
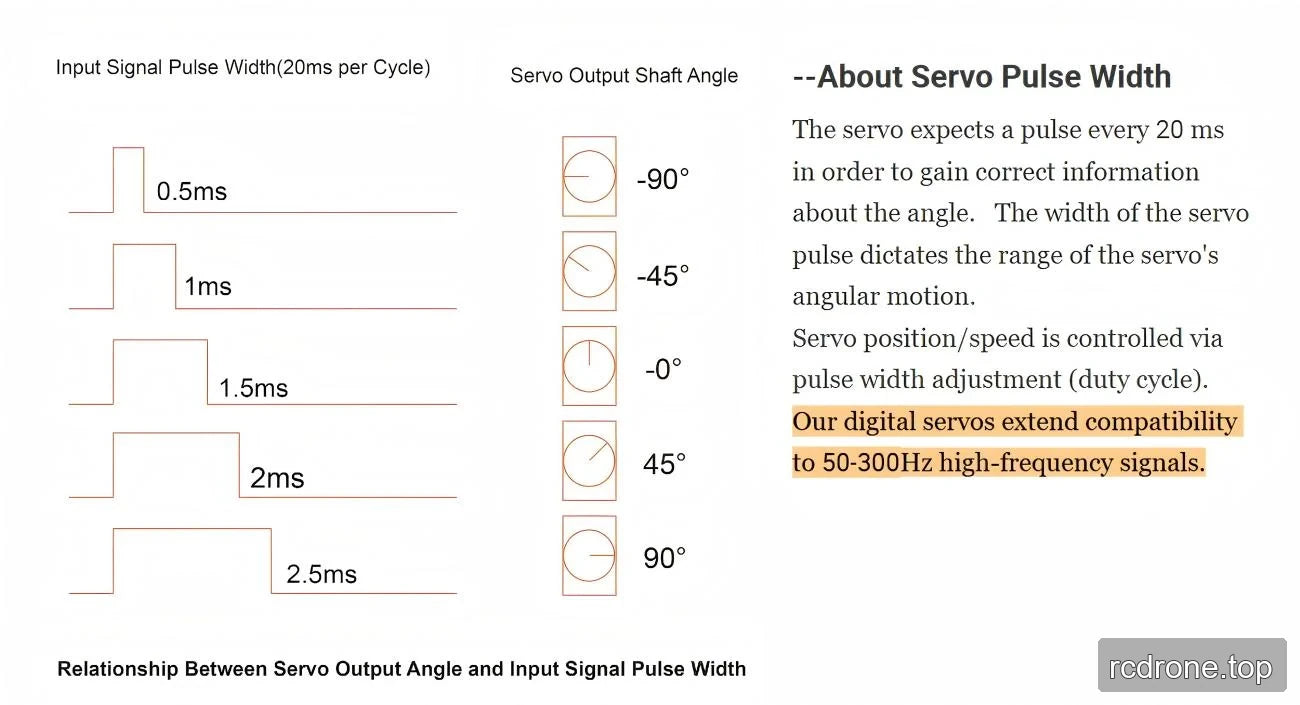
| Szerokość impulsu | 900–2100 μs |
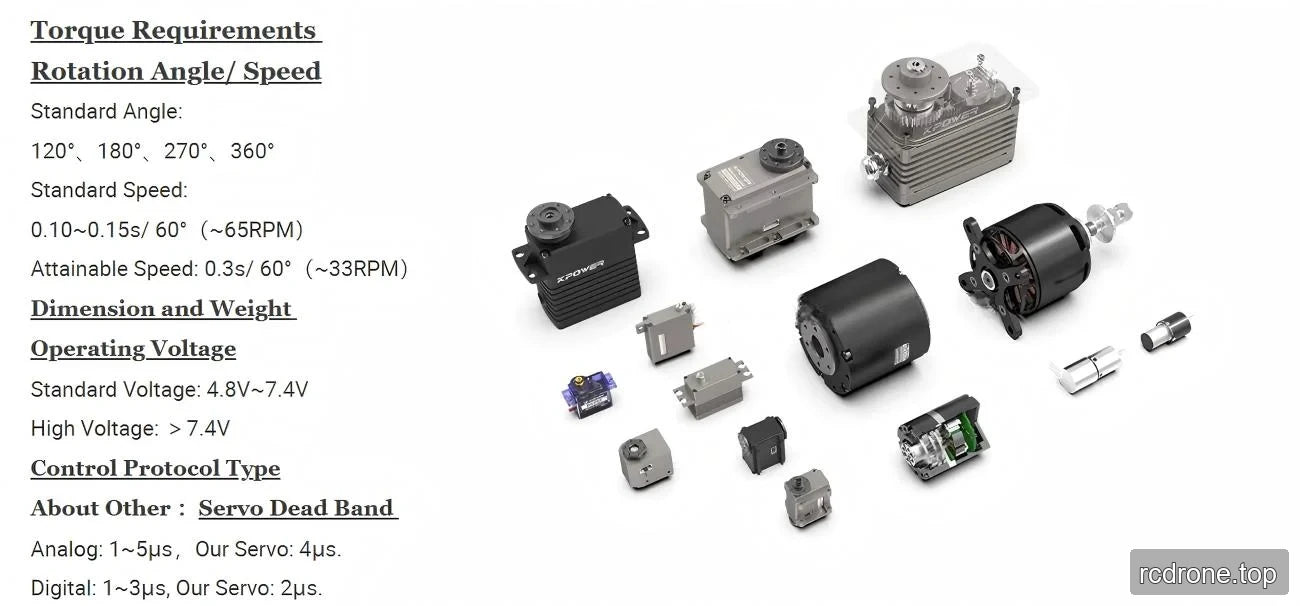
| Szerokość martwej strefy | 2 μs |
| Wymienione typy złączy | JR / FT / JST1.5 / JST2.0 / Inne |
| Wymienione interfejsy sterujące | PWM / TTL / RS485 |
| Temperatura pracy | −20 do 60 °C |
| Wyjście spline | 25T |
| Długość przewodu | Na podstawie wymagań klienta |
| Wodoodporność | Tak |
| Certyfikacja | CE & FCC |
| Usługa dostosowania | Dostosowanie i OEM dostępne |
Zastosowania
- Samoloty RC, helikoptery i drony: sterowanie linkami napędowymi lub mechanizmami podwozia przy użyciu silnika bezrdzeniowego i określonej reakcji 0,06 s/60° przy 4,8 V lub 0,05 s/60° przy 6,0 V.
- Samochody RC i łodzie: uruchamiają kierowanie lub inne połączenia kontrolne z 25T wyjściowym spline i tytanowym układem zębatym.
- Roboty RC: pozycjonują kompaktowe mechanizmy ruchome z serwomechanizmem o wymiarach 36 × 15 × 29 mm i martwą strefą 2 μs.
- Mechanizmy inteligentnego domu i sprzętu medycznego: zapewniają kompaktowe pozycjonowanie napędzane serwomechanizmem, gdzie określony moment obrotowy, reakcja i rozmiar fizyczny odpowiadają mechanizmowi.
Dokumenty
- Rysunek Kpower DMC027 — Rysunek (PDF)
- Serwo Kpower 3 — Podręcznik (PDF) — nazwa pliku DMC026
- Rysunek OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Film produktowy
Funkcje i projekt
Specyfikacje i wydajność
Dodatkowe szczegóły produktu
Konfiguracja i użycie

Interfejsy i połączenia
Przykłady zastosowań