Kpower DMC150 Cyfrowy Serwomechanizm Bezrdzeniowy, 40 × 20 × 40 mm, do modeli RC i robotów
Kpower DMC150 Cyfrowy Serwomechanizm Bezrdzeniowy, 40 × 20 × 40 mm, do modeli RC i robotów
Kpower
Cena regularna
$79.00 USD
Cena regularna
Cena sprzedaży
$79.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
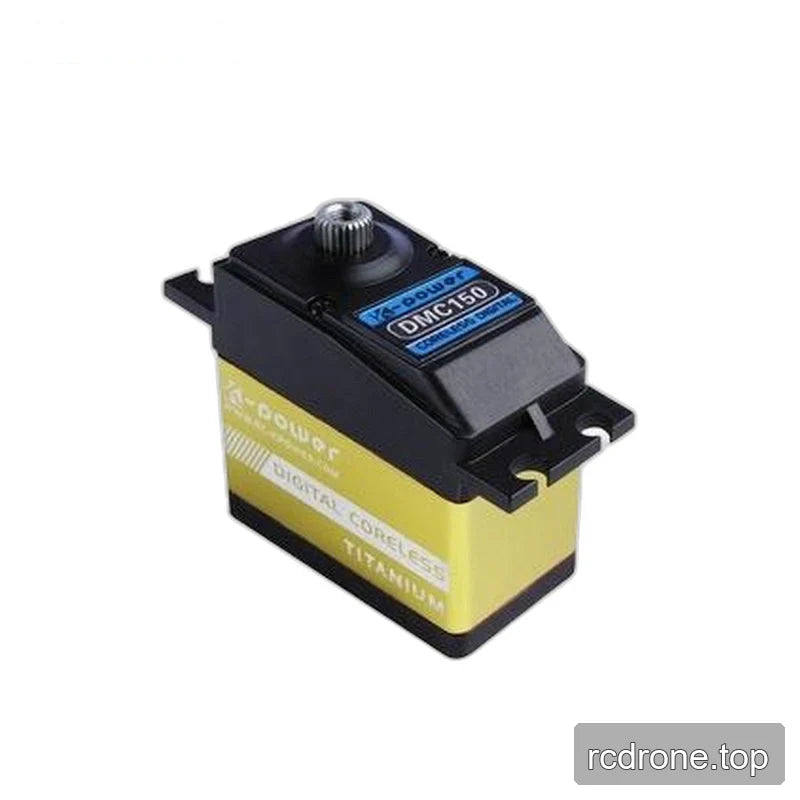
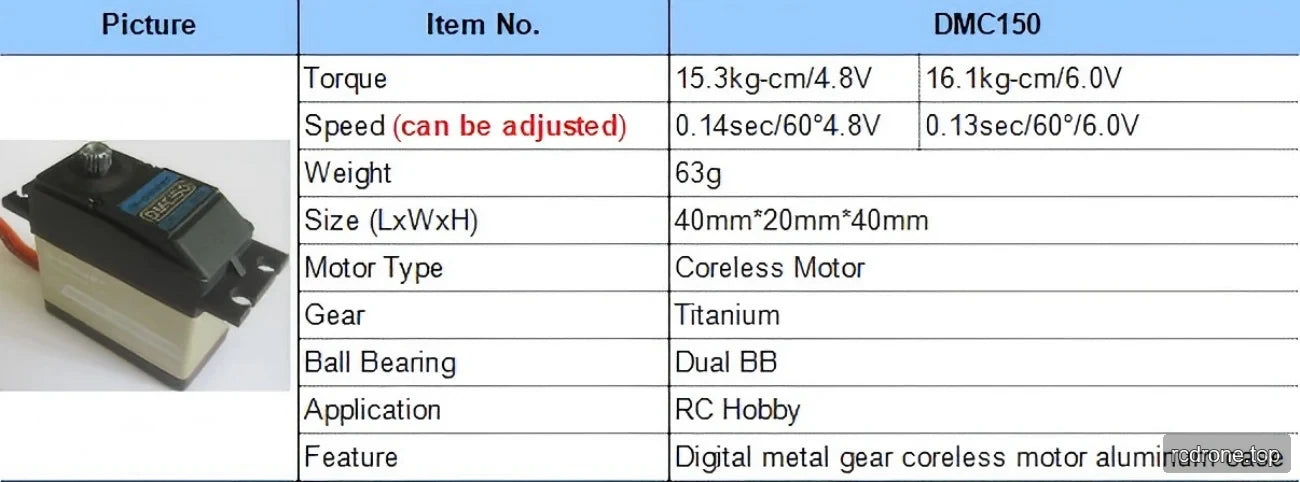
Silnik Kpower DMC150 to cyfrowy serwomotor bezrdzeniowy przeznaczony do samochodów RC, łodzi, samolotów o stałym skrzydle i robotów. Jego obudowa o wymiarach 40 × 20 × 40 mm łączy aluminiową obudowę środkową, metalowe przekładnie i podwójne łożyska kulkowe. Regulowana prędkość wspiera dostosowywanie ruchu, podczas gdy moment obrotowy i prędkość specyficzne dla napięcia pomagają w doborze. DMC150 obsługuje napięcie zasilania do 8,4 V.
Cechy
- Cyfrowy serwomotor z silnikiem bezrdzeniowym.
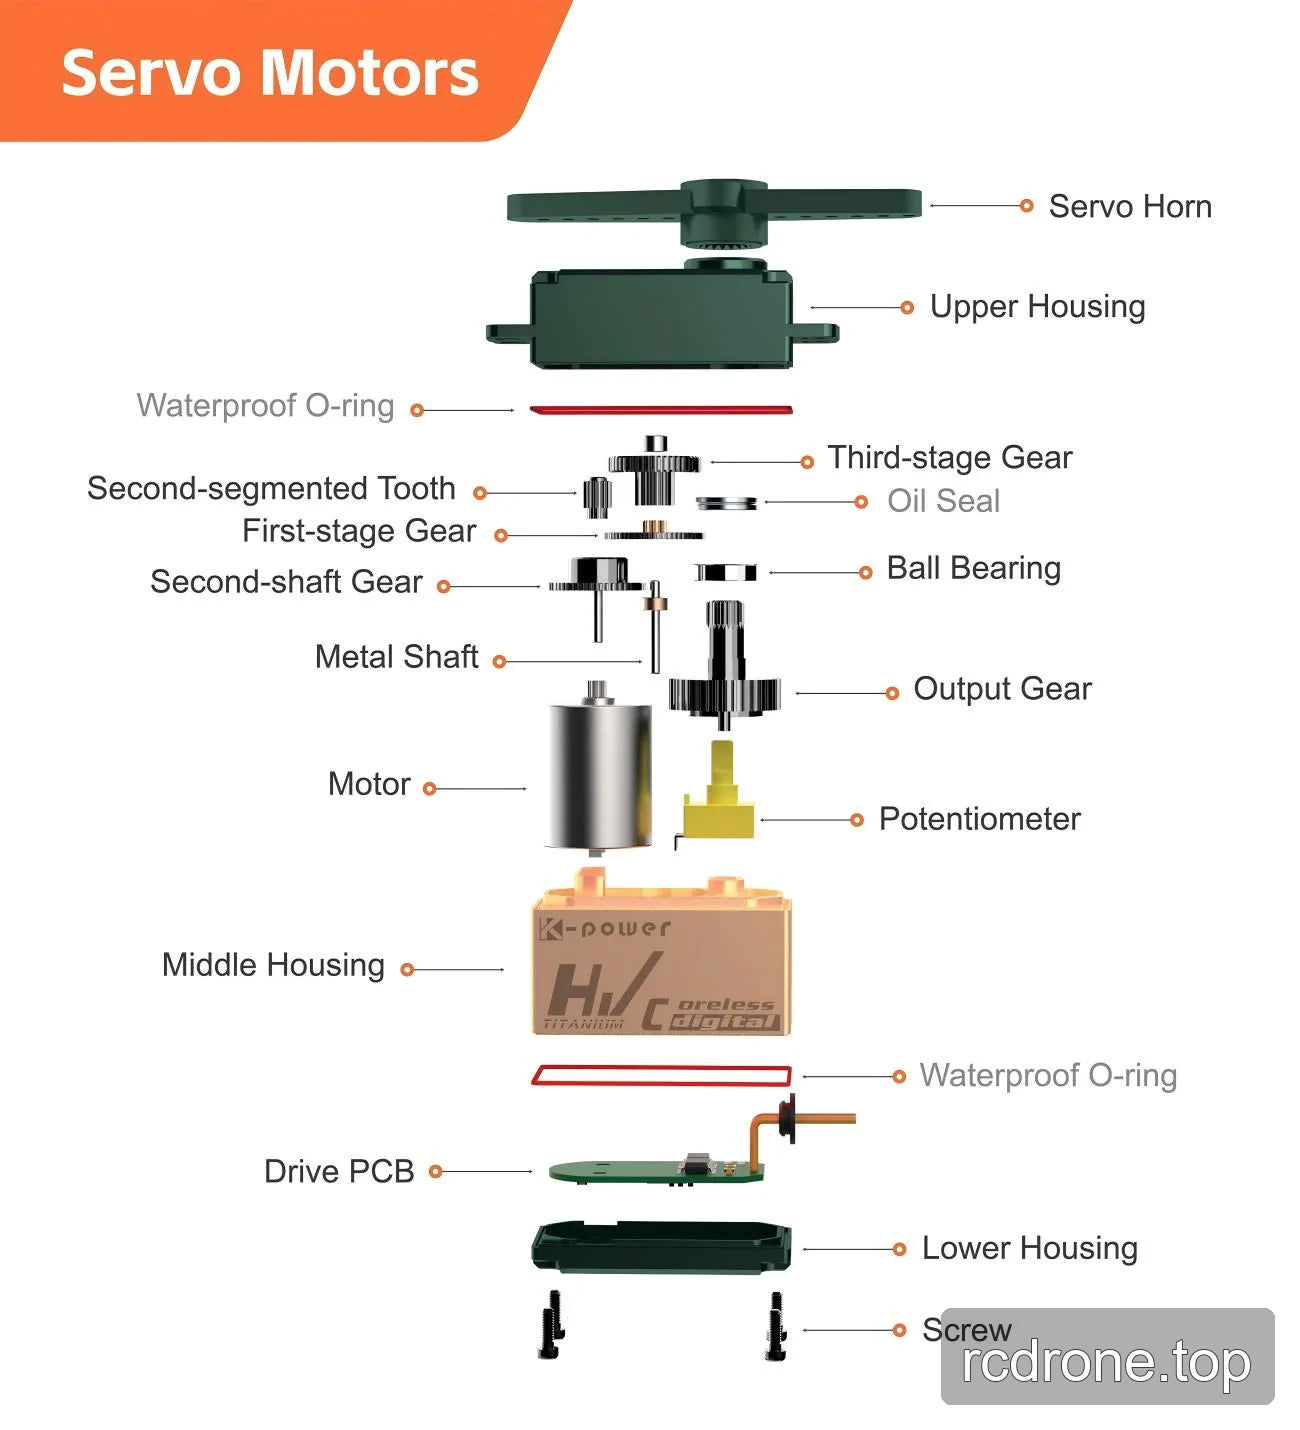
- Odporne na zużycie przekładnie metalowe z tytanu z minimalnym luzem przekładni.
- Aluminiowa obudowa środkowa i podwójne łożyska kulkowe.
- Regulowana prędkość do dostosowywania ruchu serwomotoru .
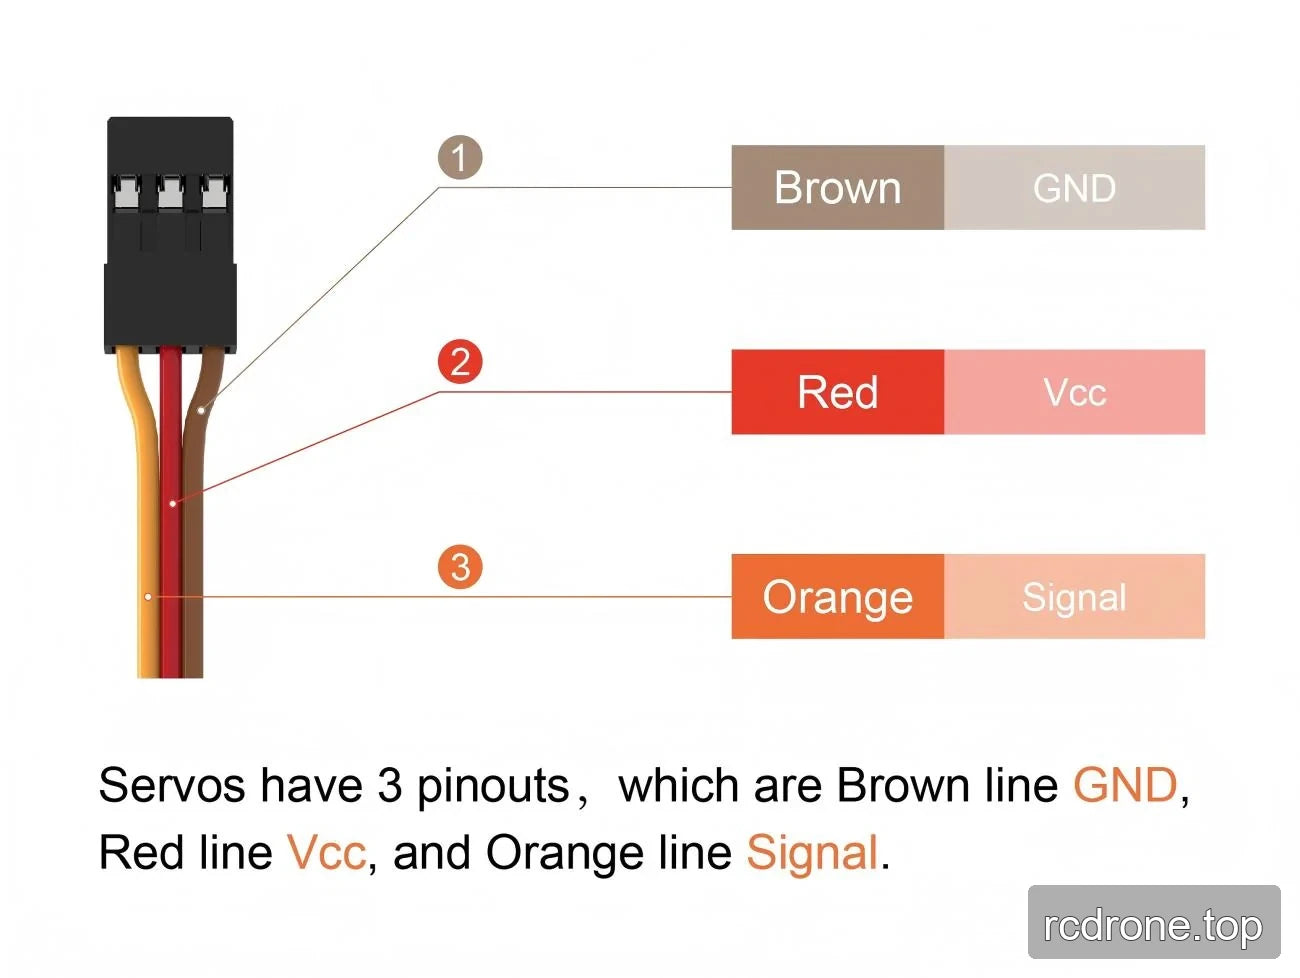
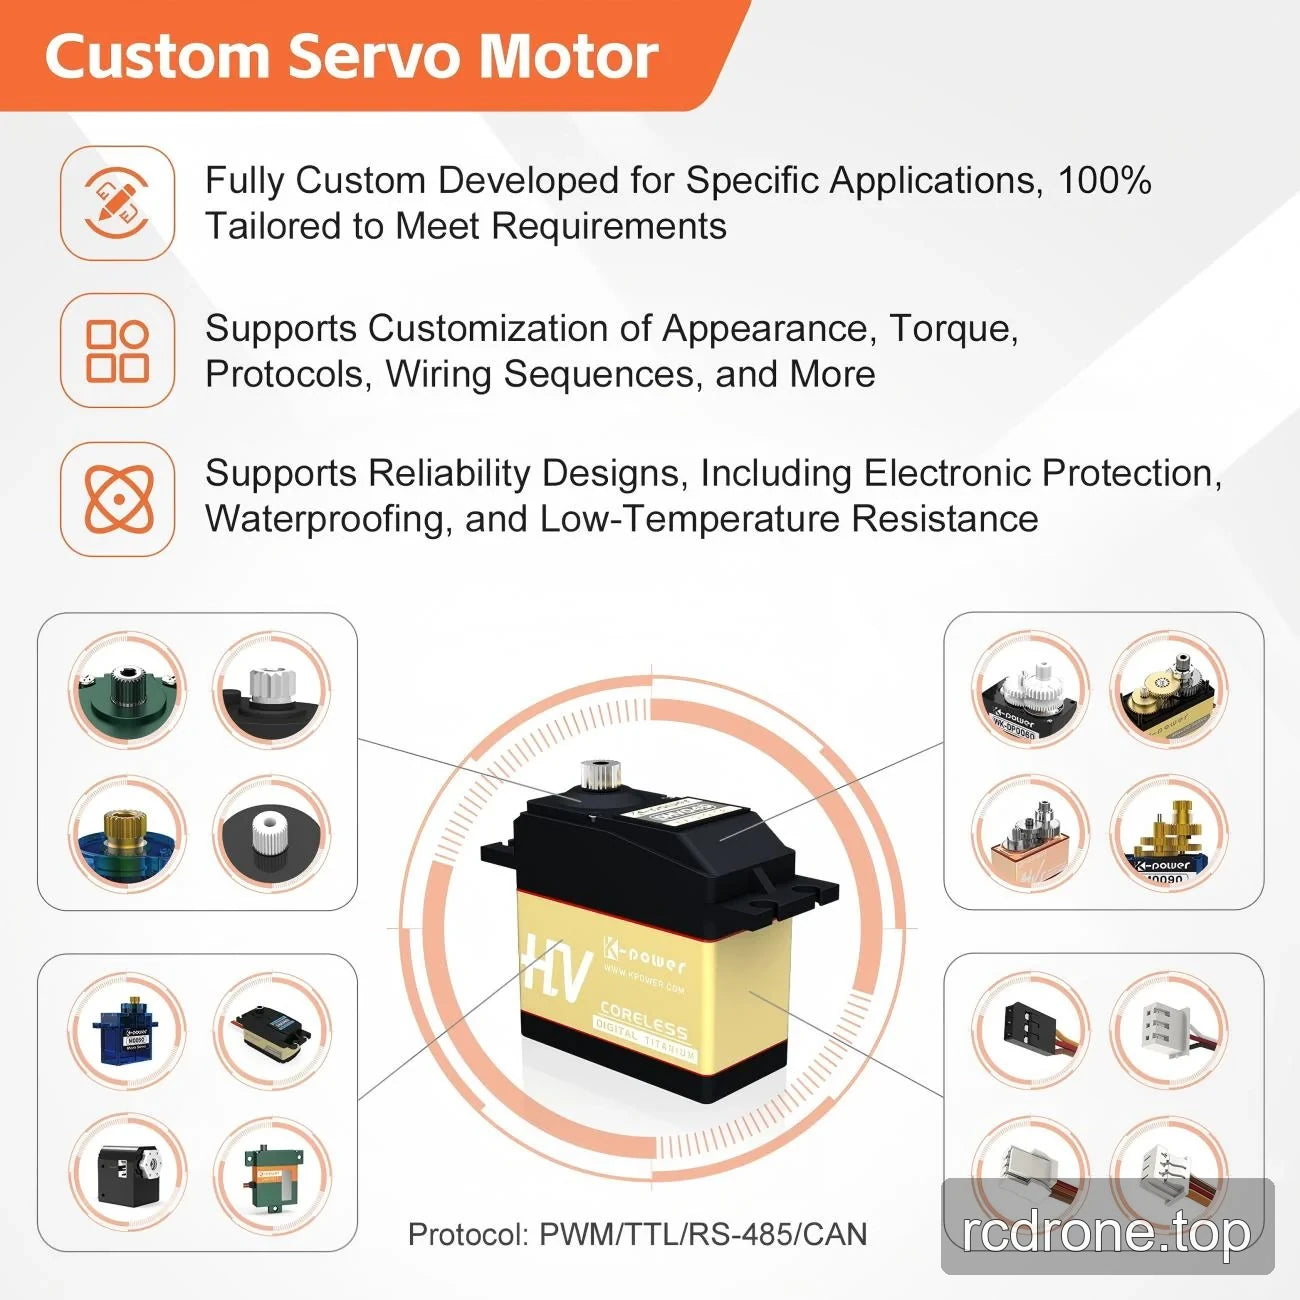
- Wsparcie dla kontroli PWM, TTL i RS485.
Specyfikacje
| Parametr | specyfikacja DMC150 |
|---|---|
| Typ serwomechanizmu | Cyfrowy |
| Typ silnika | Bezrdzeniowy |
| Materiał przekładni | Przekładnie z metalu tytanowego |
| Materiał obudowy | Środkowa obudowa z aluminium 7075 |
| Łożyska | Podwójne łożyska kulkowe |
| Wymiary (D × S × W) | 40 × 20 × 40 mm |
| Waga | 63 g |
| Maksymalne wspierane napięcie zasilania | 8.4 V |
| Interfejsy sterujące | PWM, TTL, RS485 |
| Zasięg sygnału | 900–2100 μs |
| Martwa strefa | 5 μs |
| Kąt ruchu | 120° ± 3° |
| Częstotliwość odświeżania | 50–333 Hz |
| Temperatura pracy | −10 °C do +50 °C |
| Specyfikacja przewodu | 22 AWG PVC |
| Regulacja prędkości | Regulowana |
Wydajność zależna od napięcia
| Parametr | Przy 4.8 V | Przy 6.0 V |
|---|---|---|
| Moment obrotowy | 15.3 kg·cm | 16.1 kg·cm |
| Prędkość | 0.14 s/60° | 0.13 s/60° |
| Prąd jałowy | 550 ± 30 mA | 650 ± 30 mA |
| Prąd zablokowania | 2100 ± 40 mA | 2500 ± 50 mA |
Zastosowania
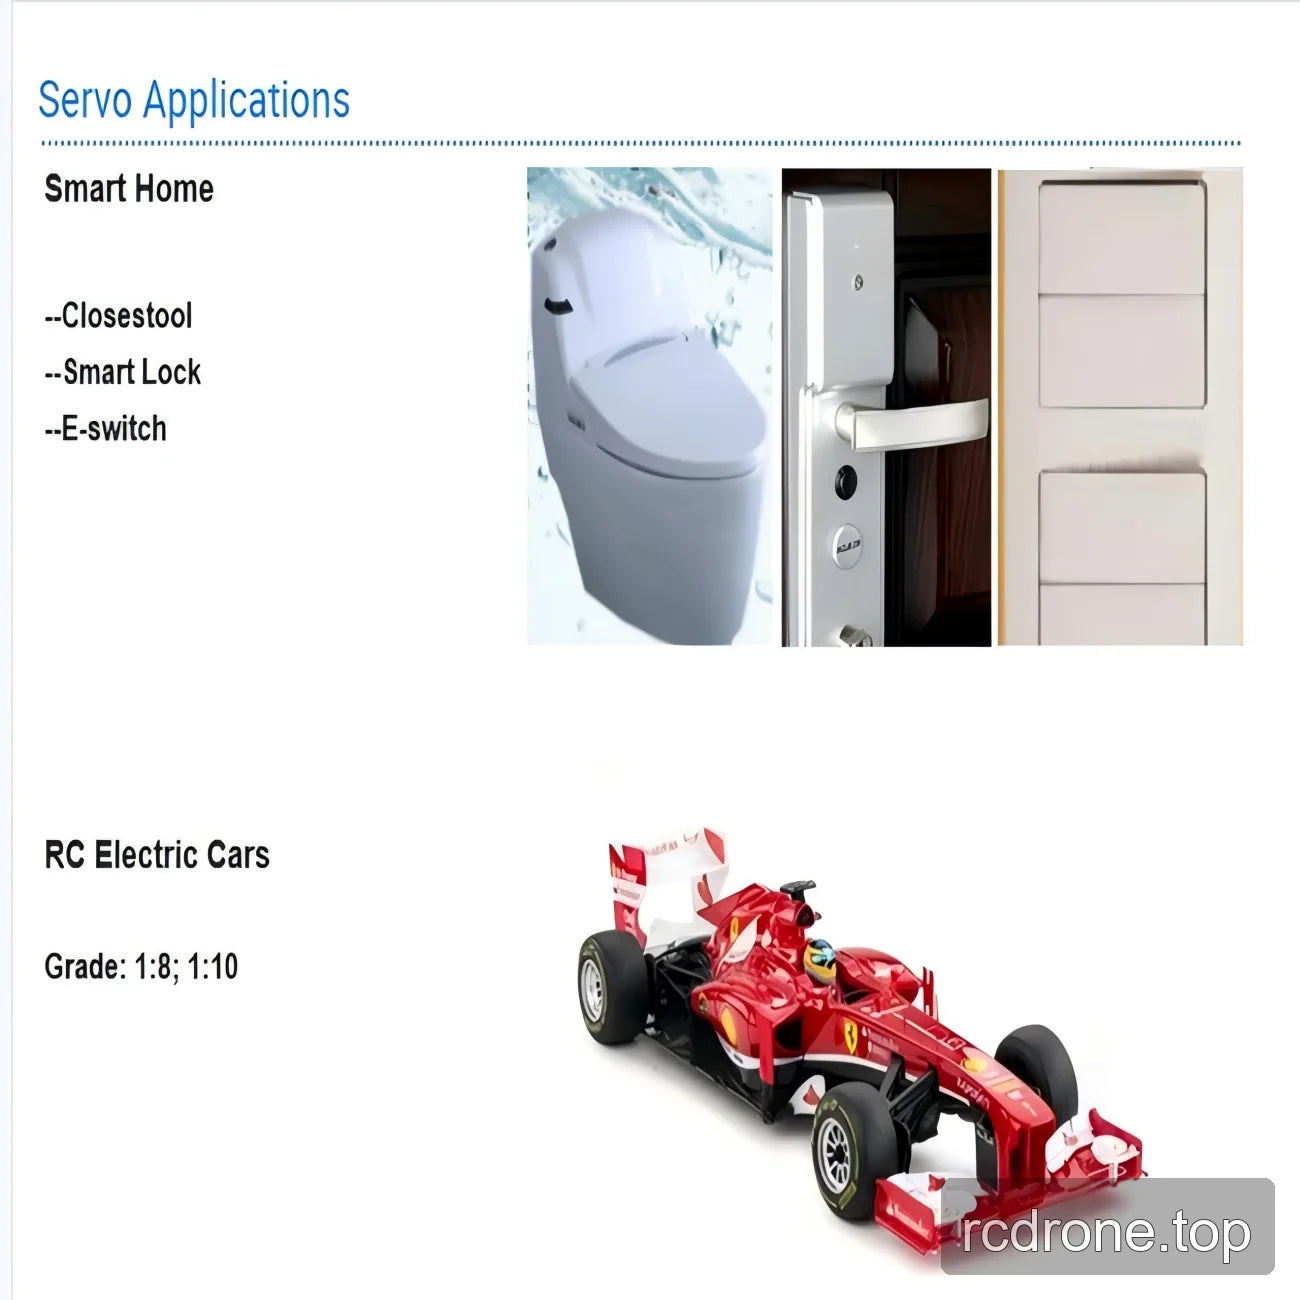
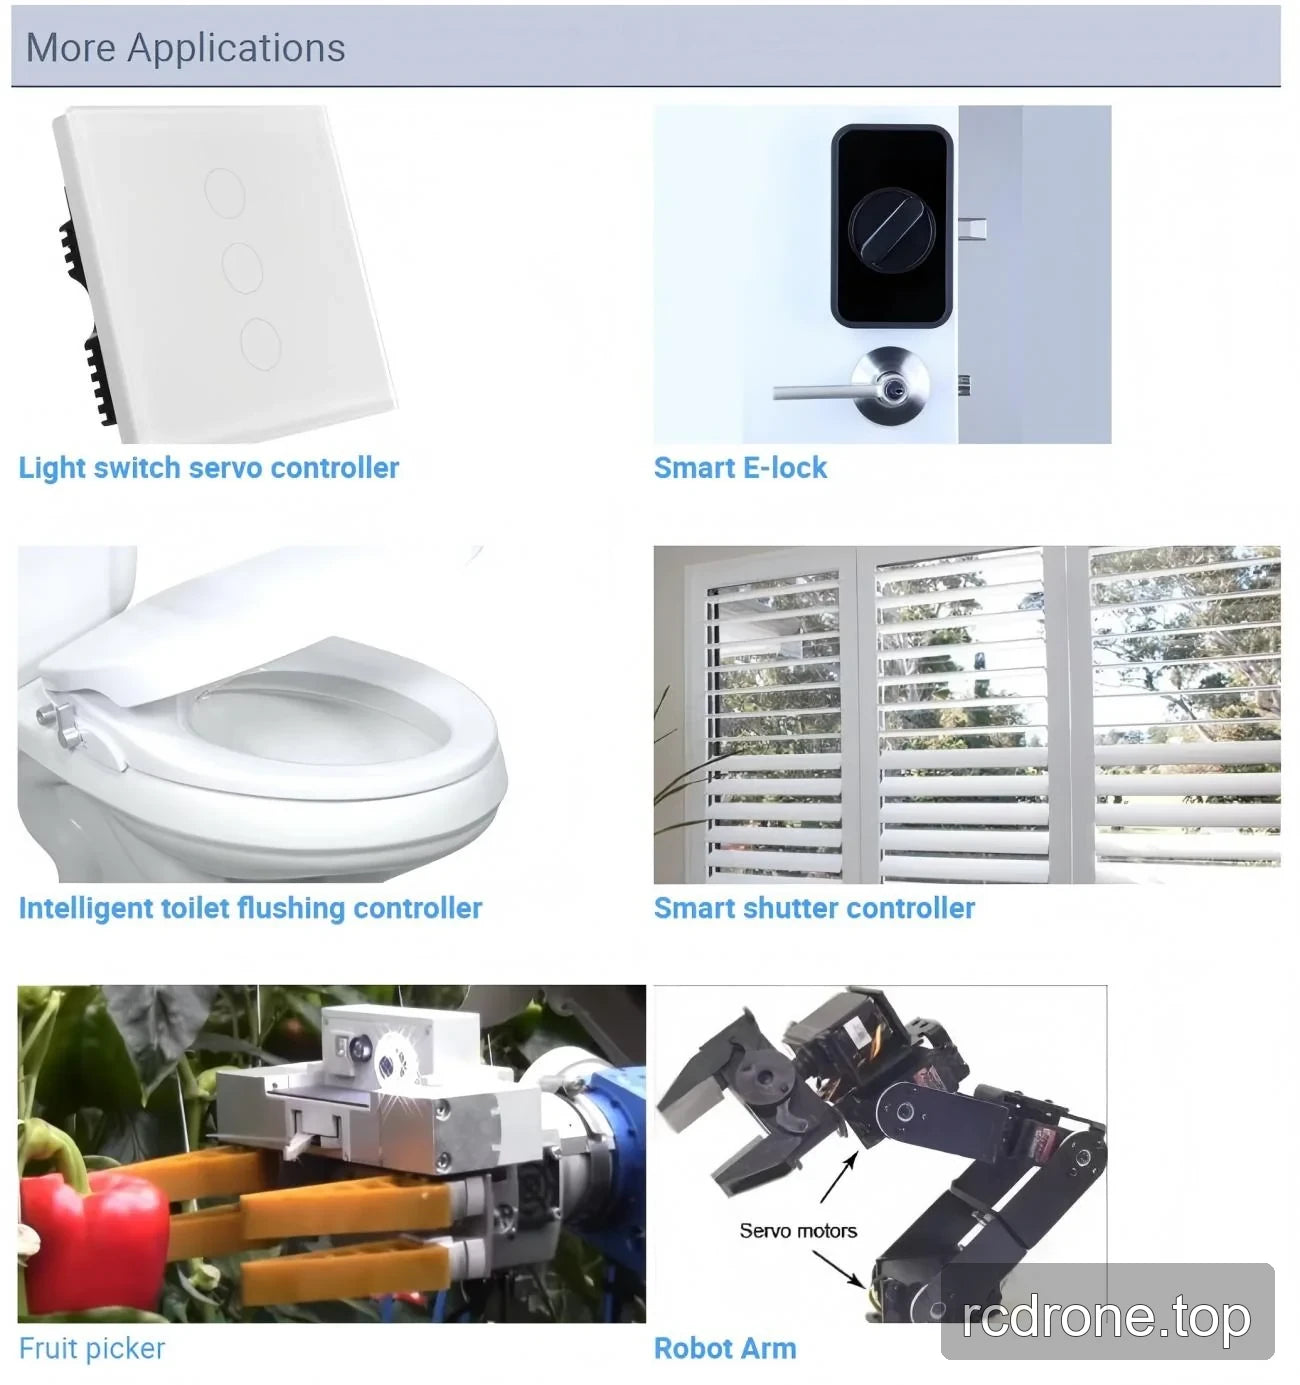
- Steering w samochodach RC: użyj regulowanej prędkości serwomechanizmu, aby dostosować ruch kierownicy w budowie modelu RC.
- Kontrola łodzi RC: uruchom połączenie steru za pomocą serwomechanizmu cyfrowego, wybierając w zależności od momentu obrotowego i prędkości specyficznych dla napięcia.
- Kontrola samolotów o stałym skrzydle: sterowanie połączeniami powierzchni kontrolnych, gdzie wymiary serwomechanizmu, skok i moment obrotowy spełniają wymagania mechanizmu.
- Mechanizmy robotów: uruchamiają ruchome połączenia i dostosowują prędkość ruchu w określonym zakresie skoku.
Dokumenty
- Rysunek Kpower DMC150 — Rysunek (PDF)
- Serwo Kpower 3 — Podręcznik (PDF)
- Podręcznik OCServo OCS D9501 — Podręcznik Ocservo Ocs D 9501 (PDF)
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Cechy i projekt

Specyfikacje i wydajność
Przykłady zastosowań
Dodatkowe szczegóły produktu
Interfejsy i połączenia