


Kpower EM10 Serwomotor z przeciążeniowym sprzęgłem, 300° obrotu, 10 kg·cm przy 12 V do przegubów robotów
Kpower EM10 Serwomotor z przeciążeniowym sprzęgłem, 300° obrotu, 10 kg·cm przy 12 V do przegubów robotów
Kpower
Nie udało się wczytać dostępności odbioru


Przegląd
Silnik Kpower EM10 to serwomotor z sprzęgłem przeciążeniowym przeznaczony do ramion robotów biurkowych, robotów edukacyjnych oraz wielonogich mechanizmów bionicznych. Jego kąt obrotu wynoszący 300° oraz podwójny projekt dźwigni serwo wspierają ruch stawu-robota, podczas gdy pętla prądowa 2000 Hz umożliwia precyzyjną kontrolę siły. Przeznaczony do pracy w zakresie 9–13 V, dostarcza moment obrotowy 10 kg·cm przy 12 V. Specyfikacje modelu EM10 wymieniają protokoły sterowania PWM, TTL i RS-485.
Cechy
- Układ scalony EC225 z pętlą prądową 2000 Hz dla precyzyjnej kontroli siły.
- Ochrona przed uderzeniami z sprzęgłem zębatym oraz ochrona przed rozłączeniem sprzęgła przeciążeniowego dla pracy stawów-robotów.
- Podwójny projekt dźwigni serwo z okrągłymi dźwigniami na przeciwnych bokach prostokątnej obudowy.
- Zakres pracy 300°, z możliwością dostosowania skoku.
- Wsparcie dla wielu informacji zwrotnych.
- Niskoszumny projekt.
- Obudowa z tworzywa sztucznego oznaczona EM-10, zębatki POM, silnik DC z szczotkami motor oraz czujnik pozycji potencjometru.
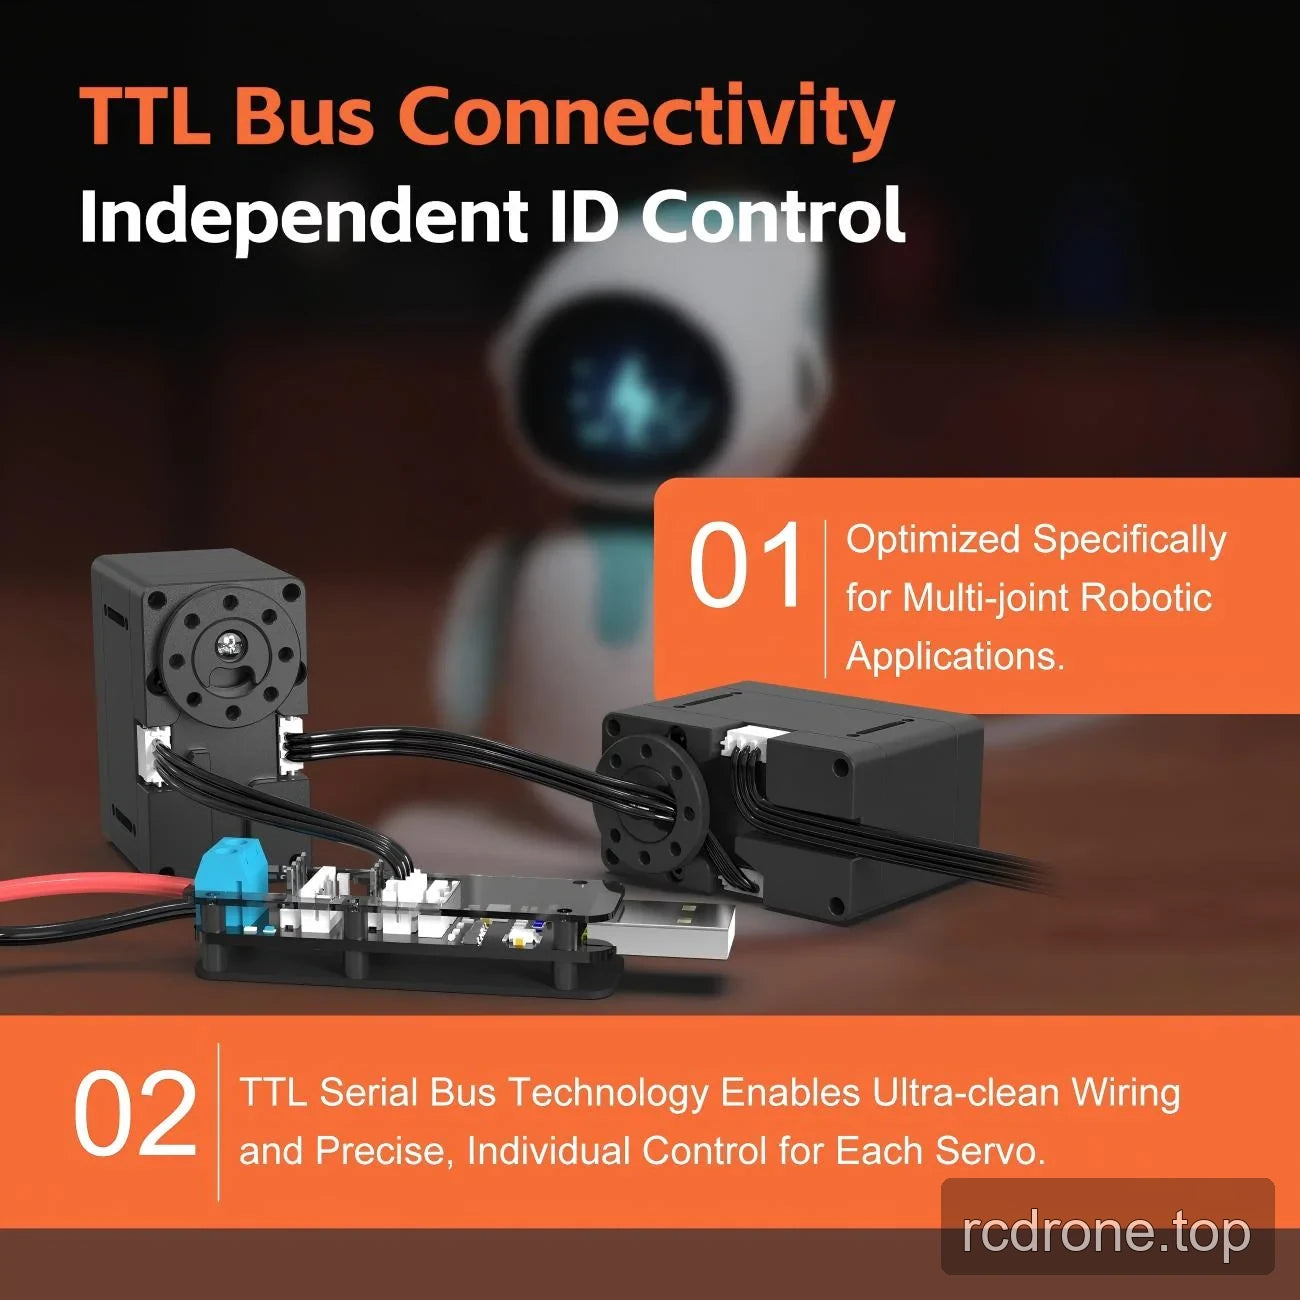
Kontrola szeregowa TTL
Implementacja TTL wspiera połączone serwomechanizmy z niezależną kontrolą ID. Okablowanie szeregowe upraszcza połączenia i umożliwia indywidualną kontrolę serwomechanizmów w mechanizmach robotycznych wielostawowych.
Specyfikacje
| Parametr | specyfikacja EM10 |
|---|---|
| Model | EM10; oznaczenie obudowy EM-10 |
| Typ serwomechanizmu | Serwomechanizm robotyczny z sprzęgłem przeciążeniowym |
| Moment obrotowy przy zablokowaniu | 10 kg·cm przy 12 V |
| Prędkość bez obciążenia | 0.2 s/60° przy 12 V |
| Napięcie robocze | 9–13 V |
| Kąt ruchu / zasięg roboczy | 300°; dostosowywalny |
| Waga | 56 g |
| Wymiary | 48 × 26 × 44 mm |
| Długość przewodu | 150 mm |
| Lista protokołów na poziomie modelu | PWM, TTL, RS-485 |
| Kontrola TTL | Szeregowa magistrala z niezależną kontrolą ID serwomechanizmu |
| Prąd zablokowania | 3000 mA |
| Prąd bez obciążenia | 1000 mA |
| Częstotliwość robocza | 50–333 Hz |
| Częstotliwość pętli prądowej | 2000 Hz |
| Układ kontrolny | Układ niestandardowy EC225 |
| Materiał przekładni | POM |
| Materiał obudowy | Plastik |
| Silnik | DC z szczotkami |
| Czujnik pozycji | Potencjometr |
| Wieloklin zębatki horn | N/D |
| Łożyska kulkowe | 2BB |
| Temperatura robocza | −10 do 50 °C |
| Klasa IP | IP42 |
Zastosowania
- Roboty ramienne na biurko: Aktywuj stawy przegubowe za pomocą 300° ruchu i podwójnego wsparcia serwomechanizmu; specyfikacja momentu zablokowania wynosi 10 kg·cm przy 12 V.
- Roboty wielonóżne, czworonożne, bioniczne i inspirowane biologią: Napędzaj ruch stawów nóg z ochroną przed uderzeniami i przeciążeniem za pomocą sprzęgła zębatkowego.
- Roboty edukacyjne i projekty STEAM: Buduj mechanizmy do badania ruchu stawów i kontroli siły, korzystając z zakresu pracy 300° i pętli prądowej 2000 Hz.
- Roboty serwisowe: Kontroluj mechanizmy artykułowane; implementacja TTL pozwala na indywidualne adresowanie serwomechanizmów w zespołach wielostawowych.
- Mechanizmy inteligentnego domu: Aktywuj niestandardowe mechanizmy ruchome, korzystając z czujników pozycji i kontrolowanego ruchu kątowego.
Konfiguracja i integracja
Omów wymagania dotyczące długości przewodów, typu sterowania i czujników pozycji z dostawcą przed integracją. Użyj zakresu pracy 9–13 V; podany moment obrotowy przy zablokowanym silniku i prędkość bez obciążenia odnoszą się do 12 V.
Dokumenty
- Kpower EM10 Rysunek — Rysunek (PDF)
- Kpower Servo 3 — Podręcznik (PDF)
- OCServo OCS 351CAN Rysunek — Rysunek Ocservo Ocs 351 Can (PDF)
Filmy Produktowe
Szczegóły Wizualne
Film Produktowy
Cechy i Projekt


Specyfikacje i wydajność


Przykłady zastosowań


Widoki produktu

Interfejsy i Połączenia
Opcje i Porównanie Modeli



