


Kpower MM0160 Mikroserwo z metalowymi przekładniami, 3 kg·cm przy 6 V do modeli RC i chwytaków robotycznych
Kpower MM0160 Mikroserwo z metalowymi przekładniami, 3 kg·cm przy 6 V do modeli RC i chwytaków robotycznych
Kpower
Cena regularna
$35.00 USD
Cena regularna
Cena sprzedaży
$35.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
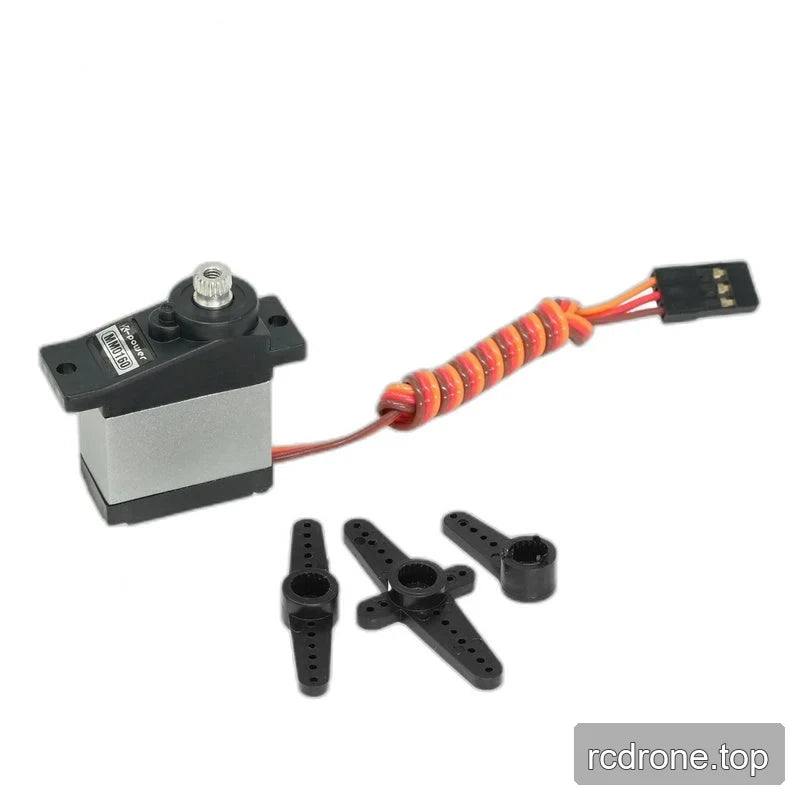
Kpower MM0160 to mikro serwomechanizm z metalowymi zębatkami przeznaczony do modeli RC, mechanizmów UAV, mikro robotów i chwytaków robotycznych. Jego wymiary to 23 × 12 × 30 mm, a waga wynosi 15,5 g. Używa silnika prądu stałego z węglowym komutatorem. Moment obrotowy wynosi 2 kg·cm przy 4,8 V i 3 kg·cm przy 6,0 V, z odpowiadającymi prędkościami 0,14 i 0,12 s/60°, co pomaga dopasować wymagania dotyczące aktywacji do napięcia zasilania.
Cecha
- Metalowe zębatki napędzane silnikiem prądu stałego z węglowym komutatorem, z czujnikiem pozycji potencjometru.
- Zewnętrzny wałek z rowkiem z gwintowanym otworem w centrum; specyfikacja rowka na dźwigni: 25T, Ø4,9 mm.
- Twoje uchwyty montażowe z otworami do mocowania mechanicznego.
- Środkowa obudowa w kolorze srebrnym z czarnymi końcówkami.
- Kąt ruchu 120°, z możliwością dostosowania zakresu ruchu.
- Protokół PWM, TTL i RS-485 wymienione.
Specyfikacje
Moment obrotowy i prędkość zależna od napięcia
| Parametr | Przy 4.8 V | Przy 6.0 V |
|---|---|---|
| Moment obrotowy | 2 kg·cm | 3 kg·cm |
| Prędkość | 0.14 s/60° | 0.12 s/60° |
Ogólne specyfikacje
| Parametr | Wartość |
|---|---|
| Marka / model | Kpower MM0160 |
| Typ produktu | Metalowy mikro serwomechanizm z przekładnią |
| Moment obrotowy przy zablokowaniu | 3 kg; jednostka momentu dostarczana bez jednostki ramienia momentowego |
| Nominalny moment obrotowy | 0.8 kg; jednostka momentu dostarczona bez jednostki ramienia momentu |
| Prędkość bez obciążenia | 0.12 s; kątowy zakres i napięcie zasilania nieokreślone dla tego wpisu |
| Waga | 15.5 g |
| Wymiary | 23 × 12 × 30 mm; kolejność osi nieokreślona |
| Zakres kąta ruchu | 120°; do dostosowania |
| Napięcie robocze | 4.8–8.4 V |
| Wieloklin zębatki horn | 25T, Ø4.9 mm |
| Materiał zębatki | Metal |
| Silnik | Silnik prądu stałego z szczotkami |
| Protokoły | PWM / TTL / RS-485 |
| Prąd jałowy | 1200 mA |
| Czujnik pozycji | Potencjometr |
| Materiał obudowy | Plastik |
| Łożyska kulkowe | 2BB |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP42 |
Zastosowania
- Mechanizmy samolotów RC i UAV: Kompaktowe działanie dla połączeń modeli samolotów, w tym samolotów RC z skrzydłami stałymi, gdzie 15.5 g waga pomaga ograniczyć masę dodatkowego mechanizmu.
- Samochody RC, łodzie i statki: Aktywacja połączeń w modelach mechanizmów, w tym wymienionych zastosowaniach samochodów RC w skali 1/8 i 1/10; wyjście z rowkiem zapewnia interfejs do mocowania rogu.
- Roboty mikro i chwytaki robotyczne: Pozycjonowanie kompaktowych stawów i połączeń chwytaków przy użyciu metalowej przekładni i sprzężenia zwrotnego z potencjometru.
- Inteligentne mechanizmy urządzeń medycznych, w tym endoskopy: Małe mechanizmy pozycjonujące, w których forma 23 × 12 × 30 mm jest istotna dla integracji mechanicznej.
Dokumenty
- Rysunek Kpower MM0160 — Rysunek (PDF)
- Serwo Kpower 3 — Podręcznik (PDF), nazwa pliku DMC-026
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Cechy i projekt


Przykłady zastosowań


Specyfikacje i wydajność


Dodatkowe szczegóły produktu


Ustawienie i użycie


Interfejsy i połączenia


