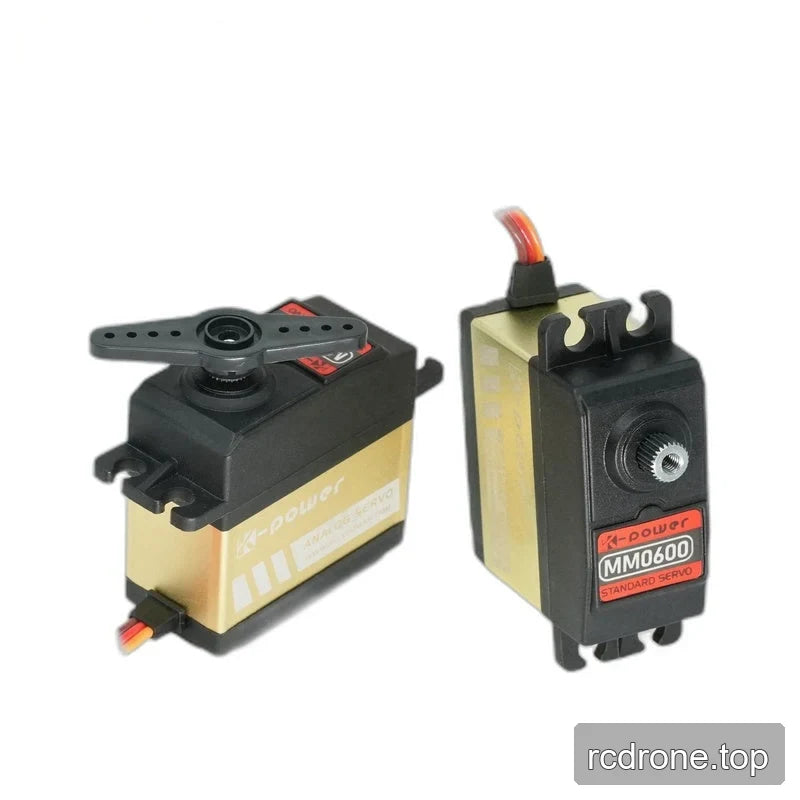
Kpower MM0600 Serwomechanizm z metalowymi przekładniami, 4.8–8.4 V, do modeli RC i przegubów robotów
Kpower MM0600 Serwomechanizm z metalowymi przekładniami, 4.8–8.4 V, do modeli RC i przegubów robotów
Kpower
Cena regularna
$37.00 USD
Cena regularna
Cena sprzedaży
$37.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Kpower MM0600 to standardowy serwomotor do modeli RC, stawów robotów, sprzętu przemysłowego i edukacyjnych zestawów robotów. Łączy metalowe przekładnie, silnik DC z szczotkami oraz czujnik pozycji potencjometru w obudowie o wymiarach 40 × 20 × 37,5 mm. Jego zakres pracy 4,8–8,4 V, 25T Ø6 mm wałek wyjściowy oraz 120° konfigurowalny kąt ruchu dostarczają kluczowych szczegółów dotyczących wyboru elektrycznego i mechanicznego do integracji.
Funkcje
- Metalowy układ przekładni z silnikiem DC z szczotkami i czujnikiem pozycji potencjometru.
- Wałek wyjściowy z gwintowanym otworem centralnym; spline zębatki określony jako 25T Ø6 mm.
- Tabliczki montażowe z dwoma otwartymi slotami montażowymi na każdym końcu.
- Obudowa z tworzywa sztucznego i stopu aluminium z dwoma łożyskami kulkowymi (2BB).
- Zakres kąta ruchu 120°, konfigurowalny.
Specyfikacje
| Parametr | MM0600 |
|---|---|
| Moment zastoju | 6.5 kg (jednostka źródłowa) |
| Moment nominalny | 1.5 kg (jednostka źródłowa) |
| Prędkość bez obciążenia | 0.12 s (przedział kątowy nieokreślony) |
| Waga | 58 g |
| Wymiary | 40 × 20 × 37.5 mm |
| Zakres kąta ruchu | 120° (możliwość dostosowania) |
| Napięcie robocze | 4.8–8.4 V |
| Wielowypust zębatki | 25T Ø6 mm |
| Materiał zębatki | Metal |
| Silnik | DC z szczotkami |
| Protokół | PWM / TTL / RS-485 |
| Prąd bez obciążenia | 3600 mA |
| Czujnik pozycji | Potencjometr |
| Materiał obudowy | Tworzywo sztuczne + stop aluminium |
| Łożyska kulkowe | 2BB |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP42 |
Zastosowania
- Mechanizmy modeli RC: Pozycjonowanie napędu za pomocą metalowego układu zębatek i wału z wielowypustem.
- Stawy robotów: Zapewnij pozycjonowanie stawów z informacją zwrotną z potencjometru oraz 120° konfigurowalny zakres ruchu.
- Zestawy robotów edukacyjnych: Zintegruj siłownik serwo za pomocą otworów montażowych i zdefiniowanego spline'a wyjściowego.
- Mechanizmy sprzętu przemysłowego: Wprowadź pozycjonowanie napędzane serwo w mechanizmach zaprojektowanych wokół określonych wymiarów obudowy, zakresu zasilania i ruchu.
Dokumenty
- Rysunek Kpower MM0600 — Rysunek (PDF)
- Ręczny Kpower Servo 3 — Podręcznik (PDF; nazwa pliku DMC-026)
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Przykłady zastosowań


Funkcje i projekt


Specyfikacje i wydajność


Dodatkowe szczegóły produktu


Konfiguracja i użycie


Interfejsy i połączenia