


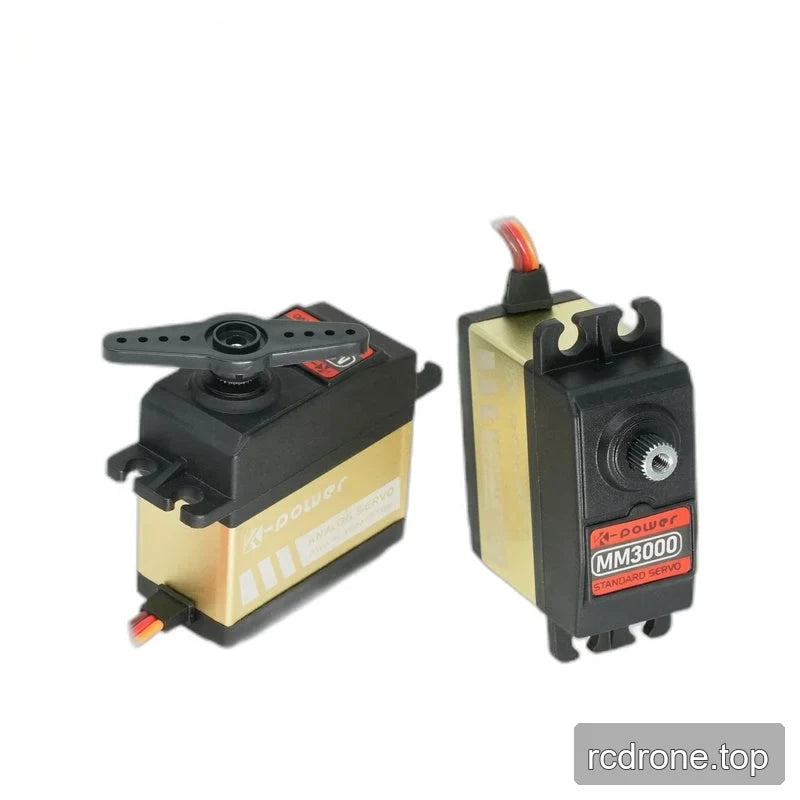
Kpower MM3000 Metalowy Serwomechanizm, 4.8–8.4 V, do modeli RC i przegubów robotów
Kpower MM3000 Metalowy Serwomechanizm, 4.8–8.4 V, do modeli RC i przegubów robotów
Kpower
Cena regularna
$75.00 USD
Cena regularna
Cena sprzedaży
$75.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Kpower MM3000 to serwomotor z metalowymi zębatkami przeznaczony do modeli RC, stawów robotów, ramion robotycznych oraz projektów edukacyjnych. Łączy w sobie silnik prądu stałego z czujnikiem pozycji potencjometru w obudowie o wymiarach 60 × 30 × 60,5 mm, ważącej 188 g. Specyfikacje zależne od napięcia podają moment obrotowy wynoszący 28 kg·cm przy 4,8 V i 35 kg·cm przy 6,0 V, co pomaga nabywcom ocenić wymagania dotyczące połączeń i stawów.
Funkcje
- Metalowe zębatki napędzane silnikiem prądu stałego.
- Czujnik pozycji potencjometru i dwa łożyska kulkowe (2BB).
- Obudowa z tworzywa sztucznego i stopu aluminium z klasą IP42.
- Kąt ruchu 120°, z możliwością dostosowania.
- 25T, Ø8 mm zębatka na wałku.
- Protokół PWM, TTL i RS-485 wymienione.
Specyfikacje
Wydajność zależna od napięcia
| Parametr | Przy 4,8 V | Przy 6.0 V |
|---|---|---|
| Moment obrotowy | 28 kg·cm | 35 kg·cm |
| Prędkość | 0.20 s/60° | 0.18 s/60° |
Parametry konstrukcyjne i eksploatacyjne
| Parametr | Wartość |
|---|---|
| Marka / model | Kpower MM3000 |
| Moment obrotowy zablokowany, napięcie testowe nieokreślone | 30 kg; jednostka podana jako kg, bez długości ramienia dźwigni |
| Moment obrotowy znamionowy, napięcie testowe nieokreślone | 7.5 kg; jednostka podana jako kg, bez długości ramienia dźwigni |
| Prędkość bez obciążenia, napięcie i kątowy przedział nieokreślone | 0.18 s |
| Waga | 188 g |
| Wymiary | 60 × 30 × 60.5 mm |
| Zakres kąta podróży | 120°; dostosowywalny |
| Napięcie robocze | 4.8–8.4 V |
| Wielowpust zębatki Horn | 25T, Ø8 mm |
| Materiał zębatki | Metal |
| Silnik | DC z szczotkami |
| Protokół | PWM / TTL / RS-485 |
| Prąd bez obciążenia | 5000 mA |
| Czujnik pozycji | Potencjometr |
| Materiał obudowy | Tworzywo sztuczne + stop aluminium |
| Łożyska kulkowe | 2BB |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP42 |
Zastosowania
- Łączenia pojazdów RC: Użycie do kontroli przepustnicy w dużych samochodach RC w skali 1/5 oraz do aktywacji modeli w samochodach RC w skali 1/8 i 1/10, modelach Baja, monster truckach i rock crawlerach.Wartości momentu obrotowego i prędkości specyficzne dla napięcia wspierają wybór aktuatorów dla zamierzonego połączenia.
- Stawy robotów i ramiona robotyczne: Zapewnij kontrolowany ruch stawów lub połączeń za pomocą czujnika pozycji potencjometru i zakresu ruchu 120°.
- Zestawy robotów edukacyjnych, projekty inteligentnych modeli STEM i maker: Demonstruj mechanizmy napędzane silnikami i kontrolę pozycji za pomocą serwomechanizmu z metalową przekładnią.
- Mechanizmy sprzętu przemysłowego: Aktywuj pozycjonowanie połączeń za pomocą określonego zakresu ruchu, zębatki i parametrów roboczych.
Film produktu
Dokumenty
- Rysunek Kpower MM3000 — Rysunek (PDF)
- Serwo Kpower 3 — Podręcznik (PDF)
- Rysunek OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Film produktu
Przykłady zastosowań


Funkcje i projekt


Specyfikacje i wydajność


Opcje i porównanie modeli

Dodatkowe szczegóły produktu


Konfiguracja i użycie


Interfejsy i połączenia


