


Kpower RC30P Serwo Cyfrowe Bezrdzeniowe, 32 kg·cm przy 7,4 V, do samochodów RC i robotyki biurkowej
Kpower RC30P Serwo Cyfrowe Bezrdzeniowe, 32 kg·cm przy 7,4 V, do samochodów RC i robotyki biurkowej
Kpower
Cena regularna
$139.00 USD
Cena regularna
Cena sprzedaży
$139.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
Kpower RC30P to bezrdzeniowy serwomechanizm cyfrowy do samochodów RC, robotyki biurkowej i zadań związanych z kontrolowanym pozycjonowaniem. Łączy w sobie obudowę z aluminium, metalowe zębatki oraz sprzężenie zwrotne z enkodera magnetycznego w korpusie o wymiarach 40 × 20 × 37,8 mm, ważącym 60 g. Moment obrotowy przy zablokowaniu wynosi 32 kg·cm przy 7,4 V, podczas gdy prędkość bez obciążenia to 0,15 s/60° przy 6,0 V, co stanowi użyteczne punkty odniesienia dla wymagań dotyczących obciążenia i ruchu.
Funkcje
- Bezrdzeniowy silnik z cyfrową kontrolą serwomechanizmu.
- Obudowa z aluminium i metalowy układ zębaty.
- Enkoder magnetyczny do wykrywania pozycji.
- 25T, Ø6 mm zębatka i dwa łożyska kulkowe.
- Kąt ruchu 120°, z możliwością dostosowania zakresu ruchu.
- Protokół PWM, TTL i RS-485 wymienione.
Specyfikacje
| Parametr | specyfikacja RC30P |
|---|---|
| Model | RC30P |
| Typ serwomechanizmu | Serwo cyfrowe |
| Moment obrotowy przy zablokowaniu | 32 kg·cm przy 7.4 V |
| Moment obrotowy znamionowy | 8 kg* |
| Prędkość bez obciążenia | 0.15 s/60° przy 6.0 V |
| Waga | 60 g |
| Wymiary | 40 × 20 × 37.8 mm |
| Zakres kąta ruchu | 120°; do dostosowania |
| Napięcie robocze | 4.8–8.4 V |
| Wielowypust zębatki | 25T, Ø6 mm |
| Materiał zębatki | Metal |
| Silnik | Bezrdzeniowy |
| Protokół | PWM / TTL / RS-485 |
| Prąd jałowy | 4000 mA |
| Czujnik pozycji | Magnetyczny enkoder |
| Materiał obudowy | Stop aluminium |
| Łożyska kulkowe | 2BB |
| Częstotliwość robocza | 50–333 Hz |
| Temperatura pracy | −10 do 50 °C |
| Klasa IP | IP42 |
*Jednostka momentu nominalnego jest niekompletna; 8 kg nie może być interpretowane jako 8 kg·cm bez potwierdzenia.Moment zastoju nie jest ciągłą oceną pracy.
Zastosowania
- Samochody RC w skali 1/8 i 1/10: sterowanie i aktywacja połączeń za pomocą metalowej przekładni i interfejsu rogu 25T, Ø6 mm.
- Roboty biurkowe, ramiona robotów biurkowych i roboty edukacyjne: kompaktowe pozycjonowanie stawów i połączeń z cyfrową kontrolą i sprzężeniem zwrotnym z enkodera magnetycznego.
- Roboty biologiczne i roboty serwisowe: pozycjonowanie mechanizmu artykulacyjnego z wykorzystaniem zakresu ruchu 120°.
- Automatyzacja przemysłowa: pozycjonowanie małych mechanizmów, gdzie określony rozmiar, zakres napięcia i charakterystyka ruchu odpowiadają projektowi.
- Maszyny do serwowania tenisa stołowego: regulacja mechanicznego celowania lub połączeń podawania w ramach ograniczeń ruchu i obciążenia serwomechanizmu.
- Drony o stałym skrzydle: aktywacja połączeń powierzchni sterowych, gdzie wymiary serwomechanizmu, skok i wymagania elektryczne pasują do instalacji.
- Mechanizmy urządzeń medycznych: mechaniczne zadania pozycjonowania przy użyciu kompaktowego formatu serwomechanizmu.
Pobierania
- Rysunek Kpower RC30P — Rysunek (PDF)
- Serwo Kpower 3 — Podręcznik (PDF)
- Rysunek OCServo OCS 351CAN — Rysunek Ocservo Ocs 351 Can (PDF)
Szczegóły wizualne
Cechy i projekt


Specyfikacje i wydajność


Opcje i porównanie modeli

Konfiguracja i użycie


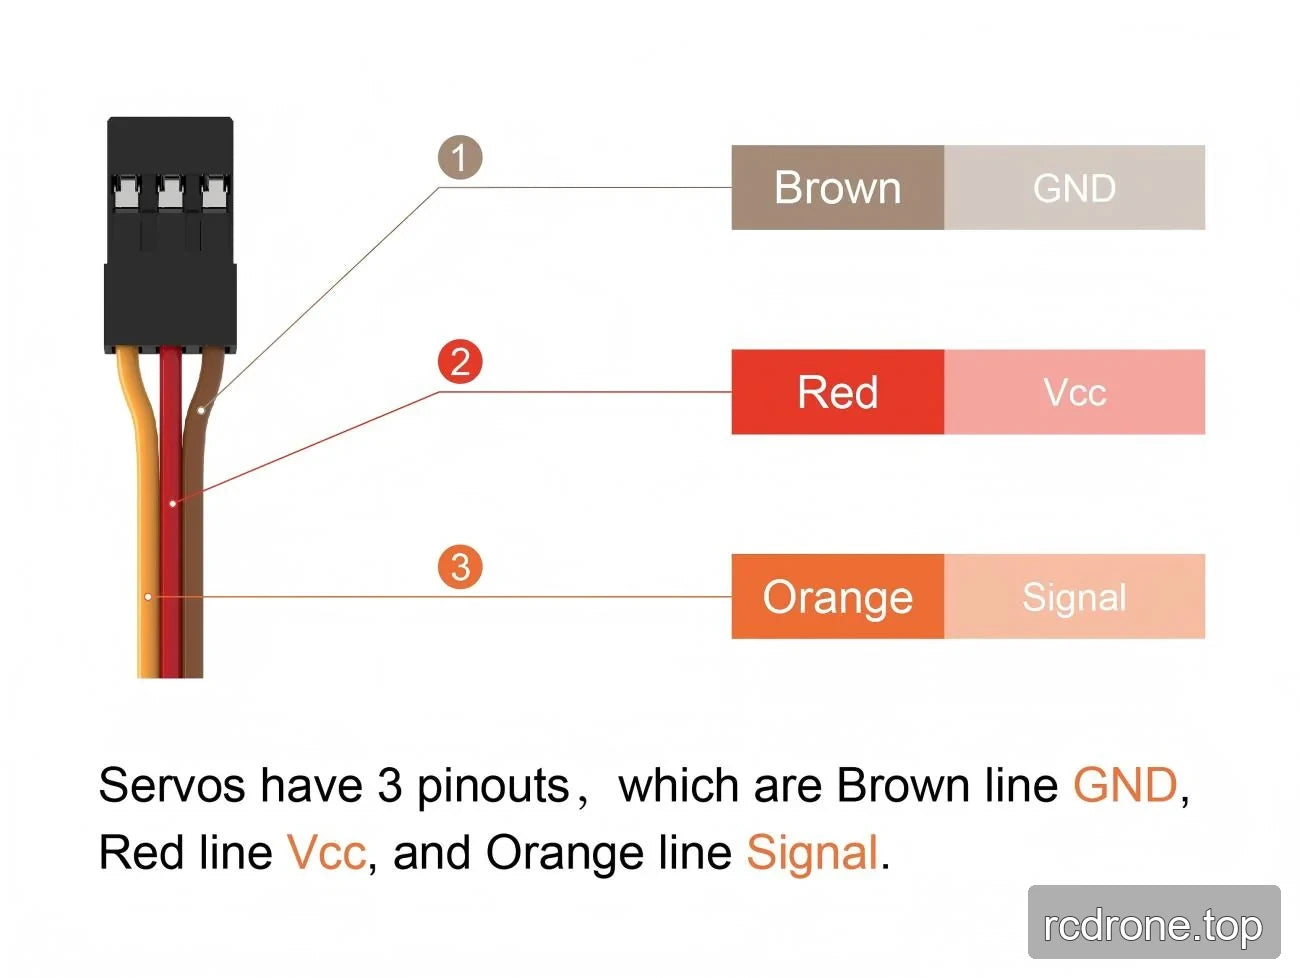
Interfejsy i połączenia
Przykłady zastosowań

Dodatkowe szczegóły produktu




