
Kunwei KWR168Ex Wybuchoodporny Sześcioosiowy Czujnik Siły/Momentu, 3000–8000 N do Narzędzi Robotycznych
Kunwei KWR168Ex Wybuchoodporny Sześcioosiowy Czujnik Siły/Momentu, 3000–8000 N do Narzędzi Robotycznych
Kunwei Sensing
Nie udało się wczytać dostępności odbioru
Przegląd
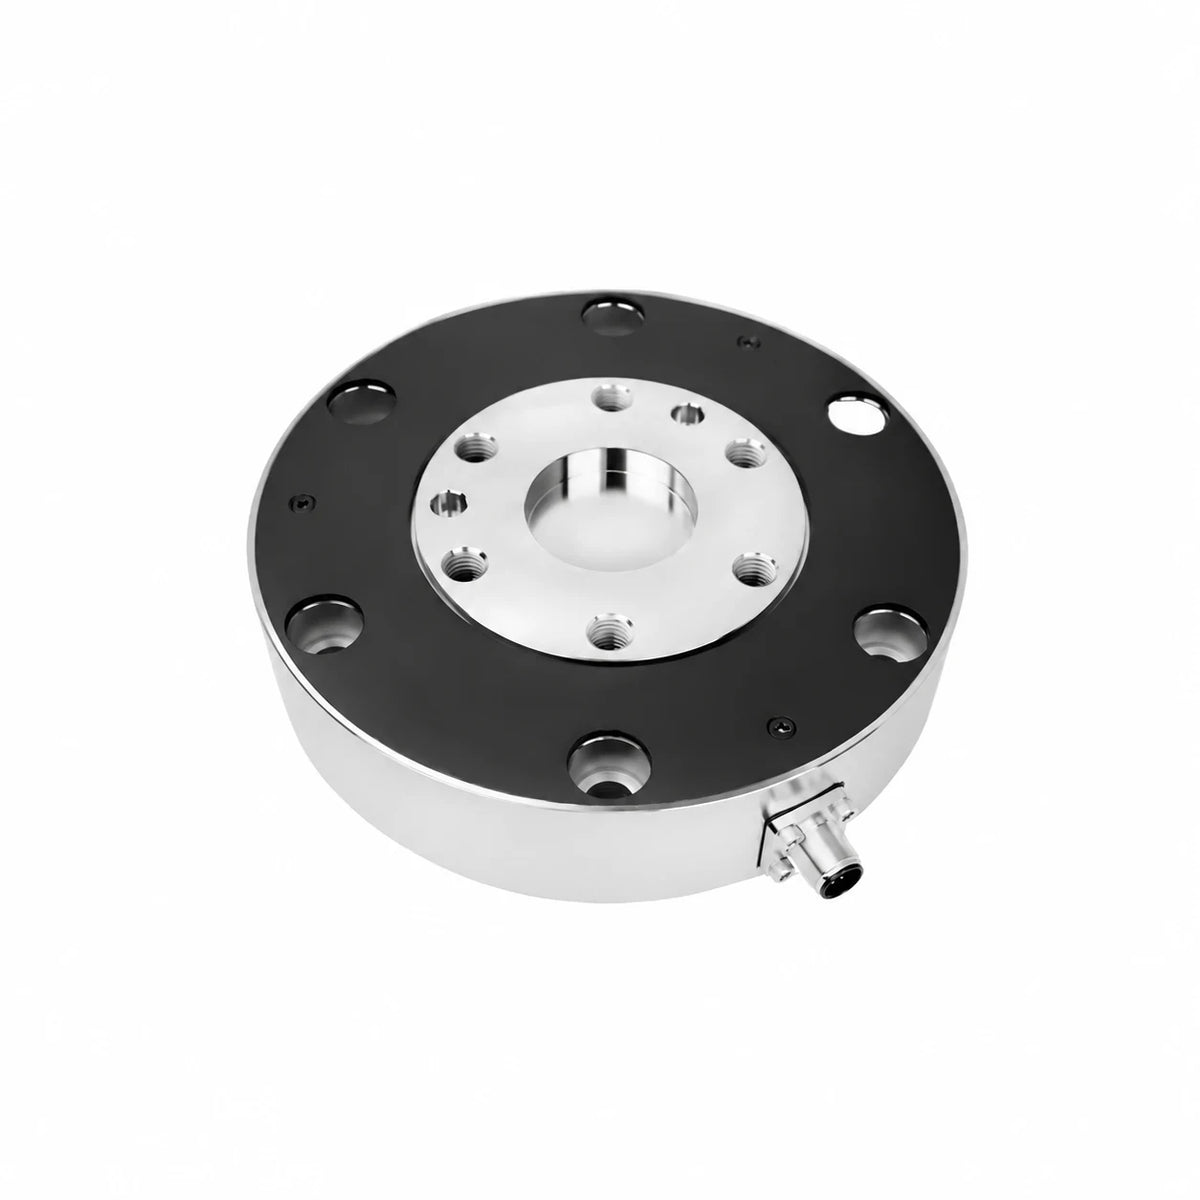
Kunwei Sensing KWR168Ex sześciosiowy czujnik siły/momentu to seria odpornych na wybuchów zaprojektowana do pomiaru wysokich momentów zginających i obciążeń wieloosiowych w narzędziach robotycznych i uchwytach testowych. Cztery modele obejmują zakresy 3000–8000 N i 400–1200 N·m na oś. Jego średnica wynosi 168 mm, wysokość 38 mm, a korpus ze stali stopowej o wysokiej wytrzymałości, polerowany elektrolitycznie, zawiera inteligentne obwody pomiarowe i wspiera integrację z wydłużonymi siłownikami i zespołami narzędziowymi.
Funkcje
- Pomiar trzech sił, Fx/Fy/Fz, oraz trzech momentów, Mx/My/Mz.
- Cztery wybieralne zakresy obciążenia: BEx, CEx, DEx i EEx.
- Konstrukcja ze stali stopowej o wysokiej wytrzymałości z polerowaną elektrolitycznie powierzchnią.
- Częstotliwość próbkowania 500 Hz, rozdzielczość 0,05% FS, powtarzalność 0,5% FS i dokładność 3,0% FS.
- Poziom przeciążenia 200% FS i stopień ochrony IP64.
- Wbudowana inteligentna elektronika; komunikacja i związane z nią urządzenia akwizycji zależą od dostarczonej konfiguracji.
Specyfikacje
| Parametr | Jednostka | KWR168BEx | KWR168CEx | KWR168DEx | KWR168EEx |
|---|---|---|---|---|---|
| Zasięg Fx, Fy | N | 3000 | 4000 | 6000 | 8000 |
| Zasięg Fz | N | 3000 | 4000 | 6000 | 8000 |
| Zasięg Mx, My | Nm | 400 | 600 | 800 | 1200 |
| Zasięg Mz | Nm | 400 | 600 | 800 | 1200 |
| Średnica | mm | 168 | 168 | 168 | 168 |
| Wysokość | mm | 38 | 38 | 38 | 38 |
| Materiał | Stal stopowa | Stal stopowa | Stal stopowa | Stal stopowa | |
| Obróbka powierzchniowa | Elektropolerowana | Elektropolerowana | Elektropolerowana | Elektropolerowana | |
| Poziom przeciążenia | %FS | 200 | 200 | 200 | 200 |
| Rozdzielczość | %FS | 0.05 | 0.05 | 0.05 | 0.05 |
| Powtarzalność | %FS | 0.5 | 0.5 | 0.5 | 0.5 |
| Dokładność* | %FS | 3.0 | 3.0 | 3.0 | 3.0 |
| Waga | kg | 4.4 | 4.4 | 4.5 | 4.5 |
| Poziom ochrony | IP64 | IP64 | IP64 | IP64 | |
| Temperatura pracy | °C | -10~80 | -10~80 | -10~80 | -10~80 |
| Częstotliwość próbkowania | Hz | 500 | 500 | 500 | 500 |
| Napięcie zasilania* | VDC | 12~17 | 12~17 | 12~17 | 12~17 |
| Interfejs komunikacyjny | RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; zależne od konfiguracji | ||||
FS oznacza pełną skalę.Dokładność obejmuje błędy pomiarowe wynikające z crosstalk, histerezy i nieliniowości. Nośność siły i momentu to oceny osi, a nie oceny ładunku robota. Uwzględnij masę narzędzia, ramiona dźwigni i obciążenie łączne; wartość przeciążenia nie rozszerza skalibrowanego zakresu pomiarowego. Wymienione masy ciała różnią się od mas przesyłek zapakowanych.
Zasilanie i komunikacja
Użyj oceny serii KWR168Ex 12–17 VDC do wyboru i zweryfikuj dostarczoną jednostkę oraz powiązaną elektronikę przed podłączeniem. Nie zastępuj szerszego zakresu zasilania nie-Ex KWR168 ani nie stosuj 24/48 V wyłącznie na podstawie ogólnych informacji o rodzinie. Niektóre wymienione parametry elektryczne i wydajnościowe odnoszą się do powiązanego sprzętu akwizycji.
Litery modelu określają zakresy pomiarowe, a nie wybór każdego protokołu komunikacyjnego jednocześnie. RS422, RS485, Modbus, CAN, CAN FD, TCP, UDP, EtherCAT i USB odnoszą się do konfiguracji zależnych od układów interfejsu.Dopasuj rzeczywiste wyjście, przypisanie złącza i system nabywania do kontrolera hosta; użyj dokumentacji dotyczącej okablowania i protokołu specyficznej dla KWR168Ex.
Instalacja mechaniczna
Referencja mechaniczna podaje średnicę korpusu Ø168 ±0,05 mm oraz całkowitą wysokość 38 mm, z płaszczyzną odniesienia obciążenia na poziomie 37 mm. Pokazuje zewnętrzne okręgi montażowe Ø144 mm, wewnętrzny okrąg montażowy Ø76 mm oraz centralny otwór Ø40 mm. Ilustrowany interfejs zawiera sześć otworów gwintowanych M10 z oznaczeniem głębokości 12 mm oraz dwa otwory lokalizacyjne Ø8 z tolerancją +0,02/0; głębokości otworów lokalizacyjnych różnią się między powierzchniami, 6 mm i 8 mm.
Użyj pełnego rysunku do wzorów otworów specyficznych dla powierzchni, szczegółu flanszy Ø92 mm, kroku 8 mm, kątowych odniesień 30°/120°, sekcji podwiertu oraz orientacji X/Y/Z. Dopasuj rzeczywistą rewizję przed obróbką adaptera i zapewnij luz dla złącza bocznego. Sam nominalnie równy średnica korpusu nie ustanawia wymiennej mechanicznie.
Konfiguracja serii Ex
Suffix Ex identyfikuje serię produktów odpornych na wybuchy. Odpowiedniość do strefy niebezpiecznej zależy od oznaczenia Ex dostarczonej jednostki, dokumentów zatwierdzających oraz konfiguracji instalacji. Dopasuj te dokumenty do zamierzonej instalacji; sama ocena obudowy IP64 nie określa klasy ochrony Ex ani strefy.
Zastosowania
- Narzędzia robotyczne o dużym momencie: monitoruj siły i momenty generowane przez długie narzędzia lub wydłużone siłowniki.
- Przekładnia i precyzyjny montaż: mierz reakcje obciążeniowe i momenty poza osią podczas zaangażowania komponentów.
- Urządzenia do testowania siły szlifowania, polerowania i cięcia: zapewniają sprzężenie zwrotne obciążenia w wielu osiach w ramach pojemności i zakresu odpowiedzi wybranego czujnika.
- Urządzenia do monitorowania momentu obrotowego i rozwoju siłowników, które wymagają jednoczesnego pomiaru siły i momentu.
- Badania nad humanoidalnymi robotami, ramionami robotycznymi, egzoszkieletami, czworonogami i pojazdami kierowanymi, gdzie masa, geometria montażu i zakres obciążenia odpowiadają instalacji.
Co jest w zestawie
- 1 × czujnik Kunwei KWR168Ex w wybranym modelu BEx, CEx, DEx lub EEx.
- Pobieralna dokumentacja odniesienia mechanicznego i wyboru rodziny poniżej.
Opcje modelu nie określają zestawu kablowego, zasilacza, bariery bezpieczeństwa, modułu akwizycji, flanszy adaptera ani konwertera interfejsu jako elementów w zestawie. Ustal wymagany sprzęt instalacyjny dla wybranej konfiguracji komunikacji i Ex.
Pobierania
- Rysunek mechaniczny KWR168Ex, odniesienie w języku angielskim (PDF)
- Rysunek mechaniczny KWR168Ex, odniesienie oryginalne (PDF)
- Podręcznik wyboru czujników sześciu osi Kunwei, odniesienie rodziny (PDF)
Podręcznik wyboru rodziny obejmuje wiele modeli, w tym warianty KWR168 nie-Ex. Użyj specyfikacji specyficznej dla Ex powyżej do ocen elektrycznych, częstotliwości próbkowania i wyboru instalacji.
FAQ
Który model KWR168Ex powinienem wybrać?
BEx ma ocenę 3000 N / 400 N·m, CEx 4000 N / 600 N·m, DEx 6000 N / 800 N·m i EEx 8000 N / 1200 N·m na oś. Sprawdź połączone obciążenia robocze i momenty zginające, a nie tylko siłę osiową.
Czy mogę używać zasilania 24 V lub 48 V?
Specyfikacja serii Ex podaje 12–17 VDC.Użyj rzeczywistych jednostek i związanych z nimi ocen elektroniki; nie wnioskuj o szerszej kompatybilności zasilania na podstawie ogólnej przypisywanej stopki lub modelu nie-Ex.
Czy litera modelu wybiera RS485, EtherCAT czy inny interfejs?
Nie. BEx/CEx/DEx/EEx wybierają zakresy obciążenia; dostarczona konfiguracja komunikacji i akwizycji określa interfejs.
Czy IP64 ustanawia zatwierdzenie dla strefy zagrożonej?
Nie. Dopasuj rzeczywiste oznaczenie Ex jednostki, dokumenty zatwierdzające i wymagania instalacyjne do zamierzonego środowiska.
Czy mogę użyć instrukcji okablowania KWR63 lub KWR75 dla tego czujnika?
Użyj dokumentacji specyficznej dla KWR168Ex. Podobne rodziny produktów nie ustanawiają zgodnych pinoutów, limitów zasilania, ustawień szeregowych ani zawartości opakowania.
Szczegóły wizualne





