Czujnik siły/momentu Kunwei KWR36, sześć osi, 36 mm, 30–500 N do robotyki
Czujnik siły/momentu Kunwei KWR36, sześć osi, 36 mm, 30–500 N do robotyki
Kunwei Sensing
Nie udało się wczytać dostępności odbioru


Przegląd
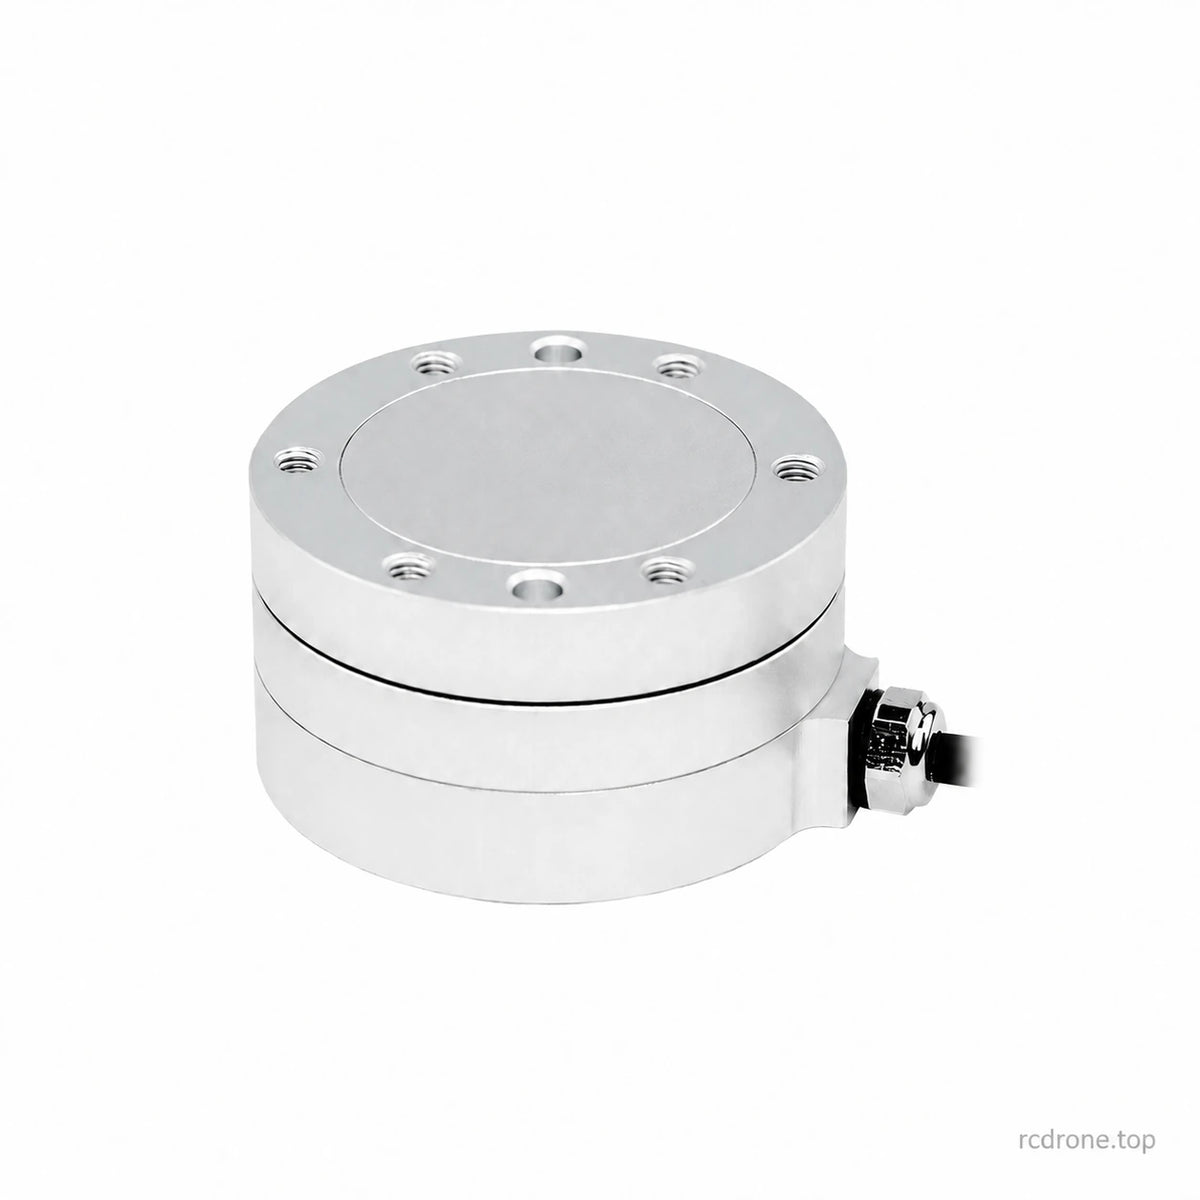
Sensor Kunwei KWR36 sześciokierunkowy sensor siły/momentu mierzy trzy siły i trzy momenty w kompaktowej obudowie o średnicy 36 mm, przeznaczonej do kontrolowania siły kontaktu w robotyce, precyzyjnego montażu i badań. Cztery modele oferują zakresy siły od 30 do 500 N oraz momenty od 1,5 do 9 N·m na oś. Pomiar za pomocą tensometrów i kalibracja sześciokierunkowa wspierają dokładne pomiary wieloosiowe; komunikacja cyfrowa jest zapewniona przez dopasowany zewnętrzny moduł akwizycji.
Funkcje
- Jednoczesny pomiar Fx, Fy, Fz oraz Mx, My, Mz.
- Cztery zakresy obciążenia specyficzne dla modelu w tym samym nominalnym formacie serii 36 mm.
- Kalibracja sześciokierunkowa w celu zredukowania zakłóceń międzyosiowych.
- Dokładność 0,5% FS, powtarzalność 0,1% FS oraz poziom przeciążenia 300% FS.
- Kompaktowa instalacja dla narzędzi robotycznych i pomiarów w ograniczonej przestrzeni.
- Analogowe sygnały czujników przetwarzane przez kompatybilną elektronikę akwizycji dla wymaganego interfejsu cyfrowego.
Specyfikacje
| Parametr | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Zakres Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Zakres Fz (N) | 30 | 50 | 80 | 500 |
| Zakres Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Zakres Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Średnica (mm) | 36 | 36 | 36 | 36 |
| Wysokość (mm) | 21 | 21 | 21 | 21 |
| Materiał | Stop aluminium | Stop aluminium | Stop aluminium | Potwierdź wybraną konfigurację |
| Wykończenie powierzchni | Anodowane | Anodowane | Anodowane | Elektropolerowane |
| Poziom przeciążenia (%FS) | 300 | 300 | 300 | 300 |
| Rozdzielczość (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Powtarzalność (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Dokładność* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Waga (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Ocena ochrony | IP64 | IP64 | IP64 | IP64 |
| Temperatura pracy (°C) | +5 do +80 (udokumentowana konfiguracja A/B/C) | +5 do +80 (udokumentowana konfiguracja A/B/C) | +5 do +80 (udokumentowana konfiguracja A/B/C) | Potwierdź wybraną konfigurację |
| Częstotliwość próbkowania (Hz) | 1000 | 1000 | 1000 | Dopasuj wybraną konfigurację akwizycji |
| Dopasowane zasilanie modułu akwizycji (VDC) | 9–24 (udokumentowany moduł RS422/RS485) | 9–24 (udokumentowany moduł RS422/RS485) | 9–24 (udokumentowany moduł RS422/RS485) | Dopasuj wybrany moduł |
| Interfejs komunikacyjny | Poprzez dopasowany moduł: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; zależne od konfiguracji | |||
FS oznacza pełną skalę.Wymienione zdolności sił i momentów odnoszą się do odpowiednich osi czujników, a nie do ładunku robota. Należy uwzględnić masę narzędzia, ramiona dźwigni i obciążenia łączne przy wyborze modelu. Poziom przeciążenia nie jest ciągłym zakresem pracy.
Masy ciał to specyfikacje czujników, a nie wagi przesyłek. Wysokość nominalna wynosi 21 mm; dokumentowana jest również wersja mechaniczna o wysokości 20 mm. Oceny elektryczne i wydajność próbkowania zależą od dopasowanego zestawu akwizycji. Podręczniki A/B/C określają akwizycję 24-bitową i próbkowanie 1 kHz; głębokość bitowa ADC i wymieniona rozdzielczość 0,03% FS opisują różne cechy.
Akwizycja i komunikacja
Analogowe sygnały odkształcenia czujnika wymagają dopasowanej elektroniki akwizycji. Pakiety pomiarowe RS485 i RS422 używają zewnętrznego modułu; inne dostępne konfiguracje modułów wspierają wymienione powyżej interfejsy. Wybór KWR36A, B, C lub G wybiera zakres obciążenia, a nie każdy protokół komunikacyjny jednocześnie.
| Udokumentowane zasilanie modułu RS485 / RS422 | 9–24 VDC |
|---|---|
| Zasilanie modułu | Mniej niż 3 W |
| Udokumentowane ustawienia szeregowe | 460800 baud; 8 bitów danych; 1 bit stopu; brak parzystości |
| Połączenie czujnika/modułu | DB25 lub HDB15, w zależności od konfiguracji |
| Referencja modułu akwizycji | Seria KWH06C80NL w podręcznikach RS485/RS422 |
Zasil moduł zgodnie z jego specyfikacją; nie stosuj ogólnego napięcia serii bezpośrednio do nieidentyfikowanych przewodów czujnika. Użyj protokołu, przypisania złącza i konwersji jednostek inżynieryjnych w odpowiednim podręczniku. Wartości danych szeregowych nie mogą być zakładane jako w niutonach tylko dlatego, że tabela pojemności używa N.
Zastosowania
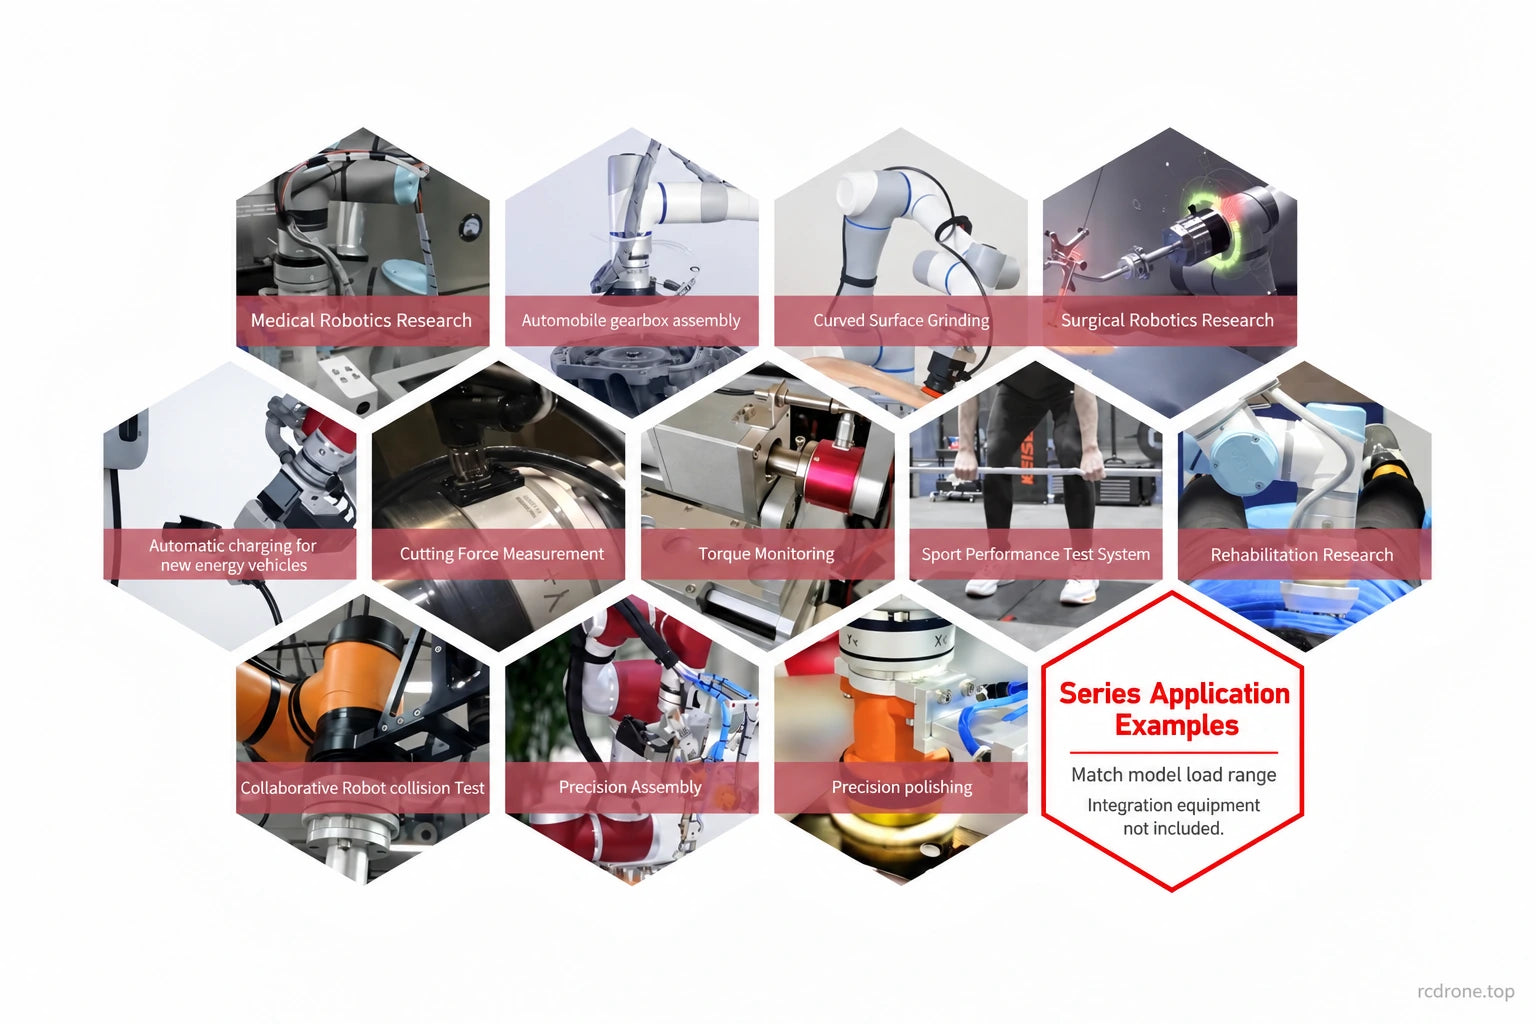
- Precyzyjne wstawianie i montaż: monitorowanie sił kontaktowych i momentów podczas zaangażowania części.
- Robotyczne szlifowanie i polerowanie: zapewnienie informacji zwrotnej o obciążeniu w wielu osiach dla rozwoju kontroli kontaktu.
- Narzędzia, montaż skrzyń biegów i urządzenia do monitorowania momentu w ramach możliwości wybranego modelu.
- Badania interakcji robotów i obciążenia kolizyjnego, w tym integracja humanoidalna, egzoszkielety, czworonogi i pojazdy kierowane, gdzie obszar obciążenia jest odpowiedni.
- Biomechanika, rehabilitacja i badania robotyki medycznej wymagające kompaktowego pomiaru siły.
Obrazy zastosowań ilustrują przykłady integracji na poziomie serii, niepotwierdzona zgodność z każdą maszyną przedstawioną. Nie ustanawiają one zatwierdzenia klinicznego ani pełnej funkcji bezpieczeństwa robota.
Instalacja mechaniczna i kalibracja
Obudowa o średnicy 36 mm ma wyraźne interfejsy po stronie narzędzia i po stronie montażu. Odniesienia mechaniczne obejmują obudowę o średnicy 20 mm z gwintami M3 specyficznymi dla twarzy oraz osobny rysunek o średnicy 21 mm z gwintami M4. Oba pokazują nominalne koło montażowe o średnicy 30 mm. Dopasuj rysunek rzeczywistej jednostki, głębokość śrub, otwory lokalizacyjne i orientację kątową przed obróbką adaptera; rysunki nie są wymienne.
Zabezpiecz wyznaczone powierzchnie montażowe bez otwierania skalibrowanej obudowy czujnika, zapewnij odciążenie kabla i unikaj niezamierzonych obciążeń podczas instalacji. Wyzeruj zainstalowany system pomiarowy i uwzględnij wagę narzędzia oraz orientację przed pomiarem. Użyj ograniczeń środowiskowych wybranej konfiguracji; udokumentowane ustawienie A/B/C określa +5 do +80 °C.
Co jest w zestawie
- 1 × czujnik Kunwei KWR36 w wybranym modelu A, B, C lub G.
- Dokumentacja produktu elektronicznego dostępna poniżej.
Udokumentowany pakiet RS485/RS422 zawiera również jeden moduł akwizycji danych oraz pudełko opakowaniowe. Potwierdź konfigurację modułu/interfejsu dla wybranego modelu, szczególnie KWR36G, przed integracją. Opcje modeli czujników same w sobie nie określają interfejsu cyfrowego. Ramiona robotów, efektory końcowe, zasilacze, adaptery hosta i elementy aplikacyjne nie są wymienione jako zawartość pakietu.
Pobieranie
- Rysunek mechaniczny KWR36 (PDF)
- Podręcznik użytkownika KWR36 RS485 (PDF)
- Podręcznik użytkownika KWR36 RS422 (PDF)
- Podręcznik wyboru czujnika sześciu osi Kunwei (PDF)
FAQ
Który model KWR36 powinienem wybrać?
Porównaj zarówno obciążenia siłowe, jak i momenty: A to 30 N / 1,5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m i G 500 N / 9 N·m na oś. Uwzględnij wagę narzędzia i momenty ramion dźwigni przy sprawdzaniu obwiedni obciążenia.
Czy mogę podłączyć goły czujnik bezpośrednio do RS485, CAN lub EtherCAT?
Komunikacja cyfrowa wymaga odpowiedniego modułu akwizycji. Litery modelu wybierają zakresy pomiarowe; interfejs zależy od konfiguracji modułu.
Czy moduł akwizycji jest w zestawie?
Dokumentacja pakietu RS485/RS422 zawiera czujnik, jeden moduł akwizycji, elektroniczny podręcznik oraz pudełko. Sprawdź konfigurację modułu/interfejsu dla wybranego modelu, szczególnie KWR36G.
Czy mogę użyć tego samego adaptera montażowego dla każdego rysunku KWR36?
Potwierdź rzeczywistą jednostkę przed obróbką: dostępne referencje obejmują wersje 20 mm/M3 i 21 mm/M4. Dopasuj otwory lokalizacyjne, głębokości gwintów oraz orientację montażu, a także średnicę.
Czy przeciążenie 300% oznacza, że mogę zmierzyć trzy razy obciążenie nominalne?
Nie.Wybierz model, którego zakresy siły i momentu odpowiadają obciążeniom roboczym; figura przeciążenia nie przekracza określonego zakresu pomiarowego.
Szczegóły wizualne