Czujnik siły/momentu Kunwei KWR46, sześć osi, 46 mm, 50–500 N do robotyki
Czujnik siły/momentu Kunwei KWR46, sześć osi, 46 mm, 50–500 N do robotyki
Kunwei Sensing
Nie udało się wczytać dostępności odbioru


Przegląd
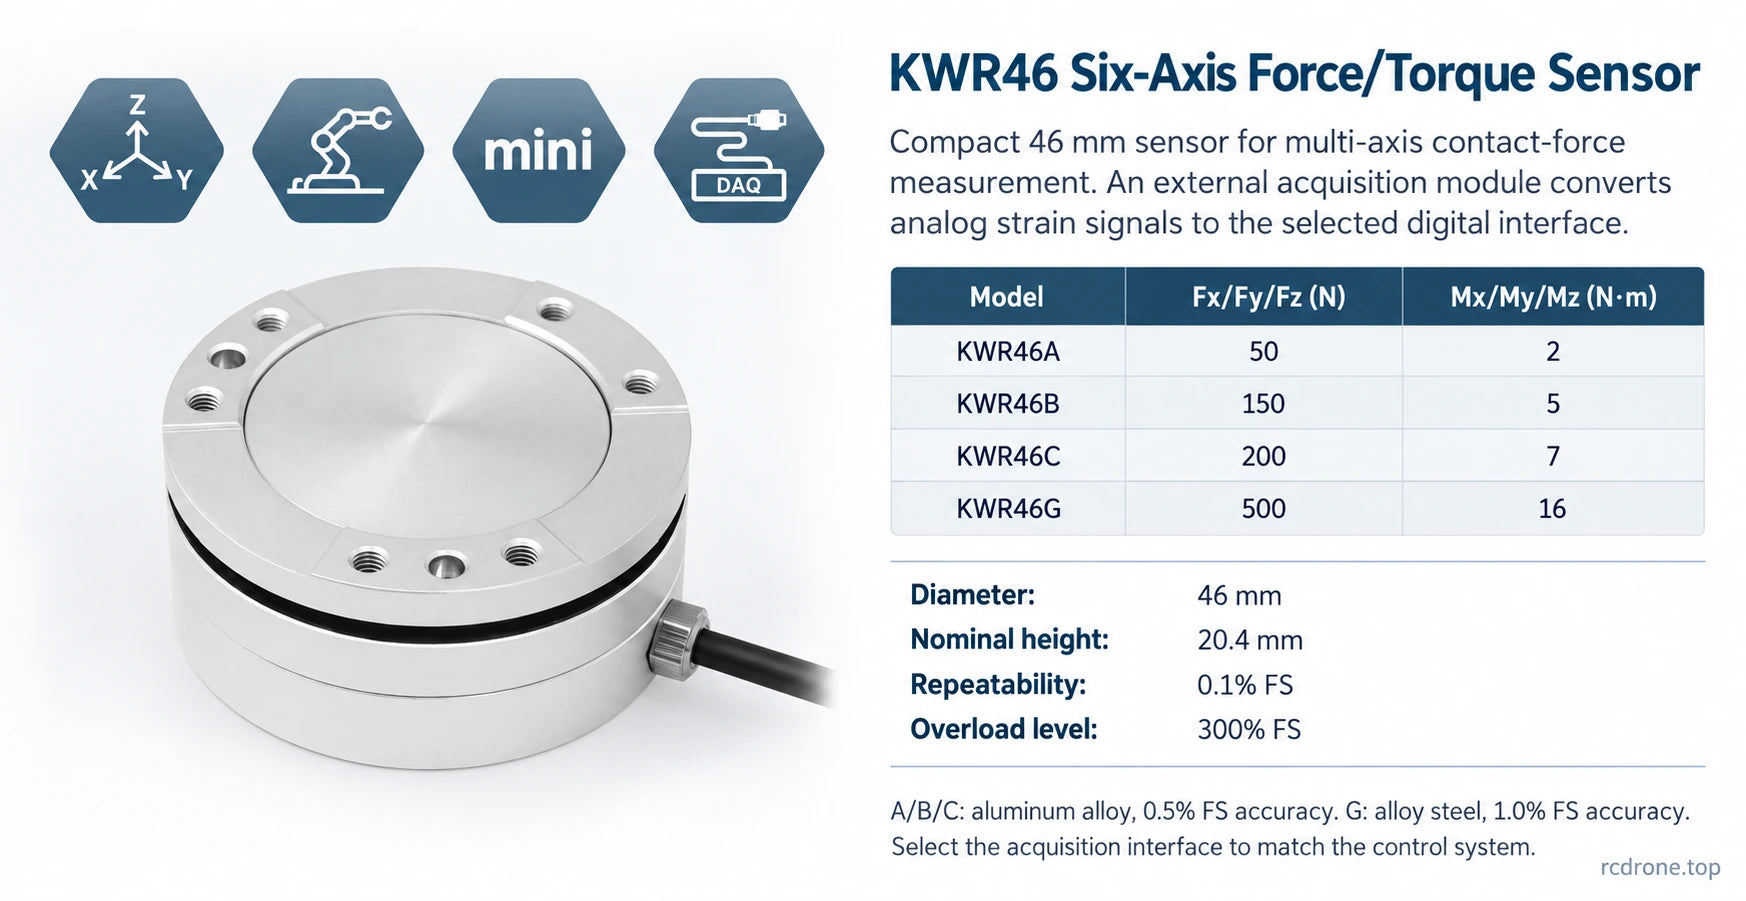
Kunwei KWR46 sześciosiowy czujnik siły/momentu mierzy trzy siły i trzy momenty dla kontrolowania siły kontaktu w robotyce, precyzyjnego montażu i kompaktowych urządzeń testowych. Jego obudowa o średnicy 46 mm jest dostępna w modelach A, B, C i G, z nośnością siły od 50 do 500 N i nośnością momentu od 2 do 16 N·m na oś. Dopasowany zewnętrzny moduł akwizycji przetwarza sygnały z czujników tensometrycznych dla wybranego interfejsu kontrolnego.
Funkcje
- Mierzy Fx, Fy, Fz oraz Mx, My, Mz dla sprzężenia zwrotnego obciążenia wieloosiowego.
- Kompaktowa średnica 46 mm i nominalna wysokość obudowy 20,4 mm.
- Kalibracja stawów sześciosiowych, z powtarzalnością 0,1% FS i dokładnością specyficzną dla modelu.
- Modele A/B/C używają anodowanego stopu aluminium; model G o wyższej nośności używa stali stopowej elektropolerowanej.
- Wiele opcji komunikacji przemysłowej dzięki dopasowanej elektronice akwizycji.
- 300% poziom przeciążenia FS; obciążenia robocze muszą pozostawać w granicach określonych zakresów pomiarowych.
Specyfikacje
| Parametr | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| Zasięg Fx, Fy (N) | 50 | 150 | 200 | 500 |
| Zasięg Fz (N) | 50 | 150 | 200 | 500 |
| Zasięg Mx, My (Nm) | 2 | 5 | 7 | 16 |
| Zasięg Mz (Nm) | 2 | 5 | 7 | 16 |
| Średnica (mm) | 46 | 46 | 46 | 46 |
| Wysokość (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| Materiał | Stop aluminium | Stop aluminium | Stop aluminium | Stal stopowa |
| Wykończenie powierzchni | Anodowane | Anodowane | Anodowane | Elektropolerowane |
| Poziom przeciążenia (%FS) | 300 | 300 | 300 | 300 |
| Rozdzielczość (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Powtarzalność (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Dokładność* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| Waga (kg) | 0.06 | 0.07 | 0.07 | 0.21 |
| Ocena ochrony | IP64 | IP64 | IP64 | IP64 |
| Temperatura pracy (°C) | −10 do +80 (czujnik) | −10 do +80 (czujnik) | −10 do +80 (czujnik) | −10 do +80 (czujnik) |
| Częstotliwość próbkowania (Hz) | 1000 | 1000 | 1000 | 1000 |
| Dopasowane zasilanie modułu akwizycji (VDC) | 9–24 domyślnie; 48 V wymaga specjalnej konfiguracji | 9–24 domyślnie; 48 V wymaga specjalnej konfiguracji | 9–24 domyślnie; 48 V wymaga specjalnej konfiguracji | 9–24 domyślnie; 48 V wymaga specjalnej konfiguracji |
| Interfejs komunikacyjny | Poprzez dopasowany moduł akwizycji: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; zależne od konfiguracji | |||
FS oznacza pełną skalę.Oceny siły i momentu to pojemności pomiarowe, a nie masa czujnika ani ładunek robota. Uwzględnij wagę narzędzia, ramiona dźwigni i obciążenia łączne przy wyborze modelu. Poziom przeciążenia 300% FS nie rozszerza zakresu pomiarowego. Dokładność obejmuje crosstalk, histerezę i nieliniowość.
Wymiary obudowy nie obejmują złącza kablowego i innych wystających elementów. Masę ciała czujnika w tej tabeli różni się od wagi przesyłki zapakowanej. Zakresy siły i momentu dla G odnoszą się równo do jego trzech osi siły i trzech osi momentu.
Aktywacja i komunikacja
Kompaktowy czujnik wymaga zewnętrznego modułu akwizycji do konwersji analogowych sygnałów tensometrycznych na cyfrowe dane obciążenia. Wybory A/B/C/G określają pojemność pomiarową, a nie wybór protokołu komunikacyjnego. Użyj elektroniki akwizycji i interfejsu hosta dopasowanego do wymaganego protokołu; wymienione interfejsy to alternatywne konfiguracje.
| Udokumentowane pozyskiwanie numerów seryjnych A/B/C | 24-bitowy ADC; próbkowanie 1 kHz |
|---|---|
| Domyślne zasilanie modułu | 9–24 VDC; 48 V nie jest domyślnym napięciem zasilania |
| Udokumentowane zasilanie modułu RS485 / RS422 | Mniej niż 3 W |
| Ustawienia szeregowe | 460800 baud, 8 bitów danych, 1 bit stopu, brak parzystości |
| Referencja modułu RS485 | Seria KWH06C80NL; standardowe połączenie czujnika HDB15 |
| Połączenie czujnika z modułem | Dedykowany kabel wielożyłowy; połączenie DB25 / HDB15 w zależności od montażu |
| Udokumentowana temperatura pracy modułu szeregowego | +5 do +80 °C; użyj tego węższego limitu dla całej konfiguracji |
| Referencja kabla rysunkowego A/B/C | Średnica 3 mm, długość 5 m; dopasuj do wybranego montażu |
Specyfikacja 24-bitowego ADC i 0.03% FS rozdzielczość opisuje różne cechy. Użyj instrukcji dotyczących okablowania i formatu danych wybranego modułu; podręczniki szeregowe używają konwencji wyjściowych opartych na sile w kg i momencie w kg·m, więc oprogramowanie hosta musi zastosować odpowiednią konwersję jednostek inżynieryjnych, zamiast traktować surowe wartości jako N i N·m. Jednostka RS422 podłączona tylko za pomocą pary nadawczej RS485 może wysyłać dane, ale nie może odbierać poleceń przez to połączenie.
Aplikacje
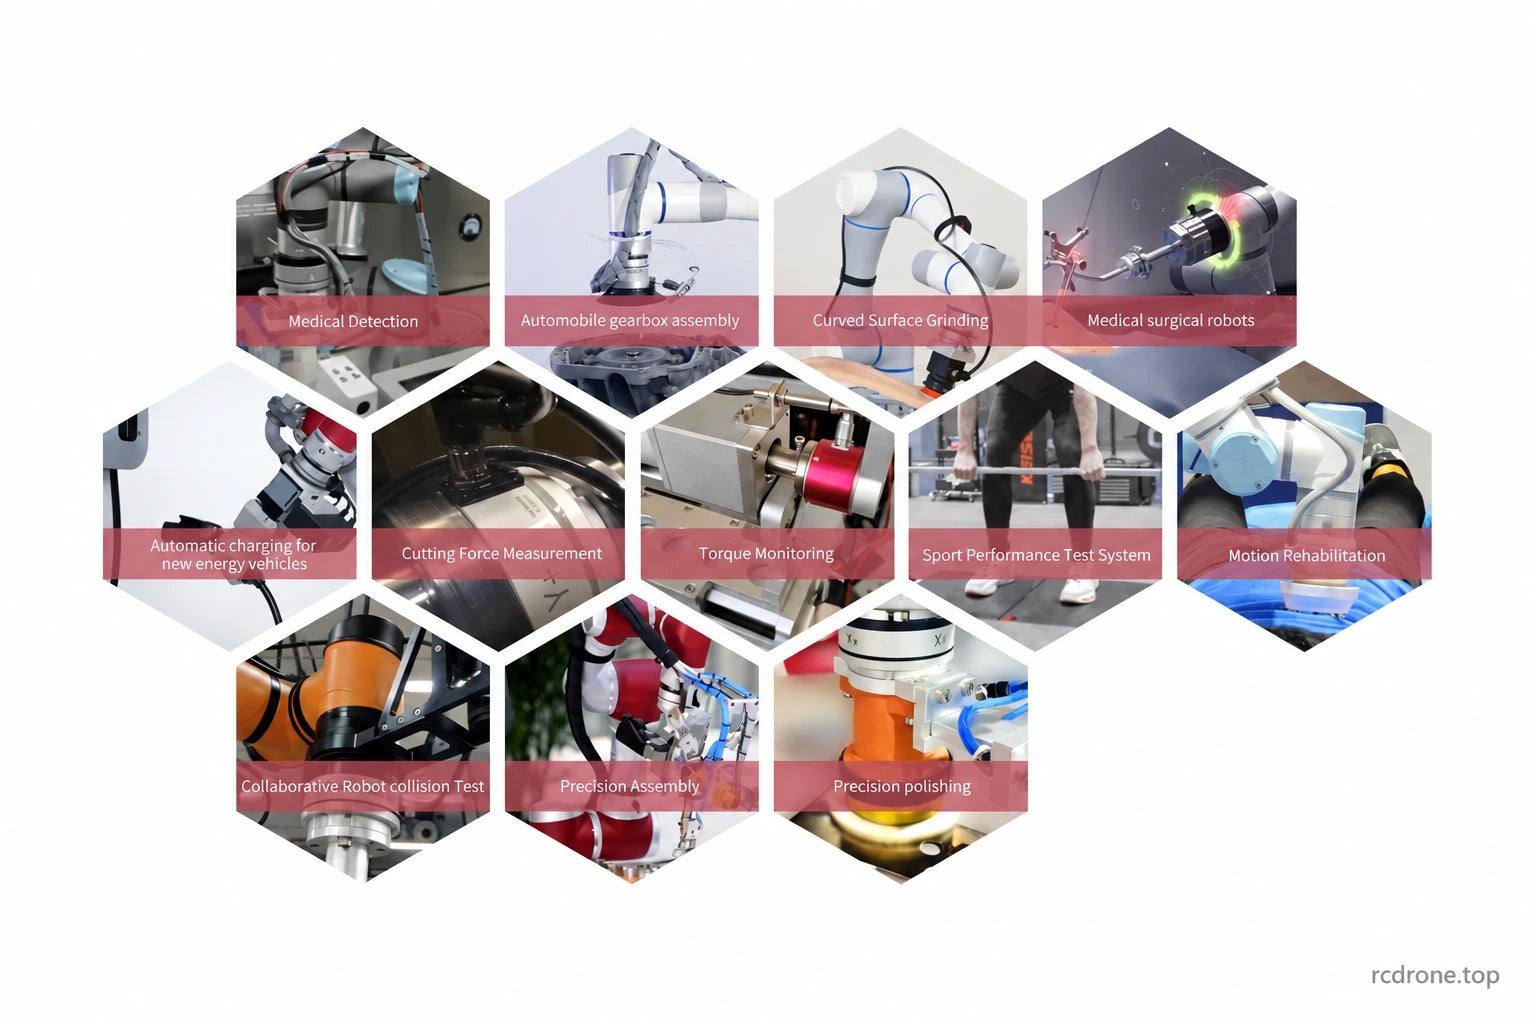
- Robotyczne wstawianie i montaż: mierzenie sił kontaktowych i momentów podczas wyrównywania i zaangażowania części, w tym uchwyty do montażu skrzyń biegów.
- Szlifowanie i polerowanie: zapewnienie informacji zwrotnej w wielu osiach w celu opracowania kontroli obciążenia kontaktowego na zakrzywionych powierzchniach.
- Obróbka i testy momentu: monitorowanie sił skrawania lub reakcji narzędzi w obrębie wybranego sześciu osiowego zakresu obciążenia.
- Badania w dziedzinie robotyki: integracja kompaktowego pomiaru siły w ramionach, humanoidach, egzoszkieletach, czworonogach i narzędziach pojazdów kierowanych, gdzie obciążenia i interfejs montażowy pasują.
- Badania w dziedzinie biomechaniki i rehabilitacji: pomiar obciążeń interakcji w testach sportowych i urządzeniach wspomagających ruch.
Instalacja i konfiguracja mechaniczna
Referencja mechaniczna pokazuje ciało o wymiarach 46 ±0.05 mm, okrąg montażowy o średnicy 39 ±0.05 mm oraz sześć gwintów M3 na każdej stronie. Dwie strony mają różne referencje głębokości gwintu: 3.5 mm i 5 mm. Rysunek zawiera otwory na 3 mm bolce ustalające oraz kątowe przesunięcia specyficzne dla strony; dopasuj odpowiednią stronę, orientację i zaangażowanie śruby przed wykonaniem adaptera.
Utrzymuj powierzchnie montażowe w czystości i płaskości, dokręcaj śruby stopniowo w sekwencji diagonalnej i nie otwieraj ani nie uderzaj w skalibrowane ciało czujnika. Flansze adaptera nie są domyślnie dołączone.Właściwy kontakt z twarzą i mocowanie złącza kablowego są potrzebne do ochrony IP64. Sprawdź polaryzację zasilania przed połączeniem, pozwól na rozgrzanie zgodnie z podręcznikiem wybranego interfejsu i zresetuj zainstalowany system, uwzględniając jego obciążenie narzędziem.
Co jest w zestawie
- 1 × czujnik Kunwei KWR46 w wybranym modelu A, B, C lub G.
- Kabel połączeniowy czujnika i dokumentacja elektroniczna.
Udokumentowane pakiety pomiarowe RS485/RS422 A/B/C zawierają również jeden moduł akwizycji danych oraz pudełko opakowaniowe. Sam selektor modelu nie określa protokołu modułu; konfiguracja akwizycji dla G musi być ustalona osobno. Konwertery USB/serial oraz zasilacze DC są dodatkowym wyposażeniem. Ramiona robotów, narzędzia i uchwyty aplikacyjne przedstawione w przykładach wizualnych nie są w zestawie.
Pobrania
- Rysunek mechaniczny KWR46 (PDF)
- Podręcznik użytkownika KWR46 RS485 (PDF)
- Podręcznik użytkownika KWR46 RS422 (PDF)
- Podręcznik wyboru czujnika sześciu osi Kunwei (PDF)
FAQ
Który model KWR46 pasuje do mojego zakresu obciążenia?
A zapewnia 50 N / 2 N·m, B 150 N / 5 N·m, C 200 N / 7 N·m i G 500 N / 16 N·m na odpowiednią oś. Sprawdź zarówno siły, jak i momenty, w tym wagę narzędzia i efekty ramienia dźwigni.
Czy czujnik może być podłączony bezpośrednio do EtherCAT, CAN lub USB?
Komunikacja cyfrowa wymaga dopasowanego zewnętrznego modułu akwizycji. Wybór A, B, C lub G wybiera zdolność obciążeniową, a nie każdy wymieniony protokół.
Czy mogę zasilać standardowy moduł z 48 V?
Domyślne zasilanie to 9–24 VDC. Używaj 48 V tylko z modułem o specjalnie określonej konfiguracji.
Czy moduł akwizycji jest w zestawie?
Dokumentacja pakietu RS485/RS422 A/B/C wymienia jeden moduł akwizycji. Ustal konfigurację interfejsu dla wybranego modelu, szczególnie G; flansze adapterów, konwertery USB i zasilacze nie są standardowymi elementami pakietu.
Czy wszystkie odniesienia do instalacji KWR46 używają tych samych wymiarów?
Użyj rysunku dla dostarczonej rewizji: nominalny wymiar 20,4 mm ma specyficzne dla twarzy głębokości zaangażowania M3. Starszy dokument RS422 zawiera również różne wartości wysokości i masy, więc te odniesienia nie mogą być mieszane podczas obróbki adapterów.
Szczegóły wizualne