


Hiwonder LeRobot SO-ARM101 Otwarty 6-osiowy robotyczny manipulator typu leader-follower do VLA i nauki przez naśladowanie
Hiwonder LeRobot SO-ARM101 Otwarty 6-osiowy robotyczny manipulator typu leader-follower do VLA i nauki przez naśladowanie
Hiwonder
Nie udało się wczytać dostępności odbioru


Przegląd
Robotyczny ramie Hiwonder LeRobot SO-ARM101 to platforma robocza z otwartym kodem źródłowym, 6-osiowa, przeznaczona do programowania inteligencji ucieleśnionej, uczenia przez naśladowanie oraz rozwoju modeli VLA. Integracja LeRobot z Hugging Face łączy teleoperację i zbieranie danych multimodalnych z treningiem i wdrażaniem modeli. Szyny enkodera magnetycznego serw o zapewniają informacje zwrotne o położeniu, podczas gdy wspierana konfiguracja z podwójną kamerą łączy percepcję bliskiego zasięgu i przestrzeni roboczej. Wybierz zestaw DIY do samodzielnego montażu lub złożone opcje Zestawu Startowego, Standardowego i Zaawansowanego.
Funkcje
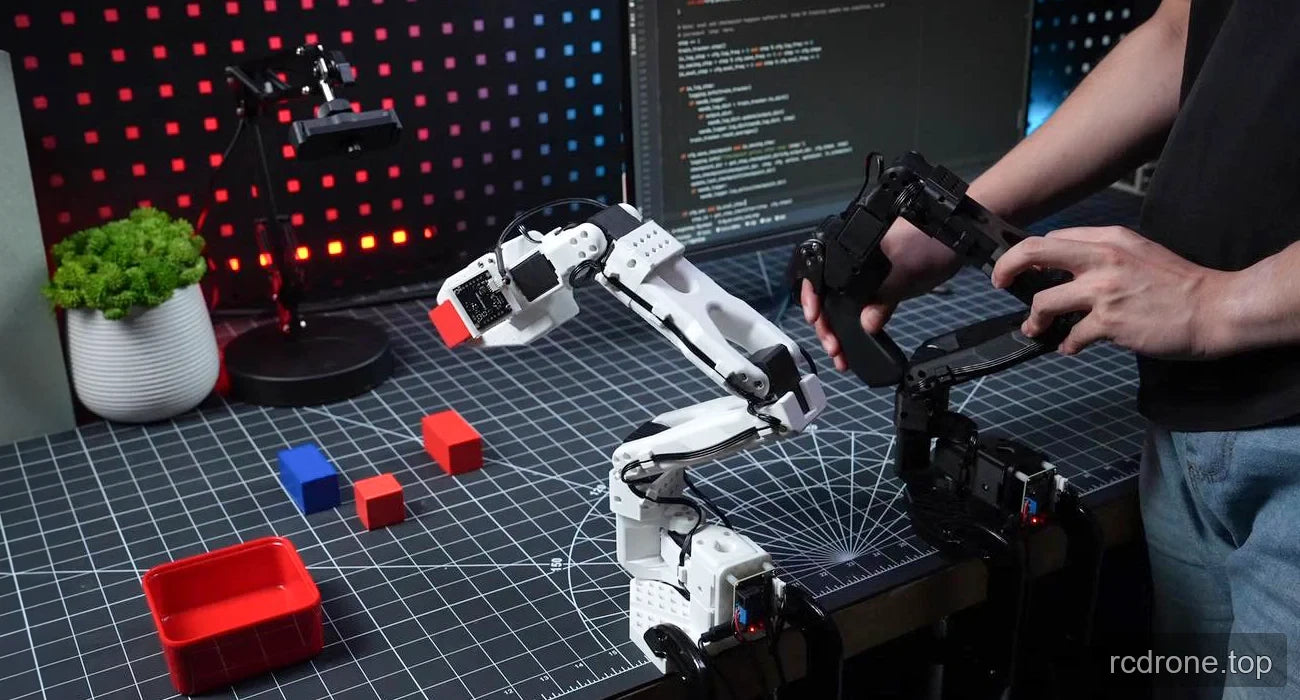
Teleoperacja lider-śledzący i uczenie przez naśladowanie
Struktura lider-śledzący wspiera teleoperację, współpracującą kontrolę oraz jednoczesne zbieranie danych operacyjnych multimodalnych. Demonstrowane ruchy mogą stać się danymi treningowymi do nauki działań chwytania obiektów i trajektorii ruchu.
- Zbieranie demonstracji: prowadź ramię lidera, aby kontrolować naśladowcę i rejestrować dane operacyjne multimodalne.
- Szkolenie modeli: przesyłaj dane za pomocą przepływu pracy Hugging Face i korzystaj z procesu szkolenia modelu imitacyjnego jednym kliknięciem, aby przekształcić demonstracje w nabyte umiejętności. Szkolenie modelu ACT i rozwój multimodalnego VLA od początku do końca są wspieranymi tematami nauki.
- Wdrażanie i wykonywanie: użyj wspieranego przepływu pracy do wdrażania jednym kliknięciem, aby uruchomić wytrenowane modele na ramieniu do autonomicznego wykonywania nabytych działań i eksperymentów w dostosowywaniu zadań do zmian środowiskowych.
Wizja z podwójną kamerą
Wspierana konfiguracja z podwójną kamerą łączy kamerę zamontowaną na ramieniu z osobną kamerą na regulowanym stojaku biurkowym. Te komplementarne punkty widzenia wspierają wizję AI, rozpoznawanie cech i zbieranie danych.
- Podstawowa wizja: kamera zamontowana na ramieniu rejestruje pozycję celu i teksturę powierzchni z bliskiej odległości, co umożliwia koordynację ręka-oko oraz zbieranie danych o drobnych cechach.
- Wizja trzeciorzędna: zewnętrzna kamera zapewnia globalną świadomość miejsca pracy, skanowanie środowiska w czasie rzeczywistym oraz budowę modeli w celu reagowania na zmiany zewnętrzne podczas wykonywania zadań.
- Wsparcie kamery: obsługiwane jest obrazowanie HD w szerokim kącie. Specyfikacje kamery zestawu zaawansowanego oraz dołączone części montażowe są wymienione osobno poniżej.
Serwomechanizmy z enkoderami magnetycznymi i kontrola ruchu
Ramię wykorzystuje sześć samodzielnie opracowanych serwomechanizmów z enkoderami magnetycznymi z samoregulacją, z identyfikatorami 1–6, obrotową podstawę i stawami artykulacyjnymi. Kontrola pozycji trapezoidalnej wprowadza przyspieszenie i hamowanie zamiast bezpośrednich poleceń pozycji bez rampowania.Czujnik kąta magnetycznego 12-bitowy zastępuje sprzężenie zwrotne mechanicznego potencjometru i zapewnia sprzężenie zwrotne enkodera 360°.
Projekt wykrywania magnetycznego opisany jest jako kompaktowy i odporny na wibracje, z korzyściami w zakresie niezawodności i żywotności. Różne przełożenia pełnią dwie role ramion: główne ramię wykorzystuje przełożenie 1:147 dla szybkiej reakcji i precyzyjnej kontroli, podczas gdy ramię podążające używa redukcji 1:345 dla momentu obrotowego i stabilności pozycjonowania.
Projekt strukturalny i materiały
Wyraźne struktury lidera i podążającego wykorzystują wzmocnione krytyczne połączenia i obszary nośne, aby zredukować luki w ruchu i poprawić precyzję pozycjonowania. Optymalizacja okablowania i układów połączeń zmniejsza potencjalne zakłócenia i opóźnienia ruchu. Komponenty strukturalne z PLA o wysokiej wytrzymałości mają wzmocnione, pogrubione kluczowe obszary, aby poprawić odporność na zmęczenie i deformacje. Udoskonalenia sprzętowe zachowują otwarty projekt i podejście licencyjne projektu.
BusLinker V3.0 Konfiguracja PC
Płytka do debugowania serw Hiwonder BusLinker V3.0 współpracuje z dedykowanym oprogramowaniem na PC do skanowania serw, ustawiania parametrów, monitorowania stanu, kontroli trajektorii oraz dostosowywania ustawień ruchu i bezpieczeństwa.
- Zarządzanie modułowe: skanowanie jednym kliknięciem generuje interfejs modułowy; dynamicznie konfigurowalne parametry komunikacji i automatyczna regulacja prędkości transmisji wspierają centralne sterowanie wieloma serwami.
- Informacje zwrotne o parametrach w czasie rzeczywistym: próbkowanie o wysokiej częstotliwości i silnik informacji zwrotnej w czasie rzeczywistym monitorują i wizualizują ruch serw.
- Konfigurowalne ustawienia serw: programuj tryby ruchu i logikę sterowania, w tym parametry sterowania, limity bezpieczeństwa i strategie informacji zwrotnej.
Hugging Face LeRobot i zasoby rozwojowe
Hugging Face LeRobot to otwartoźródłowy ekosystem robotyki z biblioteką Pythona i platformą do udostępniania modeli. Jego narzędzia, zbiory danych i wstępnie wytrenowane modele wspierają rozwój uczenia przez naśladowanie i uczenia przez wzmocnienie. Projekt SO-ARM101 udostępnia mechaniczne projekty, kod, wstępnie wytrenowane modele i biblioteki algorytmów jako zasoby rozwojowe open-source.
Integracja SO-ARM101 wspiera bezpośrednie wykorzystanie i wdrażanie zbiorów danych LeRobot, wstępnie wytrenowanych modeli i algorytmów. Zasoby obejmują bibliotekę samouczków LeRobot, społeczność Hugging Face LeRobot, repozytorium GitHub oraz Hub Modeli Hugging Face LeRobot. Instrukcje krok po kroku obejmują konfigurację przez wdrożenie, z dostępem do zaktualizowanych algorytmów i optymalizacji frameworka, aby utrzymać rozwój w zgodzie z aktualizacjami LeRobot.
Specyfikacje
| Parametr | Specyfikacja lub zakres |
|---|---|
| Marka | Hiwonder |
| Model | LeRobot SO-ARM101 |
| Typ produktu | Platforma robota typu lider-śledzący z otwartym kodem źródłowym |
| Osie | 6 |
| Układ serwomechanizmów | Sześć serwomechanizmów z samoregulacją z magnetycznym enkoderem; ID 1–6 |
| Zasilanie serwomechanizmów | 12 V |
| Określony moment obrotowy serwomechanizmu | 30 kg·cm przy 12 V; również oznaczone jako “30KG” |
| Czujnik kąta | 12-bitowy magnetyczny czujnik kąta zamiast mechanicznego potencjometru |
| Sprzężenie zwrotne enkodera | 360° sprzężenie zwrotne z magnetycznym enkoderem |
| Algorytm kontroli pozycji | Kontrola trapezoidalna z przyspieszeniem i hamowaniem |
| Przekładnia głównego ramienia | Przełożenie 1:147 |
| Przekładnia ramienia śledzącego | Przełożenie redukcyjne 1:345 |
| Protokół serwomechanizmu | Protokół serwomechanizmu SO-ARM101; integracja ekosystemu LeRobot |
| Układ mechaniczny | Obrotowa podstawa, stawy artykulacyjne i wyraźne struktury lidera/śledzącego |
| Materiały konstrukcyjne | PLA o wysokiej wytrzymałości; wzmocnione i pogrubione kluczowe obszary |
| Wsparcie konfiguracji wizji | Główna wizja zamontowana na ramieniu oraz zewnętrzna, regulowana wizja trzeciorzędna na statywie |
| Wsparcie w nauce i kontroli | Teleoperacja lider-śledzący, zbieranie danych multimodalnych, nauka naśladowcza end-to-end, trening ACT i rozwój multimodalnego VLA |
| Ekosystem rozwoju | Hugging Face LeRobot; dedykowane SDK do sterowania ruchem |
Ostrzeżenie dotyczące szyny serwomechanizmów
Nie używaj instrukcji PING w trybie nadawania, gdy wiele serwomechanizmów jest podłączonych do szyny.
Opcje zestawów
| Wybór | Stan montażu |
|---|---|
| Zestaw DIY / Niezmontowany | Niezmontowany |
| Zestaw startowy / Zmontowany | Zmontowany |
| Zestaw standardowy / Zmontowany | Zmontowany |
| Zestaw zaawansowany / Zmontowany | Zmontowany; zawiera zmontowane komponenty wydrukowane w 3D |
Zastosowania
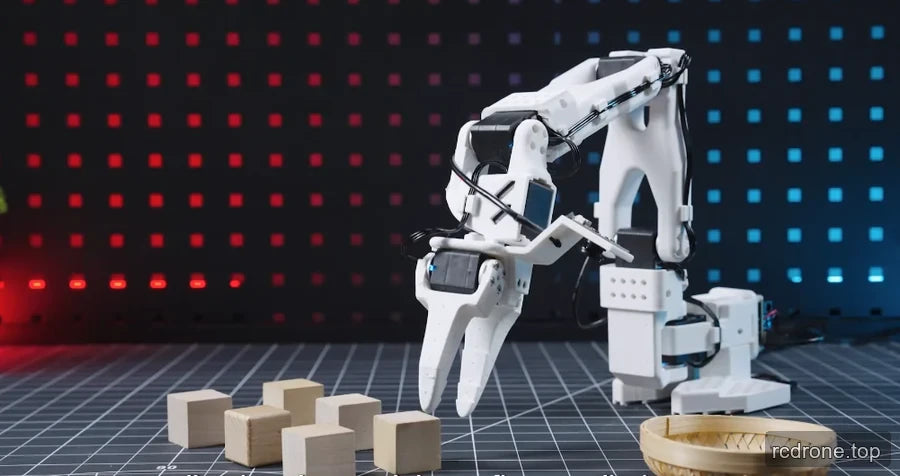
- Eksperymenty z manipulacją na komputerze: demonstrują chwytanie kolorowych lub drewnianych bloków, obsługę obiektów geometrycznych oraz sortowanie obiektów do pojemników lub koszy, a następnie wykorzystanie nagranych demonstracji do rozwijania nauczonych działań.
- Manipulacja z wykorzystaniem wizji: łącz bliskozasięgowe celowanie i uchwyty tekstur z zewnętrznym widokiem miejsca pracy, aby badać koordynację ręka-oko i percepcję środowiska.
- Badania nad uczeniem przez naśladowanie i VLA: zbieraj demonstracje lider-uczestnik, trenuj polityki i wdrażaj nauczone zachowanie za pomocą przepływu pracy LeRobot. Platforma wspiera również eksplorację metod uczenia przez wzmocnienie.
- Nauczanie programowania robotyki: używaj praktycznych demonstracji ramion, aby nauczyć logiki sterowania, trajektorii ruchu oraz związku między ruchem fizycznym a modelem ramienia na ekranie.
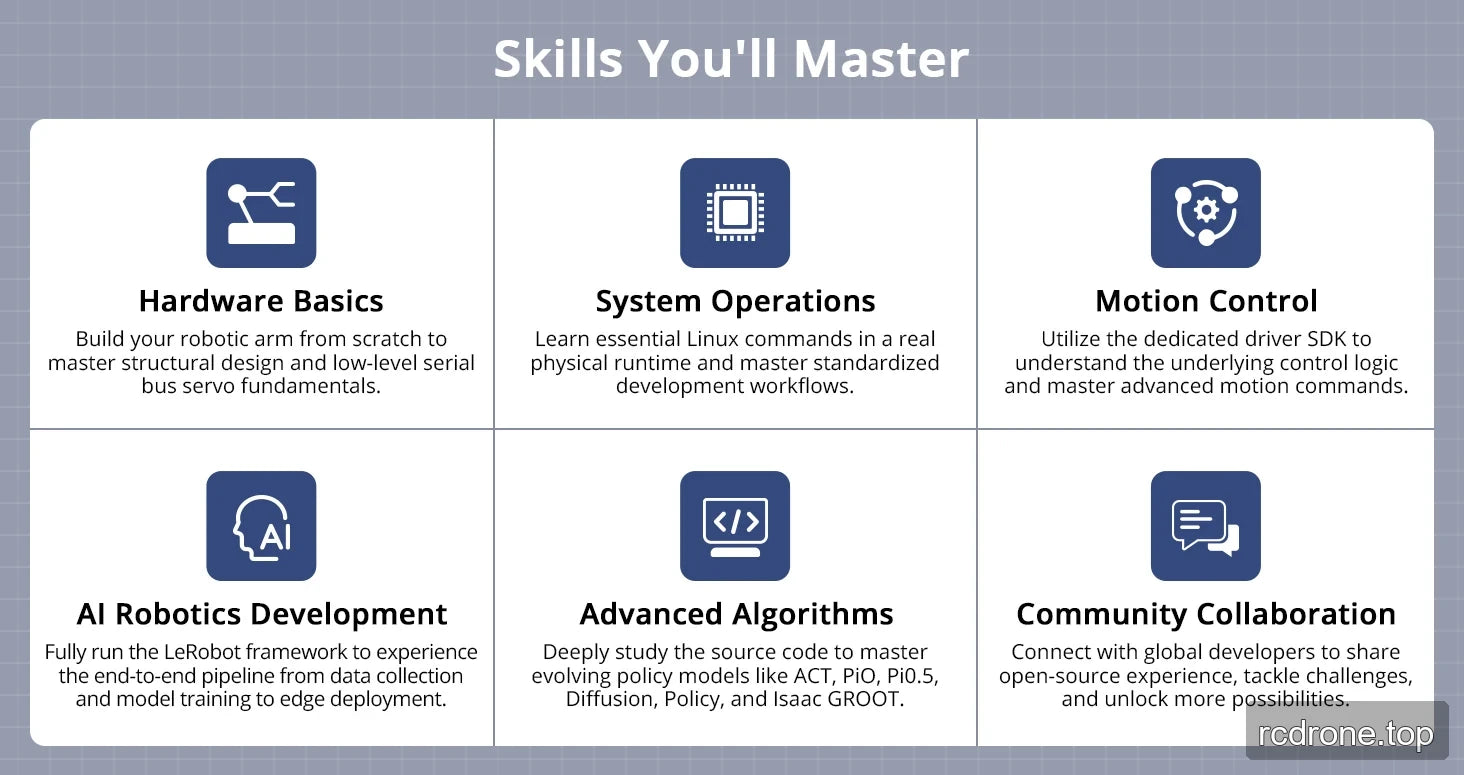
- Nauka sprzętu i systemu: zbuduj ramię DIY od podstaw, studiując projekt strukturalny i podstawy niskopoziomowego szeregowego magistrali serwo; ćwicz podstawowe polecenia Linux w fizycznym czasie wykonywania i ustandaryzowanych przepływach pracy rozwoju.
- Rozwój kontroli ruchu: użyj dedykowanego SDK sterownika, aby zbadać logikę sterowania i zaawansowane polecenia ruchu.
- Rozwój AI i badanie kodu polityki: pracuj nad zbieraniem danych, treningiem modeli i wdrażaniem na krawędzi, z tematami badania kodu źródłowego oznaczonymi jako ACT, Pi0, Pi0.5, Diffusion, Policy i Isaac GROOT.
- Współpraca open-source: dziel się doświadczeniem w implementacji i pracuj nad wyzwaniami rozwoju robotyki z społecznością deweloperów LeRobot.
Co jest w zestawie
Zestaw zaawansowany / Złożony
Następująca lista pakowania dotyczy szczególnie opcji Zestaw zaawansowany / Złożony, która zawiera złożone komponenty wydrukowane w technologii 3D.
| Przedmiot | Ilość lub szczegóły dostarczone |
|---|---|
| SO-ARM101 ramię prowadzące | 1 |
| SO-ARM101 ramię podążające | 1 |
| Hub USB | 4 porty; kabel 1000 mm |
| Zasilacze | 2; każdy 12 V, 5 A, z DC5.5 × 2.5 złączek |
| Ściski G | 4; rozmiar 2 cale |
| Typ-C dane kable | 2; 1000 mm każdy |
| Kable serwo | 100 mm, 160 mm i 200 mm długości |
| Metalowe główne rogi serwo | 2 |
| Asystent rogi serwo | 2 |
| Opaski kablowe | 3; 150 mm każdy |
| Śrubokręty | 2 |
| Pakiet akcesoriów | W zestawie |
| Mocowanie kamery | W zestawie |
| 300K Pikselowa kamera HD | W zestawie |
| 2 MP HD kamera szerokokątna | W zestawie |
| Czarny uchwyt kamery | W zestawie |
| Biały uchwyt kamery | W zestawie |
| Kable USB danych | 2; 1000 mm każdy |
FAQ
Które opcje wymagają montażu?
Opcja Zestaw DIY / Niezmontowana wymaga montażu.Wybory Starter, Standard i Advanced są oznaczone jako Złożone.
Czy zestaw Advanced zawiera zarówno ramiona, jak i kamery?
Tak. Lista pakowania zestawu Advanced zawiera ramię lidera SO-ARM101, ramię podążające, kamerę HD o rozdzielczości 300K pikseli oraz kamerę szerokokątną HD o rozdzielczości 2 MP, razem z wymienionymi powyżej częściami montażowymi.
Jaka jest różnica między dwoma punktami widzenia wizji?
Wizja podstawowa wykorzystuje kamerę zamontowaną na ramieniu do uchwycenia celu w bliskim zasięgu i koordynacji ręka-oko. Wizja trzeciorzędna wykorzystuje zewnętrzną kamerę na regulowanym statywie do globalnego widoku miejsca pracy.
Czy sprzężenie zwrotne z enkodera 360° oznacza, że każdy staw obraca się ciągle?
Nie podano specyfikacji ciągłej rotacji stawów. Wartość 360° opisuje sprzężenie zwrotne z enkodera magnetycznego, a nie określony zakres ruchu mechanicznego dla każdego stawu.
Jakie środki ostrożności należy zachować podczas komunikacji z wieloma serwomechanizmami?
Nie wysyłaj instrukcji PING w trybie broadcast, gdy do magistrali podłączone jest wiele serwomechanizmów.
Przewodnik konfiguracyjny
| Zestaw | Sprzęt do montażu i wizji |
|---|---|
| Zestaw DIY / Niezłożony | Niezłożony zestaw sprzętowy bez komponentów strukturalnych wydrukowanych w technologii 3D lub kamer wizji. Wydrukuj dostarczone projekty strukturalne przed montażem; postępuj zgodnie z listą pakowania sprzętu DIY. |
| Zestaw startowy / Złożony | Złożone komponenty lidera/naśladowcy wydrukowane w technologii 3D; brak kamery wizji. |
| Zestaw standardowy / Złożony | Złożone ramiona i główna kamera wizji; brak zewnętrznej kamery sceny. |
| Zestaw zaawansowany / Złożony | Złożone ramiona, główna kamera wizyjna oraz zewnętrzna kamera sceny z regulowanym mocowaniem do zbierania danych w podwójnym widoku. |
W zestawach złożonych znajdują się komponenty strukturalne wydrukowane w technologii 3D. Panele porównawcze zestawów i indywidualne opakowania poniżej definiują akcesoria dostarczane z każdym wyborem. Przedstawiony komputer lub miejsce demonstracyjne nie jest dostarczanym komputerem.
Specyfikacje techniczne i odniesienia konfiguracyjne
| Marka | Hiwonder | ||
| Produkt | SO-ARM101 Uosobiony inteligentny robotyczny ramie open-source | ||
| Materiał produktu | PLA (kwas polimlekowy) | ||
| Rozmiar | Ramie lidera: 111 × 239 × 525 mm | Ramie podążające: 111 × 173 × 532 mm | Mocowanie kamery: 166 × 258 × 527 mm |
| Waga | Ramie lidera: 697g | Ramie podążające: 704g | Mocowanie kamery: 1178g |
| Serwo | Serwo szynowe HX-10HM ×6 | Serwo szynowe HX-30HM ×6 | / |
| Kontroler | BusLinker V3.0 Płytka debugowania serwomechanizmów | ||
| Kamera | 300K pikselowa kamera HD szerokokątna (480P), 2MP kamera HD szerokokątna (1080P) | ||
| Zasilanie | 12V 5A (DC4.0*1.7) | ||
| System operacyjny | Windows / Ubuntu | ||
| Metoda komunikacji | Port szeregowy USB | ||
| Narzędzia programistyczne | Python | ||
| Waga paczki & Wymiary | Zestaw DIY: 5.23kg, 512 × 240 × 225 mm Zestaw startowy: 4.33kg, 512 × 240 × 225 mm Zestaw standardowy: 4.38kg, 512 × 240 × 225 mm Zestaw zaawansowany: 5.6kg, 512 × 240 × 225 mm |
| Przedmiot | Specyfikacja | ||
| Marka | Hiwonder | ||
| Produkt | SO-ARM101 Uosobiony Inteligentny Otwarty Robot Ręczny | ||
| Materiał produktu | PLA (Kwas Polimlekowy) | ||
| Rozmiar | Ramię lidera: 111 × 239 × 525 mm | Ramię podążające: 111 × 173 × 532 mm | Mocowanie kamery: 166 × 258 × 527 mm |
| Waga | Ramię lidera: 697g | Ramię podążające: 704g | Mocowanie kamery: 1178g |
| Serwo | Serwo szynowe HX-10HM ×6 | Serwo szynowe HX-30HM ×6 | / |
| Kontroler | BusLinker V3.0 Płytka debugowania serwomechanizmów | ||
| Kamera | 300K pikselowa kamera HD szerokokątna (480P), 2MP HD szerokokątna kamera (1080P) | ||
| Zasilanie | 12V 5A (DC4.0*1.7) | ||
| System operacyjny | Windows / Ubuntu | ||
| Metoda komunikacji | Port szeregowy USB | ||
| Narzędzia programistyczne | Python | ||
| Waga paczki & Wymiary | Zestaw DIY: 5.23kg, 512 × 240 × 225 mm Zestaw startowy: 4.33kg, 512 × 240 × 225 mm Zestaw standardowy: 4.38kg, 512 × 240 × 225 mm Zestaw zaawansowany: 5.6kg, 512 × 240 × 225 mm |
Szczegóły wizualne
Cechy i projekt


Widoki Produktu

Przykłady Zastosowania

Dodatkowe szczegóły produktu




Specyfikacje i wydajność


Zawartość opakowania



