Silnik LinkDynamics HT52 XDrive, 48 V CAN Siłownik Przegubowy do Robotyki
Silnik LinkDynamics HT52 XDrive, 48 V CAN Siłownik Przegubowy do Robotyki
LinkDynamics
Cena regularna
$156.00 USD
Cena regularna
Cena sprzedaży
$156.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru
Przegląd
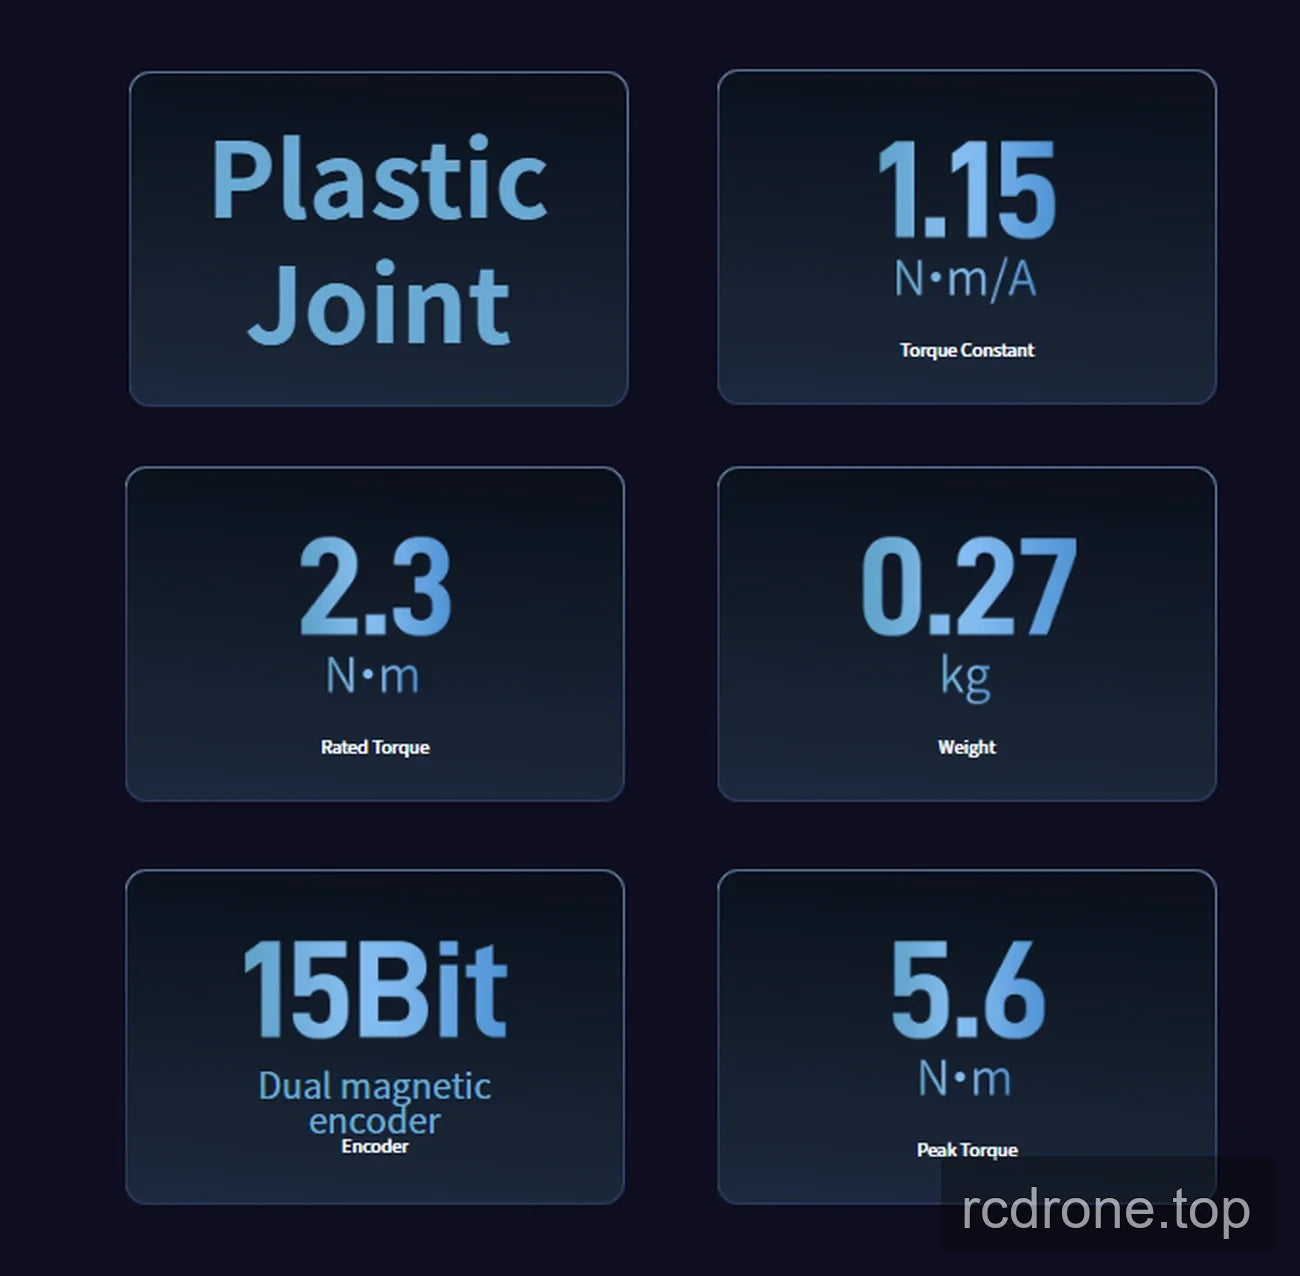
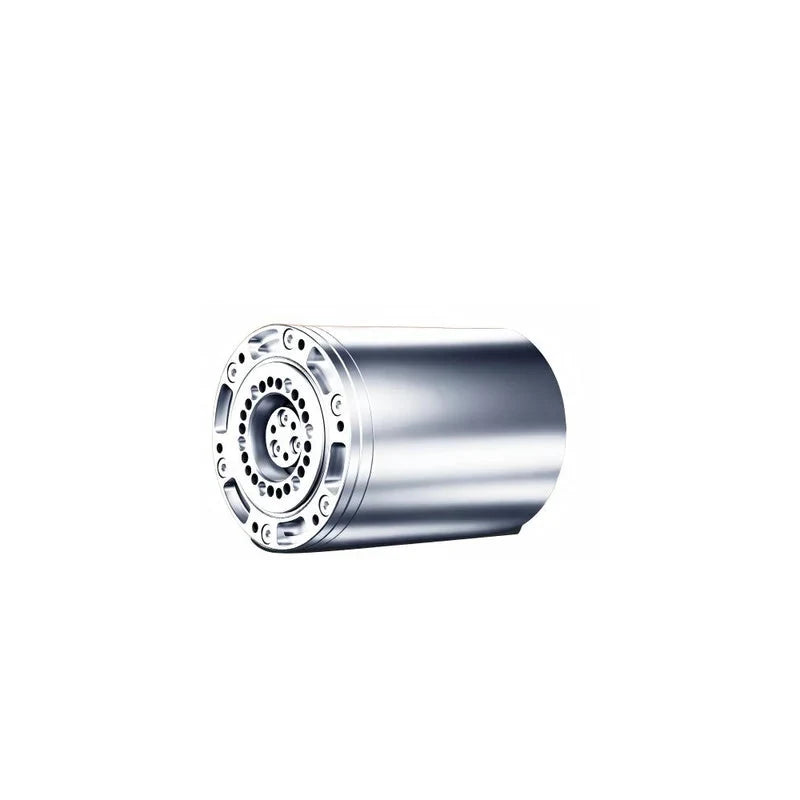
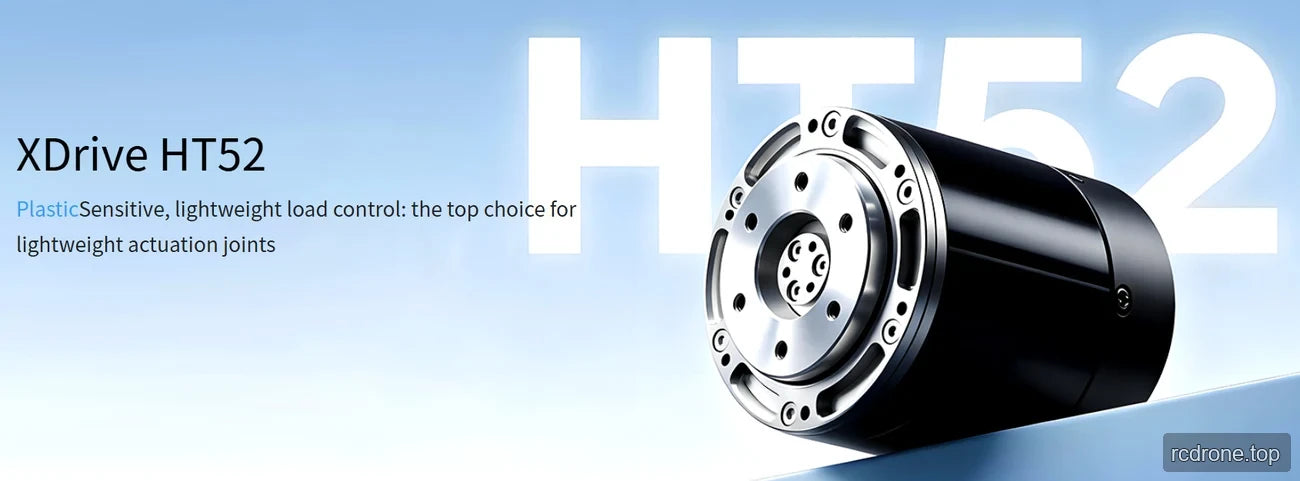
LinkDynamics HT52 to silnik XDrive przeznaczony do lekkich stawów aktuaacyjnych. Działa przy 48 V, komunikuje się za pomocą CAN i wykorzystuje podwójny 15-bitowy enkoder magnetyczny.
Funkcje
Specyfikacje
| Parametr | HT52 |
|---|---|
| Przełożenie | 36 |
| Napięcie znamionowe | 48 V |
| Prąd fazowy znamionowy | 2 A |
| Moc znamionowa | 75 W |
| Prędkość znamionowa | 111 rpm |
| Moment obrotowy znamionowy | 2.3 Nm |
| Prędkość szczytowa | 167 rpm |
| Prąd fazowy szczytowy | 5.6 A |
| Moment obrotowy szczytowy | 5.6 Nm |
| Sprawność silnika | 80% |
| Stała momentu | 1.15 Nm/A |
| Luźność reduktora | 15 arcmin |
| Komunikacja | CAN |
| Enkoder | Podwójny enkoder magnetyczny, 15-bit |
| Waga | 0.27 kg |
| Gęstość momentu | / |
| Oznaczenie stawu | Staw plastikowy |
Zastosowania
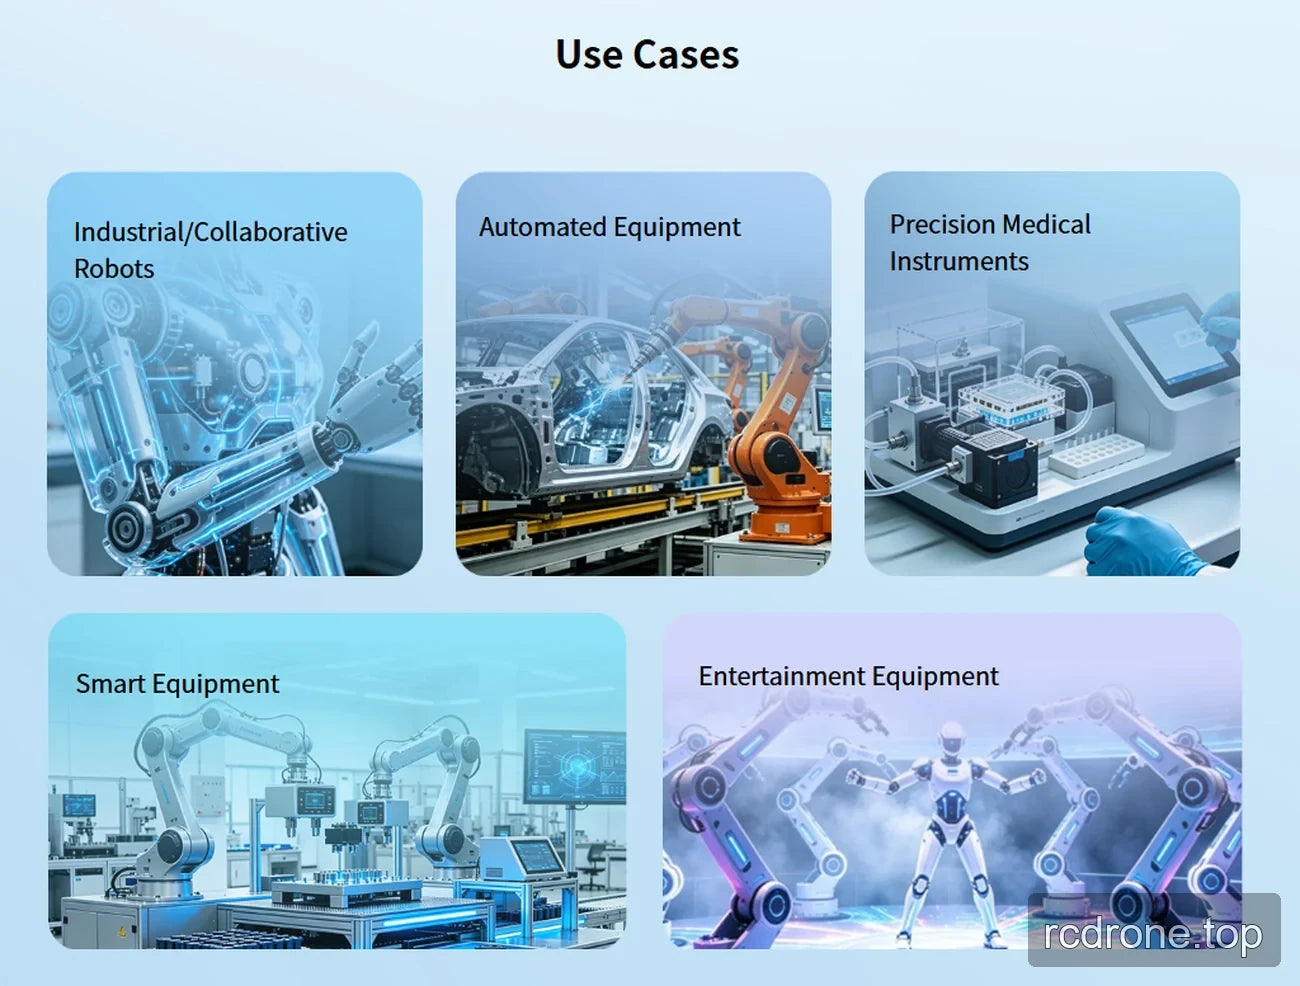
HT52 jest przeznaczony do aktywacji stawów w robotach domowych oraz do następujących zastosowań:
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
- Roboty przemysłowe i współpracujące
- Sprzęt zautomatyzowany
- Precyzyjne instrumenty medyczne
- Inteligentny sprzęt
- Sprzęt rozrywkowy
Dokumentacja
- EYOU CANable — Podręcznik użytkownika (PDF)
- LinkDynamics HT52 Rysunek — Rysunek (PDF)
- EYOU UART Debug Module — Podręcznik użytkownika (PDF)
Szczegóły wizualne
Przykłady zastosowań
Cecha i projekt
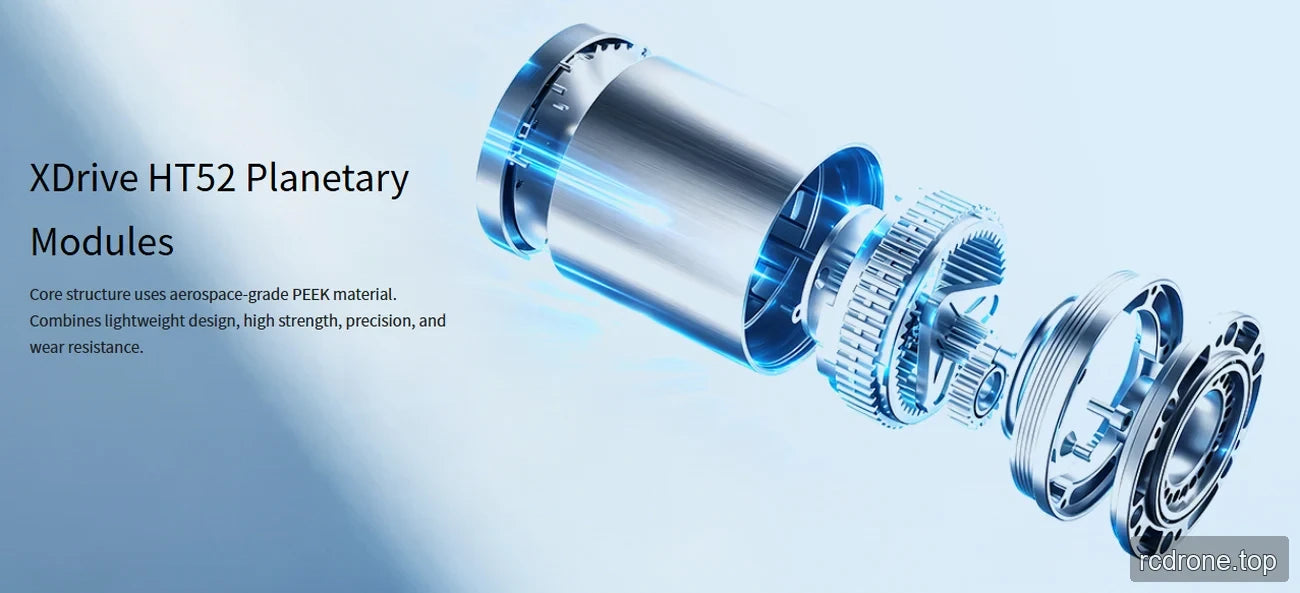
Widoki produktu
Specyfikacje i wydajność