LinkDynamics P50 Zintegrowany Siłownik Planetarny, Silnik 48 V CAN/CAN FD, Przełożenie 36:1
LinkDynamics P50 Zintegrowany Siłownik Planetarny, Silnik 48 V CAN/CAN FD, Przełożenie 36:1
LinkDynamics
Cena regularna
$366.00 USD
Cena regularna
Cena sprzedaży
$366.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru
Przegląd
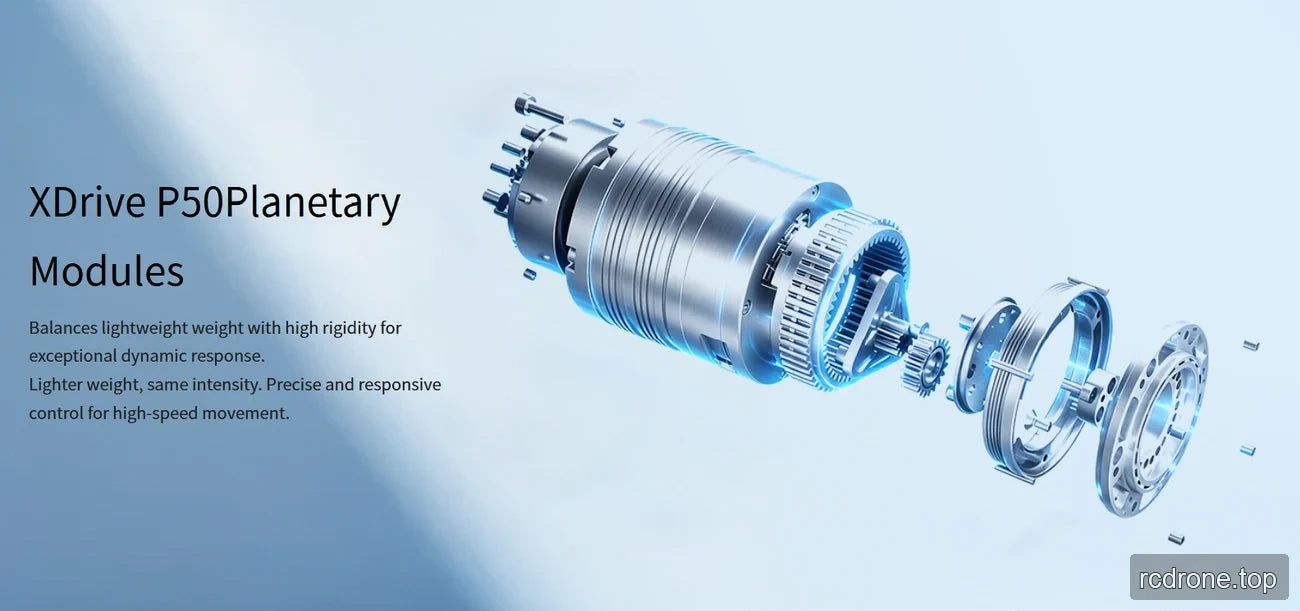
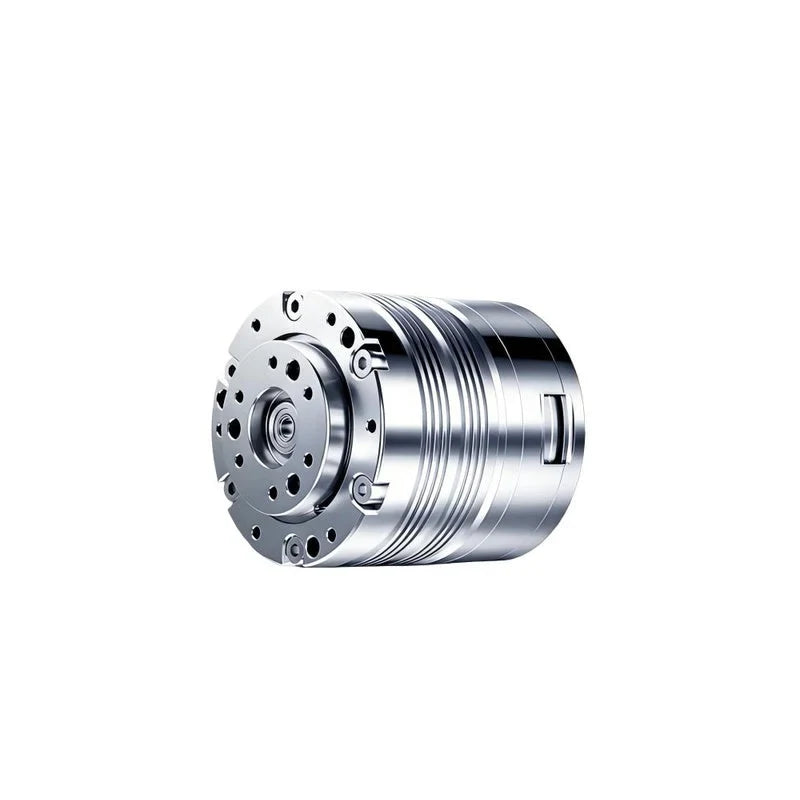
Silnik LinkDynamics P50 motor to silnik z napędem na staw robotyczny o napięciu 48 V, z przełożeniem 36:1, komunikacją CAN/CAN FD oraz podwójnym magnetycznym enkoderem 14-bitowym.
Cechy
- Przełożenie 36:1
- Komunikacja CAN/CAN FD
- Podwójny magnetyczny enkoder 14-bitowy
- 12 arcmin luzu reduktora
Specyfikacje
| Parametr | P50 |
|---|---|
| Przełożenie | 36 |
| Napięcie znamionowe | 48 V |
| Napięcie fazowe znamionowe | 2.5 A |
| Wartość nominalna | 135 W |
| Prędkość nominalna | 77 rpm |
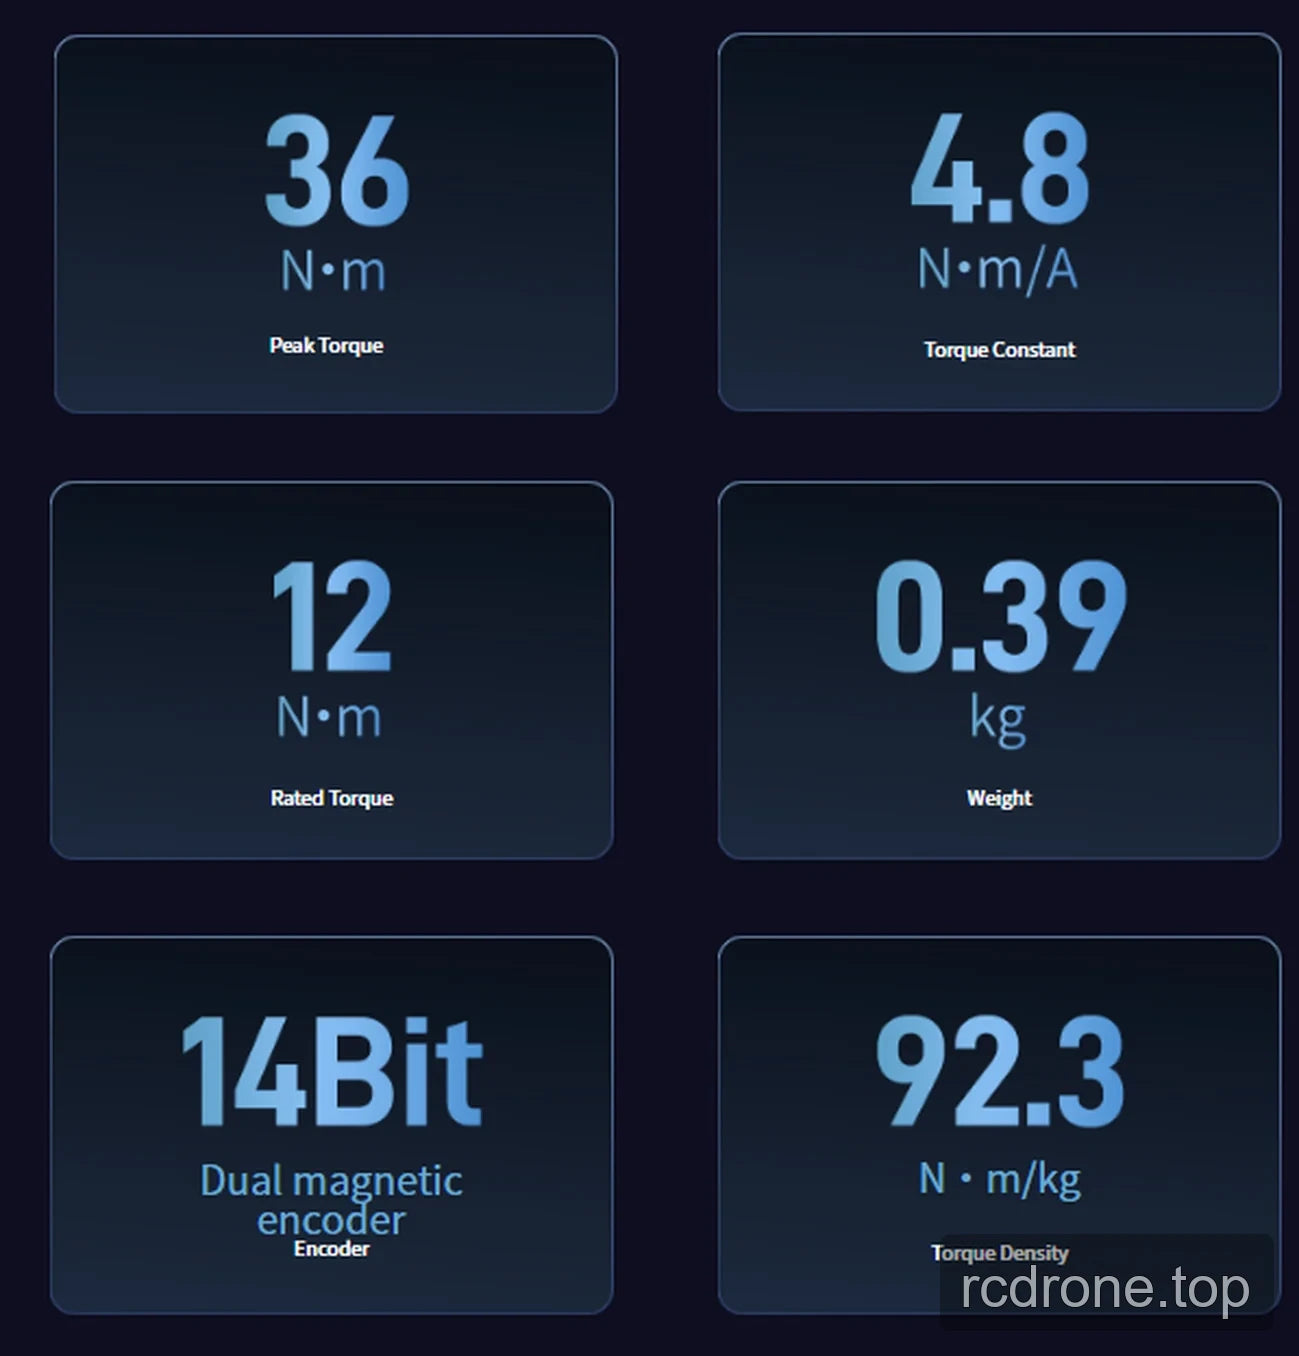
| Moment nominalny | 12 Nm |
| Prędkość szczytowa | 87 rpm |
| Prąd fazowy szczytowy | 7.5 A |
| Moment szczytowy | 36 Nm |
| Sprawność silnika | 72% |
| Stała momentu | 4.8 Nm/A |
| Luźność reduktora | 12 arcmin |
| Komunikacja | CAN/CAN FD |
| Enkoder | Podwójny enkoder magnetyczny 14Bit |
| Waga | 0.39 kg |
| Gęstość momentu obrotowego | 92.3 Nm/kg |
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Dokumenty
- EYOU CANable — Podręcznik użytkownika (PDF)
- LinkDynamics P50 Rysunek — Rysunek (PDF)
- EYOU UART Debug Module — Podręcznik użytkownika (PDF)
Szczegóły wizualne
Przykłady zastosowań
Dodatkowe szczegóły produktu
Widoki produktu
Specyfikacje i wydajność
Cechy i design