LinkDynamics ZG11 Robotyczny Siłownik Obrotowy, 0,32 N·m Moment Zatrzymania, LVTTL
LinkDynamics ZG11 Robotyczny Siłownik Obrotowy, 0,32 N·m Moment Zatrzymania, LVTTL
LinkDynamics
Cena regularna
$362.00 USD
Cena regularna
Cena sprzedaży
$362.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru

Przegląd
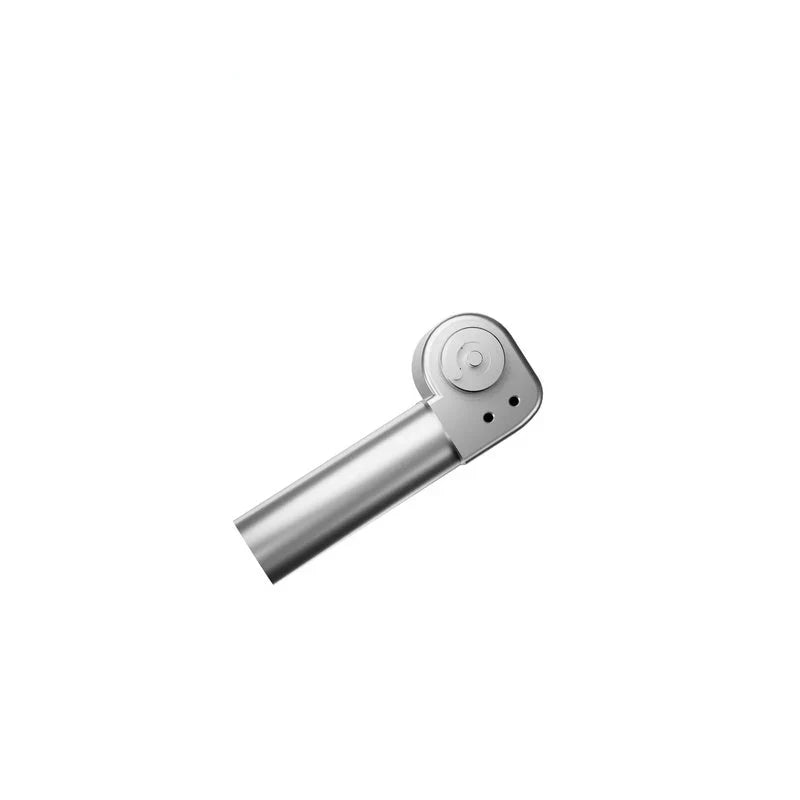
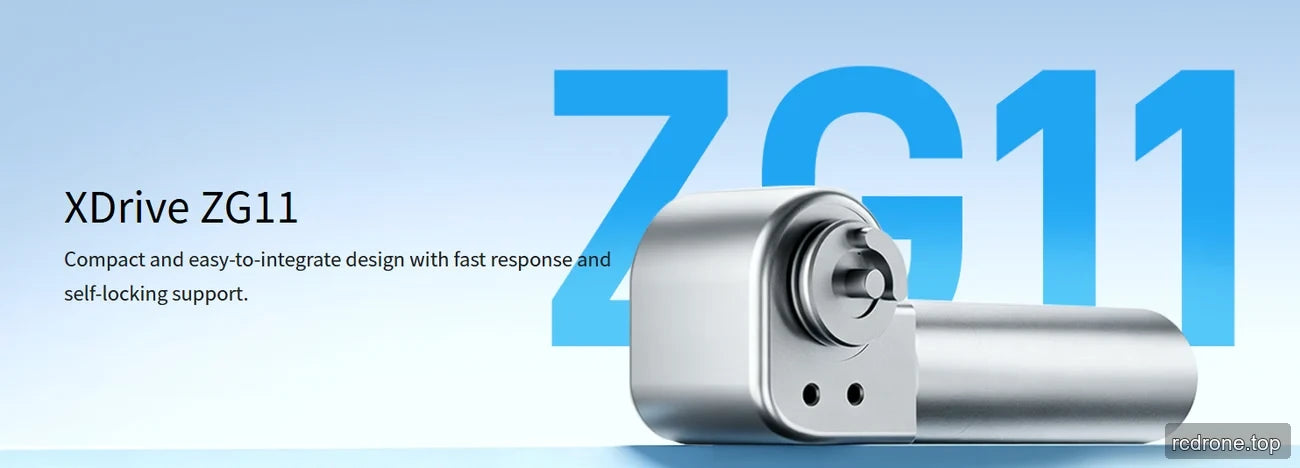
LinkDynamics ZG11 to robotyczny obrotowy siłownik z zasilaniem 12 V DC, wyjściem obrotowym i interfejsem komunikacyjnym LVTTL.
Funkcje
- Wyjście obrotowe
- Interfejs komunikacyjny LVTTL
Specyfikacje
| Parametr | ZG11 |
|---|---|
| Typ ruchu | Wyjście obrotowe |
| Napięcie wejściowe | 12 V DC |
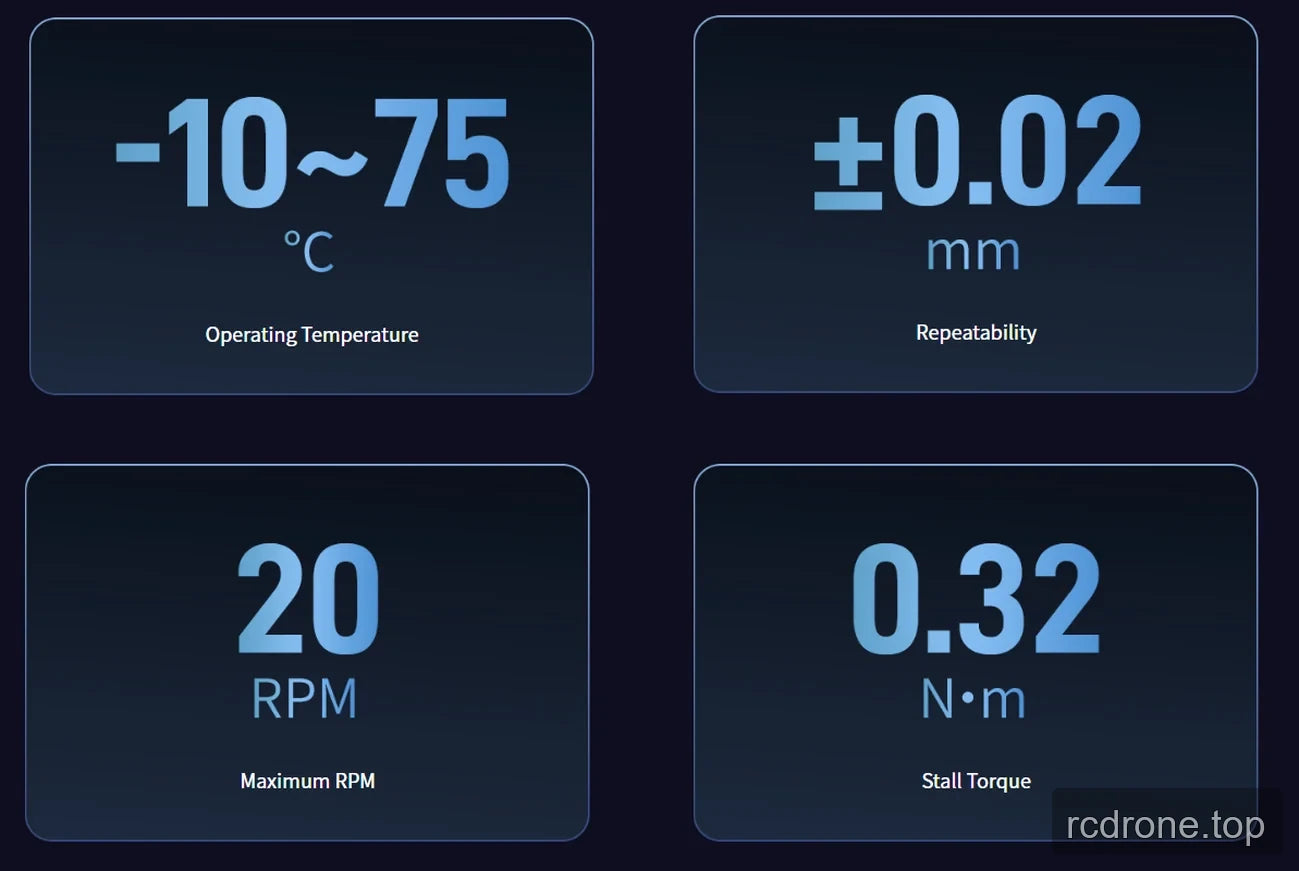
| Powtarzalność | ±0.02 mm |
| Moment obrotowy przy zablokowaniu | 0.32 N·m |
| Maks. prędkość | 20 RPM |
| Prąd szczytowy | 0.6 A |
| Interfejs komunikacyjny | LVTTL |
| Temperatura pracy | -10 °C do 75 °C |
Zastosowania
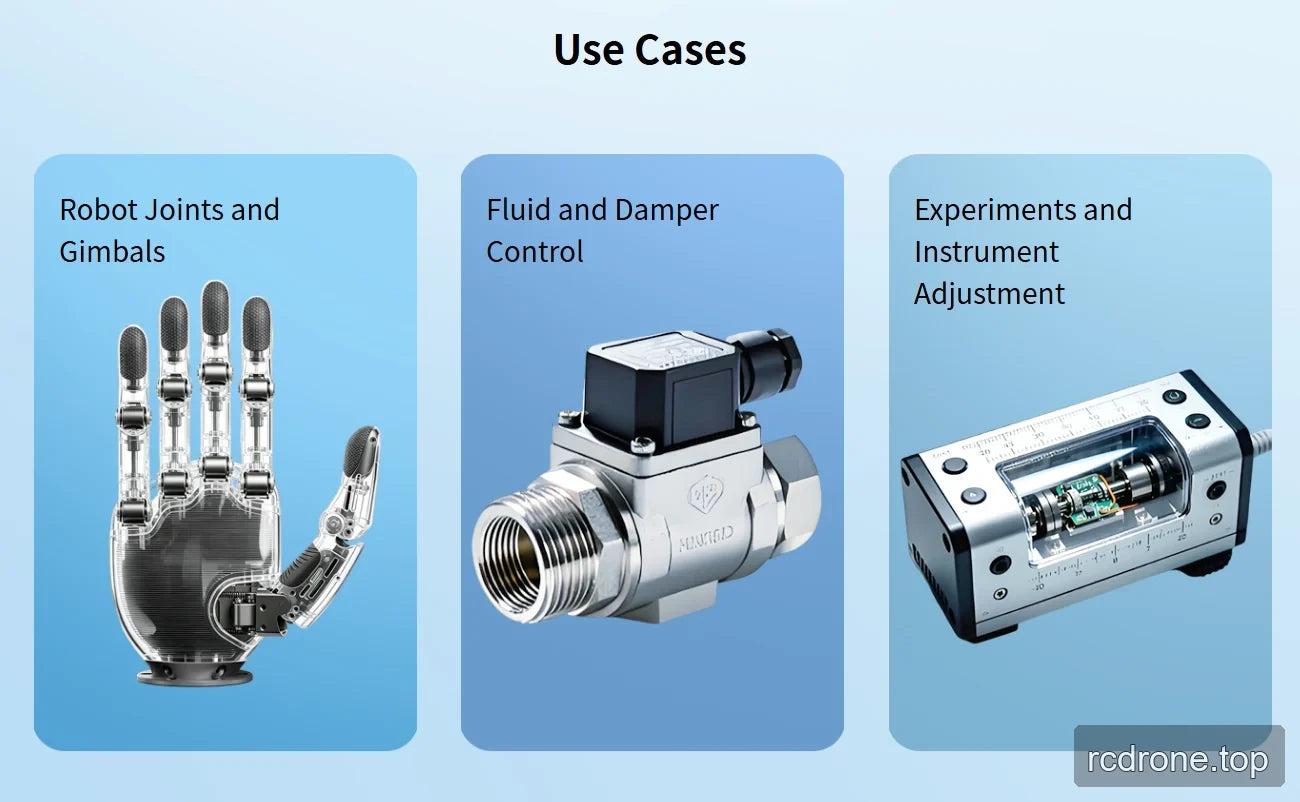
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Pobrania
EYOU CANable — Podręcznik użytkownika (PDF)
LinkDynamics ZG11 Rysunek — Rysunek (PDF)
EYOU UART Debug Module — Podręcznik użytkownika (PDF)
Szczegóły wizualne
Dodatkowe szczegóły produktu
Cechy i projekt
Specyfikacje i Wydajność
Przykłady Zastosowania