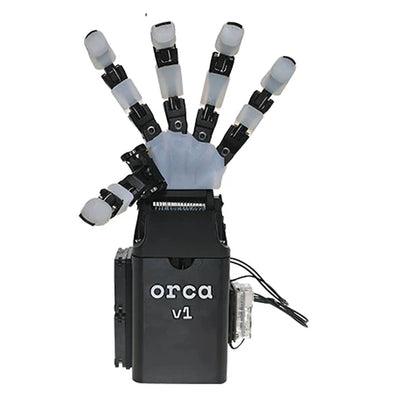
ORCA Hand v1 Otwarta 17-DOF Zręczna Ręka Robotyczna i Komponenty
ORCA Hand v1 Otwarta 17-DOF Zręczna Ręka Robotyczna i Komponenty
ORCA Hand
Nie udało się wczytać dostępności odbioru


Przegląd
ORCA Hand v1 to otwartoźródłowa, napędzana ścięgnami zręczna ręka robotyczna do badań nad manipulacją, edukacji w dziedzinie robotyki oraz integracji na zamówienie. Architektura ręki ma 17 stopni swobody: 16 stawów palców i oś nadgarstka. Wybierz złożoną rękę, niezłożony zestaw, pojedyncze siłowniki DYNAMIXEL lub zestaw elektroniki startowej z menu Pakiet. To różne zakresy zakupu; opcje siłowników i elektroniki nie są kompletnymi rękami.
Cechy
- Mechanizmy palców napędzane ścięgnami z wymiennymi modułami drukowanymi i serwisowymi częściami.
- Rozłączenie stawów w przypadku przeciążenia, automatyczna kalibracja i niskoparzywowe prowadzenie ścięgien w projekcie ORCA v1.
- Otwartoźródłowy projekt wspiera modyfikacje i badania; zapoznaj się z licencją projektu w przypadku jakiegokolwiek zamierzonego użytku komercyjnego.
- W materiałach referencyjnych dotyczących projektu pojawia się konfiguracja czujników dotykowych, ale czujniki dotykowe nie są uwzględnione w obecnie wymienionych standardowych pakietach rąk.
Przewodnik po konfiguracji
| Opcja pakietu | Co otrzymujesz |
|---|---|
| Importowana złożona ręka ORCA | Jedna importowana złożona ręka ORCA; przedstawiona obudowa ochronna należy do tego pakietu. |
| Ręka ORCA złożona w Chinach | Jedna złożona ręka z 16 aktorami palców XC330-T288-T, jednym aktorem nadgarstka XC430-T240BB-T, zestawem elektroniki startowej, kablem USB-A do micro-USB oraz pomocniczymi akcesoriami używanymi w ręce. |
| Kompletny zestaw rąk ORCA do samodzielnego montażu | 16 aktorów XC330-T288-T, jeden aktor XC430-T240BB-T, zestaw elektroniki startowej, kabel USB-A do micro-USB oraz akcesoria mechaniczne/montażowe.Wymagana jest montaż. |
| Komponenty rdzeniowe DIY | 16 siłowników XC330-T288-T, jeden siłownik XC430-T240BB-T oraz jeden zestaw elektroniki startowej. Materiały do montażu i inne materiały muszą być pozyskiwane osobno. |
| Siłownik XC330-T288-T | Jeden pojedynczy siłownik XC330-T288-T. |
| Siłownik XC430-T240BB-T | Jeden pojedynczy siłownik XC430-T240BB-T. |
| Zestaw startowy DYNAMIXEL | U2D2, U2D2 PHB i zasilacz 12 V 5 A; brak siłowników lub ręki. |
Specyfikacje
| Ręka ORCA v1 | Specyfikacja |
|---|---|
| Napęd i ruch | Napęd ścięgien; 17 DOF (16 palców + 1 nadgarstek) |
| Wielkość referencyjna złożonej ręki | 34,5 cm wysokości × 12.5 cm szerokości |
| Waga złożonej ręki | 1175 g |
| Aktualne czujniki dotykowe | Nie wchodzi w skład standardowych pakietów rąk wymienionych w ofercie |
Wymiary i waga netto opisują przedstawioną złożoną rękę, a nie poszczególne komponenty ani opakowanie wysyłkowe.
Specyfikacje aktuatora DYNAMIXEL
| Parametr | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Silnik / rozdzielczość | Bezrdzeniowy DC; 4096 impulsów/obr | Bezrdzeniowy DC; 4096 impulsów/obr |
| Przełożenie | 288.35:1 | 245.22:1 |
| Wymiary / masa | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| Napięcie wejściowe / zalecane napięcie | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Temperatura pracy | −5 do 70 °C | −5 do 80 °C |
| Prąd w stanie spoczynku | 17 mA | 46 mA |
| Moment obrotowy przy 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Prąd zablokowania przy 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Prędkość bez obciążenia przy 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
Dane dotyczące zablokowania to chwilowe punkty testowe aktuatora, a nie ciągłe obciążenie ręczne lub oceny pracy.Tryby pracy XC330: prąd, prędkość, pozycja (0–360°), pozycja rozszerzona, pozycja oparta na prądzie i PWM. Tryby XC430: prędkość, pozycja, pozycja rozszerzona i PWM. XC330 wykorzystuje obudowę z tworzywa inżynieryjskiego i metalowe przekładnie. Okablowanie zasilania i komunikacji musi odpowiadać wybranemu siłownikowi i kontrolerowi.
Zastosowania
Użyj złożonej ręki lub odpowiedniego zestawu w eksperymentach z chwytaniem robotów, manipulacji opartej na uczeniu, badaniach teleoperacyjnych i integracji niestandardowych ramion robotów. Projekt demonstruje badania chwytania i eksperymenty symulacyjne w rzeczywistości; przedstawione ramiona robotów, urządzenia VR i uchwyty testowe nie są w zestawie. Programowanie, montaż mechaniczny, integracja sterowania i testowanie specyficzne dla zadań są odpowiedzialnością użytkownika.
Co jest w zestawie
Przewodnik konfiguracji definiuje każdą rzeczywistą paczkę.Złożony pakiet z Chin i kompletny zestaw zawierają 16 jednostek XC330-T288-T, jedną jednostkę XC430-T240BB-T, zasilacz U2D2 + U2D2 PHB + 12 V 5 A, kabel USB-A do micro-USB oraz odpowiednie akcesoria, takie jak wentylator, łożyska, magnesy, wkładki, rurki kapilarne, pręty gwintowane, śruby, nakrętki, pasek napędowy, podkładki, klej silikonowy i linka. Opcja rdzenia DIY pomija te dodatkowe materiały strukturalne i montażowe. Zweryfikuj wymaganą orientację rąk podczas planu montażu; lewa i prawa nie są oddzielnymi opcjami zakupu w tej ofercie.
FAQ
Czy opcja komponentów rdzenia DIY tworzy kompletną rękę?
Nie. Dostarcza 17 aktuatorów i elektronikę startową; inne materiały montażowe są oddzielne.
Czy zestaw startowy zawiera jakieś aktuatory?
Nie. Zawiera U2D2, U2D2 PHB i zasilacz 12 V 5 A.
Czy czujniki dotykowe są w zestawie?
Nie.Wersja dotykowa pokazana w niektórych materiałach projektowych jest przyszłym lub opcjonalnym odniesieniem, a nie aktualnym standardowym opakowaniem ręcznym.
Czy kontrola ramienia robota jest plug and play?
Nie. Zapewnij montaż, programowanie, kontrolę i integrację specyficzną dla zadania w swoim systemie.
Dokumentacja projektu: ORCA Hand. Sprawdź aktualną licencję przed ponownym użyciem lub dystrybucją.
Szczegóły wizualne