SITO DRIVE HS-32-III Reduktor Harmoniczny, Przełożenia 50–120:1 do Robotyki
SITO DRIVE HS-32-III Reduktor Harmoniczny, Przełożenia 50–120:1 do Robotyki
SITO DRIVE
Cena regularna
$401.00 USD
Cena regularna
Cena sprzedaży
$401.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
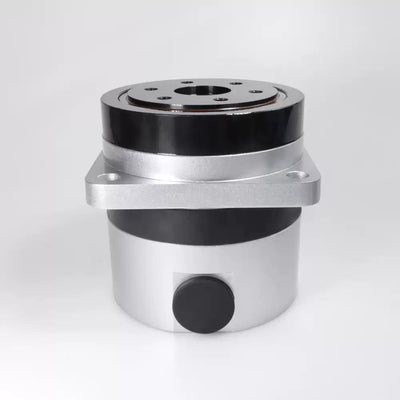
Reduktor harmoniczny SITO DRIVE HS-32-III jest oferowany w przekładniach 50, 80, 100 i 120 dla zastosowań robotyki , w tym ramion robotycznych, robotów humanoidalnych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Przy prędkości wejściowej 2000 obr/min, moment obrotowy w zależności od przekładni wynosi od 76 do 137 Nm; luz wynosi ≤20 lub ≤10 arcsec, w zależności od wybranej przekładni.
Cechy
- Wysoka wytrzymałość flexspline: Elektroslag remelting, wielostopniowe kucie i powtarzające się formowanie na spinie poprawiają czystość materiału i plastyczność, wspierając odporność na zmęczenie i pomagając zredukować uszkodzenia strukturalne pod obciążeniem.
- Zaawansowany materiał ADI: Drobno-strukturalne żeliwo sferoidalne (ADI) zapewnia właściwości samosmarujące, niskie podnoszenie temperatury, tłumienie drgań, zmniejszenie hałasu oraz długą żywotność w szerokim zakresie temperatur roboczych.
- Precyzyjna obróbka cieplna: Optymalny proces obróbki cieplnej równoważy twardość i wytrzymałość, jednocześnie kontrolując naprężenia resztkowe, aby poprawić wydajność zmęczeniową.
- Optymalizacja wykończenia zębów flexspline: Wykończenie zębów po deformacji poprawia kontakt zazębienia i rozkład obciążenia, redukując tarcie i zwiększając trwałość.
- Profil zęba w kształcie S: Opracowany przy użyciu analizy kinematycznej, tarcia i smarowania, geometryczny kształt zęba w kształcie S sprzyja płynnemu przenoszeniu momentu obrotowego i redukuje tarcie podczas zazębienia kół zębatych.
- Specjalistyczne narzędzia precyzyjne: Niestandardowe narzędzia skrawarskie wspierają produkcję miniaturowych reduktorów harmonicznych i precyzyjnych komponentów zębatych.
- Testy wydajności: Testy obejmują żywotność, dokładność, moment rozruchowy, sztywność skrętną oraz nośność w celu wsparcia rozwoju produktu i kontroli jakości.
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Specyfikacje
| Parametr | 50 ratio | 80 ratio | 100 ratio | 120 ratio |
|---|---|---|---|---|
| Model | HS-32-III | HS-32-III | HS-32-III | HS-32-III |
| Przełożenie napędu | 50 | 80 | 100 | 120 |
| Nominalny moment obrotowy przy 2000 obr/min wejściu | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| Maksymalny moment obrotowy dozwolony podczas startu/stopu | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| Maksymalny dozwolony średni moment obrotowy | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| Natychmiastowy maksymalny moment obrotowy | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| Maksymalna dozwolona prędkość wejściowa | 4800 obr/min | 4800 obr/min | 4800 obr/min | 4800 obr/min |
| Dozwolona średnia prędkość | 3500 obr/min | 3500 obr/min | 3500 obr/min | 3500 obr/min |
| Moment bezwładności | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) |
| Luzy | ≤20 arcsec | ≤20 arcsec | ≤10 arcsec | ≤10 arcsec |
Pobrania
- SITO HS 32 II Reduktor — Model 3D (STEP)
- SITO HS 32 III Reduktor — Model 3D (STEP)
- SITO HS 32 III Rysunek instalacji — Rysunek instalacji (PDF)
Szczegóły wizualne
Film produktowy
Specyfikacje i Wydajność

Dodatkowe szczegóły produktu


Wymiary i Konstrukcja

Przykłady Zastosowań