ZeroErr eCoder11 RS485 Magnetyczny Enkoder Absolutny, 17-bitowy lub 19-bitowy, Jedno- lub Wieloobrotowy
ZeroErr eCoder11 RS485 Magnetyczny Enkoder Absolutny, 17-bitowy lub 19-bitowy, Jedno- lub Wieloobrotowy
ZeroErr
Cena regularna
$133.00 USD
Cena regularna
Cena promocyjna
$133.00 USD
Cena jednostkowa
na
Z wliczonymi podatkami.
Koszt wysyłki obliczony przy realizacji zakupu.
Nie można załadować gotowości do odbioru


Przegląd
ZeroErr eCoder11 to enkoder absolutny z odczytem osiowym, dostępny w wersjach RS485 do pomiaru wartości absolutnej w trybie jednego lub wielu obrotów. Wybierz konfiguracje rozdzielczości 17-bitowej lub 19-bitowej. Wersja wieloobrotowa jest dostępna z lub bez akumulatora do zliczania wieloobrotowego baterii.
Funkcje
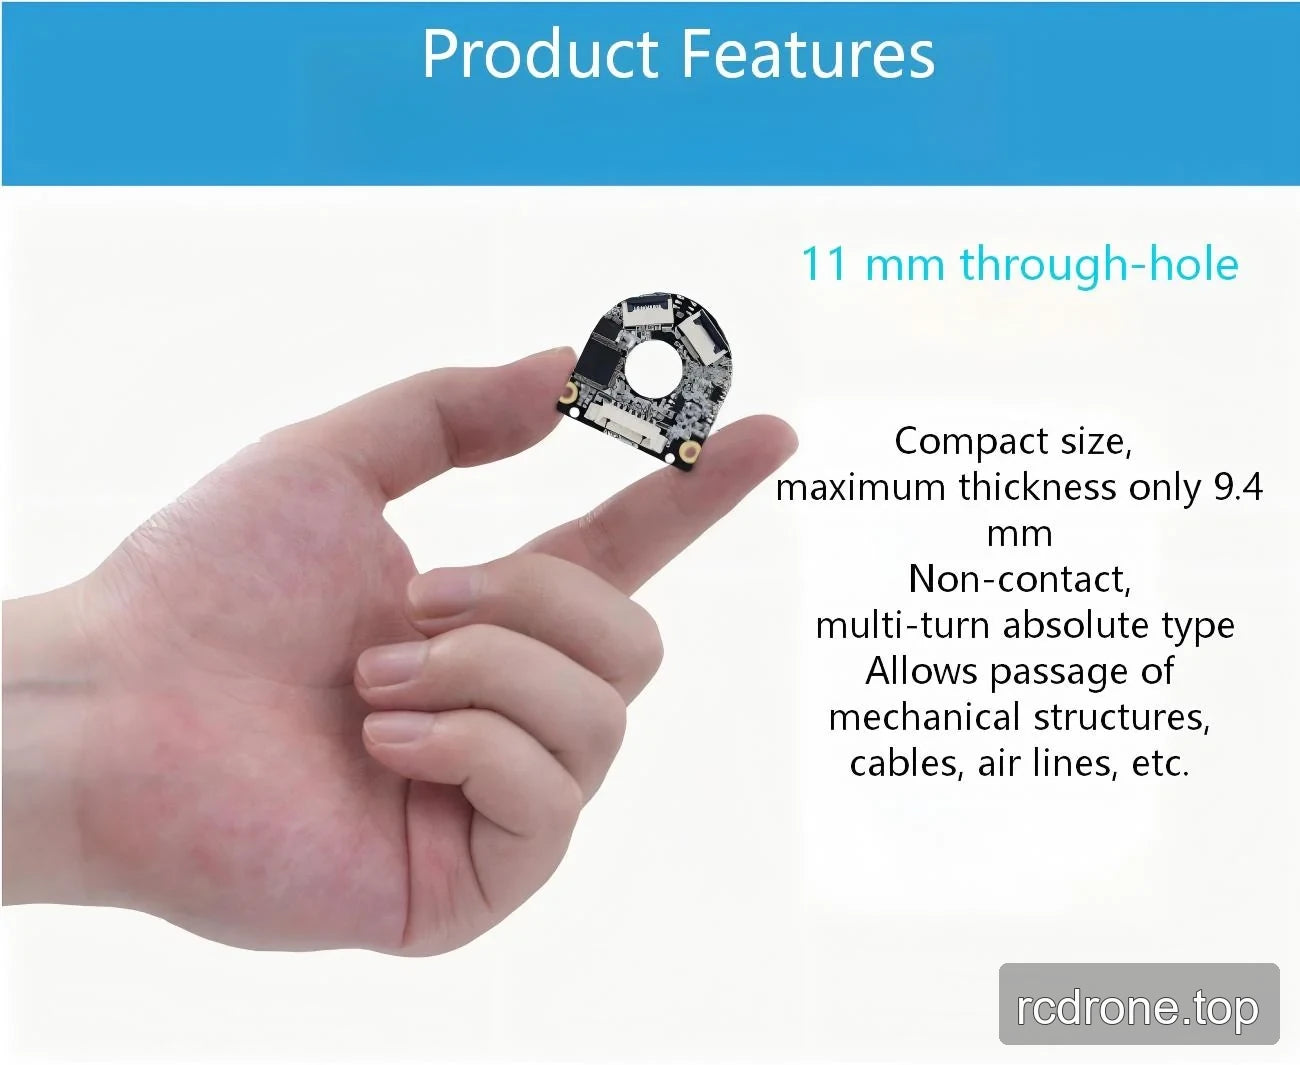
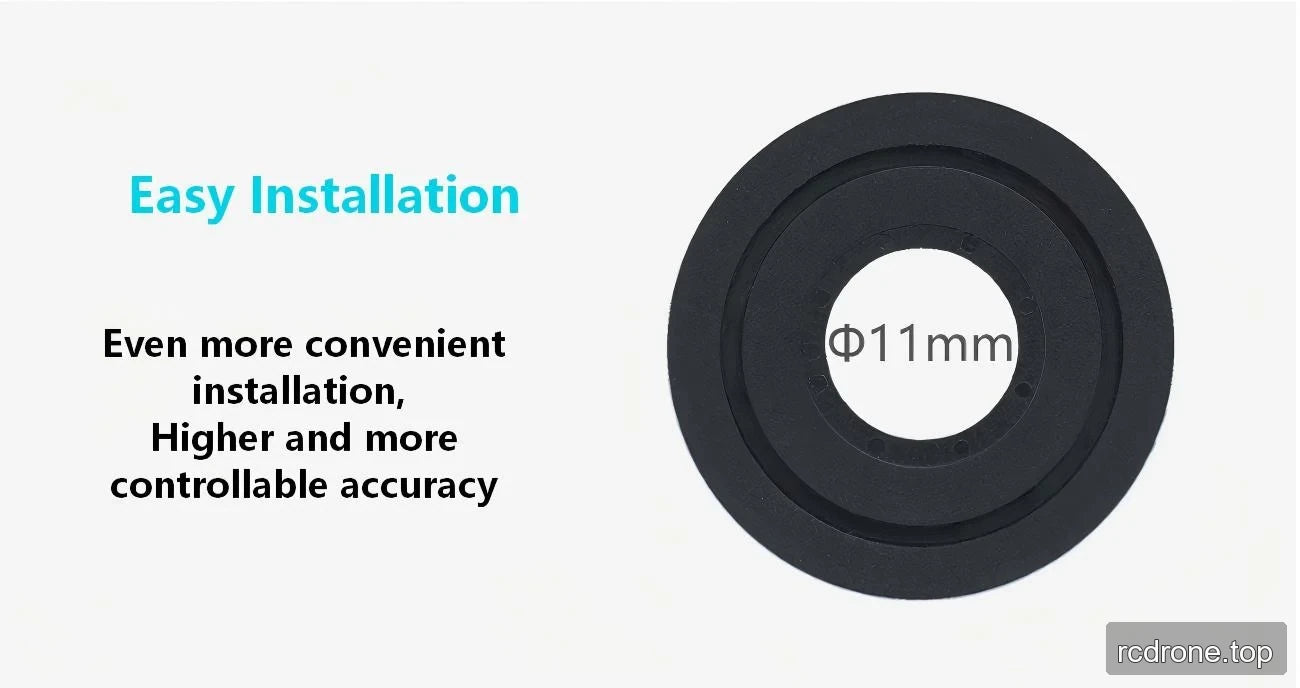
- Projekt z otworem przelotowym o średnicy 11 mm do prowadzenia struktur mechanicznych, kabli, linii powietrznych i podobnych elementów przez enkoder.
- Bezstykowa operacja absolutna w trybie wieloobrotowym jest dostępna z opcją RS485 dla wieloobrotów.
- Kompatybilność protokołu RS-485 z enkoderami absolutnymi Tamagawa.
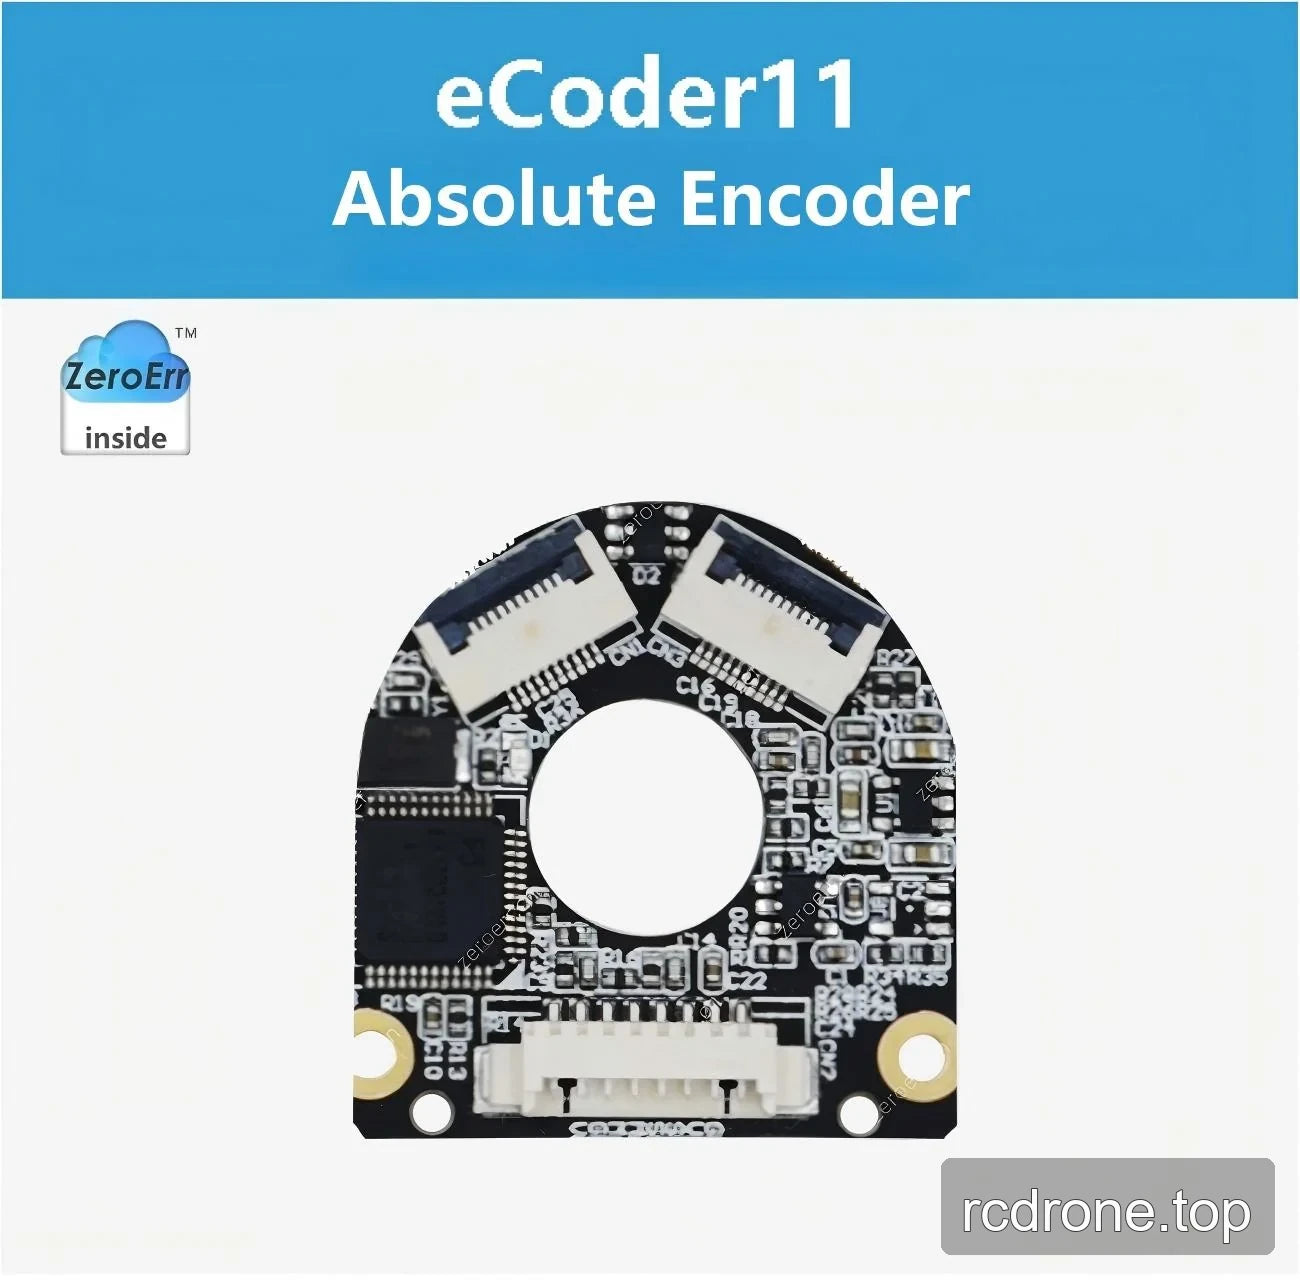
- 8-pinowe połączenie; płytka enkodera ma dwa złącza na górnej krawędzi i jedno złącze na dolnej krawędzi.
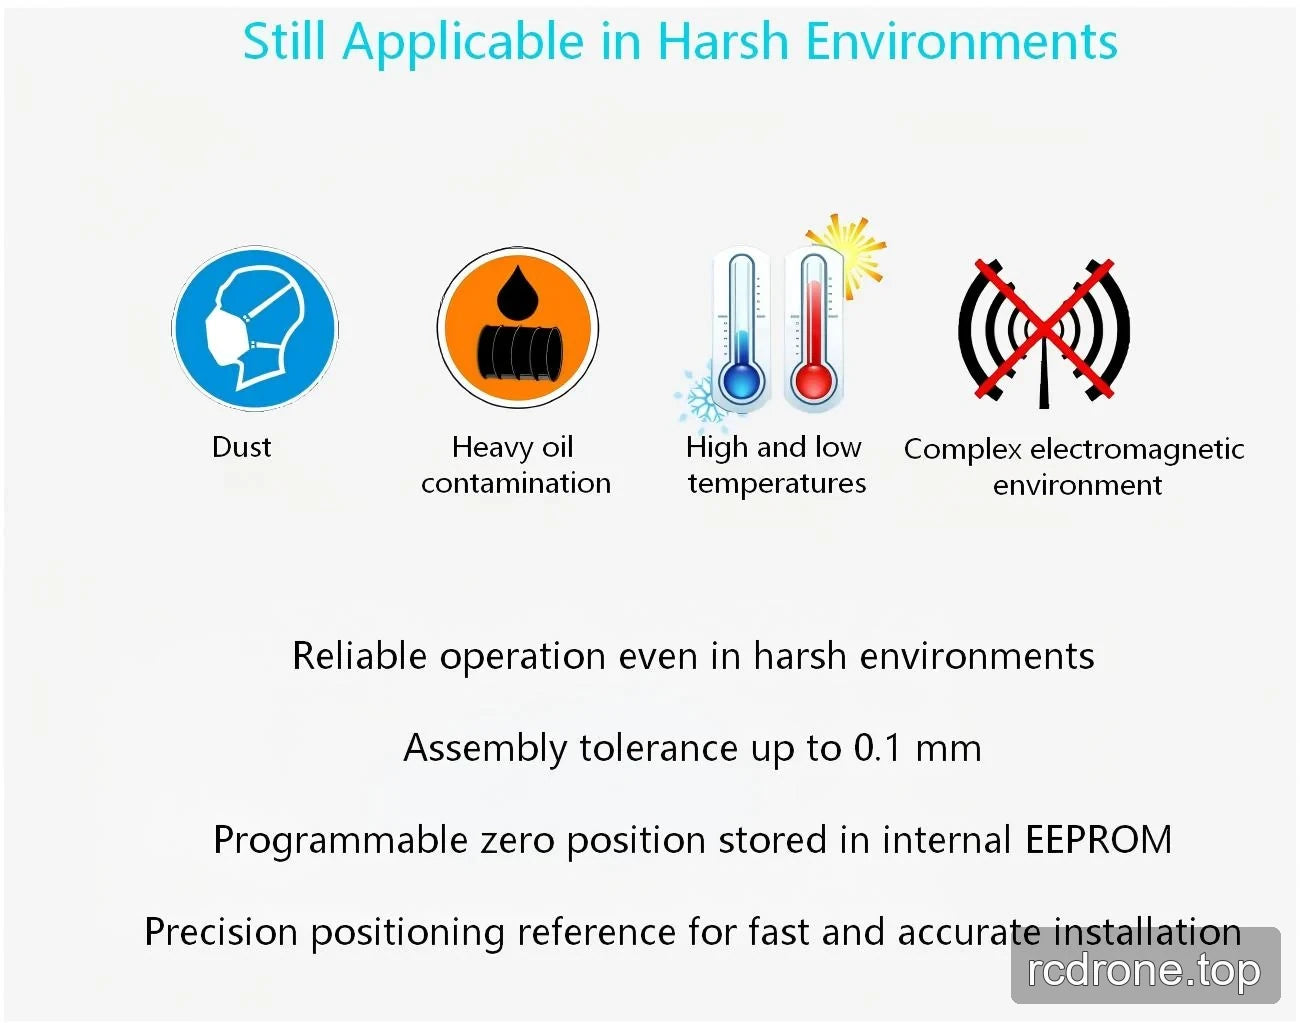
- Programowalna pozycja zerowa zapisana w wewnętrznej pamięci EEPROM.
- Programowalne i przechowywalne kompensacje pozycji punkt po punkcie w konfiguracji 19-bitowej dla wieloobrotów.
- Określono do użytku w środowiskach z pyłem, zanieczyszczeniem ciężkim olejem, w wysokotemperaturowych i niskotemperaturowych oraz w złożonych warunkach elektromagnetycznych.
- Zapewnia wygodną instalację i kontrolowaną dokładność, z precyzyjnym odniesieniem do pozycjonowania dla szybkiej, dokładnej instalacji.
Opcje
- Jednoobrotowy RS485: 17-bitowa lub 19-bitowa rozdzielczość; bateria do zliczania wieloobrotowego nie jest dołączona.
- Wieloobrotowy RS485: 17-bitowa lub 19-bitowa rozdzielczość; bateria do zliczania wieloobrotowego nie jest dołączona lub jest dołączona (dwie sztuki w opakowaniu).
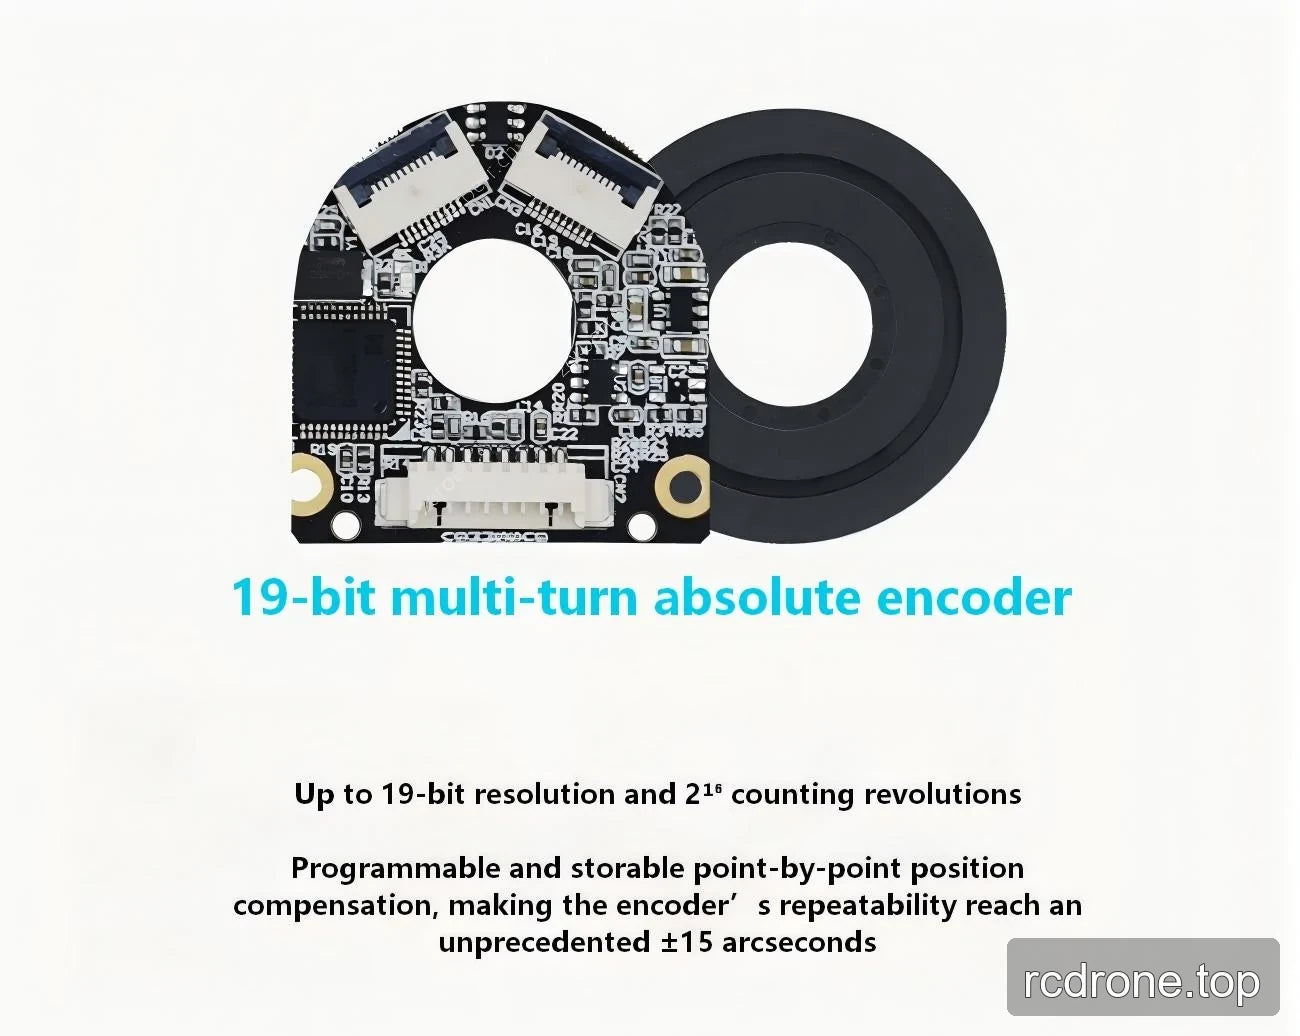
- 19-bitowy wieloobrotowy RS485: do 19-bitowej rozdzielczości, 216 zliczanie obrotów, zadana powtarzalność ±15″ oraz programowalna, przechowywana kompensacja pozycji punkt po punkcie.
Specyfikacje
Ogólne specyfikacje techniczne
| Parametr | Wartość |
|---|---|
| Model | eCoder11 |
| Maksymalna tolerancja bezwzględna | <0.1° |
| Powtarzalność | ±15″ |
| Typ odczytu | Odczyt osiowy |
| Rozdzielczość | 17 bit do 21 bit oraz opcja licznika wieloobrotowego 16-bit |
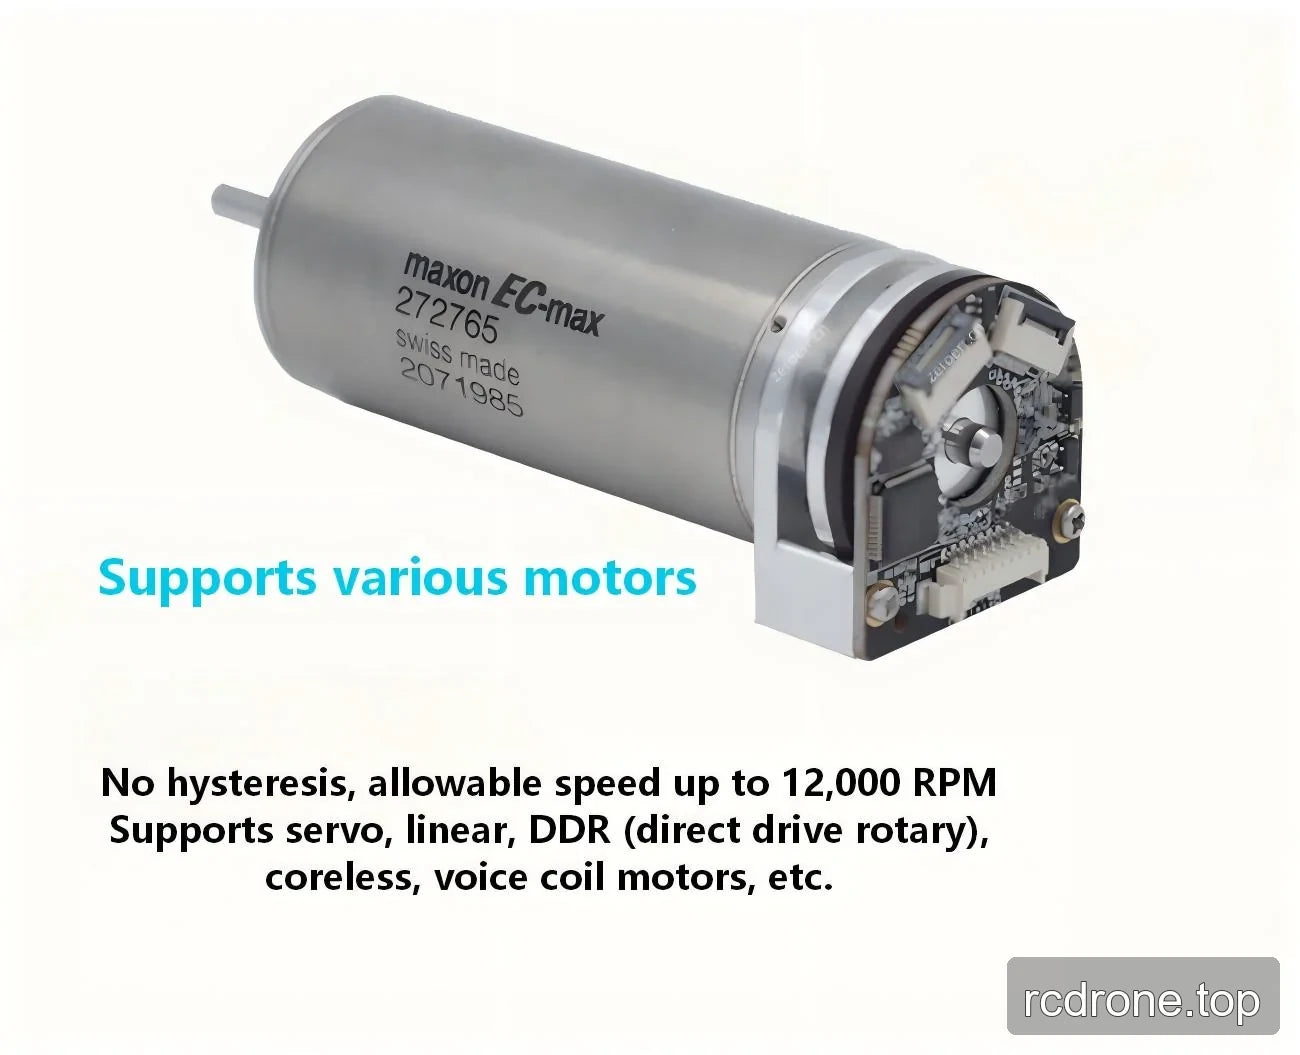
| Maksymalna prędkość | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Histereza | Mniej niż jedna jednostka rozdzielczości |
| Napięcie zasilania | 4.7 V do 5.4 V |
| Aktualne zużycie | 105 mA do 125 mA (eCoder11, eCoder18, eCoder20) 70 mA do 90 mA (eCoder35, eCoder45, eCoder65) 115 mA do 130 mA (eCoder35H) |
| Złącze | 8-pinowe połączenie |
| Standardowe napięcie baterii | 3.6 V |
| Ostrzeżenie o napięciu baterii | <3.05 V |
| Prąd roboczy baterii | 4 μA |
| Temperatura przechowywania | -40 do +105 °C |
| Temperatura pracy | -40 do +105 °C |
| Zewnętrzne pole magnetyczne | ±20 mT |
eCoder11 Specyfikacje mechaniczne
| Parametr | eCoder11 |
|---|---|
| Średnica wewnętrzna pierścienia magnetycznego | 11 mm |
| Średnica zewnętrzna pierścienia magnetycznego | 30 mm |
| Waga pierścienia magnetycznego | 3.9 g |
| Grubość pierścienia magnetycznego | 3 mm |
| Średnica wewnętrzna głowicy odczytującej | 11 mm |
| Średnica zewnętrzna głowicy odczytującej | 30 mm |
| Waga głowicy odczytującej | 3.8 g |
| Maksymalna grubość głowicy odczytującej | 6 mm |
| Długość łuku głowicy odczytującej | 360° |
| Maksymalna rozdzielczość | 19 bitów |
Dodatkowe informacje o projekcie
- Średnica otworu przelotowego: 11 mm.
- Maksymalna grubość: 9.4 mm.
- Tolerancja montażu: do 0.1 mm.
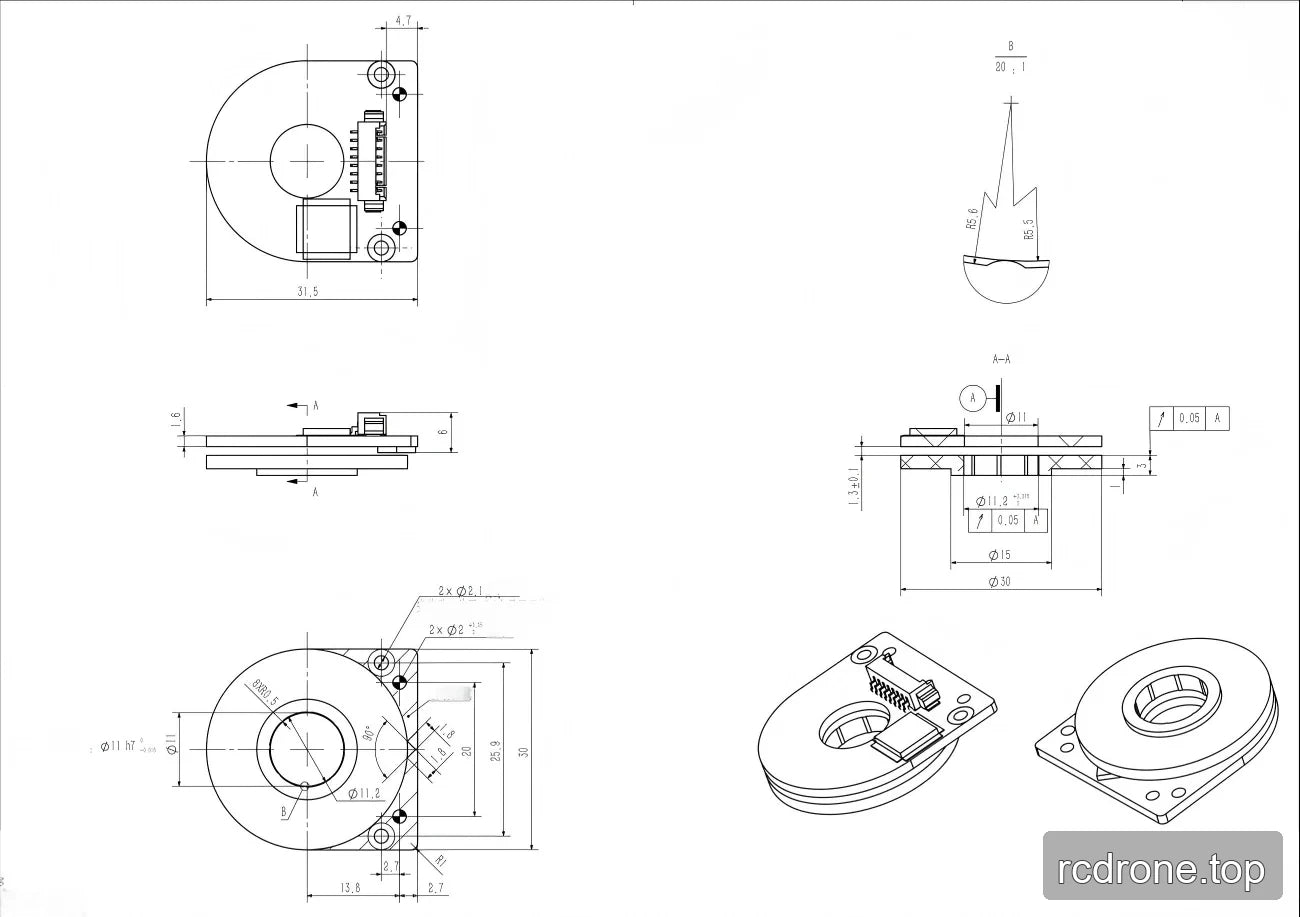
Wymiary rysunku instalacyjnego
| Wymiar | Wartość |
|---|---|
| Całkowita średnica zewnętrzna | Ø30 mm |
| Średnica wewnętrzna | Ø15 mm |
| Całkowita długość w jednym widoku | 31.5 mm |
| Otworki montażowe | 2 × Ø2.1 mm |
| Określona średnica | Ø11.2 mm |
| Określony wymiar | 25.6 mm |
| Określony wymiar | 20 mm |
| Określony wymiar | 13.8 mm |
| Określone wymiary | 2.7 mm |
| Określony wymiar | 4.7 mm |
| Określony wymiar | 1.3 ±0.1 mm |
| Określony wymiar | 1.6 mm |
| Określony wymiar | 6 mm |
| Wymiar otworu | Ø11 H7 |
Zastosowania
Podane scenariusze zastosowania obejmują roboty humanoidalne, ramiona robotyczne, egzoszkielety, roboty czworonożne, pojazdy AGV oraz roboty ARU. Encoder jest również podany jako wspierający silniki serwo, silniki liniowe, silniki DDR (bezpośrednie napędy obrotowe), silniki bezrdzeniowe oraz silniki cewkowe.
Pobrania
Pobrania & Zasoby
- zeroerr eCoder11 — Model 3D (STEP)
- ZeroErr eCoder11 Rysunek instalacji — Rysunek instalacji (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Podręcznik (PDF)
Szczegóły wizualne
Widoki produktu
Cechy i projekt
Przykłady zastosowań
Konfiguracja i użycie
Interfejsy i połączenia
Wymiary i konstrukcja