ZeroErr eCoder65 65 mm Przelotowy Absolutny Enkoder Magnetyczny, RS485, 17-20 Bitów
ZeroErr eCoder65 65 mm Przelotowy Absolutny Enkoder Magnetyczny, RS485, 17-20 Bitów
ZeroErr
Cena regularna
$469.00 USD
Cena regularna
Cena sprzedaży
$469.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
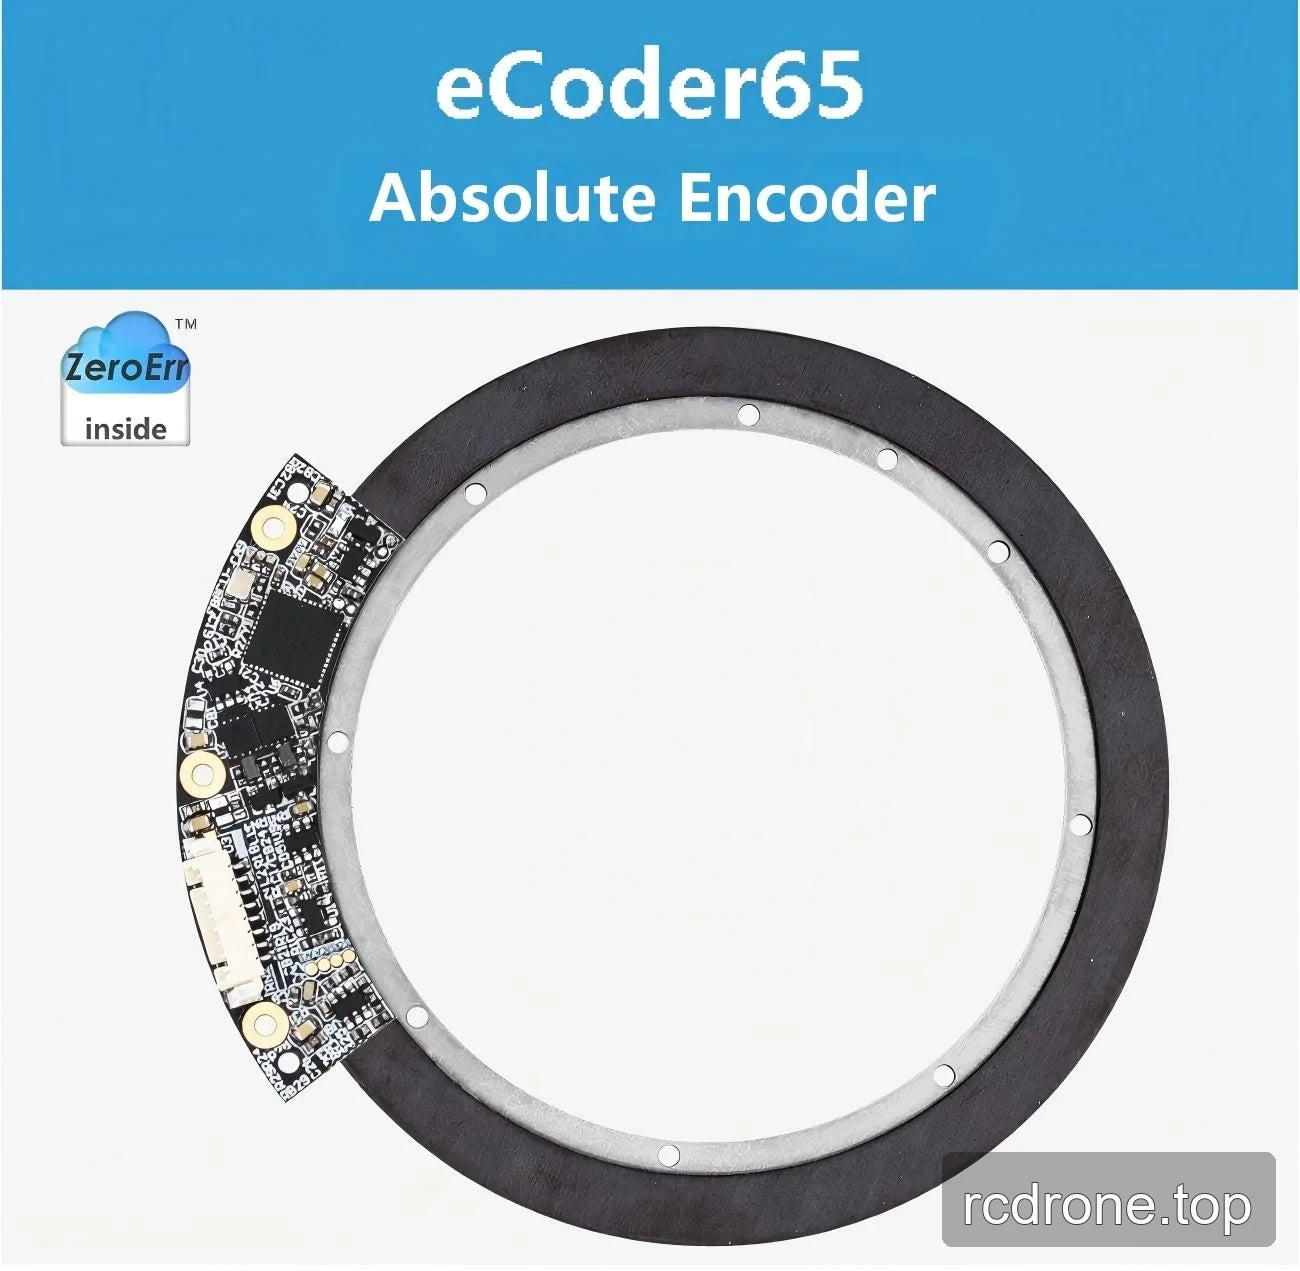
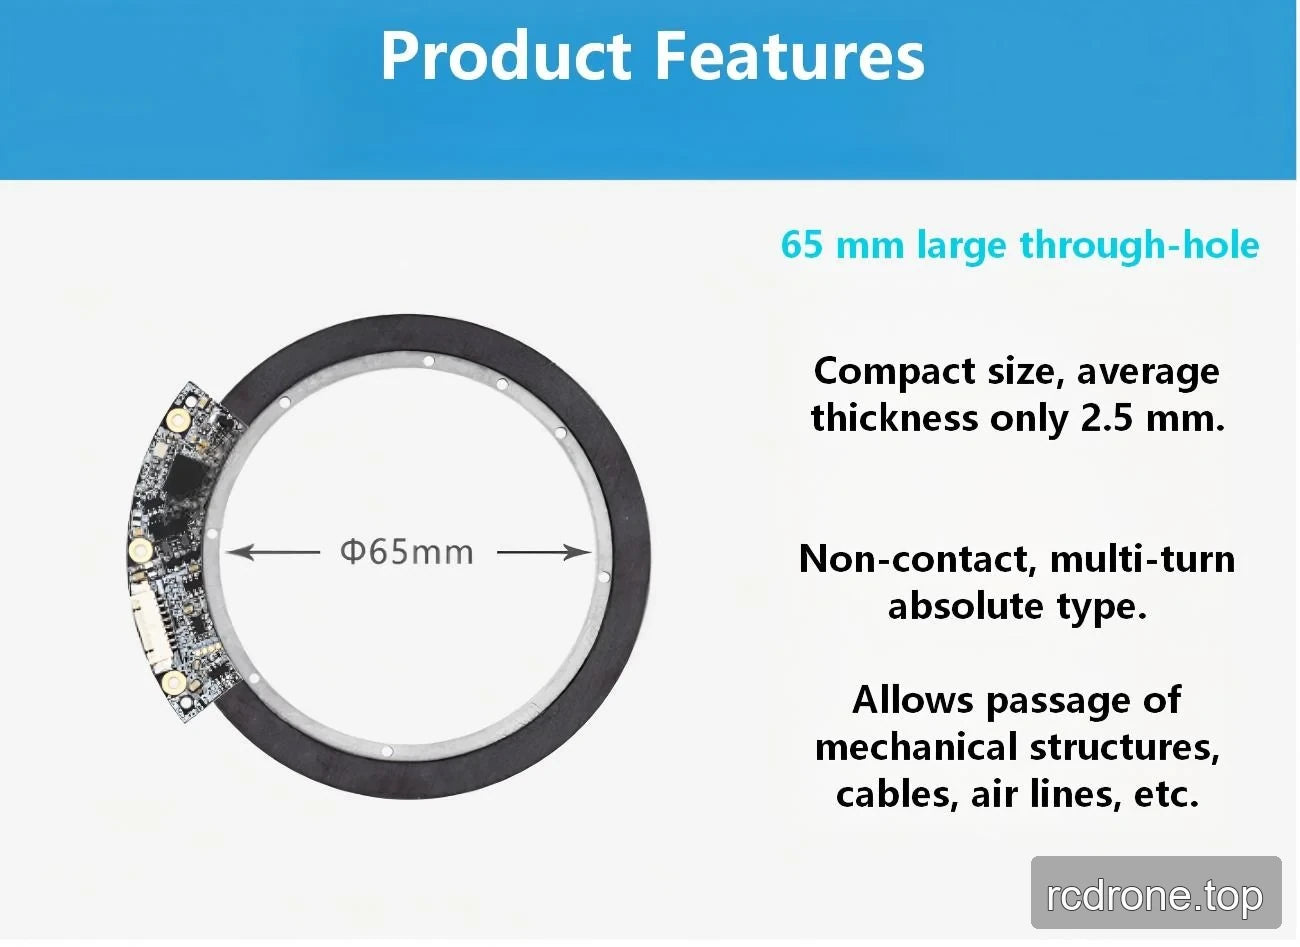
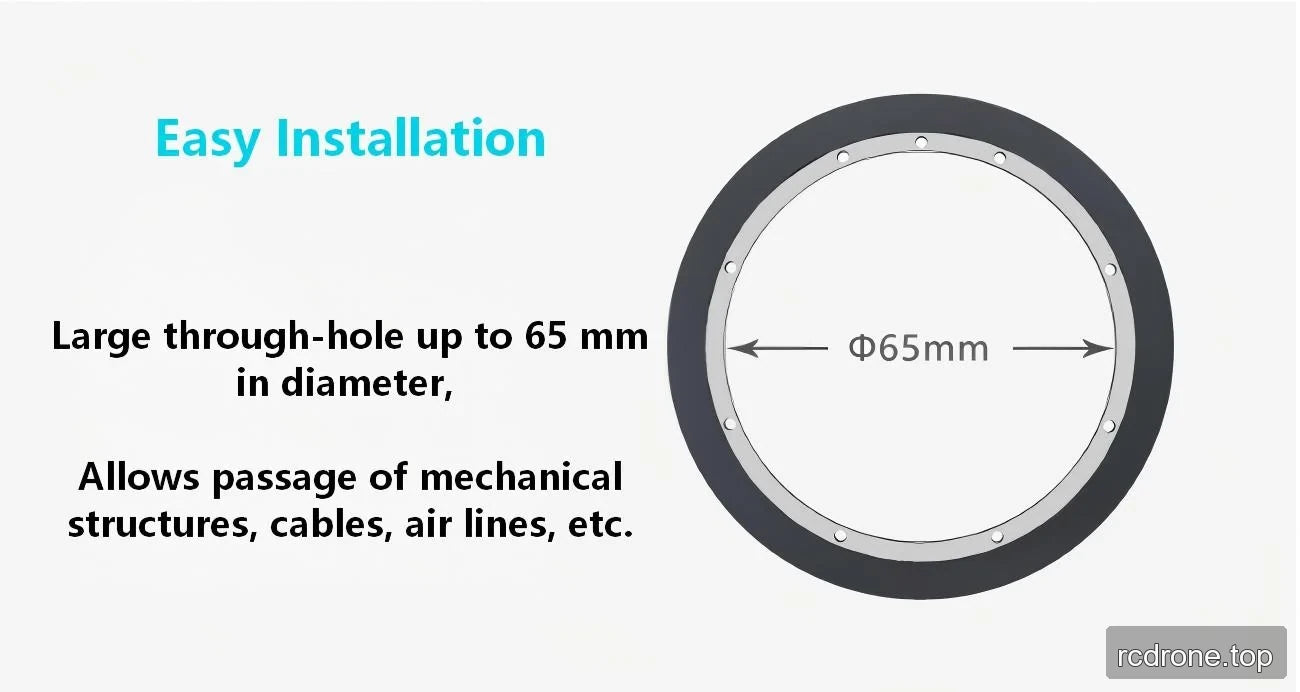
ZeroErr eCoder65 to enkoder magnetyczny w stylu pierścienia o średnicy otworu 65 mm, odczycie osiowym oraz możliwościach wyboru opcji RS485 jednoobrotowej lub wieloobrotowej. Opcje rozdzielczości to 17-bit, 19-bit i 20-bit. Enkoder ma średnią grubość wynoszącą 2,5 mm. Otwór pozwala na przejście dla struktur mechanicznych, kabli, linii powietrznych i podobnych elementów.
Funkcje
- Otwór o średnicy 65 mm.
- Odczyt osiowy.
- Maksymalna tolerancja bezwzględna: <0,04°.
- Histereza: mniej niż jedna jednostka rozdzielczości.
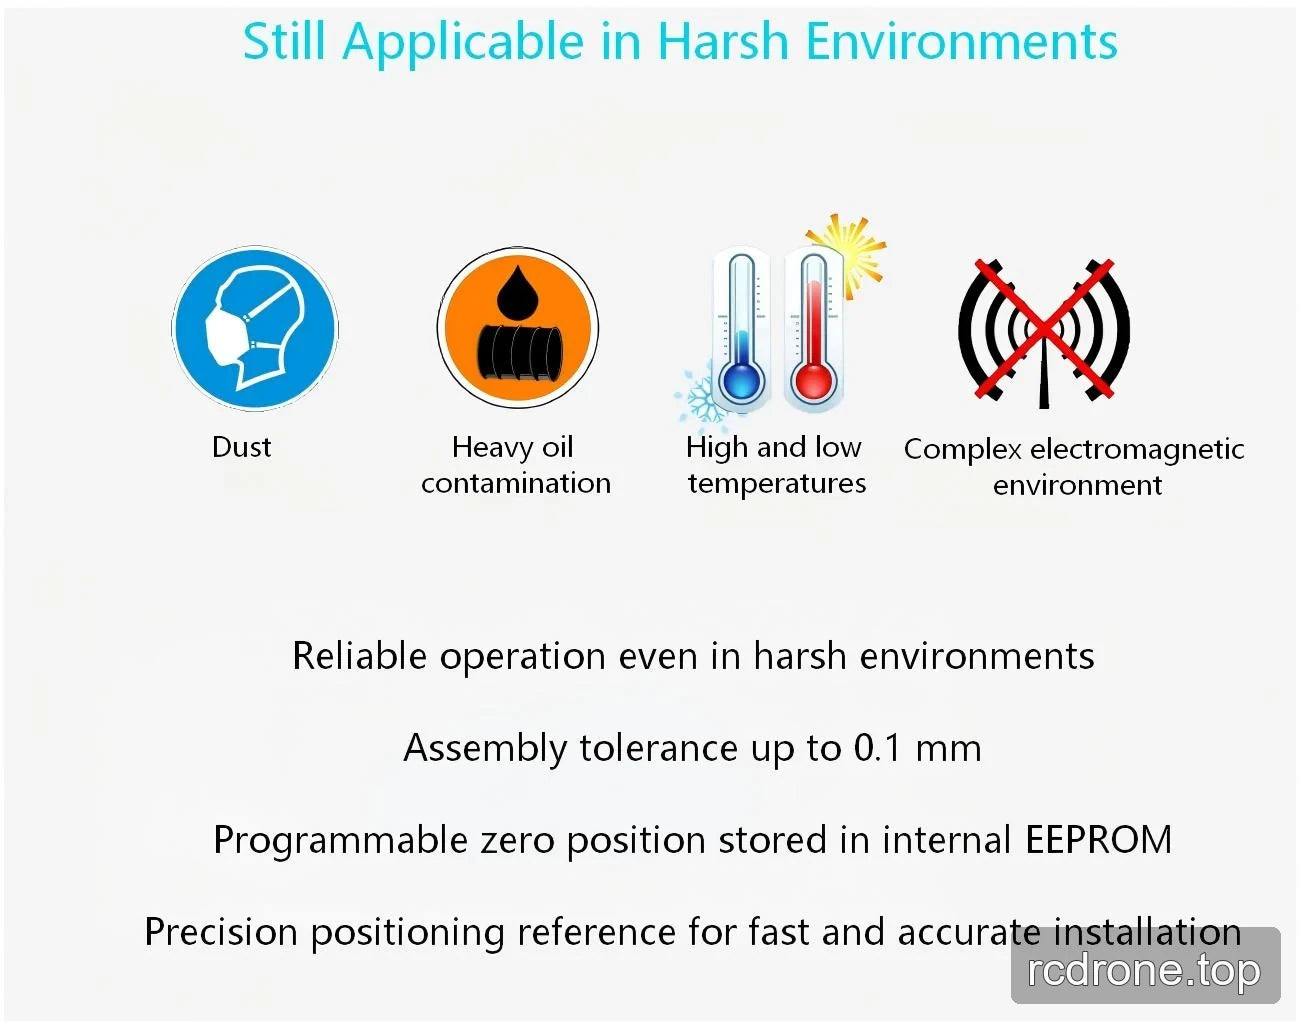
- Programowalna pozycja zerowa zapisana w wewnętrznej pamięci EEPROM.
- Tolerancja montażu: do 0,1 mm.
- Specyfikacja zewnętrznego pola magnetycznego: ±20 mT.
- Zapewnia precyzyjny punkt odniesienia do szybkiej i dokładnej instalacji.
- Określona operacja w kurzu, zanieczyszczeniu olejem ciężkim, w wysokotemperaturowych i niskotemperaturowych oraz złożonych środowiskach elektromagnetycznych.
Wersje RS485 i opcje rozdzielczości
- Wybory wersji: Wartość bezwzględna pojedynczego obrotu (RS485) lub Wartość bezwzględna wielu obrotów (RS485).
- Wybory rozdzielczości: 17-bitowa, 19-bitowa lub 20-bitowa.
- Wersje RS485 obsługują protokół interfejsu RS-485 i są określone jako kompatybilne z enkoderem bezwzględnym Tamagawa.
- Wersja wieloobrotowa jest typem bezkontaktowym, wieloobrotowym bezwzględnym.
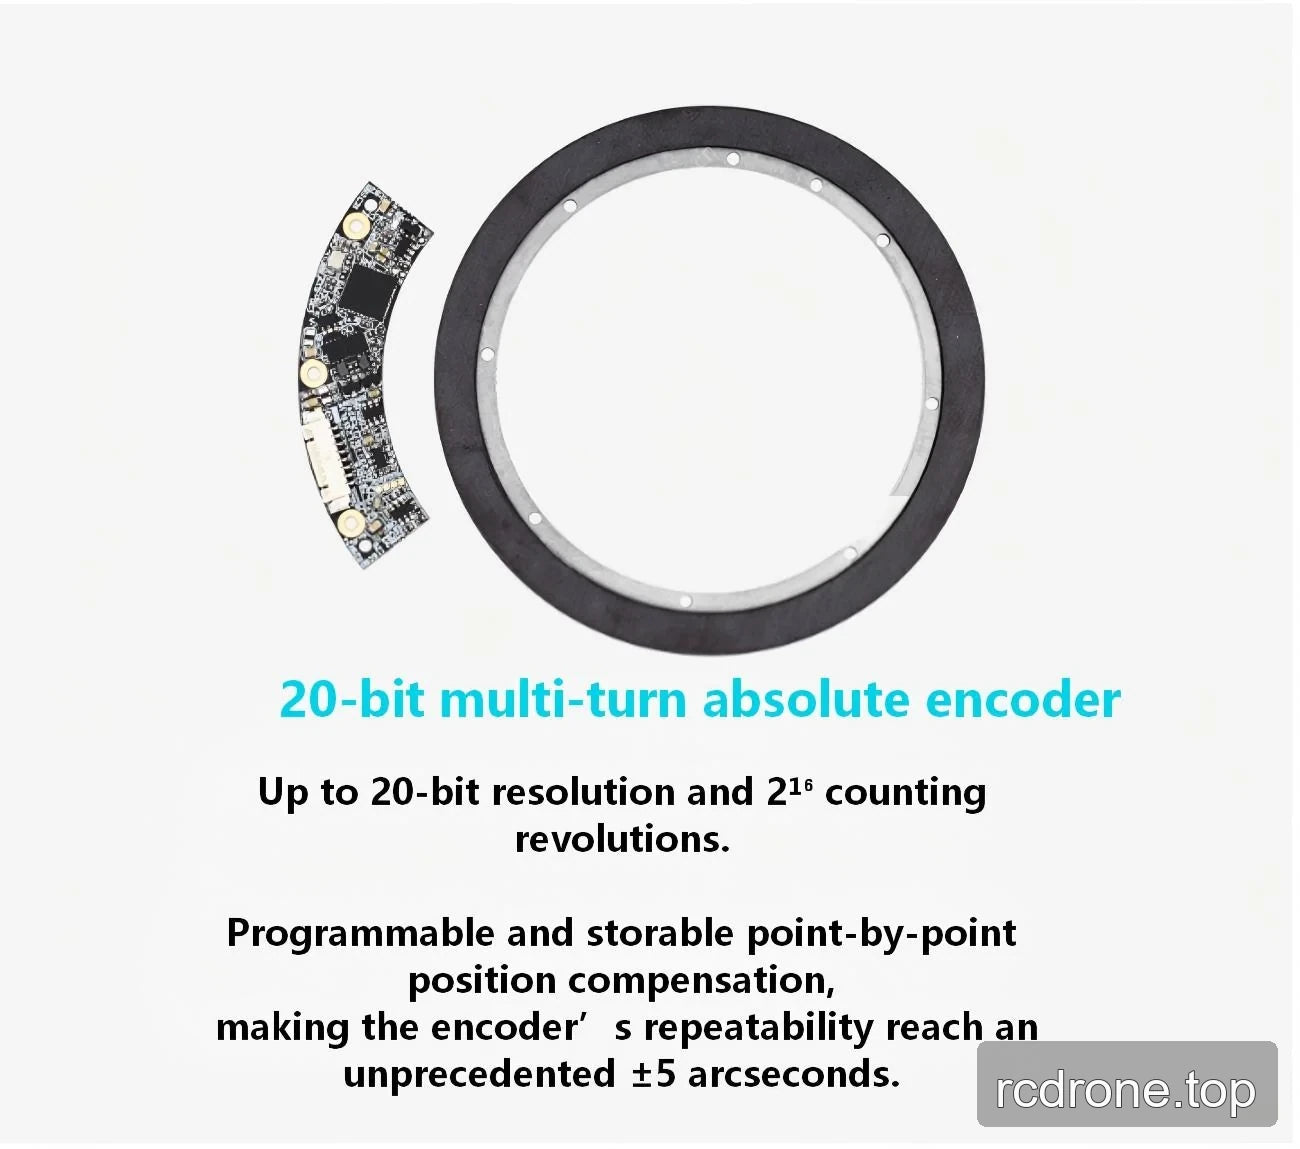
- Dla opcji wieloobrotowej 20-bitowej, określone możliwości obejmują rozdzielczość do 20 bitów, 216 zliczania obrotów, programowalną i przechowywaną kompensację pozycji punkt po punkcie oraz powtarzalność ±5 arcsekund.
Opcja baterii z wieloma obrotami
- Wielokrotne zliczanie Baterii do wyboru: Nie wliczone lub Wliczone (Dwie sztuki w opakowaniu).
Specyfikacje
| Parametr | Wartość |
|---|---|
| Model | eCoder65 |
| Maksymalna tolerancja bezwzględna | <0.04° |
| Powtarzalność | ±5 łukosekund |
| Typ odczytu | Odczyt osiowy |
| Rozdzielczość | Opcja licznika wieloobrotowego 17-bit do 21-bit i 16-bit |
| Maksymalna prędkość | 6000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12000 RPM (eCoder11, eCoder18, eCoder20) |
| Histereza | Mniej niż jednostka rozdzielczości |
| Napięcie zasilania | 4.7 V do 5.4 V |
| Aktualne zużycie | 105 mA do 125 mA (eCoder11, eCoder18, eCoder20) 70 mA do 90 mA (eCoder35, eCoder45, eCoder65) 115 mA do 130 mA (eCoder35H) |
| Złącze | 8-pinowe połączenie |
| Standardowe napięcie baterii | 3.6 V |
| Ostrzeżenie o napięciu baterii | <3.05 V |
| Prąd roboczy baterii | 4 μA |
| Temperatura przechowywania | -40 do +105 °C |
| Temperatura pracy | -40 do +105 °C |
| Zewnętrzne pole magnetyczne | ±20 mT |
Wymiary pierścienia eCoder65 i głowicy odczytującej
| Parametr | eCoder65 |
|---|---|
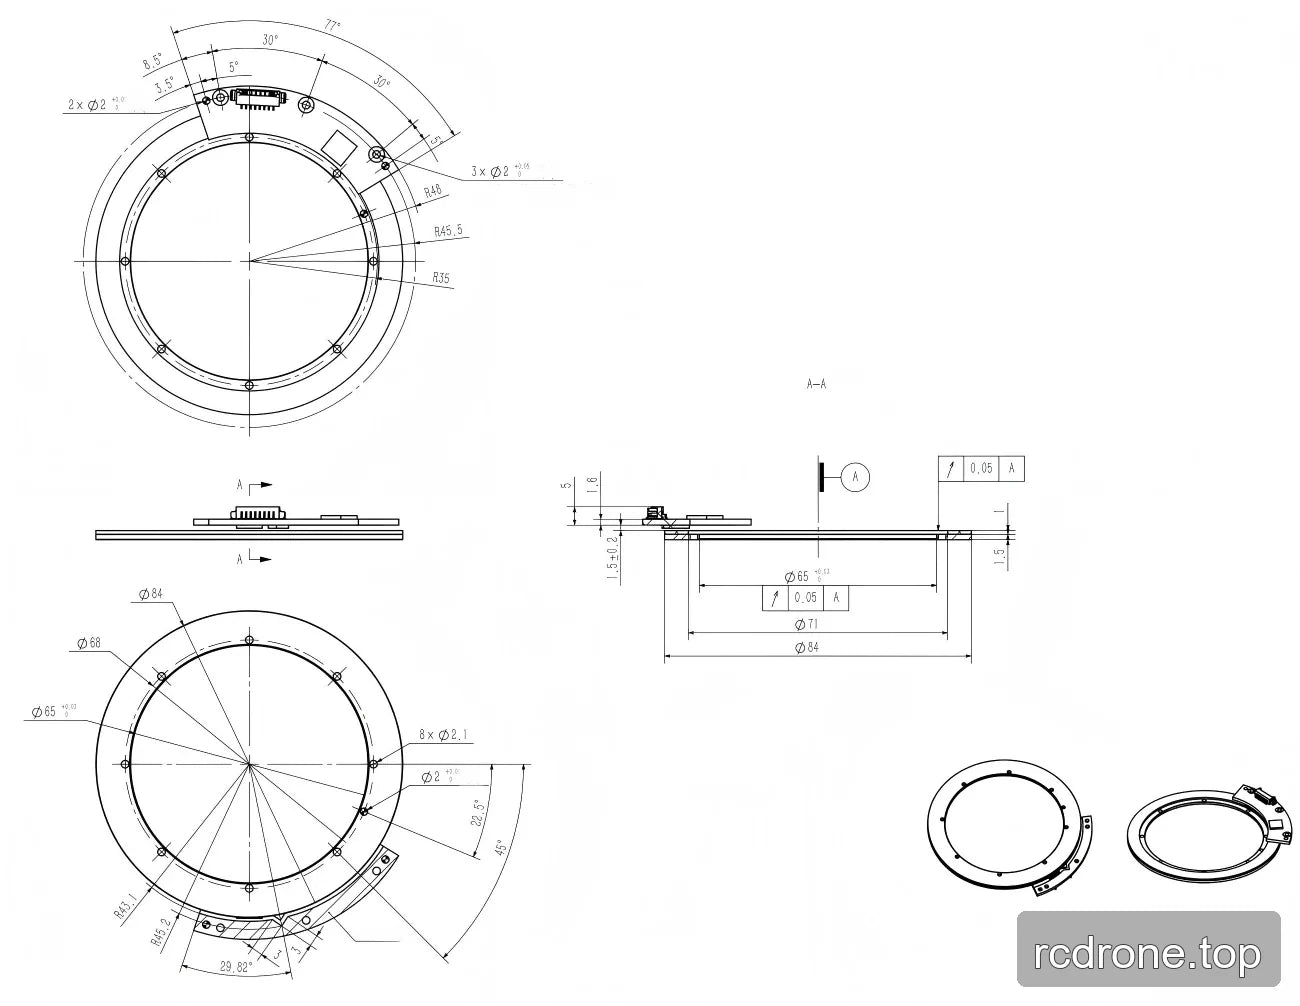
| Średnica wewnętrzna pierścienia magnetycznego | 65 mm |
| Średnica zewnętrzna pierścienia magnetycznego | 84 mm |
| Waga pierścienia magnetycznego | 30.0 g |
| Grubość pierścienia magnetycznego | 2.5 mm |
| Średnica wewnętrzna głowicy | 70 mm |
| Średnica zewnętrzna głowicy | 96 mm |
| Waga głowicy | 3.7 g |
| Maksymalna grubość głowicy | 5.9 mm |
| Długość łuku głowicy | 77° |
| Maksymalna rozdzielczość | 20 bitów |
Oznaczenia rysunku instalacyjnego
Rysunek instalacyjny zawiera następujące oznaczenia: Ø84, Ø71, Ø68, Ø65, R46, R45.5, R35, osiem otworów Ø2.1, trzy otwory Ø2, dwa otwory Ø2, 22.5°, 45°, 30°, 77°, 29.82 oraz wymiary przekrojowe 5, 1.6 i 1.5. Zawiera również oznaczenia tolerancji geometrycznej 0.05 odnoszące się do punktu odniesienia A.
Aplikacje
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Pobrania
Pobrania & Zasoby
- zeroerr eCoder65 — Model 3D (STEP)
- ZeroErr eCoder65 Rysunek instalacji — Rysunek instalacji (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Podręcznik (PDF)
Szczegóły wizualne
Widoki produktu
Cechy i projekt
Konfiguracja i Użytkowanie
Przykłady Zastosowania
Interfejsy i Połączenia
Wymiary i konstrukcja