


ZeroErr eRob 142 T Siłownik Przegubu Robota, EtherCAT/CANopen, Przełożenia 50–120
ZeroErr eRob 142 T Siłownik Przegubu Robota, EtherCAT/CANopen, Przełożenia 50–120
ZeroErr
Nie udało się wczytać dostępności odbioru


Przegląd
ZeroErr eRob 142 T to siłownik stawowy typu T dla szybkiego montażu robotów. Wybierz wersje EtherCAT lub CANopen, z czujnikiem momentu obrotowego lub bez, z przełożeniami 50, 80, 100 lub 120, oraz z pamięcią wielopętlową lub bez.
Odpowiednie do zastosowań robotycznych z dynamicznym zmiennym obciążeniem i zmienną bezwładnością, w tym roboty humanoidalne, ramiona robotyczne, egzoszkielety, roboty czworonożne, pojazdy AGV, roboty ARU, roboty współpracujące, roboty medyczne oraz sprzęt automatyzacyjny. 50, 80, 100 lub 120. Bez pamięci wielopętli lub z pamięcią wielopętli. W poniższej tabeli technicznej zachowano dostarczoną notację źródłową. Etykiety kolumn używają „32-50” do „32-160”; dostępne opcje współczynnika redukcji dla tej oferty to 50, 80, 100 i 120. Funkcje
Zastosowania
Interfejsy i Opcje
Wybieralne Wersje
Wybieralne Przełożenia
Pamięć wielopętli
Interfejsy wymienione w materiałach źródłowych
Specyfikacje
| Parametr | Wartość (32-50) | Wartość (32-80) | Wartość (32-100) | Wartość (32-120) | Wartość (32-160) |
|---|---|---|---|---|---|
| Model / seria stawów | eRob142HXXT | ||||
| Przełożenie przekładni falowej | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Maksymalny moment obrotowy przy rozruchu/zatrzymaniu (Nm) | 281 | 395 | 433 | 459 | 484 |
| Dopuszczalna maks.średni moment obrotowy (Nm) | 140 | 217 | 281 | 281 | 281 |
| Moment nominalny (Nm) | 99 | 153 | 178 | 178 | 178 |
| Dozwolony maks. chwilowy moment obrotowy (Nm) | 497 | 738 | 841 | 892 | 892 |
| Maks. prędkość obrotowa (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Możliwość mocy (W) | 1000 | ||||
| Napięcie zasilania (V) | 48 V (±10%) | ||||
| Uwagi dotyczące zasilania | Proszę przeczytać uważnie: „Dlaczego zwykłe zasilacze impulsowe nie mogą być używane jako zasilanie dla modułu?” oraz „Podręcznik modułu wspólnego Rozdział 3 Instrukcje dotyczące zasilania eRob”. | ||||
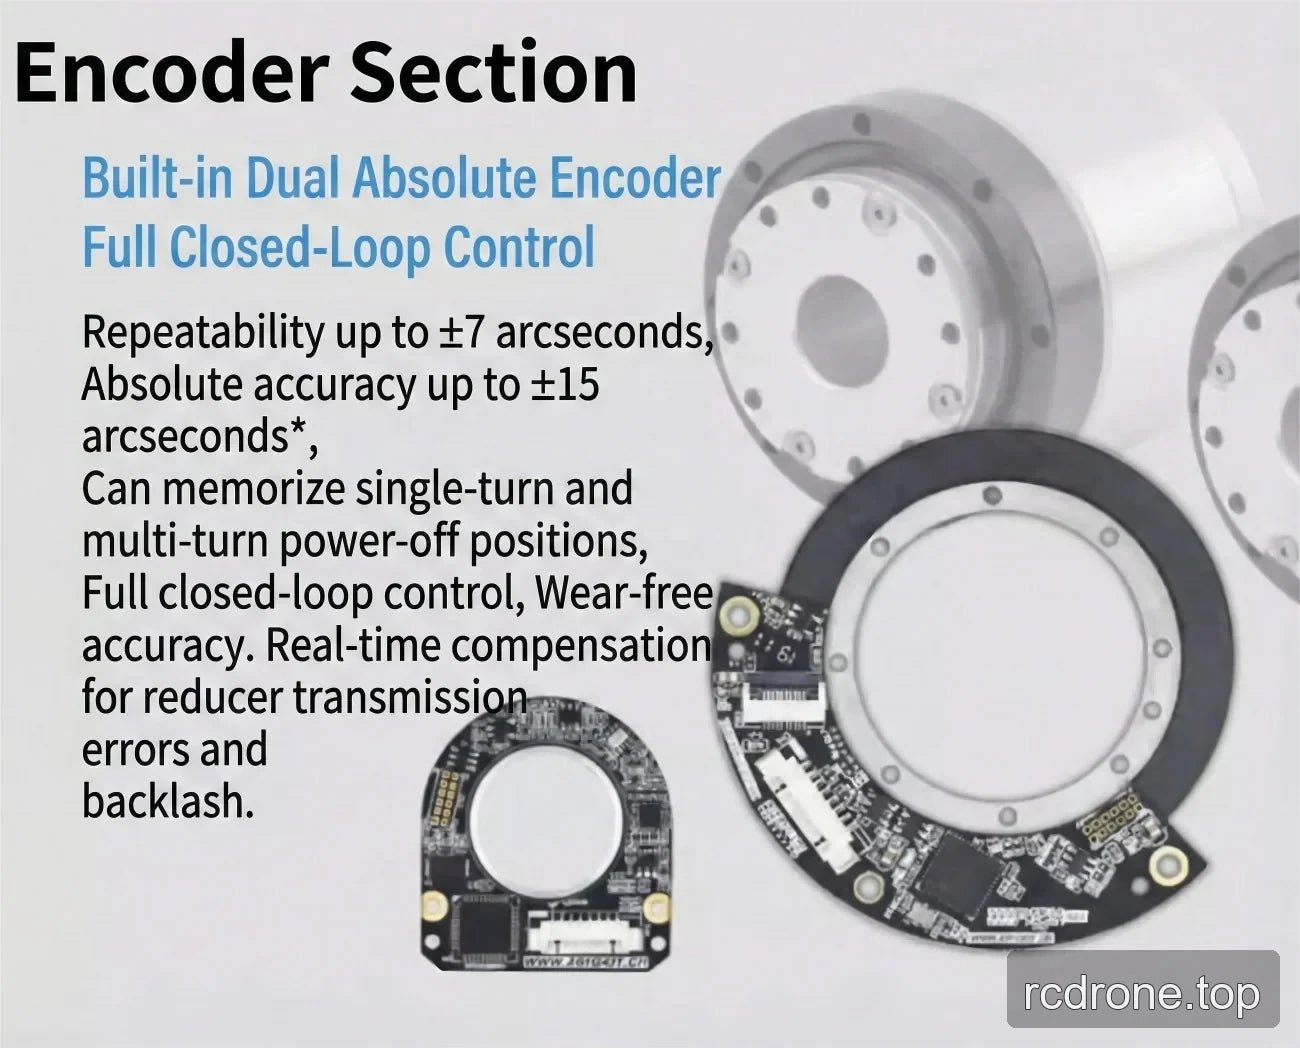
| Rozdzielczość enkodera wyjściowego | 19 Bit | ||||
| Powtarzalność / dokładność bezwzględna (arcsec) | ±10 / ±45 arcsec | ||||
| Szyna komunikacyjna | EtherCAT / CANopen | ||||
| Średnica zewnętrzna × długość × otwór przelotowy (mm) | 148 × 163 × 18 | ||||
| Waga (kg) | 8.22 | ||||
| Projekt interfejsu | W pełni różnicowy interfejs, silna odporność na zakłócenia; podwójne złącza przeciwdziałające luzowaniu, można łączyć szeregowo/równolegle. | ||||
| Hamulec | Hamulec tłumiący tarcie | ||||
| Klasa IP | IP65 | ||||
| Parametry ogólne | ID: 18 mm, Klasa IP: IP65*, Hamulec: hamulec tarciowy | ||||
| Urządzenie opcjonalne | Komunikacja: EtherCAT / CANopen / Modbus; Rozdzielczość enkodera wyjściowego: 19Bit; Powtarzalność/ Dokładność: ±7/±15 arcsec lub ±10/±25 arcsec | ||||
| Wersja EtherCAT siłownika obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO | ||||
| Wersja CANopen siłownika obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO | ||||
Pobieranie
- EROB170I I Series EtherCAT eRob142T — Model 3D (ZIP)
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB142 T Series EtherCAT — Model 3D — Plik STEP (ZIP)
- EROB142 T Series CANopen — Model 3D — Plik STEP (ZIP)
- EROB142 T Series EtherCAT rysunek instalacyjny1 — Rysunek instalacyjny (PDF)
- EROB142 T Series CANopen rysunek instalacyjny — Rysunek instalacyjny (PDF)
Detale wizualne
Film produktowy
Widoki produktu

Cechy i projekt


Interfejsy i połączenia

Przykłady zastosowań



