ZeroErr eRob 170 I Robotyczny Siłownik Przegubowy, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Robotyczny Siłownik Przegubowy, CANopen/EtherCAT, 48 V
ZeroErr
Nie można załadować gotowości do odbioru


Przegląd
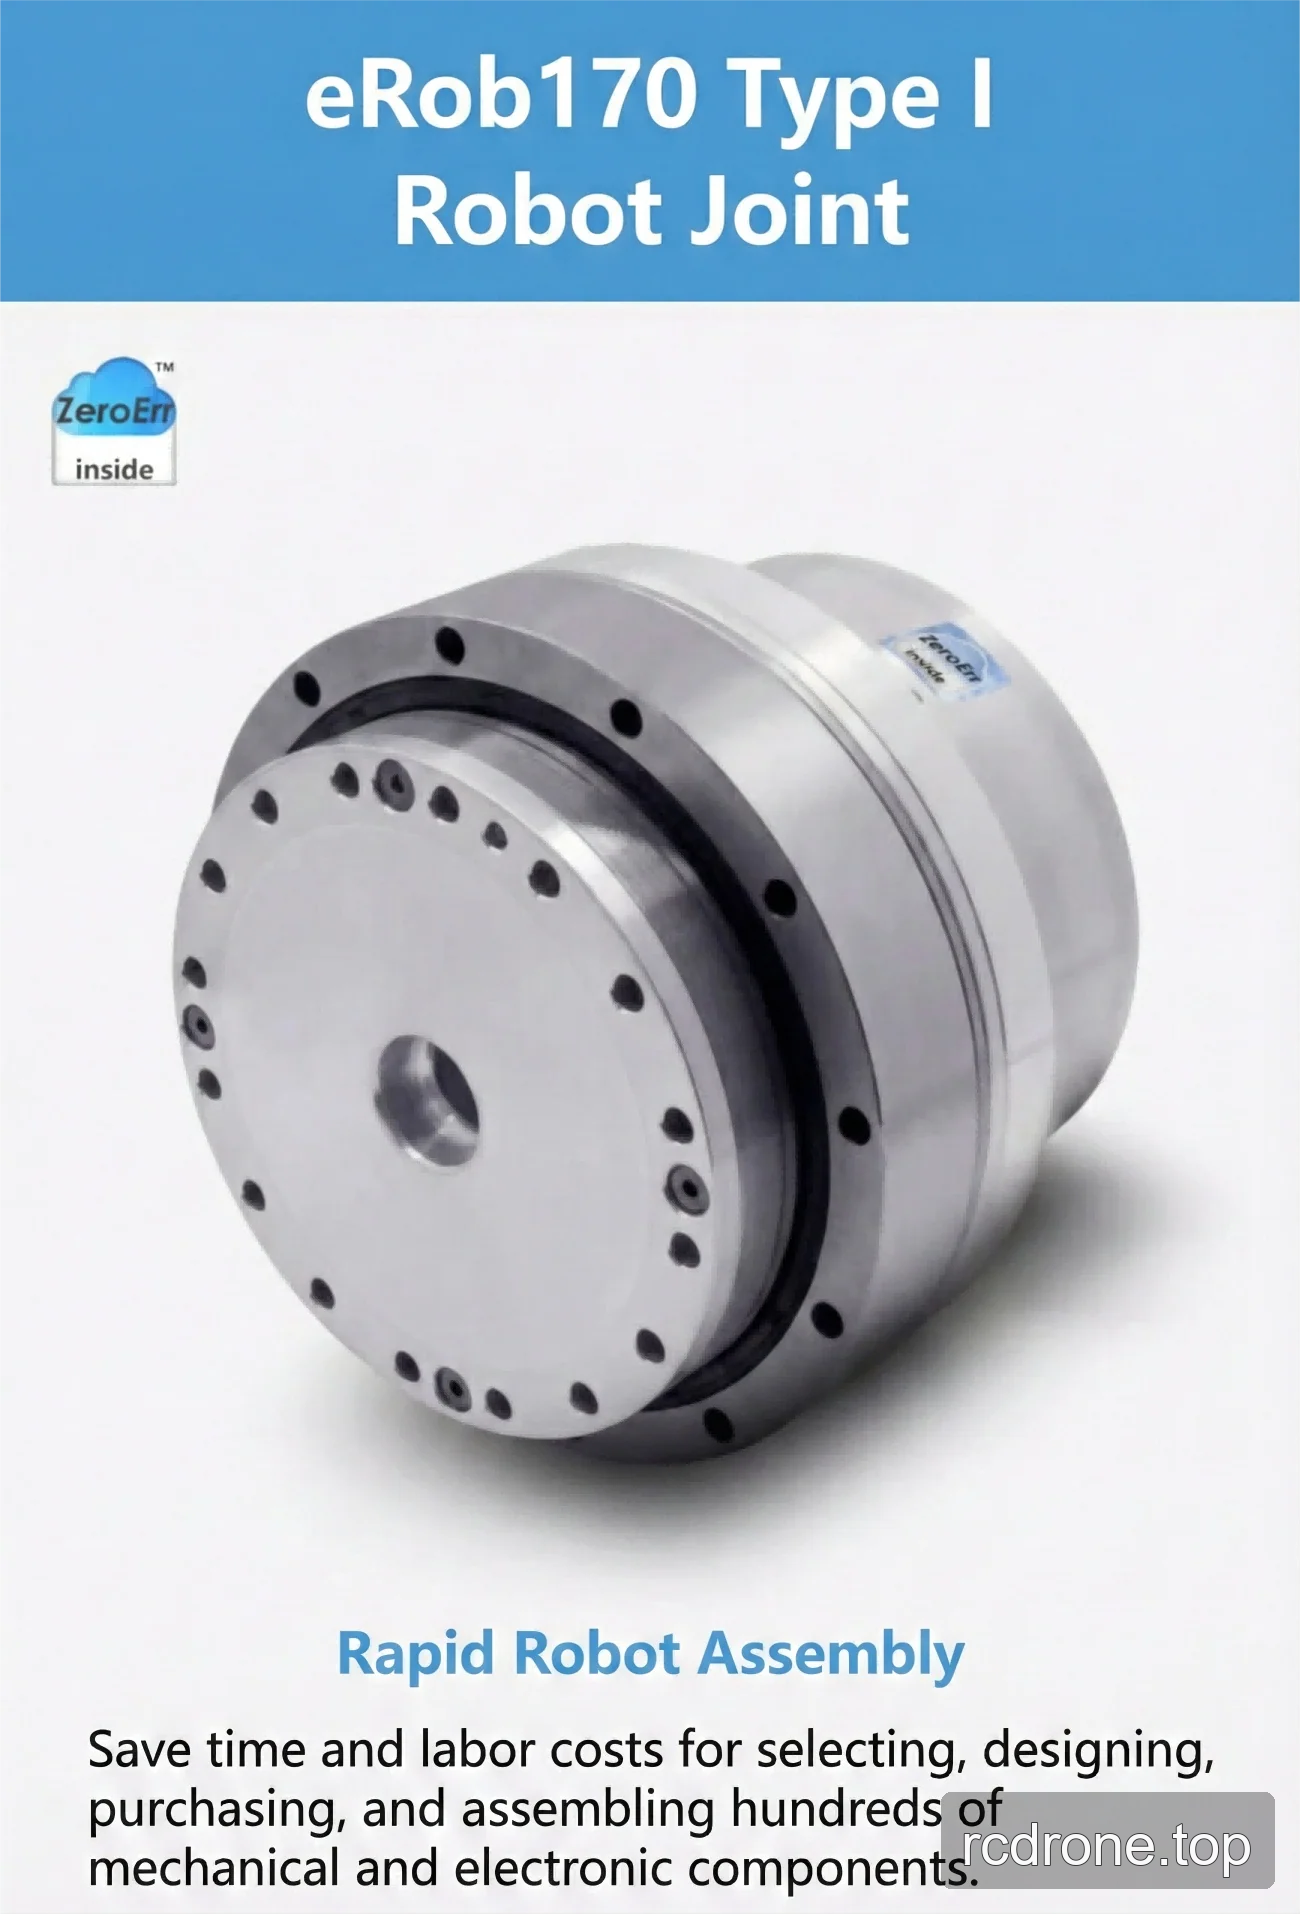
ZeroErr eRob 170 I to robot-joint typu eRob170 Type I siłownik , oferowany z komunikacją CANopen lub EtherCAT, wersjami z hamulcem lub bez hamulca, współczynnikami redukcji 50, 80, 100, 120 lub 160 oraz konfigurowalnymi wieloobrotowymi i momentowymi ustawieniami.
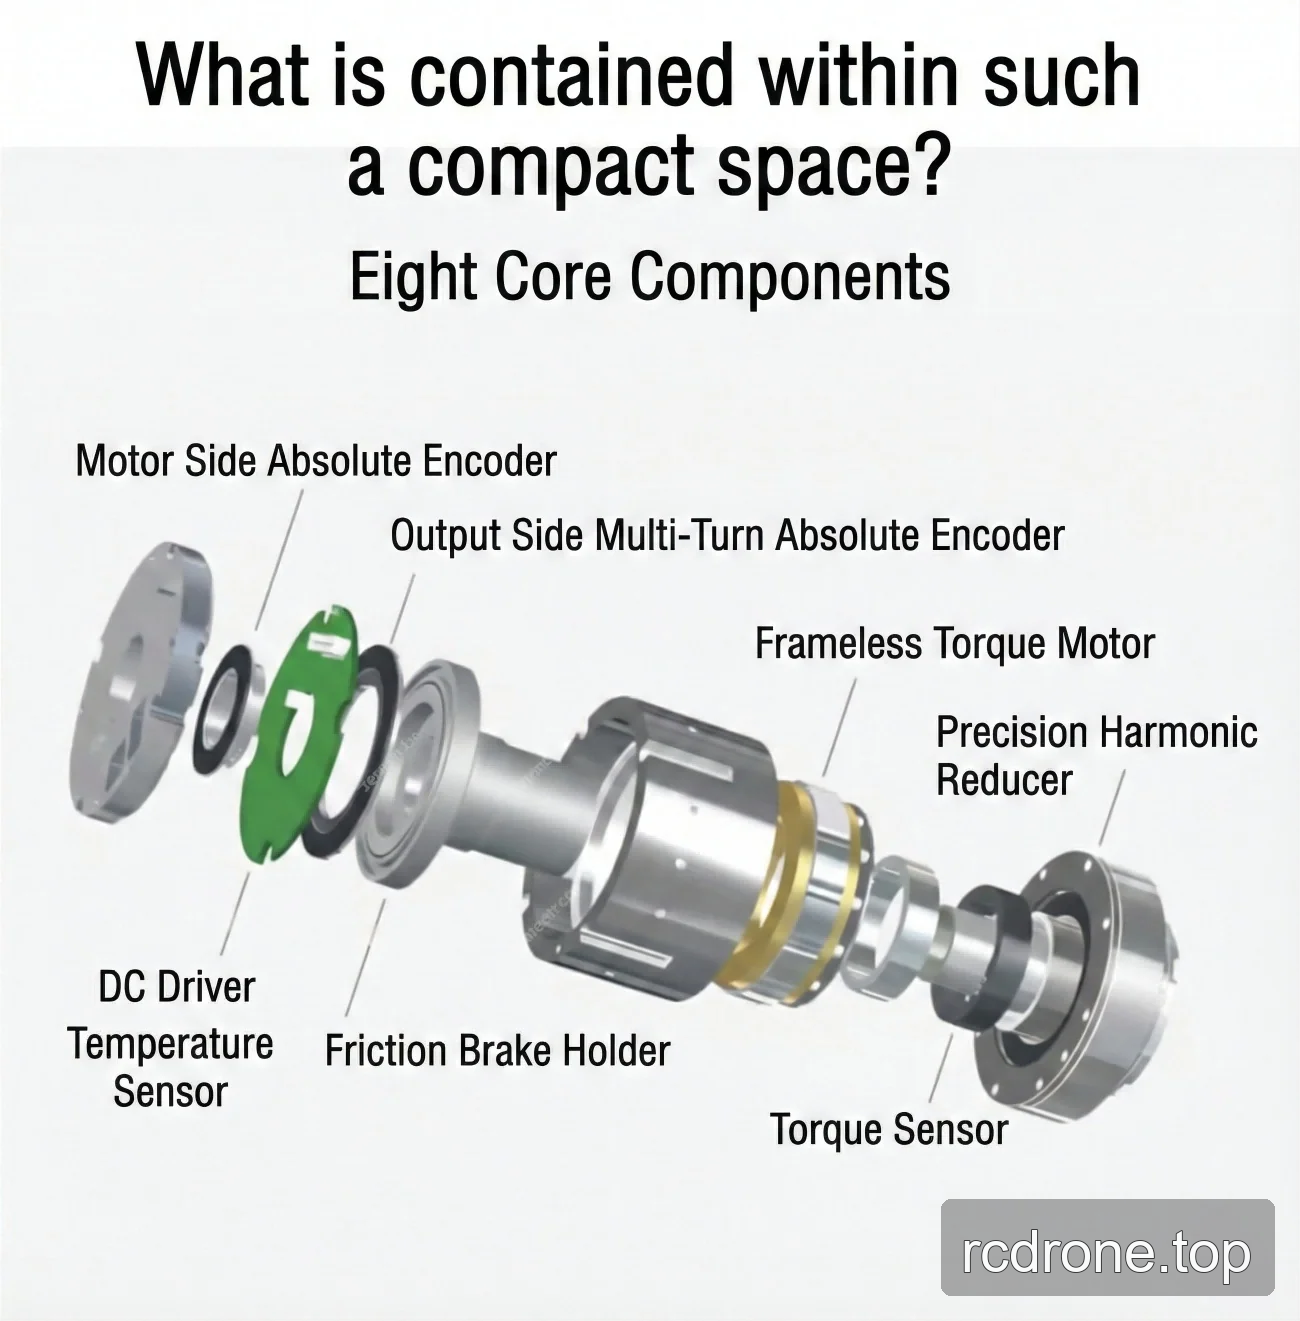
Jego zintegrowana konstrukcja robot-joint ma na celu uproszczenie montażu robotów poprzez zmniejszenie potrzeby wyboru, projektowania, zakupu i montażu licznych oddzielnych komponentów mechanicznych i elektronicznych.
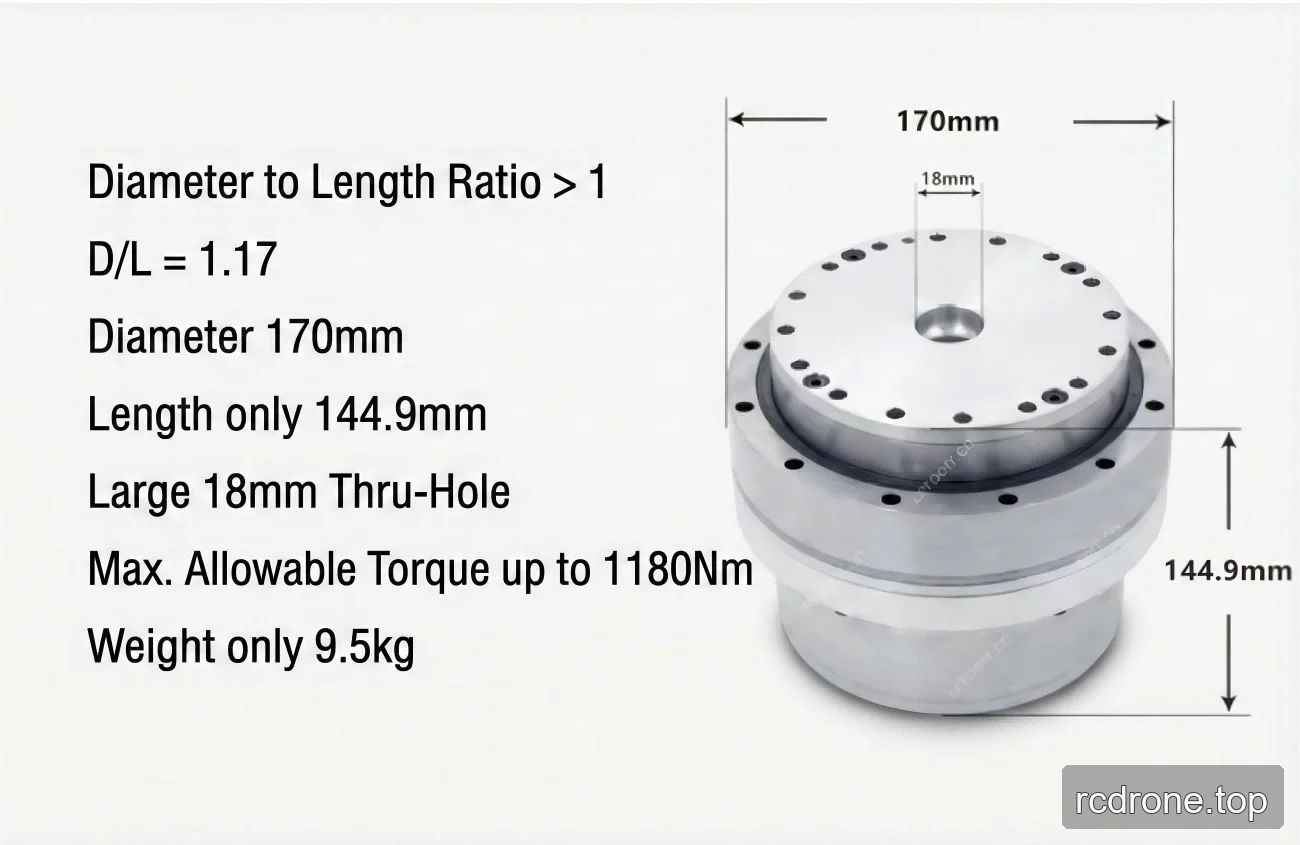
Opublikowane specyfikacje rodziny podają silnik o mocy 1 000 W silnik, 48 V wejście (±10%), zewnętrzną średnicę 170 × 144,9 mm × długość, otwór przelotowy o średnicy 18 mm oraz wagę 9,29 kg. Opublikowany współczynnik średnicy do długości jest większy niż 1 (D/L = 1,17).
Funkcje
- Wersje CANopen i EtherCAT są do wyboru.
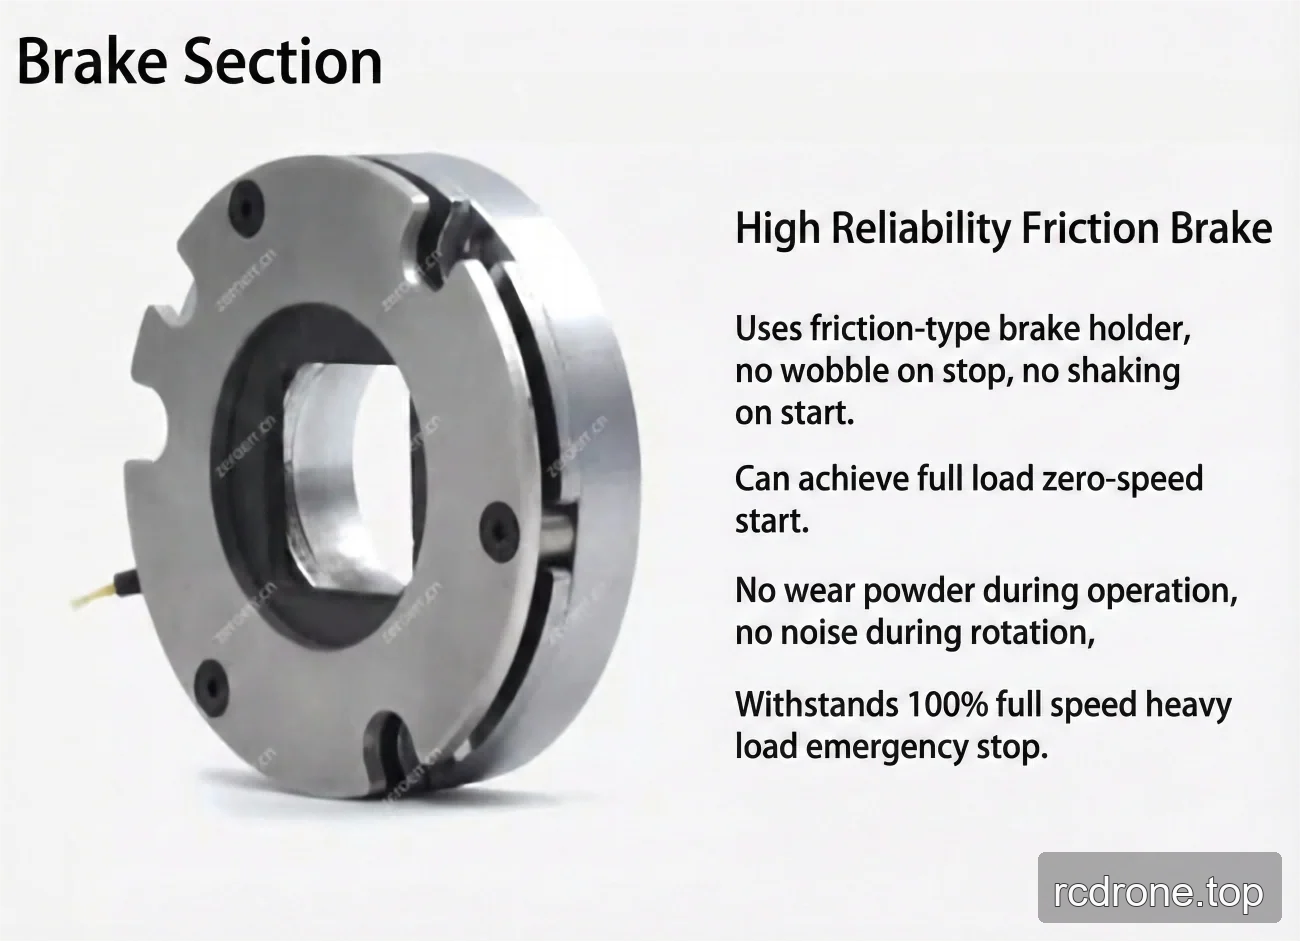
- Wersje z hamulcem i bez hamulca są do wyboru; opublikowany model hamulca to hamulec tarciowy.
- Dostępne są wybory wieloobrotowe i momentu w wymienionych kombinacjach.
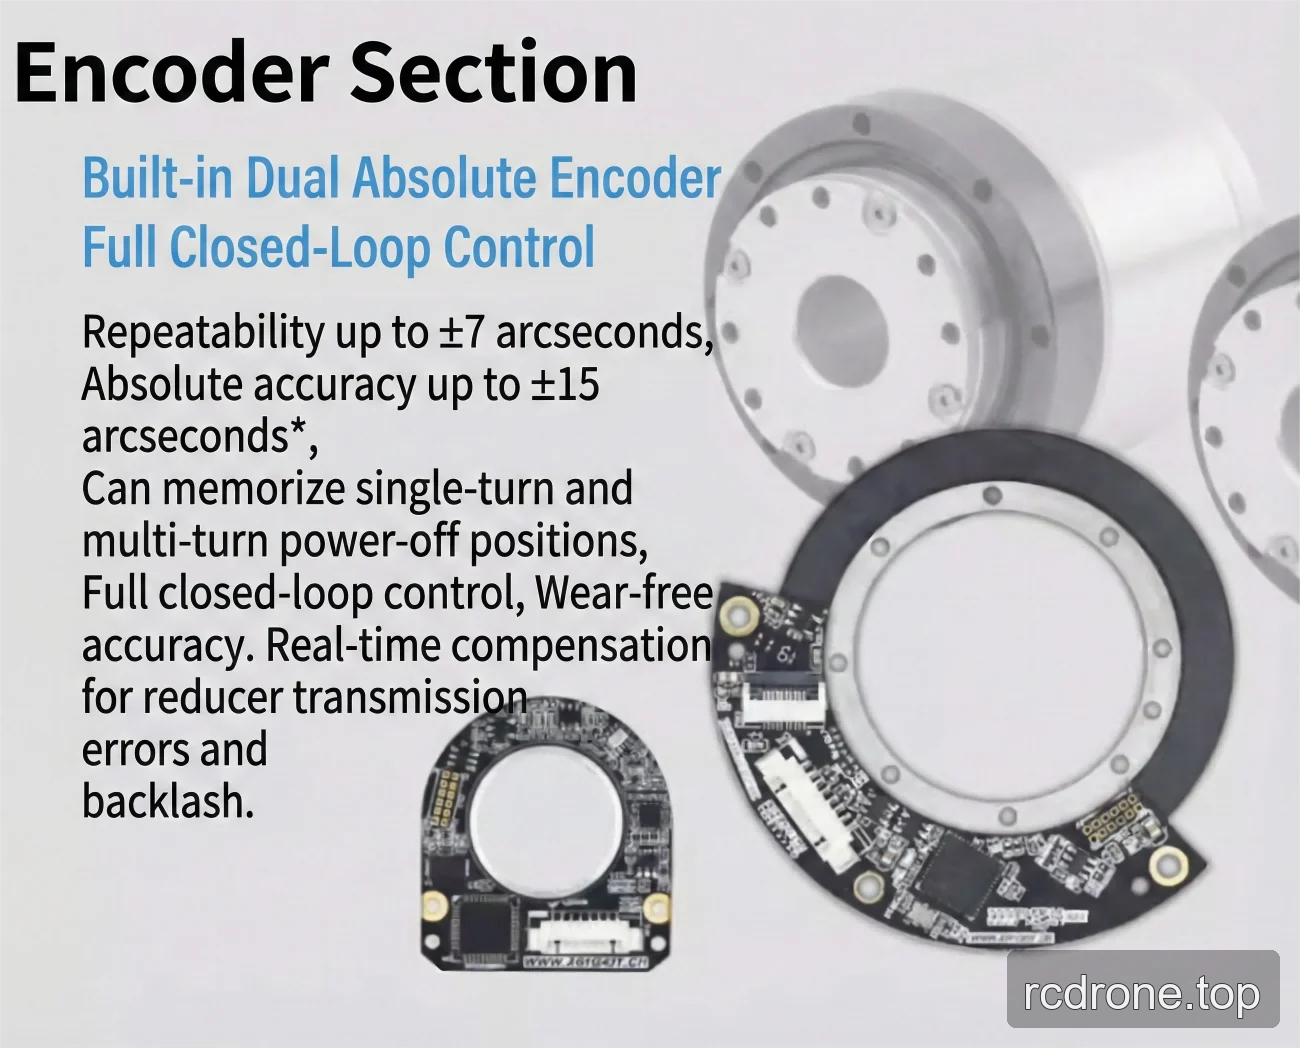
- Opublikowana rozdzielczość enkodera wyjściowego: 19 bitów.
- Opublikowane opcje powtarzalności/ dokładności enkodera: ±7/±15 sekund łuku lub ±10/±25 sekund łuku.
Specyfikacje
Wartości zależne od współczynnika redukcji
| Parametr | 50 (notacja źródłowa: 40-50) | 80 (notacja źródłowa: 40-80) | 100 (notacja źródłowa: 40-100) | 120 (notacja źródłowa: 40-120) | 160 (notacja źródłowa: 40-160) |
|---|---|---|---|---|---|
| Moment szczytowy przy starcie i zatrzymaniu (Nm) | 402 | 519 | 568 | 617 | 647 |
| Dopuszczalna maksymalna wartość przy średnim momencie obciążenia (Nm) | 196 | 284 | 372 | 451 | 451 |
| Nominalny moment (Nm) | 137 | 206 | 265 | 294 | 294 |
| Dopuszczalny maksymalny chwilowy moment (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Maksymalna prędkość obrotowa wyjścia (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Typowe opublikowane parametry
| Model | eRob170HXXI |
|---|---|
| Moc silnika | 1000 W |
| Napięcie zasilania | 48 V (±10%) |
| Bezładność wyjścia przekładni falowej | 6679752 g-mm² |
| Masa wyjścia przekładni falowej | 2.02 kg |
| Średnica zewnętrzna × długość | 170 × 144.9 mm |
| Stosunek średnicy do długości | Większy niż 1; D/L = 1.17 |
| Otwór przelotowy / ID | 18 mm |
| Inercja wejściowa przekładni falowej | 1517148 g-mm² |
| Masa wejściowa przekładni falowej | 1.66 kg |
| Waga | 9.29 kg |
| Parametry ogólne | Klasa IP: IP54*; model hamulca: hamulec tarciowy. |
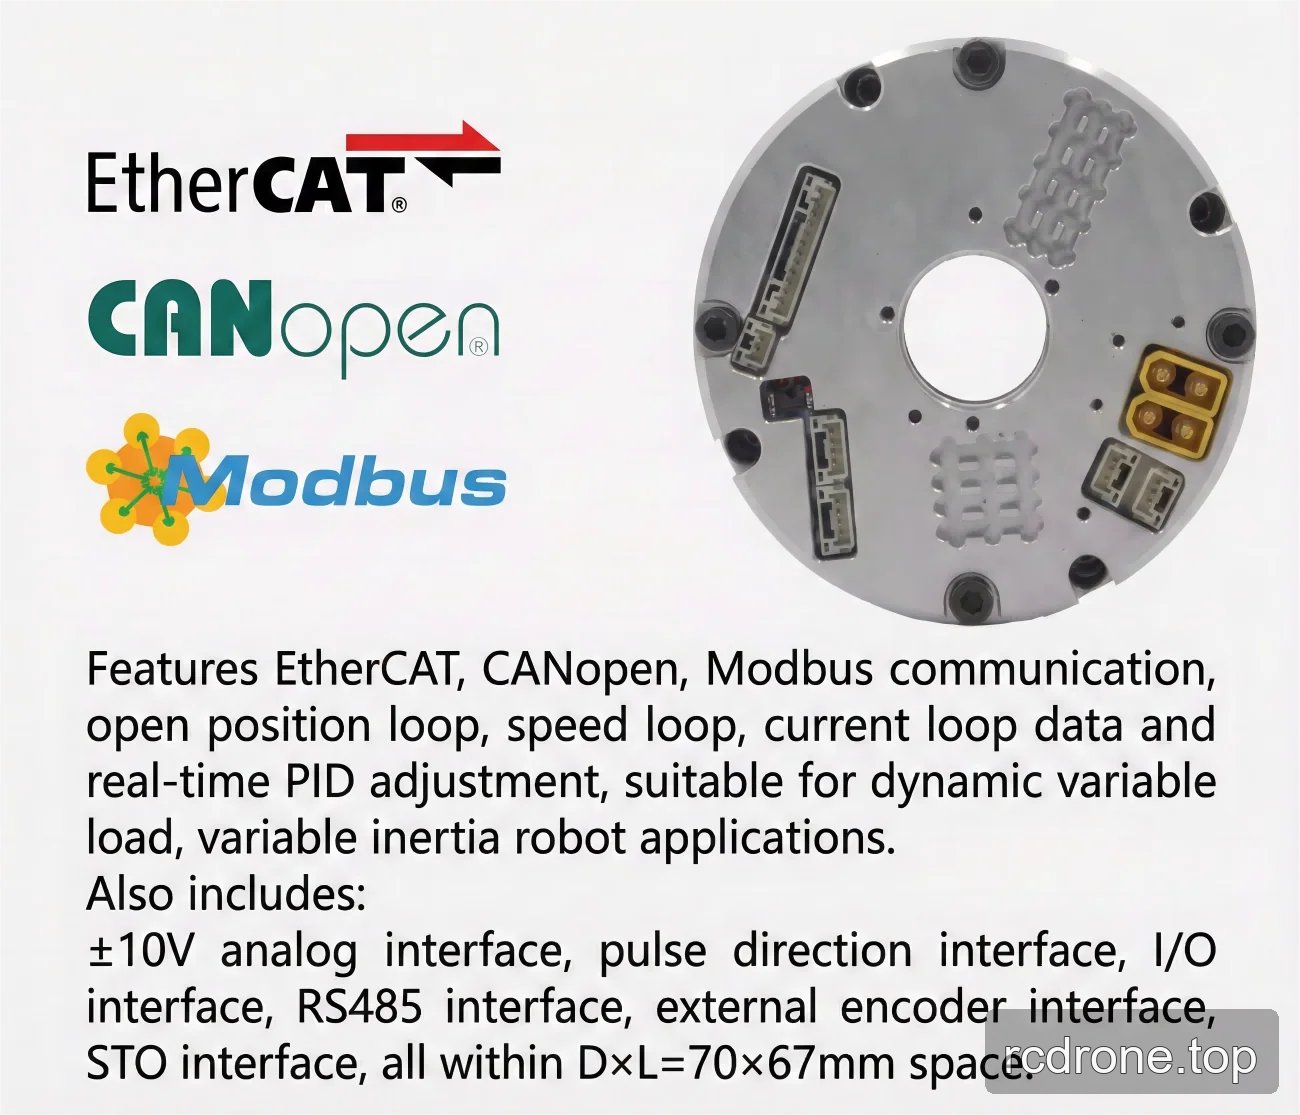
| Urządzenie opcjonalne | Typ komunikacji: EtherCAT / CANopen / Modbus; rozdzielczość enkodera wyjściowego: 19 bit; powtarzalność/ dokładność: ±7/±15 sekund kątowych lub ±10/±25 sekund kątowych. |
| Wersja EtherCAT aktuatora obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V analogowy oraz STO. |
| Wersja CANopen siłownika obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V analogowy oraz STO. |
Opcje konfiguracji
- Wersja: eRob 170 I (CANopen z hamulcem), eRob 170 I (CANopen bez hamulca), eRob 170 I (EtherCAT z hamulcem) lub eRob 170 I (EtherCAT bez hamulca).
- Przełożenie: 50, 80, 100, 120 lub 160.
- Wielokrotne obroty i moment obrotowy: Bez wielokrotnych obrotów i bez momentu obrotowego; Bez wielokrotnych obrotów i z momentem obrotowym; Z wielokrotnymi obrotami i bez momentu obrotowego; lub Z wielokrotnymi obrotami i z momentem obrotowym.
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Pobrania
Pobrania & Zasoby
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB110I I Series EtherCAT — Model 3D — Plik STEP (ZIP)
- EROB170I I Series CANopen — Model 3D — Plik STEP (ZIP)
- EROB170I I Series EtherCAT rysunek instalacji — Rysunek instalacji (PDF)
- EROB170I I Series CANopen rysunek instalacji — Rysunek instalacji (PDF)
Szczegóły wizualne
Film produktowy
Widoki produktu
Wymiary i konstrukcja
Cechy i projekt
Interfejsy i połączenia
Przykłady zastosowania