ZeroErr eRob 70 I Zintegrowany silnik przegubu robota, EtherCAT/CANopen, przełożenia 50–120
ZeroErr eRob 70 I Zintegrowany silnik przegubu robota, EtherCAT/CANopen, przełożenia 50–120
ZeroErr
Nie udało się wczytać dostępności odbioru


Przegląd
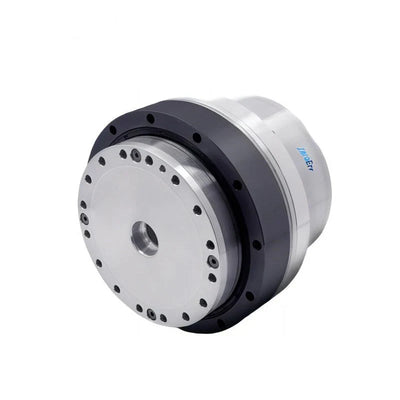
Rodzina ZeroErr eRob 70 I to zintegrowany silnik stawowy robota z wyborem wersji EtherCAT lub CANopen, w konfiguracjach z hamulcem lub bez hamulca, z przełożeniami 50, 80, 100 lub 120 oraz wyborem kombinacji wieloobrotowych i momentu obrotowego.
Wszystkie wymienione konfiguracje przełożeń wykorzystują silnik o mocy 100 W silnik, 48 V wejściowe (±10%) oraz otwór o średnicy 18 mm. Odwołaj się do tabel przełożeń i wersji poniżej, aby uzyskać wartości momentu obrotowego, prędkości, bezwładności, rozmiaru i masy specyficzne dla konfiguracji.
Cechy
- Wybieralne wersje komunikacyjne: EtherCAT lub CANopen.
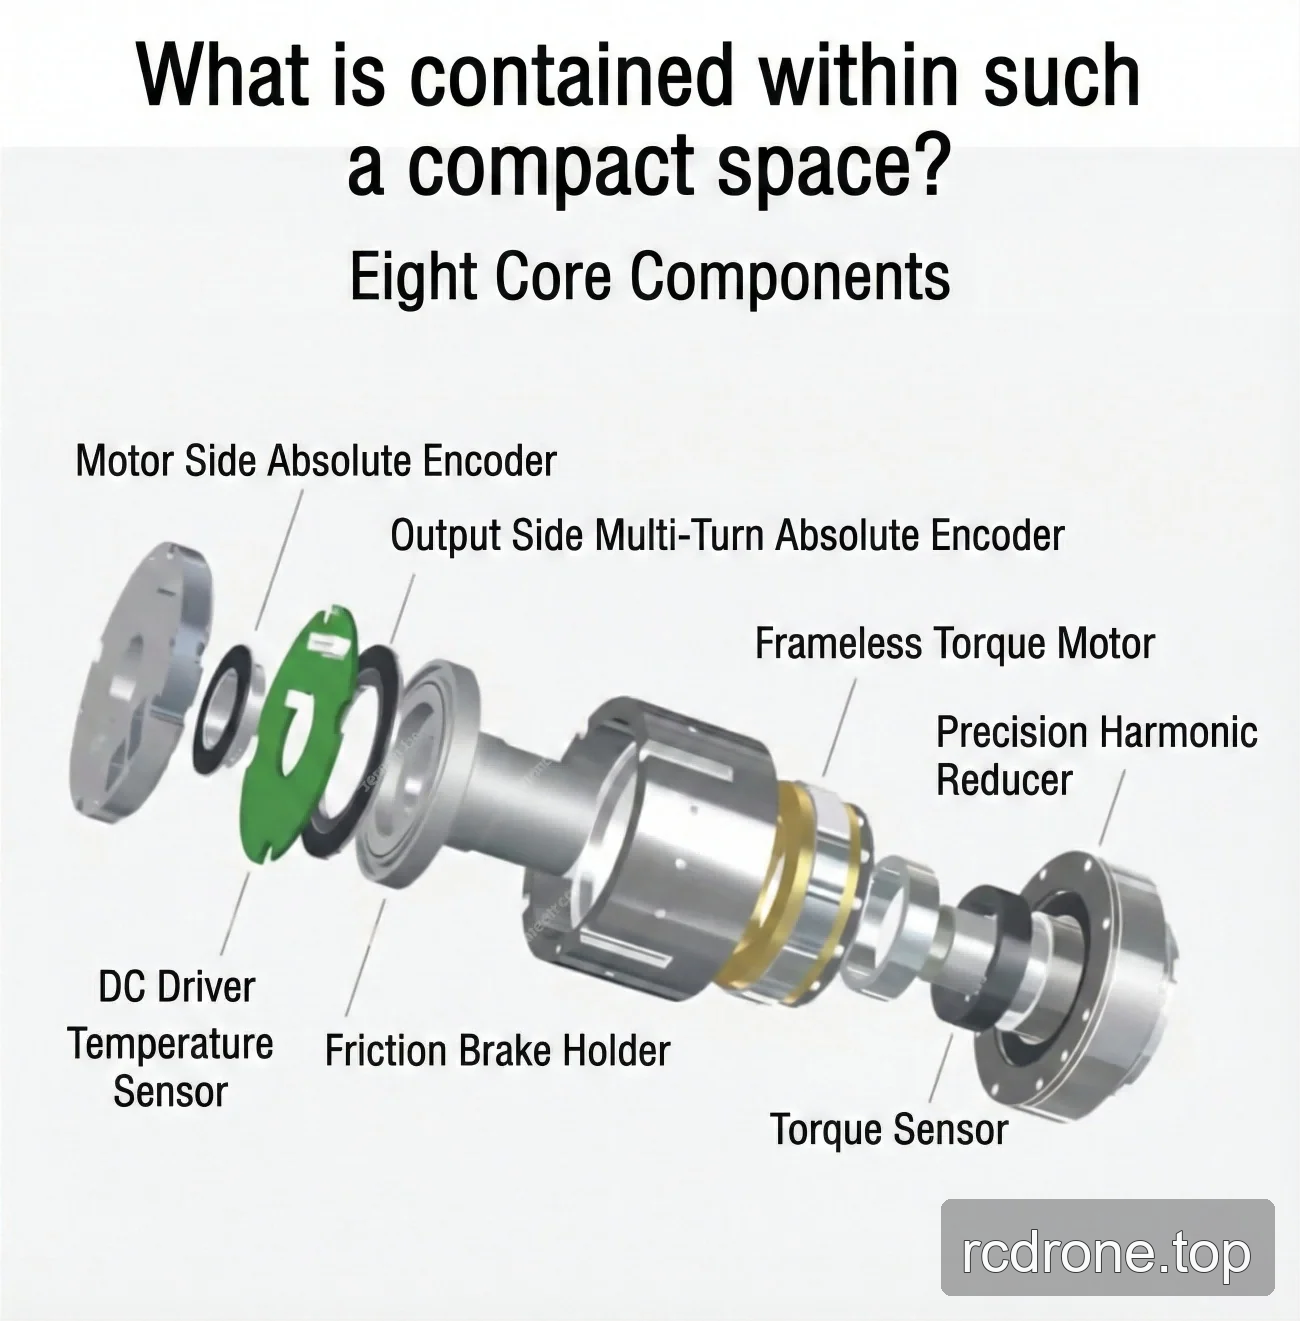
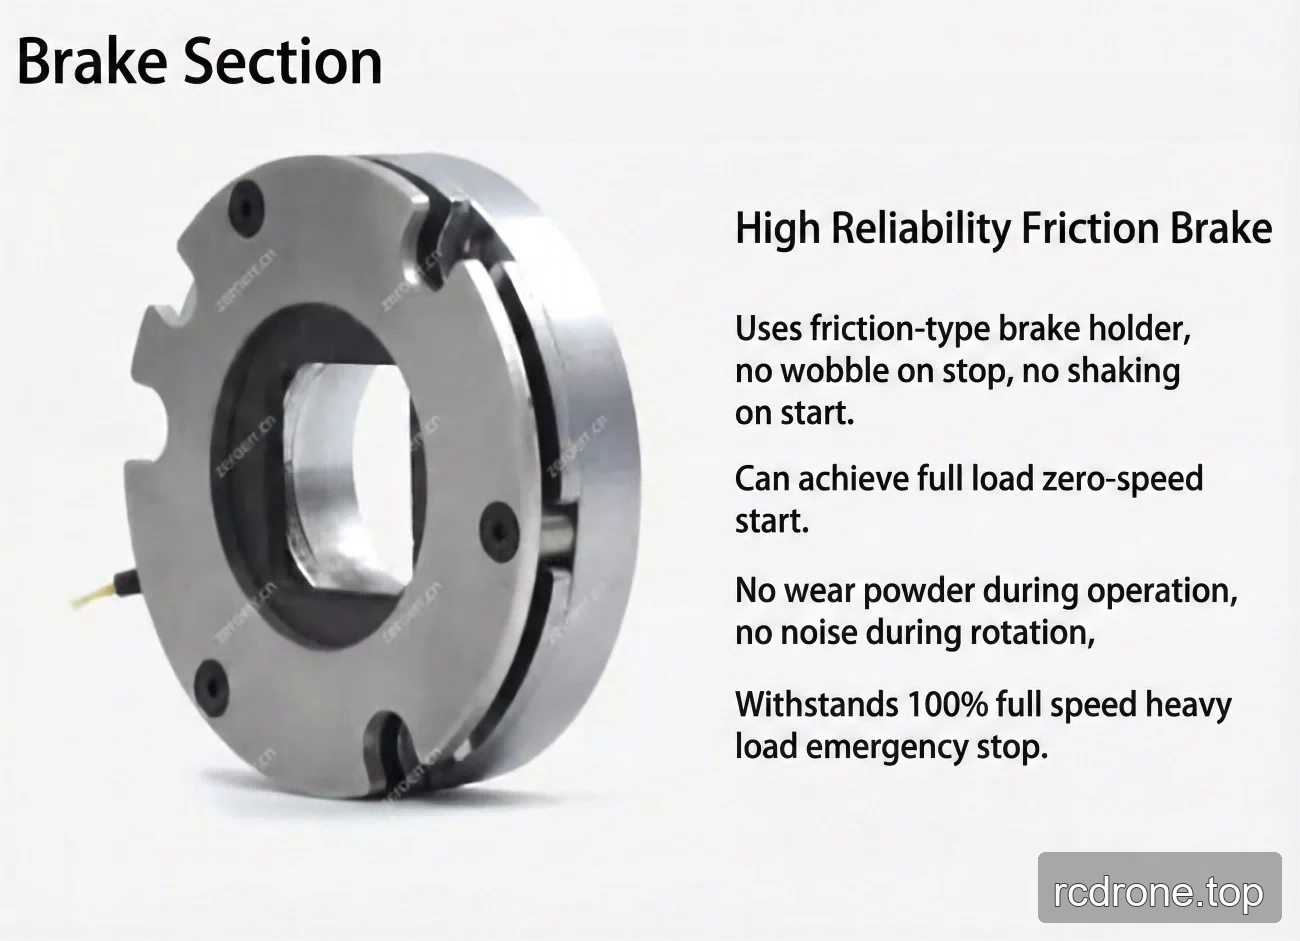
- Wersje z hamulcem i bez hamulca; wymieniony model hamulca to hamulec tarciowy.
- Wybieralne konfiguracje wieloobrotowe i momentu obrotowego.
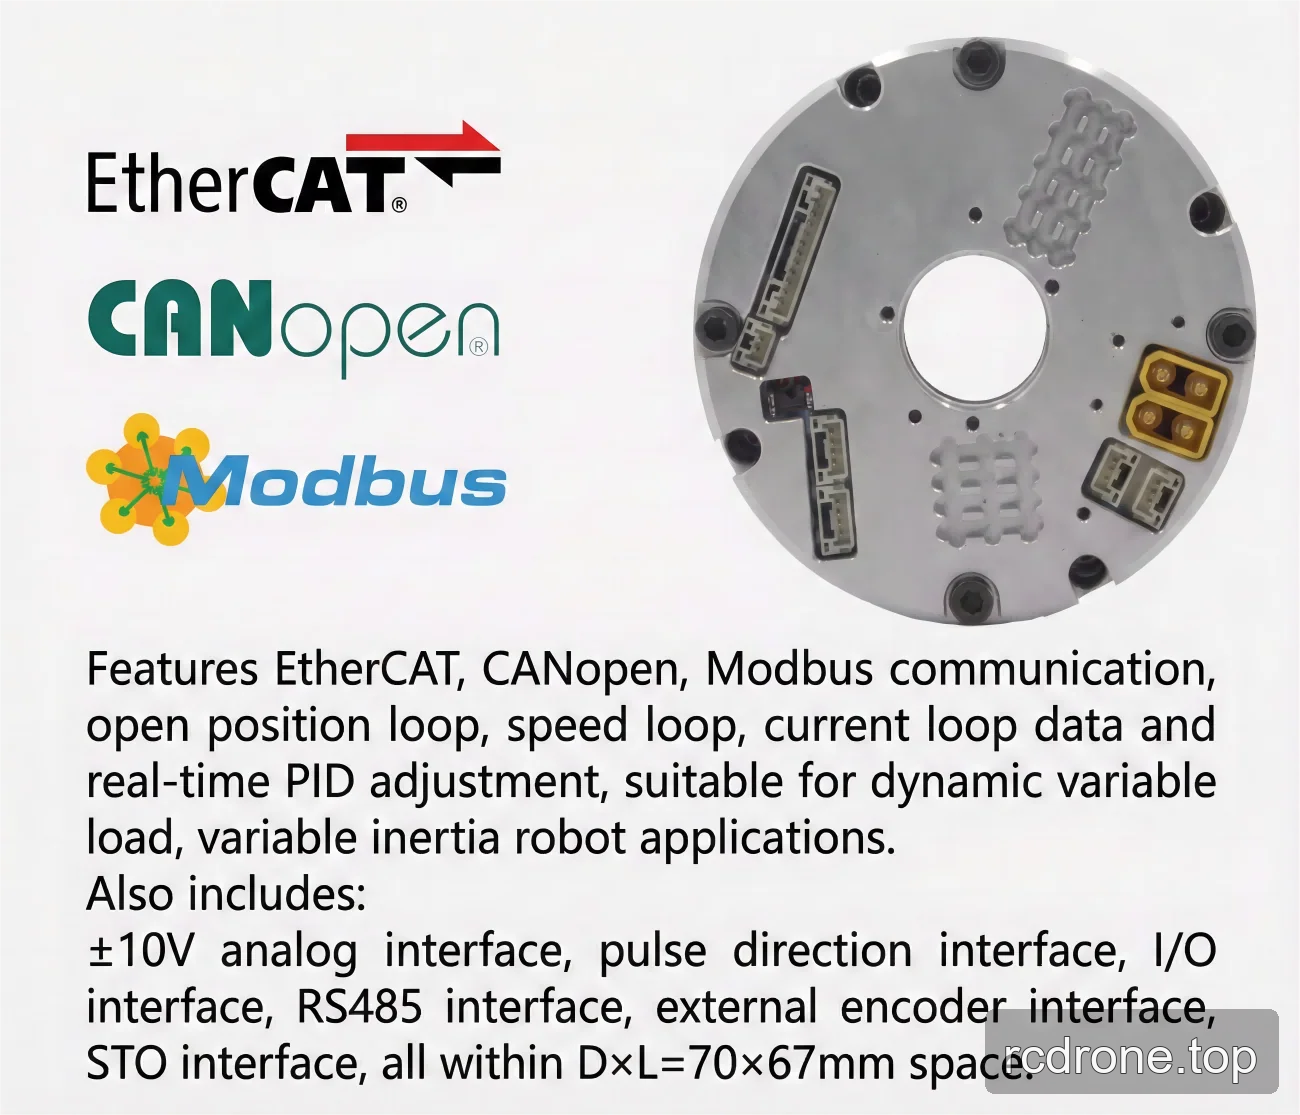
- Wymienione protokoły komunikacyjne: EtherCAT, CANopen i Modbus.
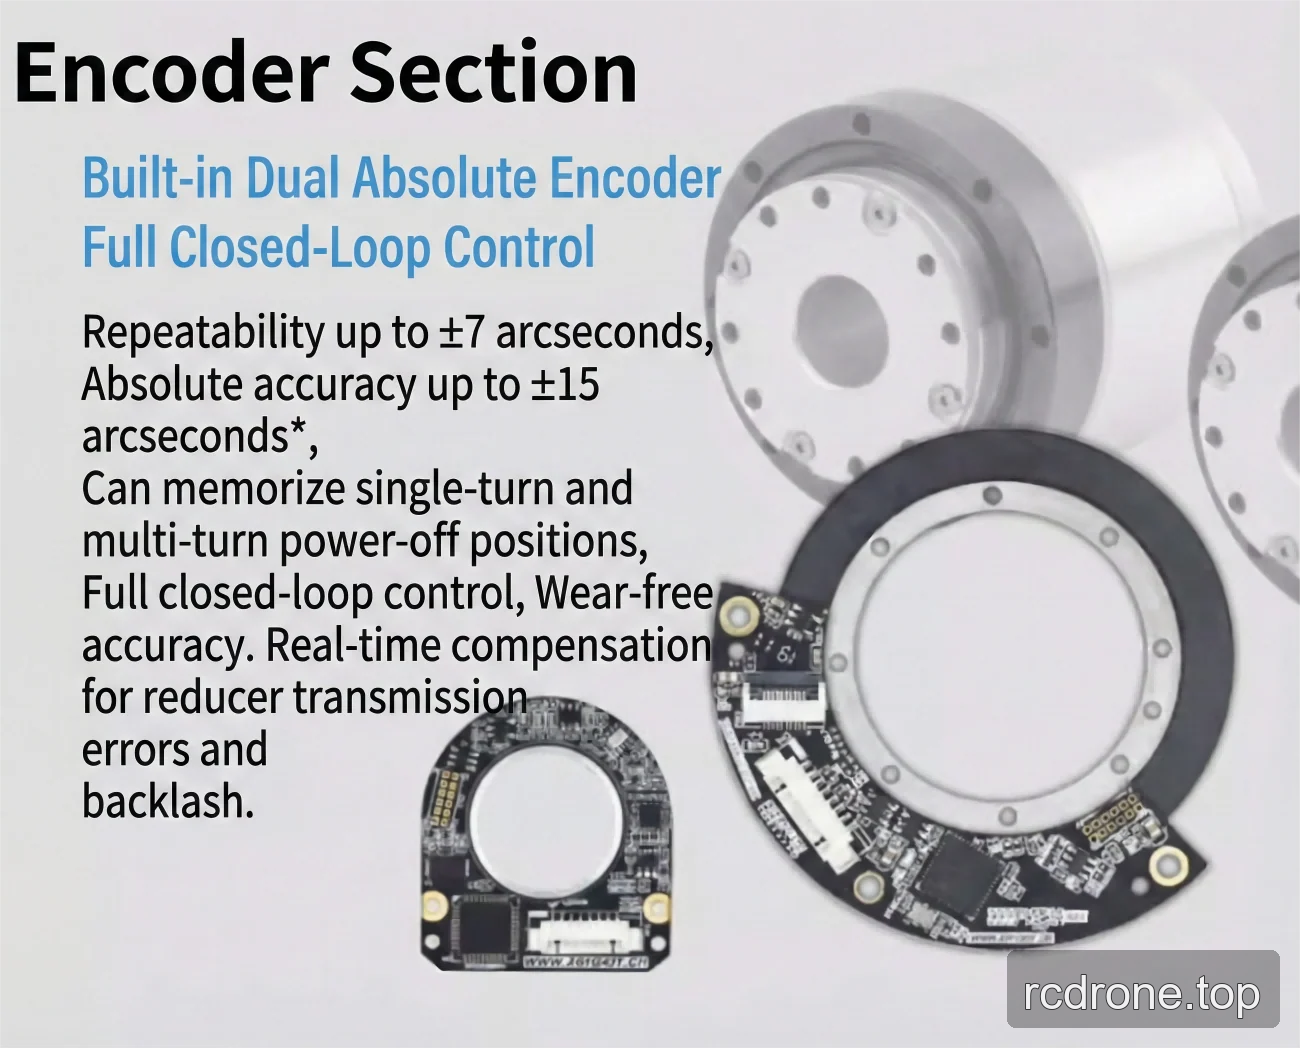
- Rozdzielczość enkodera po stronie wyjścia: 19/20 bit.
- Powtarzalność/absolutna dokładność: ±7/±15 arcsec lub ±10/±25 arcsec*.
- Kompatybilne metody instalacji.
Specyfikacje
Wydajność według przełożenia falowego
| Parametr | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Maksymalny moment obrotowy przy starcie i zatrzymaniu (Nm) | 23 | 30 | 36 | 36 |
| Dopuszczalna maksymalna wartość przy średnim momencie obrotowym (Nm) | 9 | 14 | 14 | 14 |
| Nominalny moment obrotowy (Nm) | 7 | 10 | 10 | 10 |
| Dopuszczalny maksymalny chwilowy moment obrotowy (Nm) | 46 | 61 | 70 | 70 |
| Maksymalna prędkość obrotowa wyjścia (RPM) | 60 | 37.5 | 30 | 25 |
| Moc silnika (W) | 100 | 100 | 100 | 100 |
| Napięcie zasilania (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
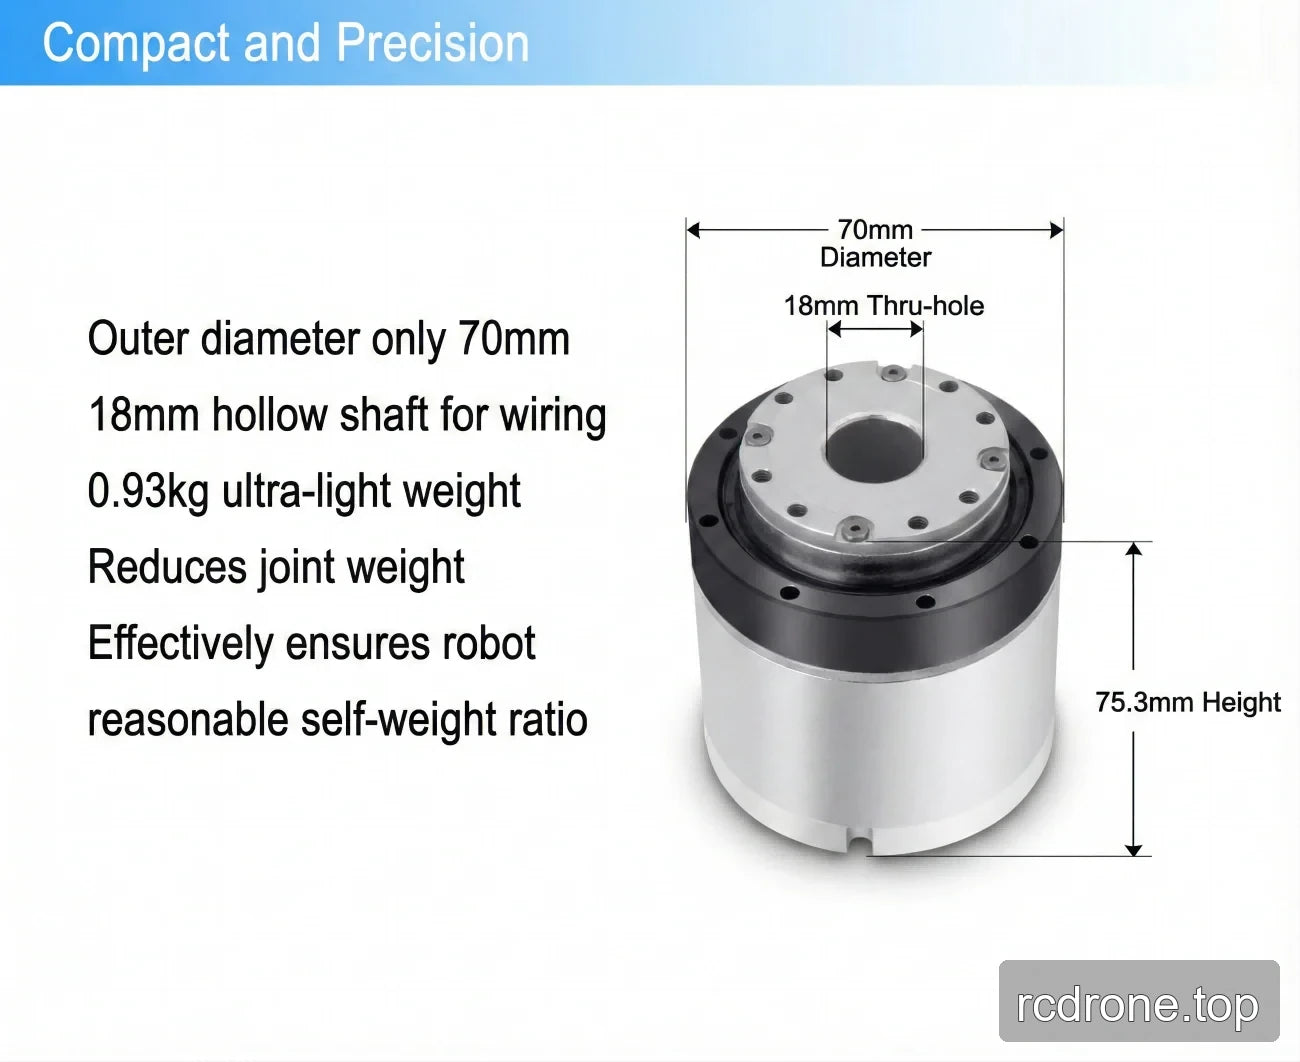
| Średnica otworu | 18 mm | 18 mm | 18 mm | 18 mm |
Parametry wspólne
| Parametr | Wartość |
|---|---|
| Precyzja | Powtarzalność/Absolutna dokładność: ±7/±15 arcsec lub ±10/±25 arcsec* |
| Interfejs elektryczny | Protokół komunikacyjny: EtherCAT/CANopen/Modbus; Rozdzielczość enkodera po stronie wyjściowej: 19/20 bit |
| Metody instalacji | Te same, Kompatybilne |
| Parametry wspólne | ID: 18 mm; Klasa IP: IP54*; Model hamulca: hamulec tarciowy |
| Urządzenie opcjonalne | Typ komunikacji: EtherCAT/CANopen/Modbus; Rozdzielczość enkodera wyjściowego: 19 bit; Powtarzalność/Dokładność: ±7/±15 arcsec lub ±10/±25 arcsec |
Specyficzne parametry mechaniczne wersji
| Parametr | w4 (14-50 / 14-80) | w5 (14-100 / 14-120) |
|---|---|---|
| Inercja po stronie wyjściowej SWG (g·mm²) | 69717 | 68484 |
| Masa po stronie wyjściowej SWG (kg) | 0.17 | 0.166 |
| Inercja po stronie wejściowej SWG, bez hamulca (g·mm²) | 47767 | 22674 |
| Masa po stronie wejściowej SWG, bez hamulca (kg) | 0.18 | 0.087 |
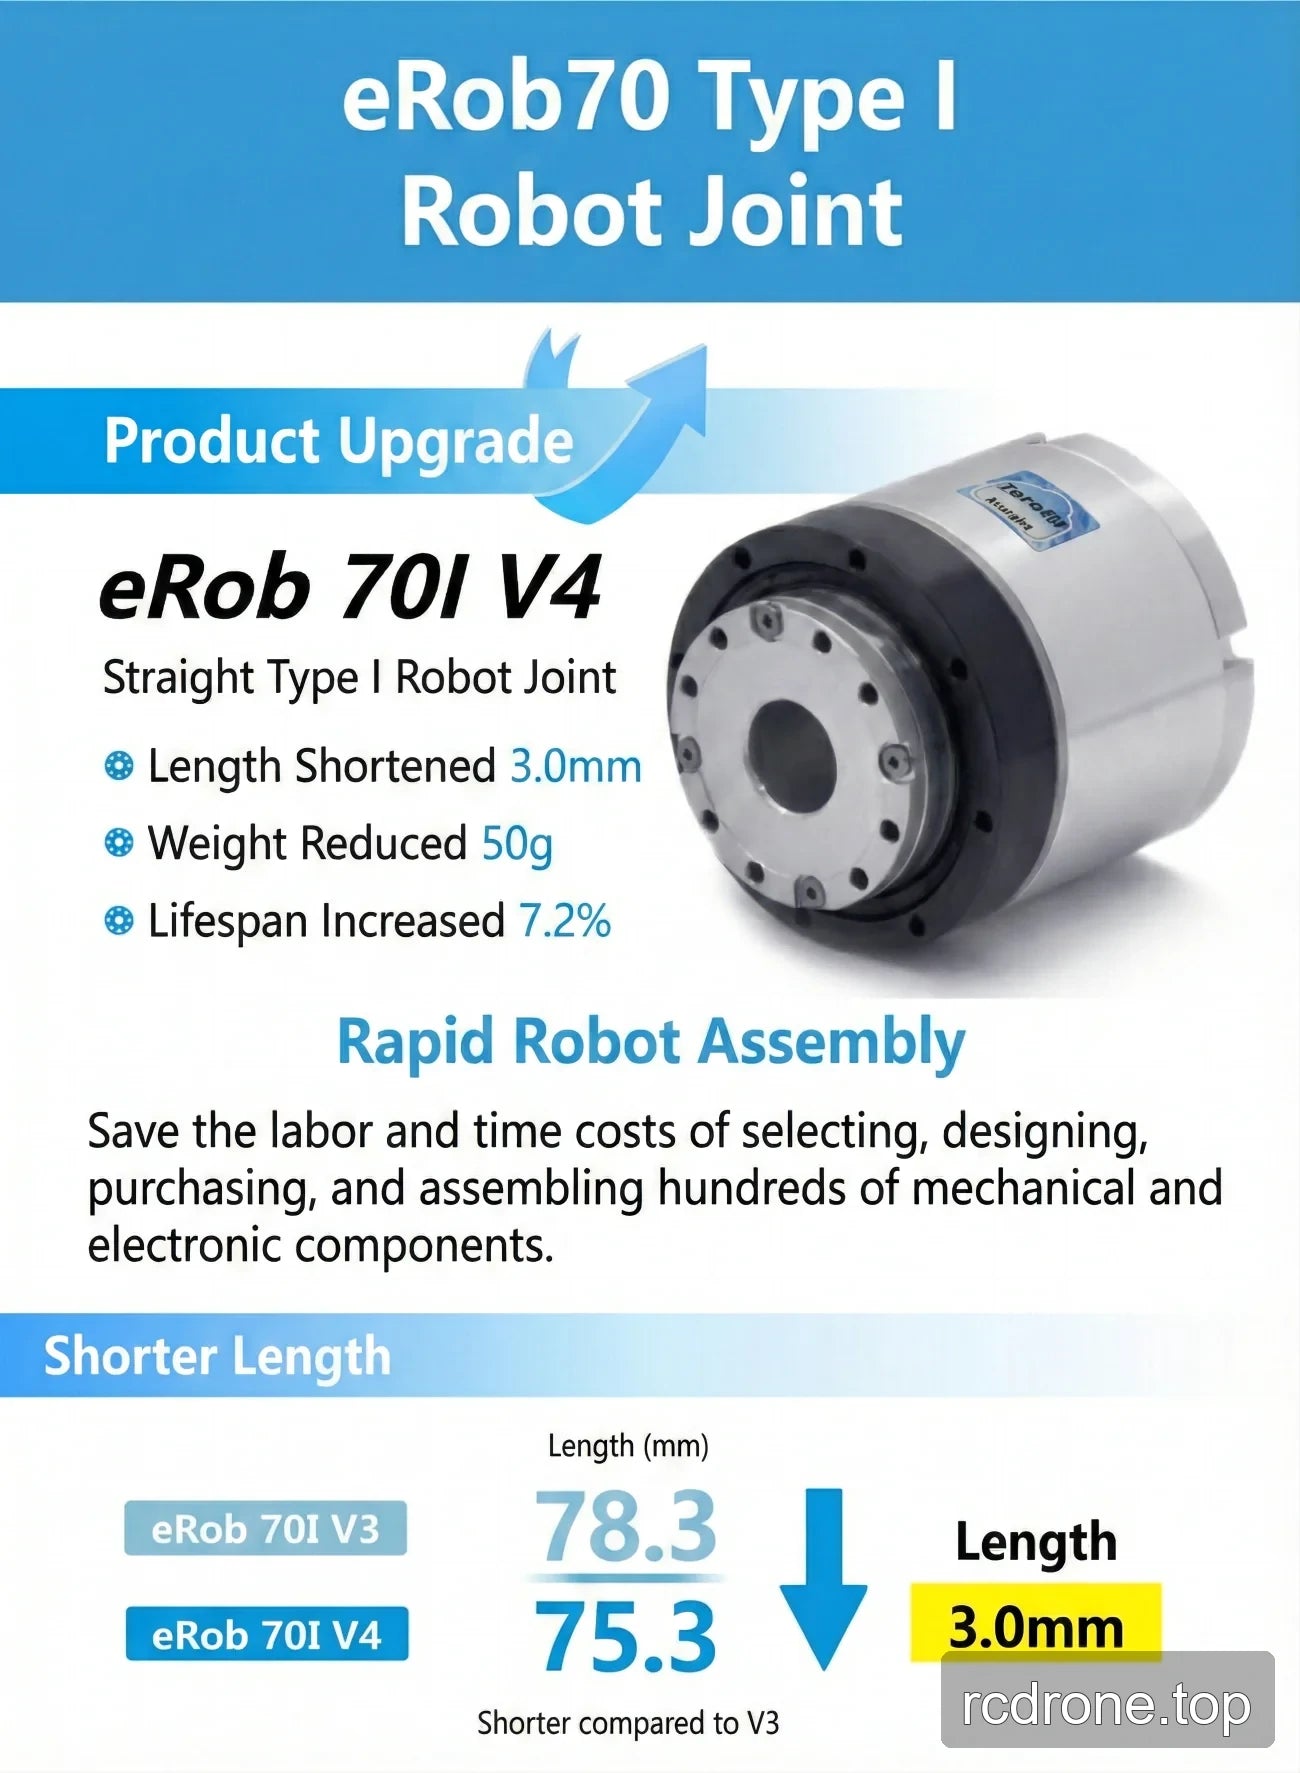
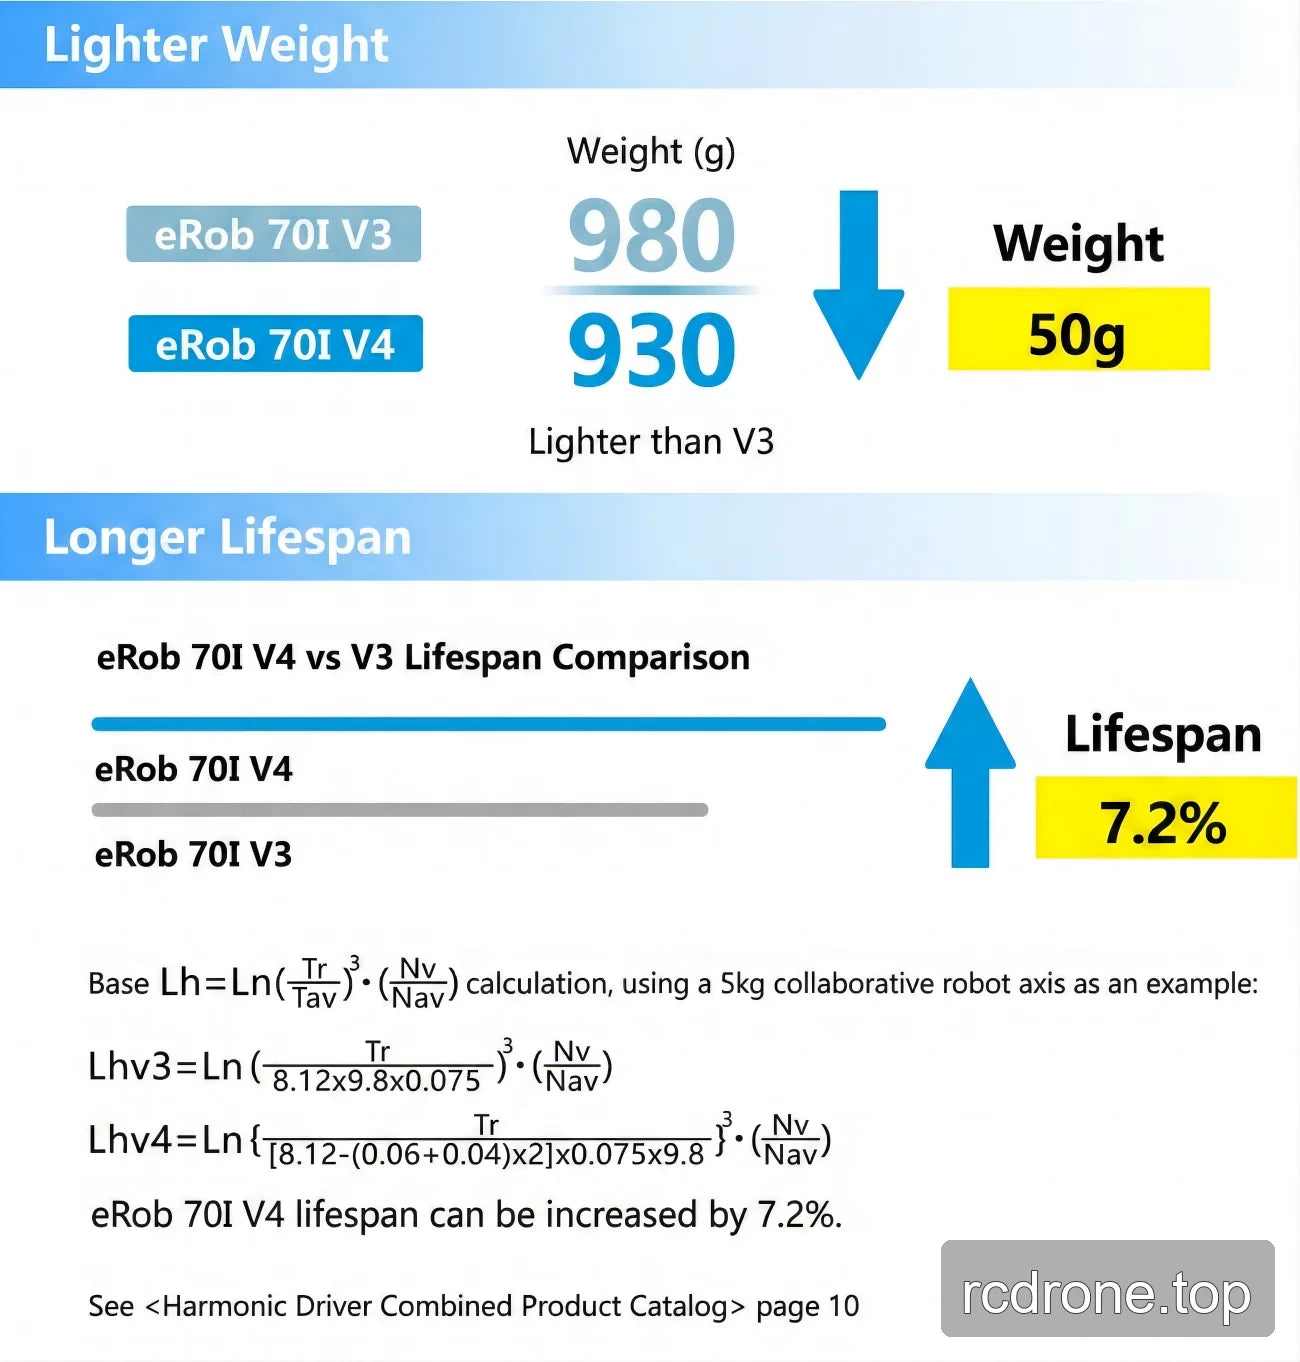
| OD × długość, bez hamulca (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Całkowita masa, bez hamulca (kg) | 0.87 | 0.82 |
| Inercja po stronie wejściowej SWG, z hamulcem (g·mm²) | 50996 | 26128 |
| Masa po stronie wejściowej SWG, z hamulcem (kg) | 0.19 | 0.1 |
| OD × długość, z hamulcem (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Całkowita masa, z hamulcem (kg) | 0.93 | 0.88 |
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
- Roboty współpracujące
- Roboty medyczne
- Sprzęt automatyzacyjny
Pobrania
EROB70F I Series CANopen — Rysunek instalacyjny (PDF)
EROB70I I Series EtherCAT — Model 3D (ZIP)
EROB70F I Series CANopen — Model 3D (PDF)
EROB70I I Series CANopen — Model 3D — Plik STEP (ZIP)
EROB70I I Series EtherCAT rysunek instalacyjny — Rysunek instalacyjny (PDF)
EROB70I I Series CANopen rysunek instalacyjny — Rysunek instalacyjny (PDF)
Szczegóły wizualne
Film produktowy
Opcje i porównanie modeli
Wymiary i konstrukcja
Cechy i projekt
Interfejsy i połączenia
Przykłady zastosowań