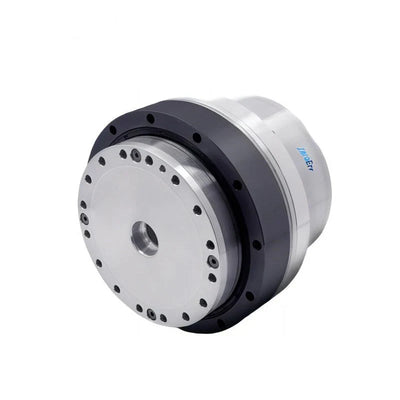
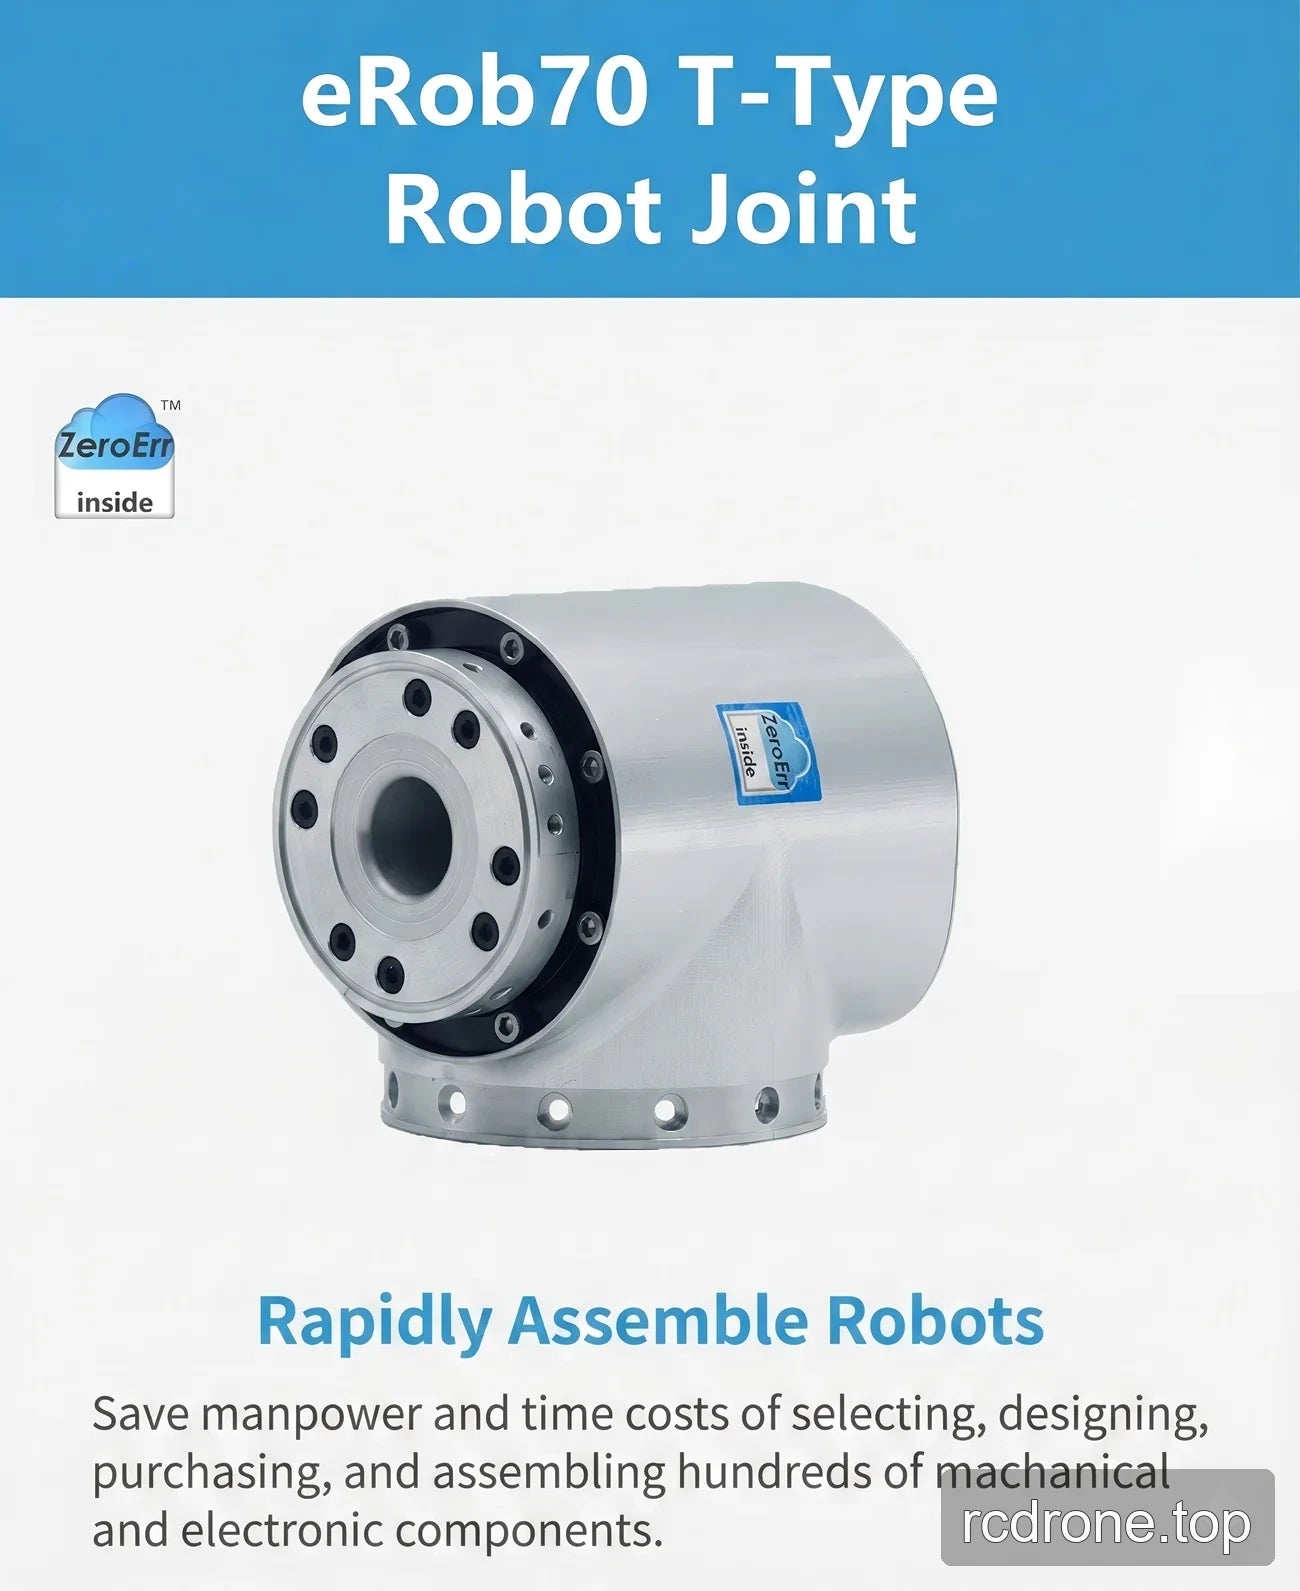
ZeroErr eRob 70 T Siłownik Przegubowy Robota, EtherCAT/CANopen, Przełożenia 50/80/100
ZeroErr eRob 70 T Siłownik Przegubowy Robota, EtherCAT/CANopen, Przełożenia 50/80/100
ZeroErr
Cena regularna
$1,955.00 USD
Cena regularna
Cena sprzedaży
$1,955.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
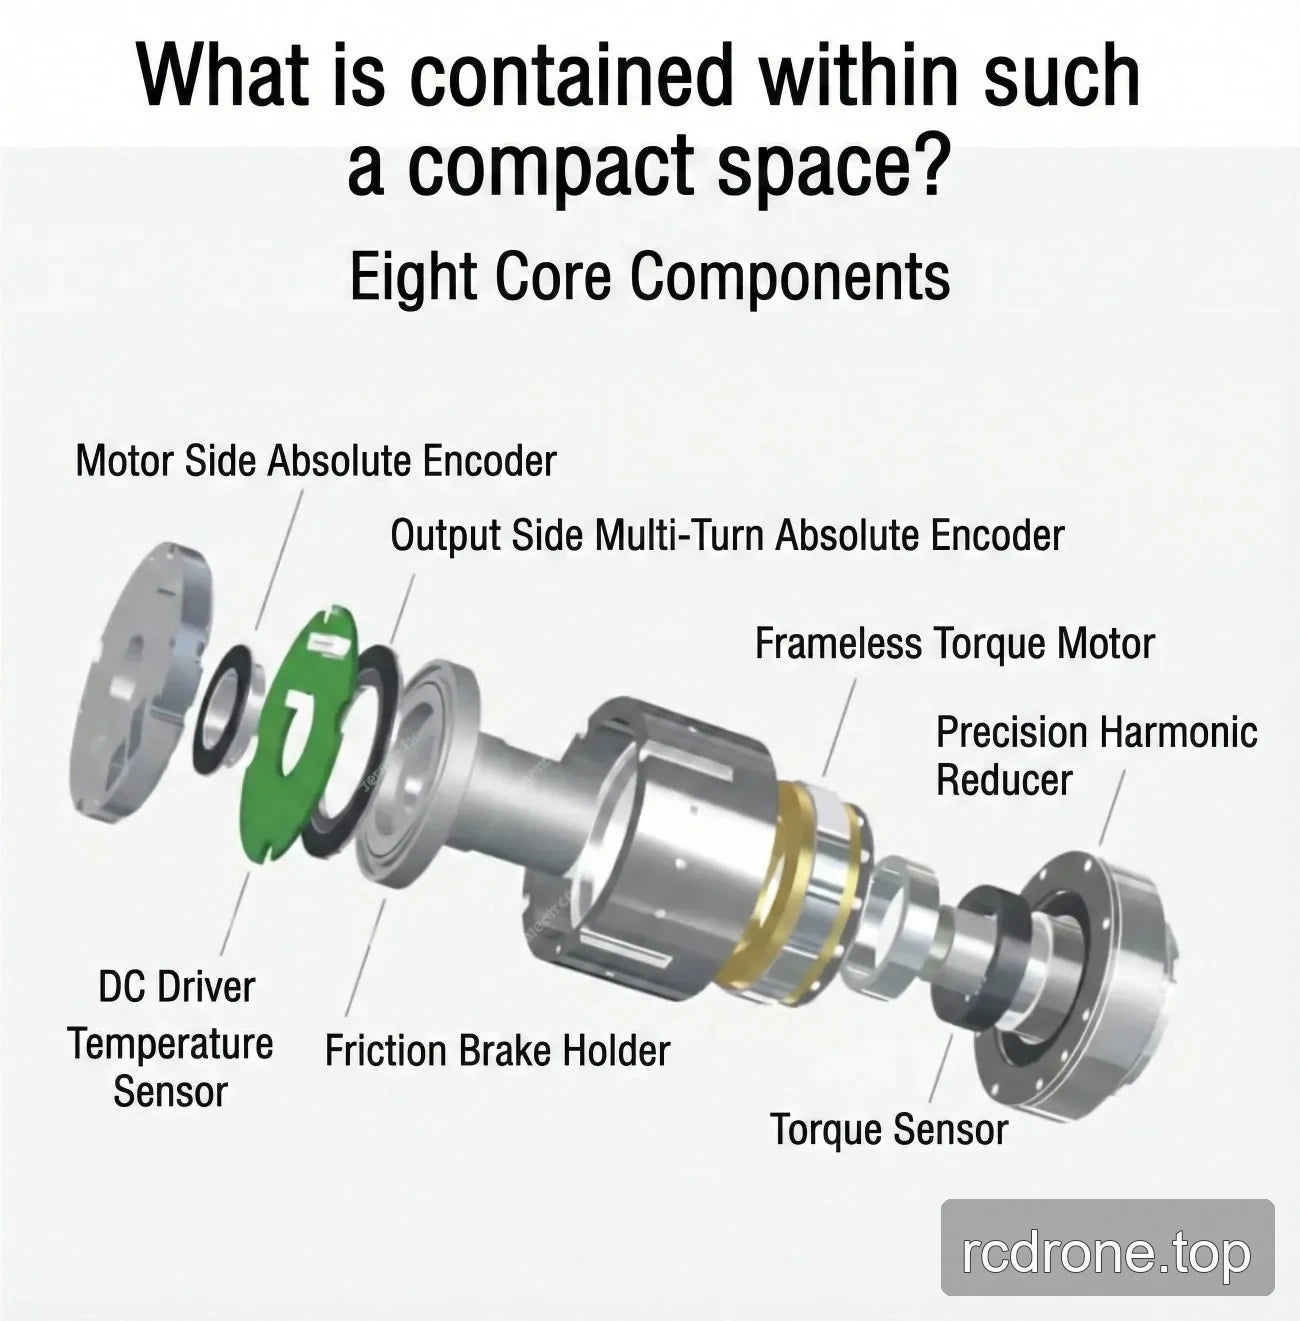
Akumulator ZeroErr eRob 70 T siłownika stawowego jest oferowany w wersjach EtherCAT i CANopen, z lub bez czujnika momentu obrotowego, z wybieralnymi współczynnikami redukcji 50, 80 lub 100 oraz z lub bez pamięci wielopętlowej.
Cechy
- 100 W mocy silnika i wymaganie zasilania 48 V (±10%).
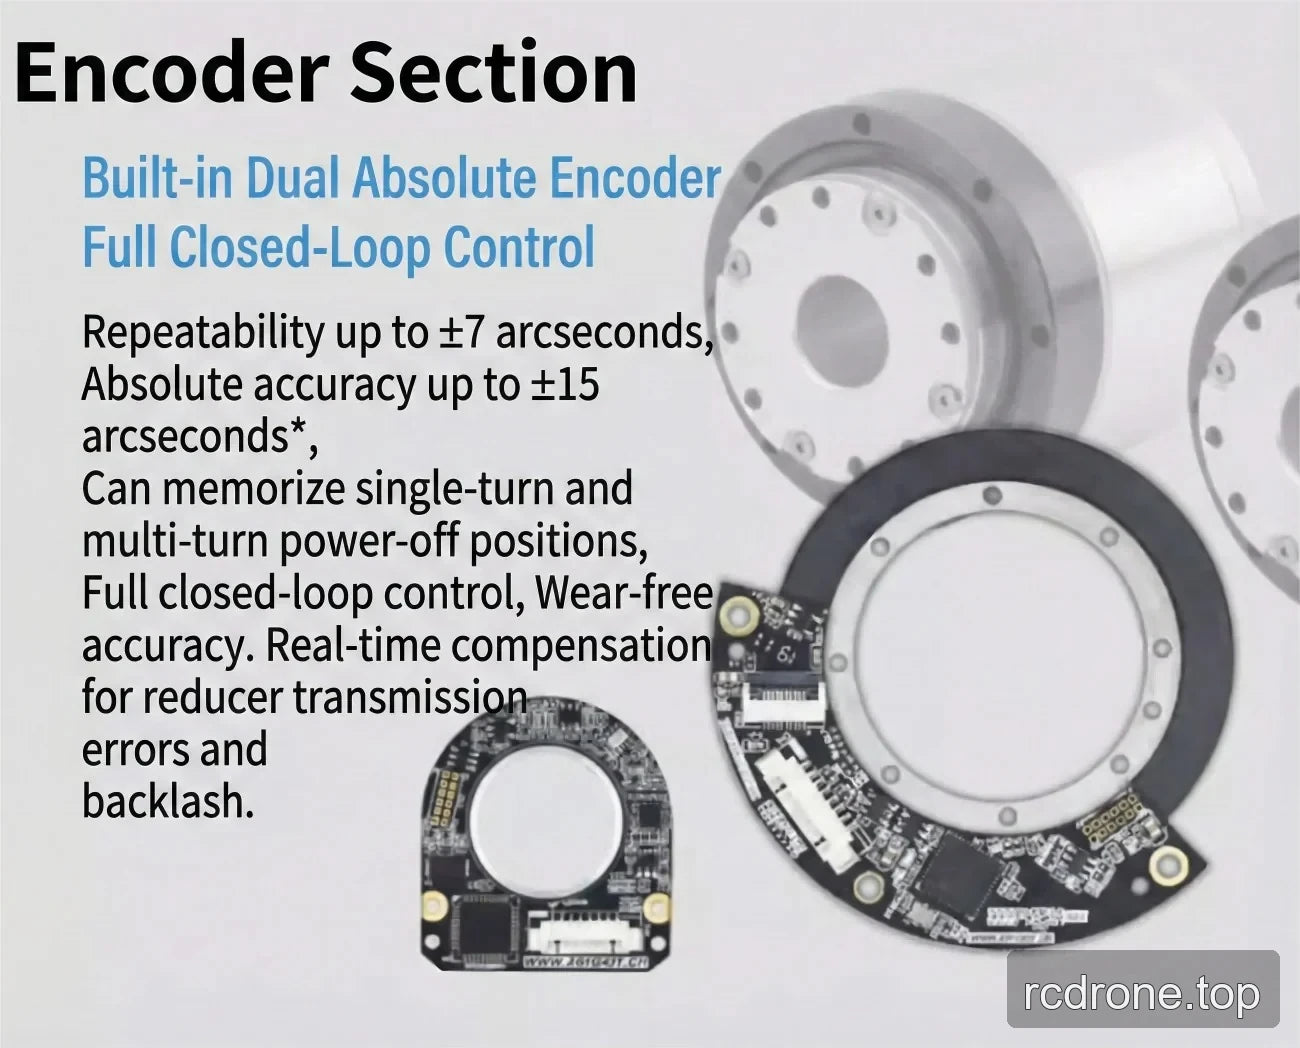
- Rozdzielczość enkodera wyjściowego 19-bit.
- Konfigurowalna powtarzalność / dokładność bezwzględna: ±7 / ±15 arcsec lub ±10 / ±25 arcsec.
- W pełni różnicowy interfejs z podanym projektem przeciwdziałania zakłóceniom i podwójnymi złączami przeciwdziałającymi luzom; złącza mogą być połączone szeregowo lub równolegle.
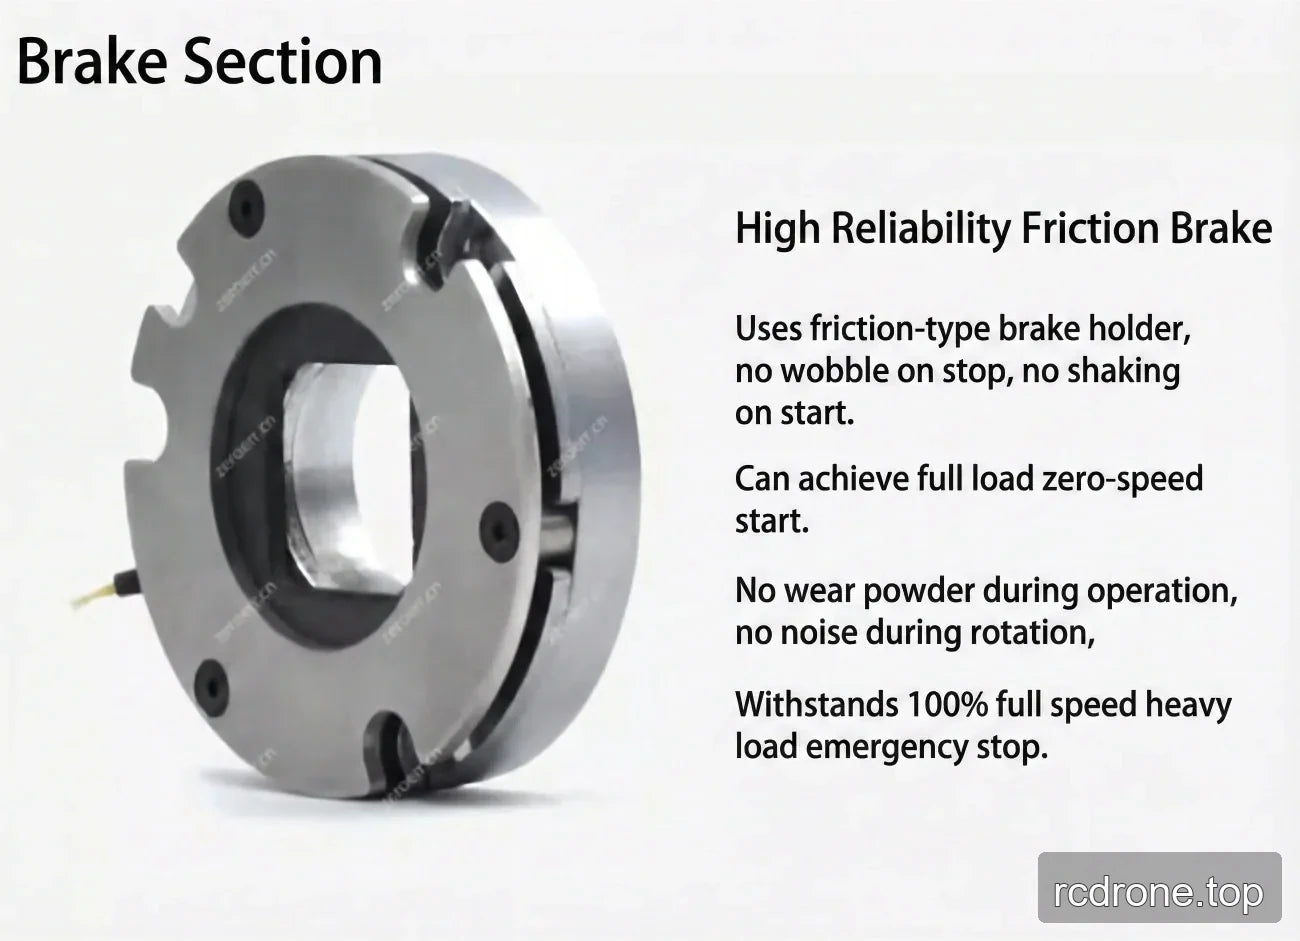
- Hamulec tłumiący tarcie i stopień ochrony IP65.
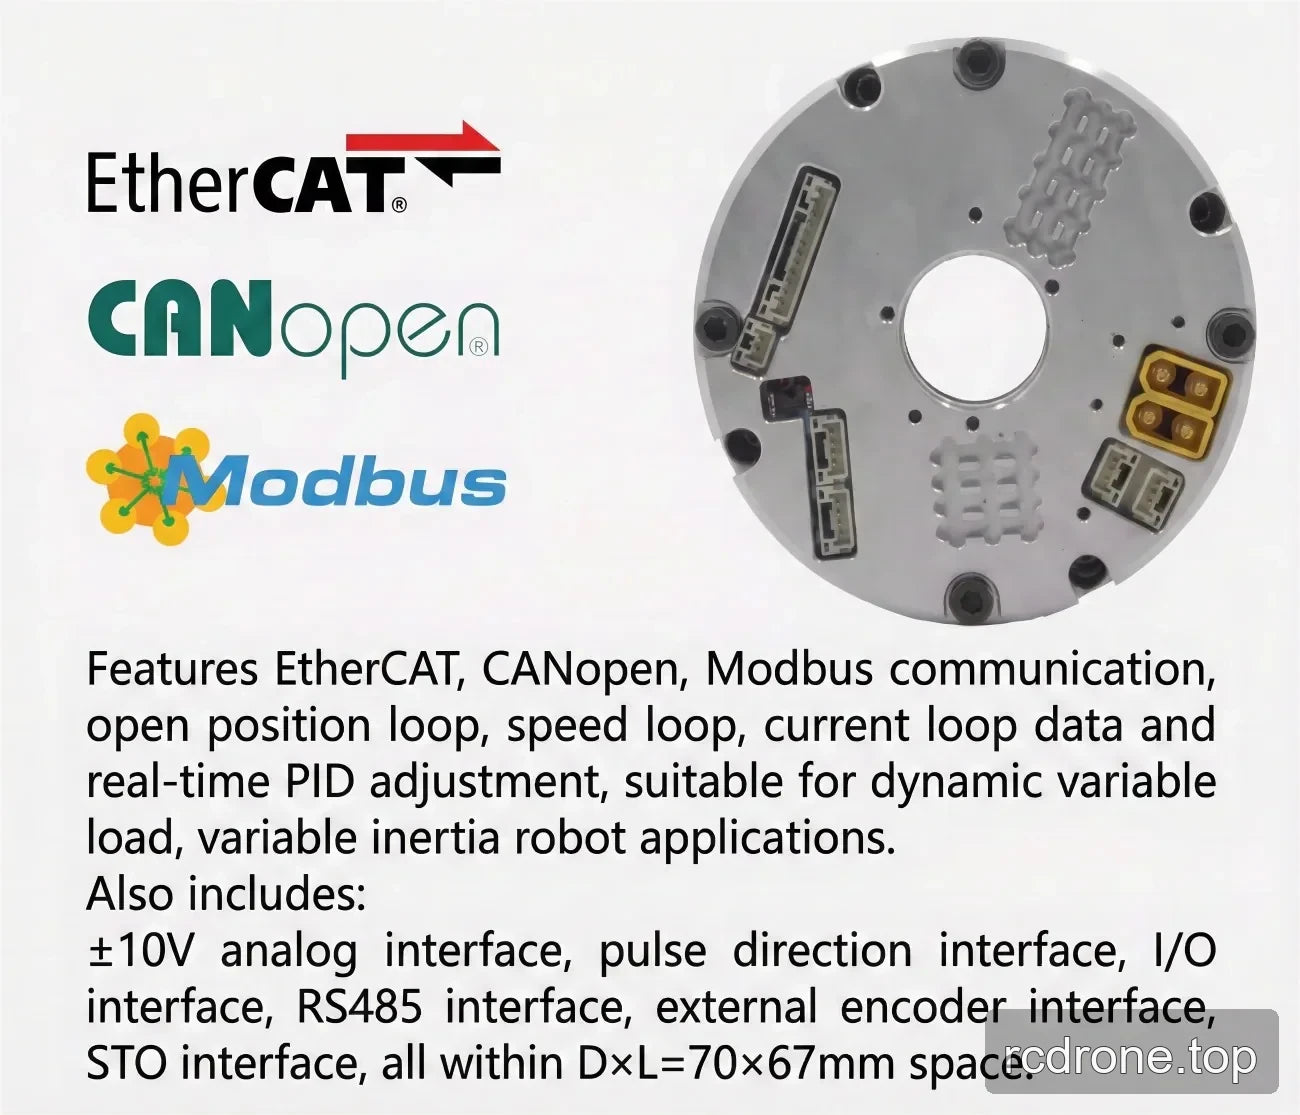
- Opcje magistrali komunikacyjnej: EtherCAT lub CANopen.
Specyfikacje
| Parametr | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Model / seria stawów | eRob70HXXT | |||
| Przełożenie przekładni falowej | 14-50 | 14-80 | 14-100 | 14-120 |
| Maksymalny moment obrotowy przy rozruchu/zatrzymaniu (Nm) | 23 | 30 | 36 | 36 |
| Dopuszczalny maks. średni moment obrotowy (Nm) | 9 | 14 | 14 | 14 |
| Nominalny moment obrotowy (Nm) | 7 | 10 | 10 | 10 |
| Dopuszczalny maks.momentary torque (Nm) | 46 | 61 | 70 | 70 |
| Max. output rotational speed (RPM) | 60 | 37.5 | 30 | 25 |
| Moc silnika (W) | 100 | |||
| Napięcie zasilania (V) | 48 V (±10%) | |||
| Uwaga dotycząca zasilania | Proszę przeczytać uważnie: „Dlaczego zwykłe zasilacze impulsowe nie mogą być używane jako zasilanie dla modułu?” oraz „Podręcznik modułu wspólnego Rozdział 3 Instrukcje dotyczące zasilania eRob”. | |||
| Rozdzielczość enkodera wyjściowego | 19 bit | |||
| Powtarzalność / dokładność bezwzględna (arcsec) | ±7 / ±15 lub ±10 / ±25 (konfigurowalne) | |||
| Szyna komunikacyjna | EtherCAT / CANopen | |||
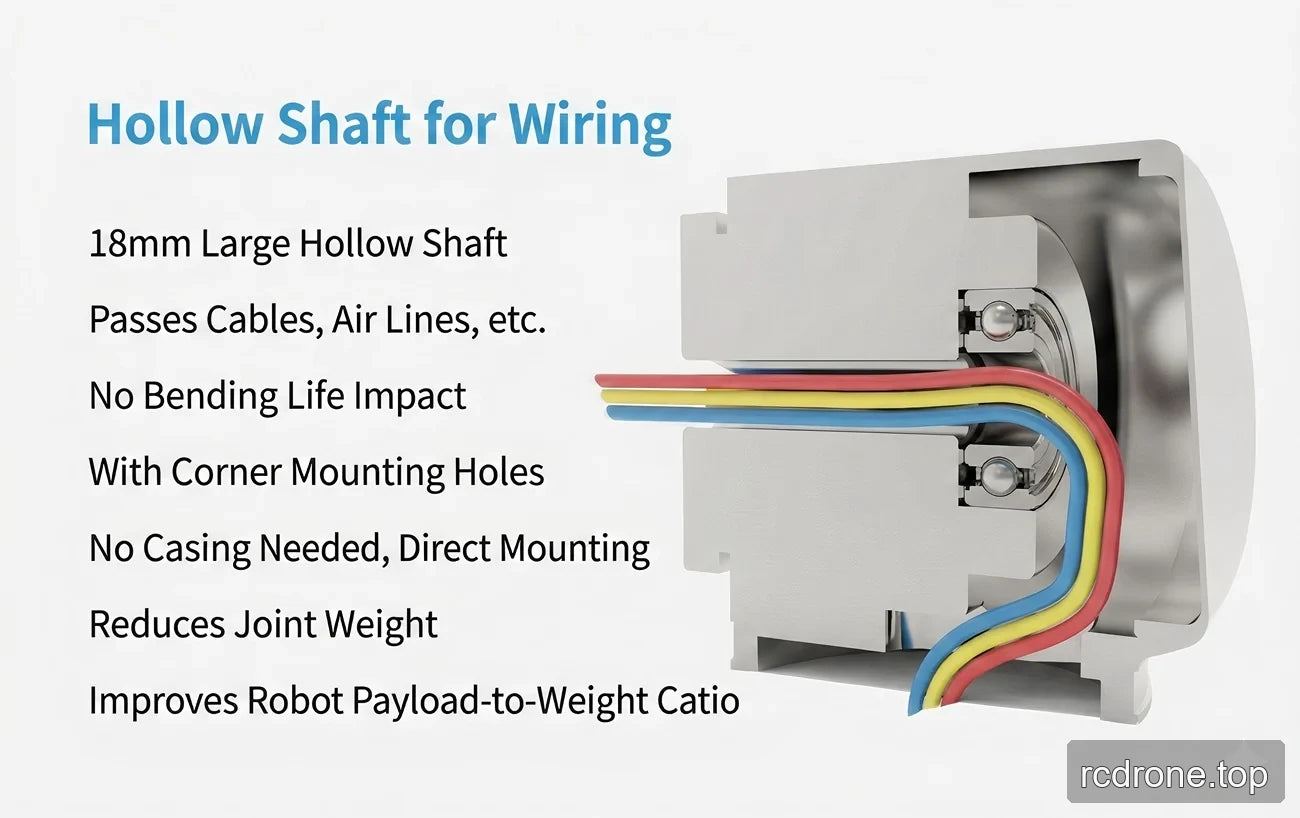
| Średnica zewnętrzna × długość × otwór przelotowy (mm) | 73 × 99 × 18 | |||
| Waga (kg) | 1.24 | |||
| Projekt interfejsu | W pełni różnicowy interfejs, silna odporność na zakłócenia; podwójne złącza przeciwdziałające luzom, można łączyć szeregowo/równolegle. | |||
| Hamulec | Hamulec tłumiący tarcie | |||
| Klasa IP | IP65 | |||
| Opcjonalne interfejsy (wersja EtherCAT) | RS485, Pulse/DIR, I/O, ±10 V Analog, STO | |||
| Opcjonalne interfejsy (wersja CANopen) | RS485, Pulse/DIR, I/O, ±20 V Analog, STO | |||
Zastosowania
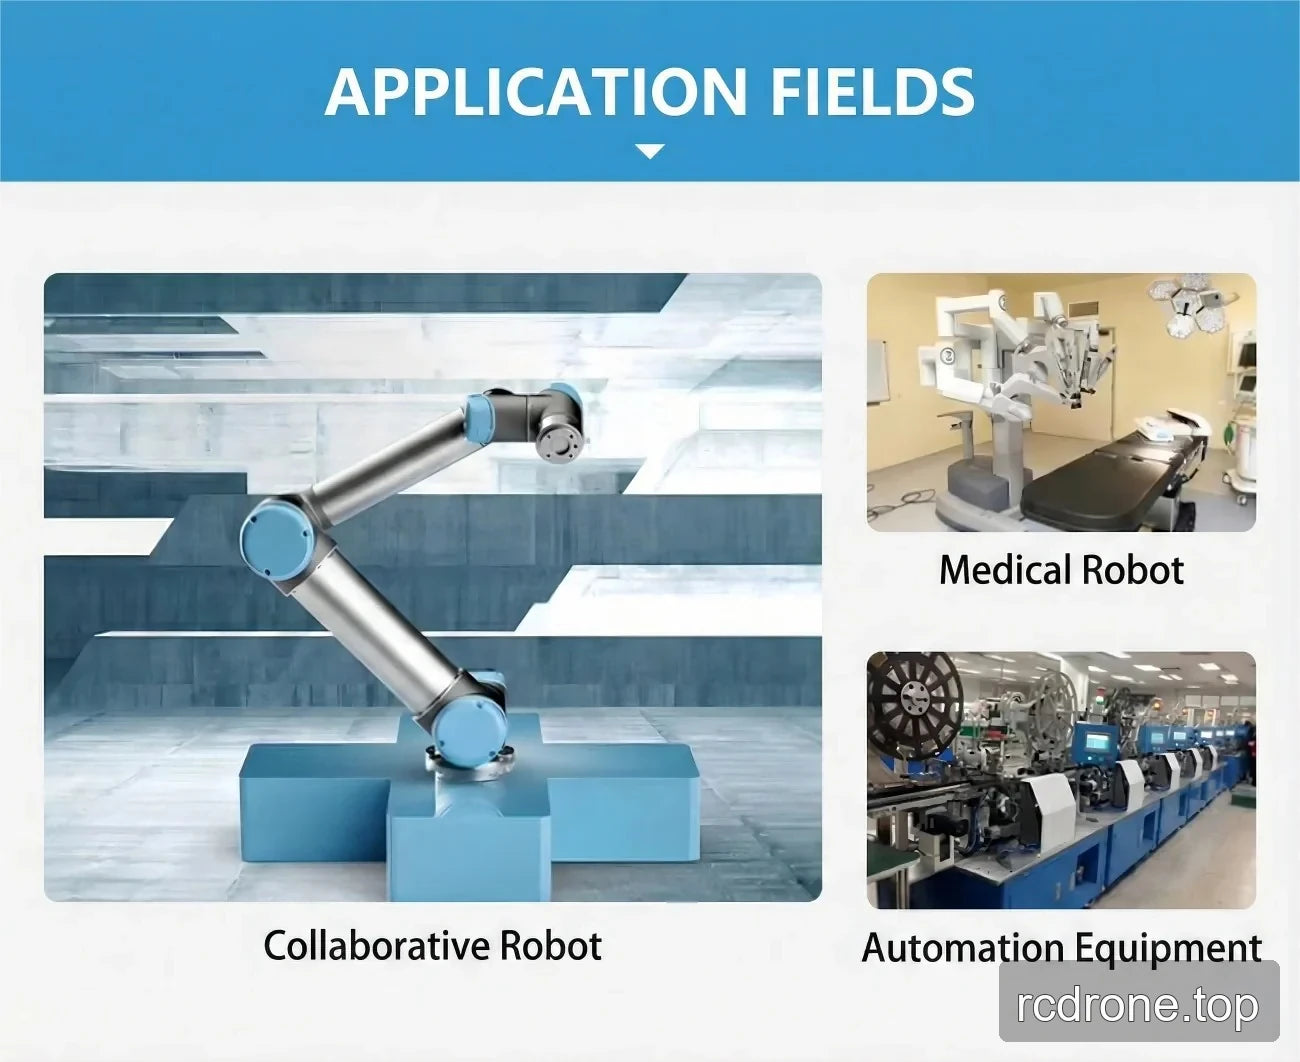
Przeznaczone dla robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV, robotów ARU, robotów współpracujących, robotów medycznych oraz sprzętu automatyzacyjnego.
Pobrania
- EROB170I I Series EtherCAT eRob70T — Model 3D (ZIP)
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB70 T Series EtherCAT — Model 3D — Plik STEP (ZIP)
- EROB70 T Series CANopen — Model 3D — Plik STEP (ZIP)
- EROB70 T Series EtherCAT rysunek instalacji — Rysunek instalacji (PDF)
- EROB70 T Series CANopen rysunek instalacji — Rysunek instalacji (PDF)
Szczegóły wizualne
Film produktowy
Widoki produktu
Cechy i projekt
Interfejsy i połączenia
Specyfikacje i wydajność
Przykłady zastosowań