ZeroErr eRob 70F Moduł połączeniowy z prostym cylindrem z opcjami CANopen/EtherCAT
ZeroErr eRob 70F Moduł połączeniowy z prostym cylindrem z opcjami CANopen/EtherCAT
ZeroErr
Cena regularna
$1,667.00 USD
Cena regularna
Cena sprzedaży
$1,667.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
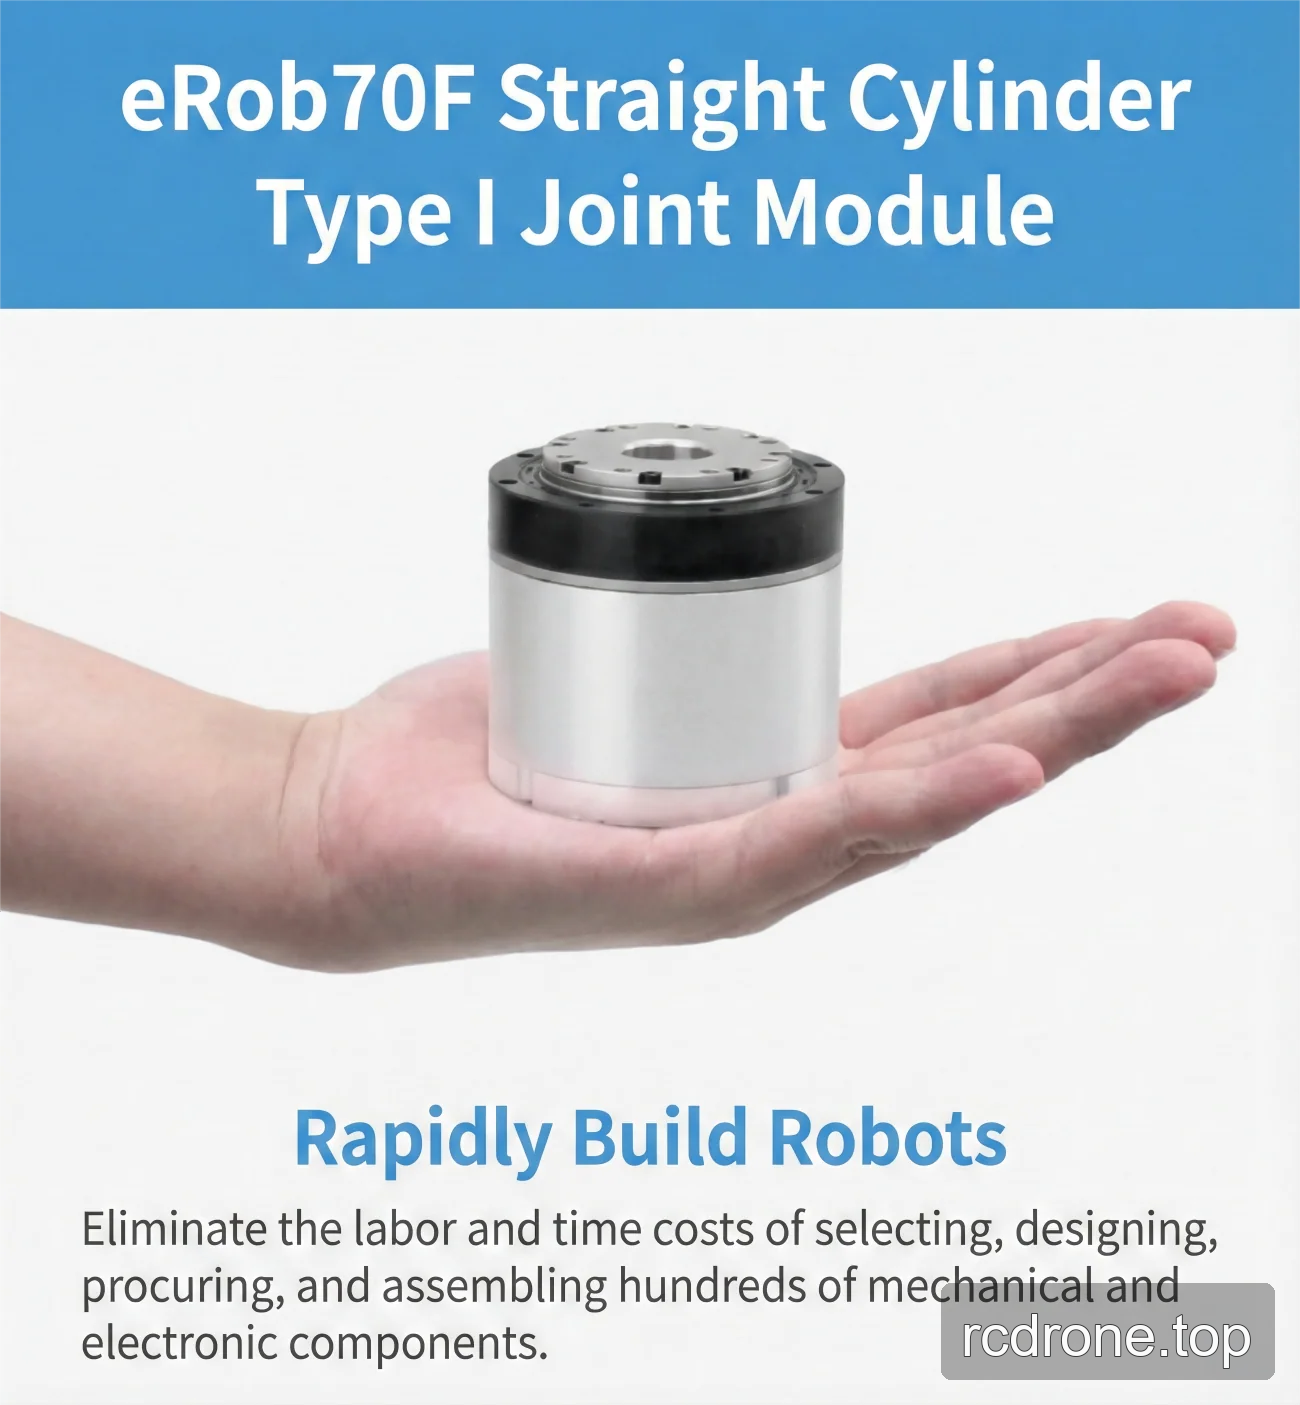
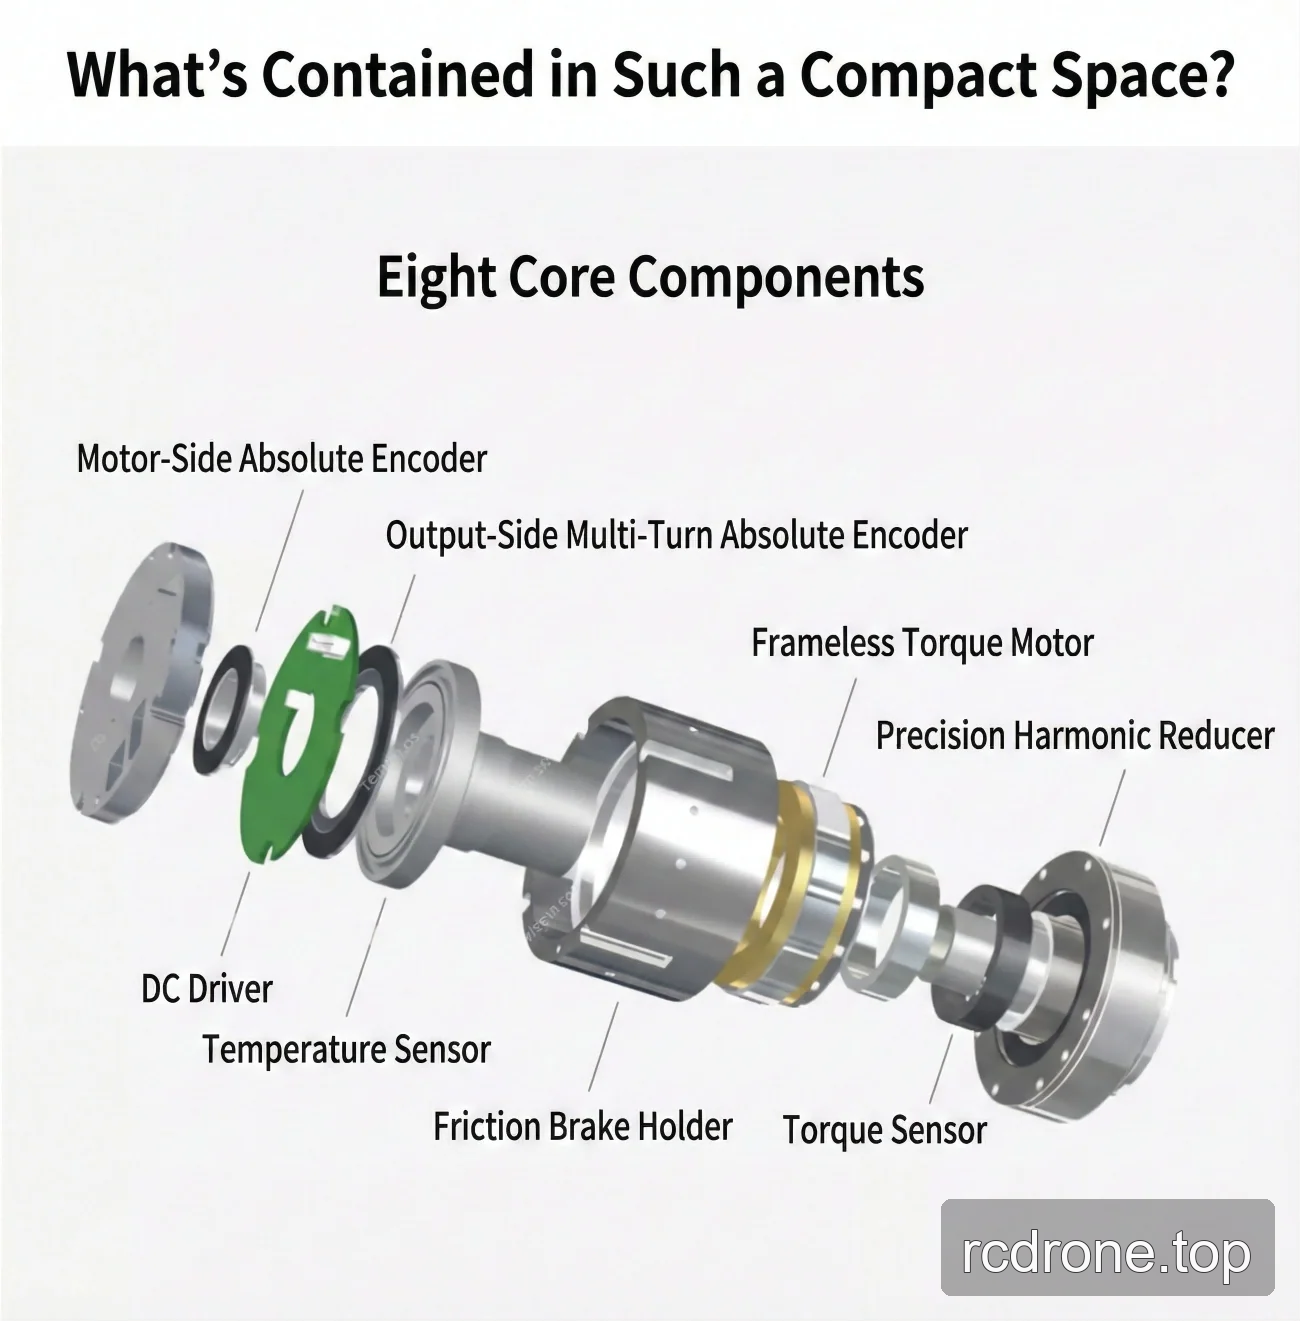
Moduł złączny typu I ZeroErr eRob 70F to moduł o prostym cylindrze, oferowany w wersjach CANopen lub EtherCAT, w konfiguracjach z hamulcem lub bez hamulca, z wyborem przełożenia oraz z wyborem wieloobrotowym/ momentu obrotowego.
Funkcje
- Wybory wersji: eRob 70F (CANopen z hamulcem), eRob 70F (CANopen bez hamulca), eRob 70F (EtherCAT z hamulcem) oraz eRob 70F (EtherCAT bez hamulca).
- Wybory przełożenia: 50, 80 lub 100.
- Wybory wieloobrotowe i momentu obrotowego: Bez wieloobrotowego i bez momentu obrotowego; Bez wieloobrotowego i z momentem obrotowym; Z wieloobrotowym i bez momentu obrotowego; lub Z wieloobrotowym i z momentem obrotowym.
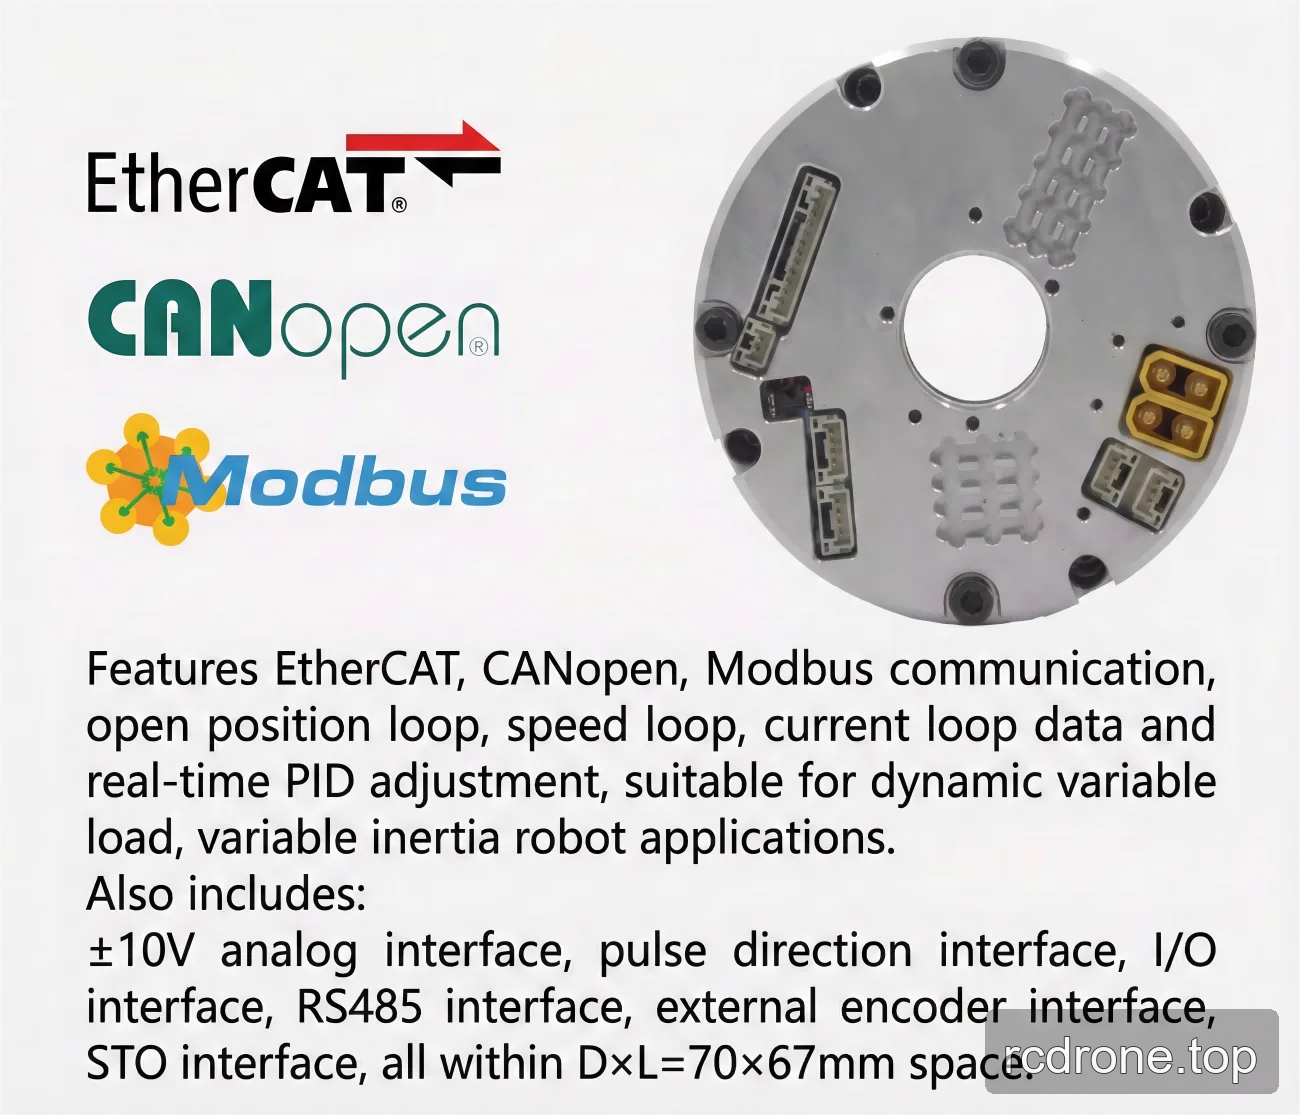
- Typ komunikacji wymieniony jako EtherCAT / CANopen / Modbus.
- Rozdzielczość enkodera wyjściowego: 19 Bit.
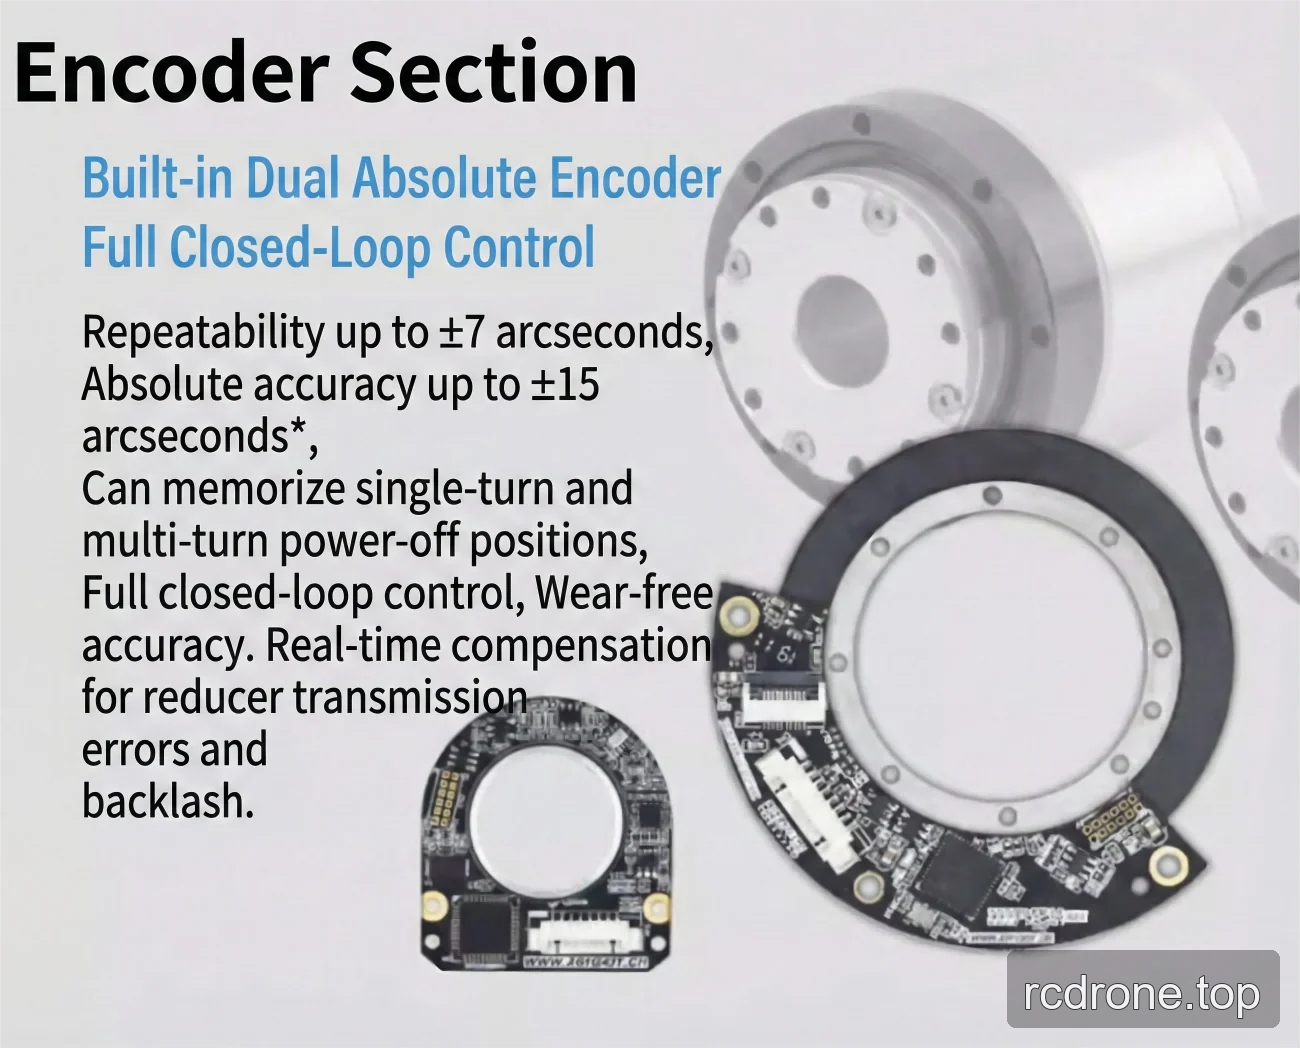
- Powtarzalność/ dokładność: ±7/±15 sekund łuku lub ±10/±25 sekund łuku.
- Opcjonalne interfejsy wymienione dla wersji obrotowych siłowników EtherCAT i CANopen: RS485, Pulse/DIR, I/O, ±10 V Analog, oraz STO.
Specyfikacje
| Przełożenie przekładni falowej | 14-50 Ultra-Płaski | 14-80 Ultra-Płaski | 14-100 Ultra-Płaski |
|---|---|---|---|
| Maksymalny moment obrotowy przy rozruchu i zatrzymaniu (Nm) | 12 | 16 | 19 |
| Dopuszczalna maks. wartość przy średnim momencie obrotowym (Nm) | 4.8 | 7.7 | 7.7 |
| Nominalny moment obrotowy (Nm) | 3.7 | 5.4 | 5.4 |
| Dopuszczalny maksymalny chwilowy moment obrotowy (Nm) | 23 | 35 | 35 |
| Maks.prędkość obrotowa (RPM) | 60 | 37.5 | 30 |
| Silnik moc (W) | 75 | 75 | 75 |
| Napięcie zasilania (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Inercja wyjściowa przekładni falowej (g-mm²) | 54030 | 54030 | 54030 |
| Masa wyjściowa przekładni falowej (kg) | 0.13 | 0.13 | 0.13 |
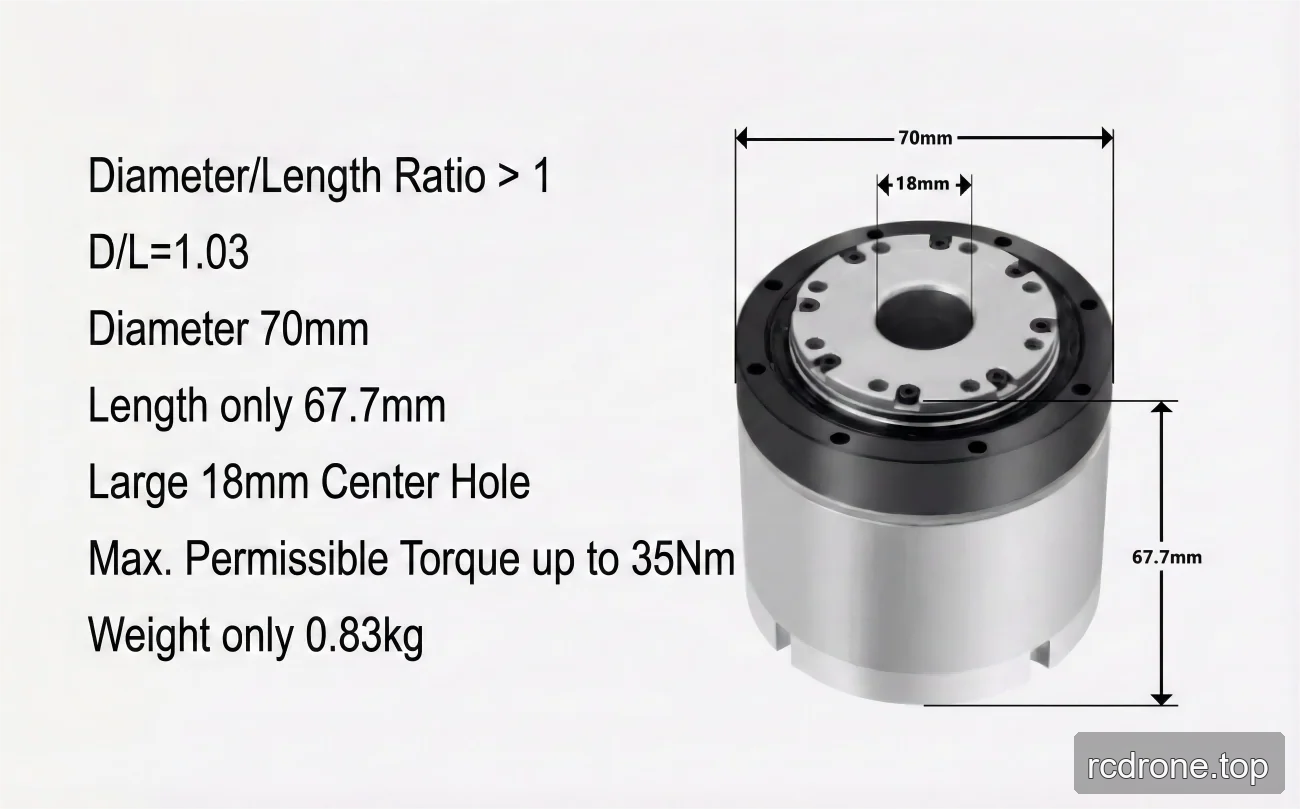
| Średnica zewnętrzna × długość | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Inercja wejściowa przekładni falowej (g-mm²) | 43656 | 43656 | 43656 |
| Masa wejściowa przekładni falowej (kg) | 0.15 | 0.15 | 0.15 |
| Waga (kg) | 0.77 | 0.77 | 0.77 |
| Parametry ogólne | ID: 18 mm, Klasa IP: IP54*, Model hamulca: hamulec tarciowy | ID: 18 mm, Klasa IP: IP54*, Model hamulca: hamulec tarciowy | ID: 18 mm, Klasa IP: IP54*, Model hamulca: hamulec tarciowy |
| Urządzenie opcjonalne | Typ komunikacji: EtherCAT / CANopen / Modbus; Rozdzielczość enkodera wyjściowego: 19 Bit; Powtarzalność/ Dokładność: ±7/±15 sekund kątowych lub ±10/±25 sekund kątowych. | Typ komunikacji: EtherCAT / CANopen / Modbus; Rozdzielczość enkodera wyjściowego: 19 Bit; Powtarzalność/ Dokładność: ±7/±15 sekund kątowych lub ±10/±25 sekund kątowych. | Typ komunikacji: EtherCAT / CANopen / Modbus; Rozdzielczość enkodera wyjściowego: 19 Bit; Powtarzalność/ Dokładność: ±7/±15 sekund kątowych lub ±10/±25 sekund kątowych. |
| Siłownik obrotowy wersji EtherCAT | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. |
| Siłownik obrotowy wersji CANopen | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. |
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Pobrania
- EROB70F I Series CANopen — Rysunek instalacyjny (PDF)
- EROB70F I Series EtherCAT — Model 3D (STEP)
- EROB70F I Series CANopen — Model 3D (PDF)
- EROB70F I Series CANopeng CANopen — Model 3D (STEP)
- EROB70F I Series EtherCAT rysunek instalacyjny — Rysunek instalacyjny (PDF)
- EROB70F I Series CANopen rysunek instalacyjny — Rysunek instalacyjny (PDF)
Szczegóły wizualne
Film produktowy
Widoki Produktu
Wymiary i Konstrukcja
Cechy i Projekt
Interfejsy i Połączenia