


ZeroErr eRob 80 I Robot Joint Actuator, CANopen/EtherCAT, przełożenia 50–120
ZeroErr eRob 80 I Robot Joint Actuator, CANopen/EtherCAT, przełożenia 50–120
ZeroErr
Cena regularna
$1,771.00 USD
Cena regularna
Cena sprzedaży
$1,771.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
ZeroErr eRob 80 I to siłownik robotyczny silnik, dostępny w wersjach CANopen i EtherCAT, z wyborem hamulca, przełożenia oraz konfiguracji wieloobrotowych/ momentu obrotowego.
Funkcje
- Wybór wersji CANopen i EtherCAT.
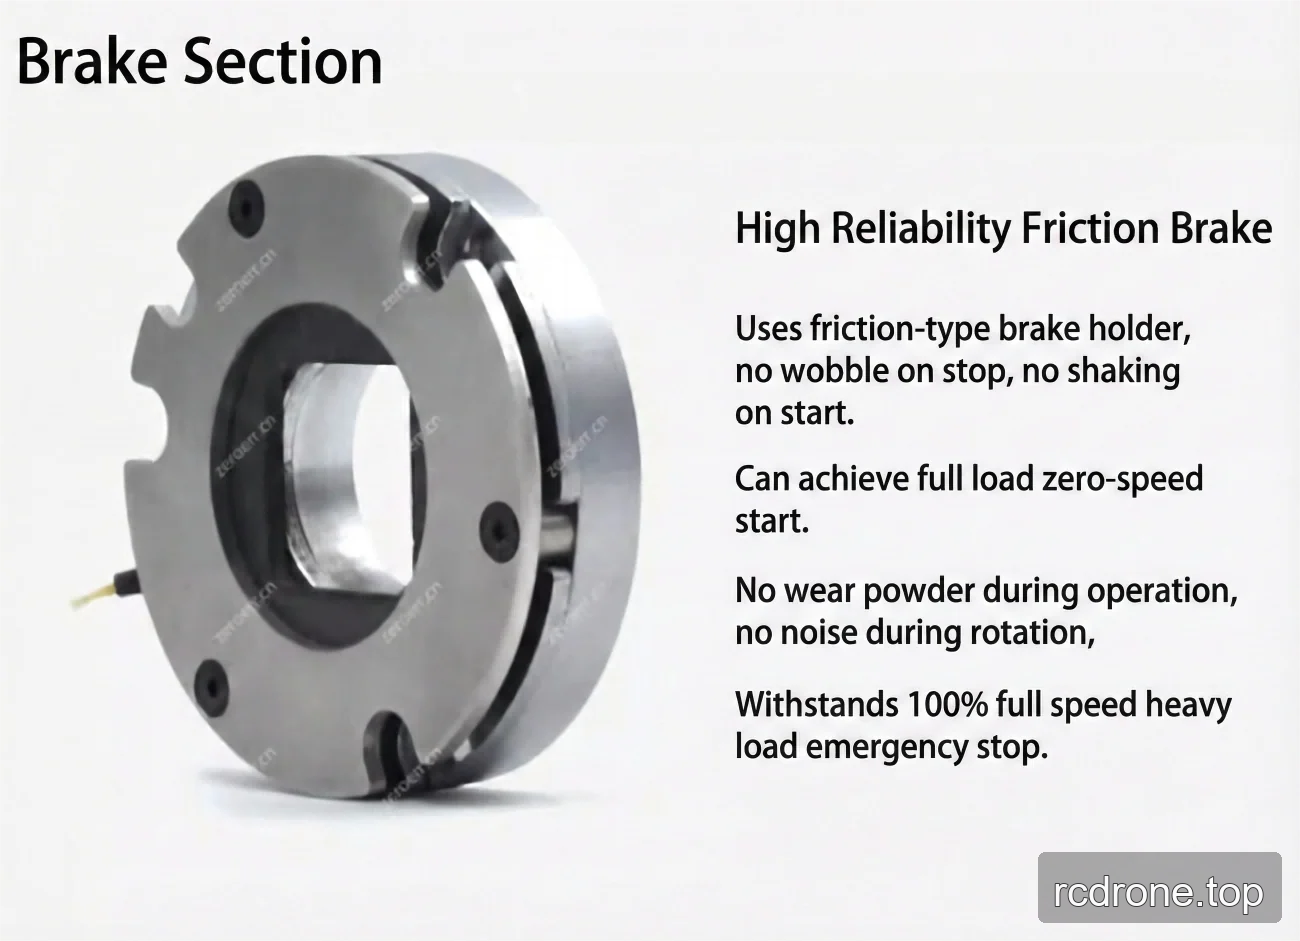
- Wybór wersji z hamulcem i bez hamulca; wymieniony model hamulca to hamulec tarczowy.
- Wybieralne przełożenia 50, 80, 100 i 120.
- Wybieralne konfiguracje wieloobrotowe i momentu obrotowego.
- Typy komunikacji z urządzeniami opcjonalnymi wymienione jako EtherCAT, CANopen i Modbus.
- Rozdzielczość enkodera wyjściowego: 19 Bit.
- Dla wersji obrotowych siłowników EtherCAT i CANopen, opcjonalne interfejsy to RS485, Pulse/DIR, I/O, ±10 V analogowy oraz STO.
Specyfikacje
Opcje konfiguracji
| Wybór | Dostępne wartości |
|---|---|
| Wersja | eRob 80 I (CANopen z hamulcem); eRob 80 I (CANopen bez hamulca); eRob 80 I (EtherCAT z hamulcem); eRob 80 I (EtherCAT bez hamulca) |
| Stosunek redukcji | 50; 80; 100; 120 |
| Wielokrotne obroty i moment | Bez wielokrotnych obrotów i bez momentu; Bez wielokrotnych obrotów i z momentem; Z wielokrotnymi obrotami i bez momentu; Z wielokrotnymi obrotami i z momentem |
Wydajność przekładni falowej
| Parametr | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Moment szczytowy przy starcie i zatrzymaniu (Nm) | 44 | 56 | 70 | 70 |
| Dopuszczalna maks.wartość przy średnim momencie obrotowym (Nm) | 34 | 35 | 51 | 51 |
| Nominalny moment obrotowy (Nm) | 21 | 29 | 31 | 31 |
| Dopuszczalny maksymalny chwilowy moment obrotowy (Nm) | 91 | 113 | 143 | 112 |
| Maks. prędkość obrotowa wyjścia (RPM) | 60 | 37.5 | 30 | 25 |
| Moc silnika (W) | 126 | |||
| Napięcie zasilania (V) | 48 V (±10%) | |||
| Inercja wyjścia przekładni falowej (g·mm²) | 143080 | |||
| Masa wyjścia przekładni falowej (kg) | 0.227 | |||
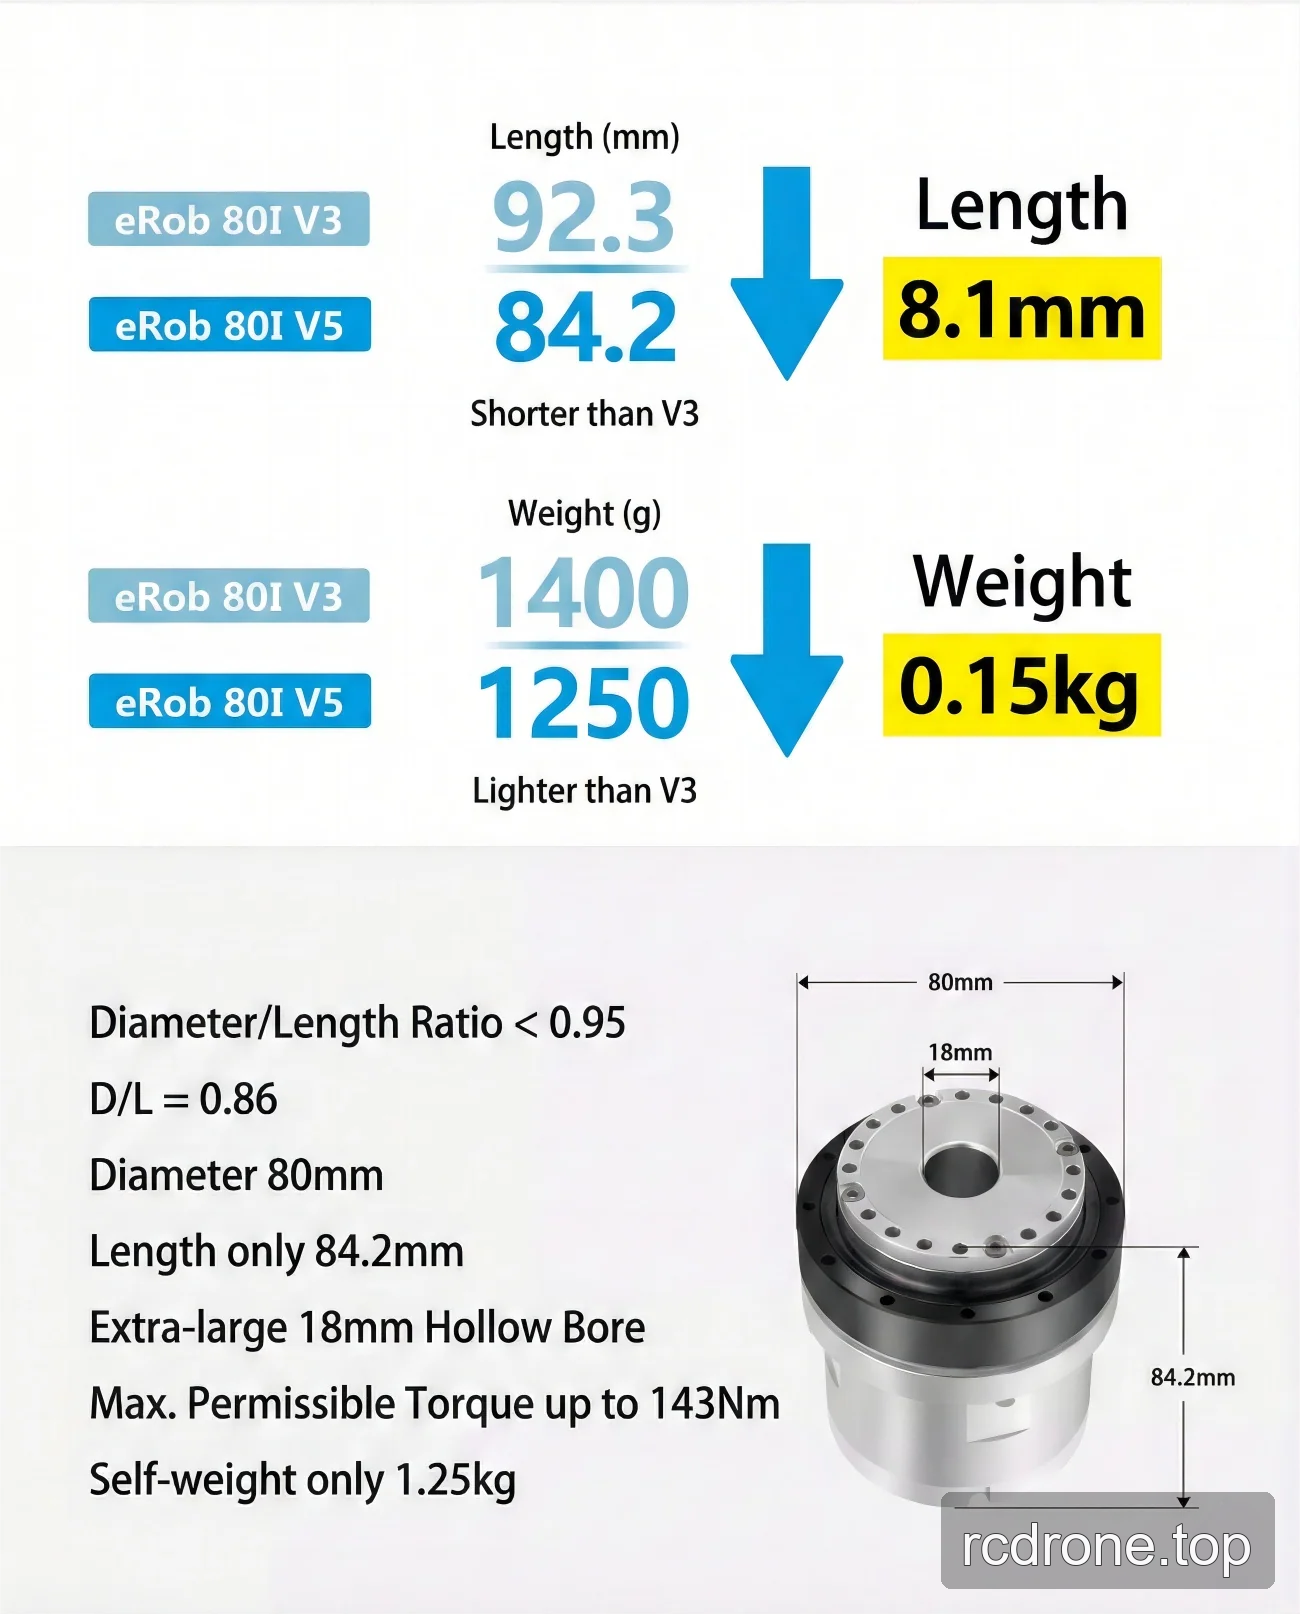
| Średnica zewnętrzna × długość | 80 × 64.2 mm | |||
| Inercja wejściowa przekładni falowej (g·mm²) | 41815 | |||
| Masa wejściowa przekładni falowej (kg) | 0.148 | |||
| Waga (kg) | 1.03 | |||
| Parametry ogólne | ID: 18 mm; Klasa IP: IP54*; Model hamulca: hamulec tarciowy | |||
| Urządzenie opcjonalne | Typ komunikacji: EtherCAT / CANopen / Modbus; Rozdzielczość enkodera wyjściowego: 19 Bit; Powtarzalność/ Dokładność: ±7/±15 sekund kątowych lub ±10/±25 sekund kątowych. | |||
| Wersja EtherCAT aktuatora obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. | |||
| Wersja CANopen siłownika obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO. | |||
Pobrania
- EROB70F I Series CANopen EROB80I — Rysunek instalacyjny (PDF)
- EROB80I I Series EtherCAT — Model 3D (ZIP)
- EROB70F I Series CANopen — Model 3D (PDF)
- EROB80I I Series CANopen — Model 3D — Plik STEP (ZIP)
- EROB80I I Series EtherCAT rysunek instalacyjny — Rysunek instalacyjny (PDF)
- EROB80I I Series CANopen rysunek instalacyjny — Rysunek instalacyjny (PDF)
Zastosowania
- Roboty humanoidalne
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
Szczegóły wizualne
Film produktowy
Widoki Produktu

Wymiary i Konstrukcja
Opcje i Porównanie Modeli

Cechy i Projekt

Interfejsy i połączenia

Specyfikacje i wydajność

Przykłady zastosowań



