ZeroErr eRob 80 T Siłownik Przegubowy Robota, EtherCAT/CANopen, Opcje Czujnika Momentu
ZeroErr eRob 80 T Siłownik Przegubowy Robota, EtherCAT/CANopen, Opcje Czujnika Momentu
ZeroErr
Nie udało się wczytać dostępności odbioru


Przegląd
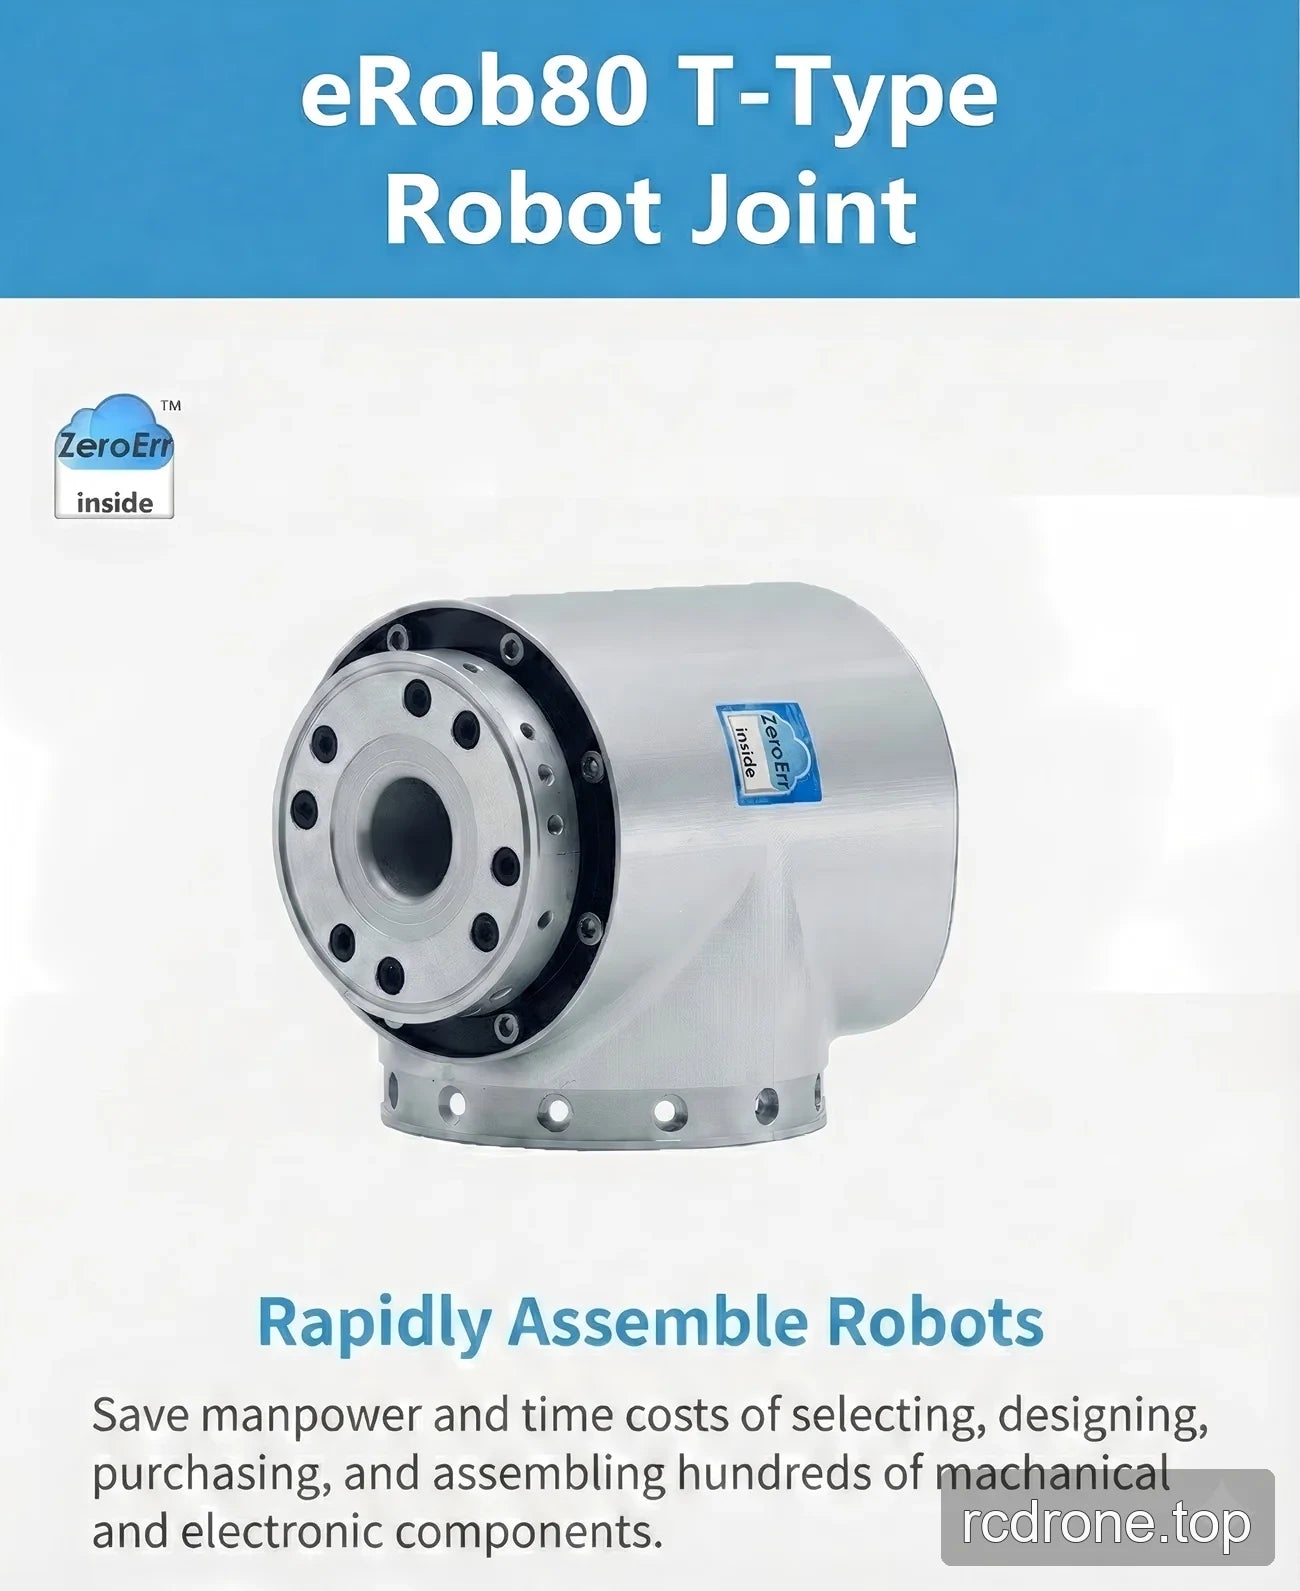
Rodzina ZeroErr eRob 80 T to siłownik stawowy robota z opcjami wersji EtherCAT lub CANopen, opcjonalnym czujnikiem momentu obrotowego, wyborami przełożenia oraz wyborami pamięci wielopętlowej.
Funkcje
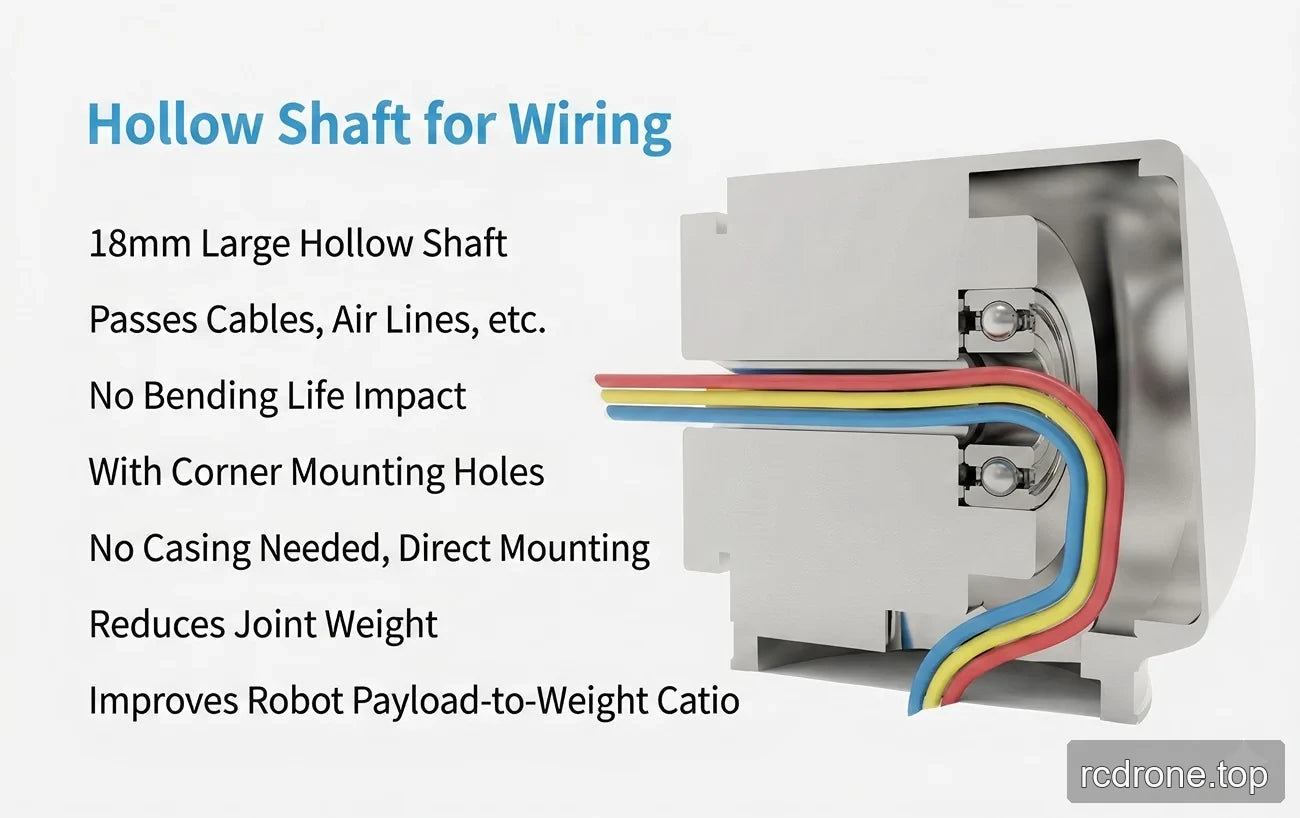
- 18 mm puste wałek do prowadzenia kabli i linii powietrznych; prowadzenie nie wpływa na żywotność zginania.
- Otwory montażowe w narożnikach i konstrukcja do montażu bezpośredniego.
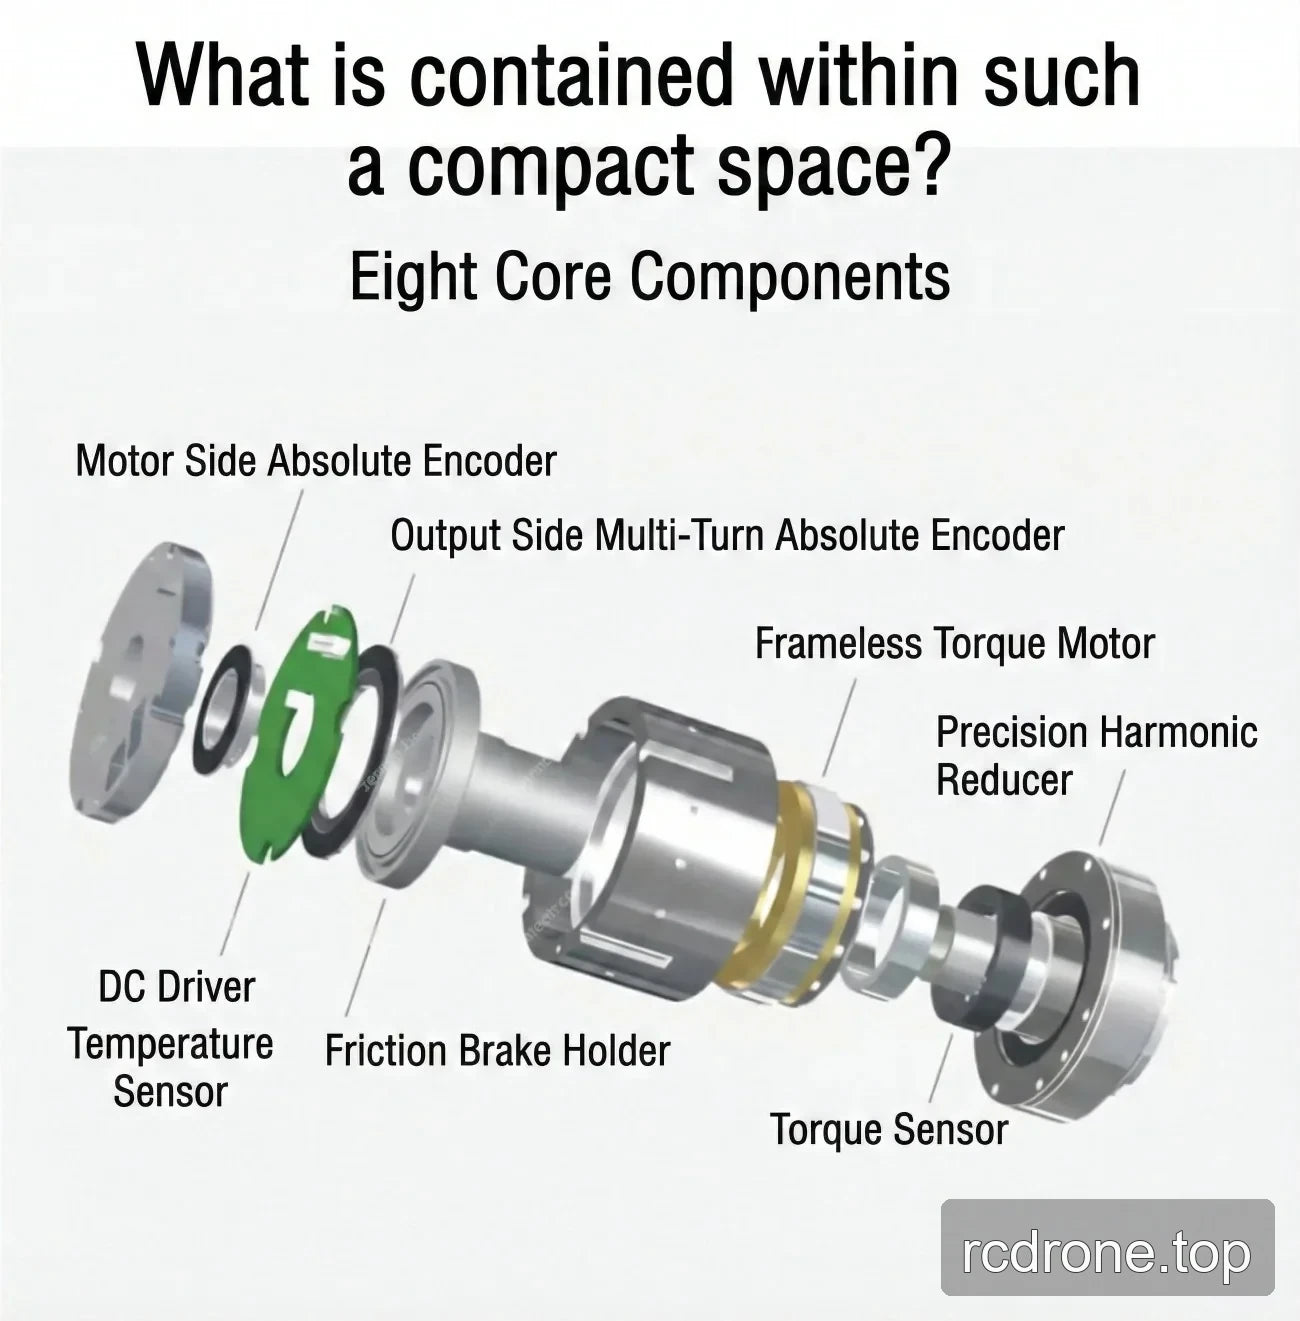
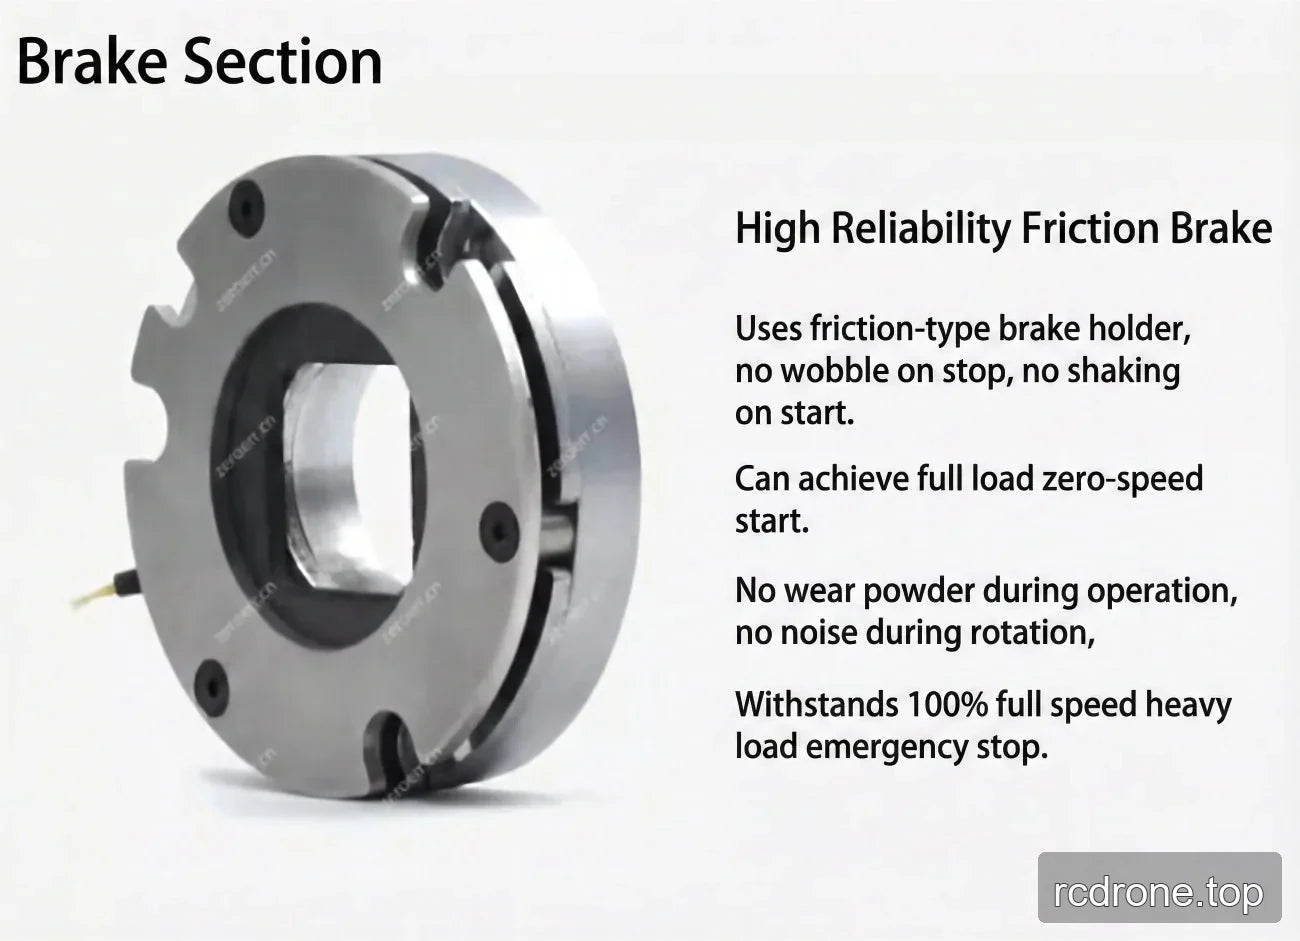
- Hamulec tarciowy.
Opcje konfiguracji
| Wybór | Dostępne etykiety |
|---|---|
| Wersja | eRob 80 T (CANopen z czujnikiem momentu obrotowego); eRob 80 T (CANopen bez czujnika momentu obrotowego); eRob 80 T (EtherCAT z czujnikiem momentu obrotowego); eRob 80 T (EtherCAT bez czujnika momentu obrotowego) |
| Stosunek redukcji | 50; 80; 100 |
| Pamięć wielopętli | Bez pamięci wielopętli; Z pamięcią wielopętli |
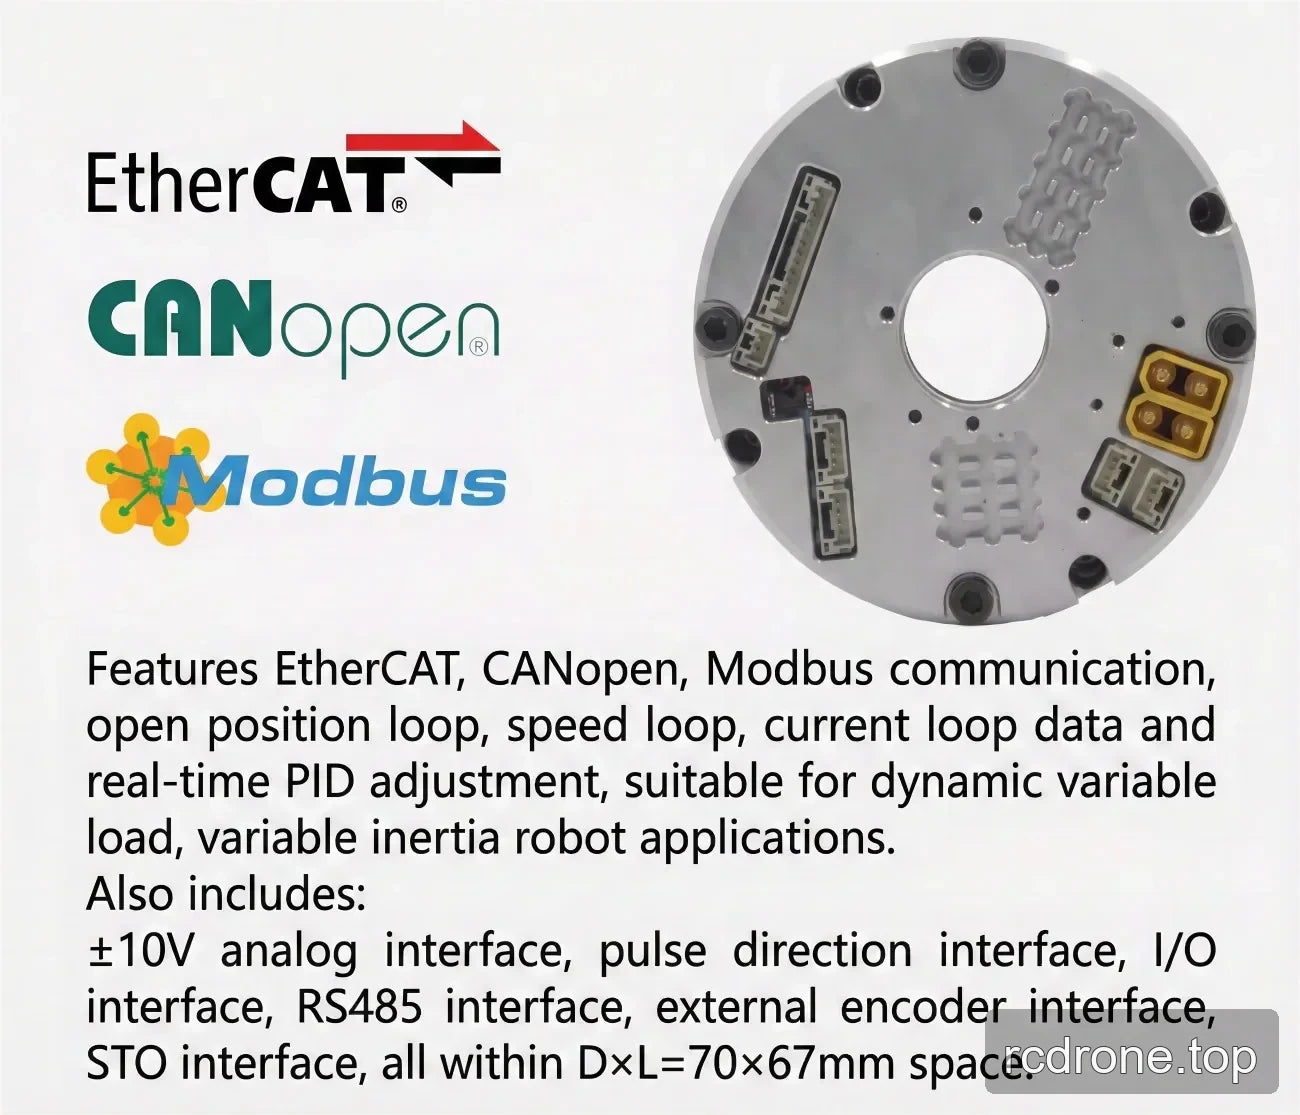
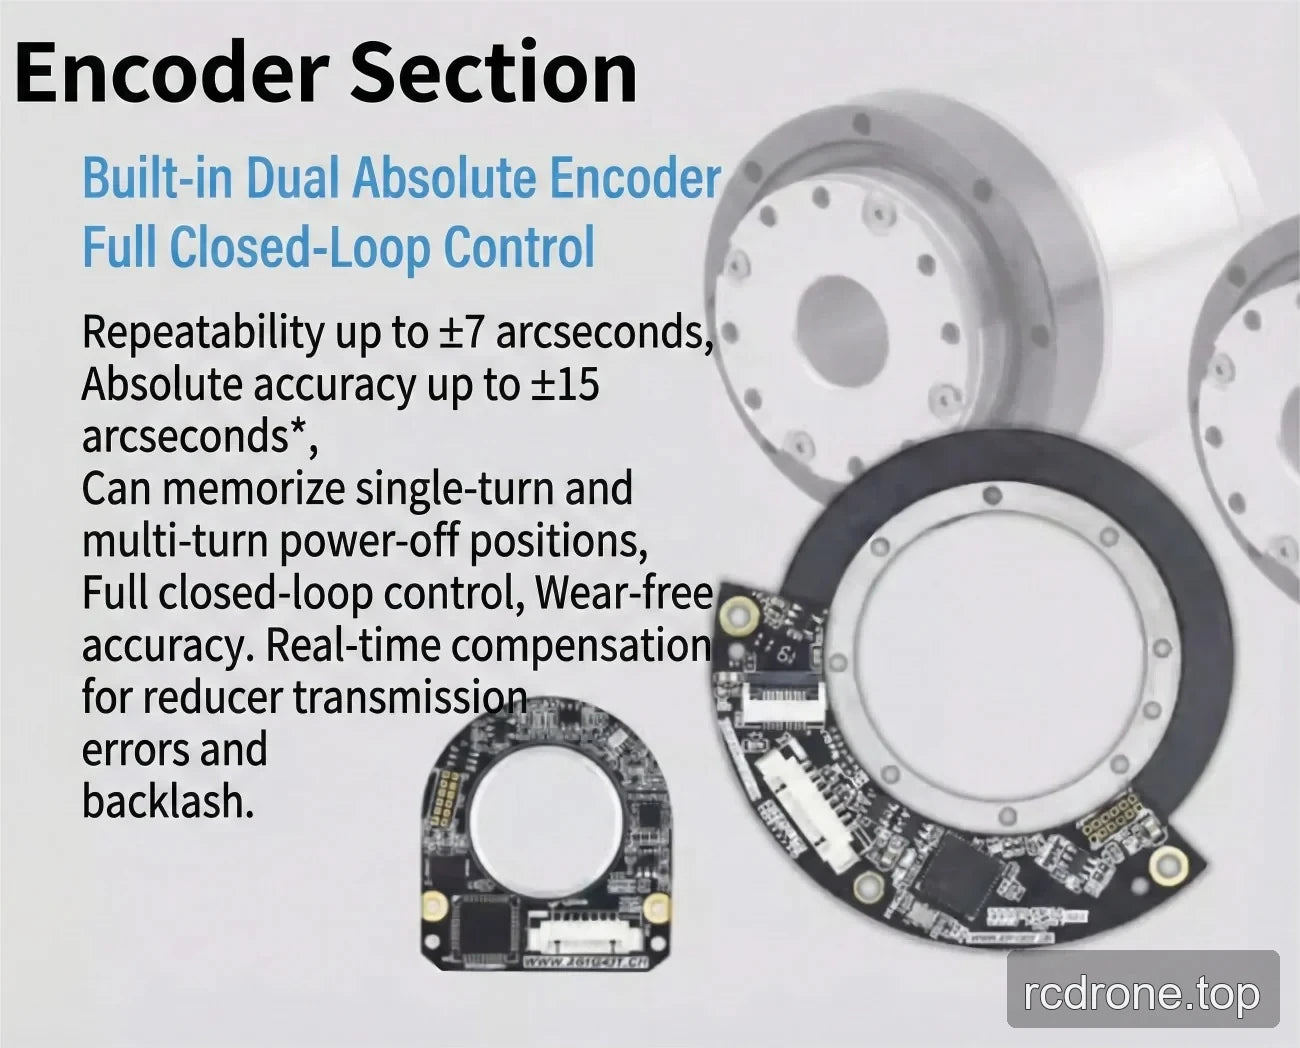
Wersje EtherCAT korzystają z opcji komunikacji EtherCAT, a wersje CANopen korzystają z opcji komunikacji CANopen. Wybór Z pamięcią wielopętli oznacza zapamiętywanie pozycji wyłączenia zasilania dla jednego obrotu i wielu obrotów.
Specyfikacje
| Parametr | Wartość |
|---|---|
| Typ produktu | robot stawowy eRob 80 T siłownik |
| Średnica wału pustego | 18 mm |
| Wybory komunikacji | EtherCAT lub CANopen, w zależności od wybranej wersji |
| Typ hamulca | Hamulce tarciowe |
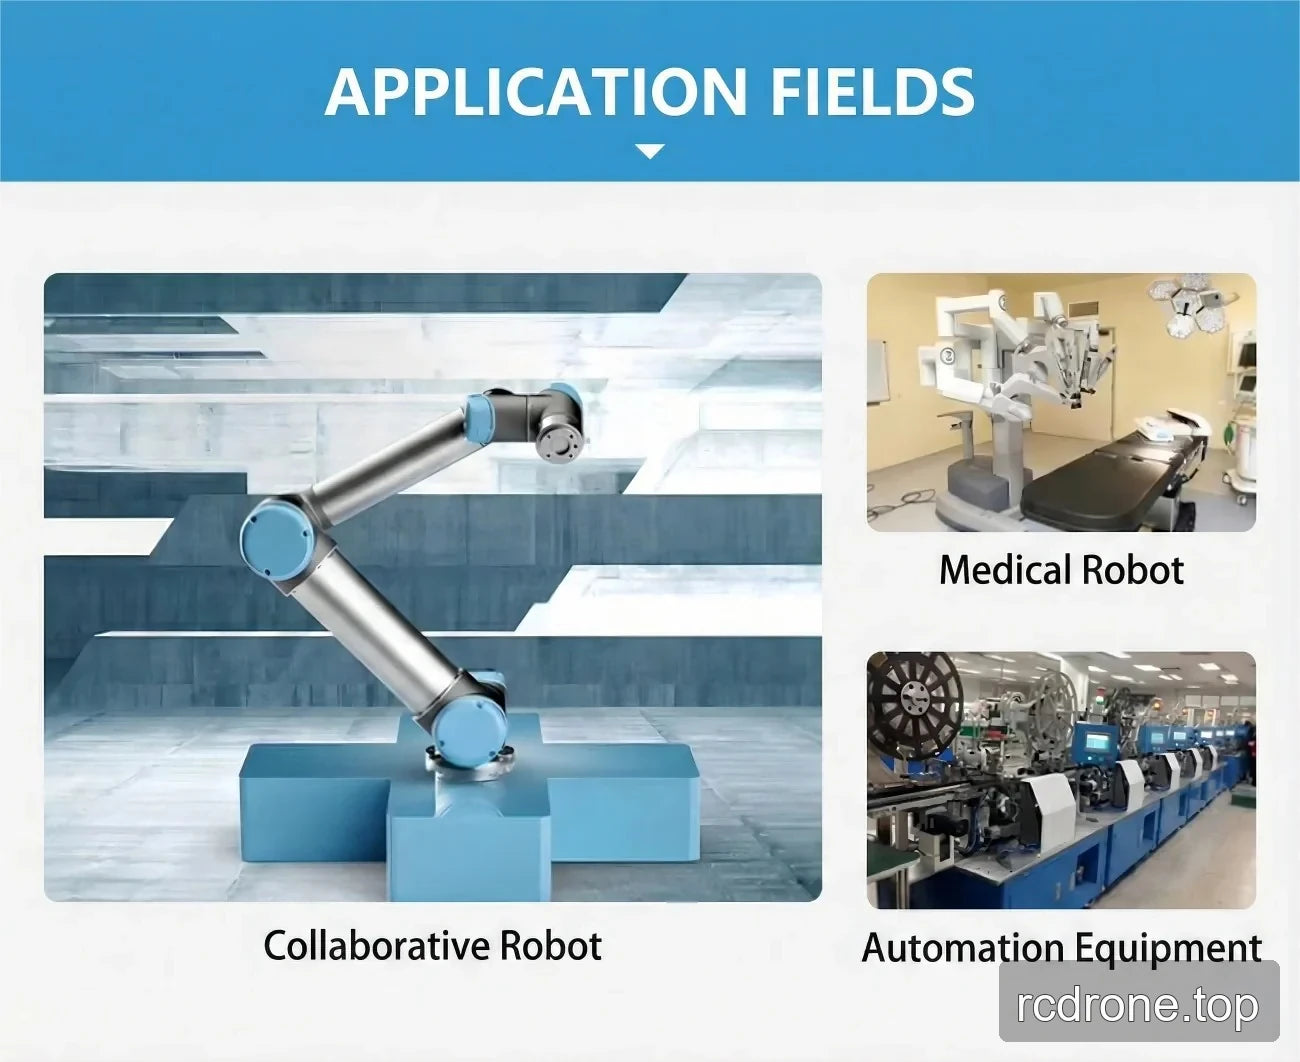
Zastosowania
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
- Roboty współpracujące
- Roboty medyczne
- Sprzęt automatyzacyjny
Dokumenty
EROB170I I Series EtherCAT eRob80T — Model 3D (ZIP)
EROB170I I Series EtherCAT — Model 3D (ZIP)
EROB80 T Series EtherCAT — Model 3D — Plik STEP (ZIP)
EROB80 T Series CANopen — Model 3D — Plik STEP (ZIP)
EROB80 T Series EtherCAT rysunek instalacji — Rysunek instalacji (PDF)
EROB80 T Series CANopen rysunek instalacji — Rysunek instalacji (PDF)
Szczegóły wizualne
Film produktowy
Widoki produktu
Cechy i projekt
Interfejsy i połączenia
Specyfikacje i wydajność
Przykłady zastosowań