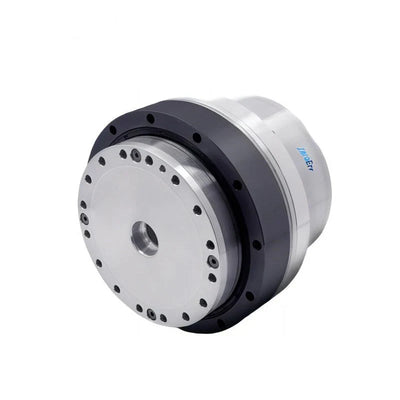
ZeroErr eRob 90 I Robot Joint Motor, EtherCAT/CANopen, przełożenie 50–120
ZeroErr eRob 90 I Robot Joint Motor, EtherCAT/CANopen, przełożenie 50–120
ZeroErr
Cena regularna
$2,025.00 USD
Cena regularna
Cena sprzedaży
$2,025.00 USD
Cena jednostkowa
za
Podatki wliczone w cenę.
Wysyłka obliczone przy kasie.
Nie udało się wczytać dostępności odbioru


Przegląd
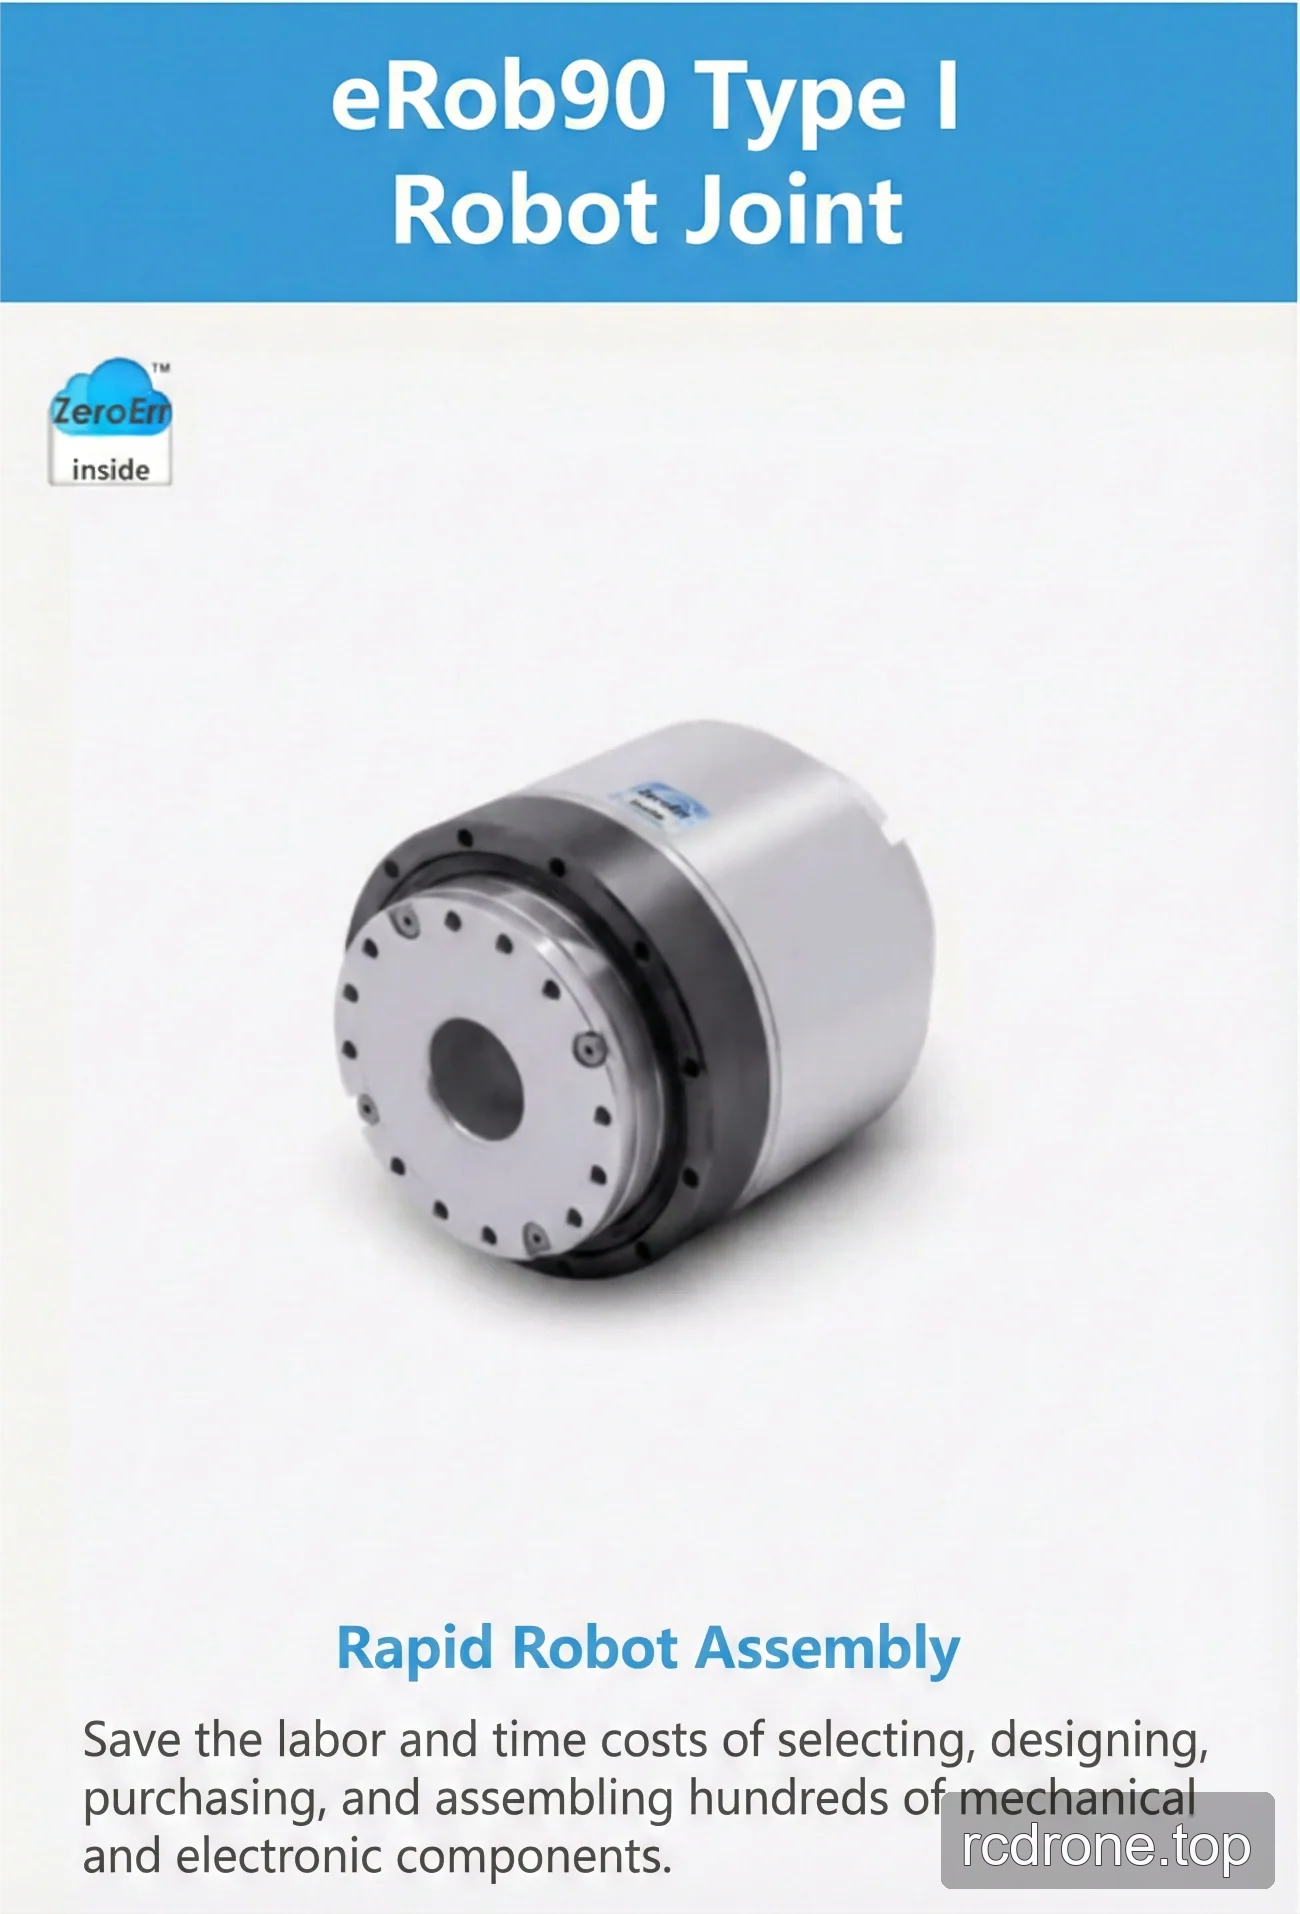
Silnik stawowy robota ZeroErr eRob 90 I motor jest oferowany w wersjach CANopen i EtherCAT, z hamulcem lub bez, do konfiguracji stawów robotów i szybkiego montażu robotów.
Cechy i konfiguracja
- Wersje komunikacji: CANopen lub EtherCAT.
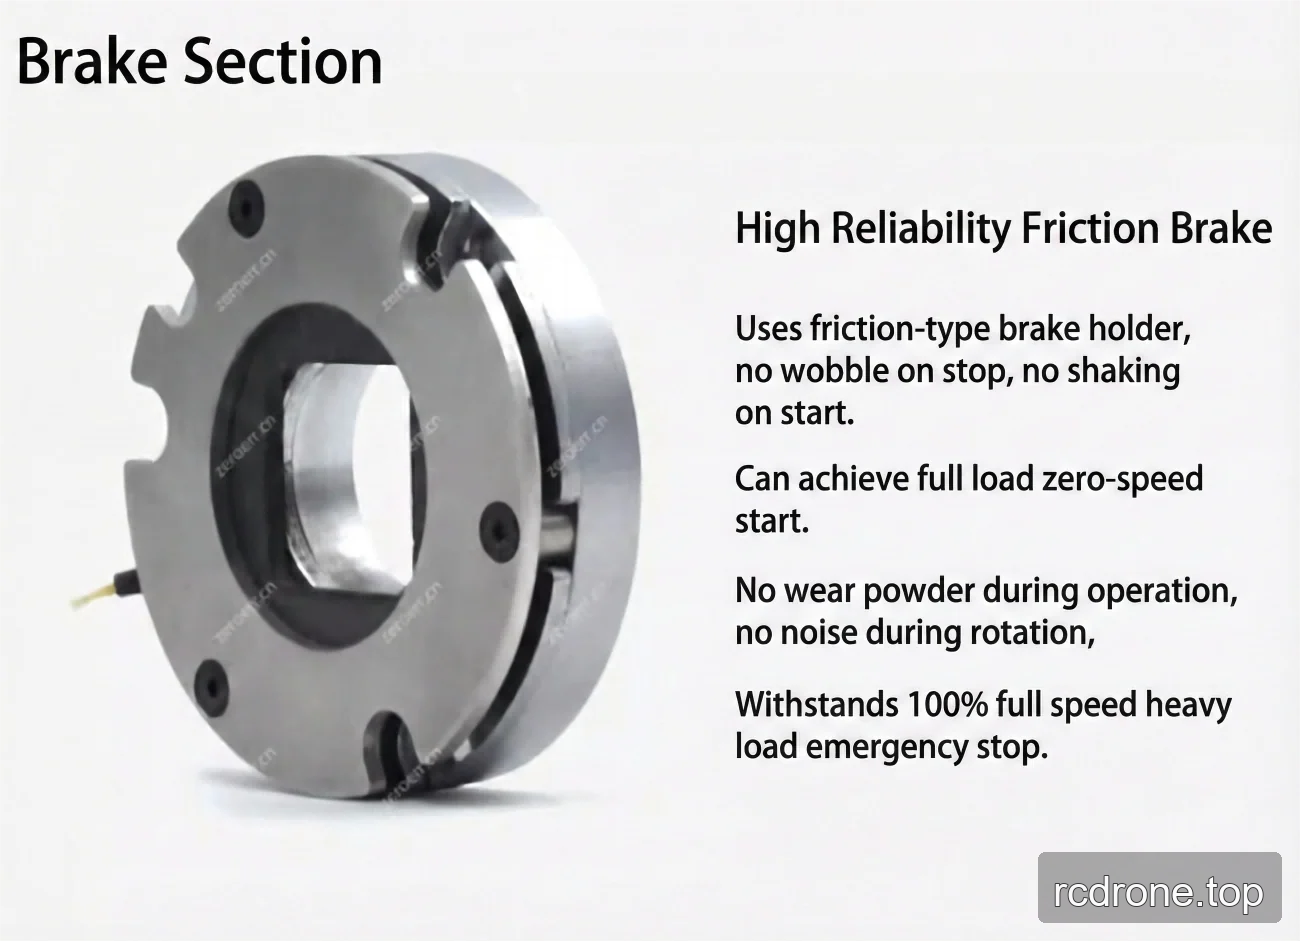
- Konfiguracje hamulca: z hamulcem lub bez hamulca. Wymieniony model hamulca to hamulec tarciowy.
- Wybory przełożenia: 50, 80, 100 i 120.
- Wybory wieloobrotowe i momentu obrotowego: Bez wieloobrotowego i bez momentu; Bez wieloobrotowego i z momentem; Z wieloobrotowym i bez momentu; Z wieloobrotowym i z momentem.
- Określone napięcie zasilania: 48 V (±10%).
- Określona średnica otworu: 18 mm.
- Określone metody instalacji: Takie same, Kompatybilne.
Specyfikacje
Przełożenie przekładni falowej
| przełożenie przekładni falowej | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Maksymalny moment obrotowy przy rozruchu i zatrzymaniu (Nm) | 73 | 96 | 107 | 113 |
| Dopuszczalna maks. wartość przy średnim momencie obrotowym (Nm) | 44 | 61 | 64 | 64 |
| Nominalny moment obrotowy (Nm) | 33 | 44 | 52 | 52 |
| Dopuszczalny maksymalny chwilowy moment obrotowy (Nm) | 127 | 165 | 191 | 191 |
| Maks. prędkość obrotowa wyjścia (RPM) | 60 | 37.5 | 30 | 25 |
| Wejście zasilania (V) | 48 V (±10%) | |||
| Średnica otworu | 18 mm | |||
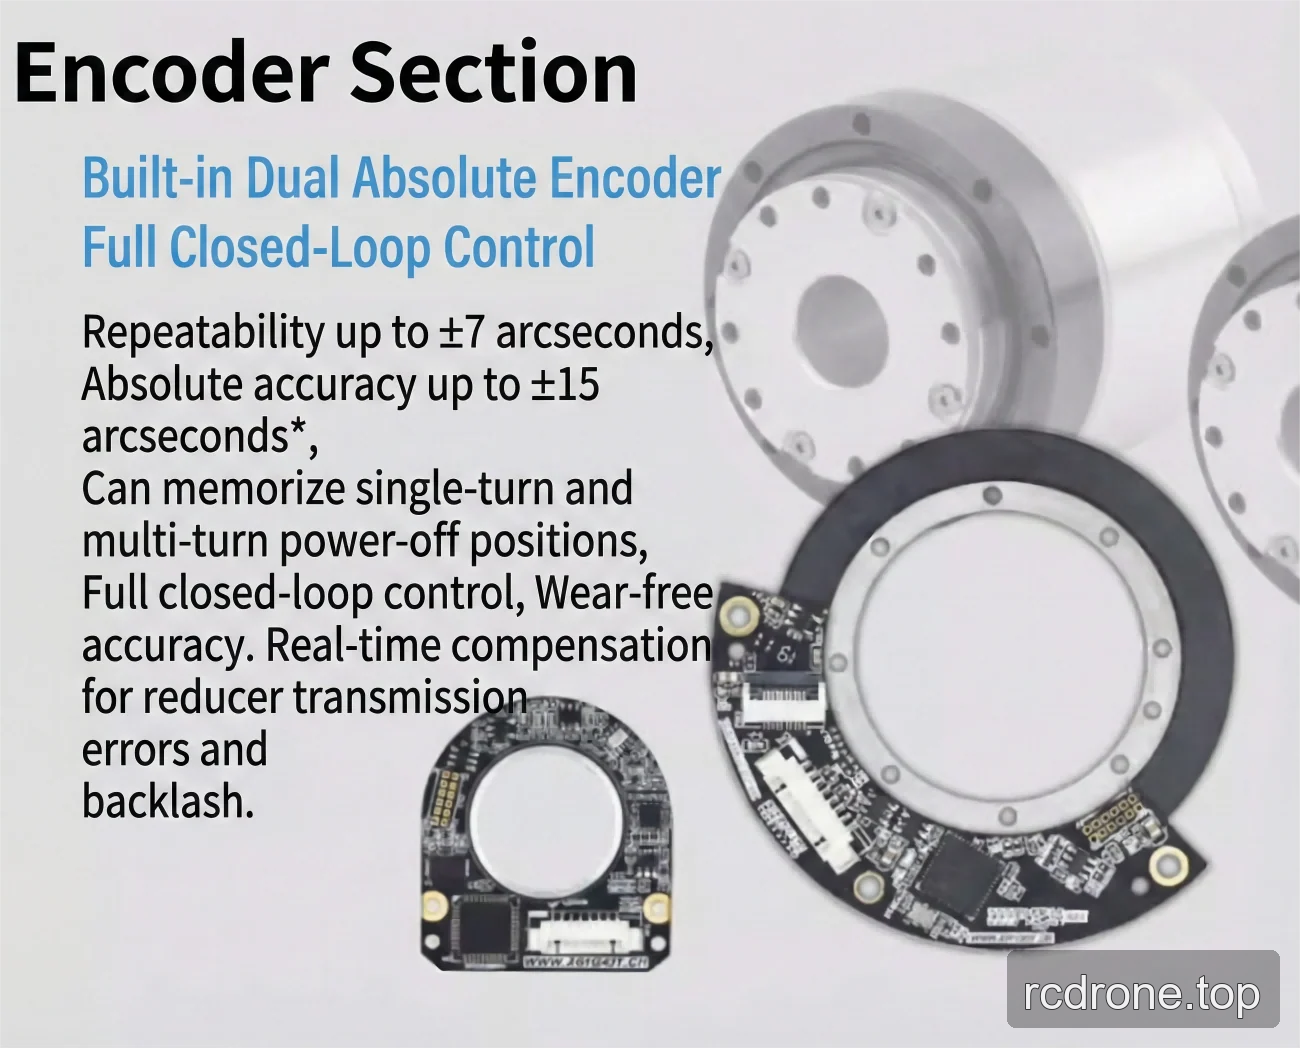
| Precyzja | Powtarzalność/Absolutna dokładność: ±7/±15 sekundy łuku lub ±10/±25 sekundy łuku* | |||
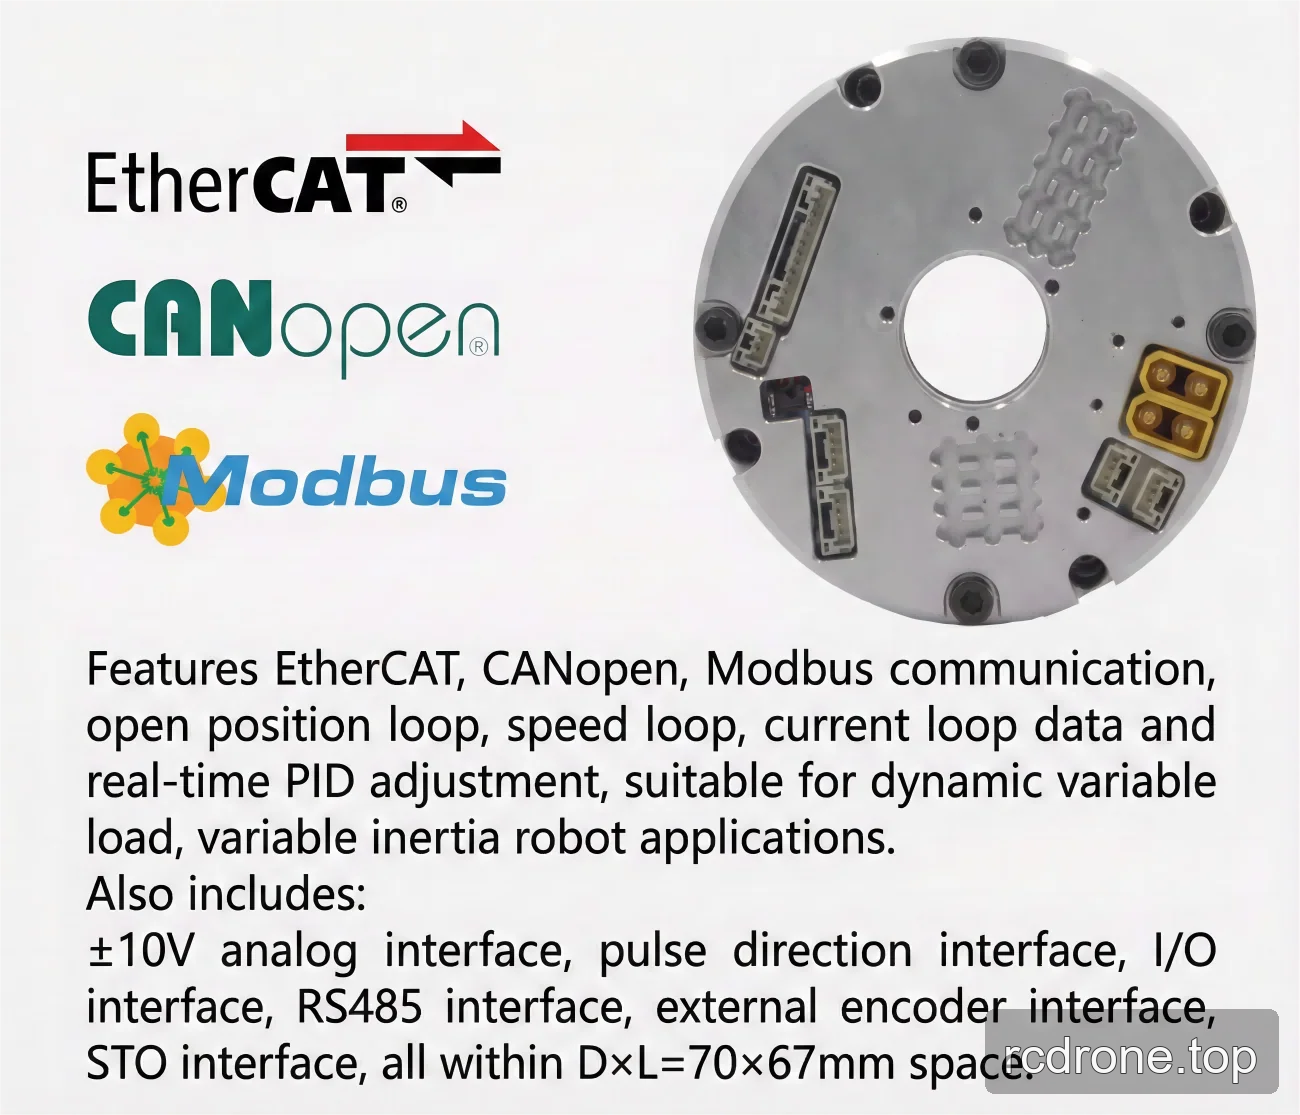
| Interfejs elektryczny | Protokół komunikacyjny: EtherCAT/CANopen/Modbus; Rozdzielczość enkodera po stronie wyjściowej: 19/20 Bit | |||
| Metody instalacji | Te same, Kompatybilne | |||
Porównanie V3/V6
| Wersja | V3 | V6 |
|---|---|---|
| Moc silnika (W) | 300 | 314 |
| Inercja po stronie wyjściowej SWG (g-mm2) | 297466 | 273391 |
| Masa po stronie wyjściowej SWG (kg) | 0.36 | 0.321 |
| Inercja po stronie wejściowej SWG (g·mm²), bez hamulca | 139067 | 95791 |
| Masa po stronie wejściowej SWG (kg), bez hamulca | 0.41 | 0.257 |
| OD × długość (mm), bez hamulca | Φ90 × 98.9 | Φ90 × 75.9 |
| Całkowita masa (kg), bez hamulca | 1.75 | 1.506 |
| Inercja po stronie wejściowej SWG (g·mm²), z hamulcem | 147025 | 110213 |
| Masa po stronie wejściowej SWG (kg), z hamulcem | 0.43 | 0.292 |
| OD × długość (mm), z hamulcem | Φ90 × 98.9 | Φ90 × 75.9 |
| Całkowita masa (kg), z hamulcem | 1.87 | 1.639 |
| Stosunek średnicy do długości | D/L = 0.91 (mniej niż 1) | — |
| Parametry ogólne | ID: 18 mm; Klasa IP: IP54*; Model hamulca: hamulec tarciowy | |
| Urządzenie opcjonalne | Typ komunikacji: EtherCAT/CANopen/Modbus; Rozdzielczość enkodera wyjściowego: 19 Bit; Powtarzalność/ Dokładność: ±7/±15 sekund kątowych lub ±10/±25 sekund kątowych. | |
Zastosowania
- Roboty humanoidalne
- Ramiona robotyczne
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
- Roboty współpracujące
- Roboty medyczne
- Sprzęt automatyzacyjny
Pobrania
Pobrania & Zasoby
- EROB70F I Series CANopen EROB90I — Rysunek instalacyjny (PDF)
- EROB90I I Series EtherCAT — Model 3D (STEP)
- EROB90I I Series CANopen — Model 3D (STEP)
- EROB90I I Series EtherCAT rysunek instalacyjny — Rysunek instalacyjny (PDF)
- EROB90I I Series CANopen rysunek instalacyjny — Rysunek instalacyjny (PDF)
Szczegóły wizualne
Film produktowy
Widoki produktu
Wymiary i konstrukcja

Cechy i projekt

Interfejsy i połączenia
Przykłady zastosowań