ZeroErr eRob 90 T Silnik Przegubu Robota, 48 V EtherCAT/CANopen, Przełożenia 50/80/100
ZeroErr eRob 90 T Silnik Przegubu Robota, 48 V EtherCAT/CANopen, Przełożenia 50/80/100
ZeroErr
Nie udało się wczytać dostępności odbioru


Przegląd
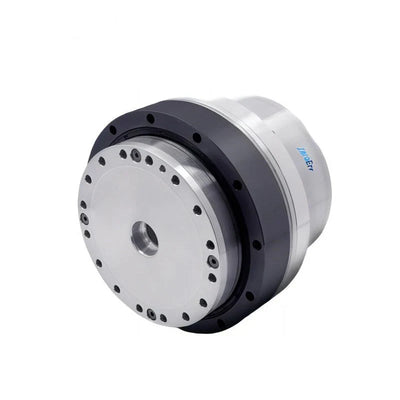
Silnik stawowy ZeroErr eRob 90 T jest oferowany w wersjach CANopen lub EtherCAT, z możliwością wyboru z czujnikiem momentu obrotowego lub bez . Wybierz współczynnik redukcji 50, 80 lub 100 oraz wersję z pamięcią wielopętlową lub bez.
Funkcje
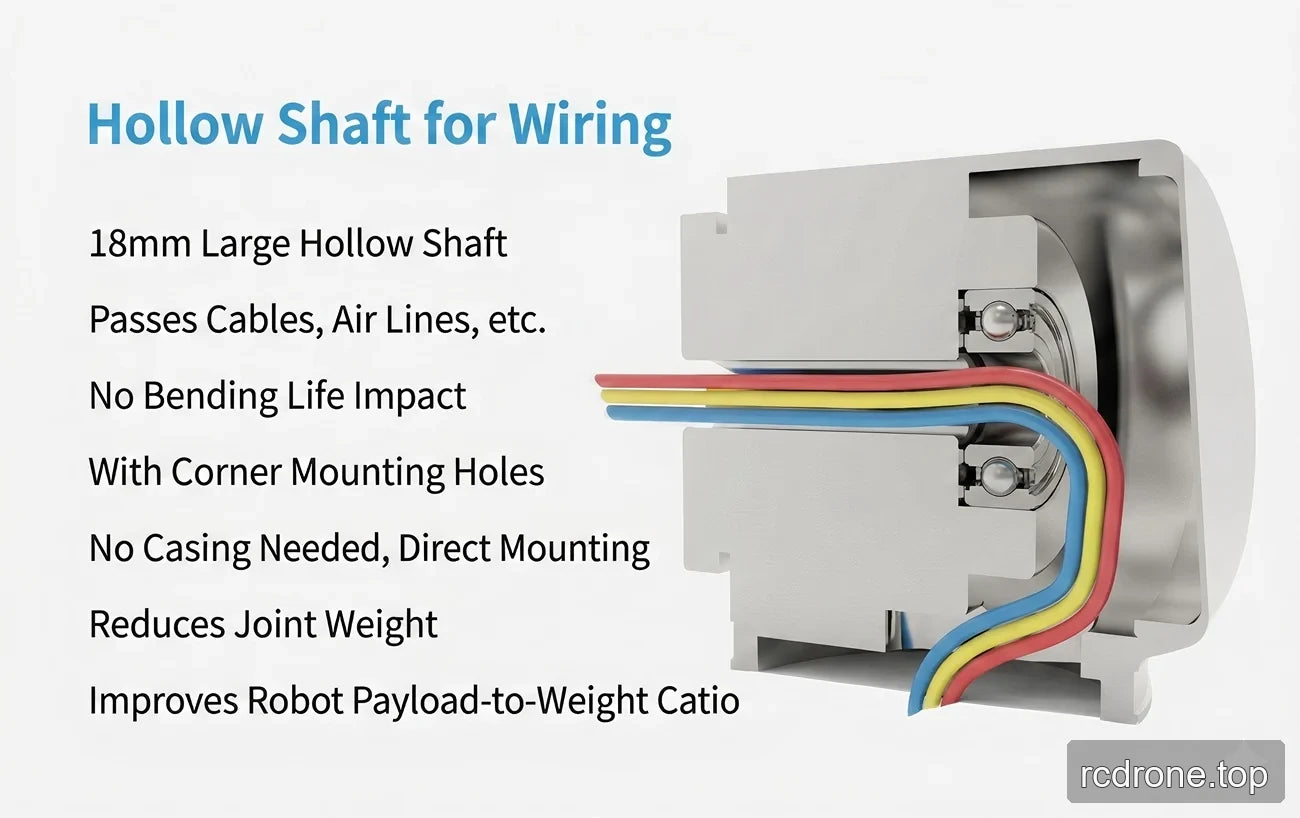
- 18 mm wałek pusty / otwór przelotowy do prowadzenia kabli i linii powietrznych.
- Otwory montażowe w narożnikach i konstrukcja do montażu bezpośredniego; nie podano wymogu obudowy.
- Hamulec tłumiący tarcie; wprowadzenie wspólnych parametrów również wymienia hamulec tarciowy.
- W pełni różnicowy interfejs z silną zdolnością do tłumienia zakłóceń i podwójnymi złączami przeciwdziałającymi luzowaniu do połączenia szeregowego lub równoległego.
- Klasa ochrony IP65; wprowadzenie wspólnych parametrów wymienia IP65*.
- Prowadzenie wałka pustego nie wpływa na żywotność zginania i pomaga zmniejszyć wagę stawu oraz poprawić stosunek ładunku do wagi.
Specyfikacje
Wybieralne konfiguracje
| Wybór | Dostępne opcje |
|---|---|
| Wersja | eRob 90 T (CANopen z czujnikiem momentu); eRob 90 T (CANopen bez czujnika momentu); eRob 90 T (EtherCAT z czujnikiem momentu); eRob 90 T (EtherCAT bez czujnika momentu) |
| Stosunek redukcji | 50; 80; 100 |
| Pamięć wielopętli | Bez pamięci wielopętli; Z pamięcią wielopętli |
Parametry techniczne
Źródłowa tabela techniczna identyfikuje model / serię stawów jako eRob90HXXT i wykorzystuje następujące kolumny stosunku redukcji fal.
| Parametr | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Model / seria stawów | eRob90HXXT | |||
| Przełożenie przekładni falowej | 20-50 | 20-80 | 20-100 | 20-120 |
| Maksymalny moment obrotowy przy rozruchu/zatrzymaniu (Nm) | 73 | 96 | 107 | 113 |
| Dozwolony maks. średni moment obrotowy (Nm) | 44 | 61 | 64 | 64 |
| Nominalny moment obrotowy (Nm) | 33 | 44 | 52 | 52 |
| Dozwolony maks.momentary torque (Nm) | 127 | 165 | 191 | 191 |
| Max. output rotational speed (RPM) | 60 | 37.5 | 30 | 25 |
| Moc silnika (W) | 300 | |||
| Napięcie zasilania (V) | 48 V (±10%) | |||
| Uwaga dotycząca zasilania | Proszę przeczytać uważnie: „Dlaczego zwykłe zasilacze impulsowe nie mogą być używane jako zasilanie dla modułu?” oraz „Podręcznik modułu wspólnego Rozdział 3 Instrukcje dotyczące zasilania eRob”. | |||
| Rozdzielczość enkodera wyjściowego | 19 Bit | |||
| Powtarzalność / dokładność bezwzględna (arcsec) | ±10 / ±45 arcsec | |||
| Szyna komunikacyjna | EtherCAT / CANopen | |||
| Średnica zewnętrzna × długość × otwór przelotowy (mm) | 96 × 123.8 × 18 | |||
| Waga (kg) | 2.6 | |||
| Projekt interfejsu | W pełni różnicowy interfejs, silna odporność na zakłócenia; podwójne złącza przeciwdziałające luzom, można łączyć szeregowo/równolegle. | |||
| Hamulec | Hamulec tłumiący tarcie | |||
| Klasa IP | IP65 | |||
| Inercja wejściowa przekładni falowej (g·mm²) | 147025 | |||
| Masa wejściowa przekładni falowej (kg) | 2.6 | |||
| Wspólne parametry | ID: 18 mm, klasa IP: IP65*, Hamulec: hamulec tarczowy | |||
| Opcjonalne urządzenie | Komunikacja: EtherCAT / CANopen / Modbus; Rozdzielczość enkodera wyjściowego: 19 Bit; Powtarzalność/ Dokładność: ±7/±15 arcsec lub ±10/±25 arcsec | |||
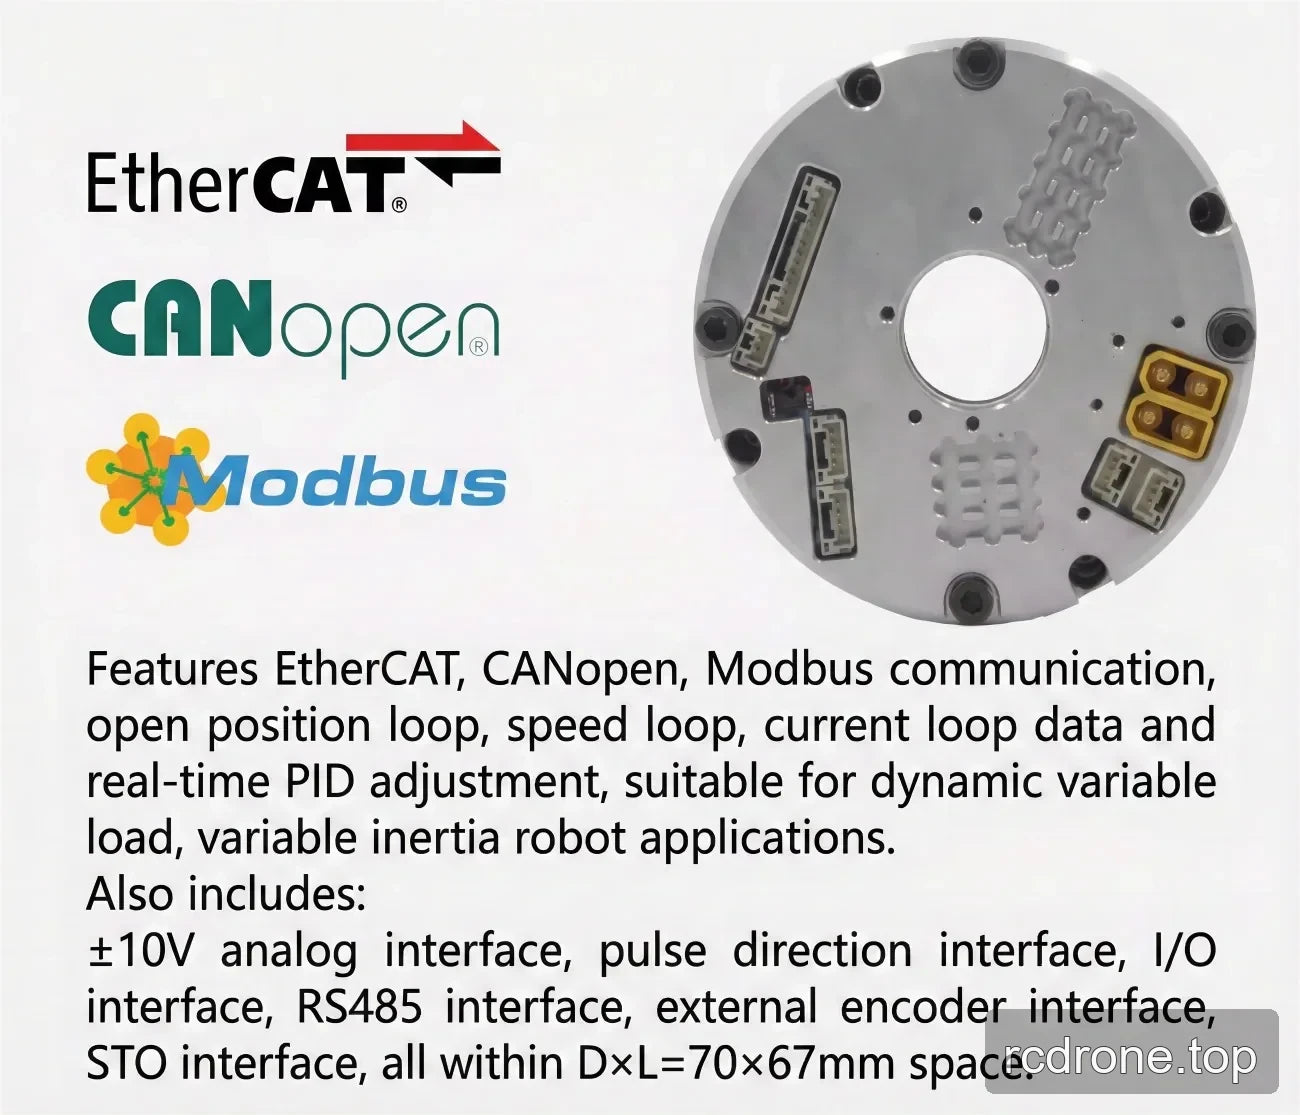
| Wersja EtherCAT aktuatora obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO | |||
| Wersja CANopen aktuatora obrotowego | Opcjonalny interfejs: RS485, Pulse/DIR, I/O, ±10 V Analog i STO | |||
Pobieranie
EROB170I I Series EtherCAT eRob90T — Model 3D (ZIP)
EROB170I I Series EtherCAT — Model 3D (ZIP)
EROB90 T Series EtherCAT — Model 3D — Plik STEP (ZIP)
EROB90 T Series CANopen — Model 3D — Plik STEP (ZIP)
EROB90 T Series EtherCAT rysunek instalacji — Rysunek instalacji (PDF)
EROB90 T Series CANopen rysunek instalacji — Rysunek instalacji (PDF)
Aplikacje
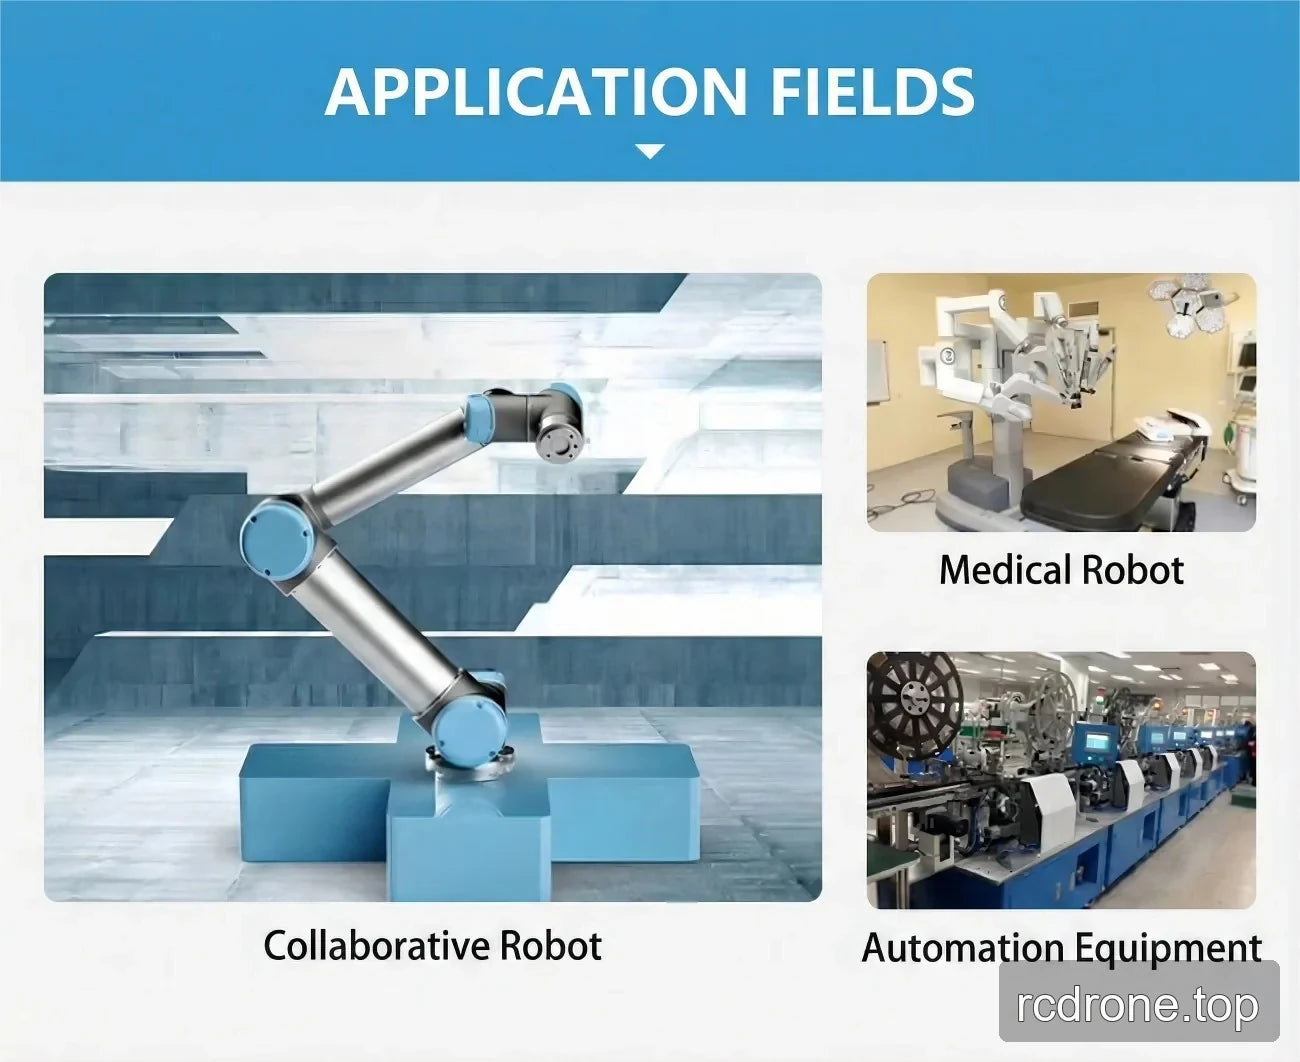
Scenariusze zastosowania wymienione dla tego stawu obejmują roboty humanoidalne, ramiona robotyczne, egzoszkielety, roboty czworonożne, pojazdy AGV, roboty ARU, roboty współpracujące, roboty medyczne oraz sprzęt automatyzacyjny.
Szczegóły wizualne
Film produktowy
Widoki produktu

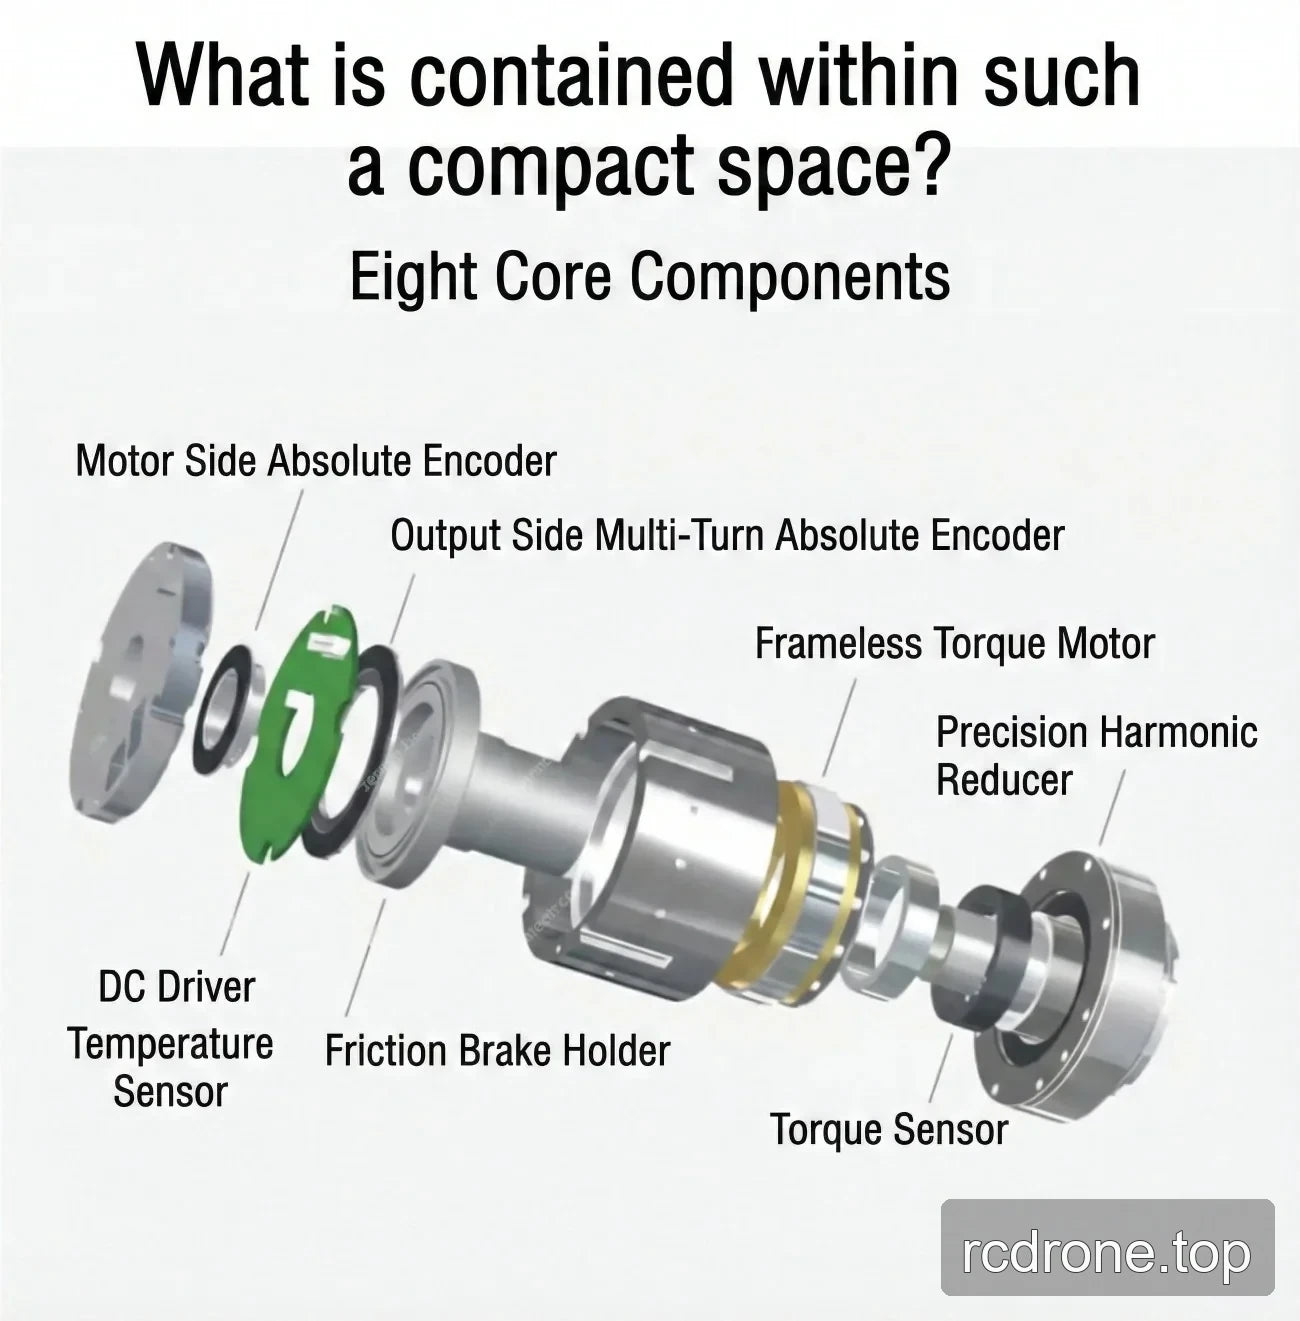
Cechy i projekt
Interfejsy i połączenia
Specyfikacje i Wydajność

Przykłady Zastosowań