Контроллер полета TBS Lucid FC Freestyle 20x20, гироскоп ICM-42688P, 6 UART, 3S-6S
Контроллер полета TBS Lucid FC Freestyle 20x20, гироскоп ICM-42688P, 6 UART, 3S-6S
TBS
Не удалось загрузить сведения о доступности самовывоза


Обзор
Контроллер полета TBS Lucid FC Freestyle 20x20 Flight Controller - это контроллер полета формата 20x20, предназначенный для сборок гоночных и фристайл дронов. Он использует гироскоп ICM-42688P, микроконтроллер AT32F435RMT7 с тактовой частотой 288 МГц, шесть UART, 8 МБ флеш-памяти blackbox и подключения plug-and-play для совместимых ESC и цифровой системы DJI O3.
Контроллер полета совместим с ESC формата 20x20 и поддерживает подключения 4-в-1 ESC, используя стандарт разъема Betaflight. Он разработан для экосистем TBS Crossfire и TBS Tracer, а также поддерживает другие радиоприемники. Вспомогательные паяные площадки расположены для удобной установки в компактные рамы дронов.
Ключевые особенности
- Гироскоп ICM-42688P для версии Freestyle.
- Микроконтроллер AT32F435RMT7 с тактовой частотой 288 МГц.
- Шесть UART и 8 МБ флеш-памяти blackbox.
- Подключения FC-to-ESC и DJI O3 plug-and-play.
- USB-C интерфейс, разъем ESC, кнопка загрузчика, индикатор состояния, интерфейс приемника и интерфейс HD видео.
- Четыре выхода для моторов с телеметрией и датчиком тока.
- Выходы BEC 9V и 5V.
- Ранние образцы продукции имели перевернутые маркировки UART3 RX и TX на шелкографии. Исправленные производственные единицы используют правильные маркировки.
Спецификации
| MCU | AT32F435RMT7, 288MHz |
|---|---|
| Гироскоп | ICM-42688P |
| Выходы моторов | 4 мотора с телеметрией и датчиком тока |
| BEC | 9V, 2.5A; 5V, 2A |
| OSD | AT7456E |
| Blackbox | 8 МБ |
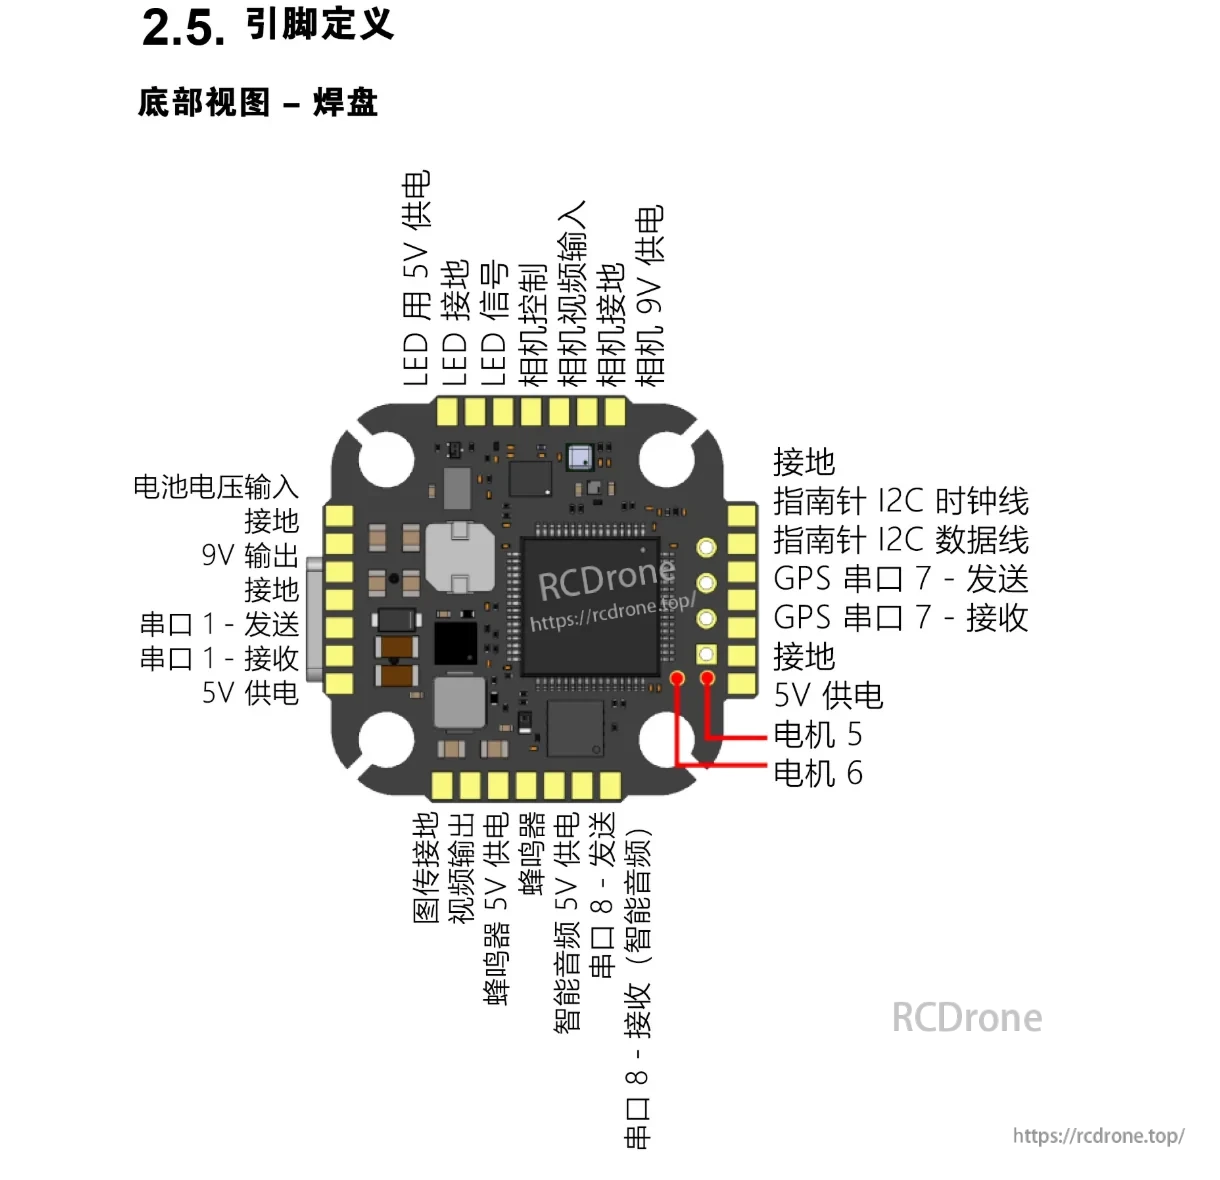
| UARTs | 6: UART1, UART3, UART4, UART5, UART7, UART8 |
| Входное напряжение | 3S-6S |
| Размер платы | 31мм x 29мм |
| Шаблон крепления | 20мм x 20мм |
| Вес | 4.51g |
Стандартное и Рекомендуемое Назначение Портов
- UART2: телеметрия ESC
- UART3: DJI O3 Air Unit
- UART4: DJI O3 SBus
- UART5: приемник CRSF
- UART7: GPS
- UART8: SmartAudio
Документированная Конфигурация Контроллера Полета
- Ориентация платы Betaflight: Ролл 180 градусов, Тангаж 0 градусов, Курс 90 градусов.
- Первое направление гироскопа: по часовой стрелке, 0 градусов.
- Выравнивание MAG: по умолчанию.
- Внешний датчик напряжения Betaflight: масштаб 210, делитель 10, множитель 1.
- Внешний датчик напряжения INAV: масштаб 2100, смещение 0.
- Функции GPIO активны на высоком уровне.
- CameraControl Betaflight и INAV ADC используют вывод MCU PC5.
- SWDIO использует вывод MCU PA13 для Пользователя 1, а SWDCLK использует вывод MCU PA14 для Пользователя 2.
Для функций пинов User 1 и User 2 в INAV задокументированные команды CLI: set pinio_box1 = 47 и set pinio_box2 = 48. Чтобы включить пин управления камерой как ADC, задокументированная команда: set vbat_adc_channel = 3. Документация по распиновке отмечает, что функции пользователя SWDIO и SWDCLK удалены на контроллерах полета, помеченных P4 и позже. Также отмечается, что платы, помеченные P1, P2 или P3, не поддерживают выбор напряжения и что пин VBAT напрямую подключен к напряжению батареи.
Для получения помощи по продукту или настройке свяжитесь с https://rcdrone.top/.
Что включено
- TBS Lucid 20x20 FC
- FC-to-ESC кабель с подключением и работой кабель
- DJI O3 кабель с подключением и работой
- 4 резиновых демпфера M3
- 4 винта M3 x 8
Применения
Подходит для сборок гоночных и фристайл дронов 20x20 с использованием совместимых ESC 20x20, 4-в-1 ESC, цифрового видеооборудования DJI O3, GPS, приемников CRSF или устройств SmartAudio.
Руководства
Детали