ZeroErr eRob 110 I Роботизированный вращающийся привод
ZeroErr eRob 110 I Роботизированный вращающийся привод
ZeroErr
Не удалось загрузить сведения о доступности самовывоза


Обзор
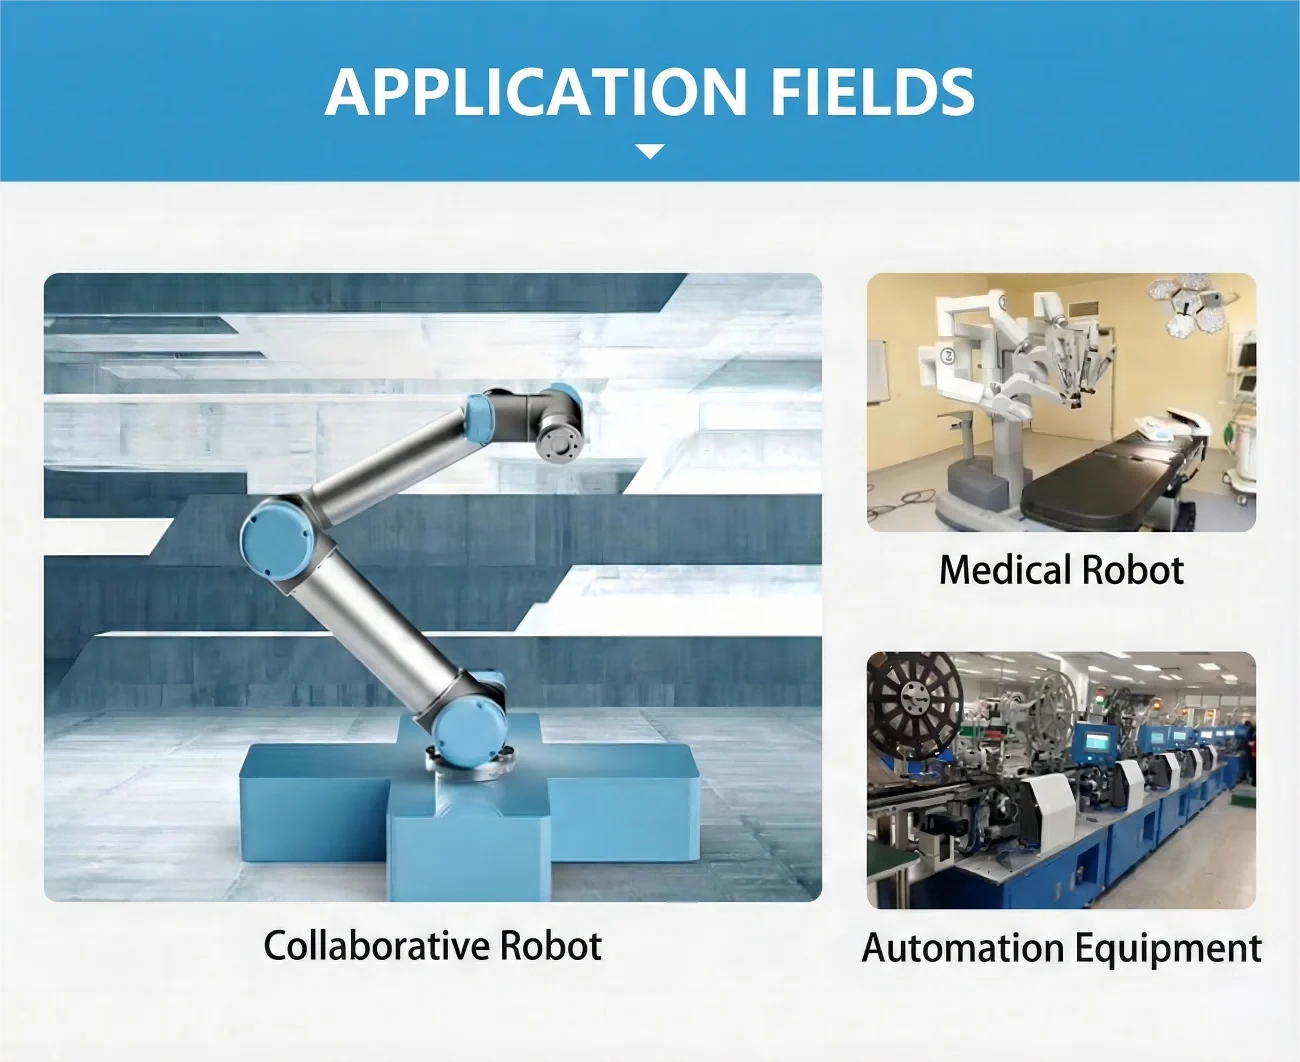
Семейство конфигурируемых роботизированных ротационных актуаторов ZeroErr eRob 110 I предназначено для совместимых роботов, медицинских роботов и автоматизированного оборудования.
Конфигурации
Выберите версию CANopen или EtherCAT, с тормозом или без, а также необходимое передаточное отношение и опции многовращения и крутящего момента.
- Выбор версий: CANopen или EtherCAT; с тормозом или без тормоза.
- Выбор передаточных отношений: 50, 80, 100, 120 или 160.
- Выбор многовращения и крутящего момента: с многовращением или без, и с крутящим моментом или без.
Особенности
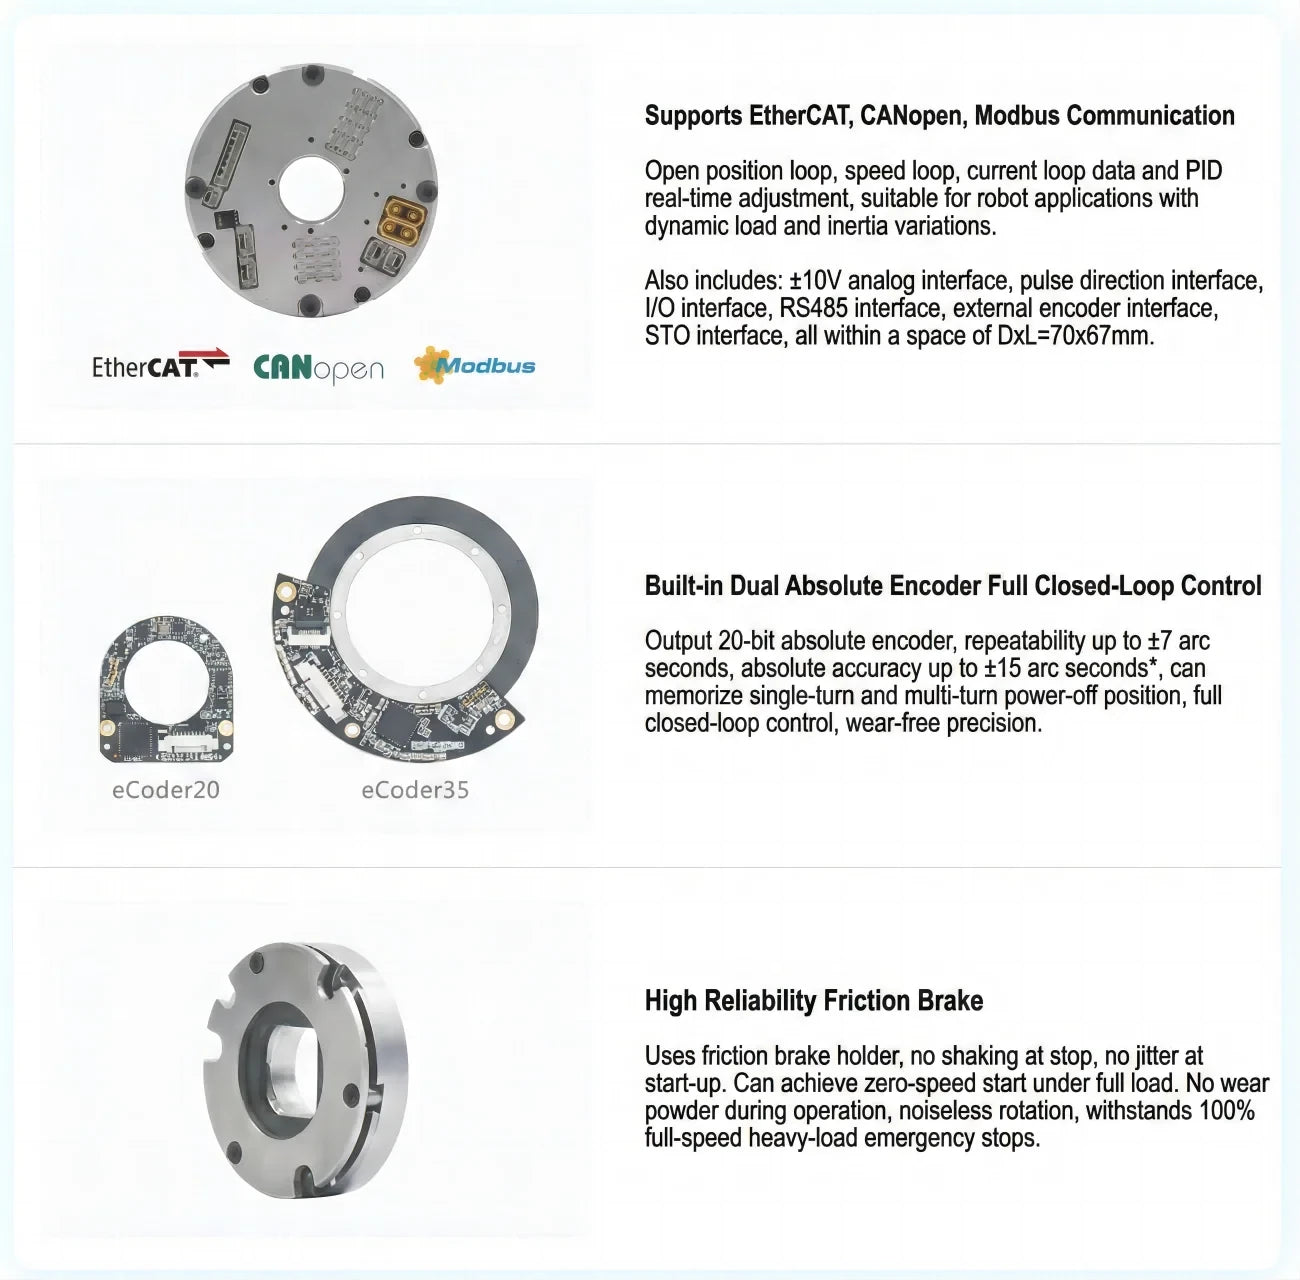
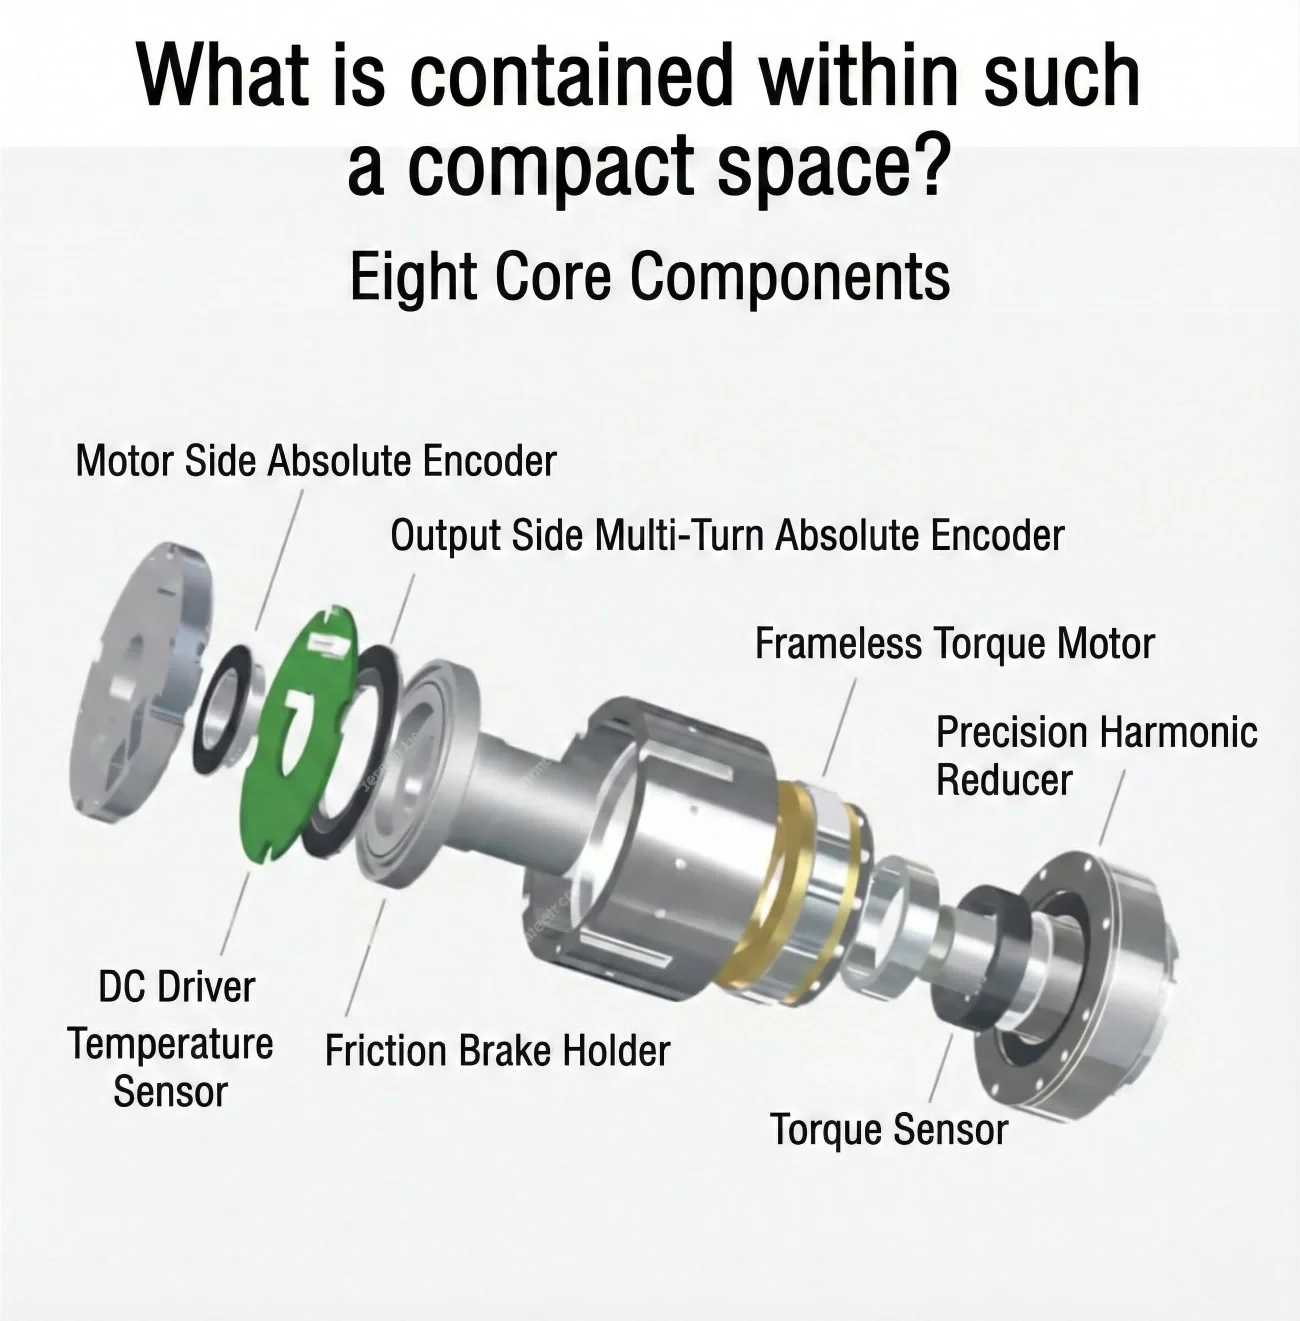
Основные элементы модуля включают абсолютный энкодер на стороне мотора, безрамный крутящий мотор, прецизионный гармонический редуктор, DC-драйвер и датчик температуры.
Коммуникационные возможности включают EtherCAT, CANopen и Modbus.Модуль предоставляет данные о открытой позиции, скорости и токе, с реальной настройкой PID и встроенным полным замкнутым управлением с двойным абсолютным энкодером.
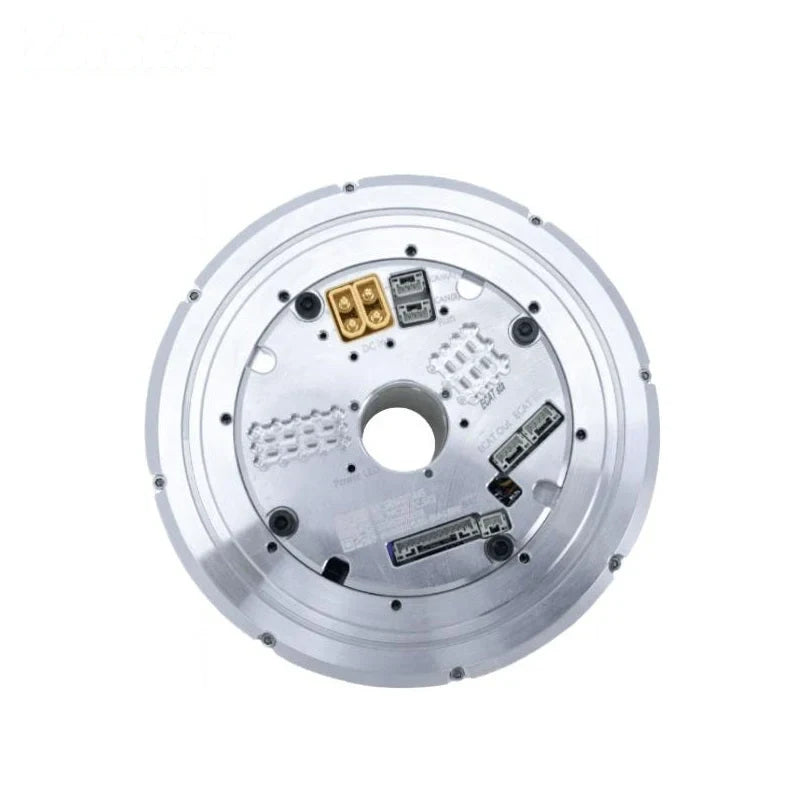
Для версий ротационных актуаторов EtherCAT и CANopen документация перечисляет дополнительные интерфейсы RS485, Pulse/DIR, I/O, ±10 V аналоговый, внешний энкодер и STO.
Энкодер может запоминать позицию при отключении питания как для одного оборота, так и для нескольких оборотов, в зависимости от выбранной конфигурации энкодера.
Конфигурации с тормозом используют высоконадежный фрикционный тормоз. Его заявленные характеристики включают стабильную остановку, запуск с нулевой скоростью под полной нагрузкой, отсутствие питания во время работы, бесшумное вращение и экстренную остановку при 100% полной скорости под тяжелой нагрузкой.
Технические характеристики
Техническая таблица предоставляет следующие значения для своих колонок передаточных отношений 25-50, 25-80 и 25-100 с волновым деформацией.
| Параметр | Значение (Соотношение 25-50) | Значение (Соотношение 25-80) | Значение (Соотношение 25-100) |
|---|---|---|---|
| Модель | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Передаточное отношение редуктора с волновым механизмом | 25-50 | 25-80 | 25-100 |
| Максимальный крутящий момент для старта и остановки (Нм) | 127 | 178 | 204 |
| Допустимый max.value при среднем нагрузочном моменте (Нм) | 72 | 113 | 140 |
| Номинальный крутящий момент (Нм) | 51 | 82 | 87 |
| Допустимый максимальный мгновенный крутящий момент (Нм) | 242 | 332 | 369 |
| Макс.выходная скорость вращения (об/мин) |
60 |
37.5 | 30 |
| Мощность мотора (Вт) |
723 |
723 | 723 |
| Входное напряжение питания (В) | 48В (±10%) Пожалуйста, убедитесь, что вы прочитали "Сравнение импульсного источника питания и ePower" и главу 3 "Руководства пользователя eRob Rotary Actuator" для получения четких инструкций по питанию модуля eRob. |
48В (±10%) Пожалуйста, убедитесь, что вы прочитали "Сравнение импульсного источника питания и ePower" и главу 3 "Руководства пользователя eRob Rotary Actuator" для получения четких инструкций по питанию модуля eRob. |
48V (±10%) Пожалуйста, убедитесь, что вы прочитали "Сравнение импульсного источника питания и ePower" и главу 3 "Руководства пользователя eRob Rotary Actuator" для получения четких инструкций по питанию модуля eRob. |
| Инерция выходного вала волновой передачи (г-мм²) | 717286 | 717286 | 717286 |
| Масса выходного вала волновой передачи (КГ) |
0.56 |
0.56 | 0.56 |
| Внешний диаметр*длина | 110*80.2мм | 110*80.2мм | 110*80.2мм |
| Инерция входа редуктора с волновым деформацией (г-мм²) | 308632 | 308632 | 308632 |
| Масса входа редуктора с волновым деформацией (КГ) | 0.53 | 0.53 | 0.53 |
| Вес (КГ) | 2.57 | 2.57 | 2.57 |
| Общие параметры | ID: 18мм, IP защита:IP54*, Модель тормоза: фрикционный тормоз | ID: 18мм, IP защита:IP54*, Модель тормоза: фрикционный тормоз | ID: 18мм, IP защита:IP54*, Модель тормоза: фрикционный тормоз |
| Дополнительное устройство |
Тип связи: EtherCAT / CANopen/Modbus, Разрешение выходного энкодера: 19 бит. Повторяемость/Точность: ±7/±15 угловых секунд или ±10/±25 угловых секунд. |
Тип связи: EtherCAT / CANopen/Modbus, Разрешение выходного энкодера: 19 бит. Повторяемость/Точность: ±7/±15 угловых секунд или ±10/±25 угловых секунд. | Тип связи: EtherCAT / CANopen/Modbus, Разрешение выходного энкодера: 19 бит. Повторяемость/Точность: ±7/±15 угловых секунд или ±10/±25 угловых секунд. |
| Ротационный актуатор версии EtherCAT |
Дополнительный интерфейс: RS485, Pulse/DIR, I/O, ±10V аналоговый и STO. |
Дополнительный интерфейс: RS485, Pulse/DIR, I/O, ±10V аналоговый и STO. | Дополнительный интерфейс: RS485, Pulse/DIR, I/O, ±10V аналоговый и STO. |
| Ротационный актуатор версии CANopen | Дополнительный интерфейс: RS485, Pulse/DIR, I/O, ±10V аналоговый и STO. | Дополнительный интерфейс: RS485, Pulse/DIR, I/O, ±10V аналоговый и STO. | Дополнительный интерфейс: RS485, Pulse/DIR, I/O, ±10V аналоговый и STO. |
- Повторяемость выходного абсолютного энкодера: до ±7 угловых секунд.
- Абсолютная точность выходного абсолютного энкодера: до ±15 угловых секунд.
Справка по версии
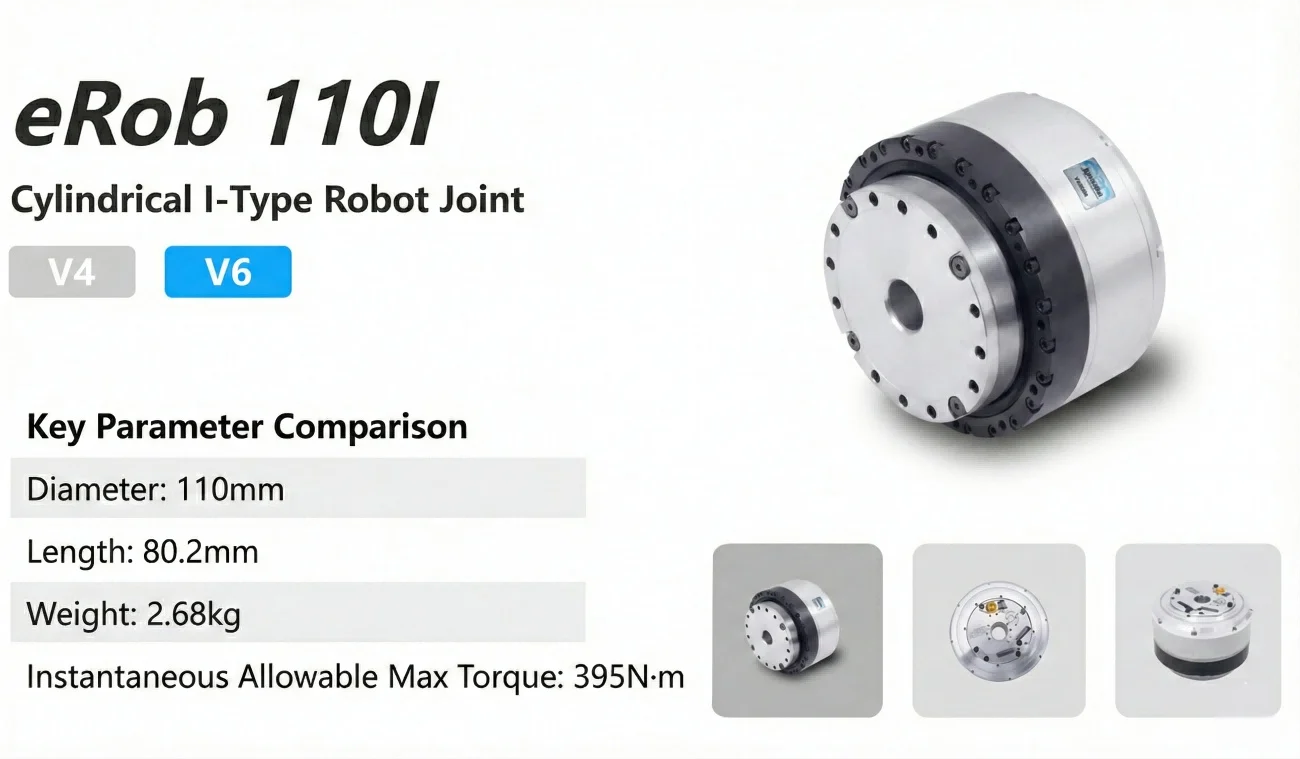
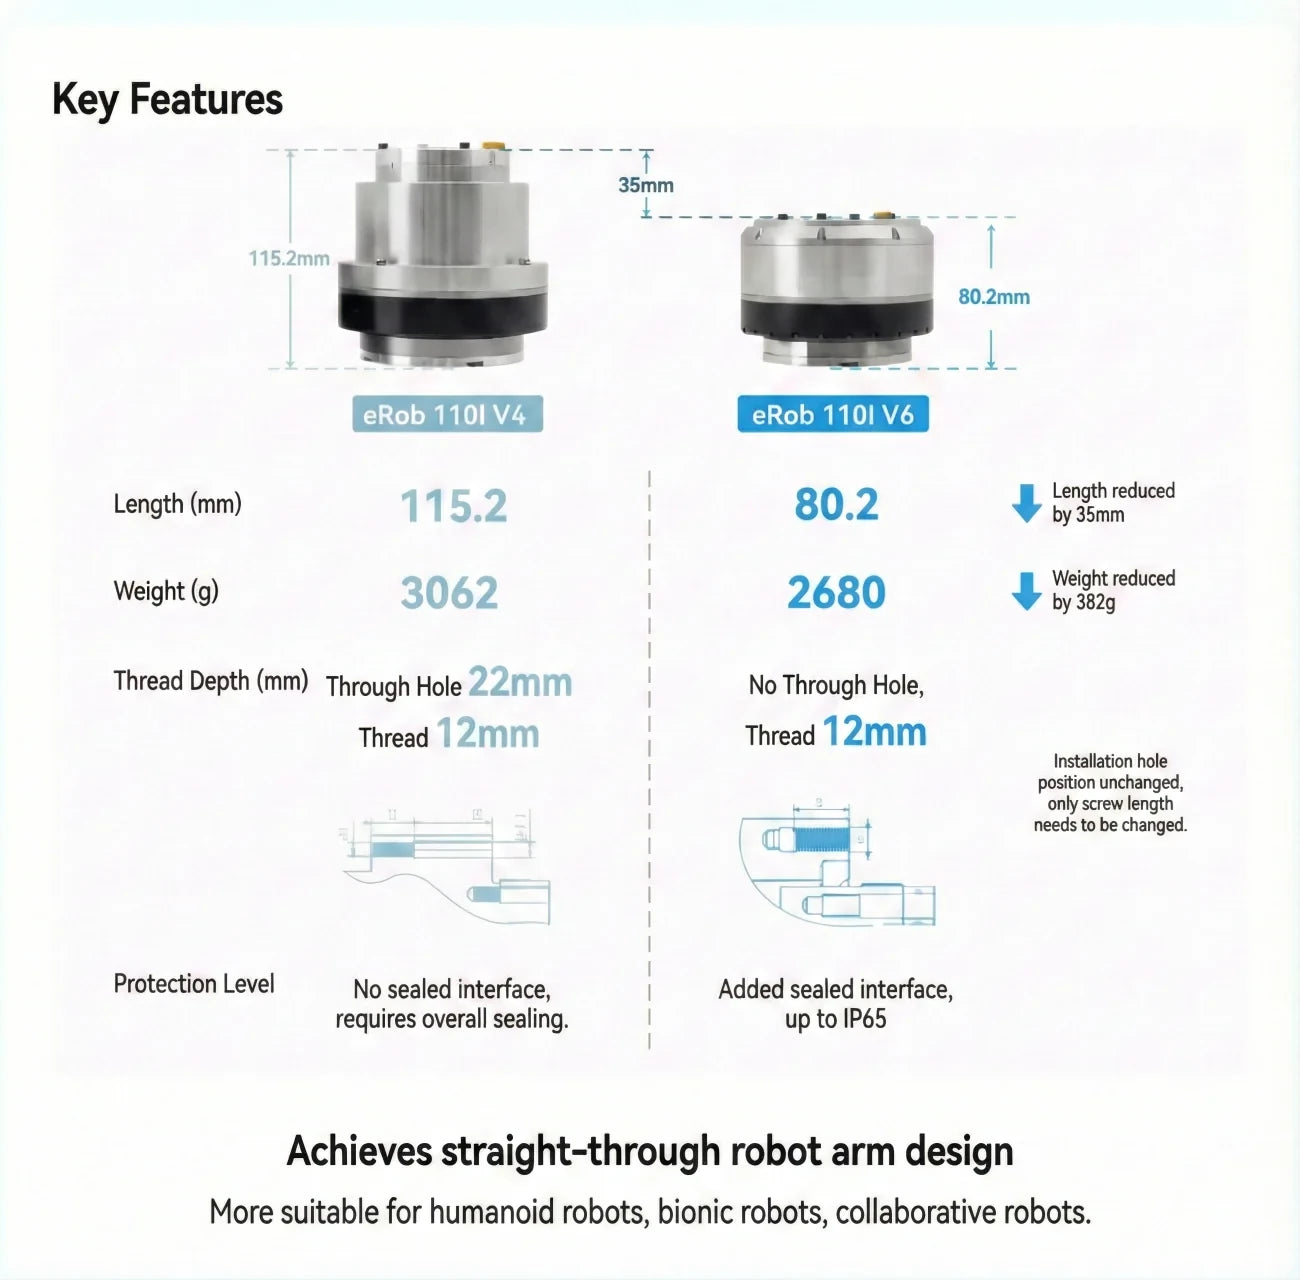
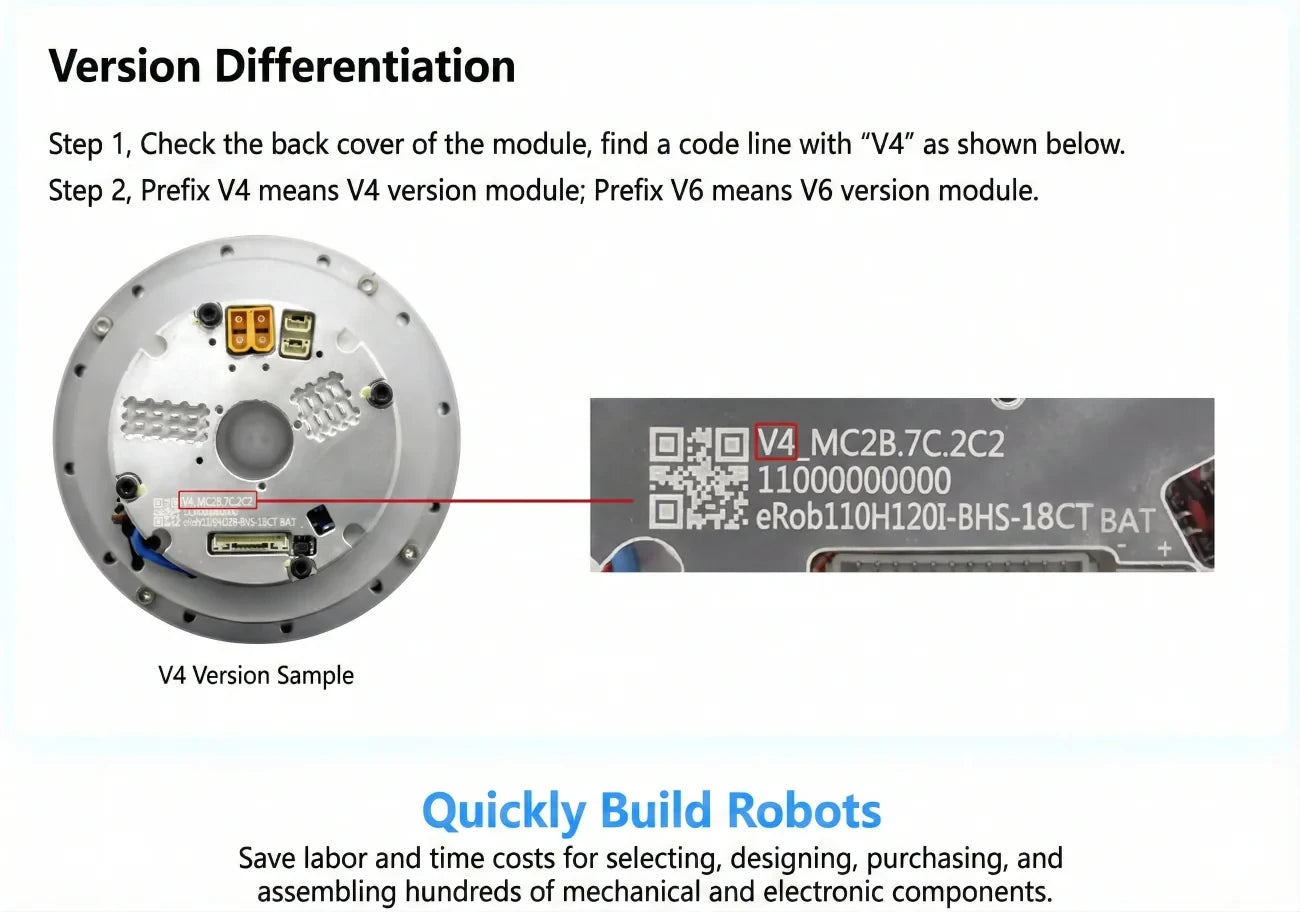
Справочные материалы различают модули eRob 110I V4 и V6 по префиксу V4 или V6 в строке кода на задней крышке. Эти обозначения не являются выбираемыми метками в этом списке, поэтому информация, специфичная для V4/V6, не должна применяться ко всем конфигурациям.
Применения
- Коллаборативные роботы
- Медицинские роботы
- Оборудование для автоматизации
- Гуманоидные роботы
- Роботизированные руки
- Экзоскелеты
- Четвероногие роботы
- AGV-автомобили
- ARU-роботы
Документы
Загрузки & Ресурсы
- Документ продукта (PDF)
- 3D модель — файл STEP (ZIP)
- 3D модель — файл STEP (ZIP)
- Чертеж установки (PDF)
- Чертеж установки (PDF)
Визуальные детали
Видео продукта
Спецификации и производительность
Опции и сравнение моделей
Примеры применения
Настройка и использование
Особенности и дизайн
Интерфейсы и подключения