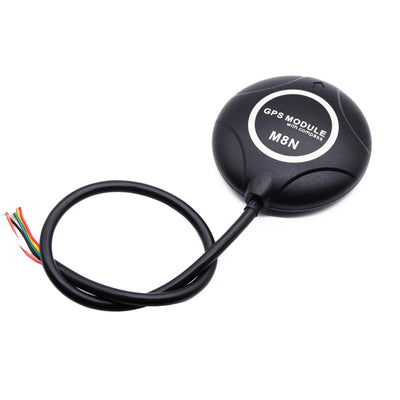
Beitian RTK Integrerad Positioneringsmodul för Fordonskontroll - BDS GPS Galileo GLONASS, TTL/USB/RS-232
Beitian RTK Integrerad Positioneringsmodul för Fordonskontroll - BDS GPS Galileo GLONASS, TTL/USB/RS-232
Beitian
Det gick inte att ladda hämtningstillgänglighet


Översikt
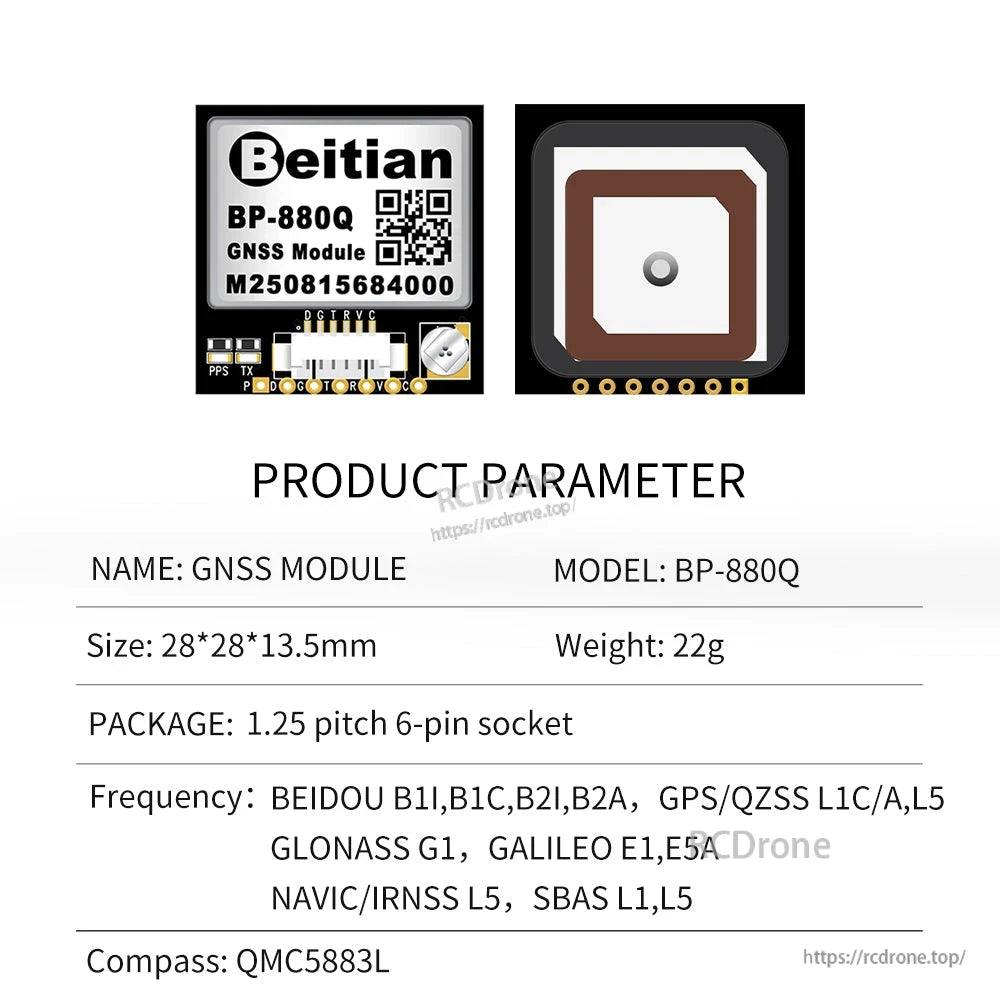
Beitian RTK integrerade positionsmodulserie är en multi-system, dual-frekvens GNSS mottagarmodul för fordonskontroll och mobil positionering. Den stöder BDS (BeiDou), GPS/QZSS, GLONASS, Galileo, NAVIC/IRNSS och SBAS-signaler (modellberoende), och erbjuder TTL / RS-232 / USB-nivå seriell datautgång beroende på vald modell.
Nyckelfunktioner
- Multi-system dual-frekvens GNSS mottagning (BeiDou B1I/B1C/B2I/B2a; GPS/QZSS L1C/A, L5; GLONASS G1; Galileo E1, E5a; NAVIC/IRNSS L5; SBAS L1, L5) (modellberoende)
- Stöder RTK centimeter-nivå positionering (RTK noggrannhet: Horisontell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP)
- Högpresterande utgång: standard baud rate 115200 bps; maximal 2000000 bps; RTK uppdateringsfrekvens upp till 10 Hz
- Tid noggrannhet (1PPS): 20ns
- Låg strömförbrukning: 30mA/5.0V; ingångsspänning DC 3.6V-5.5V (typisk 5.0V)
- Dual-lager antennstruktur (staplad antenndesign)
- TX och PPS indikatorlampor
- Konfigurationen stöder bibehållande efter strömavbrott (FLASH-relaterad beskrivning tillhandahållen för BP-280 indikatorer tabell)
Specifikationer
Tillgängliga modellval (Shopify-alternativ)
- BP-250; BP-280; BP-280B; BP-280U; BP-289; BP-289B; BP-357; BP-357B; BP-357U; BP-357U; BP-880Q
BP-280 modulens huvudprestandaindikatorer (tabell visas)
| Chip | B1501NK |
| Mottagartyp |
BeiDou B1I, B1C, B2I, B2a GPS/QZSS L1C/A, L5 GLONASS G1 Galileo E1, E5a NAVIC/IRNSS L5 SBAS L1, L5 |
| Standardpositionssystem | Beidou, GPS, GLONASS, Galileo, NAVIC/IRNSS |
| Augmenteringssystem | SBAS, QZSS |
| Kanal | 200 |
| Känslighet |
Spårning & Navigation: -163dBm Återförvärv: -159dBm Kallstart: -148dBm Varmstart: -159dBm |
| Noggrannhet |
GNSS (RMS): Horisontell 1.5m CEP; Vertikal 2m CEP DGNSS (RMS): Horisontell 0.4m+1ppm CEP; Vertikal 0.8m+1ppm CEP RTK (RMS): Horisontell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP |
| Tidsnoggrannhet (1PPS) | 20ns |
| Hastighetsnoggrannhet | 0.1m/s CEP |
| Förvärv |
Kallstart: <28s Varmstart: <1s AGPS Tid till första fix: <1.5s |
| Baud Rate | 9600~2000000bps, standard 115200bps, stöd för viloläge< |
| Nivå | TTL |
| Protokoll | NMEA, UBX |
| UBX Uttalande | PVT, SAT |
| FLASH | Stöd, konfiguration kan ändras, kommer inte att gå förlorad vid strömavbrott |
| Datauppdateringsfrekvens |
PVT: 20Hz (Maximalt) RAW: 20Hz (Maximalt) RTK: 10Hz (Maximalt) |
| RTK initieringstid | <10s (Typiskt) |
| RTK initieringspålitlighet | >99.9% |
| Arbetsbegränsningar |
Hög: 50,000m Hastighet: 500m/s Gravitationsacceleration: <4g |
| Spänning | DC 3.6V-5.5V, typisk: 5.0V |
| Ström | 30mA/5.0V |
| Storlek | 28*28*13.5mm |
| Vikt | 22g | Paket | 1.25/6P utan lås, horisontell SMD-kontakt |
| Temperatur |
Drift: -40 C ~ +85 C Lagring: -40 C ~ +105 C |
| Indikatorlampa |
TX-lampa: ström på, blå lampa blinkar, indikerar datautgång PPS-lampa: röd lampa inte tänd när GPS inte är fixerat, blinkar när det är fixerat |
BP-seriens modelljämförelse (multi-system dubbel-frekvenstabell visas)
| Modell | Chip | Arbetsläge | Kanal | Känslighet | GNSS noggrannhet | RTK noggrannhet | Tid noggrannhet (1PPS) | Hastighet noggrannhet | Kallstart | Varma starten | AGPS Tid till första fix | Baud-hastighet | Nivå | Protokoll | FLASH | Data uppdateringsfrekvens | Arbetsrestriktioner | Spänning | Ström | Storlek | Vikt | Länkare | Kompass | tråd |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| BP-250 | B1501NK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisontell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 25*25*12.2mm | 21g | 1.00 pitch 4pin kontakt | ||
| BP-250Q | B1501NK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 25*25*12.2mm | 21g | 1.00mm 6pins kontakt | QMC5883L | |
| BP-280 | B1501NK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisontell 1.5m CEP; Vertikal 2m CEP | Horisontell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stödjer viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz (Maximalt); RAW 20Hz (Maximalt); RTK 10Hz (Maximalt) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BP-280U | B1501NK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 4800bps-921600bps, standard 115200bps | PL2303SA chip TTL till USB-drivrutin, USB-nivå | NMEA-0183, UBX | I tanken | PVT 20Hz (max); RAW 20Hz (max); RTK 10Hz (max) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BP-357 | B1501TK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz (Maximalt); RAW 20Hz (Maximalt); RTK 10Hz (Maximalt) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 35*27*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BP-357U | B1501RK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 4800bps-921600bps, standard 115200bps | PL2303SA chip TTL till USB-drivrutin, USB-nivå | NMEA-0183, UBX | I tanken | PVT 20Hz (max); RAW 20Hz (max); RTK 10Hz (max) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 35*27*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BP-357Q | B1501TK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 35*27*13.5mm | 22g | 1.25 pitch 6-pin kontakt | QMC5883L | |
| BP-880Q | B1501NK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stödjer viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*15mm | 22g | 1.25 pitch 6-pin kontakt | QMC5883L | |
| BP-289 | B1501NK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stödjer viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*6mm | 8.5g | 1.25 pitch 6-pin kontakt | 15cm | |
| BP-289B | B1501NK | BeiDou B1I,B1C,B2I,B2a; GPS/QZSS L1C/A,L5; GLONASS G1; Galileo E1,E5a; NAVIC/IRNSS L5; SBAS L1,L5 | 200 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisontell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | RS-232 | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*6mm | 8.5g | 1.25 pitch 6-pin socket | 15cm |
BPD-seriens modelljämförelse (endast BeiDou-tabell visas)
| Modell | Chip | Arbetsläge | Kanal | Känslighet | GNSS noggrannhet | RTK noggrannhet | Tid noggrannhet (1PPS) | Hastighet noggrannhet | Kallstart | Varma start | AGPS Tid till första fix | Baud-hastighet | Nivå | Protokoll | FLASH | Datauppdateringshastighet | Arbetsbegränsningar | Spänning | Ström | Storlek | Vikt | Länkare | Kompass | tråd |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| BPD-250 | B1501BK | B11, B1C, B2I, B2a | 150 | Cold Start -148dBm; Hot Start -159dBm | Horisontell 1.5m CEP; Vertikal 2m CEP | Horisontell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stödjer viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 25*25*12.2mm | 21g | 1.00 pitch 4pin kontakt | ||
| BPD-250Q | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisontell 1.5m CEP; Vertikal 2m CEP | Horisontell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 25*25*12.2mm | 21g | 1.00mm 6pins kontakt | QMC5883L | |
| BPD-280 | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stödjer viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz (max); RAW 20Hz (max); RTK 10Hz (max) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BPD-280U | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 4800bps-921600bps, standard 115200bps | PL2303SA chip TTL till USB-drivrutin, USB-nivå | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BPD-357 | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz (Maximalt); RAW 20Hz (Maximalt); RTK 10Hz (Maximalt) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 35*27*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BPD-357U | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 4800bps-921600bps, standard 115200bps | PL2303SA chip TTL till USB-drivrutin, USB-nivå | NMEA-0183, UBX | I tanken | PVT 20Hz(Maximum); RAW 20Hz(Maximum); RTK 10Hz(Maximum) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 35*27*13.5mm | 22g | 1.25 pitch 6-pin kontakt | ||
| BPD-357Q | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stödjer viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz (Maximalt); RAW 20Hz (Maximalt); RTK 10Hz (Maximalt) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 35*27*13.5mm | 22g | 1.25 pitch 6-pin kontakt | QMC5883L | |
| BPD-880Q | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stödjer viloläge | TTL | NMEA-0183, UBX | I tanken< | PVT 20Hz (max); RAW 20Hz (max); RTK 10Hz (max) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*15mm | 22g | 1.25 pitch 6-pin kontakt | QMC5883L | |
| BPD-289 | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP< | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | TTL | NMEA-0183, UBX | I tanken | PVT 20Hz (max); RAW 20Hz (max); RTK 10Hz (max) | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*6mm | 8.5g | 1.25 pitch 6-pin kontakt | 15cm | |
| BPD-289B | B1501BK | B11, B1C, B2I, B2a | 150 | Kallstart -148dBm; Varmstart -159dBm | Horisonell 1.5m CEP; Vertikal 2m CEP | Horisonell 0.01m+1ppm CEP; Vertikal 0.02m+1ppm CEP | 20ns | 0.1m/s CEP | <28s | <1s | <1.5s | 9600~2000000bps, standard 115200bps, stöd för viloläge | RS-232 | I tanken | PVT 20Hz (Maximalt); RAW 20Hz (Maximalt); RTK 10Hz (Maximalt)< | Hög 50,000m; Hastighet 500m/s; Gravitationsacceleration <4g | DC 3.6V-5.5V, typisk: 5.0V | 30mA/5.0V | 28*28*6mm | 8.5g | 1.25 pitch 6-pin socket | 15cm |
Pin-definition (tabell visas)
| PIN | Namn | I/O | Beskrivning | Egenskap |
|---|---|---|---|---|
| 1 | 1PPS | O | 1PPS, låg nivå före positionering, 1s period efter positionering, hög nivå 100ms sekundpulsutgång | Pulsen kan användas för synkronisering eller tidtagning. Vänligen lämna den oansluten om den inte används. |
| 2 | GND | G | Mark | Mark |
| 3 | TX | O | UART kommunikationsgränssnitt, TTL-nivå | GPS datoutgångspinne |
| 4 | RX< | I | UART kommunikationsgränssnitt, TTL-nivå | GPS datainmatningspinne |
| 5 | VCC | I | Huvudströmförsörjning, DC-ingång | DC 3.6V-5.5V; 5.0V rekommenderas |
| 6 | RST | I | Systemåterställning | Låg nivå är effektiv |
Maskinritning anrop (dimensionsdiagram visas)
- Yttre storlek anrop: 28.00 B10.2
- Inre anrop: 25.00; 18.00; 18.00
- Sido vy anrop: 11.6 B10.3; 0.80; 2.50; 4.00; 4.00; 0.50MAX; 12.6
- Framifrån vyutrop: 25.3; 18.3; 2.54; 12.70
Tillämpningar
- Intelligent körning
- Droner
- Släntundersökning / släntmätning
- Obemannade båtar
- Precision jordbruk
- Körprovsträning
För hjälp med förhandsval (BP vs BPD-varianter, TTL/USB/RS-232 utgångsval och matchande kabel/anslutning), kontakta [email protected].
Konfiguration / Felsökning
- Anslut till en dator med en USB till TTL-adapter för konfiguration.
- USB till TTL nivåkonverteringskabel noterad: PL-2303HX/TA chip.
Vad som ingår
- Vald RTK-modul x1
- Seriekabel för motsvarande modul x1
Obs: Den inkluderade listan är endast för referens; detaljerad konfiguration bör baseras på kundens krav.
Detaljer
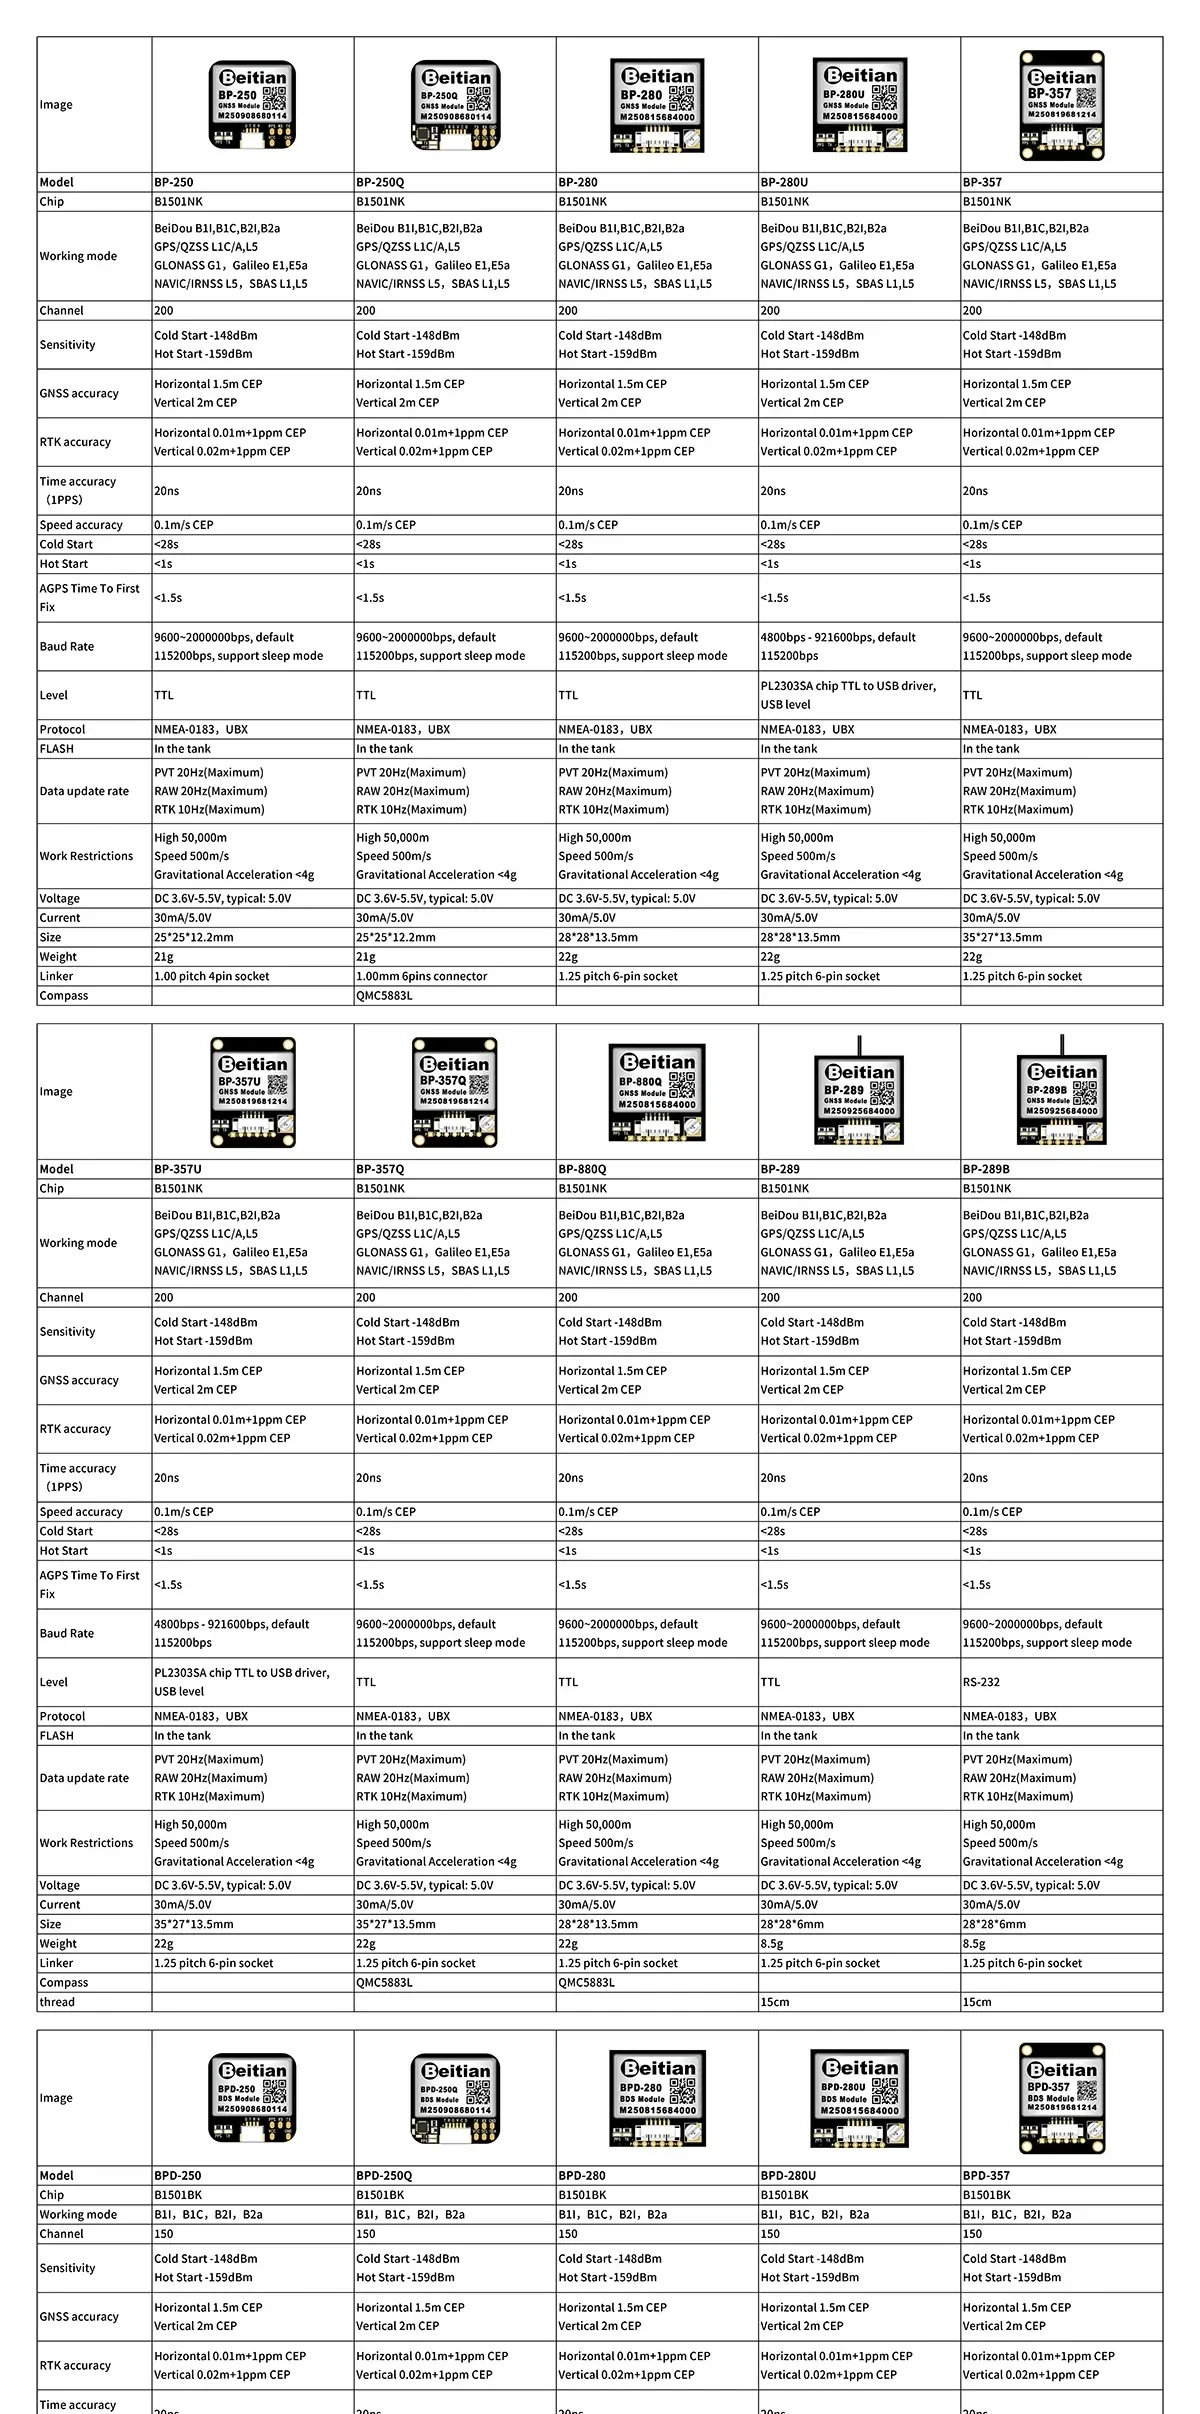
Välj rätt Beitian RTK-modulvariant genom att jämföra chipsets, GNSS-bandstöd och gränssnittsalternativ mellan modeller.
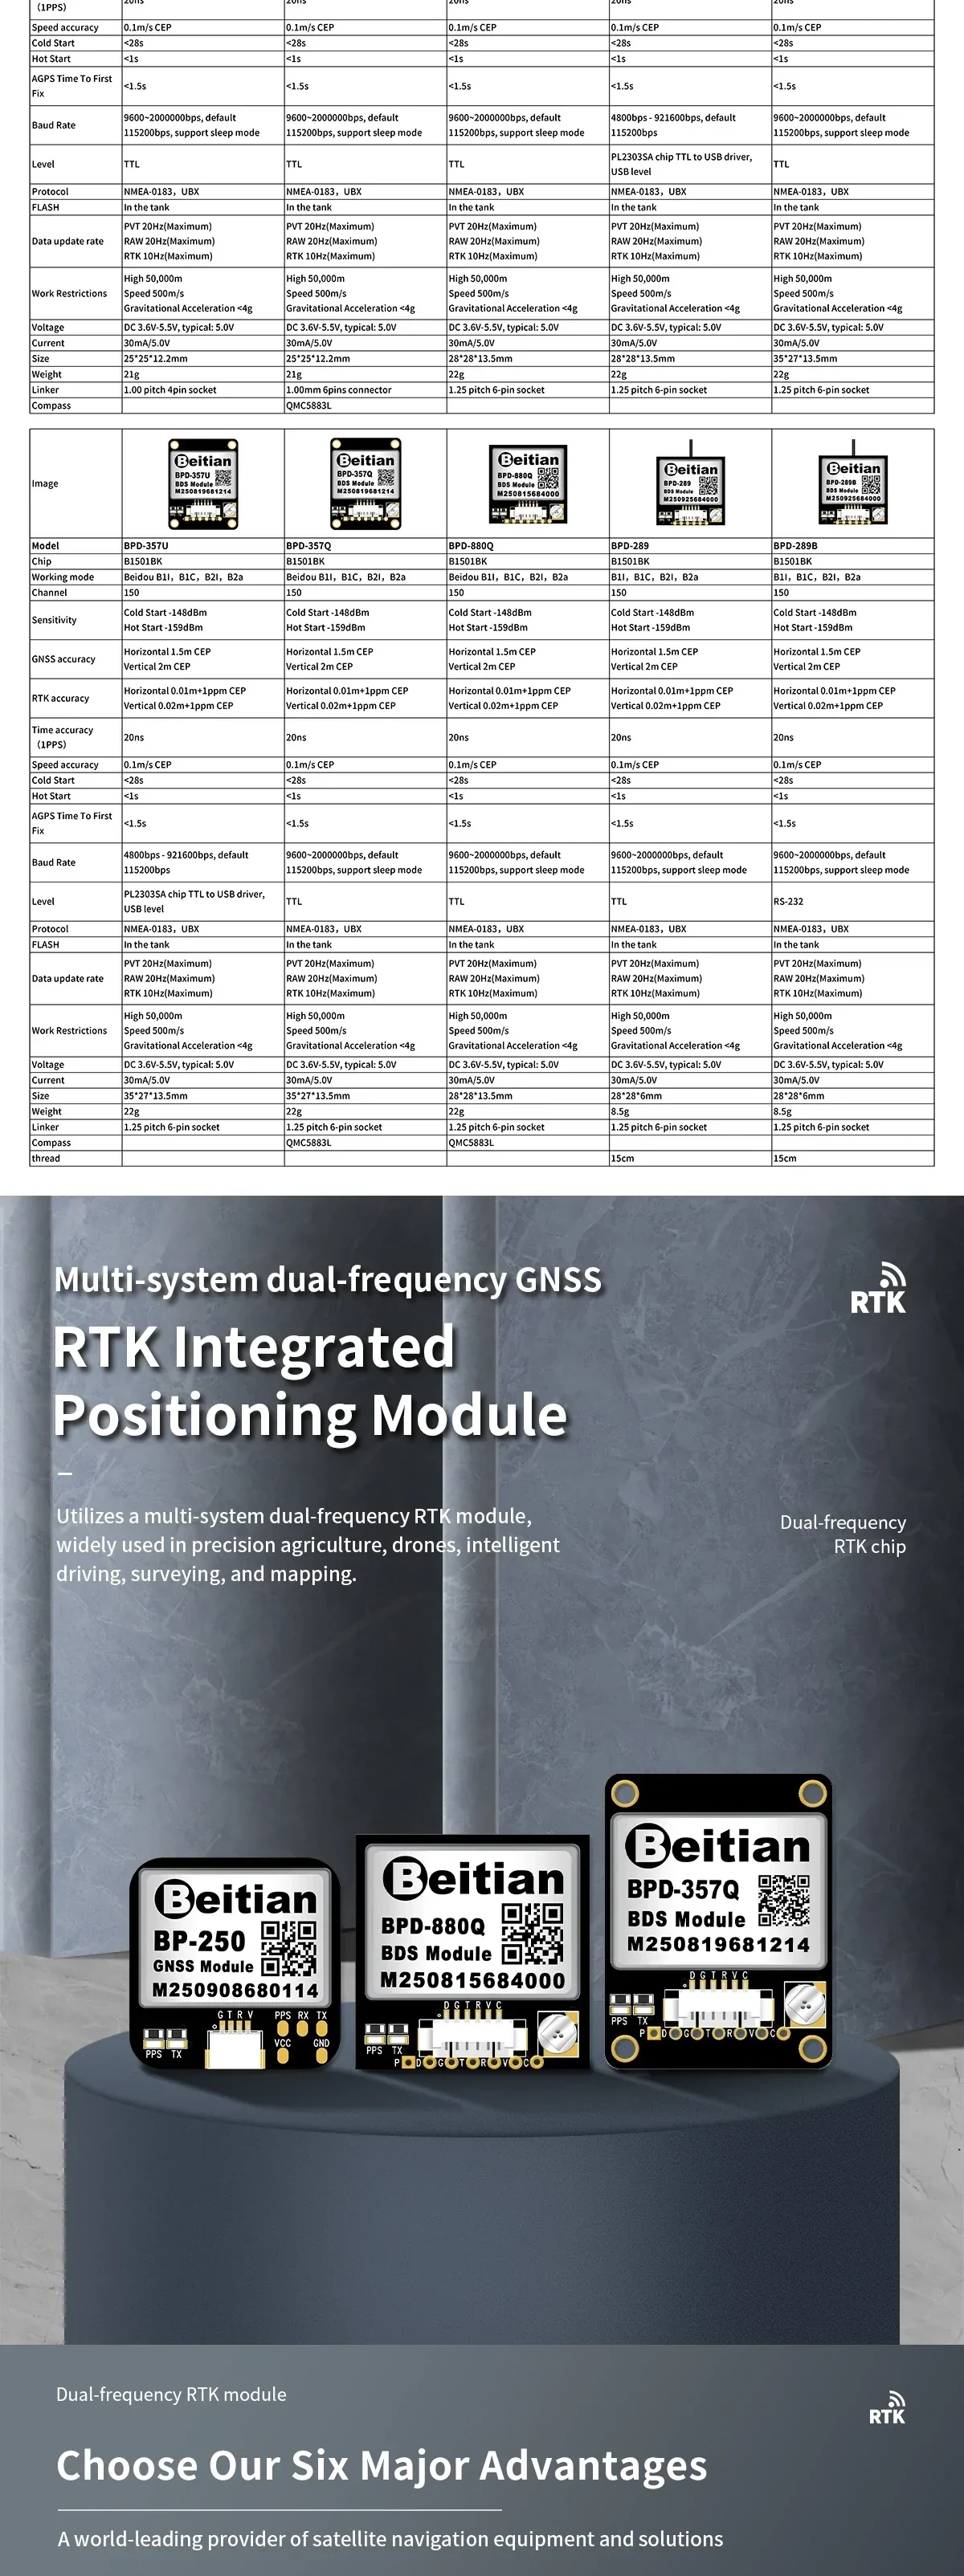
Multi-system, dual-frekvens GNSS-mottagning och RTK-stöd kombineras i en kompakt modulserie designad för fordonskontroll och mobil positionering.
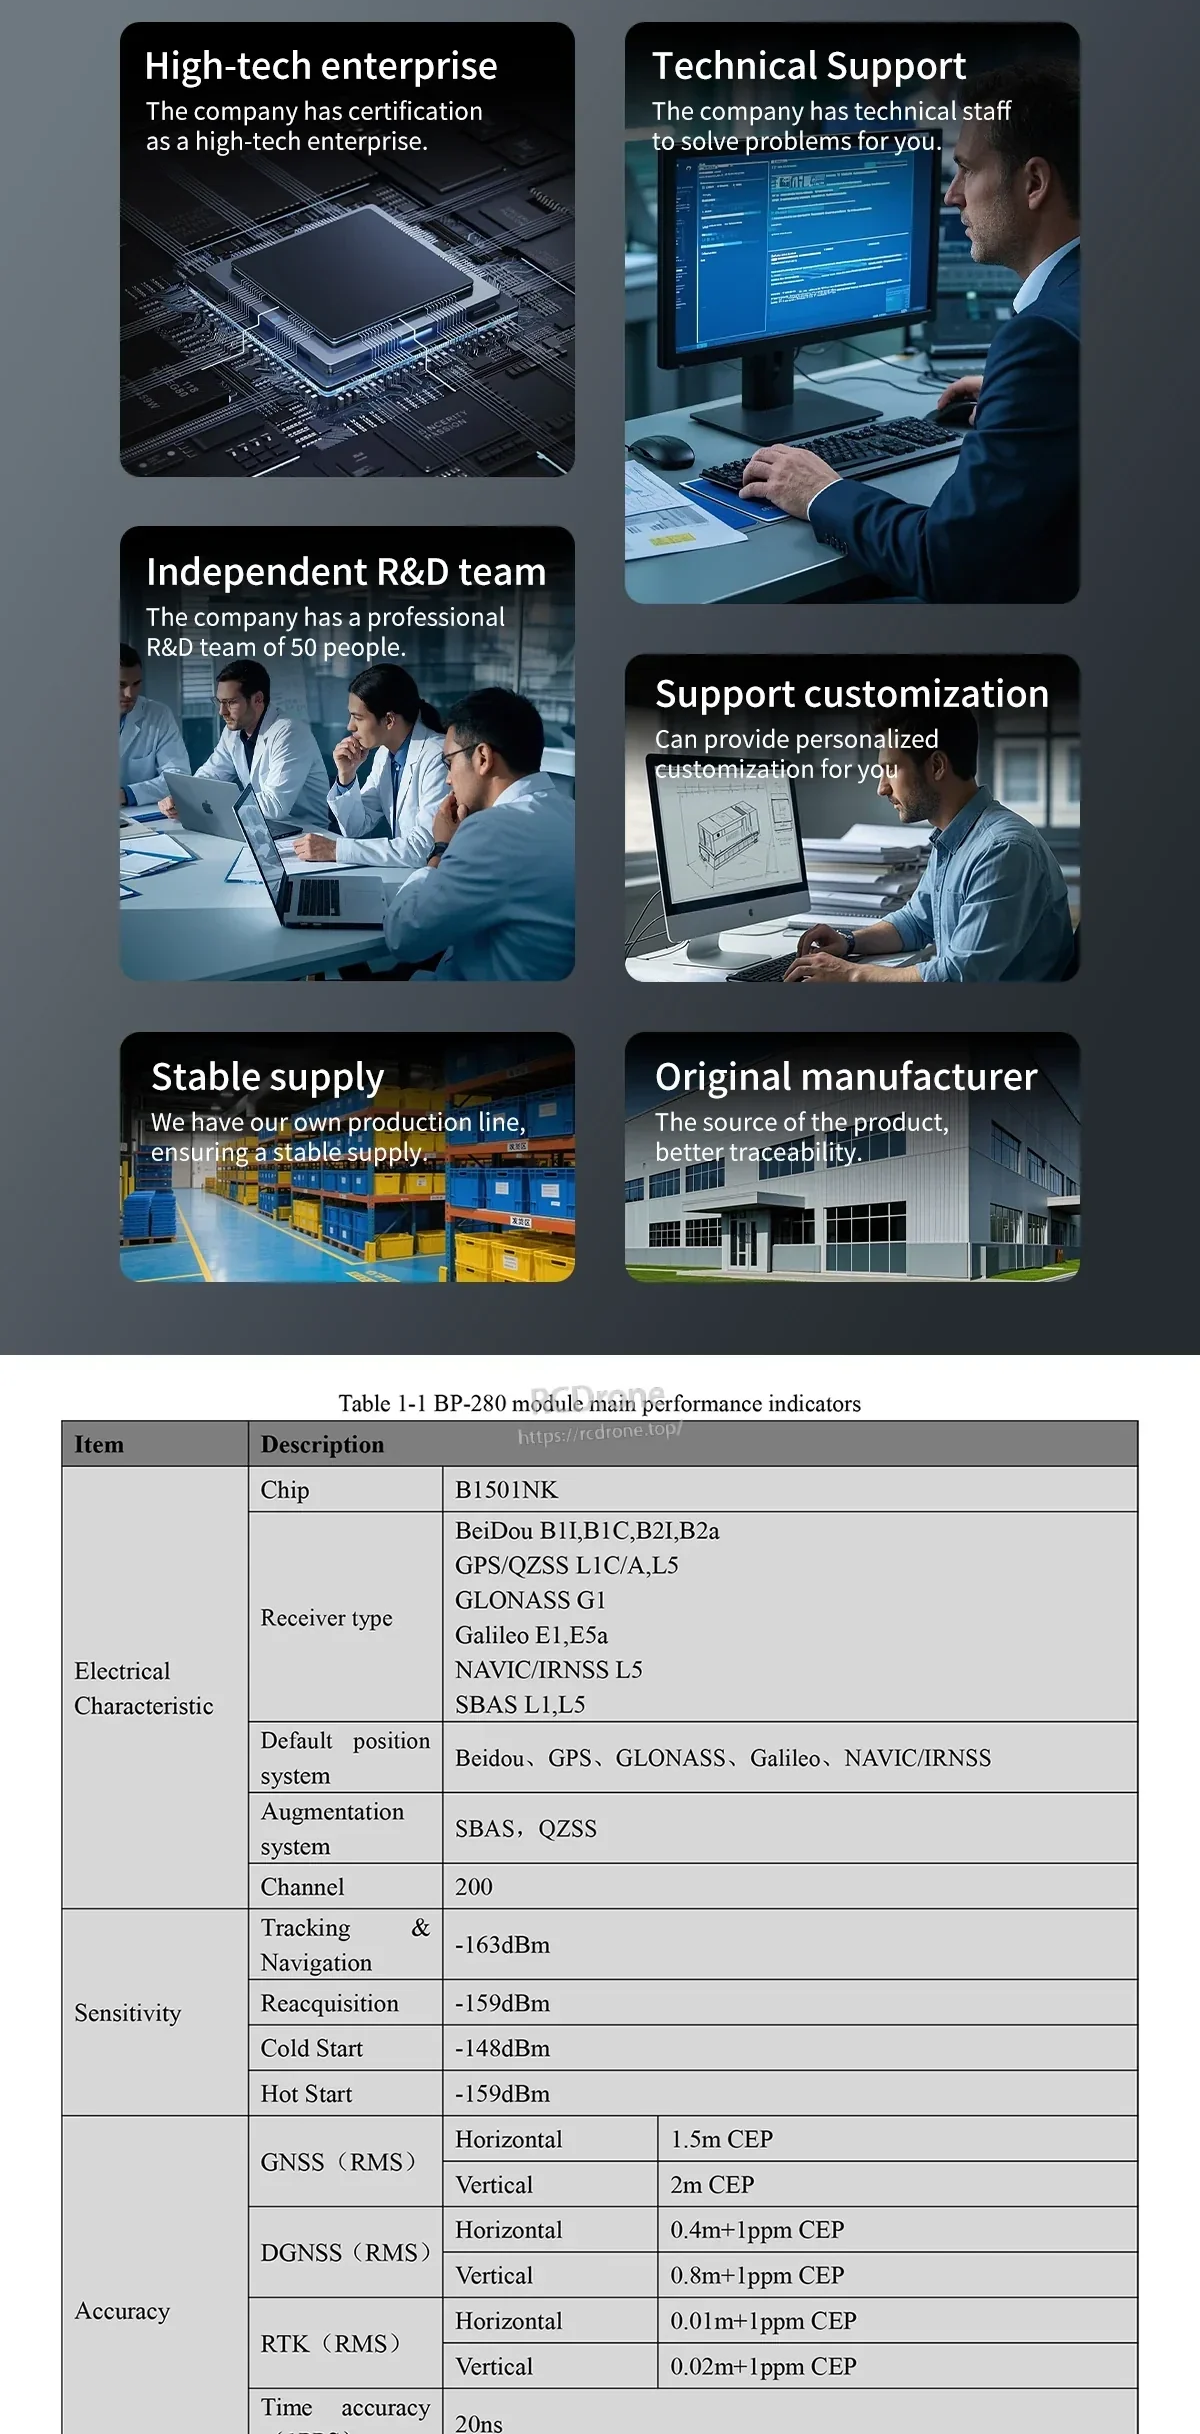
För ingenjörs- och produktionsanvändning sammanfattar BP-280 indikatorbordet mottagarens prestanda, känslighet och RTK-noggrannhetsmål på ett ställe.
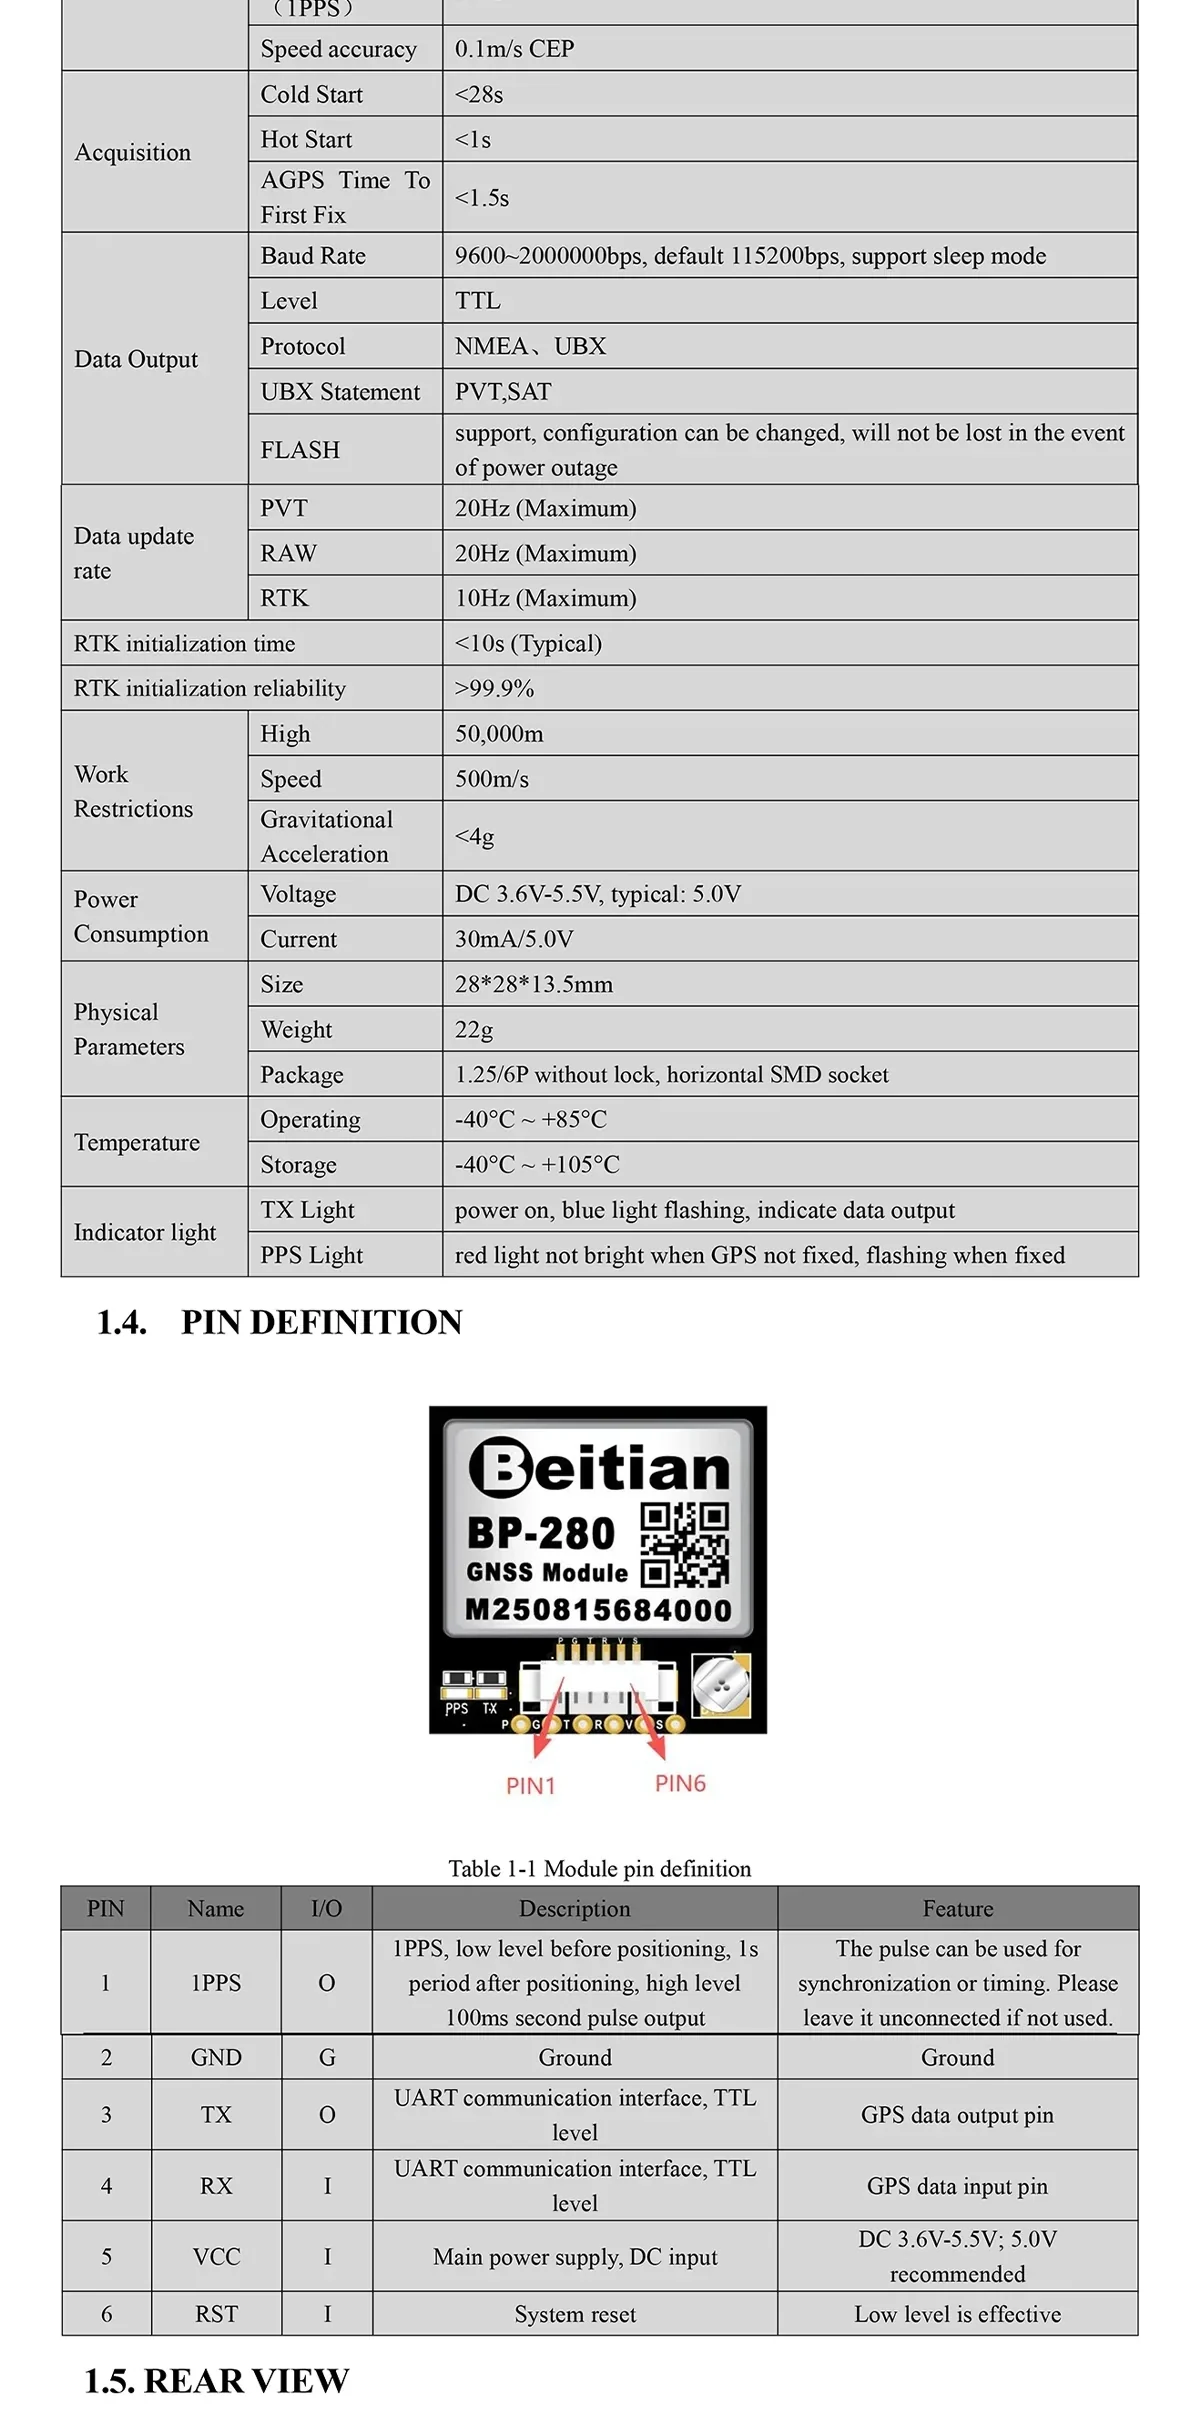
Pin-definitioner hjälper till att påskynda integrationen för TTL-nivå seriell utgång, PPS-timing, strömförsörjning och återställningskontroll.
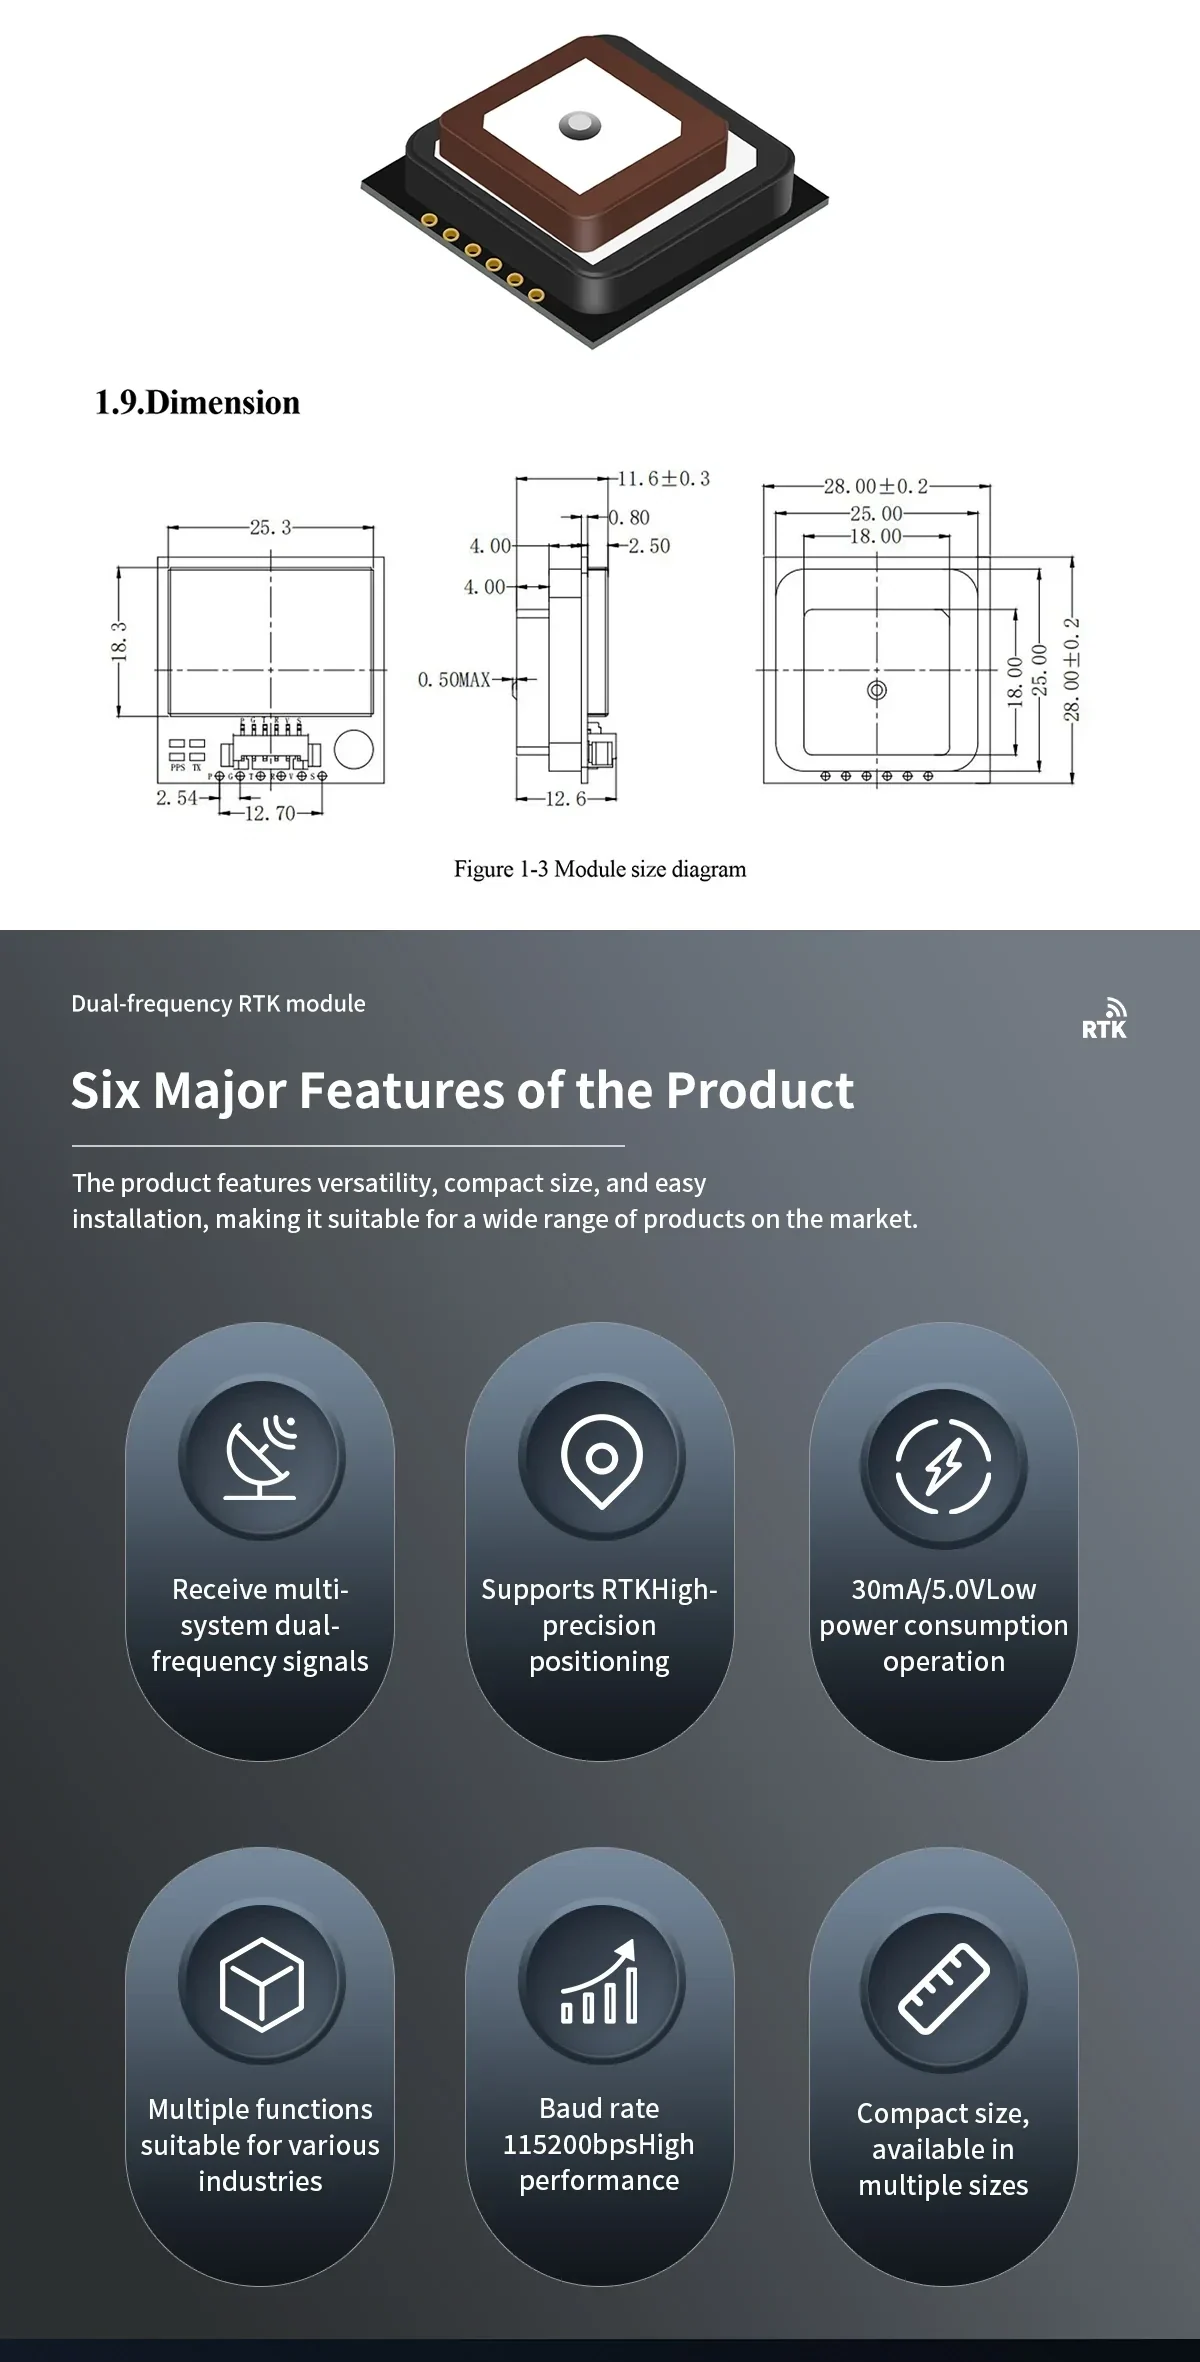
Kompakt 28×28×13.5 mm storlek stödjer täta installationer samtidigt som en staplad antennstruktur bibehålls.
Bred konstellations täckning förbättrar positionsrobustheten för mobila plattformar som arbetar i komplexa miljöer.
Hög baud-rate utdata och upp till 10 Hz RTK-uppdateringar passar applikationer som behöver snabba, stabila positionsdata och exakt tidtagning.
Centimeter-nivå RTK kapabilitet är kopplad med låg strömförbrukning för alltid-på fordon och robotikimplementationer.
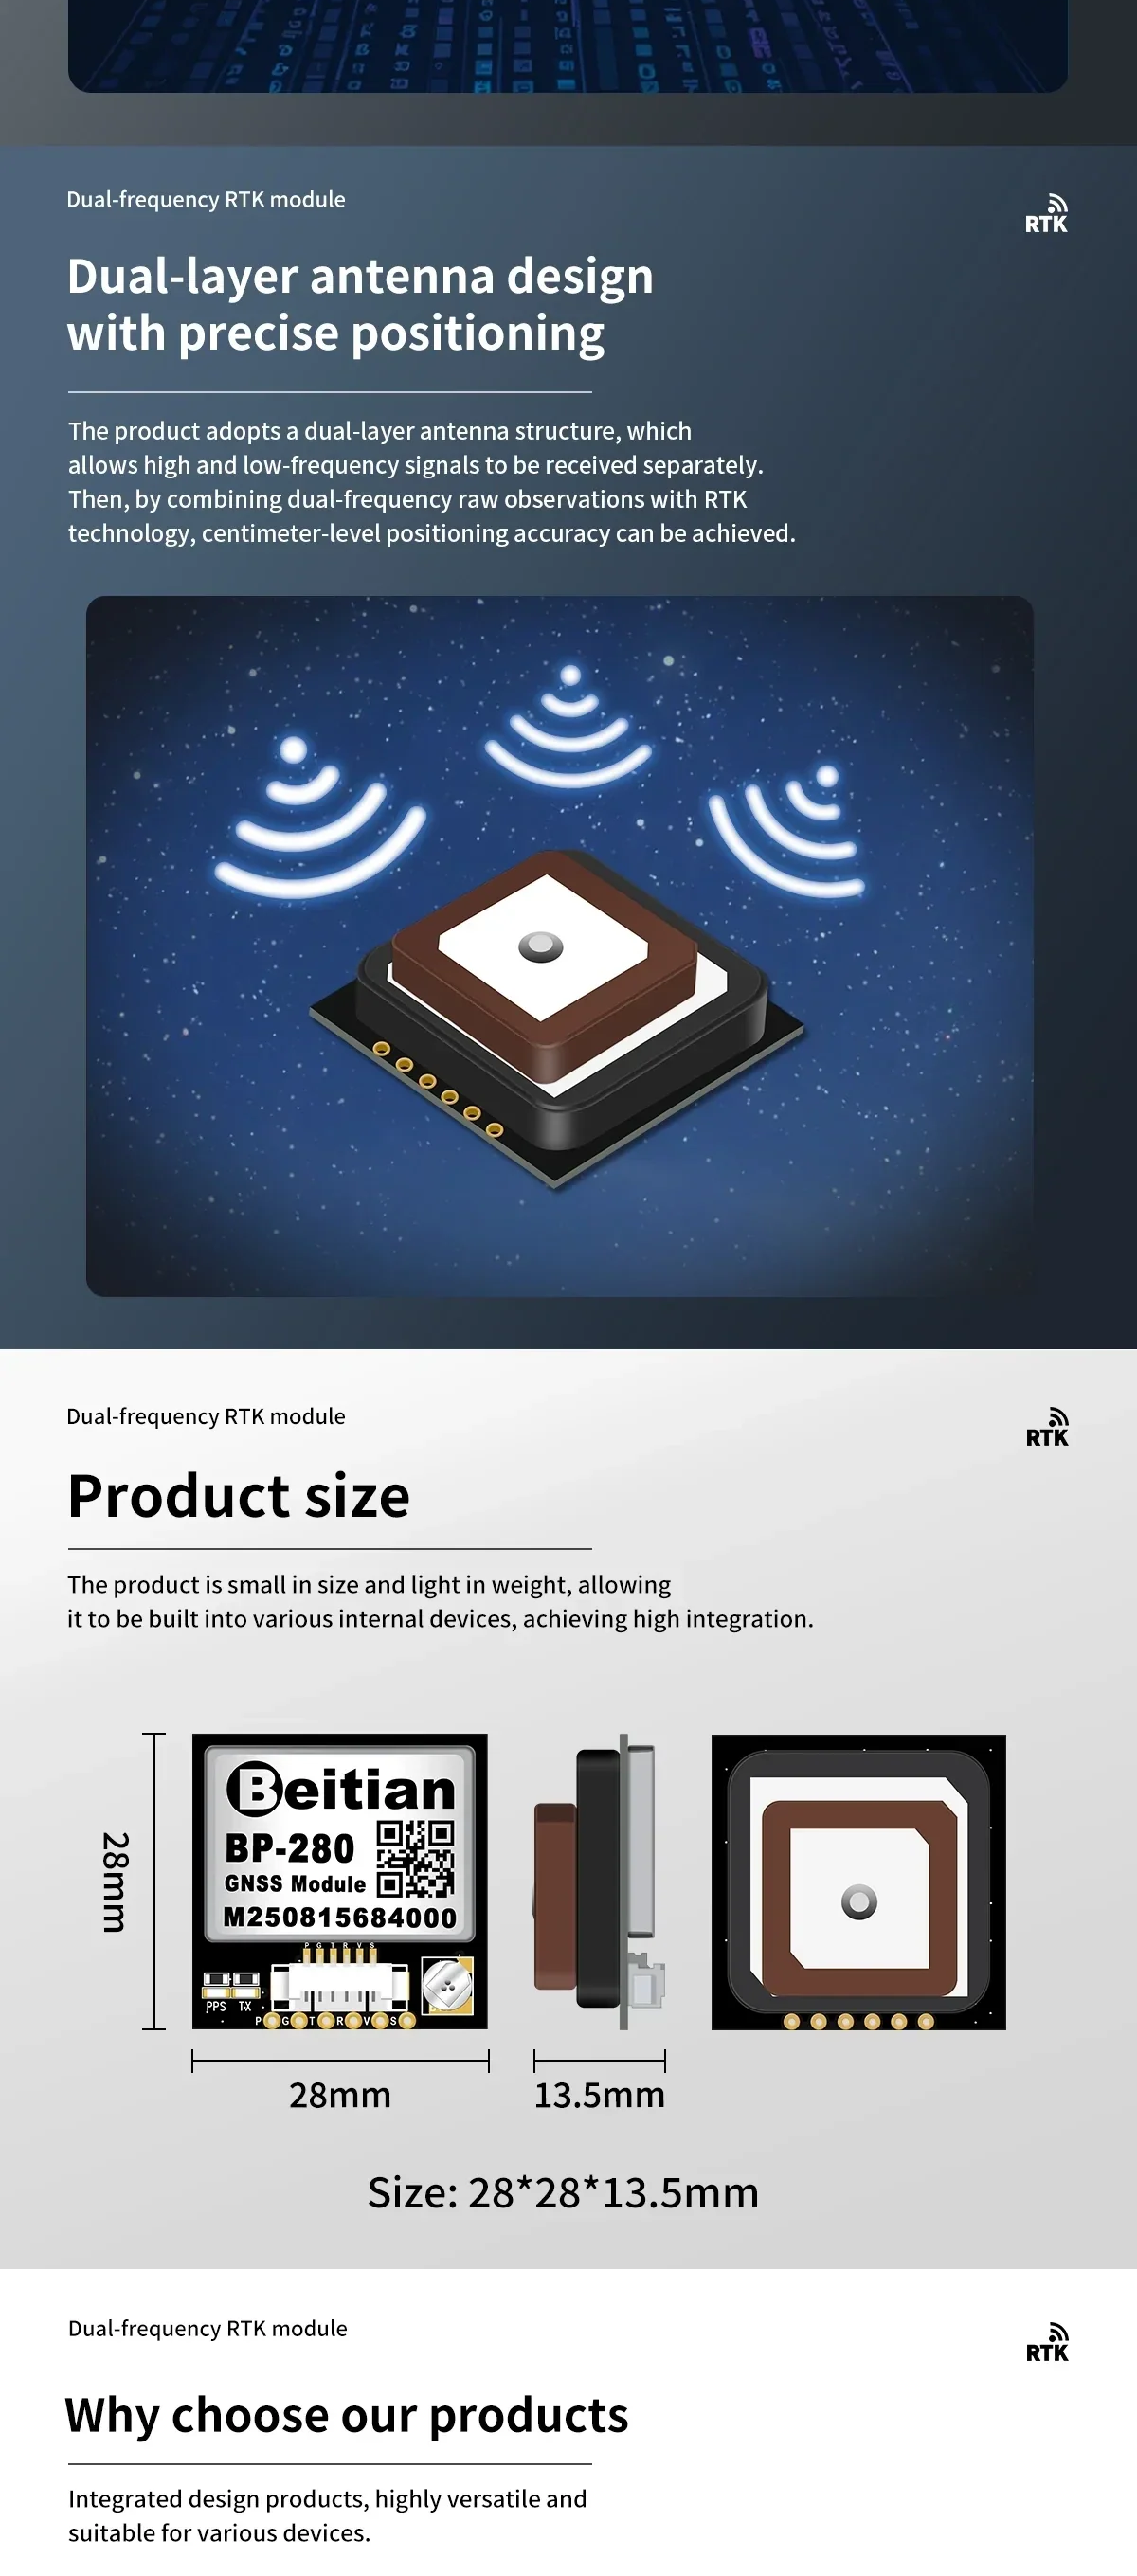
En staplad antenndesign stödjer multifrekvensmottagning samtidigt som modulens fotavtryck hålls litet.
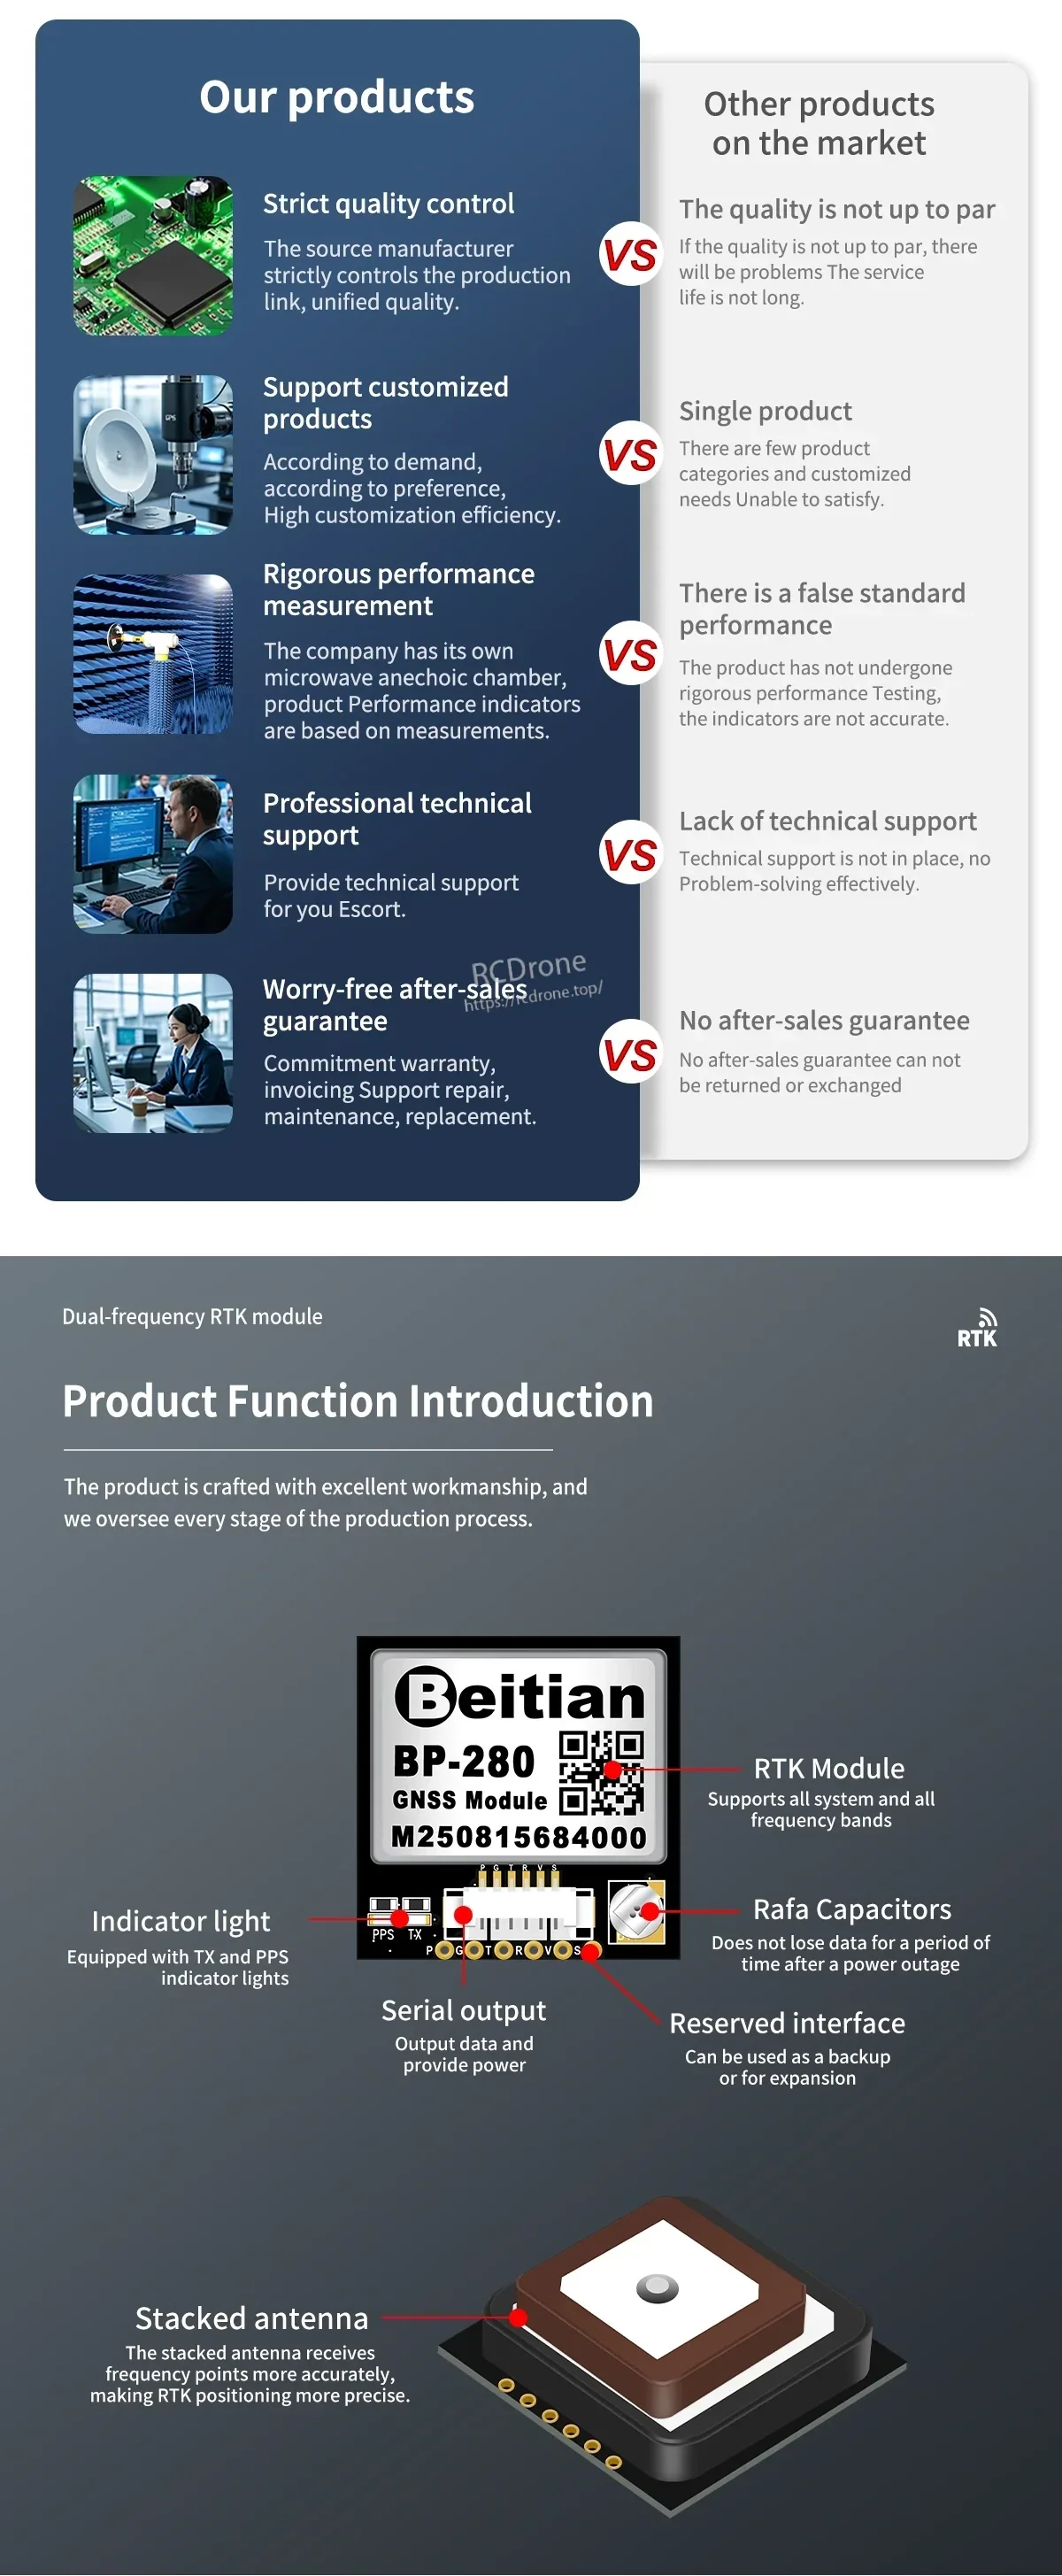
Tydlig märkning av indikator LED-lampor, seriell utdata, RF-gränssnitt och detaljer om staplad antenn hjälper till att bekräfta modulens layout före installation.
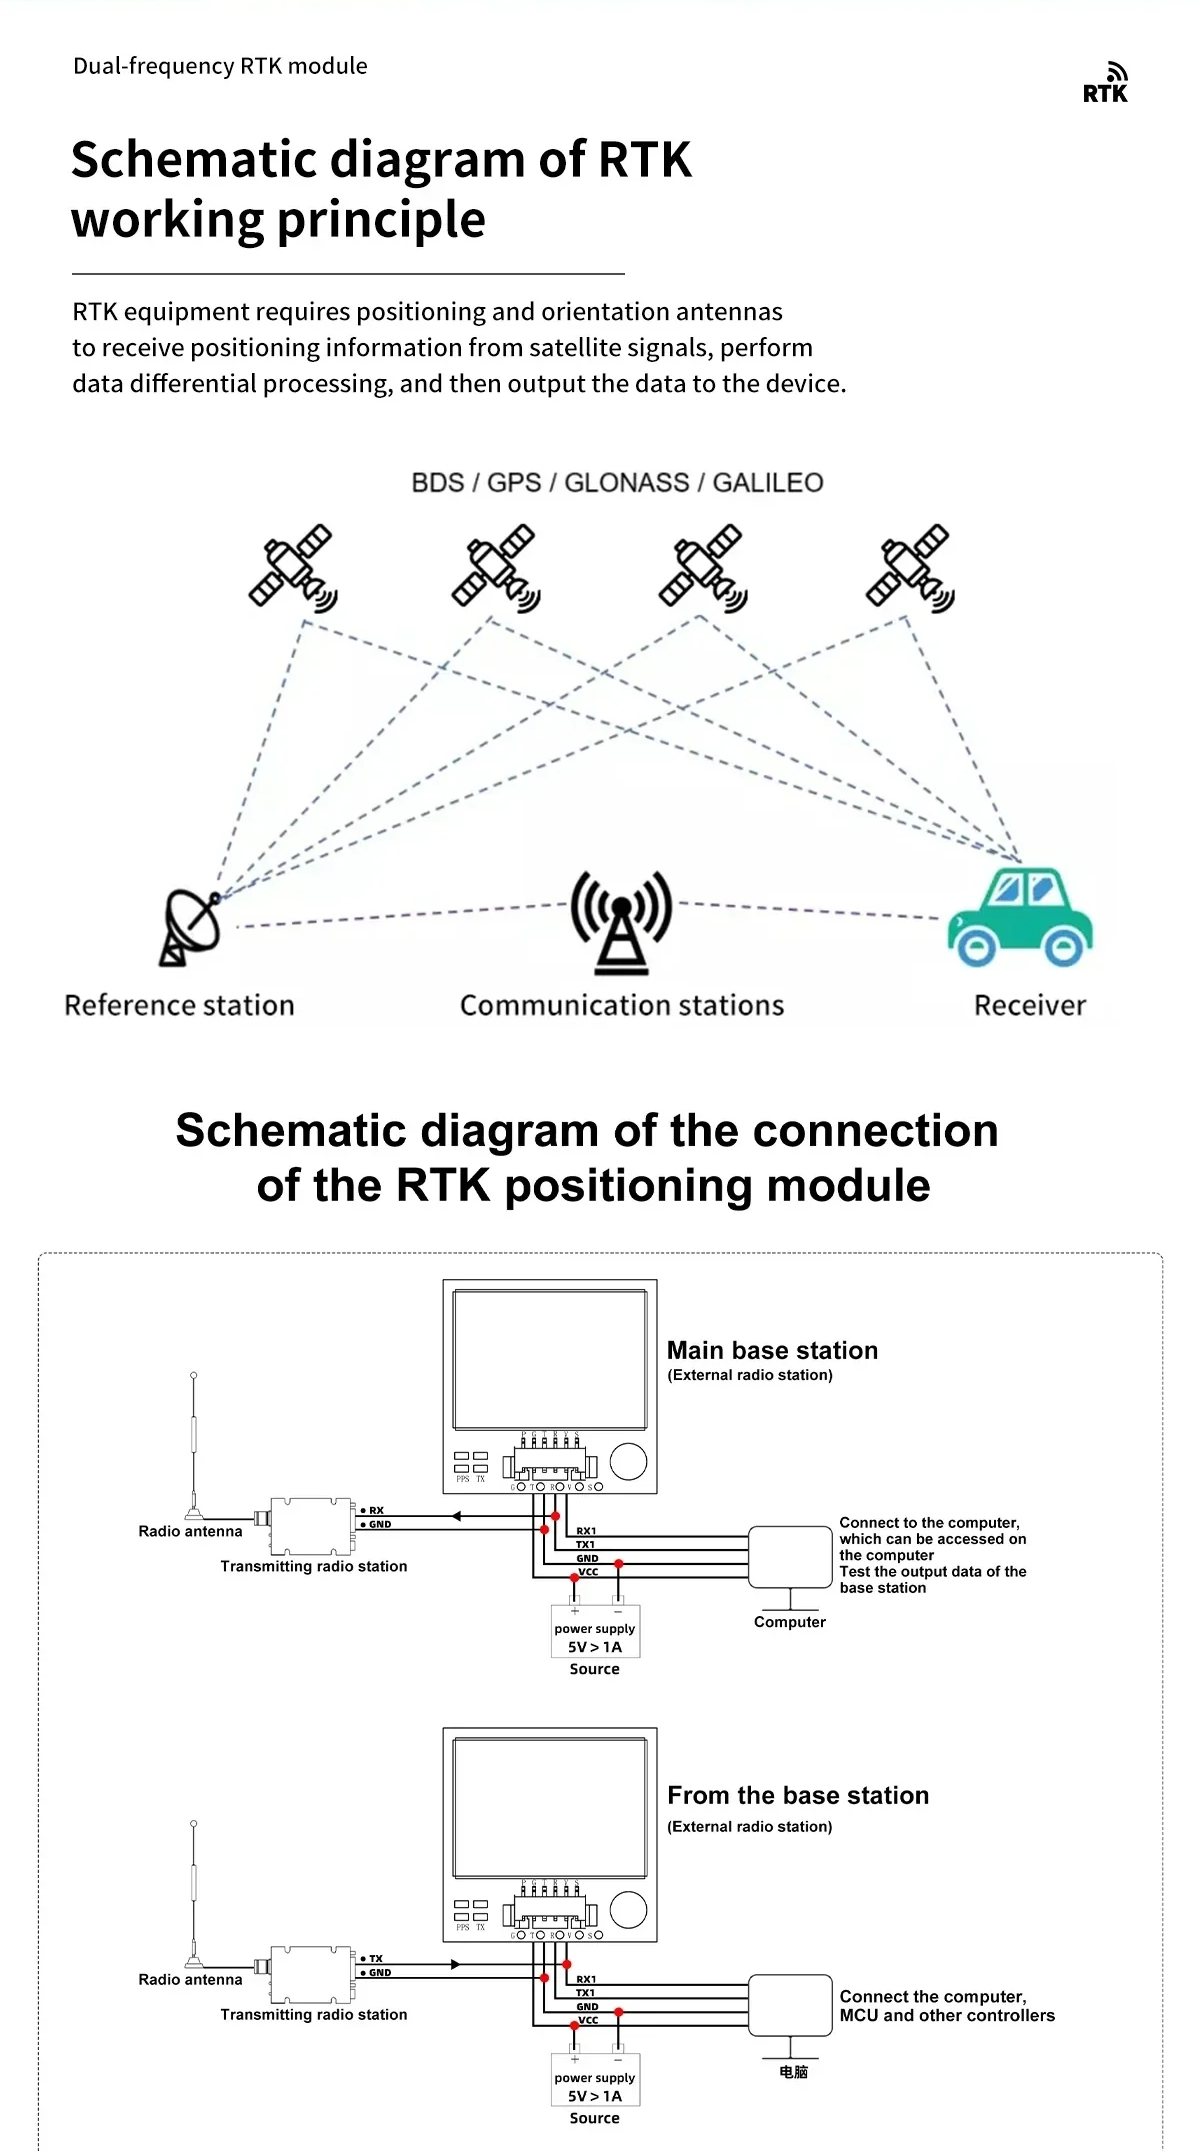
RTK-positionering använder en basstations korrigeringslänk för att förbättra rovernoggrannheten; anslutningsdiagrammet skisserar en typisk integrationsväg.
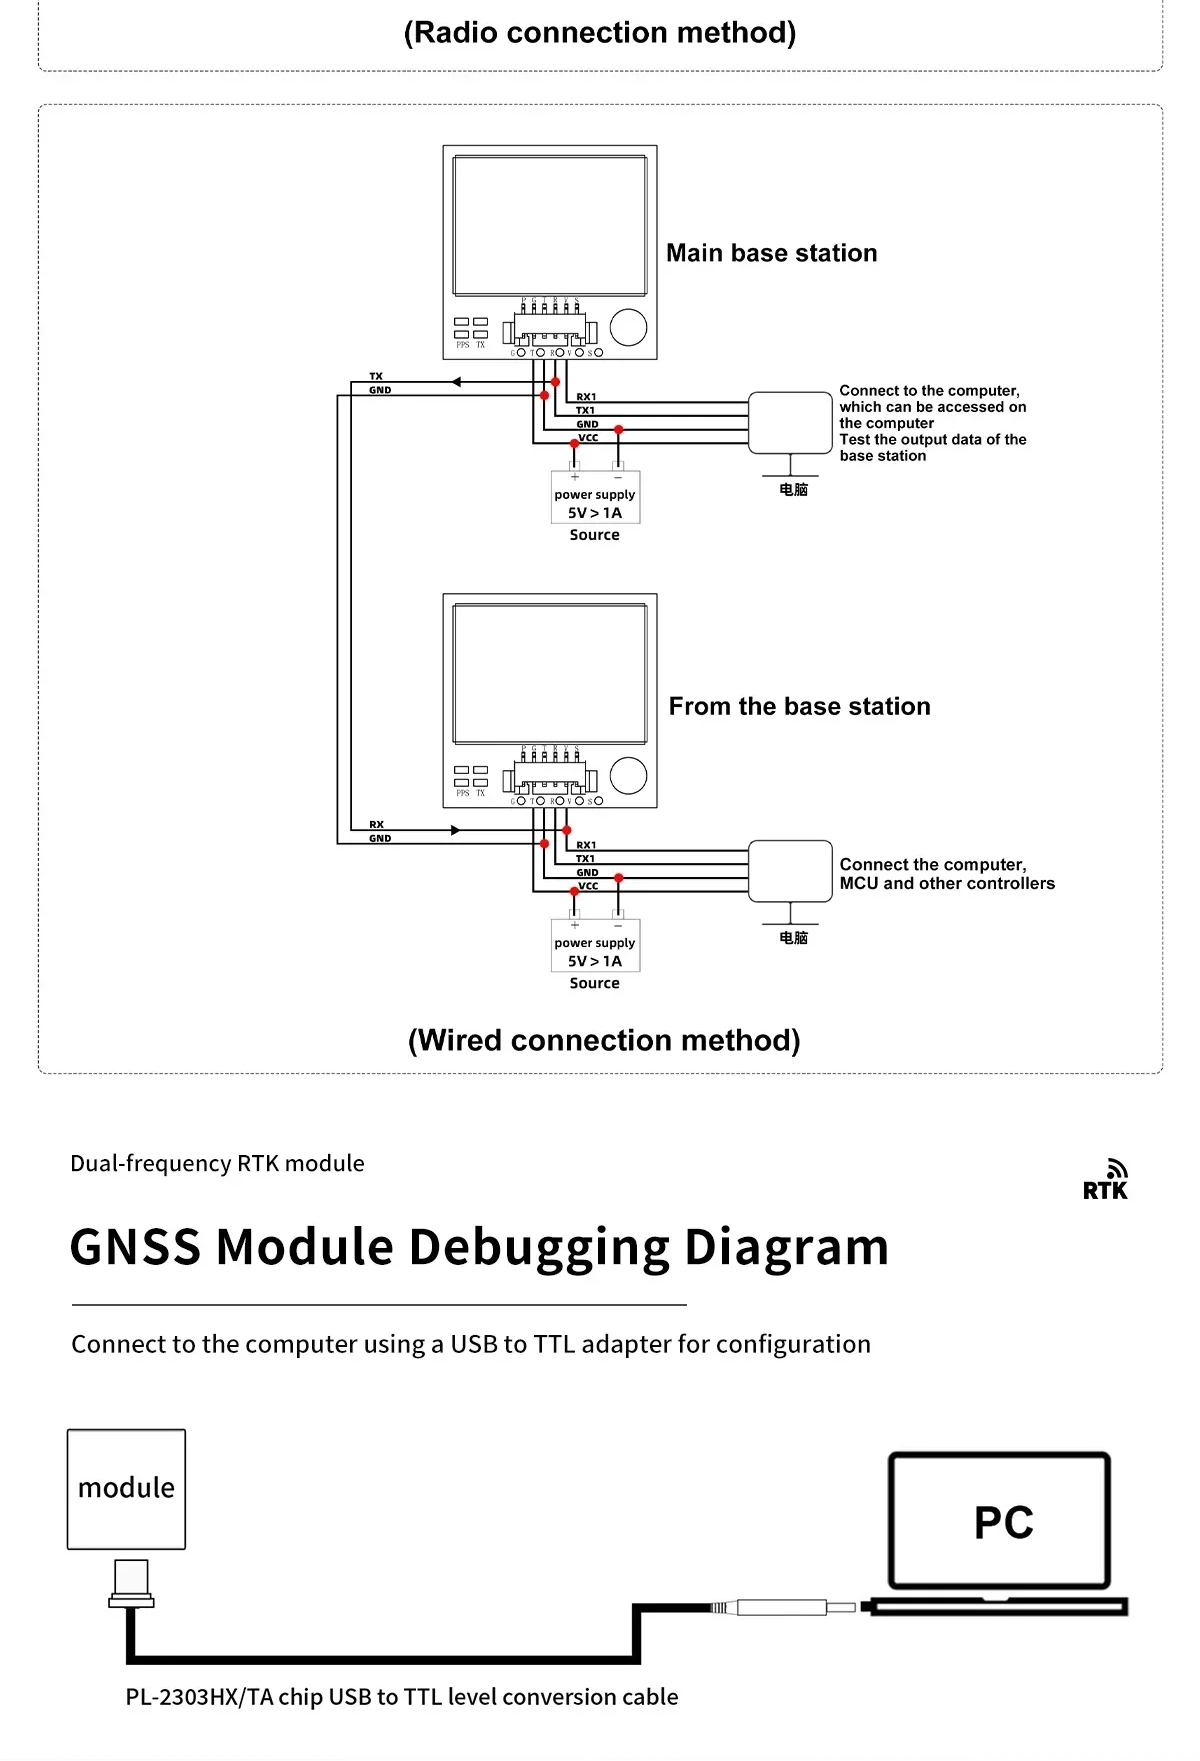
Både radio- och trådbundna korrigeringsmetoder stöds, och USB-till-TTL-konfigurationen förenklar den initiala installationen och felsökningen.
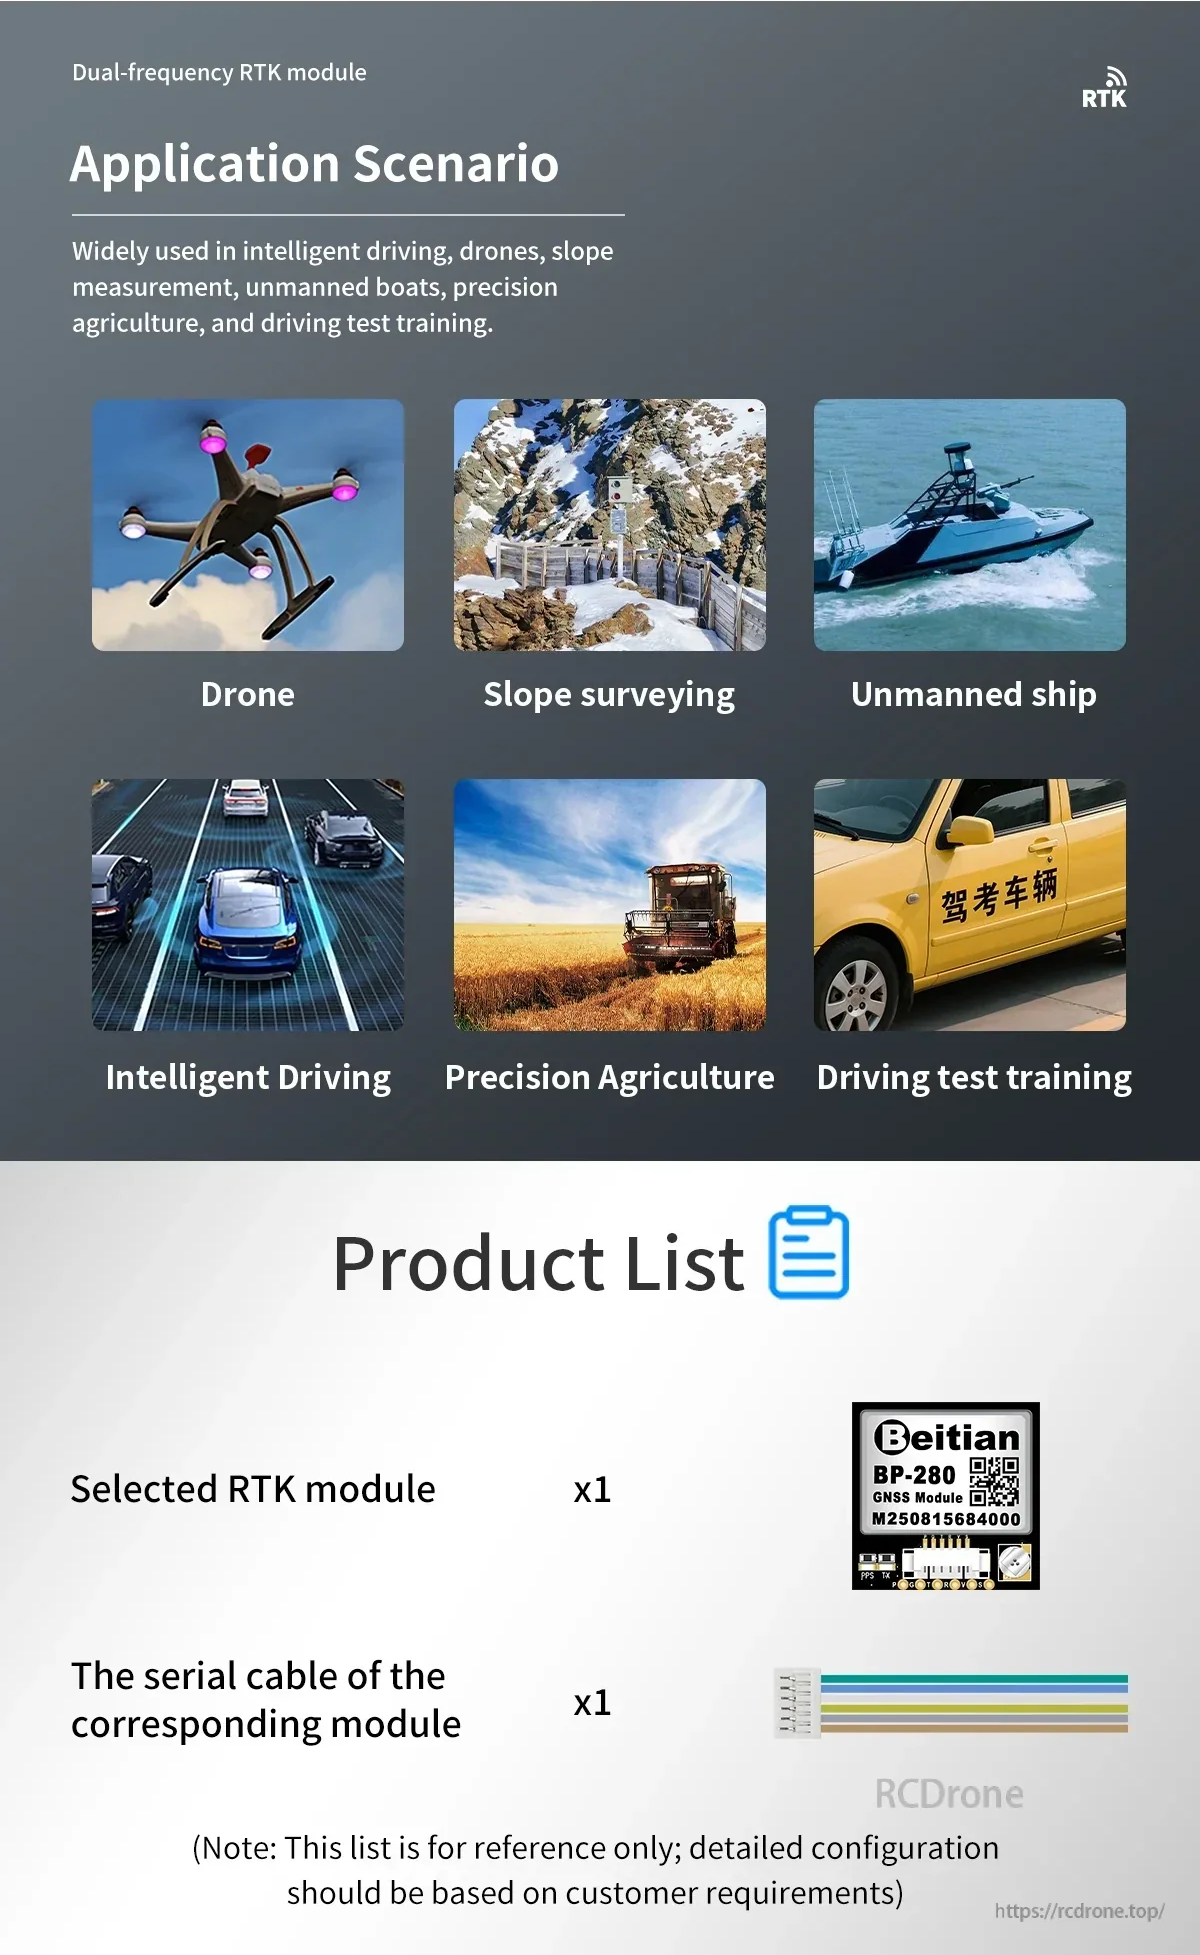
Vanliga användningsområden inkluderar drönare, mätning, intelligent körning, precisionsjordbruk och andra högprecisions mobilpositionsprojekt.