CHIHAI CHR-GM25-310T DC växelmotor, 7,4V, Hall-/optisk enkoder-alternativ
CHIHAI CHR-GM25-310T DC växelmotor, 7,4V, Hall-/optisk enkoder-alternativ
CHIHAI MOTOR
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den CHIHAI MOTOR CHR-GM 25-310T DC växelmotor kombinerar en kompakt 25 mm metallväxellåda med en 7,4 V borstad motor. Välj en bakaxelmotor utan feedback, en 11 PPR Hall-encoder motor med eller utan baklock, eller en 360 CPR optisk encoder motor. Välj paketet och reduktionsförhållandet oberoende av de faktiska tillgängliga kombinationerna.
Egenskaper
- Metallreduktionsväxellåda och koppararmaturvindning.
- 4 mm D-formad utgångsaxel och framåt/bakåt drift.
- Feedback och baklockalternativ för olika integrationsbehov.
- Endast motor, fäste och fyra distinkta 65 mm hjulkitval.
Specifikationer
| Varumärke / modell | CHIHAI MOTOR / CHR-GM 25-310T; ABHL Hall-varianter och optisk variant som valts |
| Motorspänning | 7.4 V DC; permanentmagnet borstmotor, metallreduceringsväxlar och kopparvindning |
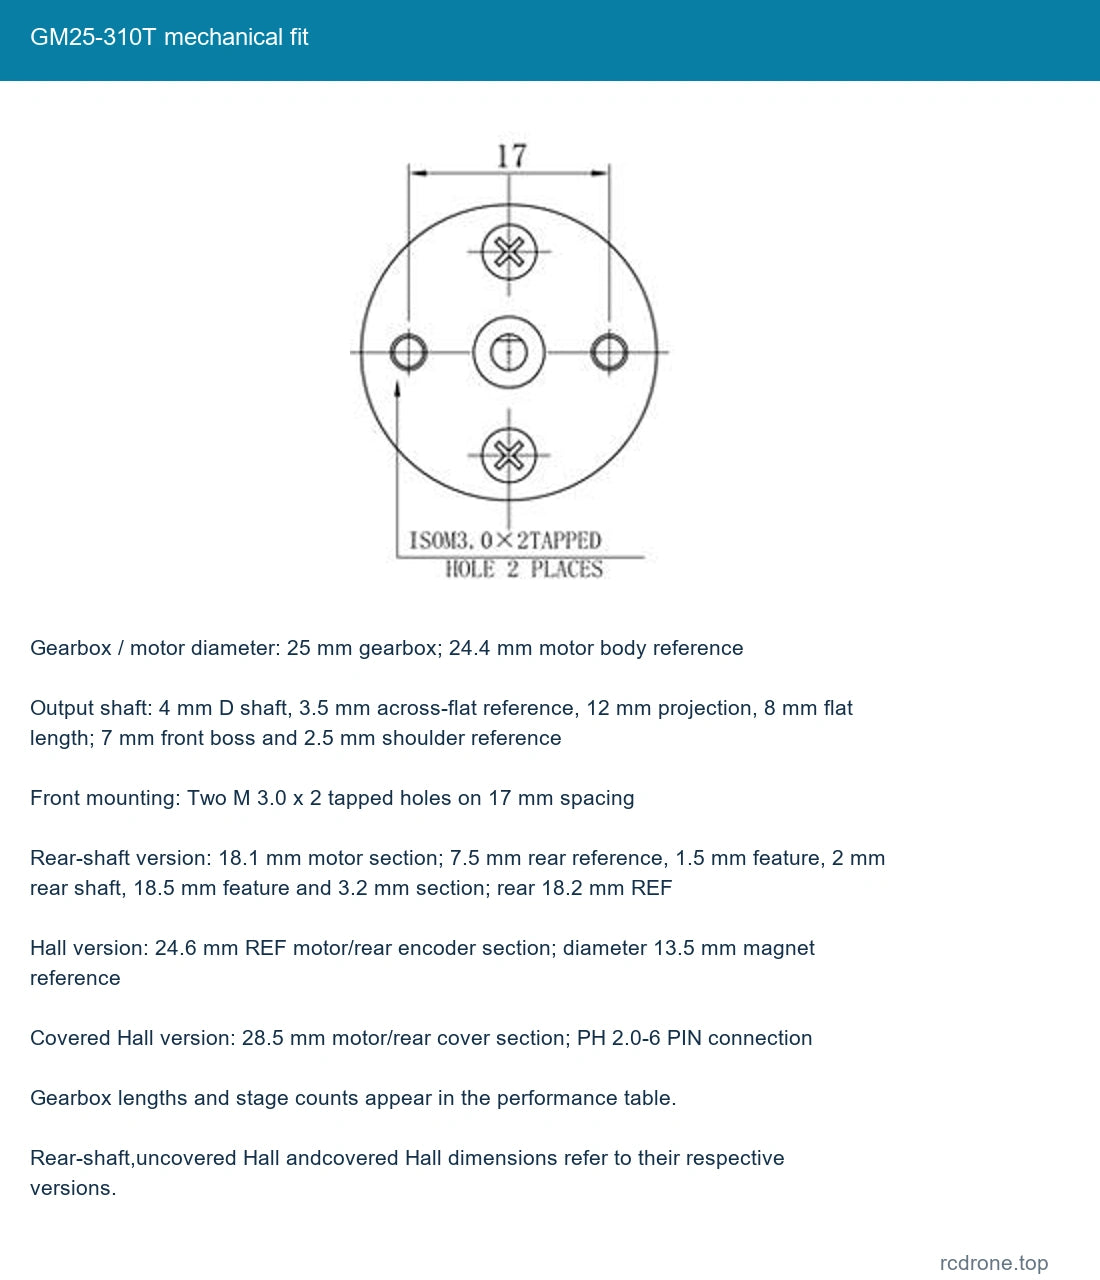
| Växellåda / motor diameter | 25 mm växellåda; 24.4 mm motorhus referens |
| Utgångsaxel | 4 mm D axel, 3.5 mm överflata referens, 12 mm projektion, 8 mm platt längd; 7 mm framkant och 2.5 mm axelreferens |
| Frammontering | Två M 3.0 x 2 gängade hål med 17 mm avstånd |
| Bakhjulsversion | 18.1 mm motorsektion; 7.5 mm bakreferens, 1.5 mm funktion, 2 mm bakaxel, 18.5 mm funktion och 3.2 mm sektion; bak 18.2 mm REF |
| Hallversion | 24.6 mm REF motor/bakencoder sektion; diameter 13.5 mm magnetreferens |
| Täckt Hallversion | 28.5 mm motor/baklock sektion; PH 2.0-6PIN-anslutning |
| Hall-feedback | AB kvadratur magnetisk Hall, 11 PPR vid motoraxeln; 22 magnetiska poler / 11 polpar |
| Hall elektrisk | Separat 3,3 V eller 5 V DC logikförsörjning; 100kHz svarreferens; inbyggda pull-up/formande motstånd; AB fyrkantvåg |
| Optisk version | 360 CPR optisk encoder-version; elektrisk pinout/försörjning inte fastställd av Hall-endast diagram |
| Nettovikt | Ungefär 65 g referensmotor; förhållande och tillbehör varierar |
7,4 V Prestanda och Växellängd
Ingenjörsförhållanden och deras hastighet/laddningspunkter listas nedan. Väljare 15/20/34/45/75/100/217/478 etiketter är nominella genvägar för 15,46/20,41/34,01/44,9/74,83/98,78/217,31/478,08. Förhållanden 164,63 och 362.18 är familjreferenser och är inte valbara.
| Ingenjörs förhållande : 1 | Lastlös rpm | Nominal rpm | Nominal kgf.cm | Stall kgf.cm | Hall utgångspuls referens | Växellåda L mm | Växlar |
|---|---|---|---|---|---|---|---|
| 4.4 | 2100 | 1470 | 0.1 | ≥0.25 | 48.4 | 19 | 2 |
| 9.3 | 1000 | 700 | 0.2 | ≥0.5 | 102.3 | 19 | 3 |
| 15.46 | 600 | 420 | 0.3 | ≥0.8 | 170.06 | 19 | 4 |
| 20.41 | 450 | 325 | 0.4 | ≥1.0 | 224.51 | 19 | 4 |
| 34.01 | 275 | 190 | 0.7 | ≥1.5 | 374.11 | 21 | 5 |
| 44.9 | 205 | 145 | 0.9 | ≥2.0 | 493.9 | 21 | 5 |
| 74.83 | 125 | 110 | 1.5 | ≥3.5 | 823.13 | 23 | 6 |
| 98.78 | 95 | 80 | 2 | ≥5.0 | 1086.58 | 23 | 6 |
| 164.63 | 56 | 40 | 3 | ≥7.5 | 1810.93 | 25 | 7 |
| 217.31 | 43 | 30 | 4 | Max 9 | 2390.41 | 25 | 7 |
| 362.18 | 25 | 18 | 7 | Max 9 | 3983.98 | 27 | 8 |
| 478.08 | 19 | 14 | 9 | Max 9 | 5258.88 | 27 | 8 |
Ingen belastningsström:≤200 mA för 4.4/9.3: 1 och ≤180 mA för de andra förhållandena. Nominell ström ≤0,65 A; stallström ≤1,4 A. Maximal tillåten växellådstorque 9kgf.cm; stallfigurer är inte kontinuerliga driftvärden. Hall-utgångsreferensen är lika med 11 baspulser multiplicerat med faktisk växelnedgång; det gäller Hall-versioner, inte den 360CPR optiska versionen. Dekoderräkningskonventioner kan skilja sig. Lastlös och nominella hastigheter får inte behandlas som samma driftpunkt.
Hall Encoder Anslutning
| Pin | Tråd | Funktion |
|---|---|---|
| 1 | Röd | M 1 / motor positiv |
| 2 | Svart | Hall GND |
| 3 | Grön | C 2 / Hall B utgång |
| 4 | Gul | C 1 / Hall A utgång |
| 5 | Blå | Hall VCC 3.3 V eller 5 V |
| 6 | Vit | M 2 / motor negativ |
Denna sexpins tabell gäller endast för 11PPR Hall-versionerna. Försörj motorn med 7.4 V genom röd/vit och Hall-logiken med 3.3 V eller 5 V genom blå/svart. Grön och gul är signalutgångar. Håll motorens spänning borta från enkoderns logik, verifiera kontaktens orientering och använd kompatibla signalingångsnivåer. Vänd motorpolaritets endast efter att ha stoppat för att ändra riktning. En matchande PH 2.0-6PIN ledning ingår med Hall-versionerna.
360CPR optiska modellen har en annan feedbackmontering. Tillämpa inte Hall pinout, logikspänning eller 11PPR-specifikation på den; verifiera dess faktiska markerade kontakt och elektriska krav innan du ansluter en dekoder. En motorstyrning, feedbackkontroller, strömförsörjning och MCU är separata.
Mechanisk passform och tillbehör
| 65 mm hjul | Diameter 65 mm, bredd 27 mm; blå/röd vägslitbanor, gul grundläggande eller blå höggrepp enligt valt kit |
| Hex koppling | 18 mm längd, 12 mm över flats, 13.75 mm över hörnen; 4 mm axelborrning och M 4 tvärgående gängad hål |
| Fäste fram | 26,5 mm bredd, 33 mm höjd, 8 mm mittöppning; två 3,2 mm hål 17 mm isär |
| Fäste fot | 26,5x 33 mm, 3 mm tjocklek; 10 mm öppning, fyra 3,4 mm hål på 16x 14 mm avstånd |
Växellådans längd beror på förhållandet; tillåt bakaxel, encoder eller kåpa utrymme enligt den valda versionen. Kontrollera monteringshålen och skruvengagemanget före montering, och håll skruvarna fria från interna växlar. Bakre kåpan skyddar Hall-enheten från kontakt; den fastställer inte en IP- eller vattentålig klass.
Vad som ingår
- Motor endast: en vald-version, vald-förhållande motor; matchande encoderledning där den är avbildad.
- Motor + Fäste: en vald motor och ett monteringsfäste.
- Varje 65 mm hjulkit: en vald motor, en fäste, en hex koppling, ett valt hjul och avbildad monteringsutrustning/hex nyckel.
Blå/röd vägslitbanor, gul grund och blå höggreppshjultyper följer det valda paketet. Fotovinklar identifierar konfigurationsalternativ, inte ett fler-motorpaket. Ett 60 mm diameter x 32 mm brett Mecanum-hjul visas endast som en familjetillbehörsreferens; det ingår inte i dessa valbara paket. En komplett chassi eller fordon ingår inte.
Tillämpningar
Kompakta robotar, utveckling av balansfordon, små smarta hemdrivningar, motoriserade lås och mekanismer som kräver det valda vridmomentet, hastigheten, axeln och feedbackgränssnittet. Exempel på skrivare, städrobotar, apparater och industriutrustning illustrerar möjliga motorapplikationer; kompletta maskiner, programvara och kontroller tillhandahålls inte.
Installation och drift
Matcha 7.4 V motorbetyg, bekräfta ledningar och mekaniskt avstånd, undvik överbelastning och stillastående, och låt motorn svalna under idrifttagning. Hastighet och tillgängligt vridmoment varierar med belastning; väggjud varierar med hastighet och driftsförhållanden. Behandla inte stillastående vridmoment som en tillåten hållbar belastning.
FAQ
Ingår en encoder i alla versioner?
Nej. Bakaxelversionen har ingen encoder. Hall- och optisk återkoppling är separata valbara versioner.
Kan Hall-ledningstabellen användas för den optiska versionen?
Nej. Den är specifik för 11PPR Hall-versioner. Kontrollera den optiska modellens faktiska elektriska gränssnitt innan du kopplar.
Ingår det ett hjul i varje paket?
Endast de fyra namngivna 65 mm hjulkiten inkluderar ett hjul; välj dess mönster och färg genom paketalternativet.
Visuella Detaljer