CHIHAI GF5560-180ABHL Snäckväxlad DC-motor med 11 PPR Hall-givare
CHIHAI GF5560-180ABHL Snäckväxlad DC-motor med 11 PPR Hall-givare
CHIHAI MOTOR
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den CHIHAI MOTOR CHF-GF 5560-180ABHL är en kompakt DC växelmotor med skruvöverföring och en integrerad tvåkanals Hall-encoder. Välj spänning/vindning och den aktuella reduktions-/utgångsytan för din mekanism. Varje valbar konfiguration inkluderar motorn med encoder och den avbildade matchande ledningen.
Egenskaper
- Skruv- och växeldämpning med maskinbearbetade kuggar och en kopparvindad motor.
- 8 mm D-formad utgångsaxel med plan yta eller axial R-yta som valts.
- 11 PPR motoraxel Hall-feedback för relativ hastighet och rotationsmätning.
- Separata motorström- och Hall-strömförsörjningsanslutningar genom en PH 2.0 sexstiftsgränssnitt.
Specifikationer
| Varumärke / modell | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Konstruktion | Borstad DC mask med worm-and-gear reduktion och AB magnetisk Hall-encoder |
| Valbar lindning / strömförsörjning | 6 V högmoment, 12 V högmoment, 24 V 24150# eller 12 V 24150# som valt |
| Valbara reduktioner | 26.9: 1, 53.8: 1, 161: 1, 322: 1 platt ansikte; 700: 1 och 1400: 1 axial R-ansikte; lager beror på lindning |
| Utgångsaxel | 8 mm diameter +0/−0.03; 7 mm över D-flat +0/−0.10; 21 ±0.5 mm projektion |
| Axel platt längd | 15 mm +0/−0.2; 1.0 mm axel och 12.0 mm ritningsfunktion |
| Platt ansiktskontur | 55 ×60 mm ritningsreferens; 19 mm växellådsdjup |
| Platt ansiktsmontering | Fyra 3.5 mm genomgående hål; 8.5/3.5/12.5 mm kantreferenser; axelcentrum 22.2/16.6 mm referens |
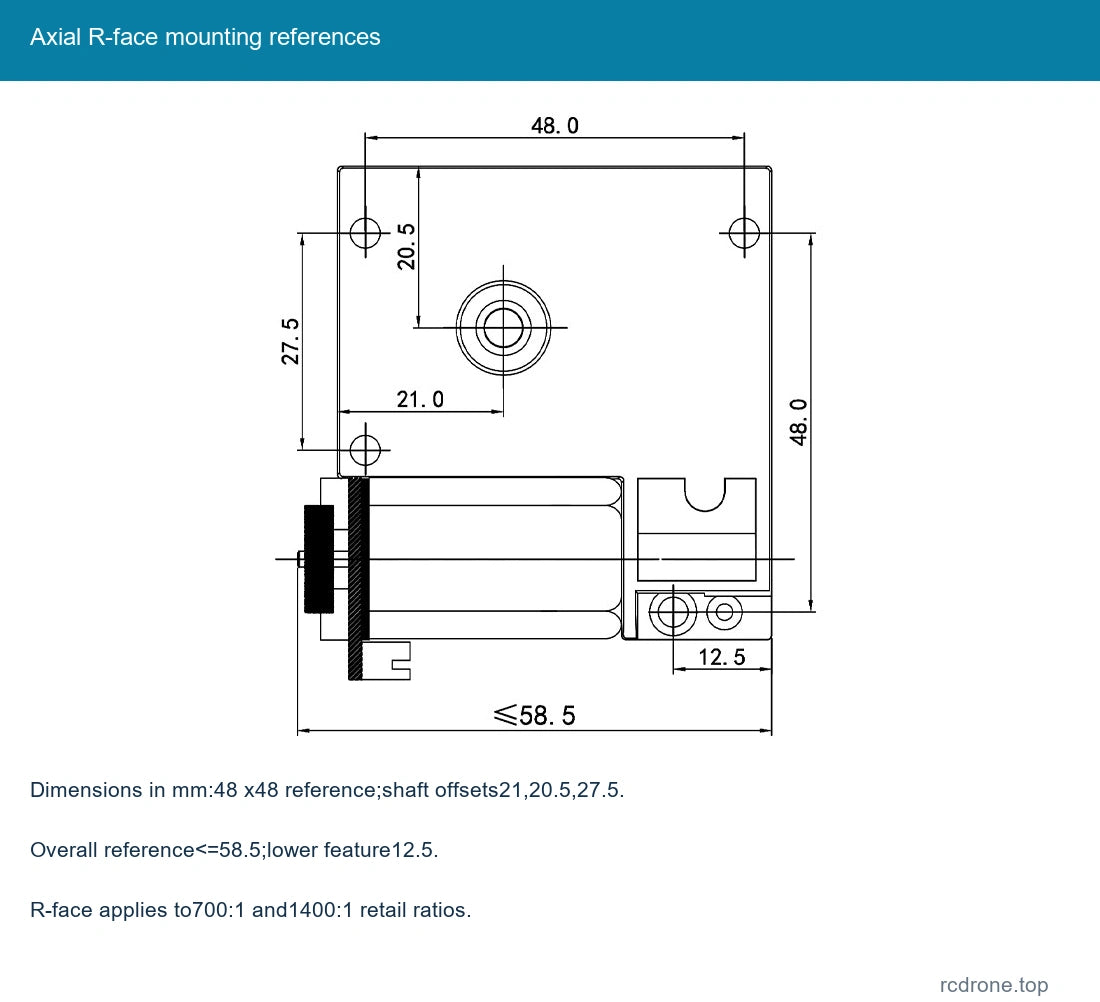
| R-ansiktsmonteringsritning | 48 ×48 mm referenser; axelcentrum 21/20.5/27.5 mm; 12.5 mm nedre funktion; totalt≤58.5 mm referens |
| Encoder bakre detaljer | 20.4 mm diameter referens, EVA isoleringspad, PH 2.0 sex-pins kontakt |
| Referens nettovikt | Ungefär 210 g; varierar med förhållande och lindning; fraktvikt är separat |
| Växelmotor / reduktionssteg | 0.5–0.8 modulreferens, fyrstegs växellådsfamiljreferens |
| Tillåten nominell belastningstak | 25 kgf·cm maximalt mekaniskt gränsvärde; inte det nominella vridmomentet för varje variant |
| Omedelbart vridmomentstak | 40 kgf·cm maximalt mekaniskt gränsvärde; inte kontinuerligt driftvridmoment |
| Hall-encoder | 11 PPR vid motoraxeln, AB kvadraturåterkoppling; 3,3 V eller 5,0 V separat strömförsörjning |
| Utgångspulsreferens | 11 × faktisk reduktionsförhållande före styrets kanträknare multiplikator |
Vindning och prestanda referens
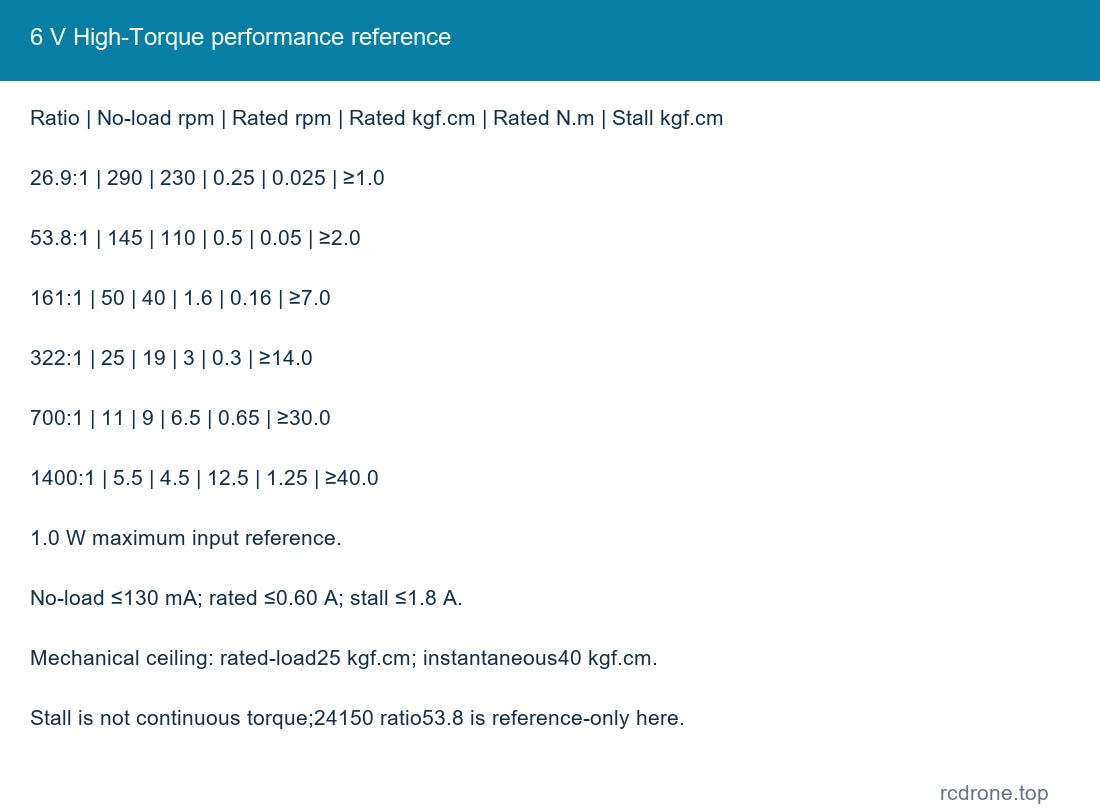
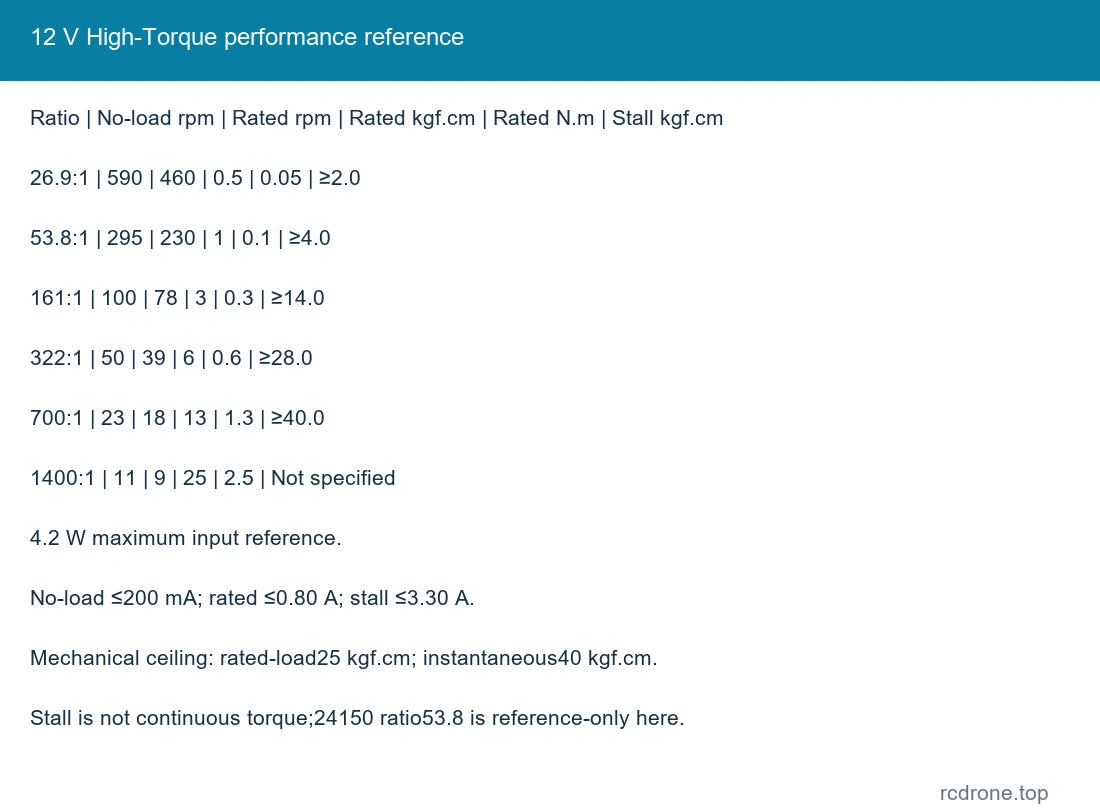
Följande tabeller håller varje vindning och spänning åtskilda. Nominellt belastningsvridmoment är en driftreferens; stilleståndssiffror är inte kontinuerliga vridmomentbetyg.Undvik att stanna och håll dig inom växellådans 25 kgf·cm nominallast och 40 kgf·cm omedelbara mekaniska tak. Effektvärdena behåller sitt angivna ingångs-/referensområde och fastställer inte mekanisk utgångseffekt.
6 V Hög-Torque
1.0 W maximal ingångsreferens. Tomgångsström ≤130 mA; nominell ström ≤0.60 A; stallström ≤1.8 A.
| Förhållande | Tomgångsvarv/min | Nominella varv/min | Nominell kgf·cm | Nominell N·m | Stall kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V Hög-Torque
4.2 W maximal ingångsreferens. Tomgångsström ≤200 mA; märkström ≤0.80 A; stallström ≤3.30 A.
| Förhållande | Tomgångsvarv | Belastningsvarv | Bedömd kgf·cm | Bedömd N·m | Stall kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | Ej specificerat |
24 V 24150 Winding
3.0 W maximal effekt referens; 15000 rpm motor ingång referens. Tomgångsström ≤150 mA; märkström ≤0.550 A; stallström ≤2.3 A.
| Förhållande | Tomgång rpm | Märkbelastning rpm | Märk kgf·cm | Märk N·m | Stall kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Winding
1.0 W maximal effekt referens; 7500 rpm motor ingång referens. Tomgångsström ≤120 mA; märkström ≤0.350 A; stallström ≤1.25 A.
| Förhållande | Tomgångsvarv | Belastningsvarv | Bedömd kgf·cm | Bedömd N·m | Stall kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
24150-bord inkluderar 53.8: 1 som en familjereferens; den vindningen/förhållandet har inget lageralternativ här. Förhållandet 26.9: 1 kan endast väljas för de två högmomentvindningarna. Andra familjeförhållanden 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 och 1088.81 är referens/anpassade familjestorlekar, inte tillagda som valbara detaljhandelskombinationer.
Encoderanslutning
| Pin | Signal | Funktion |
|---|---|---|
| 1 | M 1 | Motor DC-försörjning positiv |
| 2 | GND | Hall jord |
| 3 | C 2 / B | Hall kanal B utgång |
| 4 | C 1 / A | Hall kanal A utgång |
| 5 | VCC | Hall 3.3 V eller 5 V försörjning |
| 6 | M 2 | Motor DC-försörjning negativ |
Pin 1 och pin 6 hänvisar till kontaktens orientering som visas i dimensionsritningen.Matcha den aktuella kontakten och silkscreenen innan anslutning. Tillämpa aldrig 6/12/24 V motorförsörjning på Hall VCC eller A/B signalstift. Hall-försörjningen är 3,3 V eller 5 V och måste matcha de mottagna logiknivåerna.
11 PPR är referensen för motoraxelpulsen; växellådsutgångens pulser referens skalar med reduktionsförhållandet. Styrenhet x 1/x 2/x 4 kanträkningslägen ändrar räknade kanter, inte den underliggande magnetiska polreferensen. Inkrementell feedback ger inte absolut position efter ström på.
Fotografier illustrerar ett 12 V, 322:1 märkt exempel. Försörjning, förhållande och utgångsytor följer det valda alternativet.
Mechanisk passform och drift
Använd den valda platta ytan eller R-yte ritningen när du placerar monteringshål. Kontrollera skruvlängd, axel/hub passform och encoderavstånd innan montering. Tillhandahåll strömkapacitet och skydd för den valda lindningen; stallströmmen är avsevärt högre än den normala driftströmmen. Buller och temperatur varierar med belastning och hastighet.Undvik överbelastning, stalling och plötslig omvändning under belastning; håll skräp borta från växlarna och encodern.
Tillämpningar
Kompakt automation, positioneringsmekanismer och robotdrivprojekt som kräver växlad rotation med hastighet och relativ rotationsåterkoppling. Välj det aktuella vridmomentet, hastigheten, monteringslayouten och kontrollergränssnittet för tillämpningen.
Vad ingår
En vald encoderutrustad CHF-GF 5560-180ABHL-motor och den avbildade matchande sextrådsanslutningen. En strömförsörjning, motorstyrning, extern räknare, fäste, komplett robot och extra lösa växlar ingår inte. Bilder av intern konstruktion visar komponenter inuti en motor.
FAQ
Ingår en encoder i varje alternativ?
Ja. Alla behållna alternativ är ABHL encoder-versionen; den vanliga GF 5560-180-motorn är en annan konfiguration.
Kan Hall-kortet använda motorns spänning?
Nej. Försörj Hall-kretsen separat med 3.3 V eller 5 V.
Kan jag välja antingen utgångsytan vid varje förhållande?
Nej. De faktiska alternativen parar 26.9/53.8/161/322 förhållanden med den platta ytan och 700/1400 med R-ytan.
Kan jag använda stall-torque-numret som kontinuerligt vridmoment?
Nej. Använd den valda lindningens nominella belastningsreferens och växellådans mekaniska gränser.
Visuella detaljer