CHIHAI GM25-370 Hall Encoder DC växelmotor och hjulkit, 6V/12V/24V
CHIHAI GM25-370 Hall Encoder DC växelmotor och hjulkit, 6V/12V/24V
CHIHAI MOTOR
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den CHIHAI MOTOR CHR-GM 25-370ABHL DC växelmotor kombinerar en 25 mm metallväxellåda med 11PPR AB Hall-feedback. Välj paket, nominell motorspänning och exakt hastighet/förhållande konfiguration. Välj en bar encoder motor eller ett motorkit med ett 65 mm hjul eller ett 60 mm Mecanum-hjul.
Egenskaper
- Metallreduceringsväxlar och 4 mm D-formad utgångsaxel.
- AB kvadratur magnetisk feedback med matchande kabel.
- Distinkta lindnings/hastighetsval, inklusive olika hastigheter vid samma nominella reduktion.
- Blå/röd vägslitbanor, gul grund, blå höggrepp och Mecanum-hjulpaket.
Specifikationer
| Varumärke / modell | CHIHAI MOTOR / CHR-GM 25-370ABHL |
| Motor | Borstad DC växelmotor med metallreduceringsväxlar och AB magnetisk Hall-feedback |
| Valbar drift | 6 V, 12 V eller 24 V lindning; spänning, hastighet och förhållande måste matcha den valda konfigurationen |
| Utgångsaxel | 4 mm D axel; 3.5 mm platt referens; 12 mm projektion; 8 mm platt längd |
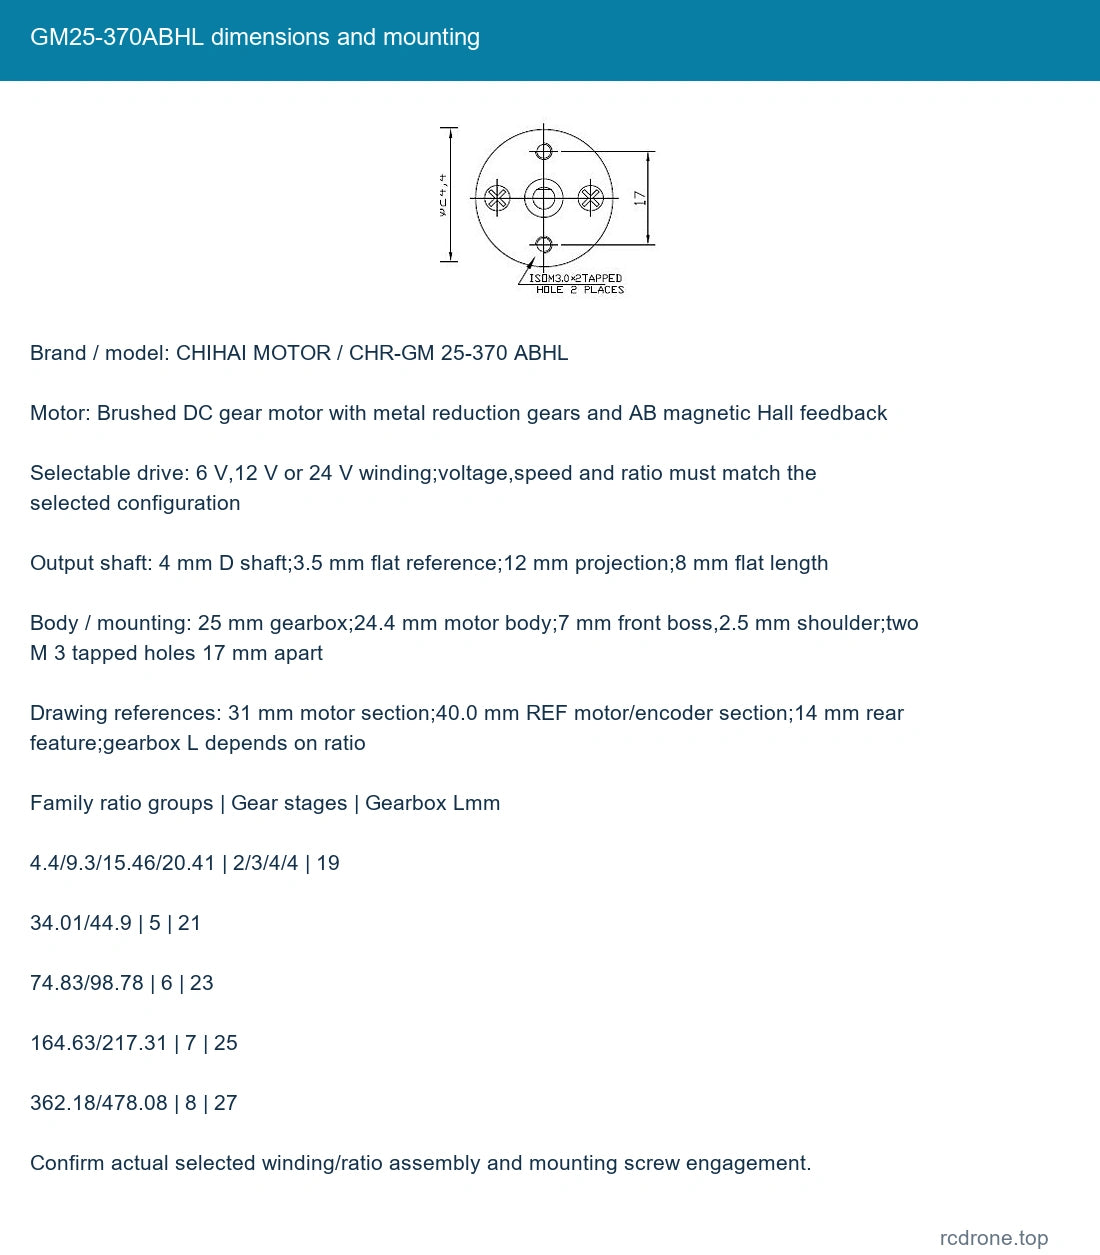
| Kropp / montering | 25 mm växellåda; 24.4 mm motorhus; 7 mm framkant, 2.5 mm axel; två M 3 gängade hål 17 mm isär |
| Ritningsreferenser | 31 mm motorsektion; 40.0 mm REF motor/encoder sektion; 14 mm bakre funktion; växellåda L beror på förhållande |
| Encoder | 11PPR vid motoraxeln, AB kvadratur fyrkantvåg; 22 magnetiska poler/11 polpar |
| Encoder strömförsörjning / respons | Separat 3.3 V eller 5 V DC logik; 100kHz referens; ombord pull-up/formande motstånd |
| Anslutning | PH 2.0 sexpositioners anslutning med matchande ledning; följ markerad kortorientering |
| Massa referenser | Ungefär 100–200 g beroende på förhållande/förpackning; fraktvikt skiljer sig |
Spänningsspecifik prestanda
Följande familjeopererande kolumner särskiljer tomgångshastighet, nominell hastighet och vridmoment. Matcha spänning, förhållande och tomgångshastighet tillsammans; lika förhållande etiketter identifierar inte samma lindning.Icke-valbara driftpunkter förblir familjreferenser snarare än extra köpvärda kombinationer.
6 V lindningsreferenser
| Förhållande : 1 | Tomgångsvarv | Tomgång mA | Nominerad kgf.cm | Nominerad N.m | Nominerad varv | Nominerad A | Stall A | Stall kgf.cm | Hall utgångsreferens | Växellåda Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 600 | ≤60 | 0.9 | 0.09 | 310 | ≤0.8 | ≤2.7 | 1.8 | 102.3 | 19 |
| 20 | 300 | ≤100 | 1.8 | 0.177 | 160 | ≤0.8 | ≤2.7 | 3.6 | 224.5 | 19 |
| 34 | 210 | ≤130 | 5.2 | 0.5 | 110 | ≤1.1 | ≤3.5 | 10 | 341.2 | 21 |
| 34 | 175 | ≤130 | 2.9 | 0.28 | 90 | ≤1.1 | ≤3.0 | 6 | 341.2 | 21 |
| 75 | 100 | ≤130 | 7 | 0.69 | 55 | ≤1.5 | ≤3.5 | 10 | 823.1 | 23 |
12 V lindningsreferenser
| Förhållande : 1 | Tomgångsvarv/min | Tomgång mA | Nominerad kgf.cm | Nominerad N.m | Nominerad varv/min | Nominerad A | Stall A | Stall kgf.cm | Hall-utgångsreferens | Växellåda Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤200 | 0.8 | 0.08 | 1600 | ≤1.5 | ≤5.6 | 1.8 | 44 | 19 |
| 10 | 1280 | ≤200 | 1.7 | 0.17 | 700 | ≤1.5 | ≤5.6 | 3.5 | 102.3 | 19 |
| 20 | 600 | ≤200 | 3.5 | 0.34 | 350 | ≤1.5 | ≤5.6 | 7 | 224.5 | 19 |
| 34 | 350 | ≤200 | 5.8 | 0.57 | 180 | ≤1.7 | ≤5.6 | 12 | 341.2 | 21 |
| 20 | 220 | ≤130 | 2.9 | 0.28 | 130 | ≤1.0 | ≤2.5 | 5 | 224.5 | 19 |
| 45 | 140 | ≤150 | 4.3 | 0.42 | 70 | ≤0.8 | ≤2.5 | 8.5 | 493.9 | 21 |
24 V lindningsreferenser
| Förhållande : 1 | Tomgångsvarv/min | Tomgång mA | Nominerad kgf.cm | Nominerad N.m | Nominerad varv/min | Nominerad A | Stall A | Stall kgf.cm | Hall-utgångsreferens | Växellåda Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤150 | 0.6 | 0.059 | 1200 | ≤2.4 | ≤5.0 | 1 | 44 | 19 |
| 10 | 1280 | ≤150 | 1.4 | 0.14 | 580 | ≤2.4 | ≤5.0 | 2.2 | 102.3 | 19 |
| 20 | 600 | ≤150 | 2.8 | 0.27 | 300 | ≤2.4 | ≤5.0 | 4.5 | 224.5 | 19 |
| 34 | 350 | ≤150 | 5 | 0.49 | 170 | ≤2.4 | ≤5.0 | 8 | 341.2 | 21 |
| 45 | 265 | ≤150 | 6.5 | 0.64 | 130 | ≤2.4 | ≤5.0 | 10 | 493.9 | 21 |
| 24(ref; verifiera 180 rpm) | 180 | ≤100 | 3 | 0.29 | 110 | ≤1.3 | ≤2.5 | 6 | 341.2 | 21 |
24 V 180 rpm-valet behåller sin 34: 1-etikett, men dess driftsreferenskolumn har 24: 1. Bekräfta den faktiska monteringsreduktionen innan design eller utdataantalberäkningar som beror på förhållandet. Valet av spänning/hastighet bevaras; inget korrigerat förhållande antas. Stoppvärden är inte kontinuerliga betyg; undvik överbelastning och stoppad drift.
Hall-utgångsreferensen är lika med 11 baspulser per motorvarv multiplicerat med faktisk reduktion; det nominella selektorförhållandet och avkodningsräkningskonventionen kan skilja sig. Dra inte slutsatser om noggrannheten i sluten loop-positionering enbart från pulsräkningen.
Encoder och motoranslutning
| Diagramordning / markerad signal | Funktion |
|---|---|
| M 1 | Motorterminal 1 |
| GND | Encoder logik jord |
| C 1 | Encoder A utgång |
| C 2 | Encoder B utgång |
| VCC | Encoder logik 3.3 V /5 V |
| M 2 | Motorterminal 2 |
Läs kontakten från den markerade brädans vy; dra inte slutsatser om ledarfärger från en annan modell. Försörj encoder VCC med 3.3 V eller 5 V och behåll korrekt GND-polaritet. Motor spänning tillhör endast M 1/M 2.Vänd M 1/M 2 efter att ha stoppat för att vända motorriktningen; vänd inte logikströmmen för encodern. En motorstyrning, MCU, feedbackprocessor och strömförsörjning är separata.
Mekanisk passform och tillbehör
| Exakta familjerelationer: 1 | Växellådsreferenser | Växellåda Lmm |
|---|---|---|
| 4.4/9.3/15.46/20.41 | 2/3/4/4 | 19 |
| 34.01/44.9 | 5 | 21 |
| 74.83/98.78 | 6 | 23 |
| 164.63/217.31 | 7 | 25 |
| 362.18/478.08 | 8 | 27 |
Kontrollera den aktuella valda lindningen/utväxlingsmonteringen, axelpassning, skruvdjup och bakre encoderavstånd. Familjelängder ovan sträcker sig bortom detaljhandelsvalen. Monteringsfästet refererar till 26,5 mm bredd, 33 mm höjd/fotlängd, 3 mm tjocklek, 8 mm framöppning, två 3,2 mm framhål 17 mm isär, 10 mm fotöppning och fyra 3,4 mm fot hål på 16x 14 mm avstånd. Hexkopplingen refererar till 18 mm längd, 12 mm över plana ytor, 13,75 mm över hörn, en 4 mm axelborrning och tvärgående M 4 klämgänga.
De fyra konventionella hjulkit använder 65 mm diameter x 27 mm bredd hjul. Mecanum-hjulet är 60 mm diameter x 32 mm bredd. För en omnidirektionell plattform, koordinera ett fyrhjulset med lämplig vänster/höger händelse; varje listad Mecanum-paket innehåller endast ett hjul, och händelse är inte en separat växlare här.
Vad ingår
- Encoder Motor Endast: en vald motor med Hall-feedback och matchande ledning.
- Varje 65 mm kit: en vald motor/ledning, ett valt hjul, en fäste, en hex koppling och avbildade skruvar, inställningsskruvar och hex nyckel.
- 60 mm Mecanum kit: en vald motor/ledning, ett Mecanum-hjul, fäste, koppling och avbildad monteringsutrustning/hex nyckel.
Förpackningsbilder visar alternativa konfigurationer, inte ett fler-motor paket. Ett komplett fordon, chassi, förare, kontroller och strömförsörjning ingår inte.
Tillämpningar
Små robotdrivningar, linjeföljande och balanserande fordonutveckling, smarta hem-mekanismer, motoriserade fästen och kompakt kamerarörelse där den valda lasten, hastigheten, axeln och feedback-gränssnittet passar designen. Exempel på skrivare, städrobotar, lås och industriutrustning illustrerar möjliga tillämpningar; kompletta maskiner och programvara tillhandahålls inte.
Installation och drift
Använd den valda motorns spänning; till exempel är en 12 V lindning inte en 24 V lindning. Verifiera ledningar och mekaniskt utrymme före drift, håll skruvar borta från växlarna och undvik överbelastning eller långvarig stillastående. Växelns ljud och tillgängligt vridmoment varierar med hastighet och belastning.
FAQ
Är två 34: 1-konfigurationer vid en spänning utbytbara?
Nej. Deras lindning och hastighets-/belastningspunkter kan skilja sig; matcha den exakta valda tomgångshastigheten och den spänningsspecifika tabellen.
Ingår det fyra hjul i Mecanum-kitet?
Nej. Det inkluderar ett hjul och en motor. Ett komplett omnidirektionellt hjulset kräver koordinerade vänster/höger-hjul.
Kan encodern drivas av motorns spänning?
Nej. Dess logikförsörjning är 3,3 V eller 5 V, oberoende av den valda 6 V/12 V/24 V motorlindningen.
Visuella detaljer