CHIHAI CHR-GM37-3429 Optisk Encoder DC Växelmotor, 12 V / 24 V
CHIHAI CHR-GM37-3429 Optisk Encoder DC Växelmotor, 12 V / 24 V
CHIHAI MOTOR
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den CHIHAI MOTOR CHR-GM37-3429 DC växelmotor kombinerar en 37 mm metallreduktionsväxel med en AB inkrementell optisk encoder. Välj paketet, 12 V eller 24 V motorvindning, och utgångshastighet/förhållande oberoende av de faktiska tillgängliga kombinationerna.
Egenskaper
- Helt metallreduktionsväxlar, kopparvindning och reversibel DC-drift.
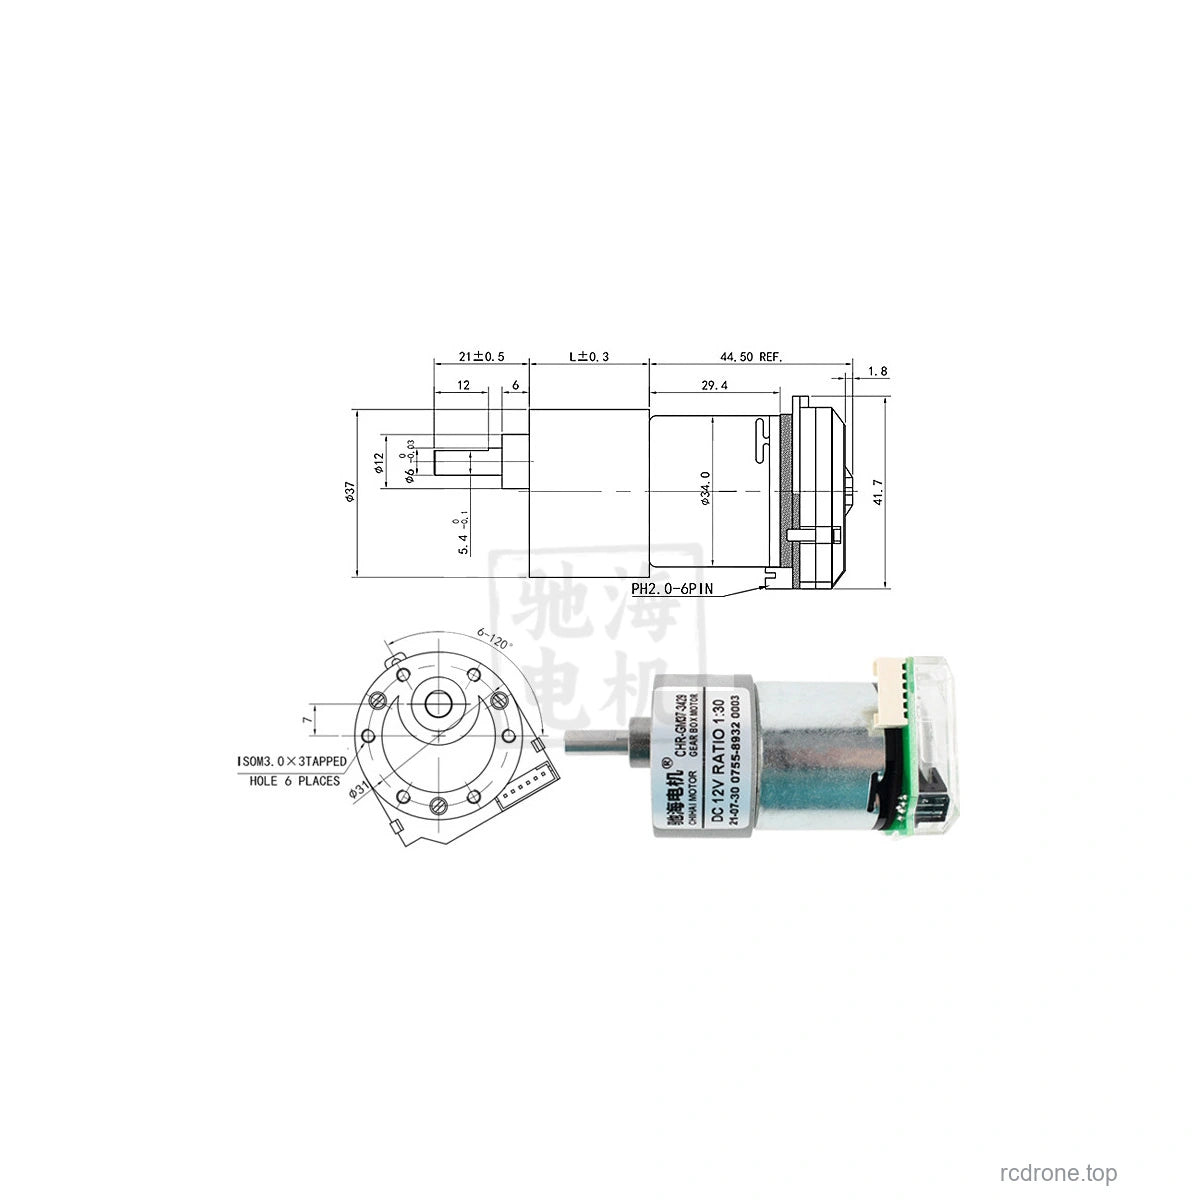
- 6 mm D-formad utgångsaxel med 21 mm projektion och 12 mm platt längd.
- Dubbla kanaloptiska encoders för hastighets- och positionsåterkoppling.
- Fem paketnivåer: motor, fäste, fläns koppling, 65 mm hjulkit eller 80 mm hjulkit.
Vad ingår
| Paket | Innehåll |
|---|---|
| Optisk encoder motor | 1 växelmotor med optisk encoder och anslutningskabel |
| Motor och fäste | Motoruppsättning plus monteringsfäste |
| Motorfäste och fläns koppling | Motoruppsättning, fäste och fläns koppling |
| 65 mm eller 80 mm hjulkit | Motoruppsättning, fäste, hexagonal koppling, hjul med valt diameter och avbildad monteringsutrustning |
Hjulkit använder en hexagonal koppling; den separata fläns kopplingen ingår inte. Hjulens färg och mönster är inte oberoende valbara alternativ. En motor ingår per paket; jämförelsebilder indikerar inte ett set med flera motorer. En kontroller och strömförsörjning ingår inte.
Motorspecifikationer
12 V och 24 V är separata valda lindningar. Deras nominella tomgångshastigheter är desamma vid respektive valda spänningar; strömförsörj inte en 12 V lindning med 24 V. Familjereferensens maximala uteffekt är 11 W. Maximal tillåten belastning för växellådan är 30 kgf·cm (ungefär 3.0 N·m); stalloperation är inte en kontinuerlig klassning.
| Valt förhållande / exakt referensförhållande | Tomgångsvarv, 12 eller 24 V | Nominalt vridmoment kgf·cm | Nominala varv per minut | Växellådans längd mm |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| Elektrisk referens | 12 V lindning | 24 V lindning |
|---|---|---|
| Tomgångsström | ≤300 mA | ≤150 mA |
| Nominell ström, förhållanden6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | ≤1.8 A för alla förhållanden |
| Stallström | ≤7.0 A | ≤4.5 A |
| Stallmoment, förhållanden6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| Högre förhållanden | Observera 30 kgf·cm växellåds belastningsgräns istället för att använda en beräknad stallfigur över den | |
Referensmassan är ungefär 200 g för motoraggregatet och varierar med växellådsförhållandet. Dimensioner och massor är inte identiska över alla paket.
Optisk encoder och kablage
Använd en separat DC3.3 V eller 5.0 V encoder strömförsörjning. Encodern är en AB två-fas inkrementell optisk design med en 448 CPR basmarkering och 25–60 kHz svarsfrekvensreferens, som fungerar över 0–85°C. Utgångsräkningar per växellådsrotation beror på det valda förhållandet och avkodningskonventionen; kalibrera din räkning innan du använder position som en mätning.
| Trådfärg | Signal |
|---|---|
| Röd | Encoder B utgång |
| Svart | Encoder A utgång |
| Grön | Encoder GND |
| Blå | Encoder VCC,3.3/5.0 V |
| Gul | Motor positiv |
| Vit | Motor negativ |
Encoderanslutningen är PH2.0-6PIN; anslutningsledningen kan avslutas i Dupont eller XH2.54-stil kontakter. Bekräfta faktiska stiftetiketter innan anslutning; trådfärgerna ovan gäller för den illustrerade optiska enheten. Anslut aldrig motor12/24 V ström till encoder VCC, vänd encoder VCC/GND eller överskrid 5 V.Använd en mikrokontroller med en lämplig hårdvaru kvadraturkodareingång, såsom STM32. Direkt avkodning av Arduino/8051 stöds inte av denna konfigurationsguide.
6 V Serien Referens
Följande tabell för lägre spänningserier är för referens och lägger inte till en 6 V lindning till de valbara 12/24 V alternativen. Referens maximal utgång är 2.6 W, tomgångsström ≤ 200 mA, märkström ≤ 1.4 A och stallström ≤ 3.5 A.
| Förhållande | Tomgångsvarv/min vid 6 V | Märk kgf·cm | Märk varv/min |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
Vid 6 V, stallmomentreferenser för förhållanden 6.3/10/18.8/30/50/90 är ≥1.2/2.0/3.7/6.0/10/18 kgf·cm; för högre förhållanden observera 30 kgf·cm växellåslimit.
Applikationer och installation
Passar för lämpligt utformade självbalanserande fordon, spårningsrobotar, små mobila plattformar, smarta apparater, robotmekanismer, pan/tilt-mekanismer och elektriska modellmonteringar. Matcha axeln, monteringsmönstret, hjulkopplingen och vridmomentkravet innan montering. Koppla bort strömmen innan omkoppling; undvik kontinuerlig blockering, överbelastning och obelastade radiella laster.
FAQ
Är detta en Hall-encoder motor?
Dessa valbara paket använder en AB inkrementell optisk encoder. Använd den optiska encoderns strömförsörjning och kopplingstabell ovan.
Varför visar förhållandet lista show6: 1 och referenstabellen 6.3:1?
Den korta urvalet använder nominella förhållandeetiketter; prestandatabellen behåller de mer exakta 6.3:1 och 18.8:1 referenserna för dessa två poster.
Visuella detaljer