CHIHAI MOTOR GW12T-050 DC snäckväxelmotor, Hall-enkoder alternativ
CHIHAI MOTOR GW12T-050 DC snäckväxelmotor, Hall-enkoder alternativ
CHIHAI MOTOR
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den CHIHAI MOTOR CHF-GW12T-050 kompakta DC växelmotor kombinerar en vinkelrät metallormväxel med 6V eller 12V lindningsalternativ och sex reduktionsförhållanden. Välj AB Hall-encoder versionen med motorterminaler på samma sida eller motsatt sida, eller bakaxelmotor utan en encoderkort.
Egenskaper
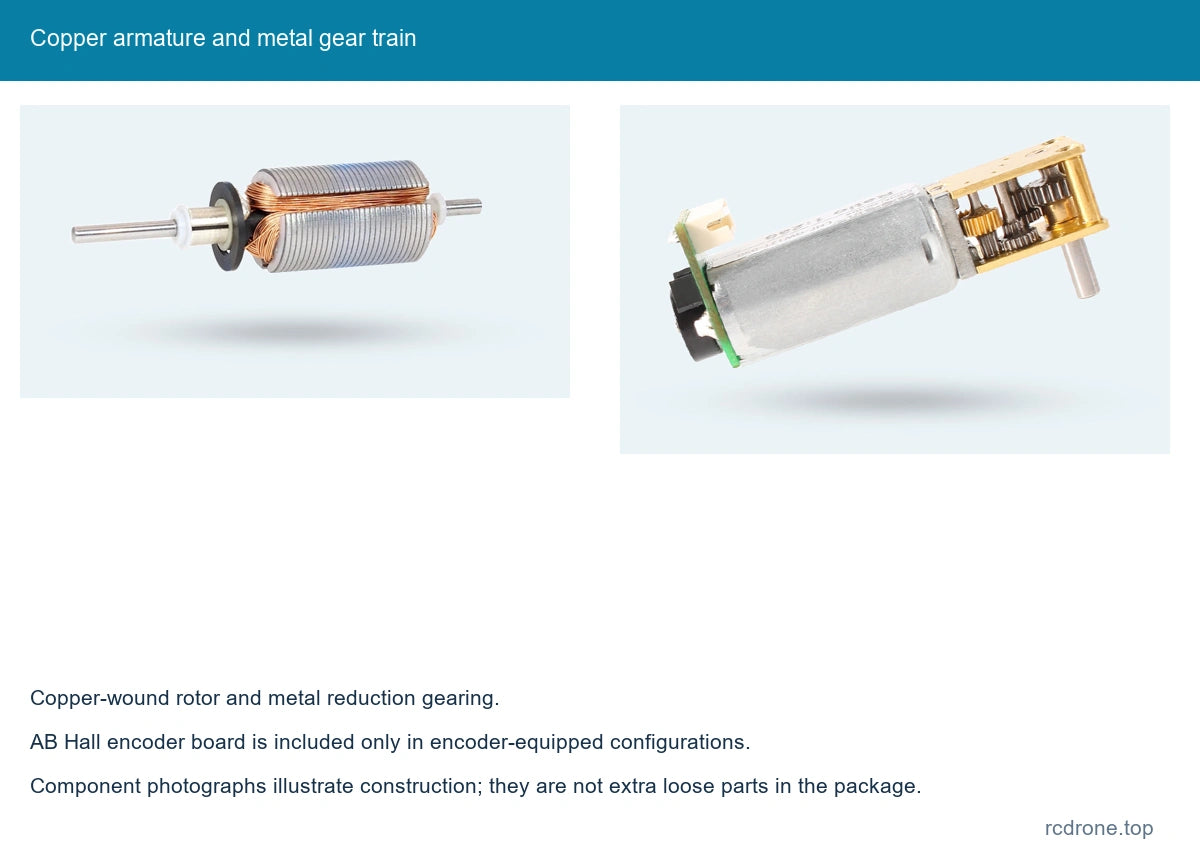
- Kompakt metallreduktionsväxel och kopparlindad motorarmatur.
- Sex utgångsförhållanden från 42:1 till 1030:1 för hastighets- och vridmomentval.
- Encoderutrustade konfigurationer ger två-fas A/B återkoppling för riktning och rotationssensning.
- 3 mm D-formad utgångsaxel och kompakt monteringsgeometri.
- Matchande sex-pins ledning visas med encoderutrustade motoralternativ.
Specifikationer
| Varumärke / modell | CHIHAI MOTOR / CHF-GW12T-050ABHL encoderfamilj; motoralternativ med bakaxel erbjuds också |
|---|---|
| Motorkraft | Välj 6V eller 12V DC lindning; encoderspänning är separat |
| Drivsystem | Metallorm och reduktionsväxlar; stålkonstruktion anges uttryckligen på 42, 236, 302, 603 och 1030 förhållanden; 118 höljesmaterial specificeras inte i valet |
| Reduktionsförhållanden | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Utgångsaxel | 3 mm diameter (+0 / −0.03); 2.5 mm D-flat (+0 / −0.05); 8.0 ±0.3 mm projektion |
| Referensmått | 50.0 mm totalt referens; 32.0 mm motorreferens; 18.0 ×12.0 mm växelplatta referens |
| Ritningsdetaljer | 4.0 mm axeländs offset; 8.50 mm monteringshål avstånd; 2 ×1.4 mm hål; 1.8 mm kant offset; 0.5 mm krage funktion; 7.5 mm axel (+0.03 / 0) |
| Referenssektion | 10.0 mm plattavstånd; 11.8 mm extern höjd; 15.5 mm diagonal referens; 18.5 mm encoder-kort bredd |
| Referensmotor massa | Ungefär 25 g; förhållande och konfiguration påverkar faktisk massa |
| Encoder typ | AB dual-kanal inkrementell magnetisk Hall-encoder, endast på encoder-utrustade alternativ |
| Encoder strömförsörjning | 3.3V DC eller 5.0V DC |
| Encoder kontakt | ZH1.5-6PIN, matchande led ingår med avbildade encoderalternativ |
| Encoder signal | A/B fyrkantvågssignaler; inbyggda pull-up / signalformande motstånd; anslut till kompatibla MCU-ingångsnivåer |
| Encoder baspulser | 7 PPR vid motoraxeln; utgångsaxelns pulssreferens = 7 × reduktionsförhållande |
| Encoder magnetring | 14 poler / 7 polpar |
| Encoder svarsfrekvens | 100 kHz |
| Orienteringsval | Samma sida eller motsatt sida motorterminalarrangemang i förhållande till utgångsaxeln, som avbildat; inte en beordrad rotationsriktning |
| Bakhjulsalternativ | Motor med en bakaxel och utan Hall-encoderkortet som visas på encoderutrustade alternativ |
Hastighet och vridmoment efter konfiguration
Använd tabellen för den valda lindningen och reduktionsförhållandet.Effektreferenser gäller för den illustrerade 11-storleks ingångsmotorn: 0,55 W vid 12V och 0,15 W vid 6V. Hastighet, ström och vridmoment är olika driftstorheter; tomgångshastighet är inte nominell belastningshastighet.
12V-prestanda
| Förhållande | Tomgångsvarv/min | Nominell varv/min | Nominellt kgf·cm | Nominellt N·m | Stoppvridmomentreferens, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0,1 | 0,01 | ≤0,35 |
| 118:1 | 135 | 105 | 0,3 | 0,03 | ≤1,0 |
| 236:1 | 68 | 53 | 0,65 | 0,064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Ej specificerat |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Ej specificerat |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Ej specificerat |
Tomgångsström ≤85 mA; märkström ≤0.23 A; stallström ≤1.0 A.
6V prestanda
| Förhållande | Tomgångsvarv/min | Nominalvarv/min | Nominal kgf·cm | Nominal N·m | Stallmoment referens, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Ej specificerat |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Ej specificerat |
Tomgångsström ≤65 mA; märkström ≤0.18 A; stallström ≤0.6 A.
Håll utgångslasten under 3 kgf·cm och undvik stalloperation. Stallreferenser fastställer inte en kontinuerlig driftklassning. Förhållanden utan separat stallmomentfigur använder samma 3 kgf·cm mekaniska lasttak; detta tak är inte ett lovat stallmoment.
Encoderkoppling
Ledarfärger följer denna motors sexledade kabel, inklusive röd M− och vit M+. Anta inte konventionell röd-positiv koppling. Håll motorströmmen separat från 3.3V/5V Hall-försörjningen.
| Kabel | Markering | Funktion |
|---|---|---|
| Röd | M− | Motorkraft negativ |
| Svart | VCC | Encoder strömförsörjning, 3.3V eller 5.0V |
| Gul | C2 / B | Encoder fas B |
| Grön | C1 / A | Encoder fas A |
| Blå | GND | Encoder jord |
| Vit | M+ | Motorkraft positiv |
Encodern har 7 grundpulser per motorvarv.Utgångsaxelns pulssignalreferens är 7 multiplicerat med den valda växellådans förhållande; kanträkningskonventioner beror på styrenheten. Bekräfta logiknivåkompatibilitet innan anslutning.
Konfigurationsguide
Orienteringsvalen beskriver var motorterminalarrangemanget sitter i förhållande till utgångsaxeln i jämförelsebilderna; de väljer inte ett fast medurs eller moturs kommando. Bakaxelalternativet är en motor utan Hall-encoderkort. Stålplåtsförhållanden är märkta individuellt; alternativet 118:1 specificerar inte plåtmateriel. Jämförelsen mellan stål/koppar är en familjereferens, inte en ytterligare materialväljare.
Tillämpningar
- Små mobila robotar som använder rotationsåterkoppling för hjulkontroll, när encoderalternativet är valt.
- Kompakta spårningsmekanismer och kamerainställningsmonteringar som kräver växlad rörelse.
- Små pappershanterings- och hobbyautomationsmekanismer anpassade till motorens vridmoment, hastighet och arbetsscykel.
Vad ingår
En utvald växelmotor. Encoderutrustade alternativ inkluderar den avbildade Hall-encoderbrädan och matchande sextrådig ledning. Bakaxelversionen har ingen encoderbräda; ingen encoderledning ingår. Drivare, kontroller, strömförsörjning, hjul och komplett robot eller mekanism ingår inte. Jämförelsebilder visar alternativ, inte ett paket med två motorer.
FAQ
Ingår encoder i bakaxelalternativet?
Nej. Välj ett encoderutrustat alternativ med samma sida eller motsatt sida för A/B Hall-feedback.
Kan Hall-brädan matas direkt från 12V?
Nej. Encodern använder en separat 3,3V eller 5,0V strömförsörjning; motorvindningen använder den valda 6V eller 12V strömförsörjningen.
Är 7 PPR mätt vid växellådans utgång?
Nej. Det är referensen för pulsen på motoraxeln.Multiplicera med reduktionsförhållandet för referensen till utgångsaxeln, och ta sedan hänsyn till styrenhetens räknekonvention.
Väljer orienteringsalternativen motorrotationens riktning?
Nej. De identifierar terminalarrangemanget i förhållande till utgångsaxeln som avbildat.
Visuella detaljer