CHIHAI GW12T-N20ABHL snäckväxlad DC-motor med 7 PPR Hall-givare
CHIHAI GW12T-N20ABHL snäckväxlad DC-motor med 7 PPR Hall-givare
CHIHAI MOTOR
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den CHIHAI MOTOR CHF-GW 12T-N 20ABHL är en miniature DC gear motor med maskreduktion och en AB magnetisk Hall-encoder. Välj den fysiska ledningslayouten, reduktionsförhållandet och spänningen/vindningen. Varje faktisk alternativ inkluderar motorn med encoder och matchande sextrådig kontaktledning; listan är inte ett komplett robotchassi eller kontrollerkit.
Egenskaper
- Metallmask- och reduktionsväxel i en kompakt ram.
- 3 mm D-formad utgångsaxel med 8 mm projektion referens.
- 7 PPR motoraxel AB feedback för relativ hastighet och rotationsmätning.
- En 35 och B 45 motorvindningar med separat spänningsspecifik data.
Specifikationer
| Varumärke / modell | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; familjebilder markerar också GW 12T-N 20VA |
| Konstruktion | Miniatyrborstad DC maskin med orm- och växelmotor med AB Hall-encoder |
| Vindningsalternativ | 12 V A 35, 6 V A 35, 6 V B 45 eller 3 V B 45 som faktisk lagrad kombination |
| Förhållandealternativ | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; stålplåt 1030 källa kombination utesluten när noll-lager |
| Ledningslayout | Samma sida eller motsatt sida lödlayout som på bilden; inte en beordrad rotationsriktning |
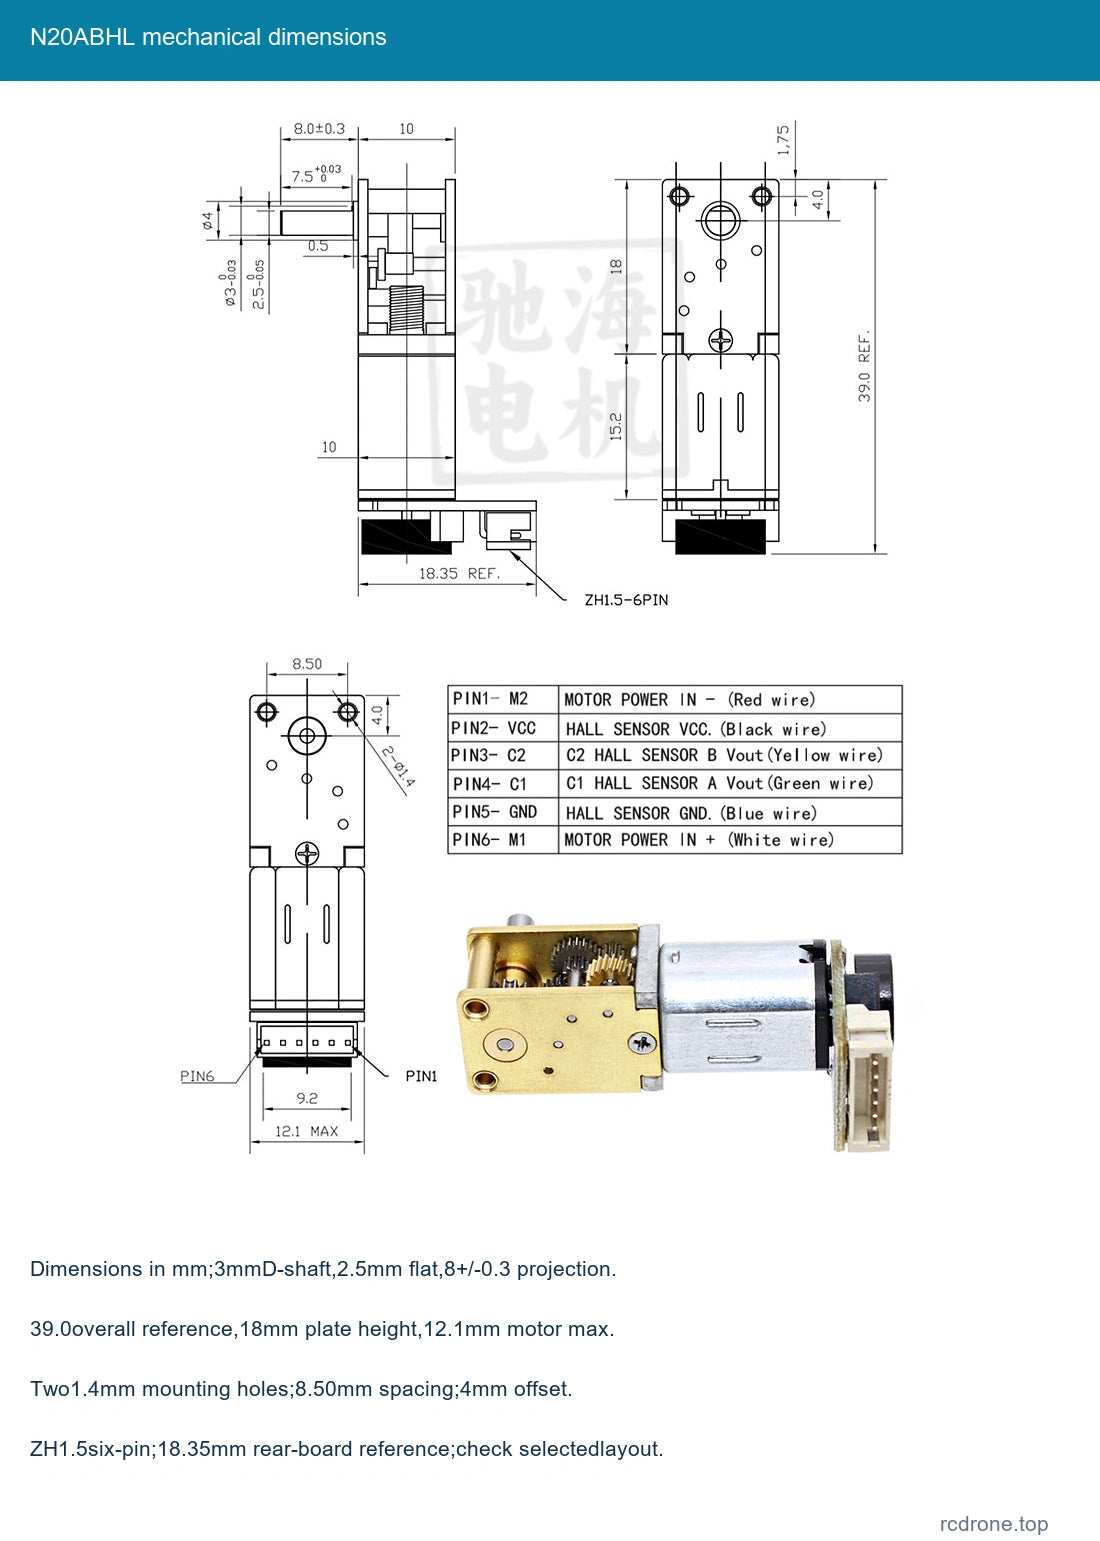
| Axel | 3 mm D-formad utgång, 2.5 mm över platt, 8±0.3 mm projektion |
| Axeldetaljer | 7.5 mm krage referens,+0.03/0; 0.5 mm axelfunktion |
| Maskinritning | 39.0 mm total referens; 18 mm växelskivhöjd; 10 mm växelavsnitt och 15.2 mm motorreferenser |
| Montering | Två 1.4 mm hål; 8.50 mm avstånd; 4.0 mm referensoffset; 1.75 mm kantreferens |
| Motor / encoder kuvert | 12.1 mm motor max; 18.35 mm bakplatta referens; ZH 1.5 sexstiftskontakt |
| Referens nettovikt | Ungefär 15 g; fraktvikt är separat |
| Hall feedback | AB inkrementell magnetisk Hall, 7 PPR motoraxel, 14 poler/7 polpar |
| Hall strömförsörjning / utgångar | 3.3 V eller 5 V separat strömförsörjning; AB fyrkantiga vågor, inbyggda pull-up/signalformande motstånd |
| Respons / led | 100 kHz referens; matchande ZH 1.5-6PIN led ingår |
| Hållbeteende | Maskinvarans motstånd mot bakdrivning beror på förhållande och belastning; inte en säkerhetsklassad broms |
Vindningsspecifik prestanda
Använd raden för den aktuella vindningen och förhållandet. Nominell och stallmoment är olika förhållanden. Stallmomentfigurer är övre gränsreferenser och är inte kontinuerliga belastningsbetyg. Effektetiketter beskriver varje vindningsreferens utan att garantera utgångseffekt vid varje driftpunkt.
12 V A 35
0.2 W referens.
| Förhållande | Tomgång mA | Tomgång rpm | Nom. kgf·cm | Nom. rpm | Nom. A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W referens.
| Förhållande | Ingen belastning mA | Ingen belastning rpm | Bedömd kgf·cm | Bedömd rpm | Bedömd A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W referens.
| Förhållande | Ingen belastning mA | Ingen belastning rpm | Nominerad kgf·cm | Nominerad rpm | Nominerad A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W referens.
| Förhållande | Ingen belastning mA | Ingen belastning rpm | Bedömd kgf·cm | Bedömd rpm | Bedömd A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Hall Encoder Anslutning
| Pin | Trådfärg | Signal | Funktion |
|---|---|---|---|
| 1 | Röd | M 2 | Motor negativ |
| 2 | Svart | VCC | Hall ström positiv 3.3/5V |
| 3 | Gul | C 2 / B | Hall fas B utgång |
| 4 | Grön | C 1 / A | Hall fas A utgång |
| 5 | Blå | GND | Hall ström jord |
| 6 | Vit | M 1 | Motor positiv |
Pinordningen följer den mekaniska kontaktteckningen. Matcha faktiska markeringar och kontaktens orientering innan anslutning. Tillämpa aldrig motorström på Hall VCC eller signalingångar. Förse Hall-kortet separat med 3,3 V eller 5 V med kompatibel mottagarlogik. Att ändra motorledningspolaritet omvänder rotationen medan Hall-strömpolariteten förblir fast.
7 PPR är motoraxelns basreferens.Utgångspulsreferensskalor med den faktiska reduktionsförhållandet och mottagarens kanträkningsläge. Det detaljerade diagrammet ger 294, 826.469, 1652.931, 2112.082, 4224.164 och 7212.8 pulser för sina sex förhållandekolumner; dessa använder faktiska reduktioner bakom de nominella växlars etiketter. Ersätt inte dessa decimaler med ett exakt påstående baserat endast på avrundade nominella förhållanden. Inkrementell feedback är relativ och ger inte en absolut startposition.
Val och Installation
Samma-sida och Motsatt-sida Ledningslayout hänvisar till lödning/kontaktarrangemanget som visas i förhållande till utgångsaxeln, inte ett medurs/moturs kommando. Kontrollera den valda layouten, axelpassningen, monteringsskruvarna och kodarens frigång innan montering. Stålplåt 1030-kombinationer har ingen källlager och är inte valbara.
Använd en lämplig motorstyrning med startström marginal och skydd.Håll skräp borta från de exponerade växlarna och encodern, undvik ställ och plötslig omvändning under belastning, och använd inte maskhållande beteende som en säkerhetsbroms. Ingen kontinuerlig drift eller certifierad lastklassning tillhandahålls.
Tillämpningar
Kompakta robotmekanismer, små rörelseprojekt och miniatyr pan-tilt eller justeringsmonteringar som behöver växeldrift och relativ encoderåterkoppling. En kompatibel extern mikrokontroller och motorstyrning krävs för återkopplingskontroll.
Vad ingår
En vald Hall-encoder N 20 maskväxelmotor och matchande sextrådig ledning. Chassi, hjul, batteri, strömförsörjning, mikrokontroller, motorstyrning och komplett robot ingår inte. Bilder av intern konstruktion visar delar inuti en motor.
FAQ
Ingår encodern i varje alternativ?
Ja. Dessa faktiska alternativ är ABHL återkopplingsversioner.
Kontrollerar Same-Side och Opposite-Side rotationsrörelse?
Nej.De identifierar den fysiska ledningslayouten; rotationen beror på motorens drivpolaritet.
Kan jag använda motorens spänning för Hall-ström?
Använd en separat 3,3 V eller 5 V Hall-strömförsörjning och matcha den valda motorvindningen oberoende.
Ingår en robotchassi?
Nej. Paketet innehåller en motor och dess matchande ledning.
Visuella detaljer