DSpower DS-P008 CAN Bus-servomotor, 14–22 V, 15 kgf·cm för AGV-styrning
DSpower DS-P008 CAN Bus-servomotor, 14–22 V, 15 kgf·cm för AGV-styrning
DSpower
Ordinarie pris
$127.00 USD
Ordinarie pris
Försäljningspris
$127.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
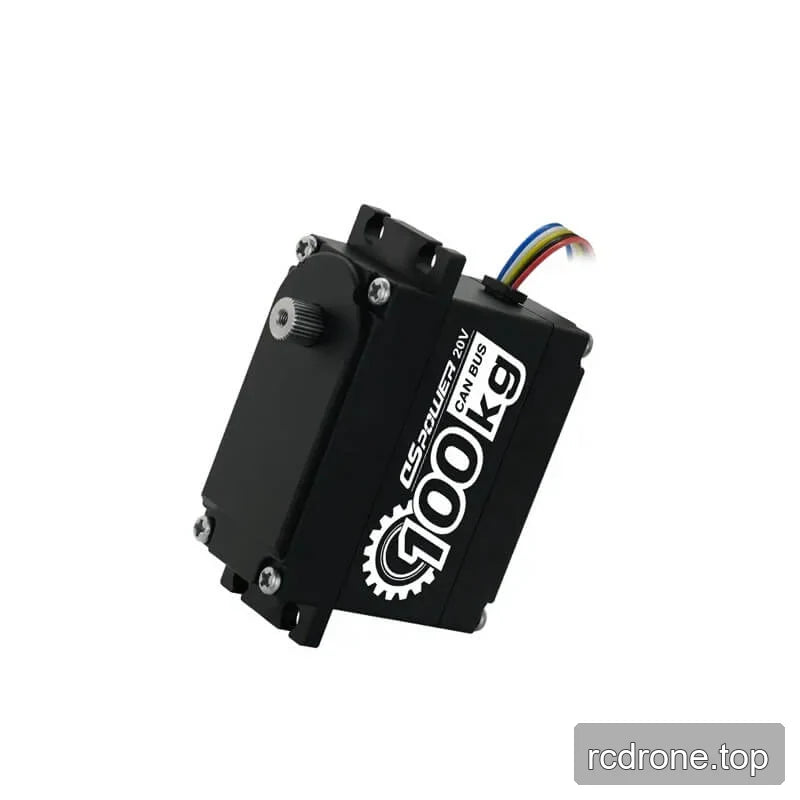
Den DSpower DS-P008 CAN-buss servomotorn är avsedd för robotrörelse och styrningsuppgifter, inklusive AGV-styrning. Den fungerar från 14–22 V DC, med angiven anpassning för en 20 V utomhus strömförsörjning, och ger 15 kgf·cm nominellt vridmoment med 360° driftresa. CAN-kommunikation, en 30T / D8 utgångsaxel, CCW-rotation och ≤1° spel stödjer kontroll och mekanisk integration.
Egenskaper
- CAN-buss kommunikationsgränssnitt.
- Borrlös konstruktion med magnetisk kodning.
- Högprecisions, högstyrka växeldesign.
- Högvridmoment kopplingsdesign angiven med en 100 kg låst rotor och 50 kg koppling.
- Angiven 1 000-timmars kontinuerlig rotations test.
- IPX5 vattentålig klassning och en kropp av aluminiumlegering beskriven för värmeavledning.
- Skiktad blockerat rotor, temperatur- och spänningsskydd, anges för att hjälpa till att förhindra motoröverhettning eller växelhoppa från oavsiktliga kollisioner.
Specifikationer
| Parameter | Värde |
|---|---|
| Driftspänning | 14–22 V DC |
| Strömförsörjningsanpassning | 20 V utomhus strömförsörjningsspänning |
| Statisk ström | TBD |
| Stallström | ≤3.5 A |
| Nominalt vridmoment | 15 kgf·cm |
| Rotationsriktning | CCW |
| Tomgångshastighet | ≤0.27 sek/60° |
| Sluten slinga kontrollhastighet | 0.25 sek/60° |
| Pulsbreddsintervall | 0–4096 |
| Driftrörelsevinkel | 360° |
| L&R vinkelavvikelse | TBD |
| Mechanisk virtuell position | ≤1° |
| Backlash | ≤1° |
| Vikt | TBD |
| Kommunikationsgränssnitt | CAN |
| Utgångsaxel | 30T / D8 |
| Ingångsskydd | IPX5 |
| Temperatur- och fuktighetsförhållanden | -25 °C till +70 °C; ≤90% RH |
DS P008 1 DSpower Servo Motor — Produktdokument (PDF)
Tillämpningar
- AGV-fordon och AGV-bilstyrning: CAN-kontroll och 360° driftrörelse stödjer styr-aktuator integration.
- Liten bil fyrhjulsdrift styrning: de angivna kopplings- och skyddsfunktionerna är relevanta för styrmekanismer som är föremål för blockerade rotorer eller kollisionsevent.
- Robotarmar, humanoida robotar, exoskelett, fyrbenta robotar, ARU-robotar och inspektionsrobotar: lämpliga för kontrollerade rotationsrörelseuppgifter som kräver det angivna CAN-gränssnittet och utgångsaxelns format.
Visuella Detaljer
Tillämpningsexempel