EYOU PH17 Robotledsmotor, 80 mm internrotor vridmomentmotor, 51/101 utväxling
EYOU PH17 Robotledsmotor, 80 mm internrotor vridmomentmotor, 51/101 utväxling
EYOU
Ordinarie pris
$873.00 USD
Ordinarie pris
Försäljningspris
$873.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den EYOU PH17 Robotledsmotor är en internrotormotor momentmotor för robotleder, med ett cylindriskt hölje på 80 mm, 14 mm genomgående hål, dubbel magnetisk encoder och valbar 51 eller 101 växelverkningsförhållande.
Välj PH17B-versionen med broms eller PH17N-versionen utan broms, och välj sedan 51 eller 101 växelverkningsförhållande. 51-förhållandet ger 60 rpm nominell hastighet och 22 N·m nominellt moment; 101-förhållandet ger 30 rpm och 38 N·m.
Egenskaper
- Internrotormoment motor design med ett cylindriskt hölje och cirkulär utgångsfläns.
- 14 mm genomgående hål och 80 mm nominell diameter.
- Dubbel magnetisk encoder med 19-bitars encoder noggrannhet.
- Valbar PH17B-version med broms eller PH17N-version utan broms.
- Valbara växelverkningsförhållanden på 51 och 101.
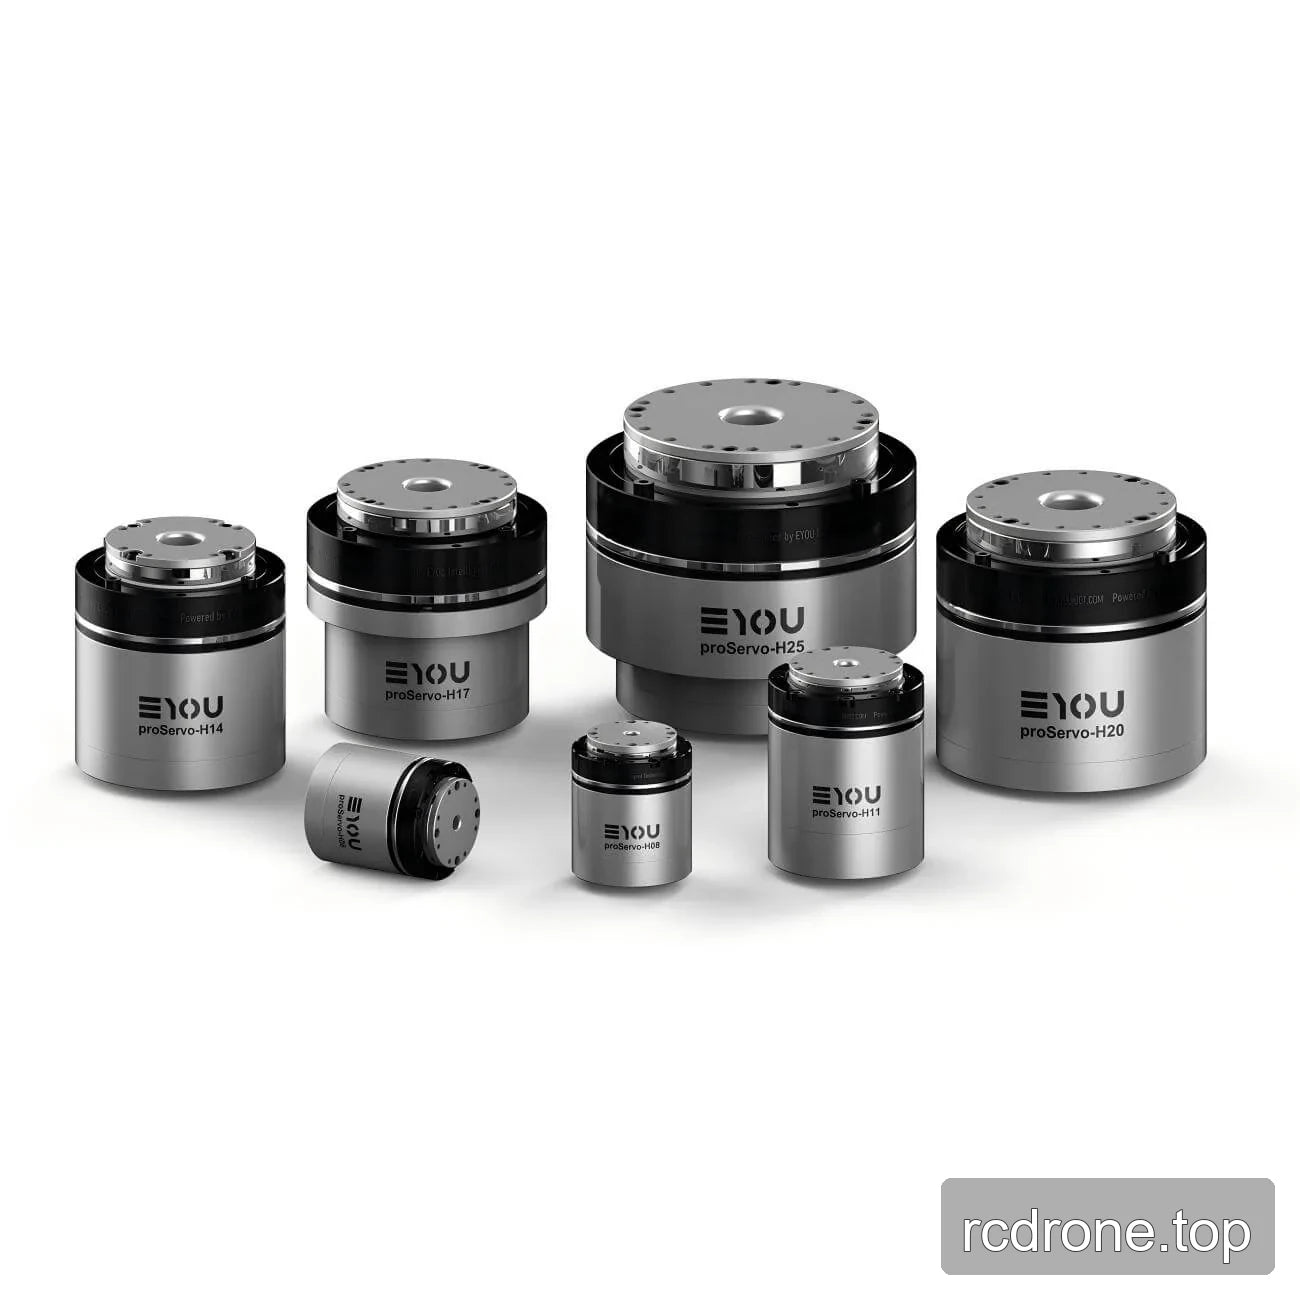
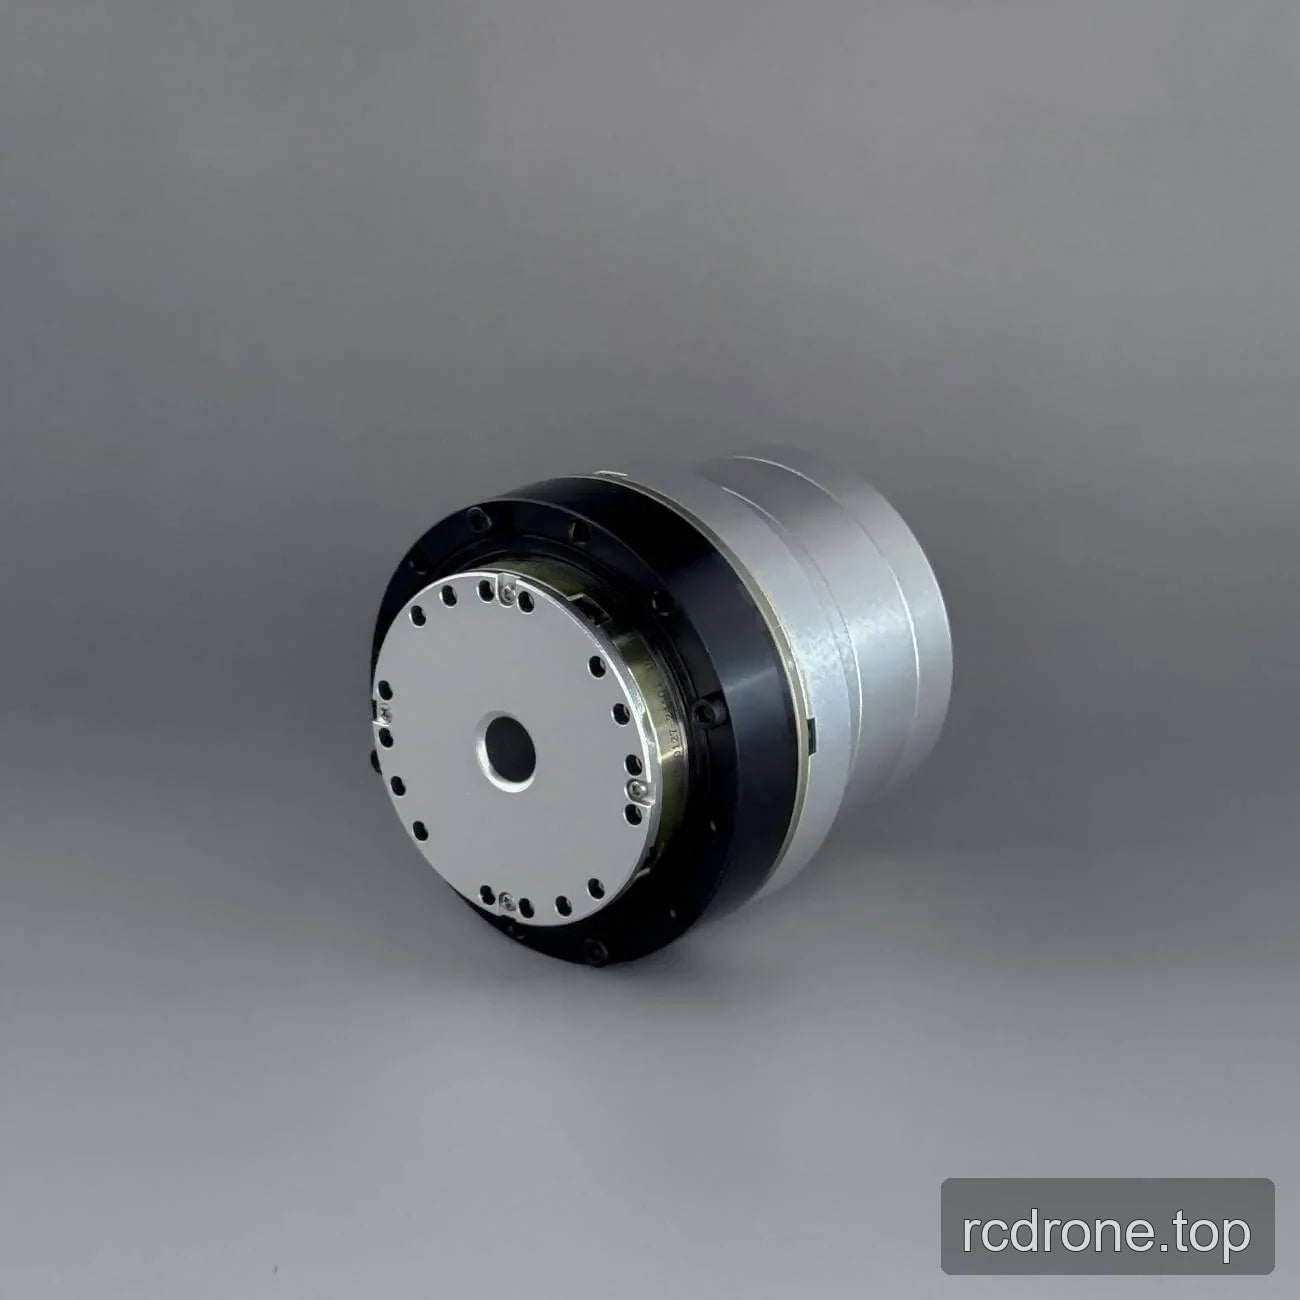
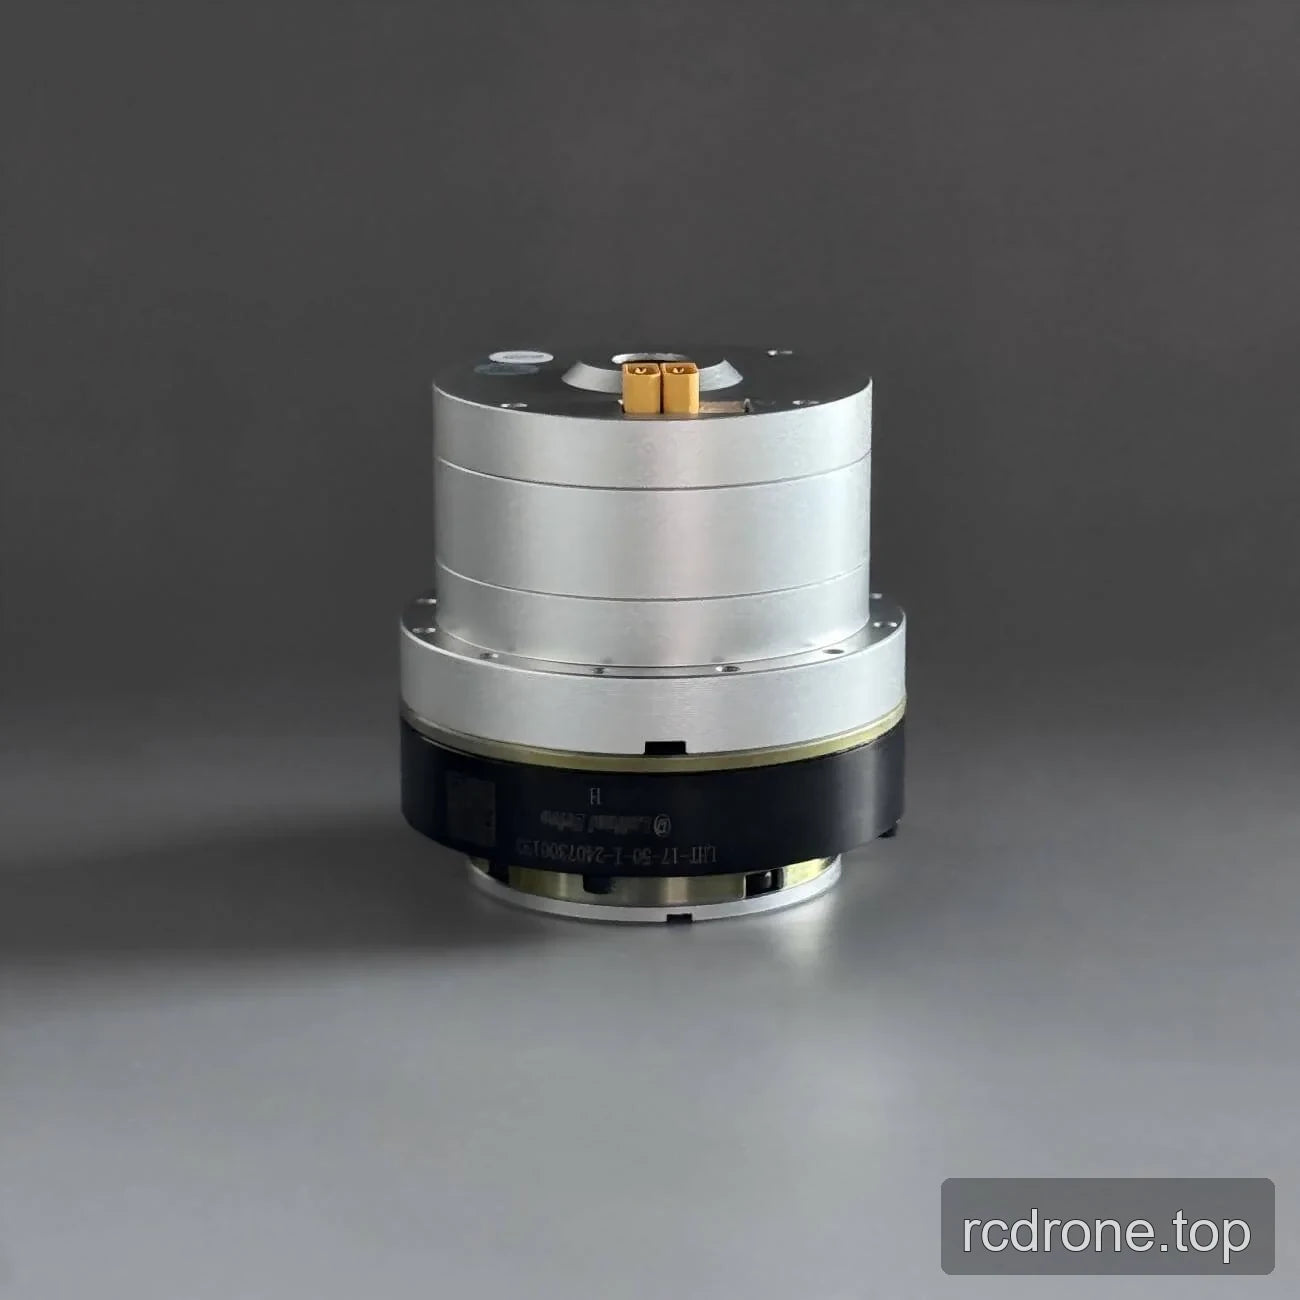
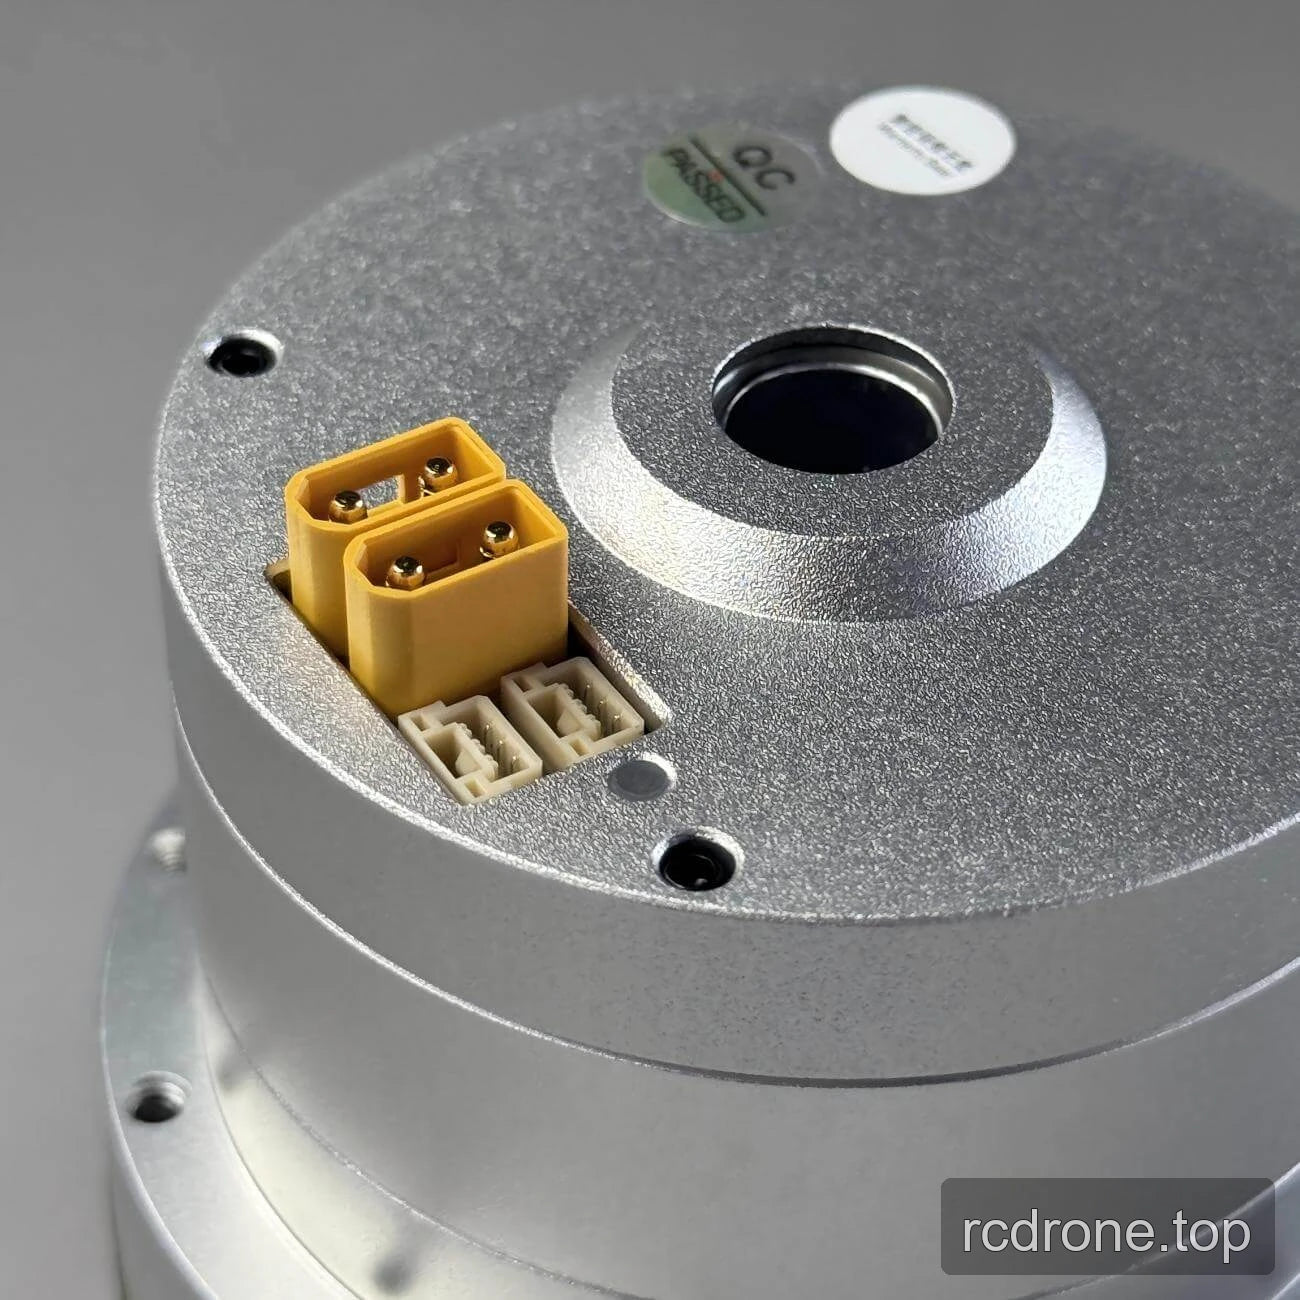
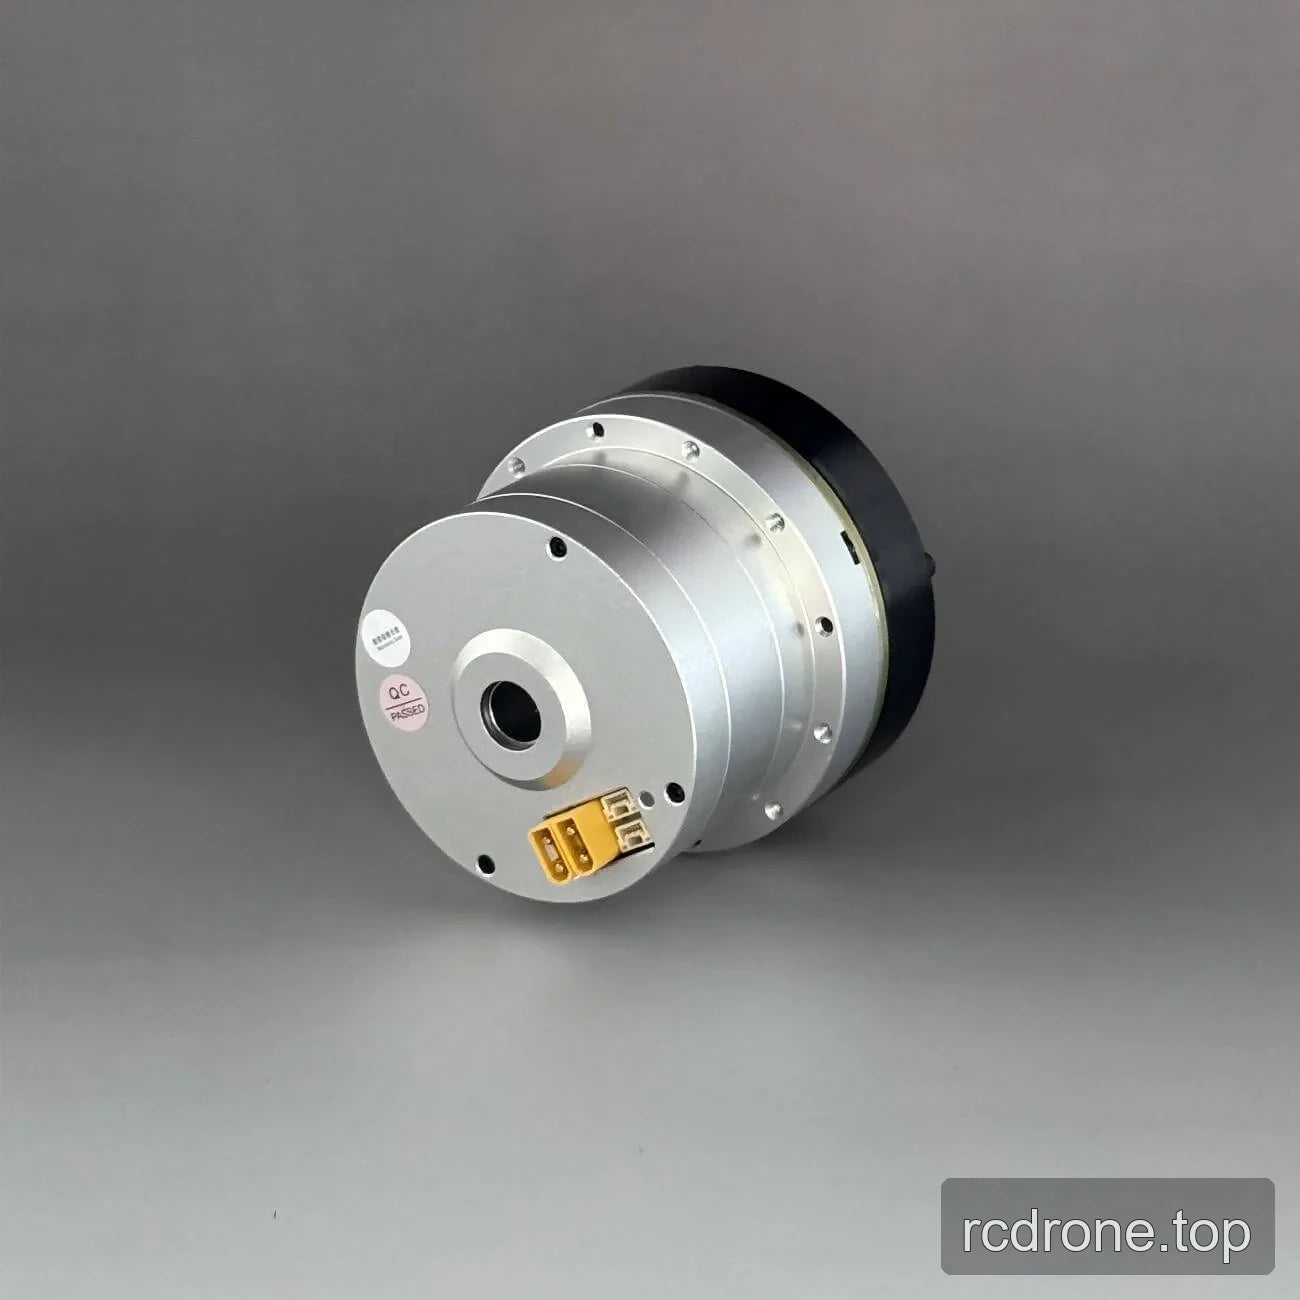
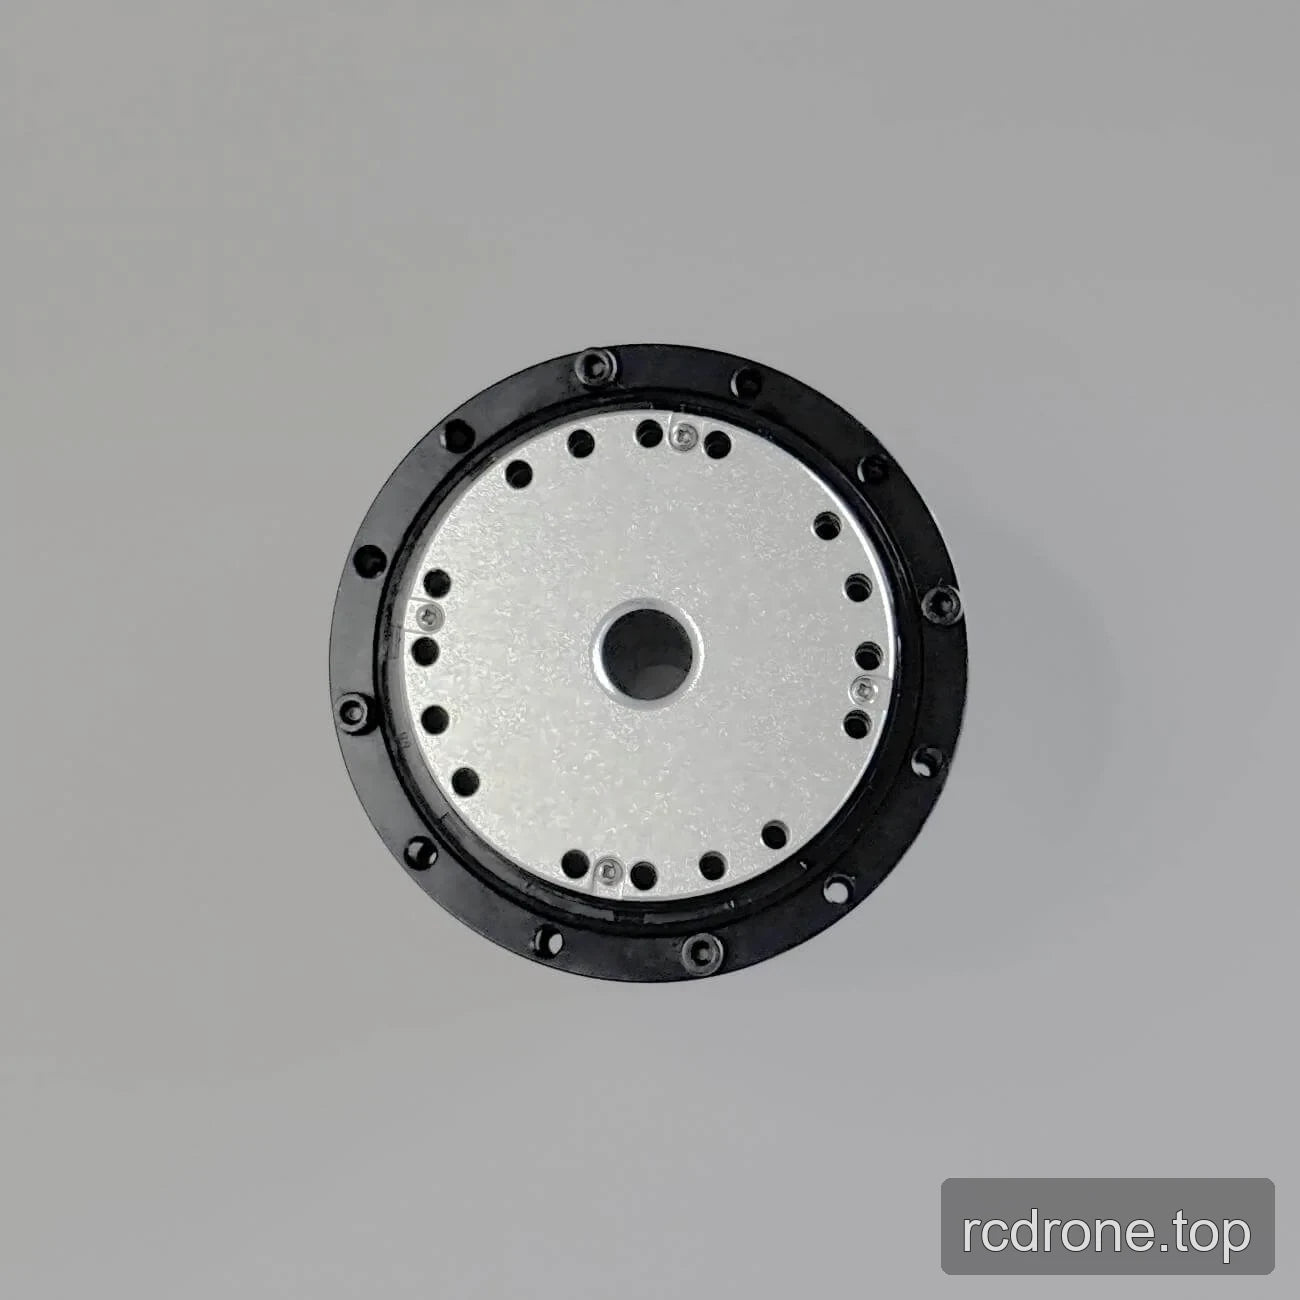
- Produktvyerna inkluderar cirkulära monteringsflänsar, radiella hålmönster och flera elektriska kontaktlådor.
Specifikationer
| Parameter | PH17, Utväxlingsförhållande 51 | PH17, Utväxlingsförhållande 101 |
|---|---|---|
| Modell | PH17 | PH17 |
| Motortyp | Intern Rotor Momentmotor | Intern Rotor Momentmotor |
| Diameter | 80 mm | 80 mm |
| Genomgående hål ID | 14 mm | 14 mm |
| Vikt | 1,350 g med broms / 1,223 g utan broms | 1,350 g med broms / 1,223 g utan broms |
| Backlash | 15 arcsek | 15 arcsek |
| Brus | <70 dB | <70 dB |
| Temperaturintervall | -20 till 80 °C | -20 till 80 °C |
| Driftspänning | 24 till 48 V | 24 till 48 V |
| Nominell effekt | 200 W | 200 W |
| Utväxlingsförhållande | 51 | 101 |
| Nominell hastighet | 60 rpm | 30 rpm |
| Nominellt moment | 22 N·m | 38 N·m |
| Spetsmoment | 52 N·m | 66 N·m |
| Encoder noggrannhet | 19 bit | 19 bit |
| Encoder typ | Dubbelt Magnetisk Encoder | Dubbelt Magnetisk Encoder |
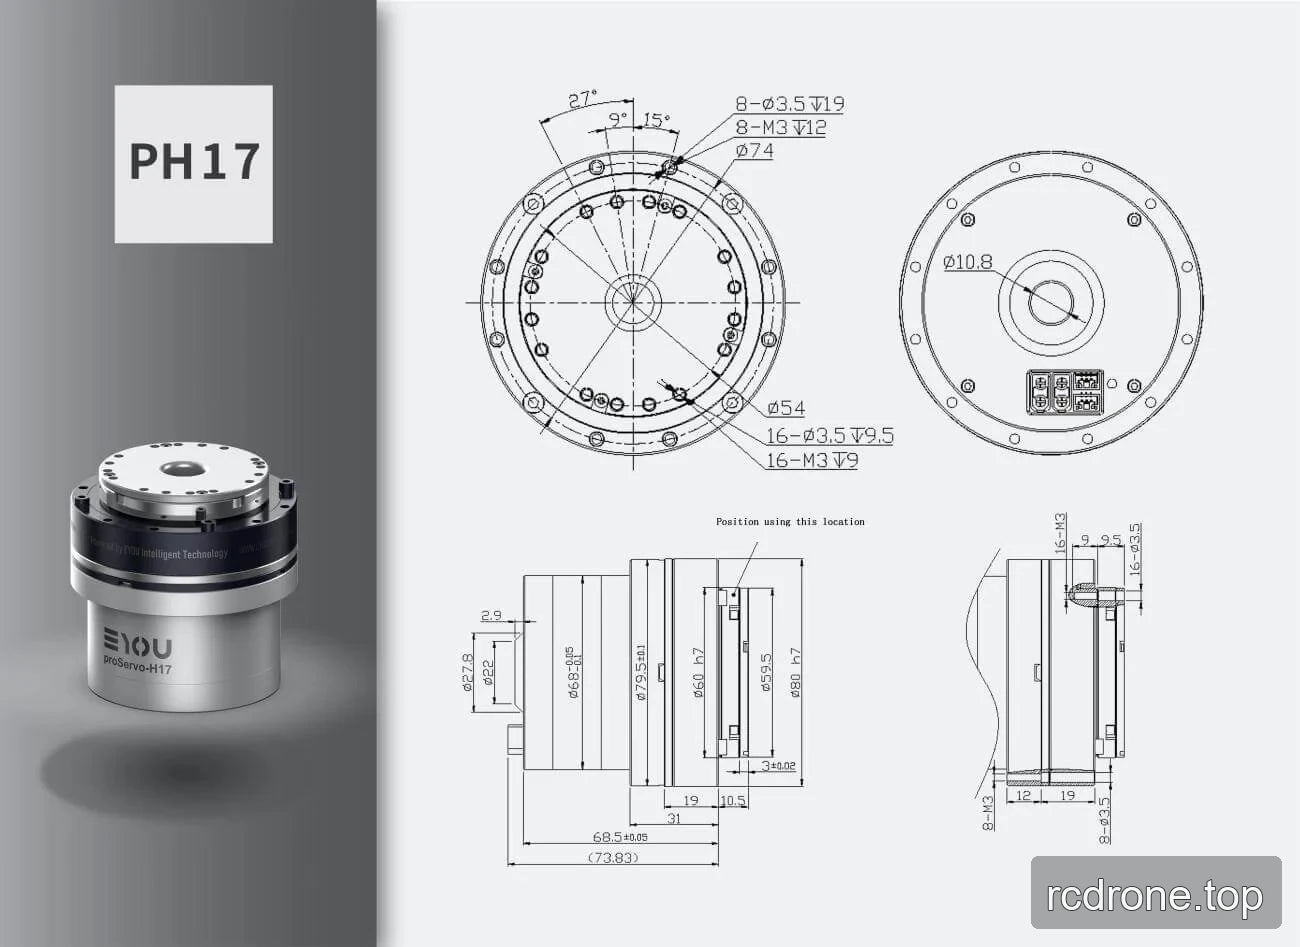
PH17 Ritningsdimensioner och monteringsdetaljer
| Ritningsfunktion | Stödd detalj |
|---|---|
| Frammonteringsmönster | 8 hål, 3.5 mm diameter, 19 mm djup; 8 M3 gängade hål, 12 mm djup |
| Fram cirkulära dimensioner | Ø74 mm och Ø54 mm |
| Andra monteringsmönster | 16 hål, 3.5 mm diameter, 9.5 mm djup; 16 M3 gängade hål, 9 mm djup |
| Sido-profil diametrar | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 tolerans), Ø79.5 mm (±0.1 tolerans), Ø60 h7, Ø58.5 mm, och Ø80 h7 |
| Sido-profil axiala dimensioner | 2.9 mm; 68.5 mm (±0.05 tolerans); 73.83 mm referensdimension; 31 mm; 19 mm; 10.5 mm; och 3 mm (±0.02 tolerans) |
| Baksidan monteringsdetaljer | 16 M3 gängade hål, 9 mm dimension, och 16 hål med 3.5 mm diameter; 8 M3 gängade hål och 8 hål med 3.5 mm diameter |
| Bakre axiala dimensioner | 12 mm och 19 mm |
Applikationer
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadrupedrobotar
- AGV-fordon
- ARU-robotar
Visuella Detaljer
Produktvyer
Gränssnitt och anslutningar
Dimensioner och Konstruktion