


EYOU PHU17H-80 Harmonisk Drivning Robotaktuator, 51/101 Utväxling, CANopen/EtherCAT Robotik
EYOU PHU17H-80 Harmonisk Drivning Robotaktuator, 51/101 Utväxling, CANopen/EtherCAT Robotik
EYOU
Ordinarie pris
$617.00 USD
Ordinarie pris
Försäljningspris
$617.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
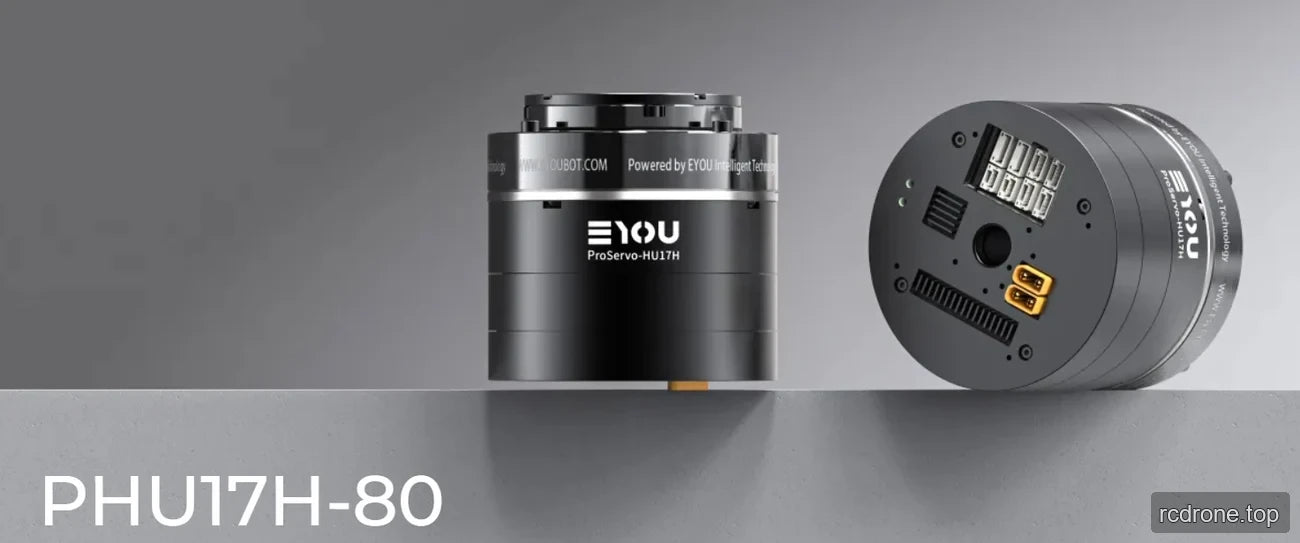
Den EYOU PHU17H-80 är en harmonisk drivning robotaktuator med en integrerad drivrutin, 48 VDC klassad drift och valbara 51 eller 101 reduktionsförhållanden. Välj en version med eller utan broms för att passa den erforderliga konfigurationen. Aktuatorn stöder EtherCAT och CANopen kommunikation och är specificerad för robotapplikationer inklusive humanoida robotar, robotarmar, exoskelett, fyrbenta robotar, AGV-fordon och ARU-robotar.
Egenskaper
- Harmonisk reducer med valbart 51 eller 101 reduktionsförhållande.
- Bromsval: Med Broms eller Utan Broms.
- Inbyggd drivrutin med dubbla absoluta encoders: motor sida 19-bit och reducer sida 19-bit.
- EtherCAT och CANopen kommunikationsprotokoll; protokollval är växlar genom programvarukonfiguration.
- Gränssnitt: ström (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) och STO (1/2).
- Kontrolllägen: Profilposition (PP), Profilhastighet (PV), Profilmoment (PT), Cyklisk synkron position (CSP), Cyklisk synkron hastighet (CSV), etc.
- PHU-seriens delade kroppdesign separerar motorn och reduceraren. PHU-seriens information anger också att reducerare med olika förhållanden kan kopplas ihop med samma motor för olika hastighets- och momentprofiler.
Specifikationer
| Parameter | Värde |
|---|---|
| Modellnummer | PHU-17H-80 |
| Reducerart | Harmonisk |
| Motorns nominella effekt | 251 W |
| Motorns nominella moment | 0.6 N·m |
| Motorns toppmoment | 1.8 N·m |
| Reduceringsförhållande | 51 / 101 |
| Ledad effekt — livslängd begränsning | 81 / 62 W |
| Nominalt vridmoment vid 2000 rpm ingång | 19.8 / 30 N·m |
| Genomsnittligt belastningsmoment vid utgång | 32 / 49 N·m |
| Spänningsmoment vid utgång | 42 / 66 N·m |
| Maximalt tillåtet externt moment vid utgång (ögonblickligt) | 86 / 134 N·m |
| Backlash | ≤20 / ≤20 bågsek |
| Nominell hastighet vid utgång — livslängdsbegränsning | 39 / 20 rpm |
| Spänningshastighet vid utgång | 88 / 44 rpm |
| Broms (B/N) | B/N |
| Mått (yttermått × axel) | Φ80 × 78 mm |
| Vikt (B/N) | 1.25 / 1.14 kg |
| Håldiameter | 10.8 mm |
| Husets utseende (processfärg) | Svart anodiserad (ej sandblästrad) |
| Reducer utseende (processfärg) | Yttre ring svartmålad |
| Radial (dynamisk/statisk) tillåten belastning vid utgång | 400 N |
| Axial (dynamisk/statisk) tillåten belastning vid utgång | 400 N |
| Utgångsböjningsmoment | 72 N·m |
| Reducer vridstyvhet | 10,700 / 13,000 N·m/rad |
| Reducer ingångströghet (B) | 85.734 / 85.734 kg·mm² |
| Ekvivalent ledad utgångströghet (B) | 222,994 / 874,573 kg·mm² |
| Nominell driftspänning | 48 VDC |
| Driftspänningsområde | 24–48 VDC |
| Drivrutin | Inbyggd |
| Encoder/bit | Dubbelt absolut / motorsidan 19-bit & reducerarsidan 19-bit |
| Drivrutinsgränssnitt (se terminalmodellbeskrivning) | Ström (DC in/DC ut), CAN FD (In/Ut), EtherCAT (In/Ut), STO (1/2) |
| Kommunikationsprotokoll (se kommunikationsbeskrivning) | EtherCAT / CANopen |
| Kontrolllägen | Profilposition (PP), Profilhastighet (PV), Profilmoment (PT), Cyklisk synkron position (CSP), Cyklisk synkron hastighet (CSV), etc. |
| Driftstemperatur | -20–60 °C |
| Husets driftstemperatur | ≤60 °C |
| Brus | ≤60 dB |
| Livslängd | >10 000 h |
Tillämpningar
- Humanoida robotar
- Robotarmar
- Exoskelett
- Fyra-benta robotar
- AGV-fordon
- ARU-robotar
Stödjande dokument
- EYOU CANable — Användarmanual (PDF)
- PHU17 EYOU — 3D-modell (STEP)
- EYOU PHU17H 80 Ritning — Ritning (PDF)
- EYOU PHU RHU Series Joint CANopen EtherCAT Kommunikation — Manual (PDF)
- EYOU Robot Joint Katalog — Robot Joint Produktkatalog (PDF)
- EYOU RP Series EN V1.0 20260608 — Användarmanual (PDF)
- EYOU UART Debug Modul — Användarmanual (PDF)
Visuella Detaljer
Produktvyer
Egenskaper och Design


Tillämpningsexempel


Alternativ och modelljämförelse

Gränssnitt och anslutningar

Ytterligare produktinformation



