


EYOU PHU20H-90 Harmonisk Drivning Robotaktuator, 48 V CANopen/EtherCAT för robotik
EYOU PHU20H-90 Harmonisk Drivning Robotaktuator, 48 V CANopen/EtherCAT för robotik
EYOU
Ordinarie pris
$693.00 USD
Ordinarie pris
Försäljningspris
$693.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den EYOU PHU20H-90 är en harmonisk drivning robotaktuator modul med en inbyggd drivrutin, 48 VDC nominell driftspänning och valbara 81, 101 eller 121 reduktionsförhållanden. Broms- och icke-bromsalternativ finns tillgängliga. Den stöder EtherCAT och CANopen kommunikation och är specificerad för robotapplikationer inklusive humanoida robotar, robotarmar, exoskelett, fyrbenta robotar, AGV-fordon och ARU-robotar.
Egenskaper
- Harmonisk reducerare med valbara 81, 101 eller 121 reduktionsförhållanden.
- Inbyggd drivrutin med dubbla absoluta encoders: motor sida 19-bit och reducerarsidan 19-bit.
- EtherCAT och CANopen kommunikationsprotokoll; CAN FD, EtherCAT, ström och STO-anslutningar är specificerade.
- CANopen och EtherCAT protokollstöd kan växlas genom programvarukonfiguration.
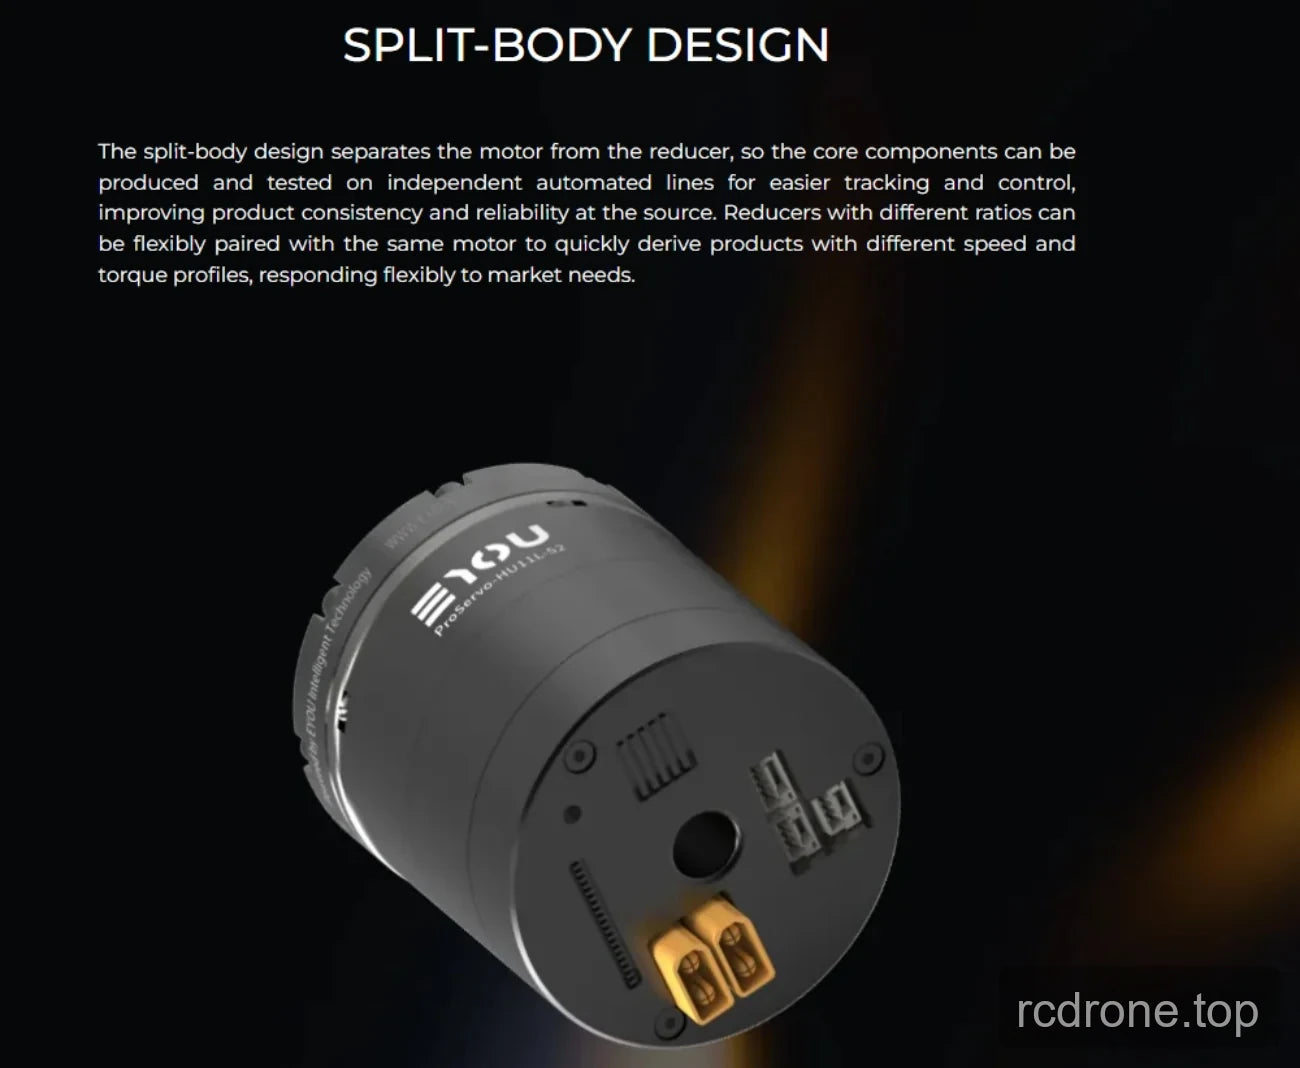
- Split-body arkitektur separerar motorn och reduceraren.
- Brom- och icke-bromalternativ erbjuds.
Specifikationer
| Parameter | Förhållande 81 | Förhållande 101 | Förhållande 121 |
|---|---|---|---|
| Modell modul | PHU-20H-90 | ||
| Reducerart | Harmonisk | ||
| Motorns nominella effekt | 267 W | ||
| Motorns nominella vridmoment | 0.85 N·m | ||
| Motorns toppvridmoment | 2.55 N·m | ||
| Reduceringsförhållande | 81 | 101 | 121 |
| Bedömd kraft (livslängd begränsning) | 109 W | 104 W | 87 W |
| Bedömd vridmoment vid 2000 rpm ingång | 42 N·m | 50 N·m | 50 N·m |
| Genomsnittligt belastningsvridmoment vid utgång | 58 N·m | 61 N·m | 61 N·m |
| Spetsvridmoment vid utgång | 91 N·m | 102 N·m | 108 N·m |
| Maximalt tillåtet externt vridmoment vid utgång (ögonblickligt) | 158 N·m | 182 N·m | 182 N·m |
| Backlash | ≤20 arcsek | ≤20 arcsek | ≤20 arcsek |
| Bedömd hastighet vid utgång (livslängd begränsning) | 25 rpm | 20 rpm | 17 rpm |
| Spets hastighet vid utgång | 38 rpm | 31 rpm | 25 rpm |
| Broms (B/N) | B/N | ||
| Mått (yttermått × axel) | Φ90 × 85.8 mm | ||
| Vikt (B/N) | 1.74 / 1.58 kg | ||
| Håldiameter | 13 mm | ||
| Husets utseende (processfärg) | Svart anodiserad (ej sandblästrad) | ||
| Reducer utseende (processfärg) | Ytterring svartmålad | ||
| Radial (dynamisk/statiskt) tillåten belastning vid utgång | 650 N | ||
| Axial (dynamisk/statiskt) tillåten belastning vid utgång | 650 N | ||
| Utgångsböjningsmoment | 140 N·m | ||
| Reducer vridstyvhet | 23,000 N·m/rad | 23,000 N·m/rad | 23,000 N·m/rad |
| Reducer ingångströghet (B) | 137.378 kg·mm² | 137.378 kg·mm² | 137.378 kg·mm² |
| Likvärdig ledad utgångströghet (B) | 901,337 kg·mm² | 1,401,393 kg·mm² | 2,011,351 kg·mm² |
| Nominal driftspänning | 48 VDC | ||
| Driftspänningsområde | 24–48 VDC | ||
| Drivrutin | Inbyggd | ||
| Encoder/bit | Dubbelt absolut; motorsidan 19-bit och reducerarsidan 19-bit | ||
| Drivrutinsgränssnitt (se terminalmodellbeskrivning) | Ström (DC in, DC ut), CAN FD (in, ut), EtherCAT (in, ut), STO (1, 2) | ||
| Kommunikationsprotokoll (se kommunikationsbeskrivning) | EtherCAT / CANopen | ||
| Kontrolllägen | Profilposition (PP), Profilhastighet (PV), Profiltorque (PT), Cyklisk synkron position (CSP), Cyklisk synkron hastighet (CSV), etc. | ||
| Driftstemperatur | −20 till 60 °C | ||
| Husets driftstemperatur | ≤60 °C | ||
| Brus | ≤60 dB | ||
| Livslängd | >10 000 h | ||
Tillämpningar
- Humanoida robotar
- Robotarmar
- Exoskelett
- Fyra-benta robotar
- AGV-fordon
- ARU-robotar
Nedladdningar
- EYOU CANable — Användarmanual (PDF)
- PHU20 EYOU — 3D Modell (STP)
- EYOU PHU20H 90 Ritning — Ritning (PDF)
- EYOU PHU RHU Series Joint CANopen EtherCAT Kommunikation — Manual (PDF)
- EYOU Robot Joint Katalog — Robot Joint Produktkatalog (PDF)
- EYOU RP Series EN V1.0 20260608 — Användarmanual (PDF)
- EYOU UART Debug Modul — Användarmanual (PDF)
Visuella Detaljer
Produktvyer

Egenskaper och Design


Exempel på Tillämpningar


Gränssnitt och anslutningar

Ytterligare produktinformation



