EYOU RHU14L-52-N-F Harmonisk Robotledsaktuator, 48 V, 50/80/100 Utväxlingar för Humanoida Robotar
EYOU RHU14L-52-N-F Harmonisk Robotledsaktuator, 48 V, 50/80/100 Utväxlingar för Humanoida Robotar
EYOU
Ordinarie pris
$669.00 USD
Ordinarie pris
Försäljningspris
$669.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
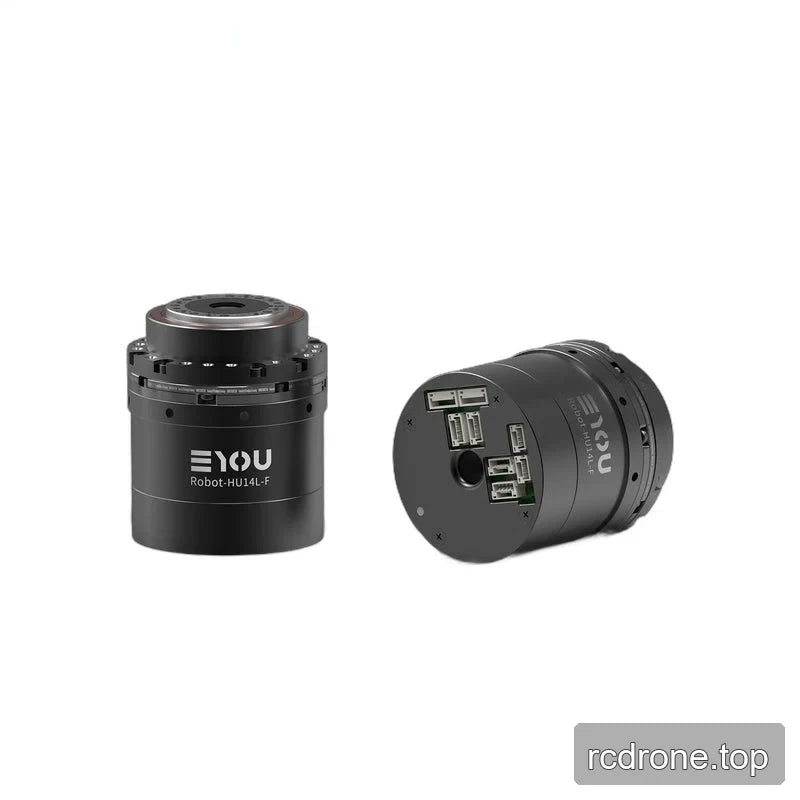
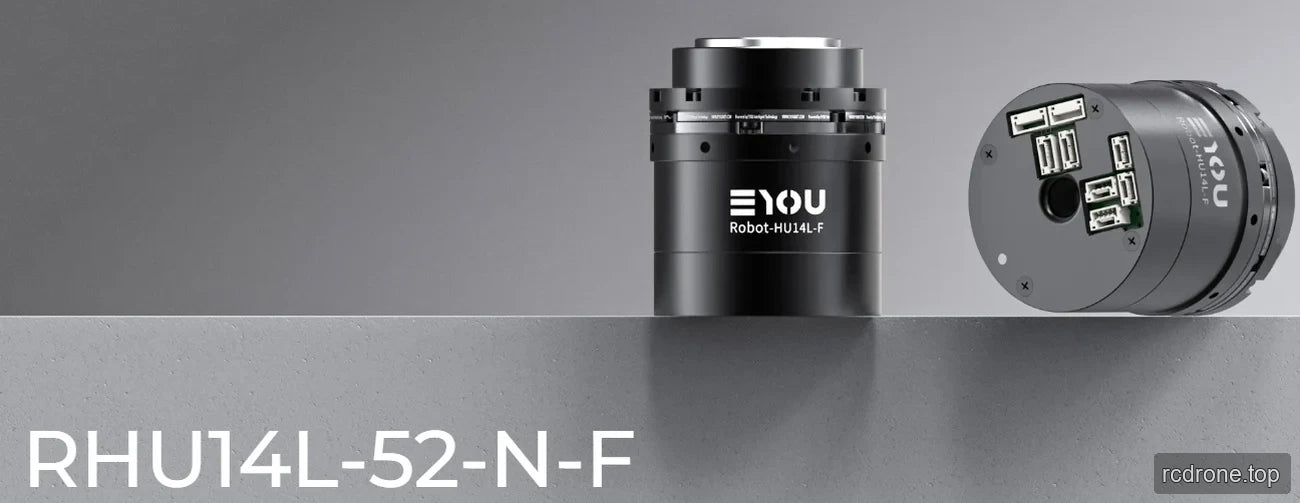
Den EYOU RHU14L-52-N-F är en harmonisk robotledsaktuator för humanoida robotleder, med 50, 80 och 100 reduktionsförhållanden och val med eller utan broms. Den kombinerar en 46 W motor, inbyggd drivrutin, vridmomentssensor, dubbel absolut encoder och EtherCAT/CANopen kommunikation. Dess 48 VDC nominella strömförsörjning och kompakta Φ52 × 65 mm dimensioner hjälper köpare att utvärdera integration i robotleder.
Egenskaper
- Harmonisk reducerare med 50, 80 eller 100 reduktionsförhållanden.
- 46 W nominell motoreffekt, 0.11 N·m nominellt motvridmoment och 0.33 N·m toppmotvridmoment.
- Inbyggd drivrutin, 18 N·m vridmomentssensorområde och dubbel absolut encoder: motor sida 17 bit och reducerarsidan 19 bit.
- EtherCAT och CANopen kommunikationsprotokoll; stödda kontrolllägen inkluderar Profilposition (PP), Profilhastighet (PV), Profilmoment (PT), Cyklisk synkron position (CSP) och Kraftkontroll (CSF).
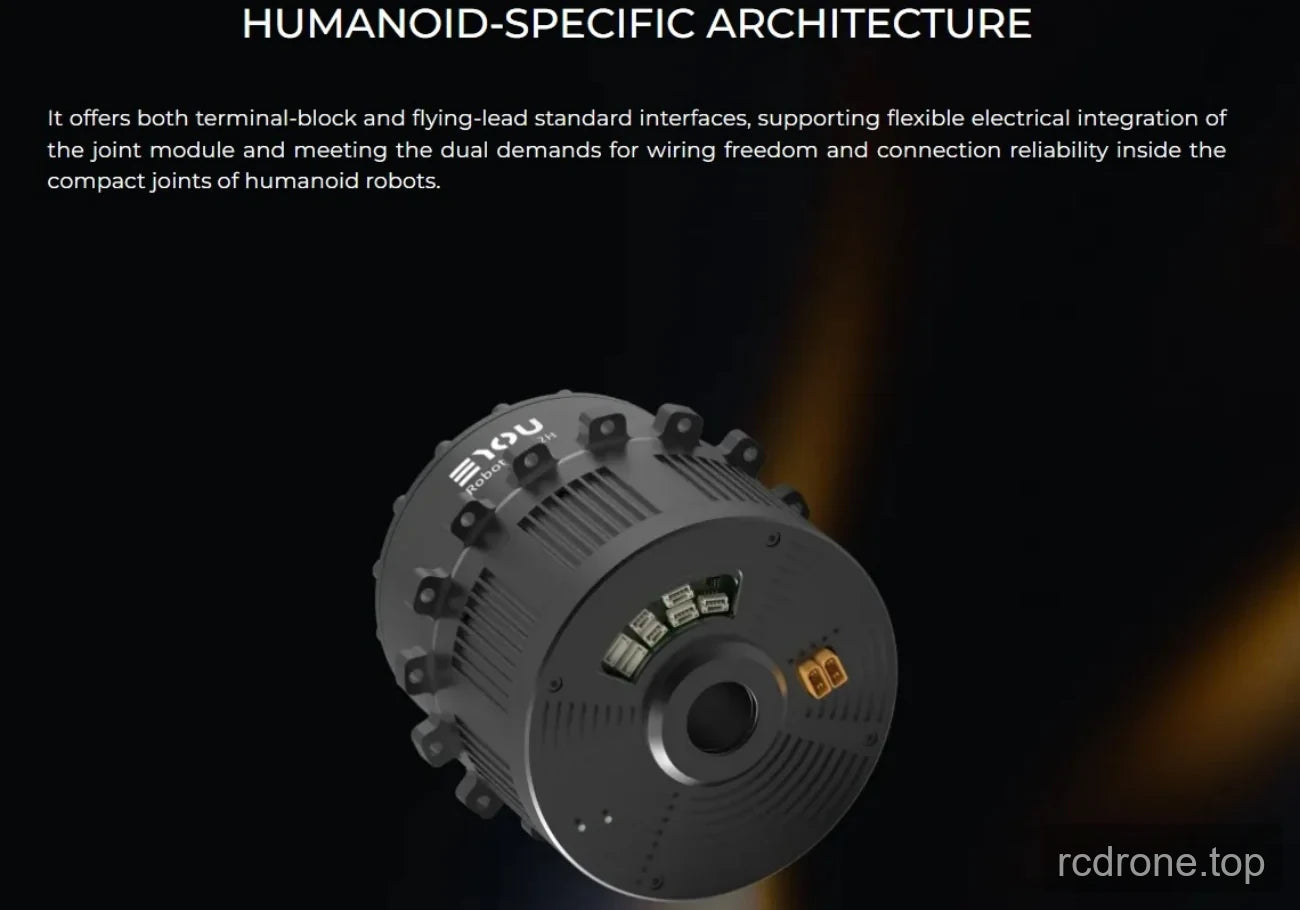
- Strömkabeltyp (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) och STO (1/2) drivrutinsgränssnitt.
- Med-broms och utan-broms alternativ finns tillgängliga.
Specifikationer
| Parameter | 50 förhållande | 80 förhållande | 100 förhållande |
|---|---|---|---|
| Modell av modul | RHU-14L-52-N-F | ||
| Reducerart | Harmonisk | ||
| Motorns nominella effekt (W) | 46 | ||
| Motorns nominella moment (N·m) | 0.11 | ||
| Motorens toppmoment (N·m) | 0.33 | ||
| Utväxlingsförhållande | 50 | 80 | 100 |
| Gemensam nominell effekt (W) — livslängdsbegränsning | 15 | 14 | 11 |
| Nominellt moment vid 2000 rpm ingång (N·m) | 3.7 | 5.4 | 5.4 |
| Genomsnittligt belastningsmoment vid utgång (N·m) | 4.8 | 7.7 | 7.7 |
| Toppstart/stoppmoment vid utgång (N·m) | 12 | 16 | 19 |
| Max.tillåten extern vridmoment vid utgång, ögonblicklig (N·m) | 24 | 35 | 35 |
| Backlash (arcsec) | ≤20 | ≤20 | ≤20 |
| Nominal hastighet vid utgång (rpm) — livslängdsbegränsning | 40 | 25 | 20 |
| Topphastighet vid utgång (rpm) | 99 | 62.5 | 50 |
| Broms (B/N) | B/N | ||
| Mått, ytterdiameter × axial (mm) | Φ52 × 65 | ||
| Vikt (kg), B/N | 0.397 / 0.382 | ||
| Håldiameter (mm) | 8 | ||
| Husets utseende (processfärg) | Svart anodiserad (ej sandblästrad) | ||
| Reducer utseende (processfärg) | Ytterring svartmålad | ||
| Radial (dynamisk/statisk) tillåten belastning vid utgång (N) | 180 | ||
| Axial (dynamisk/statisk) tillåten belastning vid utgång (N) | 180 | ||
| Utgångsböjningsmoment (N·m) | 12 | ||
| Reducer vridstyvhet (N·m/rad) | 5000 | ||
| Reducer ingångströghet (kg·mm²), B | 7.71 | 7.71 | 7.71 |
| Ekvivalent gemensam utgångströghet (kg·mm²), B | 19275 | 49344 | 77100 |
| Momentgivars intervall (N·m) | 18 | ||
| Momentgivars noggrannhet (% F.S. ) | ≤±0.5 | ||
| Momentgivars upplösning (% F.S. ) | 0.1 | ||
| Momentgivars överbelastningsgräns (% F.S. ) | 300 | ||
| Moment sensor samplingsfrekvens (kHz), digital | 8 | ||
| Moment sluten loop bandbredd (Hz) | 30 | ||
| Impedanskontrollfrekvens (kHz) | 1 | ||
| Nominell driftspänning (VDC) | 48 | ||
| Driftsspänningsområde (VDC) | 24–48 | ||
| Drivare | Inbyggd | ||
| Encoder/bit | Dubbelt absolut / motorsidan 17 bit & reducerarsidan 19 bit | ||
| Drivgränssnitt (se terminalmodellbeskrivning) | Strömkabeltyp (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1/2) | ||
| Kommunikationsprotokoll (se kommunikationsbeskrivning) | EtherCAT / CANopen | ||
| Kontrolllägen | Profilposition (PP), Profilhastighet (PV), Profilmoment (PT), Cykel synkron position (CSP), Kraftkontroll (CSF), etc. | ||
| Driftstemperatur (°C) | -20–60 | ||
| Husets driftstemperatur (°C) | ≤60 | ||
| Brus (dB) | ≤60 | ||
| IP-klassning | IP54 | ||
| Livslängd (h) | >10000 | ||
Applikationer
- Humanoida robotar
- Robotarmar
- Exoskelett
- Fyra-benta robotar
- AGV-fordon
- ARU-robotar
Dokument
- EYOU CANable — Användarmanual (PDF)
- EYOU RHU 14L 52 N F Ritning — Ritning (PDF)
- EYOU PHU RHU Serien Led CANopen EtherCAT Kommunikation — Manual (PDF)
- EYOU Robotled Katalog — Robotled Produktkatalog (PDF)
- EYOU RP Serien EN V1.0 20260608 — Användarmanual (PDF)
- EYOU UART Debug Modul — Användarmanual (PDF)
Visuella Detaljer
Produktvyer
Tillämpningsexempel
Gränssnitt och Anslutningar
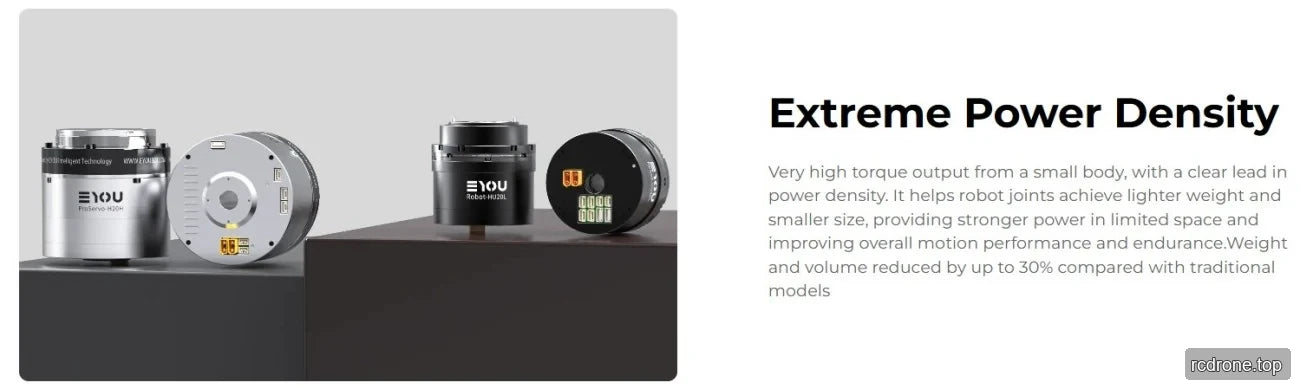
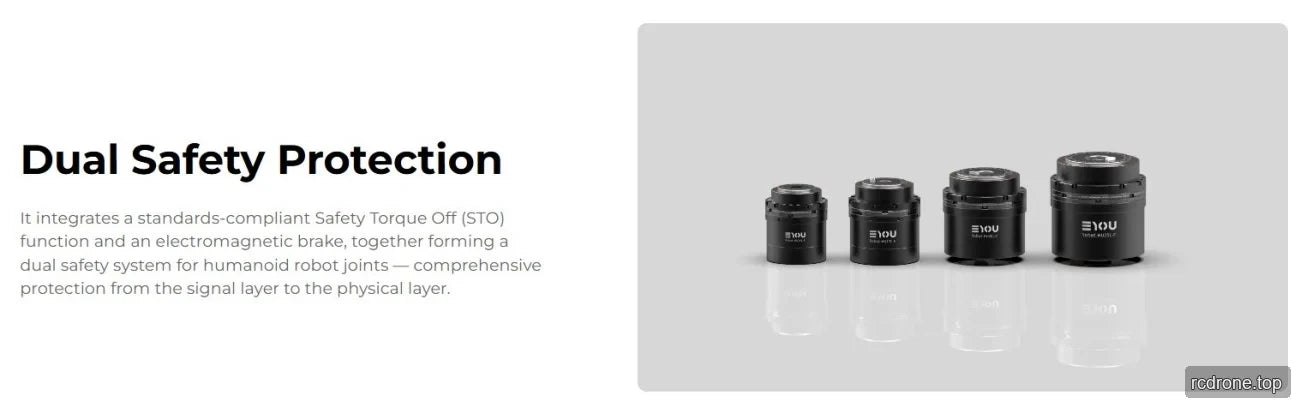
Funktioner och Design
Ytterligare Produktinformation