


EYOU RP50L Planetväxel Robotledsaktuator, 5 Nm Märkmoment, CAN FD, för robotik
EYOU RP50L Planetväxel Robotledsaktuator, 5 Nm Märkmoment, CAN FD, för robotik
EYOU
Ordinarie pris
$249.00 USD
Ordinarie pris
Försäljningspris
$249.00 USD
Enhetspris
per
Skatter ingår.
Frakt beräknas vid utcheckningen.
Det gick inte att ladda hämtningstillgänglighet


Översikt
EYOU RP50L är en planetväxel robotledsaktuator för robotikapplikationer inklusive humanoida robotar, robotarmar, exoskelett, fyrbenta robotar, AGV-fordon och ARU-robotar. Den kombinerar en reduktionsförhållande på 19.5278 med 5 N·m nominellt vridmoment, 15 N·m toppvridmoment och 150 rpm nominell utgångshastighet. Den integrerade driften fungerar från 48 VDC ±10% och erbjuder CANopen/CAN FD kommunikation och flera kontrolllägen.
Egenskaper
- Planetväxel med ett reduktionsförhållande på 19.5278.
- Inbyggd FOC-drivning och dubbel absolut encoder: 17-bit ingång och 19-bit utgång.
- Korsade rullager.
- Ström DC in/DC out och CAN FD in/out driftsgränssnitt.
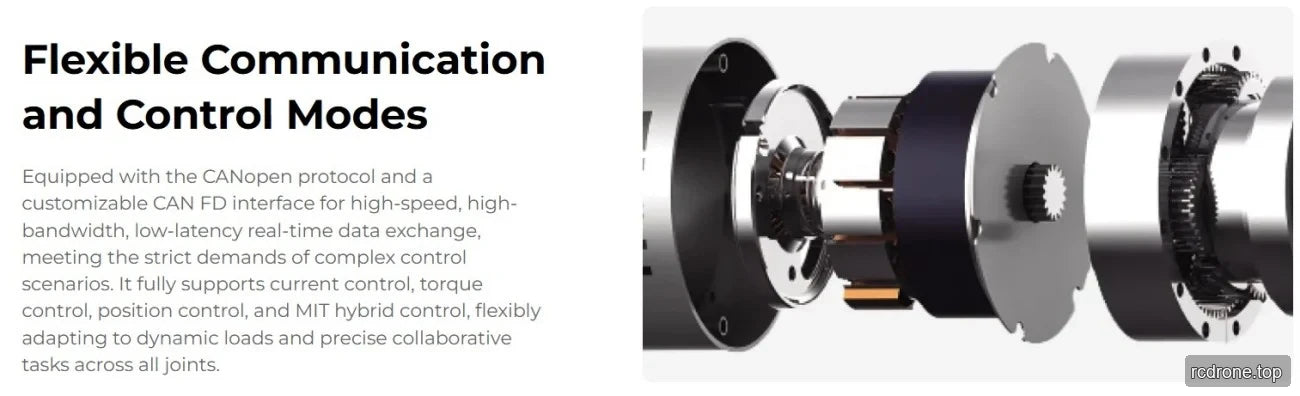
- Ström, hastighet, position och MIT kontrolllägen.
- Regelbunden matt svart skalfinish.
Specifikationer
| Parameter | Värde |
|---|---|
| Modell för modul | RP50L |
| Reduceringsläge | Planet |
| Motorns nominella effekt | 92 W |
| Reduceringsförhållande | 19.5278 |
| Bedömd vridmoment | 5 N·m |
| Spetsvridmoment | 15 N·m |
| Gemensam bedömd effekt | 79 W |
| Backlash | ≤12 arcmin |
| Bedömd hastighet vid utgångsänden | 150 rpm |
| Utgångsspets hastighet | 180 rpm |
| Dimensioner (yttre diameter × axial) | Φ59 × 53.5 mm |
| Vikt (exklusive kabel) | 410 g |
| Ledad effektivitet | 70% |
| Håldiameter | 5 mm |
| Skalutseende (processfärg) | Regelbunden Matt Svart |
| Tröghetsmoment | 26.15 kg*m^2 |
| Lager typ | Korsade Rullager |
| Radial (dynamisk/statiskt) tillåten belastning vid utgångsänden | 2140/2740 N |
| Axial (dynamisk/statiskt) tillåten belastning vid utgångsänden | 5100/18700 N |
| Utgångsaxel böjningsmoment | 22.8 Nm |
| Driftspänning | 48 VDC ±10% |
| Maximalt motståndsspänning | 90 VDC |
| Bussström | 2.6 Armar |
| Driv | Inbyggd FOC |
| Encoder/bit | Dubbelt Absolut / 17 (ingång), 19 (utgång) |
| Strömkabelns längd | ≥35 cm |
| Drivgränssnitt | Ström (DC in DC out), CAN FD (In, Ut) |
| Kommunikationsprotokoll | CANOpen / CANFD (anpassad utveckling krävs) |
| Kontrollläge | Ström, Hastighet, Position, MIT-läge |
| Arbetsmiljöns temperatur | -10~45 °C |
| Temperaturhöjning i höljet | ≤60 °C |
| Brus vid 1 m | ≤60 dB |
| IP-betyg | IP54 |
| Livslängd | >3000 h |
Tillämpningar
- Humanoida robotar
- Robotarmar
- Exoskelett
- Kvadrupedrobotar
- AGV-fordon
- ARU-robotar
Dokument
- EYOU CANable — Användarmanual (PDF)
- EYOU RP50L — 3D Modell (STP)
- EYOU RP50L Ritning — Ritning (PDF)
- EYOU RP Series EN V1.0 20260608 — Användarmanual (PDF)
- EYOU RP-serien — Specifikationer (PDF)
- EYOU CANable — Användarmanual (PDF)
- EYOU Robotled Katalog — Robotled Produktkatalog (PDF)
- EYOU RP-serien EN V1.0 20260608 — Användarmanual (PDF)
- EYOU UART Debug Modul — Användarmanual (PDF)
Visuella Detaljer
Produktvyer

Tillämpningsexempel

Egenskaper och Design


Gränssnitt och Anslutningar
Ytterligare produktinformation




