HUMANETICS Y75-H32 Sexaxlig kraft-/vridmomentssensor, RS485 / CAN / CAT
HUMANETICS Y75-H32 Sexaxlig kraft-/vridmomentssensor, RS485 / CAN / CAT
HUMANETICS
Det gick inte att ladda hämtningstillgänglighet


Översikt
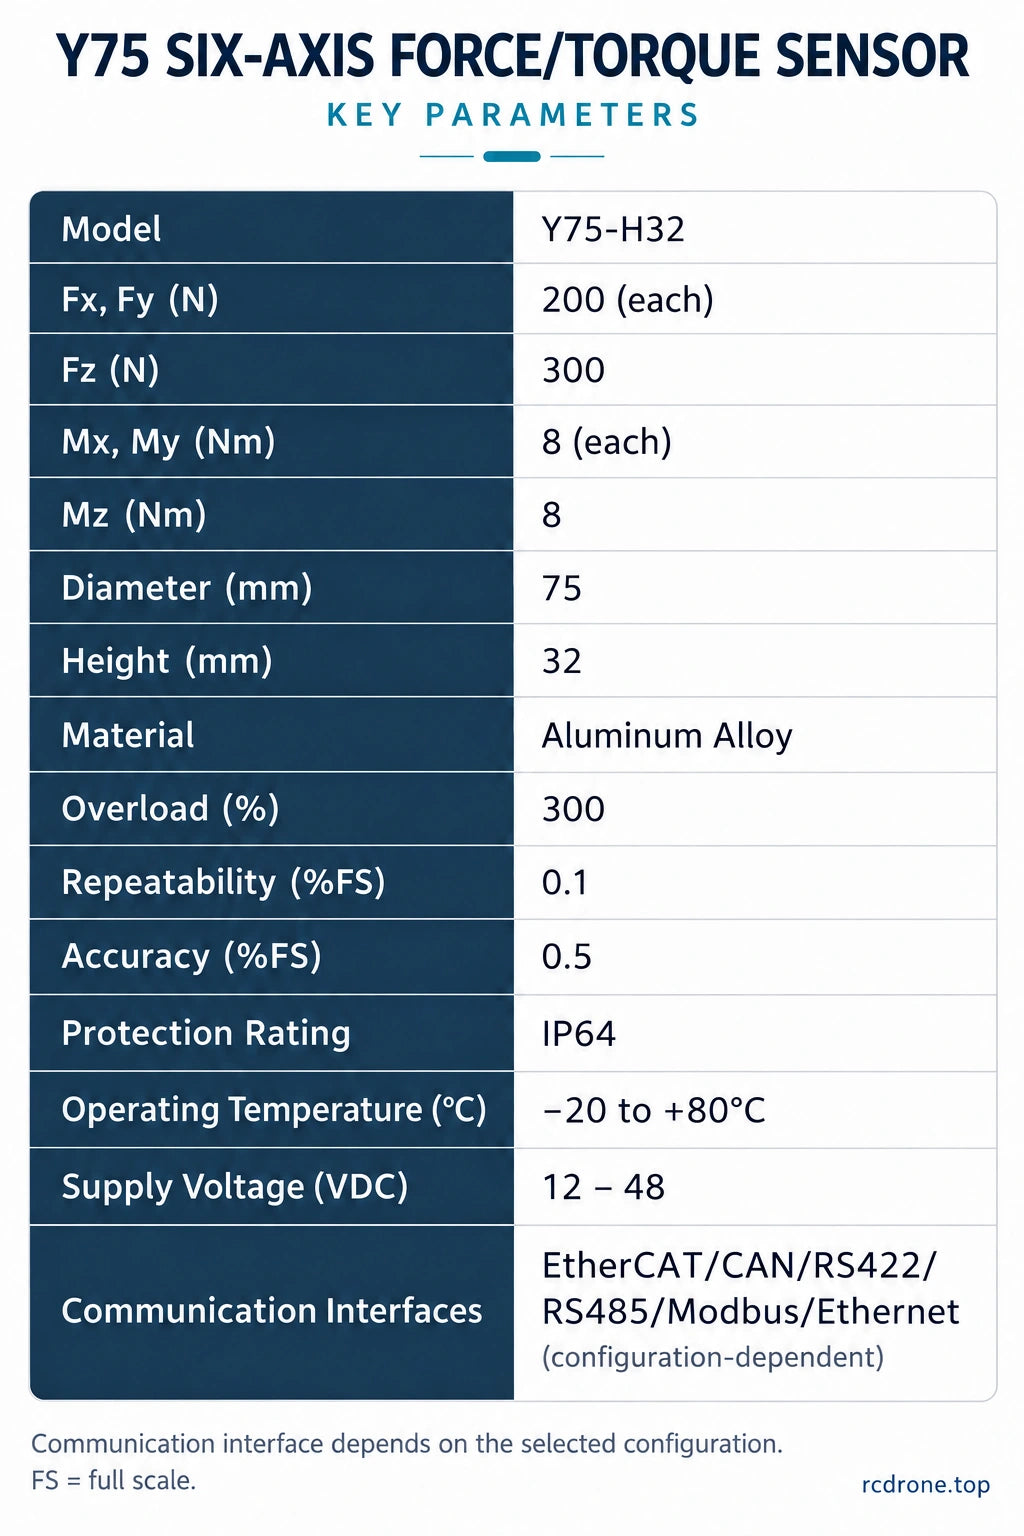
Den HUMANETICS Y75-H32 sexaxlig kraft/vridmoment sensor mäter tre kraftkomponenter och tre moment för robotmontering, ytförädling och kraftåterkopplingsforskning. Dess kropp i aluminiumlegering har en diameter på 75 mm och en höjd på 32 mm. Välj en RS485, CAN eller CAT/EtherCAT sensor konfiguration som passar ditt styrsystem. En separat datainsamlingsenhet finns också tillgänglig för mätning och installationsapplikationer.
Egenskaper
- Sexaxlig mätning: fånga Fx, Fy och Fz krafter tillsammans med Mx, My och Mz moment för multidirektionell laståterkoppling.
- Kompakt konstruktion i aluminiumlegering: integrera den 75 mm stora kroppen i robothandledsadaptrar och testanordningar.
- Konfigurationsval: välj RS485, CAN eller CAT/EtherCAT kommunikation för din integration.
- Mätningskonsekvens: 0.5% FS noggrannhet och 0.1% FS upprepningsbarhet.
- Industriell integration: IP64 skydd, ett 12–48 VDC strömförsörjningsområde och drift från −20 till +80 °C.
Specifikationer
| Modell | Y75-H32 |
|---|---|
| Mätningsaxlar | Fx, Fy, Fz; Mx, My, Mz |
| Fx / Fy mätområde | 200 N per axel |
| Fz mätområde | 300 N |
| Mx / My / Mz mätområde | 8 N·m per axel |
| Kroppsdiameter / höjd | 75 mm / 32 mm |
| Material | Aluminiumlegering |
| Noggrannhet | 0.5% FS |
| Upprepningsbarhet | 0.1% FS |
| Överbelastningsklass | 300% |
| Skydd mot intrång | IP64 |
| Driftstemperatur | −20 till +80 °C |
| Matningsspänning | 12–48 VDC |
| Valbara sensorgränssnitt | RS485; CAN; CAT / EtherCAT (beroende av konfiguration) |
FS betyder fullskala. Axelområden är mätklassningar, inte robotlastklassningar. Kontrollera den kombinerade belastningen mot gränserna för din konfiguration; överbelastningsklassningen är inte ett kontinuerligt driftsområde.
Konfigurationsguide
| Val | Produkt |
|---|---|
| Y75-H32 sensor — RS485 | En sensor med RS485-kommunikation. |
| Y75-H32 sensor — CAN | En sensor med CAN-kommunikation. |
| Y75-H32 sensor — CAT / EtherCAT | En CAT/EtherCAT sensor konfiguration. Kontrollera protokoll och kontrolleringsfiler innan installation. |
| Dataförvärvsenhet endast | En separat förvärvsenhet; sensor ingår inte. |
Gränssnitten är alternativa konfigurationer. RS422, Modbus och Ethernet är ytterligare kommunikationsalternativ för Y75-serien; tillgänglighet beror på konfigurationen.Innan integration, kontrollera protokoll, baud-hastighet, samplingshastighet, kontaktpinout och kompatibilitet mellan kontroller/programvara för din valda enhet.
Applikationer
- Precision montering: mät insättnings- och kontaktkrafter för att hjälpa till att justera inriktning och kraftstyrda monteringsrutiner.
- Slipning och ytbehandling: ge kraftåterkoppling för att kontrollera verktygskontakt under robotbearbetning.
- Hantera och hand-guidning: mät krafter och moment vid handleden för att stödja interaktion och utveckling av hanteringskontroll.
- Robotikforskning och testanordningar: studera multi-axliga kontaktlaster och kraft/positionskontroll med en lämpligt integrerad kontroller.
Efterlevande rörelse och robotsäkerhet beror på den kompletta mekaniska, elektriska och kontrollsystemintegrationen.
Mechaniska dimensioner och installation
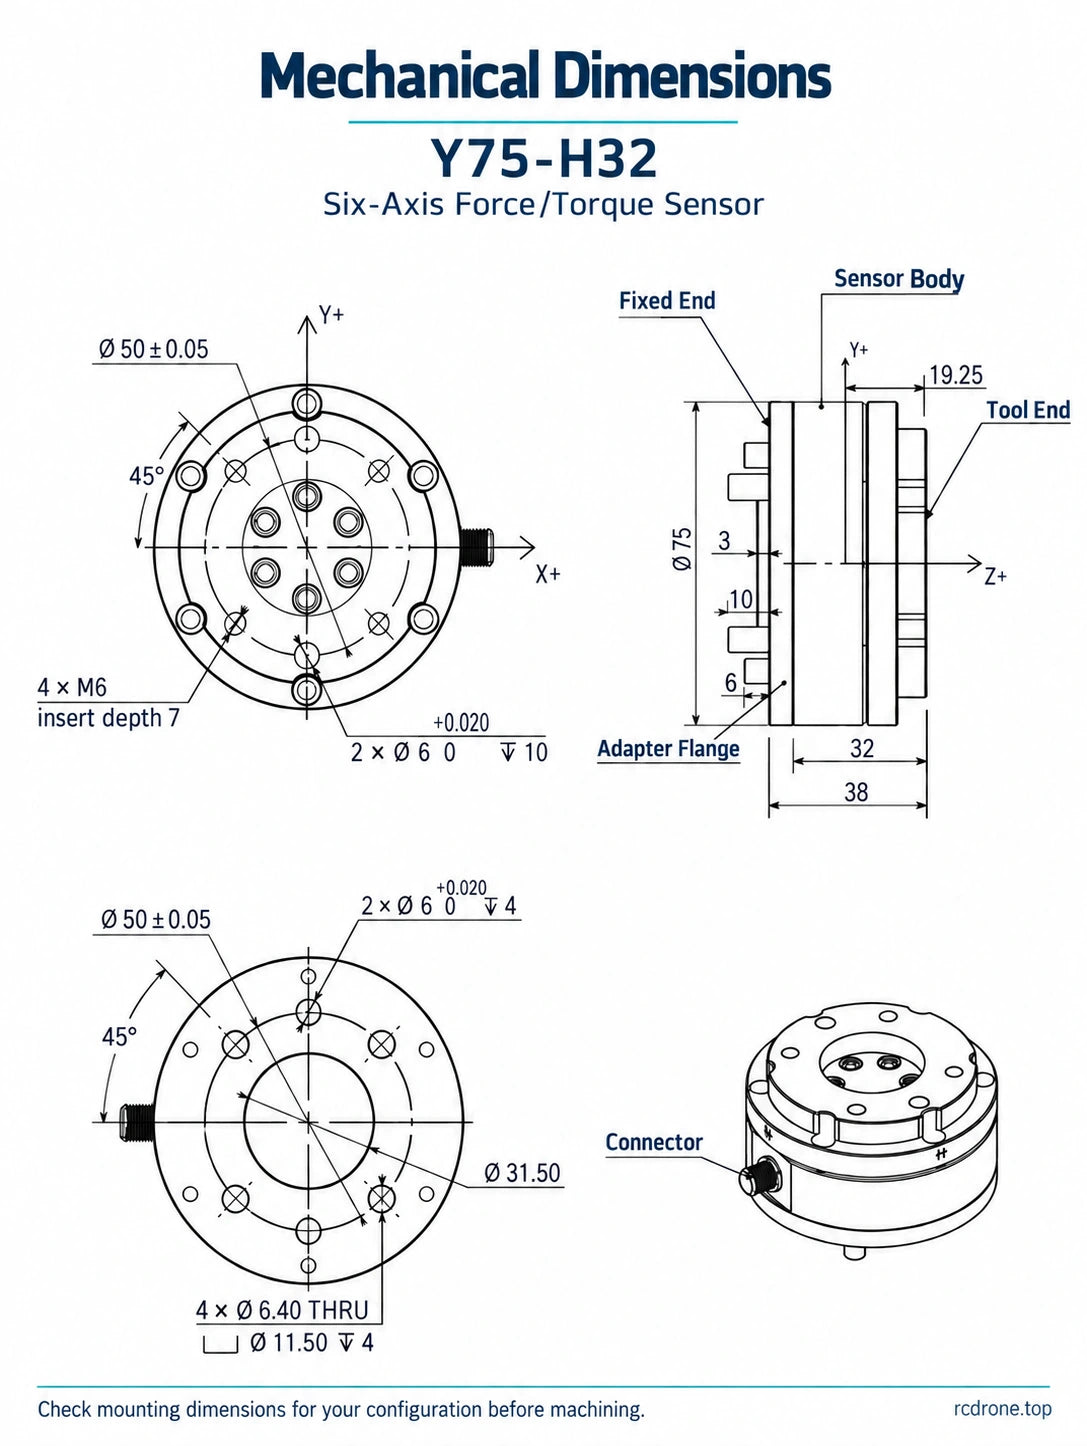
Den dimensionella ritningen inkluderar en kroppsdiameter på 75 mm, en kroppshöjd på 32 mm, en monteringshöjd på 38 mm och referenser för monteringscirklar på 50 ±0.05 mm. Ytterligare anrop inkluderar 45°, 19.25 mm, 3 mm, 10 mm, 6 mm och Ø31.50 mm; håldetaljer inkluderar 2 × Ø6 (+0.020/0), 10 mm och 4 mm djupanrop, 4 × M6 med 7 mm insatsdjup, och 4 × Ø6.40 genomgående hål med Ø11.50 försänkningar, 4 mm djupa. Läs dessa dimensioner med sina motsvarande vyer i Visuella detaljer.
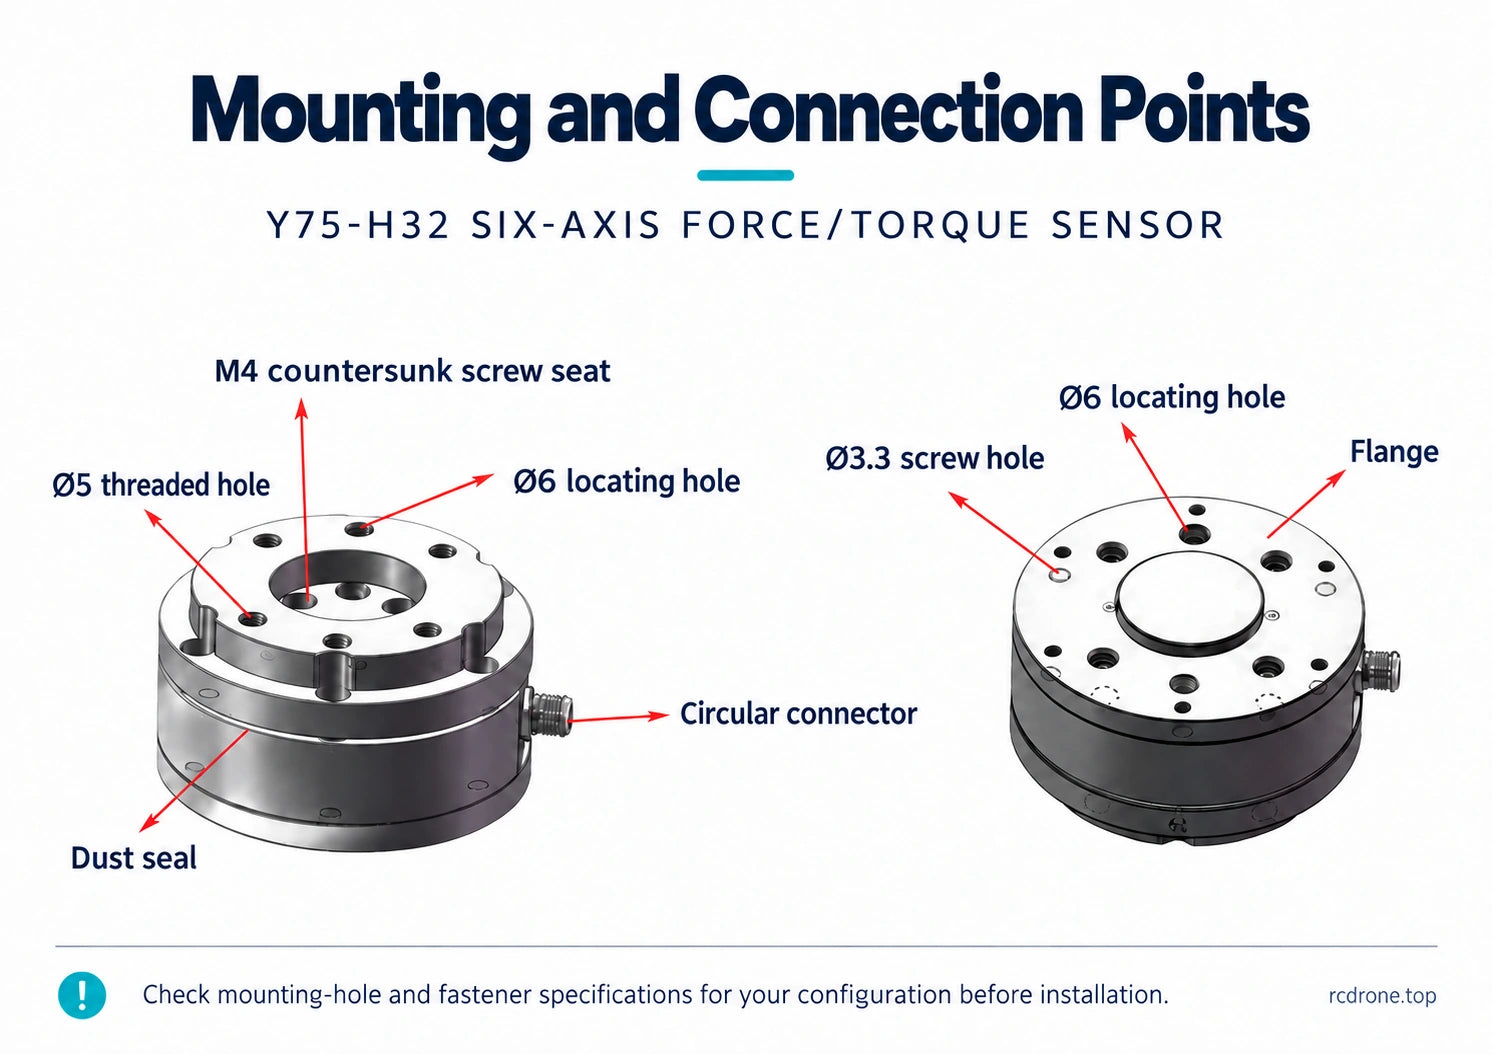
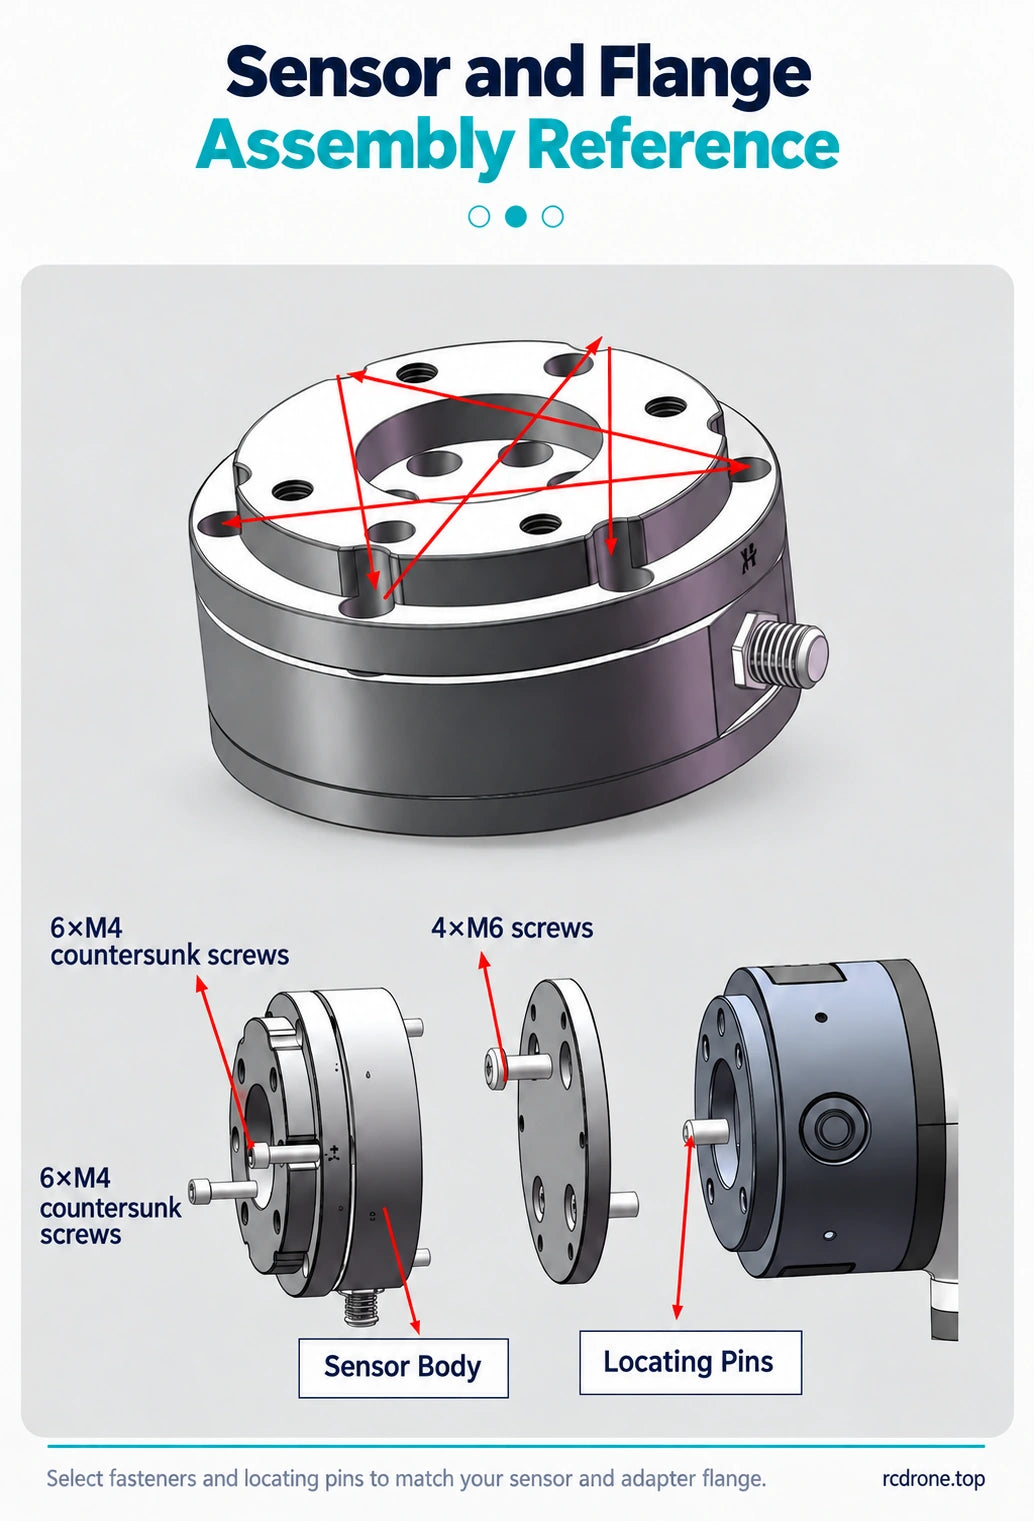
Monteringsillustrationerna identifierar också M4 försänkta säten, Ø5 gängade hål, Ø6 placeringshål, Ø3.3 skruvhål, en cirkulär kontakt, dammskydd och adapterfläns. Monteringsillustrationen visar 6 × M4 och 4 × M6 fästelement. Hål- och fästelementdetaljer varierar mellan de illustrerade monteringsvyerna: kontrollera monteringsritningen för din konfiguration innan du bearbetar en adapter eller väljer skruvar och placeringsstift.
- Inspektera utrustningen, adapterflänsen och sensorn.
- Separera adapterflänsen och fäst den vid utrustningen.
- Montera sensorn på adaptern med hjälp av matchande fästelement och placeringsfunktioner.
- Fäst verktygen, slutför kablage och inställning av kontroller, och utför sedan nollställning samt eventuell kompensation eller kalibrering som krävs.
Led den flexibla kabeln bort från rörliga delar och ge dragavlastning. Matcha kontaktens pinout och elektriska krav innan ström tillämpas.
Dataförvärvning och programvara
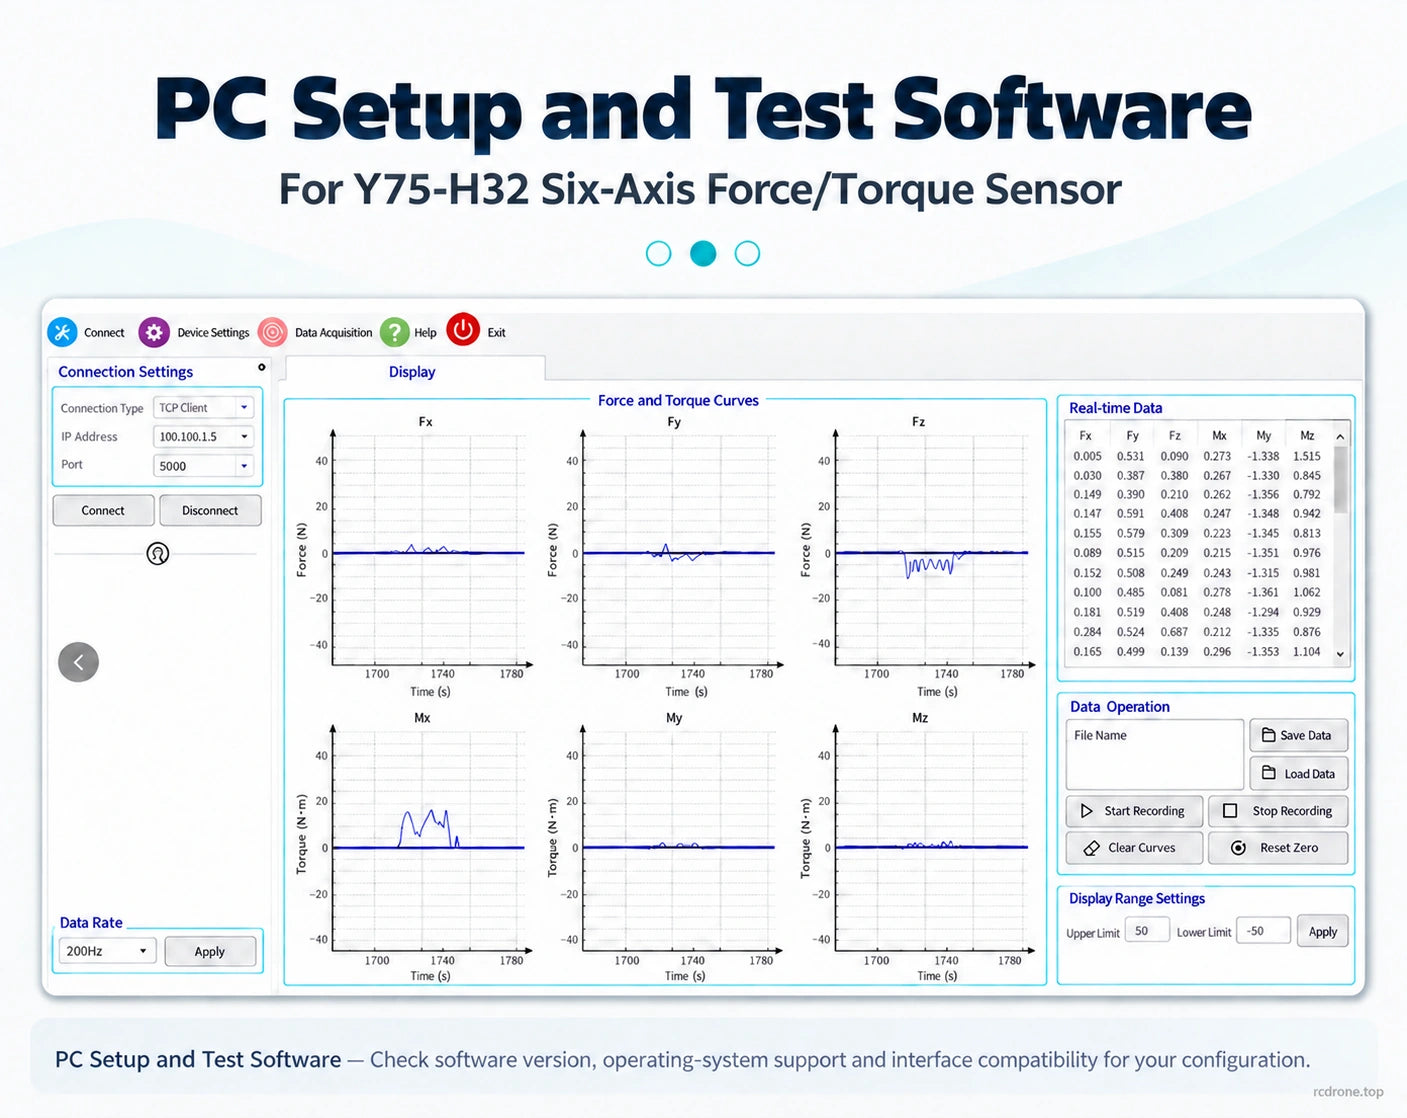
Den separat sålda ZKMD-CIQ-1.0 dataförvärvningsenheten mäter 125 × 78 × 30 mm. Dess anslutningar inkluderar Ethernet och RS485 RJ45-portar, en 16-polig cirkulär kontakt och en separat strömkontakt, med ström- och statusindikatorer. PC-installation och testprogramvara stöder signalvisning, avkoppling och kalibrering.Kontrollera hårdvarupinout, elektrisk ingång, programvaruversion, operativsystemsstöd och gränssnittskompatibilitet för din sensorconfiguration.
Vad som ingår
- Sensorval: 1 × Y75-H32 sensor i den valda RS485, CAN eller CAT/EtherCAT-konfigurationen. Den separata förvärvsenheten ingår inte.
- Dataförvärvsenhet endast: 1 × förvärvsenhet. En kraft-/vridmomentssensor ingår inte.
Robotarmar, gripdon, humanoida robotar, arbetsstationer och applikationsfästen som visas i bilderna ingår inte. Kabellängd och innehåll av fästelement beror på det valda paketet; kontrollera dessa krav när du planerar installationen. Bilder av humanoida handleder och fötter illustrerar kraftkänsliga applikationer; bedöm 75 mm sensorstorlekar och belastningsområden för din monteringsplats.
Visuella detaljer