


Kpower EM10 Överbelastningskoppling Robotservomotor, 300° rörelse, 10 kg·cm stoppmoment vid 12 V för robotleder
Kpower EM10 Överbelastningskoppling Robotservomotor, 300° rörelse, 10 kg·cm stoppmoment vid 12 V för robotleder
Kpower
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den Kpower EM10 är en överbelastningskoppling robot servomotor för skrivbordsrobotar, utbildningsrobotar och flerbenta bioniska mekanismer. Dess 300° rörelse och dubbla servohorndesign stödjer robotled rörelse, medan en 2000 Hz strömloop möjliggör precisionskraftkontroll. Bedömd för 9–13 V drift, levererar den 10 kg·cm stallmoment vid 12 V. EM10-modellens specifikationer listar PWM, TTL och RS-485 kontrollprotokoll.
Egenskaper
- EC225 anpassad chip med en 2000 Hz strömloop för precisionskraftkontroll.
- Växelkopplings anti-påverkan skydd och överbelastningskopplings frikopplingsskydd för robotledsoperation.
- Dubbla servohorn design med cirkulära horn på motsatta sidor av ett rektangulärt hölje.
- 300° driftsområde, med anpassningsbar rörelse.
- Flera feedbackstöd.
- Låg ljudnivå design.
- Plastkåpa märkt EM-10, POM-växlar, en DC-borstad motor och potentiometerpositionsavkänning.
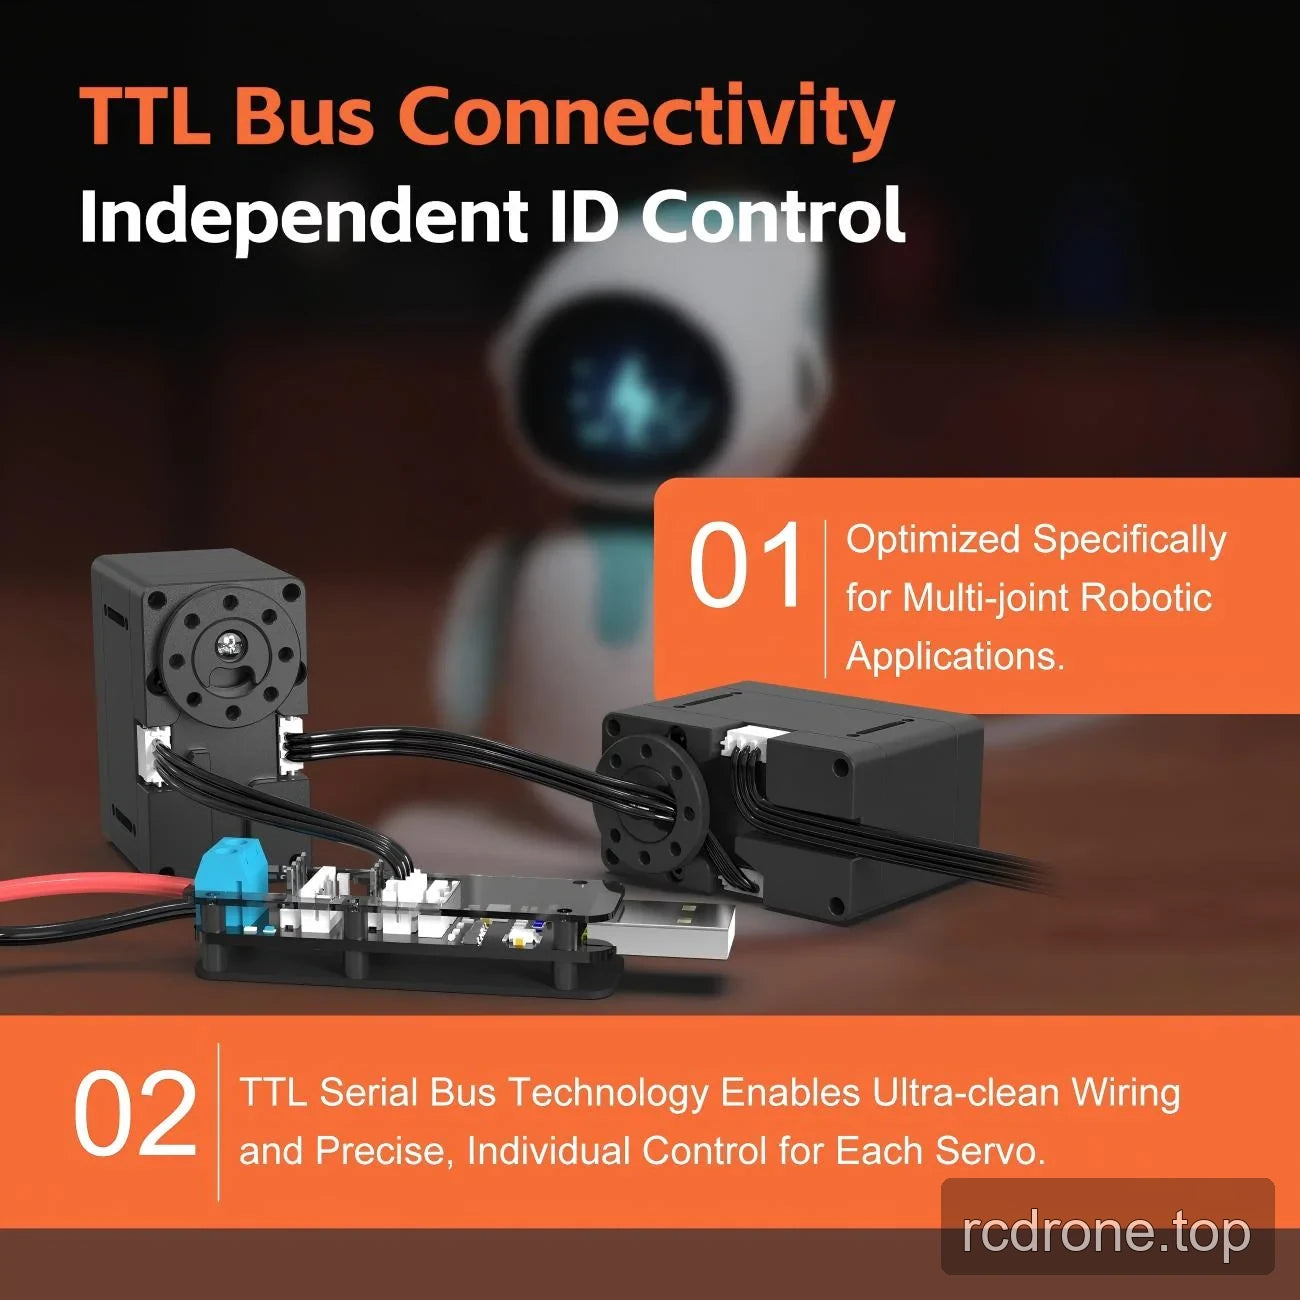
TTL Serial-Bus Kontroll
TTL-implementeringen stöder sammankopplade servon med oberoende ID-kontroll. Serial-bus kablage förenklar anslutningar och möjliggör individuell servo-kontroll i flerledade robotmekanismer.
Specifikationer
| Parameter | EM10-specifikation |
|---|---|
| Modell | EM10; kåpmärkning EM-10 |
| Servotyp | Överbelastningskoppling robotservo |
| Stilleståndsmoment | 10 kg·cm vid 12 V |
| Tomgångshastighet | 0.2 s/60° vid 12 V |
| Driftspänning | 9–13 V |
| Rörelsevinkel / driftområde | 300°; anpassningsbar |
| Vikt | 56 g |
| Mått | 48 × 26 × 44 mm |
| Ledningslängd | 150 mm |
| Modellnivå protokoll lista | PWM, TTL, RS-485 |
| TTL-kontroll | Seriebuss med oberoende servo-ID-kontroll |
| Stallström | 3000 mA |
| Lastlös ström | 1000 mA |
| Arbetsfrekvens | 50–333 Hz |
| Strömloopfrekvens | 2000 Hz |
| Kontrollchip | EC225 anpassat chip |
| Växelmateriel | POM |
| Höljesmaterial | Plast |
| Motor | DC borstad |
| Positionssensor | Potentiometer |
| Hornväxel spline | N/A |
| Kullager | 2BB |
| Driftstemperatur | −10 till 50 °C |
| IP-betyg | IP42 |
Tillämpningar
- Desktop-robotarmar: Aktivera ledade leder med 300° rörelse och dubbel servo-horn stöd; stallmoment specifikationen är 10 kg·cm vid 12 V.
- Flerbenta, fyrbenta, bioniska och bio-inspirerade robotar: Driv led-joint rörelse med växellåds-kopplings anti-påverkan och överbelastnings-frikopplingsskydd.
- Utbildningsrobotar och STEAM-projekt: Bygg mekanismer för att studera led-rörelse och kraftkontroll med hjälp av 300° driftsområde och 2000 Hz strömloop.
- Tjänsterobotar: Kontrollera artikulerade mekanismer; TTL-implementeringen möjliggör individuell servoadress i flerledsmonteringar.
- Smart-home mekanismer: Aktivera anpassade rörliga mekanismer med hjälp av positionssensning och kontrollerad vinkelrörelse.
Konfiguration och Integration
Diskutera kabellängd, kontrolltyp och positionssensor krav med leverantören innan integration. Använd 9–13 V driftsområde; det angivna stallmomentet och tomgångshastigheten gäller vid 12 V.
Dokument
- Kpower EM10 Ritning — Ritning (PDF)
- Kpower Servo 3 — Manual (PDF)
- OCServo OCS 351CAN Ritning — Ocservo Ocs 351 Can Ritning (PDF)
Produktvideor
Visuella Detaljer
Produktvideo
Egenskaper och Design


Specifikationer och Prestanda


Tillämpningsexempel


Produktvyer

Gränssnitt och Anslutningar
Alternativ och Modelljämförelse



