Kunwei KWR46 sexaxlig kraft-/vridmomentssensor, 46 mm, 50–500 N för robotik
Kunwei KWR46 sexaxlig kraft-/vridmomentssensor, 46 mm, 50–500 N för robotik
Kunwei Sensing
Det gick inte att ladda hämtningstillgänglighet


Översikt
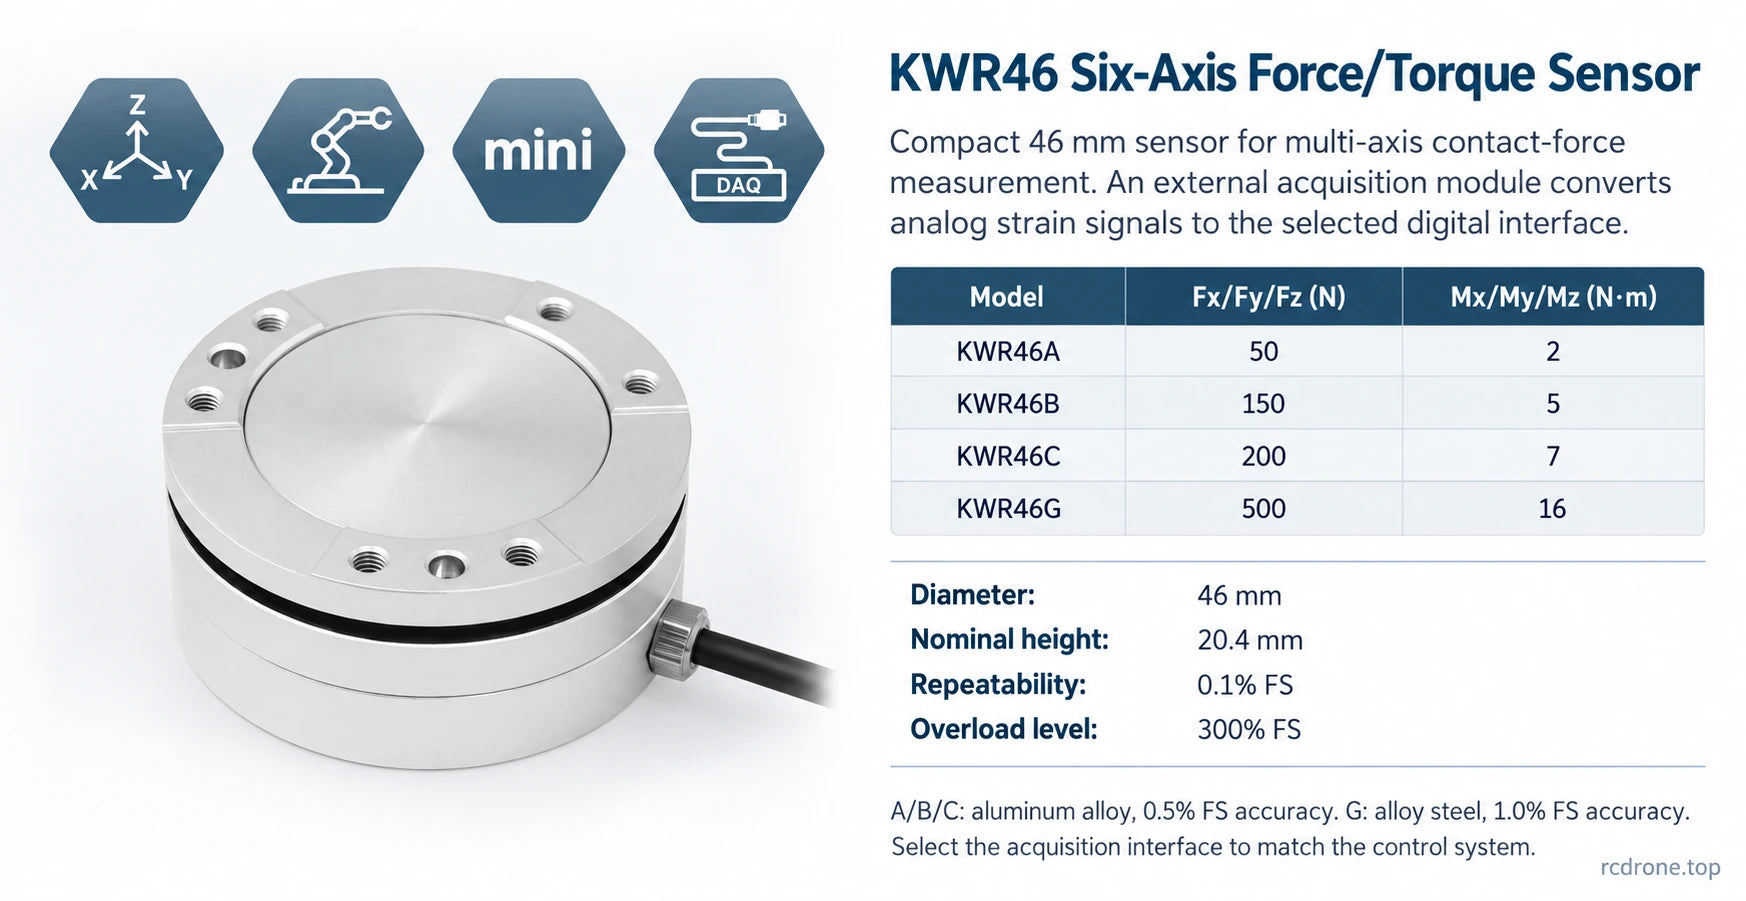
Den Kunwei KWR46 sexaxliga kraft-/momentgivaren mäter tre krafter och tre moment för robotkontakt-kraftkontroll, precisionsmontering och kompakta testanordningar. Dess 46 mm kropp finns i modellerna A, B, C och G, med kraftkapaciteter från 50 till 500 N och momentkapaciteter från 2 till 16 N·m per axel. En matchad extern förvärvningsmodul bearbetar sträckgivarsignalerna för det valda kontrollgränssnittet.
Egenskaper
- Mäter Fx, Fy, Fz och Mx, My, Mz för fleraxlig laståterkoppling.
- Kompakt 46 mm diameter och nominell 20,4 mm kroppshöjd.
- Sexaxlig ledkalibrering, med 0,1% FS upprepningsnoggrannhet och modell-specifik noggrannhet.
- A/B/C-modeller använder anodiserad aluminiumlegering; den högre kapaciteten G använder elektropolished legerat stål.
- Flera industriella kommunikationsalternativ genom matchad förvärvningselektronik.
- 300% FS överbelastningsnivå; arbetslaster måste förbli inom de angivna mätområdena.
Specifikationer
| Parameter | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| Område Fx, Fy (N) | 50 | 150 | 200 | 500 |
| Område Fz (N) | 50 | 150 | 200 | 500 |
| Område Mx, My (Nm) | 2 | 5 | 7 | 16 |
| Område Mz (Nm) | 2 | 5 | 7 | 16 |
| Diameter (mm) | 46 | 46 | 46 | 46 |
| Höjd (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| Material | Aluminiumlegering | Aluminiumlegering | Aluminiumlegering | Legerat stål |
| Ytbehandling | Anodiserad | Anodiserad | Anodiserad | Elektropolished |
| Överbelastningsnivå (%FS) | 300 | 300 | 300 | 300 |
| Upplösning (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Upprepbarhet (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Noggrannhet* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| Vikt (kg) | 0.06 | 0.07 | 0.07 | 0.21 |
| Skyddsklass | IP64 | IP64 | IP64 | IP64 |
| Driftstemperatur (°C) | −10 till +80 (sensor) | −10 till +80 (sensor) | −10 till +80 (sensor) | −10 till +80 (sensor) |
| Samplingfrekvens (Hz) | 1000 | 1000 | 1000 | 1000 |
| Matchad förvärvmodulens strömförsörjning (VDC) | 9–24 standard; 48 V kräver en speciell konfiguration | 9–24 standard; 48 V kräver en speciell konfiguration | 9–24 standard; 48 V kräver en speciell konfiguration | 9–24 standard; 48 V kräver en speciell konfiguration |
| Kommunikationsgränssnitt | Via matchad förvärvmodul: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; konfiguration beroende | |||
FS betyder fullskala.Kraft- och momentbetyg är mätkapaciteter, inte sensors vikt eller robotens lastkapacitet. Inkludera verktygsvikt, hävarmar och kombinerade laster när du väljer en modell. Överbelastningsnivån på 300% FS utökar inte mätområdet. Noggrannhet inkluderar korskoppling, hysteresis och icke-linjäritet.
Kroppsdimensioner exkluderar kabelanslutningen och andra utstickande delar. Sensor kroppsmassor i denna tabell är skilda från packad fraktvikt. Kraft- och momentområdena för G gäller lika för dess tre kraftaxlar och tre momentaxlar respektive.
Förvärv och kommunikation
Den kompakta sensorn kräver en extern förvärvmodul för att omvandla analoga sträckmätarsignaler till digitala lastdata. A/B/C/G-valen specificerar mätkapacitet, inte ett val av kommunikationsprotokoll. Använd förvärvselektronik och ett värdgränssnitt som matchar det erforderliga protokollet; de listade gränssnitten är alternativa konfigurationer.
| Dokumenterad A/B/C serieförvärv | 24-bit ADC; 1 kHz sampling |
|---|---|
| Standard modulströmförsörjning | 9–24 VDC; 48 V är inte en standardströmförsörjning |
| Dokumenterad RS485 / RS422 modulström | Mindre än 3 W |
| Seriella inställningar | 460800 baud, 8 databitar, 1 stoppbit, ingen paritet |
| RS485 modulreferens | KWH06C80NL serie; standard HDB15 sensoranslutning |
| Sensor-till-modul anslutning | Dedikerad flertrådig kabel; DB25 / HDB15 anslutning beroende på monteringen |
| Dokumenterad seriell modul driftstemperatur | +5 till +80 °C; använd denna snävare gräns för den kompletta installationen |
| A/B/C ritkabelreferens | 3 mm diameter, 5 m längd; matcha den valda monteringen |
Specifikationen för 24-bit ADC och 0.03% FS-upplösning beskriver olika egenskaper. Använd den valda modulens kopplings- och dataformatinstruktioner; de seriella manualerna använder kg-baserad kraft och kg·m-baserad momentutgångskonventioner, så värdprogramvaran måste tillämpa rätt ingenjörsenhetskonvertering istället för att behandla råvärden som N och N·m. En RS422-enhet ansluten med endast RS485-sändarparet kan skicka data men kan inte ta emot kommandon genom den anslutningen.
Applikationer
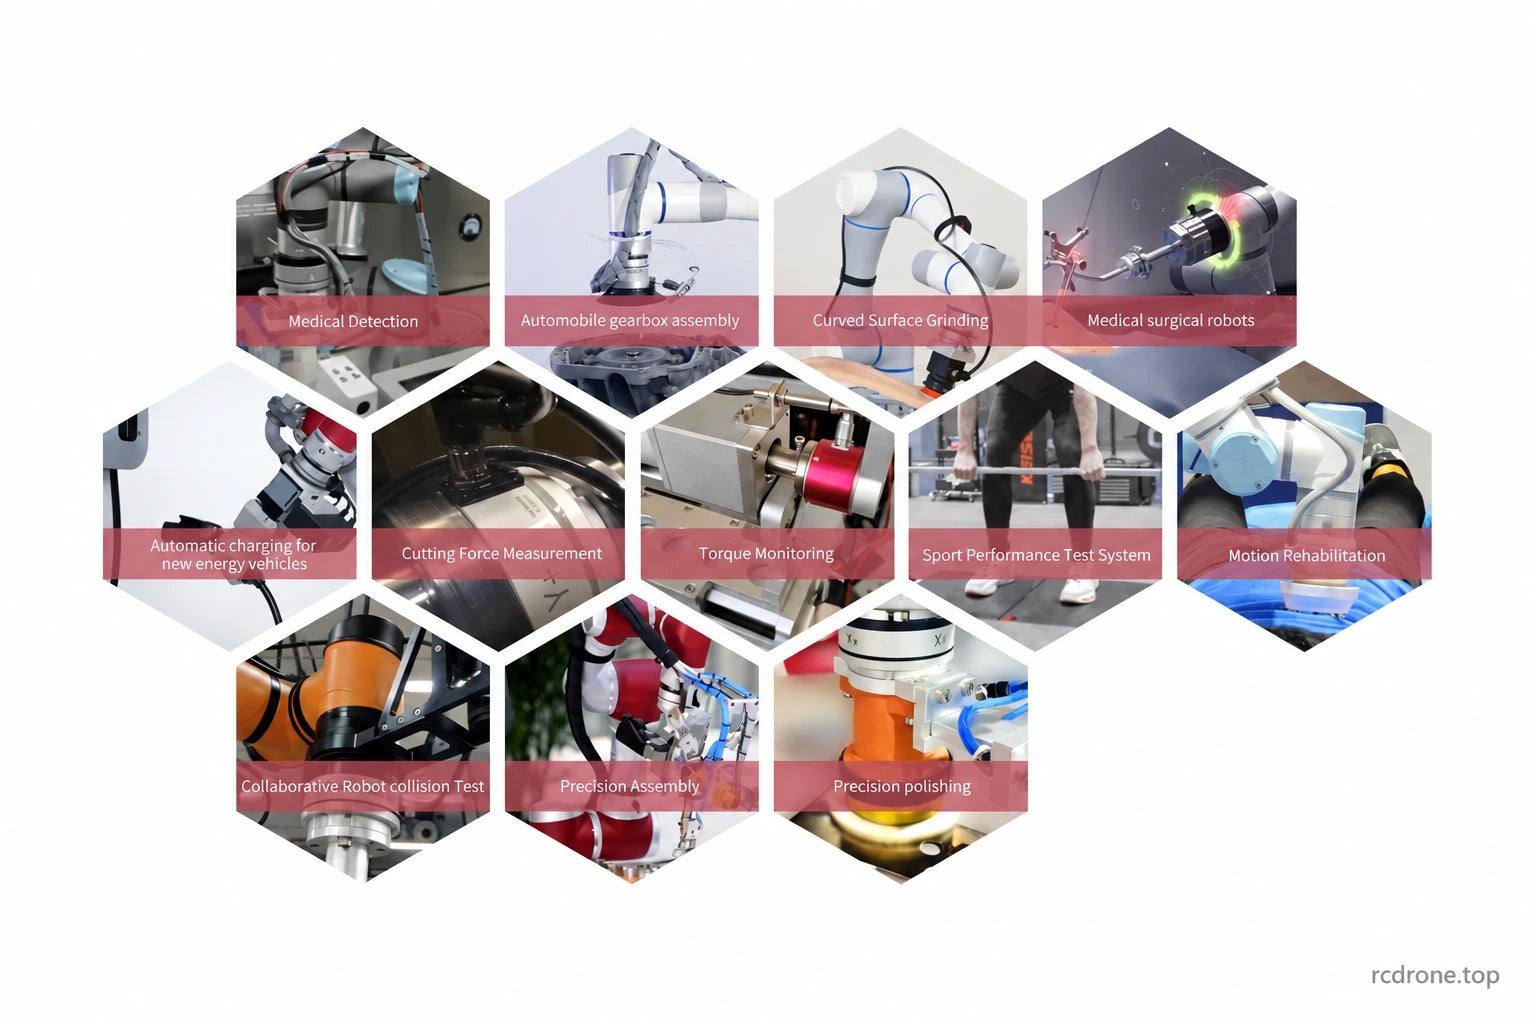
- Robotinsättning och montering: mäta kontaktkrafter och moment under deljustering och engagemang, inklusive växellådsmonteringsfästen.
- Slipning och polering: ge fleraxlig feedback för att utveckla kontaktlastkontroll på böjda ytor.
- Bearbetning och momenttester: övervaka skärkrafter eller verktygsreaktioner inom den valda sexaxliga lastkuvösen.
- Robotikforskning: integrera kompakt kraftmätning i armar, humanoider, exoskelett, fyrbenta och guidade fordon där lasterna och monteringsgränssnittet passar.
- Biomekanik och rehabiliteringsforskning: mäta interaktionslaster i sporttest och assisterade rörelseanordningar.
Mechanisk installation och uppsättning
Den mekaniska referensen visar en kropp på 46 ±0,05 mm, en monteringscirkel på 39 ±0,05 mm och sex M3 fägningsgängor per yta. De två ytorna har olika gängdjupreferenser: 3,5 mm och 5 mm. Ritningen inkluderar 3 mm placeringsstiftshål och ytspecifika vinkelförskjutningar; matcha rätt yta, orientering och skruvengagemang innan du gör en adapter.
Håll monteringsytorna rena och plana, dra åt skruvarna progressivt i en diagonal sekvens, och öppna eller slå inte på den kalibrerade sensorkroppen. Adapterflänsar ingår inte som standard.Korrekt ansiktskontakt och fastsättning av kabelanslutningar behövs för IP64-skydd. Verifiera strömpolaritet före anslutning, tillåt uppvärmning enligt den valda gränssnittshandboken, och nollställ det installerade systemet med dess verktygsbelastning beaktad.
Vad som ingår
- 1 × Kunwei KWR46-sensor i den valda A, B, C eller G-modellen.
- Sensoranslutningskabel och elektronisk dokumentation.
De dokumenterade RS485/RS422 A/B/C mätpaketen inkluderar också en datainsamlingsmodul och en paketlåda. Modellväljaren specificerar inte modulprotokollet; insamlingskonfigurationen för G måste fastställas separat. USB/seriekonverterare och DC-strömförsörjningar är ytterligare utrustning. Robotarmar, verktyg och applikationsfästen som visas i de visuella exemplen ingår inte.
Nedladdningar
- KWR46 mekanisk ritning (PDF)
- KWR46 RS485 användarmanual (PDF)
- KWR46 RS422 användarmanual (PDF)
- Kunwei sexaxlig sensorvalmanual (PDF)
FAQ
Vilken KWR46-modell passar min lastkapacitet?
A ger 50 N / 2 N·m, B 150 N / 5 N·m, C 200 N / 7 N·m och G 500 N / 16 N·m per motsvarande axel. Kontrollera både krafter och moment, inklusive verktygsvikt och momentarmseffekter.
Kan sensorn anslutas direkt till EtherCAT, CAN eller USB?
Digital kommunikation kräver den matchande externa insamlingsmodulen. Att välja A, B, C eller G väljer lastkapaciteten, inte varje listad protokoll.
Kan jag driva standardmodulen med 48 V?
Den standardmässiga strömförsörjningen är 9–24 VDC. Använd 48 V endast med en specifikt bedömd modulkonfiguration.
Ingår en förvärvmodul?
Dokumentationen för RS485/RS422 A/B/C-paketet listar en förvärvmodul. Fastställ gränssnittskonfigurationen för den valda modellen, särskilt G; adapterflänsar, USB-konverterare och strömförsörjningar är inte standardpaketartiklar.
Använder alla KWR46 installationsreferenser samma dimensioner?
Använd ritningen för den levererade revisionen: den nominella 20,4 mm referensen har ansiktsspecifika M3-engagemangsdjup. Ett äldre RS422-dokument innehåller också olika höjd- och massavärden, så dessa referenser får inte blandas vid bearbetning av adaptrar.
Visuella Detaljer