


Kunwei Sensing KWR96-serien 6-axlig kraft-/vridmomentssensor, 96 mm diameter för industrirobotar
Kunwei Sensing KWR96-serien 6-axlig kraft-/vridmomentssensor, 96 mm diameter för industrirobotar
Kunwei Sensing
Det gick inte att ladda hämtningstillgänglighet


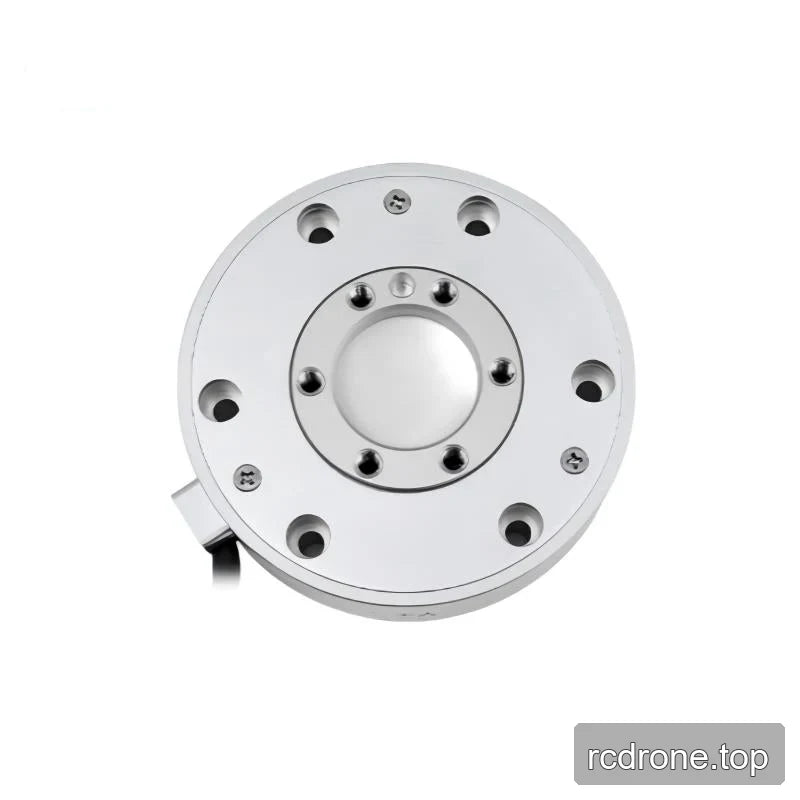
Översikt
Kunwei Sensing KWR96-serien är en sexaxlig kraft-/vridmomentssensor för industriell robotavkänning, som mäter krafter Fx, Fy och Fz samt vridmoment Mx, My och Mz. Dess diameter på 96 mm och höjd på 26 mm stödjer mekanisk integration i robotverktyg. Sex versioner, KWR96A–KWR96F, erbjuder olika mätområden, noggrannhet, överbelastningsnivåer och samplingsfrekvenser, vilket möjliggör val utifrån belastningarna och mätkraven för uppgiften.
Egenskaper
- Sexaxlig mätning kombinerar tre kraftkomponenter och tre vridmomentkomponenter.
- Digitalt signalutgång med en serie-nivålista över seriella, CAN, Ethernet och USB kommunikationsgränssnitt.
- Aluminiumlegeringskonstruktion över alla sex versioner; KWR96A–KWR96E är anodiserade, medan KWR96F är elektropolished.
- Alla versioner har en diameter på 96 mm, höjd på 26 mm, 12–48 VDC strömförsörjningsområde och −10 till 80 °C arbets temperaturintervall.
- KWR96A–KWR96D erbjuder 0,03% FS upplösning och 300% FS överbelastningsnivå; KWR96E–KWR96F erbjuder högre kraft- och vridmomentintervall med 0,05% FS upplösning och 200% FS överbelastningsnivå.
Specifikationer
Versionsjämförelse
| Parameter | Enhet | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| Område Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| Område Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| Område Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| Område Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| Diameter | mm | 96 | 96 | 96 | 96 | 96 | 96 |
| Höjd | mm | 26 | 26 | 26 | 26 | 26 | 26 |
| Material | — | Aluminiumlegering | Aluminiumlegering | Aluminiumlegering | Aluminiumlegering | Aluminiumlegering | Aluminiumlegering |
| Ytbehandling | — | Anodiserad | Anodiserad | Anodiserad | Anodiserad | Anodiserad | Elektropolished |
| Överbelastningsnivå | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| Upplösning | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| Upprepbarhet | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| Noggrannhet* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| Vikt | kg | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| Skyddsnivå | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| Arbetstemperatur | °C | −10 till 80 | −10 till 80 | −10 till 80 | −10 till 80 | −10 till 80 | −10 till 80 |
| Samplingfrekvens | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| Strömförsörjning* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| Kommunikationsgränssnitt | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, etc. — serie-nivå gränssnitt lista | |||||
FS betyder fullskala. Noggrannhet och matningsspänning behåller sina källasteriskmarkörer.
Signal- och kommunikationsdetaljer
Utgången är digital. Seriekommunikationsbeskrivningarna identifierar dessutom Modbus-RTU och industriell Ethernet-protokoll. De listade gränssnitten identifieras inte som separata valbara konfigurationer.
Mechaniska dimensioner och anslutningsdetaljer
KWR96 mekaniska referens definierar verktygssidan, monteringssidan och referensytan, med X+, Y+ och Z+ koordinatriktningar.
| Plats eller parameter | Dimension eller detalj |
|---|---|
| Utvändigt diameter | 96 mm |
| Vertikala dimensioner för nedre sidovy | 25 mm och 26 mm |
| Verktygssida hålcirkel | 78 mm diameter |
| Verktygssida gängade hål | 6 × M5, 10 mm djup |
| Verktygssida diameterfunktion | 40 mm diameter; koncentriskhets tolerans 0.03 mm i förhållande till datum A |
| Verktygssida pinhål | 2 × 5 mm diameter, +0.02/0 mm diameter tolerans, 6 mm djup |
| Verktygssida pinhål position | Positions tolerans 0.03 mm relativt till datum A |
| Verktygssidan vinkelplacering | 26° offset |
| Avsnitt A–A håldiametrar | 9 mm och 5.5 mm |
| Avsnitt A–A axiala dimensioner | 22 mm och 15 mm |
| Sido-vy intern diameter | 30 mm nominell |
| Sido-vy diameterfunktion | 48 mm |
| Fördjupad funktion axiala dimension | 6 mm |
| Monterings-sidan hålcirkel | 78 mm diameter, ±0.05 mm tolerans |
| Monterings-sidan 78 mm diameter funktion | Koncetriskitetstolerans 0.03 mm relativt till datum A |
| Monteringssidan pinhål | 2 × 5 mm diameter, +0.02/0 mm diameter tolerans, 6 mm djup |
| Monteringssidan pinhål position | Positions tolerans 0.03 mm relativt till datum A |
| Monteringssidan vinkel layout | 26° offset och 120° avstånd |
| Kabel referensdimensioner | 6.0 mm diameter; 5 m längd |
| Maskinreferens precision | 0.1% FS |
Tillämpningar
- Industriell robotverktyg-kontaktövervakning: Mät tre kraftkomponenter och tre vridmomentkomponenter för att karakterisera belastning under kontaktuppgifter, istället för att förlita sig på en enda kraftriktning.
- Robotverktygslast och vridmomentmätning: Välj versionen baserat på de förväntade lasterna på varje axel. Till exempel har KWR96D 36 N·m intervall på Mx och My men ett 30 N·m intervall på Mz; KWR96F erbjuder 120 N·m på alla tre vridmomentaxlar.
- Tidsvarierande robotlastregistrering: Använd den versionsspecifika samplingsfrekvensen när du planerar mätningar: KWR96E är specificerad till 100 Hz, medan KWR96A–KWR96D och KWR96F är specificerade till 1000 Hz.
Dokument
- KUNWEI KWR96 Ritningsserie — Ritning (PDF)
- Kunwei KWR63 Serie RS485 — Användarmanual (PDF)
- Kunwei KWR96 RS422 — Användarmanual (PDF)
- KUNWEI KWR75 RS422 — Användarmanual (PDF)
- KUNWEI 6 Axlar Kraftsensorer Val — Manual (PDF)
FAQ
Vilka förändringar finns mellan KWR96A–KWR96F?
Versionerna skiljer sig åt i kraft- och vridmomentområden, överbelastningsnivå, upplösning, upprepbarhet, noggrannhet, vikt, ytbehandling, skyddsnivå och samplingsfrekvens. Diameter, höjd, material, spänningsområde och arbetstemperaturområde är gemensamma.
Provar varje version vid 1000 Hz?
Nej. KWR96E är specificerad vid 100 Hz. KWR96A, KWR96B, KWR96C, KWR96D och KWR96F är specificerade vid 1000 Hz.
Är vridmomentområdena identiska på varje axel?
De är identiska över Mx, My och Mz för KWR96A, KWR96B, KWR96C, KWR96E och KWR96F. KWR96D har ett vridmomentområde på 36 N·m på Mx och My och ett vridmomentområde på 30 N·m på Mz.
Visuella Detaljer
Specifikationer och Prestanda
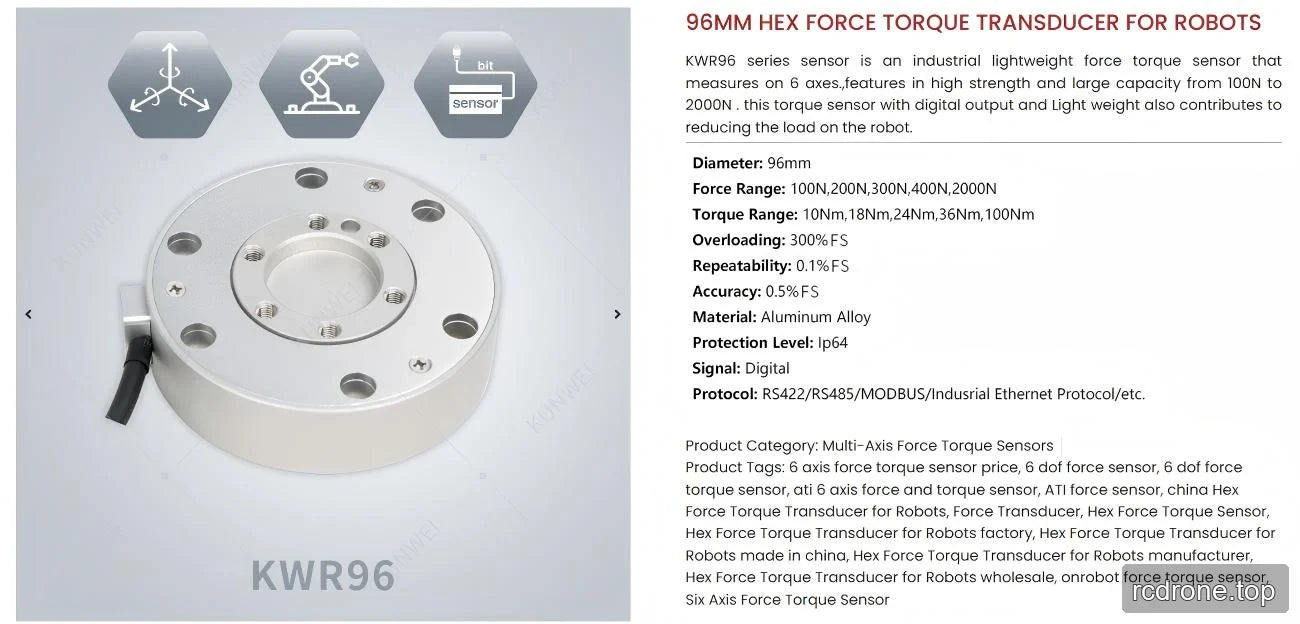
Mått och Konstruktion

Tillämpningsexempel




