


Hiwonder LeRobot SO-ARM101 Öppen källkod 6-axlig ledare-följare robotarm för VLA & imitationsinlärning
Hiwonder LeRobot SO-ARM101 Öppen källkod 6-axlig ledare-följare robotarm för VLA & imitationsinlärning
Hiwonder
Det gick inte att ladda hämtningstillgänglighet


Översikt
Den Hiwonder LeRobot SO-ARM101 är en öppen källkod, 6-axlig ledare-följare robotarmplattform för programmering av inbäddad intelligens, imitationsinlärning och utveckling av VLA-modeller. Hugging Face LeRobot-integration kopplar samman teleoperation och multimodal datainsamling med modellträning och distribution. Magnetisk encoder-buss servon ger positionsåterkoppling, medan en stödd dual-kamerakonfiguration kombinerar närbilds- och arbetsområdesuppfattning. Välj det omonterade DIY-kitet eller monterade alternativ för Start-, Standard- och Avancerat kit.
Egenskaper
Ledare-Följare Teleoperation och Imitationsinlärning
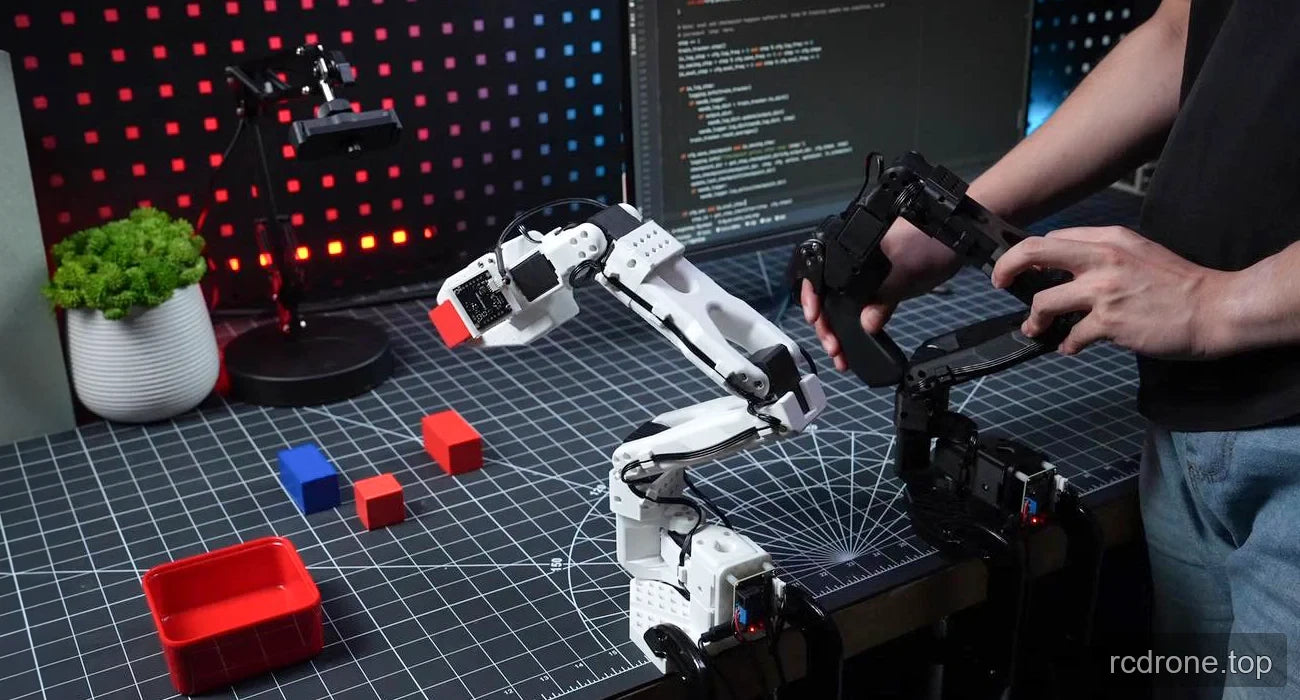
Ledare-följare-strukturen stöder teleoperation, samarbetskontroll och samtidig insamling av multimodala driftsdata. Demonstrerade rörelser kan bli träningsdata för att lära sig objektgreppande handlingar och rörelsetrajektorier.
- Samla demonstrationer: vägled ledararmen för att kontrollera följaren och registrera multimodala operationsdata.
- Träna modeller: ladda upp data genom Hugging Face-arbetsflödet och använd dess en-klicks imitation-modell träningsprocess för att omvandla demonstrationer till inlärda färdigheter. ACT-modellträning och end-to-end multimodal VLA-utveckling stöds som inlärningsteman.
- Distribuera och utför: använd det stödda en-klicks distributionsarbetsflödet för att köra tränade modeller på armen för autonom utförande av inlärda handlingar och experiment i att anpassa uppgifter till miljöförändringar.
Dubbla kameror Vision
Den stödda konfigurationen med dubbla kameror kombinerar en armmonterad kamera med en separat kamera på en justerbar skrivbordshållare. Dessa komplementära vyer stöder AI-visuell, funktionsigenkänning och datainsamling.
- Primär Vision: den armmonterade kameran fångar målposition och yttextur på nära håll för hand-öga koordination och insamling av detaljerad funktionsdata.
- Tertiär Vision: den externa kameran ger global medvetenhet om arbetsytan, realtids miljöskanning och modellkonstruktion för att svara på externa förändringar under uppgiftsutförande.
- Kamerastöd: HD vidvinkelavbildning stöds. Specifikationerna för Advanced Kit-kameran och de medföljande monteringsdelarna listas separat nedan.
Magnetiska Encoder Servon och Rörelsekontroll
armen använder sex självutvecklade magnetiska encoder självfeedback buss servon, med ID 1–6, en roterande bas och ledade leder. Trapezoidal positionskontroll introducerar acceleration och inbromsning istället för direkta positionskommandon utan rampning.En 12-bit magnetisk vinkel sensor ersätter mekanisk potentiometer återkoppling och ger 360° encoder återkoppling.
Den magnetiska sensordesignen beskrivs som kompakt och vibrationsbeständig, med fördelar i pålitlighet och livslängd. Olika växlingar tjänar de två armrollerna: huvudarmen använder 1:147 växling för snabb respons och fin kontroll, medan följdarmen använder 1:345 reduktion för vridmoment och positionsstabilitet.
Strukturell design och material
Distinkta ledar- och följarstrukturer använder förstärkta kritiska leder och bärande områden för att minska rörelsegap och förbättra positionsprecision. Optimerad kablage och ledningslayouter minskar potentiell störning och rörelsefördröjning. Högstyrka PLA-strukturella komponenter har förstärkta, förtjockade nyckelområden för att förbättra trötthetsmotstånd och motstånd mot deformation. Hårdvaru förbättringar behåller projektets öppen källkod design och licensieringsmetod.
BusLinker V3.0 PC Konfiguration
Hiwonder BusLinker V3.0 servo avlusningskortet fungerar med dedikerad PC-programvara för servoscanning, parameterinställning, statusövervakning, trajektorikontroll och justering av rörelse- och säkerhetsinställningar.
- Modulär Hantering: en-klick scanning genererar ett modulärt gränssnitt; dynamiskt konfigurerbara kommunikationsparametrar och automatisk baudrate-justering stödjer centraliserad multi-servo kontroll.
- Realtidsparameteråterkoppling: högfrekvent sampling och en realtidsåterkopplingsmotor övervakar och visualiserar servorörelse.
- Anpassningsbara Servo Inställningar: programmera rörelsemönster och kontrolllogik, inklusive kontrollparametrar, säkerhetsgränser och återkopplingsstrategier.
Hugging Face LeRobot och utvecklingsresurser
Hugging Face LeRobot är ett open-source robotik ekosystem med ett Python-bibliotek och en plattform för modell-delning. Dess verktyg, datamängder och förtränade modeller stödjer imitation-lärande och förstärknings-lärande utveckling. SO-ARM101-projektet gör mekaniska designer, kod, förtränade modeller och algoritmbibliotek tillgängliga som open-source utvecklingsresurser.
SO-ARM101-integration stödjer direkt användning och distribution av LeRobot-datamängder, förtränade modeller och algoritmer. Resurser inkluderar ett LeRobot-tutorialbibliotek, Hugging Face LeRobot Community, ett GitHub-repo och Hugging Face LeRobot Model Hub. Steg-för-steg-instruktioner täcker installation genom distribution, med tillgång till uppdaterade algoritmer och ramverksoptimeringar för att hålla utvecklingen i linje med LeRobot-uppdateringar.
Specifikationer
| Parameter | Specifikation eller omfattning |
|---|---|
| Varumärke | Hiwonder |
| Modell | LeRobot SO-ARM101 |
| Produkttyp | Öppen källkod ledare-följare robotarm plattform |
| Axlar | 6 |
| Servorarrangemang | Sex magnetiska encoder självfeedback buss servon; ID 1–6 |
| Servoförsörjning | 12 V |
| Specificerad servomoment | 30 kg·cm vid 12 V; även märkt “30KG” |
| Vinkelsensor | 12-bit magnetisk vinkelsensor istället för en mekanisk potentiometer |
| Encoder feedback | 360° magnetisk encoder feedback |
| Positionskontrollalgoritm | Trapezoidal kontroll med acceleration och inbromsning |
| Huvudarmsväxel | 1:147 växelverkningsförhållande |
| Följande armsväxel | 1:345 reduktionsförhållande |
| Servoprotokoll | SO-ARM101 servoprotokoll; LeRobot ekosystemintegration |
| Mekanisk arrangemang | Rotationsbas, ledade leder och distinkta ledare/följare strukturer |
| Strukturella material | Högstyrka PLA; förstärkta och förtjockade nyckelområden |
| Visionkonfiguration stöds | Armmonterad Primär Vision och extern, justerbar Tertiär Vision |
| Lärande och kontrollstöd | Ledare-följare teleoperation, multimodal datainsamling, end-to-end imitation lärande, ACT träning och multimodal VLA utveckling |
| Utvecklingsekosystem | Hugging Face LeRobot; dedikerad rörelsekontroll drivrutin SDK |
Servobussförsiktighet
Använd inte sändnings-PING-instruktioner när flera servon är anslutna till bussen.
Kit-alternativ
| Val | Monteringsstatus |
|---|---|
| DIY Kit / Omonterad | Omonterad |
| Startkit / Monterad | Monterad |
| Standardkit / Monterad | Monterad |
| Avancerat kit / Monterad | Monterad; inkluderar monterade 3D-utskrivna komponenter |
Applikationer
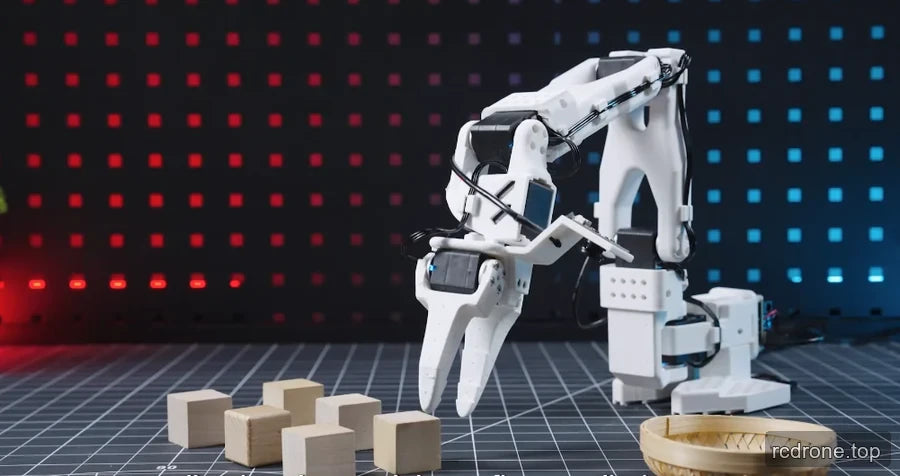
- Desktopmanipulationsexperiment: demonstrera grepp av färgade eller träblock, hantera geometriska objekt och sortera objekt i lådor eller korgar, och använd sedan inspelade demonstrationer för att utveckla inlärda handlingar.
- Visionstyrd manipulation: kombinera närliggande mål och texturupptagning med en extern arbetsytvy för att studera hand-öga koordination och miljöuppfattning.
- Imitationsinlärning och VLA-forskning: samla ledare-följare demonstrationer, träna policyer och implementera inlärda beteenden genom LeRobot-arbetsflödet. Plattformen stödjer också utforskning av förstärkningsinlärningsmetoder.
- Robotprogrammeringsinstruktion: använd praktiska armdemonstrationer för att lära ut kontrolllogik, rörelsebanor och kopplingen mellan fysisk rörelse och en skärmarmsmodell.
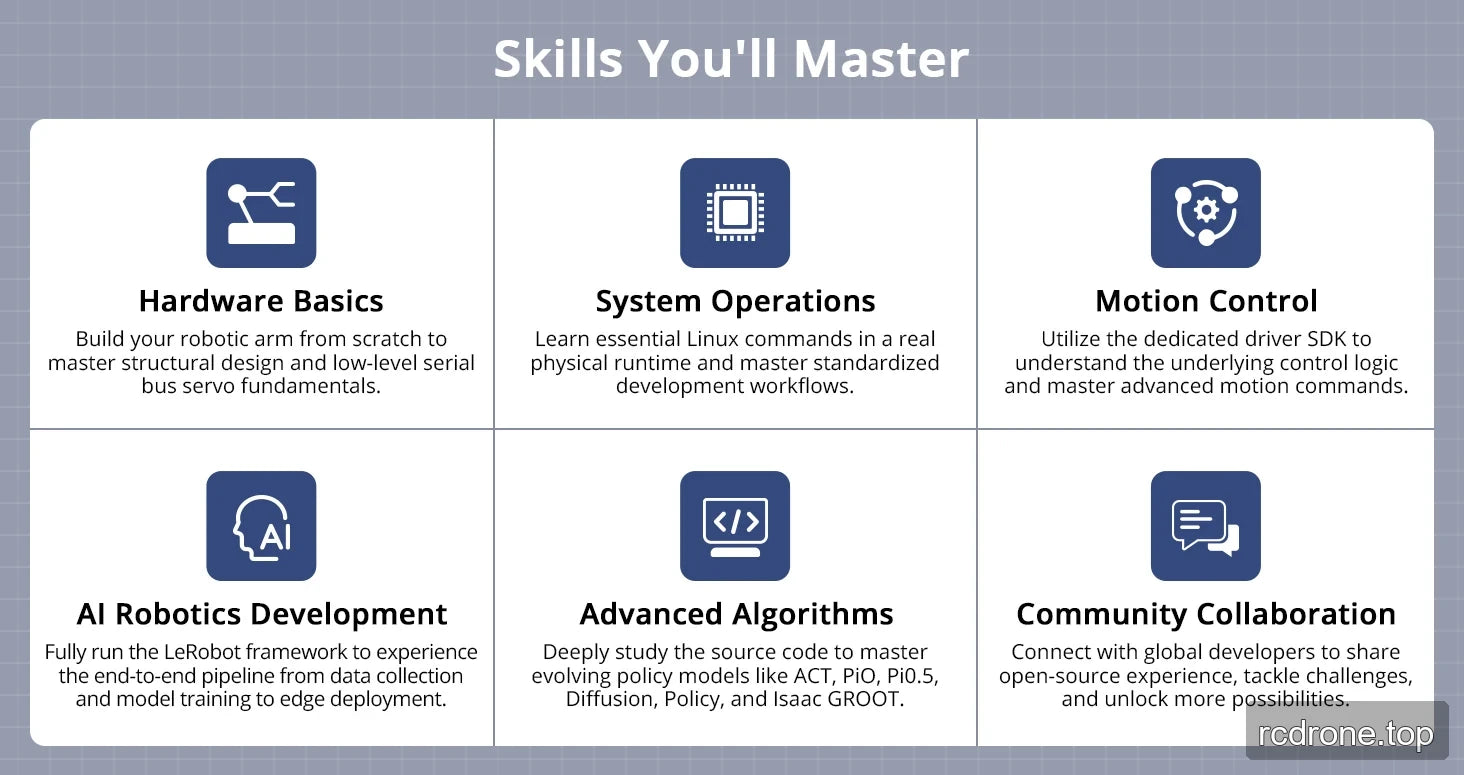
- Hårdvaru- och systeminlärning: bygg DIY-armen från grunden medan du studerar strukturell design och grundläggande seriebussservo; öva viktiga Linux-kommandon i en fysisk körning och standardiserade utvecklingsarbetsflöden.
- Rörelsekontrollutveckling: använd den dedikerade drivrutins-SDK:n för att studera kontrolllogik och avancerade rörelsekommandon.
- AI-utveckling och policy-kodstudie: arbeta med datainsamling, modellträning och edge-distribution, med källkodsstudieämnen märkta ACT, Pi0, Pi0.5, Diffusion, Policy och Isaac GROOT.
- Öppen källkods-samarbete: dela implementeringserfarenhet och arbeta med utmaningar inom robotikutveckling med LeRobot-utvecklarsamhället.
Vad som ingår
Avancerat kit / Monterat
Följande packlista gäller specifikt för alternativet Avancerat kit / Monterat, som inkluderar monterade 3D-utskrivna komponenter.
| Artikel | Kvantitet eller levererad detalj |
|---|---|
| SO-ARM101 ledararm | 1 |
| SO-ARM101 följearm | 1 |
| USB-hubb | 4 portar; 1000 mm kabel |
| Strömförsörjare | 2; varje 12 V, 5 A, med DC5.5 × 2.5 kopplingar |
| G-klämmor | 4; 2-tums storlek |
| Typ-C data kablar | 2; 1000 mm vardera |
| Servo kablar | 100 mm, 160 mm och 200 mm längder |
| Metall huvudservohorn | 2 |
| Assistent servohorn | 2 |
| Kabelband | 3; 150 mm vardera |
| Skruvmejslar | 2 |
| Tillbehörspaket | Inkluderad |
| Kamerafäste | Inkluderad |
| 300K Pixel HD kamera | Inkluderad |
| 2 MP HD vidvinkelkamera | Inkluderad |
| Svart kamerafäste | Inkluderad |
| Vitt kamerafäste | Inkluderad |
| USB data kablar | 2; 1000 mm vardera |
FAQ
Vilka alternativ kräver montering?
DIY Kit / Omonterad alternativ kräver montering.De val som kallas Starter, Standard och Advanced är märkta som Sammanställda.
Inkluderar Advanced Kit både armar och kameror?
Ja. Packlistan för Advanced Kit inkluderar en SO-ARM101 ledararm, en följearm, en 300K Pixel HD-kamera och en 2 MP HD vidvinkelkamera, tillsammans med de monteringsdelar som nämns ovan.
Vad är skillnaden mellan de två synvinklarna?
Primär Vision använder en armmonterad kamera för närbilds målupptagning och hand-öga koordination. Tertiär Vision använder en extern kamera på ett justerbart stativ för en global vy av arbetsområdet.
Betydder 360° encoder feedback att varje led roterar kontinuerligt?
Ingen specifikation för kontinuerlig ledrotation ges. 360°-värdet beskriver magnetisk encoder feedback, inte ett angivet mekaniskt rörelseområde för varje led.
Vilken försiktighetsåtgärd gäller när man kommunicerar med flera servon?
Skicka inte ut PING-instruktioner i sändning när flera servon är anslutna till bussen.
Konfigurationsguide
| Kit | Monterings- och visionsutrustning |
|---|---|
| DIY Kit / Omonterad | Omonterad hårdvarukit utan 3D-utskrivna strukturella komponenter eller visionskameror. Skriv ut de medföljande strukturella designen innan montering; följ DIY hårdvarupacklistan. |
| Startkit / Monterad | Monterade 3D-utskrivna ledare/följare komponenter; ingen visionskamera ingår. |
| Standardkit / Monterad | Monterade armar och primär visionskamera; ingen extern scenkamera. |
| Avancerat kit / Monterat | Monterade armar, primär visionskamera och extern scenkamera med justerbar fäste för datainsamling med dubbel vy. |
3D-utskrivna strukturella komponenter ingår i monterade kit. Jämförelse av kit och individuella förpackningspaneler nedan definierar tillbehören som medföljer varje val. En avbildad dator eller demonstrationsarbetsyta är inte en medföljande dator.
Tekniska specifikationer och konfigurationsreferenser
| Varumärke | Hiwonder | ||
| Produkt | SO-ARM101 Inbyggd intelligent öppen källkod robotarm | ||
| Produktmaterial | PLA (Polylactic Acid) | ||
| Storlek | Ledande arm: 111 × 239 × 525 mm | Följande arm: 111 × 173 × 532 mm | Kamerafäste: 166 × 258 × 527 mm |
| Vikt | Ledande arm: 697g | Följande arm: 704g | Kamerafäste: 1178g |
| Servo | HX-10HM bussservo ×6 | HX-30HM bussservo ×6 | / |
| Kontroller | BusLinker V3.0 Servo Debugging Board | ||
| Kamera | 300K Pixel HD vidvinkelkamera (480P), 2MP HD vidvinkelkamera (1080P) | ||
| Strömförsörjning | 12V 5A (DC4.0*1.7) | ||
| Operativsystem | Windows / Ubuntu | ||
| Kommunikationsmetod | USB seriell port | ||
| Programmeringsverktyg | Python | ||
| Paketvikt & Dimensioner | DIY Kit: 5.23kg, 512 × 240 × 225 mm Start Kit: 4.33kg, 512 × 240 × 225 mm Standard Kit: 4.38kg, 512 × 240 × 225 mm Avancerat Kit: 5.6kg, 512 × 240 × 225 mm |
| Artikel | Specifikation | ||
| Märke | Hiwonder | ||
| Produkt | SO-ARM101 Inbyggd Intelligent Öppen Källkod Robotarm | ||
| Produktmaterial | PLA (Polylactic Acid) | ||
| Storlek | Ledande arm: 111 × 239 × 525 mm | Följande arm: 111 × 173 × 532 mm | Kamerafäste: 166 × 258 × 527 mm |
| Vikt | Ledande arm: 697g | Följande arm: 704g | Kamerafäste: 1178g |
| Servo | HX-10HM bussservo ×6 | HX-30HM bussservo ×6 | / |
| Kontroller | BusLinker V3.0 Servo Debugging Board | ||
| Kamera | 300K Pixel HD vidvinkelkamera (480P), 2MP HD vidvinkelkamera (1080P) | ||
| Strömförsörjning | 12V 5A (DC4.0*1.7) | ||
| Operativsystem | Windows / Ubuntu | ||
| Kommunikationsmetod | USB seriell port | ||
| Programmeringsverktyg | Python | ||
| Paketvikt & Dimensioner | DIY Kit: 5.23kg, 512 × 240 × 225 mm Startkit: 4.33kg, 512 × 240 × 225 mm Standardkit: 4.38kg, 512 × 240 × 225 mm Avancerat kit: 5.6kg, 512 × 240 × 225 mm |
Visuella Detaljer
Egenskaper och Design


Produktvisningar

Tillämpningsexempel

Ytterligare produktinformation




Specifikationer och Prestanda


Förpackningens innehåll



