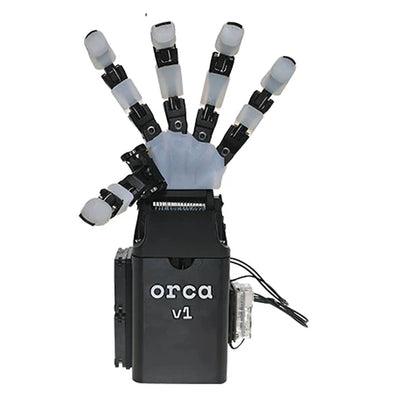
ORCA Hand v1 Öppen källkod 17-DOF Fingerfärdig Robothand och Komponenter
ORCA Hand v1 Öppen källkod 17-DOF Fingerfärdig Robothand och Komponenter
ORCA Hand
Det gick inte att ladda hämtningstillgänglighet


Översikt
ORCA Hand v1 är en öppen källkod, senstyrd fingerdexterös robothand för manipulationsforskning, robotikutbildning och anpassad integration. Handens arkitektur har 17 frihetsgrader: 16 fingerleder och en handledsaxel. Välj en monterad hand, ett omonterat paket, individuella DYNAMIXEL-aktuatorer eller startelektroniksetet från Paket-menyn. Dessa är olika inköpsomfång; aktuatörs- och elektronikalternativ är inte kompletta händer.
Egenskaper
- Senstyrda finger mekanismer med utbytbara tryckta moduler och servicebara delar.
- Ledavkoppling vid överbelastning, automatisk kalibrering och lågfriktions senstyrning i ORCA v1-designen.
- Öppen projektdesign stöder modifiering och forskning; granska projektlicensen för eventuell avsedd kommersiell användning.
- En taktil-sensor konfiguration förekommer i designreferensmaterial, men taktila sensorer ingår inte i de för närvarande listade standardhandpaketen.
Konfigurationsguide
| Paketalternativ | Vad du får |
|---|---|
| Importerad Sammanställd ORCA Hand | En importerad sammanställd ORCA Hand; det avbildade skyddsfodralet tillhör detta paket. |
| Kina-Sammanställd ORCA Hand | En sammanställd hand med 16 XC330-T288-T fingeraktuatorer, en XC430-T240BB-T handledsaktuator, ett startset för elektronik, en USB-A till micro-USB-kabel och de monteringshjälpmedel som används i handen. |
| Komplett Omonterad ORCA Hand Kit | 16 XC330-T288-T aktuatorer, en XC430-T240BB-T aktuator, startset för elektronik, USB-A till micro-USB-kabel och mekaniska/monteringshjälpmedel.Montering krävs. |
| DIY Kärnkomponenter | 16 XC330-T288-T aktuatorer, en XC430-T240BB-T aktuator och ett startelektronikset. Strukturella och andra monteringsmaterial måste anskaffas separat. |
| XC330-T288-T Aktuator | En individuell XC330-T288-T aktuator. |
| XC430-T240BB-T Aktuator | En individuell XC430-T240BB-T aktuator. |
| DYNAMIXEL Startset | U2D2, U2D2 PHB och 12 V 5 A strömförsörjning; inga aktuatorer eller hand. |
Specifikationer
| ORCA Hand v1 | Specifikation |
|---|---|
| Drivning och rörelse | Tendon drivning; 17 DOF (16 finger + 1 handled) |
| Monterad hand referensstorlek | 34,5 cm hög × 12.5 cm bred |
| Monterad handnätmassa | 1175 g |
| Nuvarande taktila sensorer | Ingår inte i standardlistade handpaket |
Mått och nätmassa beskriver den avbildade monterade handen, inte de individuella komponenterna eller fraktpaketet.
DYNAMIXEL aktuator specifikationer
| Parameter | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Motor / upplösning | Coreless DC; 4096 pulser/varv | Coreless DC; 4096 pulser/varv |
| Utväxling | 288.35:1 | 245.22:1 |
| Mått / massa | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| Ingång / rekommenderad spänning | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Driftstemperatur | −5 till 70 °C | −5 till 80 °C |
| Vilotström | 17 mA | 46 mA |
| Stallmoment vid 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Stallström vid 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Tomgångshastighet vid 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
Stallfigurer är tillfälliga aktuatortestpunkter, inte kontinuerliga handlast eller driftvärden.XC330 driftslägen: nuvarande, hastighet, position (0–360°), utökad position, positionsbaserad på nuvarande och PWM. XC430 lägen: hastighet, position, utökad position och PWM. XC330 använder hölje av ingenjörsplast och helt metallväxlar. Ström- och kommunikationsledningar måste passa den valda aktuatorn och kontrollern.
Applikationer
Använd den monterade handen eller lämpligt kit i robotgreppsexperiment, lärande-baserad manipulation, teleoperationsforskning och anpassad robotarmintegration. Projektet demonstrerar forskningsgrepp och simulering-till-verklighetsexperiment; de avbildade robotarmarna, VR-enheterna och testanordningarna ingår inte. Programmering, mekanisk montering, kontrollintegration och uppgifts-specifik testning är användarens ansvar.
Vad som ingår
Konfigurationsguiden definierar varje faktisk paket.Det monterade Kina-paketet och kompletta kitet inkluderar 16 XC330-T288-T enheter, en XC430-T240BB-T enhet, U2D2 + U2D2 PHB + 12 V 5 A strömförsörjning, en USB-A till micro-USB-kabel och relevanta tillbehör såsom fläkt, lager, magneter, dowel-pinnar, kapillärrör, gängade stänger, skruvar, muttrar, drivrem, brickor, silikonlim och sensträng. DIY-kärnoptionen utelämnar dessa ytterligare strukturella och monteringsmaterial. Verifiera den erforderliga handorienteringen under din monteringsplan; vänster och höger är inte separata köpalternativ i denna lista.
FAQ
Gör DIY Core Components-alternativet en komplett hand?
Nej. Det levererar de 17 aktuatorerna och startelektroniken; andra monteringsmaterial är separata.
Ingår det några aktuatorer i Startsetet?
Nej. Det innehåller U2D2, U2D2 PHB och en 12 V 5 A strömförsörjning.
Ingår taktila sensorer?
Nej.Den taktila versionen som visas i vissa projektdesignmaterial är en framtida eller valfri referens, inte den nuvarande standardhandpaketet.
Är robotarmskontrollen plug and play?
Nej. Tillhandahåll montering, programmering, kontroll och uppgifts-specifik integration för ditt system.
Projekt dokumentation: ORCA Hand. Granska dess nuvarande licens innan återanvändning eller omfördelning.
Visuella Detaljer