


ROSMASTER R2 ROS2 Ackermann Robotbil med röstinteraktion för Jetson Nano/Orin SUPER/Raspberry Pi 5 (1,8 m/s)
ROSMASTER R2 ROS2 Ackermann Robotbil med röstinteraktion för Jetson Nano/Orin SUPER/Raspberry Pi 5 (1,8 m/s)
Yahboom
Det gick inte att ladda hämtningstillgänglighet


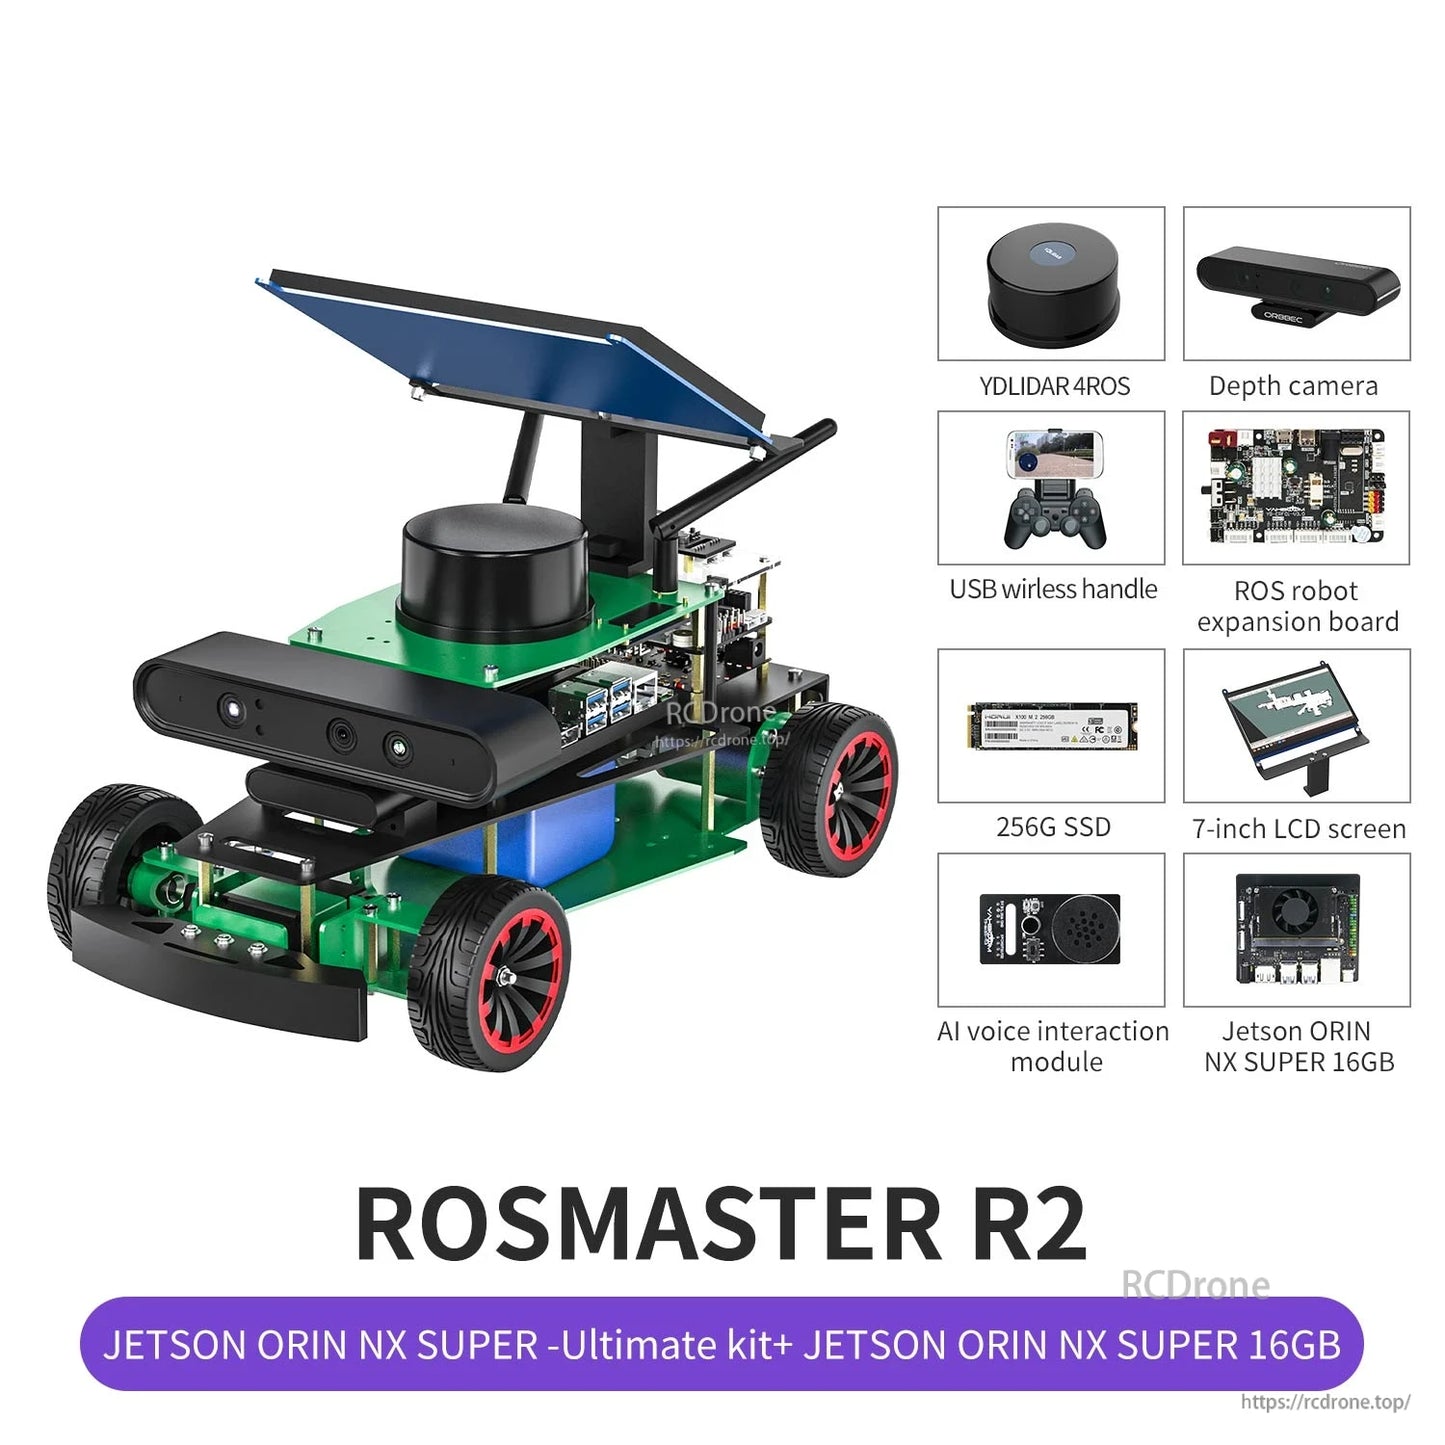
Översikt
ROSMASTER R2 är en ROS2 robotbil med Ackermann-styrstruktur och en AI-röstinteraktionsmodul. Den är utvecklad baserat på ROS2-systemet (stöder även ROS1/ROS2 systembilder) och stöder Jetson NANO (B01/SUB), Jetson Orin NANO SUPER, Jetson Orin NX SUPER och Raspberry Pi 5 som huvudkontrollkort. Den maximala hastigheten är 1,8 m/s.
Plattformen är designad för ROS-utveckling och inlärningsarbetsflöden som SLAM-kartläggning/navigering, vägplanering och AI-visionsapplikationer med hjälp av en djupkamera och LiDAR.
Nyckelfunktioner
- Ackermann ROS2 robotplattform: ROS-utveckling, SLAM-kartläggningsnavigering, fullt stöd för ROS2, Ackermann-styrstruktur och robotröstinteraktion.
- Sensorfärdig hårdvaruuppsättning: stöder LiDAR och en Astra Pro djupkamera för kartläggning/navigering och djup-/punktmolnapplikationer.
- AI vision & perceptionsprogramvaruämnen (enligt inlärningsinnehåll) : YOLO-modellträning, MediaPipe-maskininlärning, OpenCV-bildbehandling, ORBSLAM2-kartläggning, RTAB 3D-realscenkartläggning, AR-taggar, färg/KCF-spårning och visuell igenkänning/målspårning.
- Navigations- & kartläggningsämnen (enligt inlärningsinnehåll) : Gmapping, Cartographer, 3D-kartläggningsvision, RRT-exploration, LiDAR-skanningskartläggning och dynamisk undvikning.
- Fjärrkontrollmetoder: iOS/Android-appkontroll, trådlös handtagskontroll, tangentbordskontroll och ROS-systemkontroll; stöder även Jupyter-baserad kontroll.
- Chassidetaljer: aluminiumlegering Ackermann-chassi; design med krockskyddsstång; racing antisladd mjuka gummidäck med inbäddad svampfoderåterhämtning.
- Styrservo: utrustad med en 20KG högmoment intelligent servo för styrkraft.
- Stöd för ny generationens kontroller: stödjer Jetson Orin SUPER-serien och Raspberry Pi 5; Anpassning för Raspberry Pi 5 inkluderar en stabil 5.1V/5A strömförsörjningsdesign.
Specifikationer
| Produkt | ROSMASTER R2 Ackermann ROS2 Robot (robotbil) |
| Maxhastighet | 1.8 m/s |
| Styrstruktur | Ackermann-styrning |
| Chassi | Aluminiumlegering Ackermann-chassi; anti-kollisionsstång |
| Däck | Racinggummihjul; mjukt gummi antisladddäck med inbäddad svampfoder |
| Drivmotorer | 520 Motor *4 |
| Styrservo | Metallservo *1; 20KG högvridmoment intelligent servo |
| Motorreduceringsförhållande | 1:19 |
| Röstinteraktion | Ja |
| Kamera | Astra Pro djupkamera (Astra Pro Plus djupkamera refereras i versionsjämförelse) |
| LiDAR-alternativ | SLAM A1 / YDLIDAR 4ROS |
| SLAM A1M8 LiDAR-detaljer | Triangulär avståndsmätning; mätområde 0.15 m till 12 m; samplingsfrekvens 8K |
| YDLIDAR 4ROS detaljer | TOF avståndsmätning; 100Klux starkt ljusmotstånd; inomhus/utomhus kartläggning och navigering; mätområde 30 m; samplingsfrekvens 20K; skanningsfrekvens 5 till 12 Hz; stöder 512000 bps kommunikationshastighet |
| Stödda huvudkontrollkort | Jetson Nano B01 4GB; Jetson NANO 4GB SUB; Jetson Orin Nano SUPER 4GB/8GB; Jetson Orin NX SUPER 8GB/16GB; Raspberry Pi 5 (8GB refererad) |
| Referens AI-prestanda (kontroller) | Jetson Orin NX SUPER 16GB: 157 TOPS; Jetson Orin NX SUPER 8GB: 117 TOPS; Jetson Orin Nano SUPER 8GB: 67 TOPS; Jetson Orin Nano SUPER 4GB: 34 TOPS; Jetson Nano B01 4GB: 0.5 TFLOPS; Raspberry Pi 5: nära Jetson Nano B01 |
| Försedda systembilder (refererade) | Raspberry Pi / Jetson Nano: ROS1 Melodic, ROS2 Foxy; Orin-serien: Ubuntu 22.04 LTS + ROS2 Humble |
| Patent (Ackermann-chassi) | Patentnummer 2022208771981 |
Versionsalternativ
- Standardversion: SLAM A1 LiDAR; djupkamera; huvudkontroll: Raspberry Pi 5 eller Jetson NANO 4GB SUB.
- Överlägsen version: lägger till en 7-tums skärm (för installation/felsökning); huvudkontroll: Raspberry Pi 5, Jetson NANO 4GB SUB, Jetson Orin NANO SUPER, Jetson Orin NX SUPER.
- Ultimate version: lägger till AI-röstinteraktionsmodul; uppgraderar LiDAR från SLAM A1 till YDLIDAR 4ROS; inkluderar en 7-tums skärm; huvudkontroll: Raspberry Pi 5, Jetson NANO 4GB SUB, Jetson Orin NANO SUPER, Jetson Orin NX SUPER.
Användningsområden
- ROS/ROS2 inlärning och utveckling (robotkommunikation, noder och middleware-praktik)
- SLAM-kartläggning och navigering, vägplanering och hinderundvikande inlärningsprojekt
- Djupkamera och LiDAR punktmolnsbearbetning och 3D-kartläggningsteman
- AI-visionsprojekt (YOLO/MediaPipe/OpenCV-ämnen som ingår i handledningar)
- Autopilot-scenariolärande ämnen (vägdetektering, filhållning, autonom parkering, styrbeslut)
Notera: Referensfall för träning av autopilotmodeller tillhandahålls för R2L-bilmodellen; R2-bilmodellen kan inte direkt använda dessa fall, och utveckling krävs för att bygga modeller baserade på kamera- och kartscener.
Handledningar
Handledningslänk (officiell studiesida): http://www.yahboom.net/study/ROSMASTER-R2
För konfigurationsvägledning (inklusive versionsval och sensor-/kontrollerkombinationer), kontakta kundsupport på https://rcdrone.top/ eller [email protected].
Detaljer
ROSMASTER R2 kombinerar Ackermann-styrning med ROS2-redo hårdvara för kartläggning, navigering och AI-visionsprojekt.
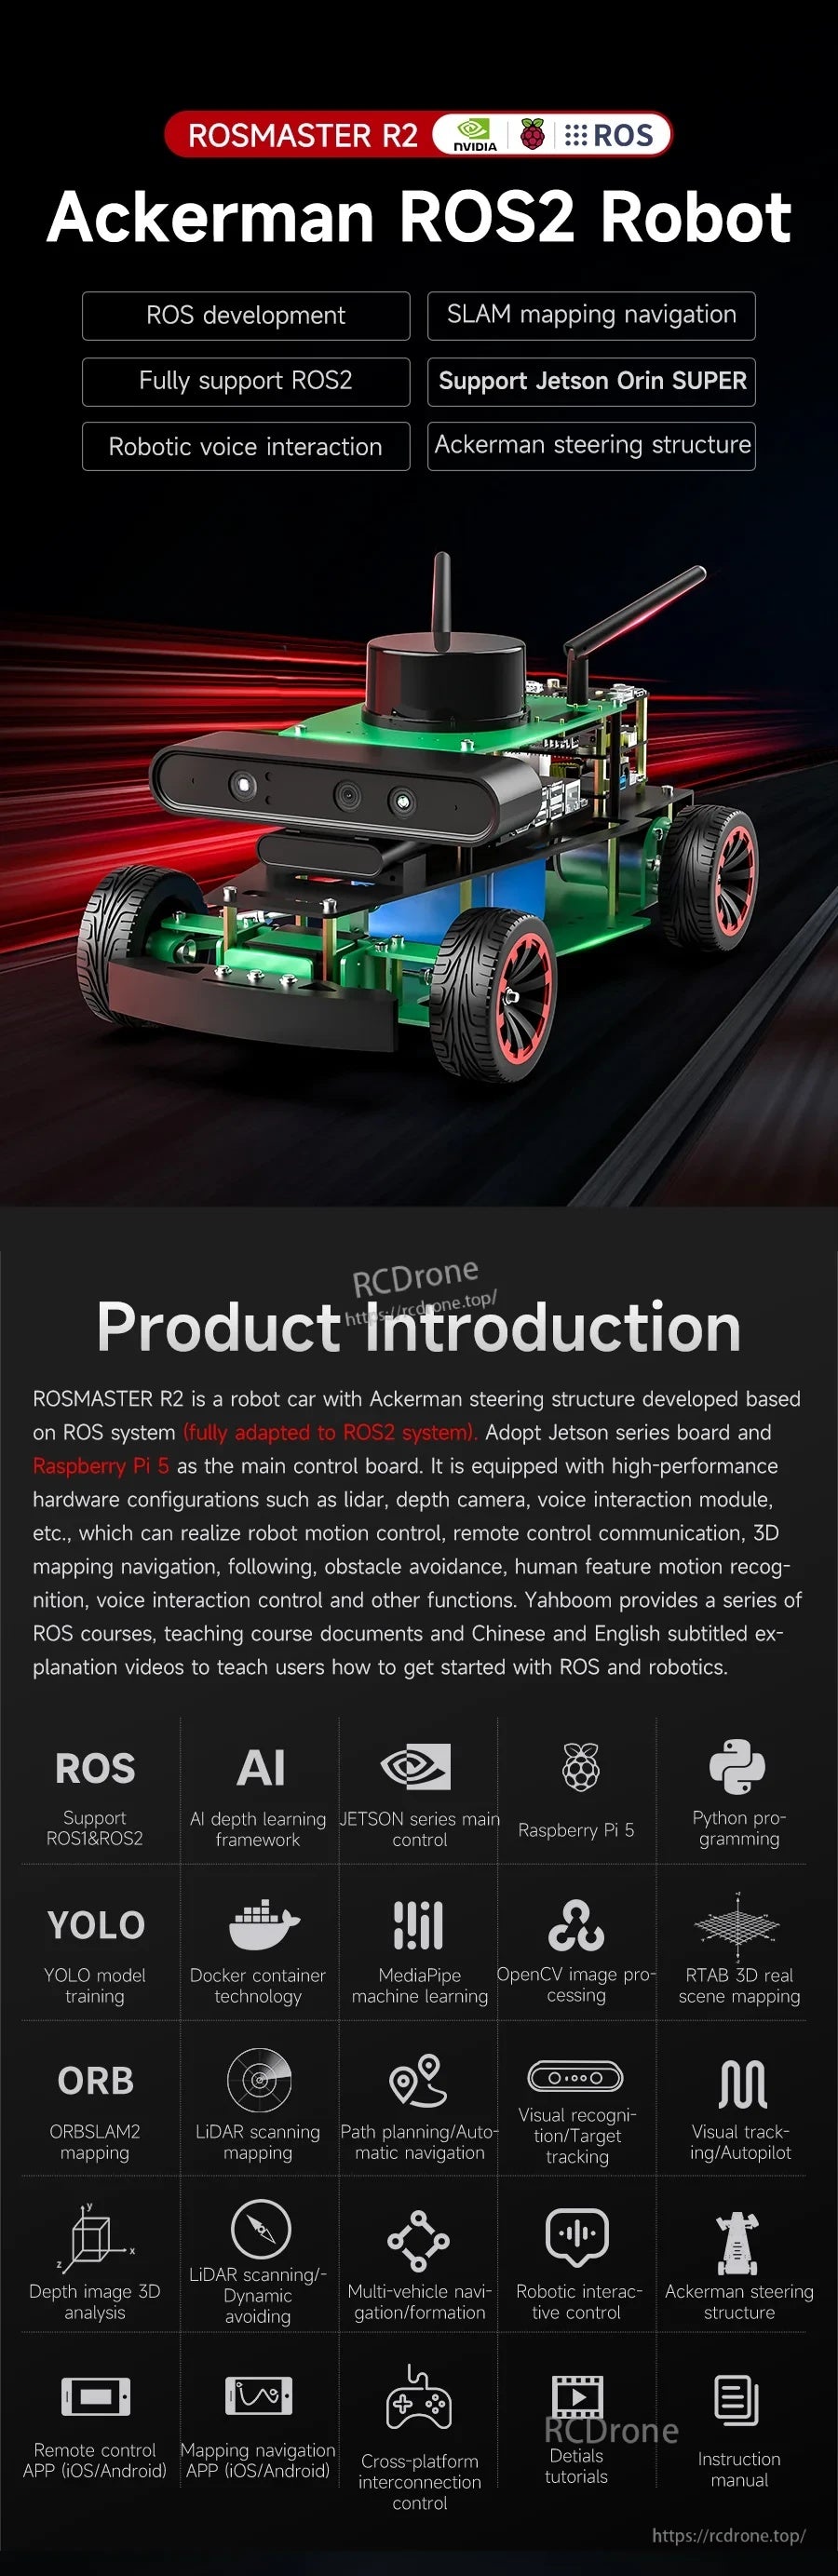
Byggd för ROS-utvecklingsarbetsflöden, plattformen stöder SLAM-kartläggning/navigering plus inbyggd AI-röstinteraktion.
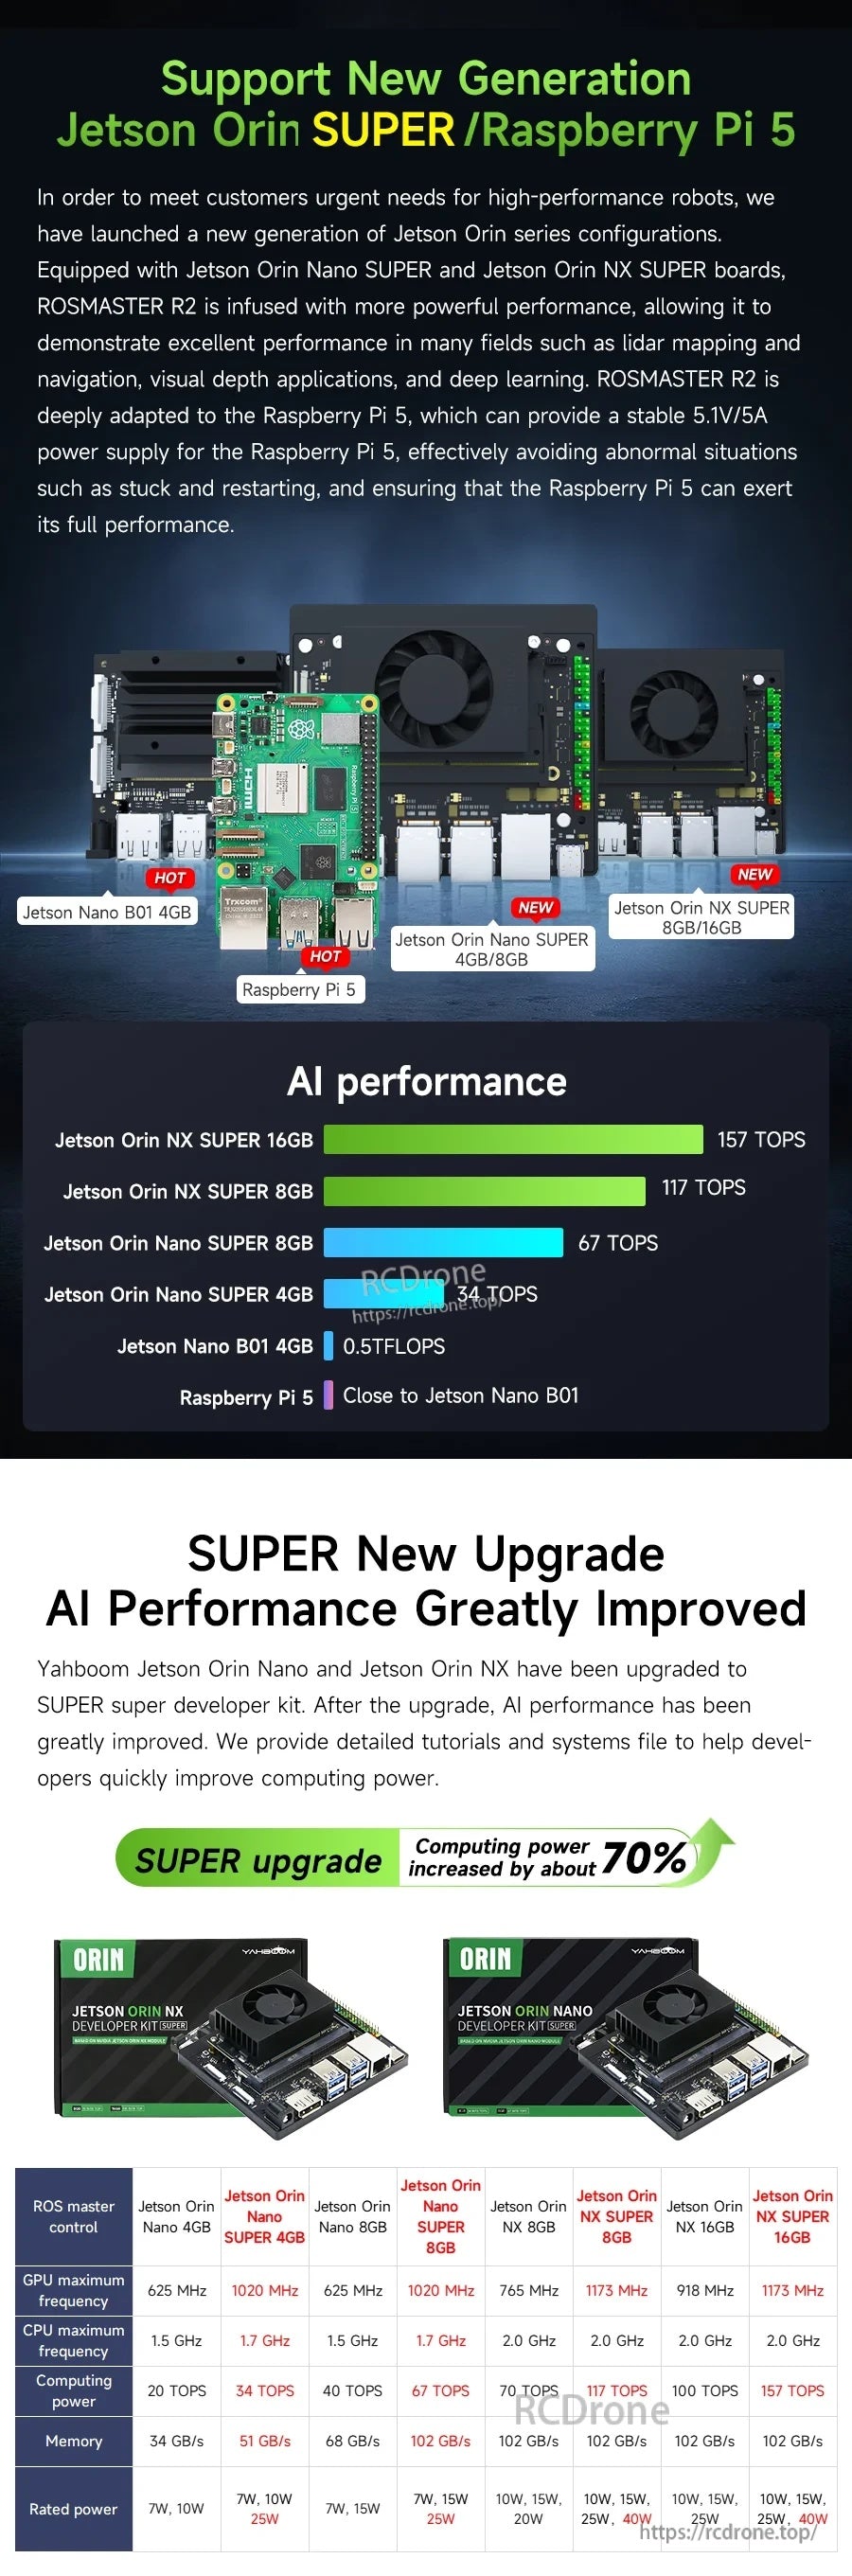
Välj huvudkontrollern som passar din arbetsbelastning—alternativen inkluderar Jetson Orin SUPER-kort och Raspberry Pi 5.
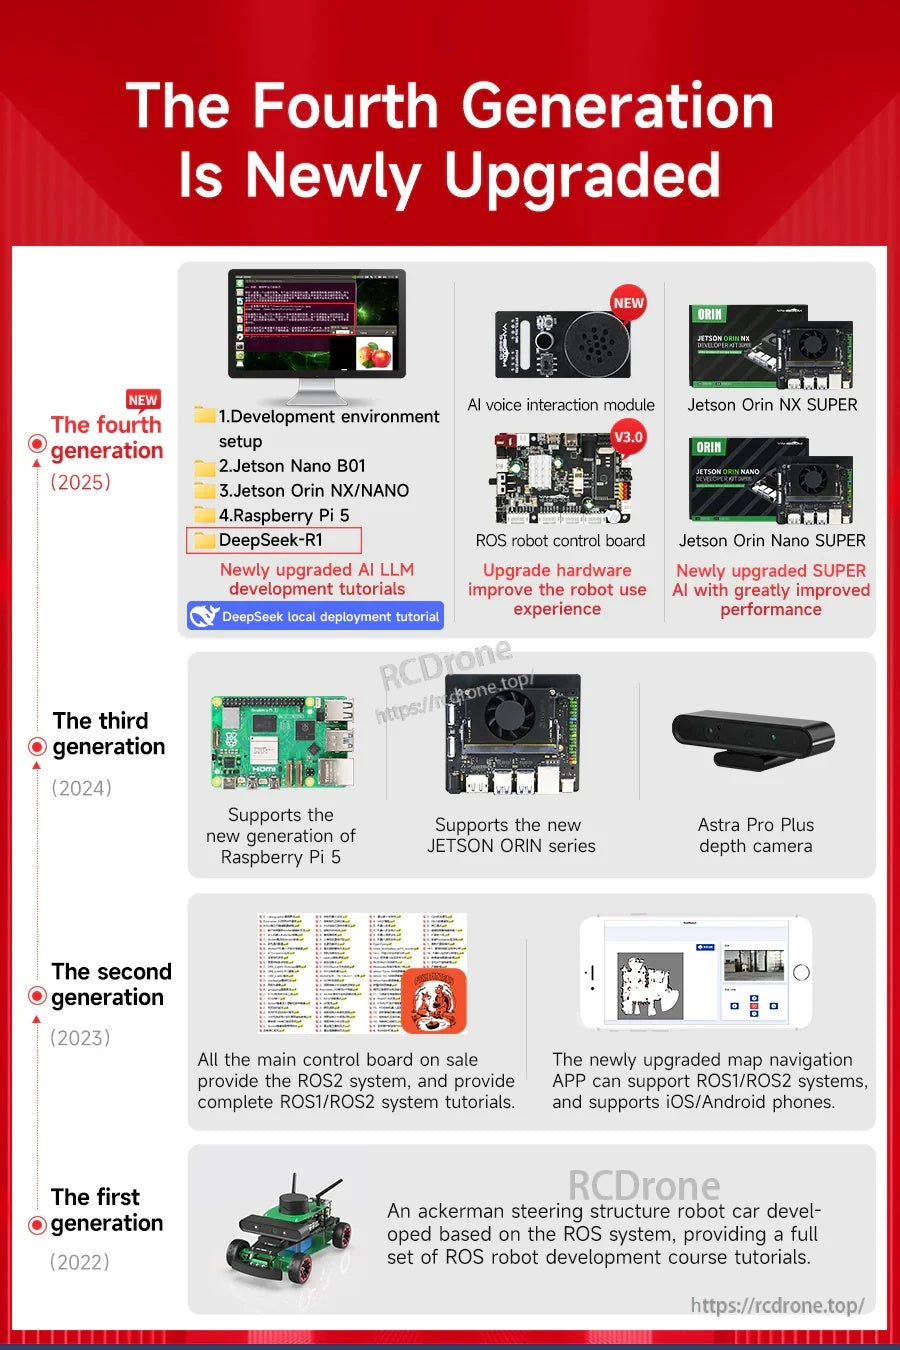
Den uppdaterade generationen lägger till bredare kontrollstöd och utökat lärandeinnehåll för ROS1/ROS2-användare.
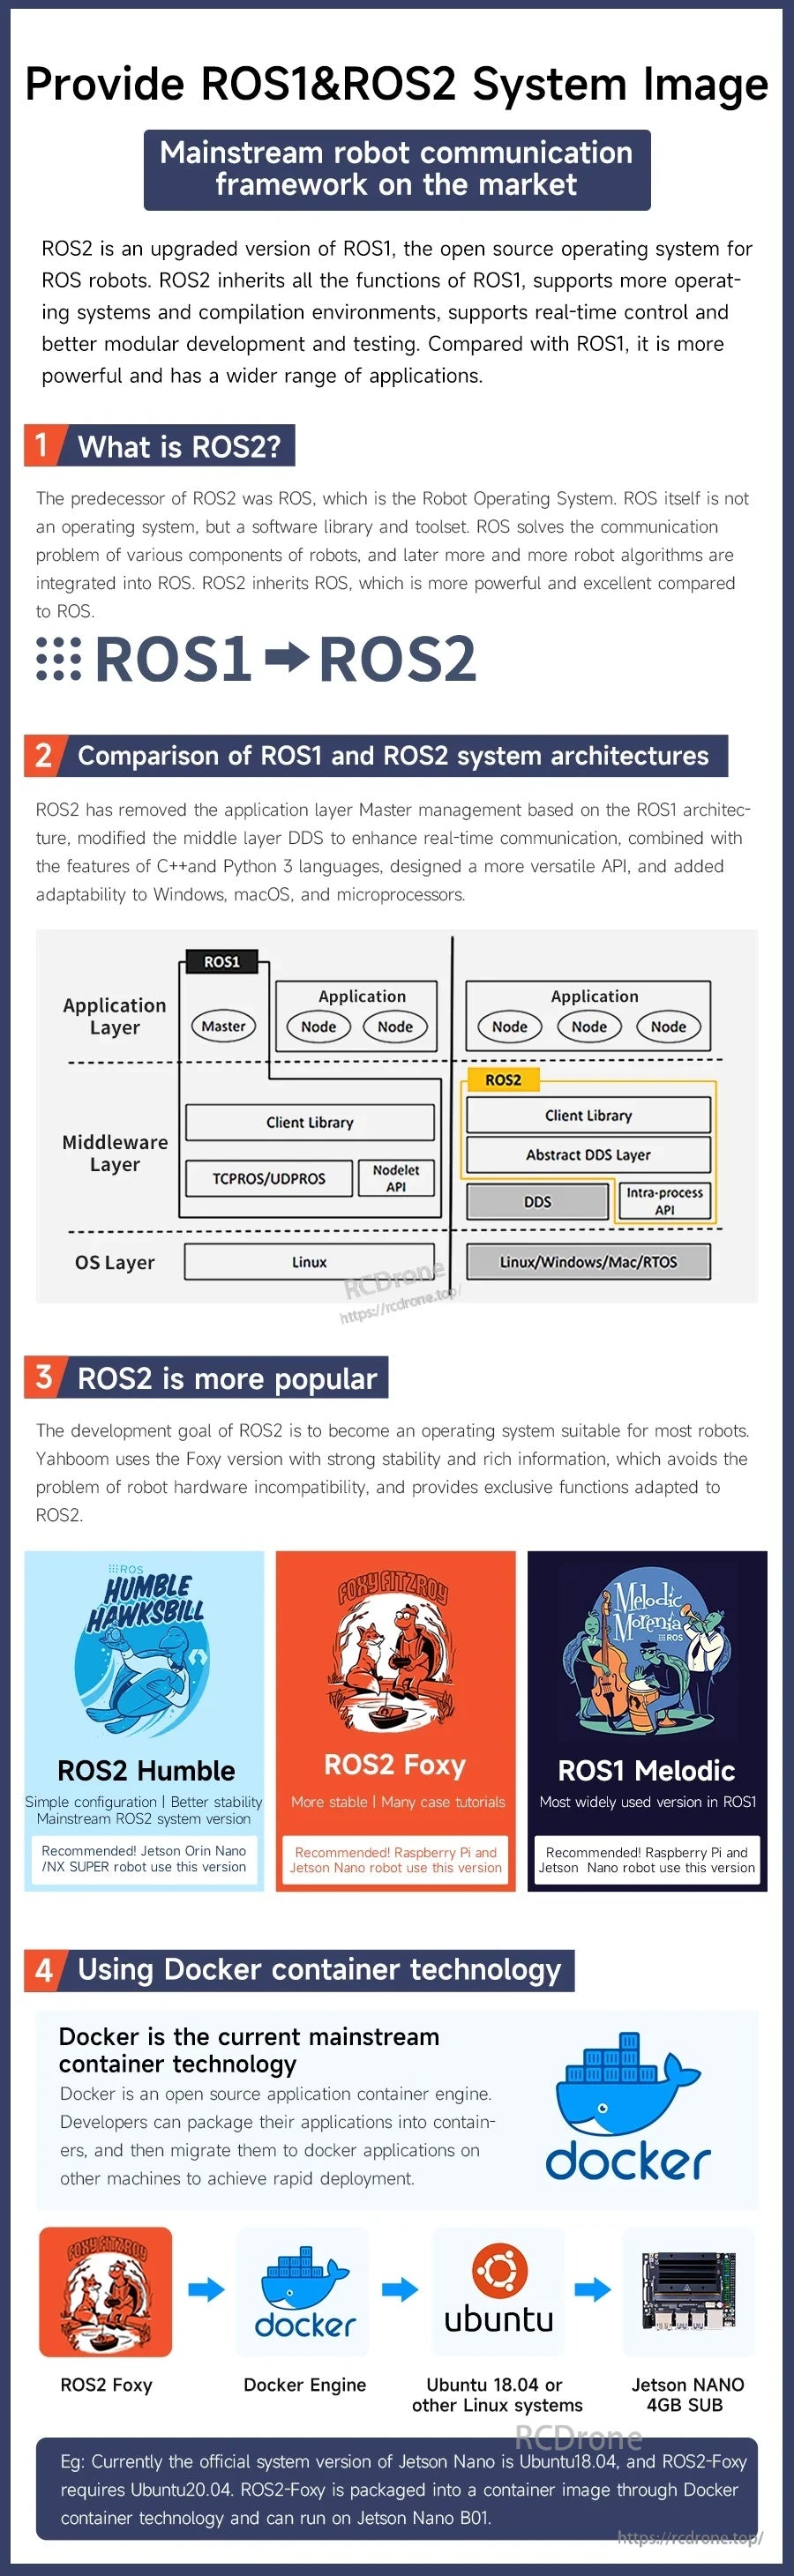
Förbyggda ROS1/ROS2-bilder och Docker-baserad distribution hjälper till att effektivisera installationen för utvecklings- och undervisningslabb.
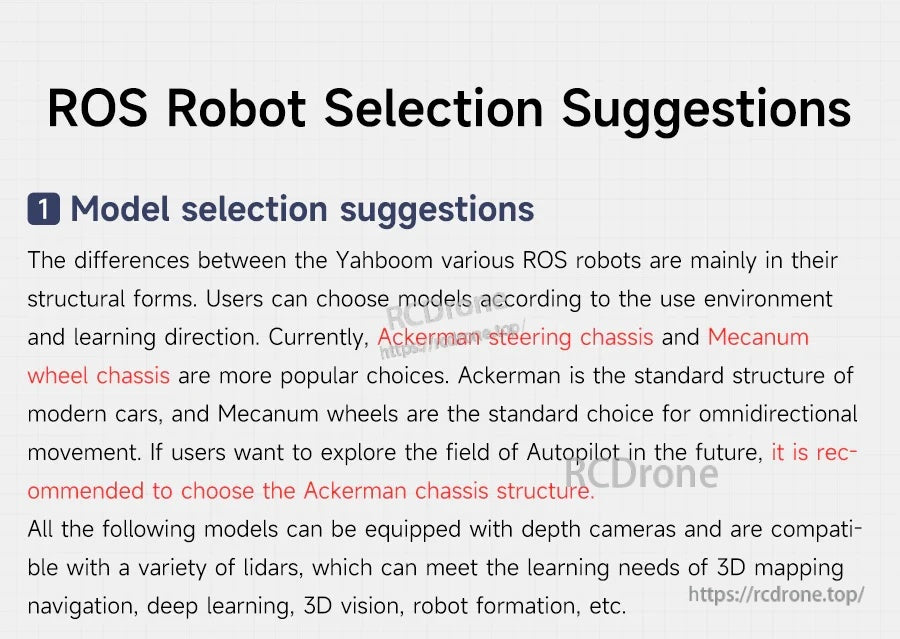
Ackermann-styrning rekommenderas för bil-liknande körning och autopilot-stil navigeringsexperiment.
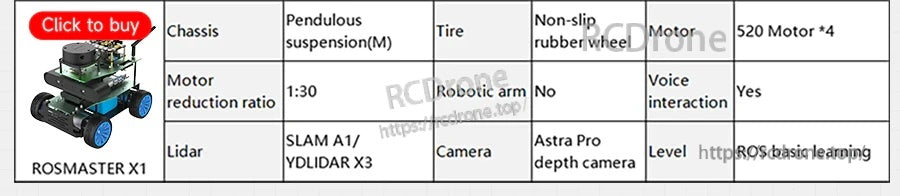
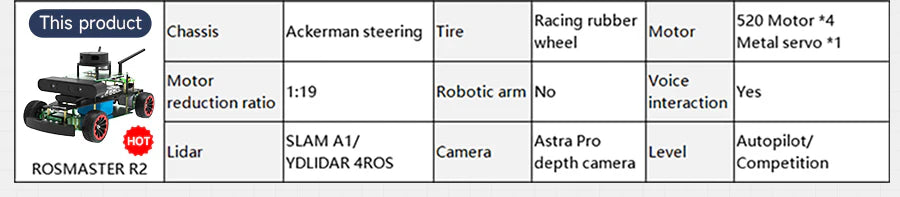
Kärnhårdvara inkluderar ett Ackermann-chassi, 520-motorer, LiDAR-alternativ och en Astra Pro djupkamera för perceptionuppgifter.
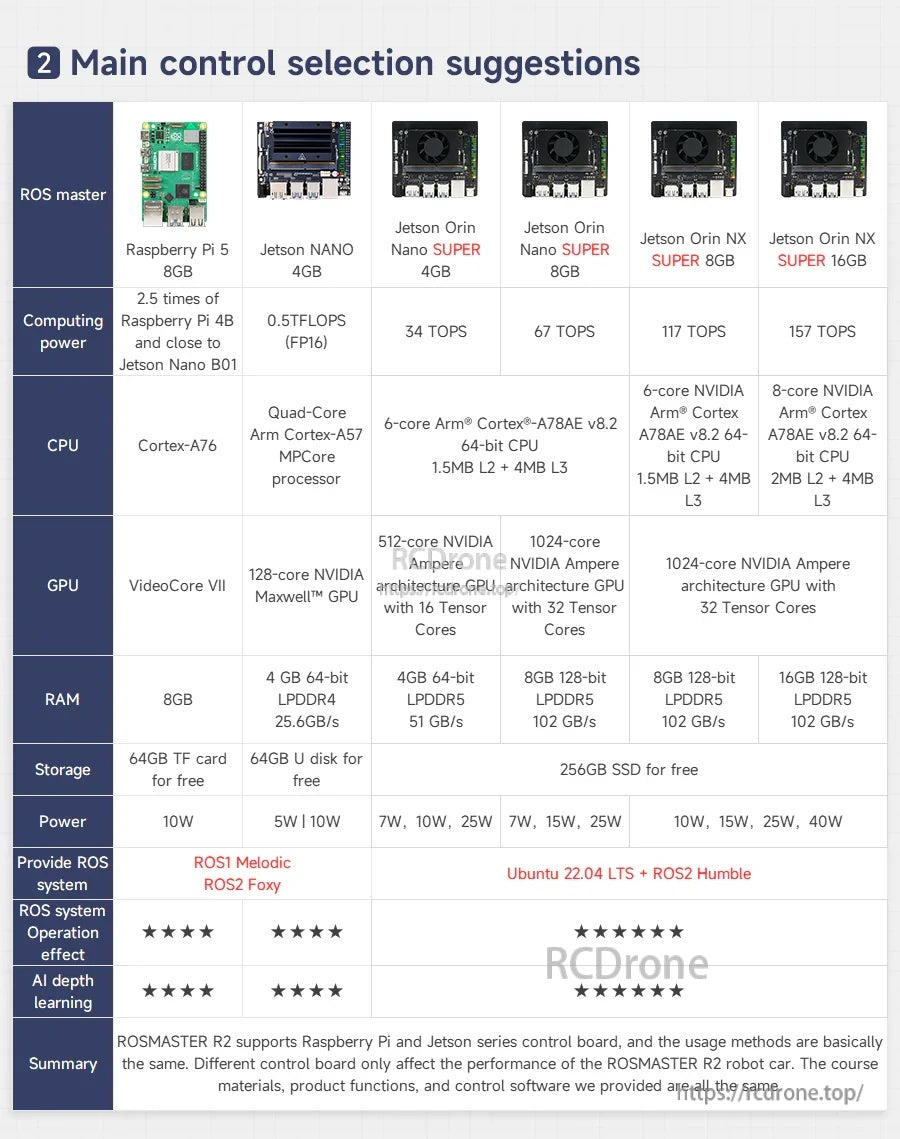
Prestanda och strömförbrukning varierar beroende på styrenhet, vilket gör det enkelt att matcha beräkningsbehov till din ROS-arbetsbelastning.
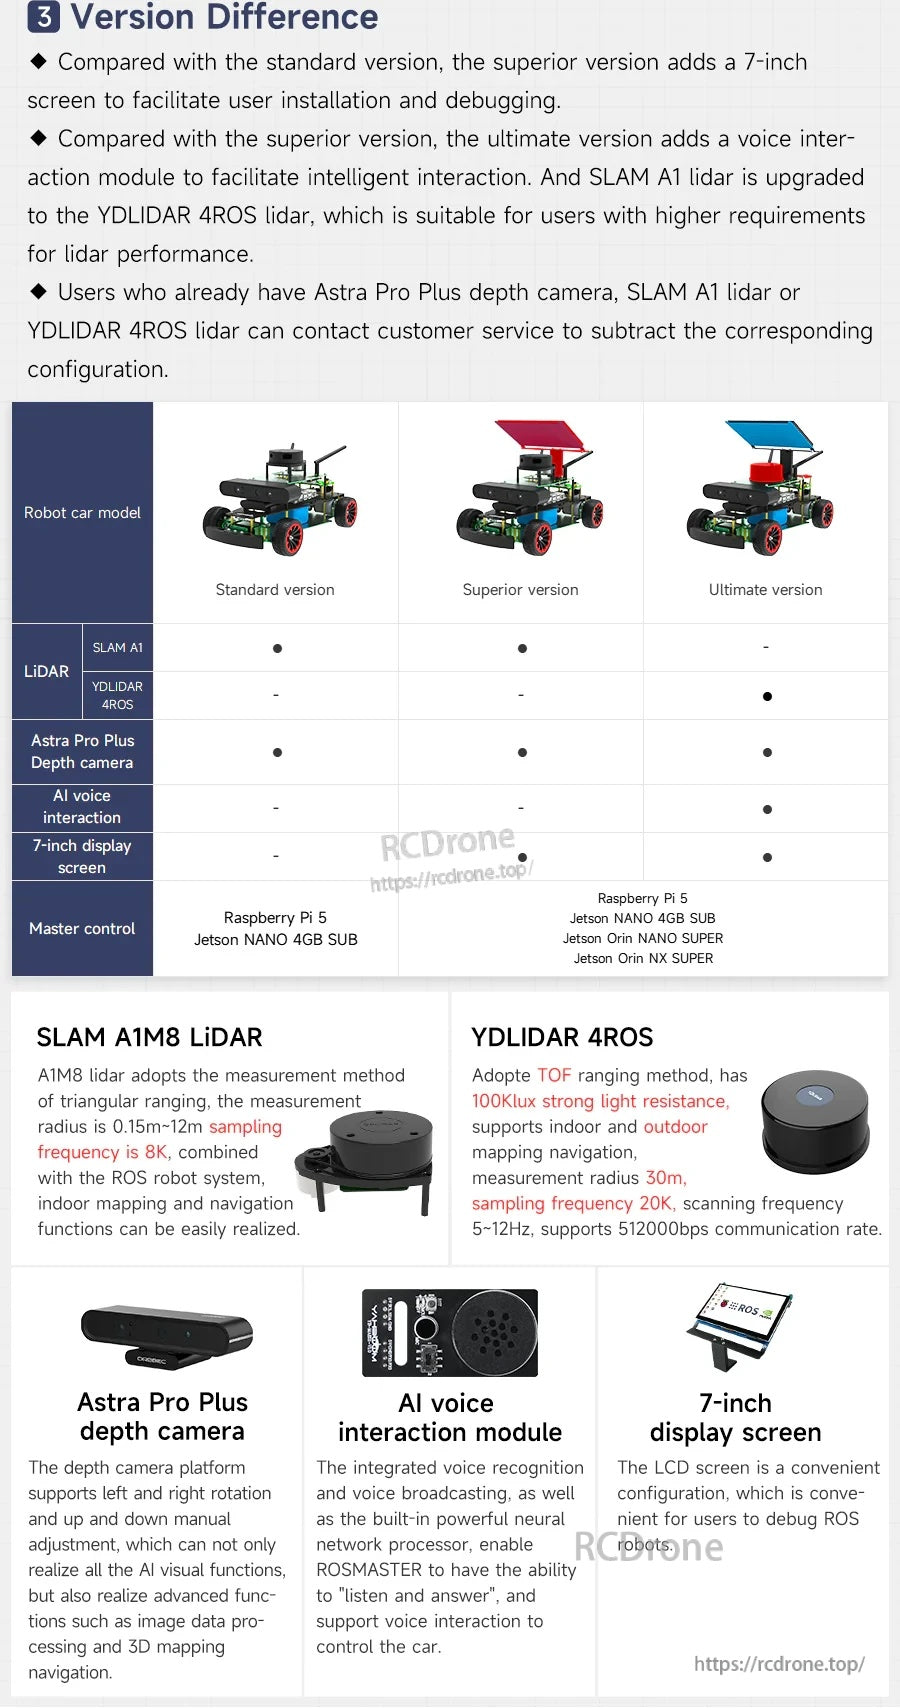
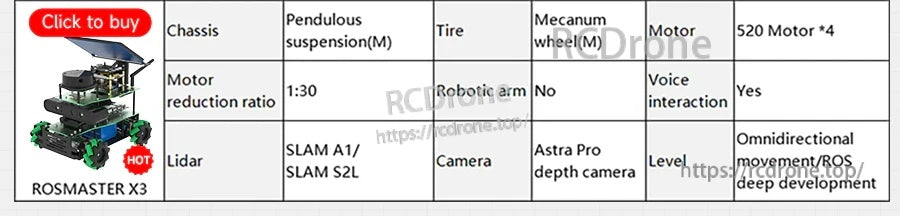
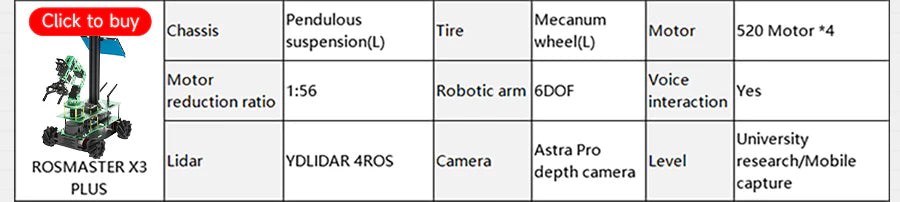
Olika kitversioner låter dig lägga till sensorer och interaktionsmoduler baserat på dina kartläggnings- och AI-mål.
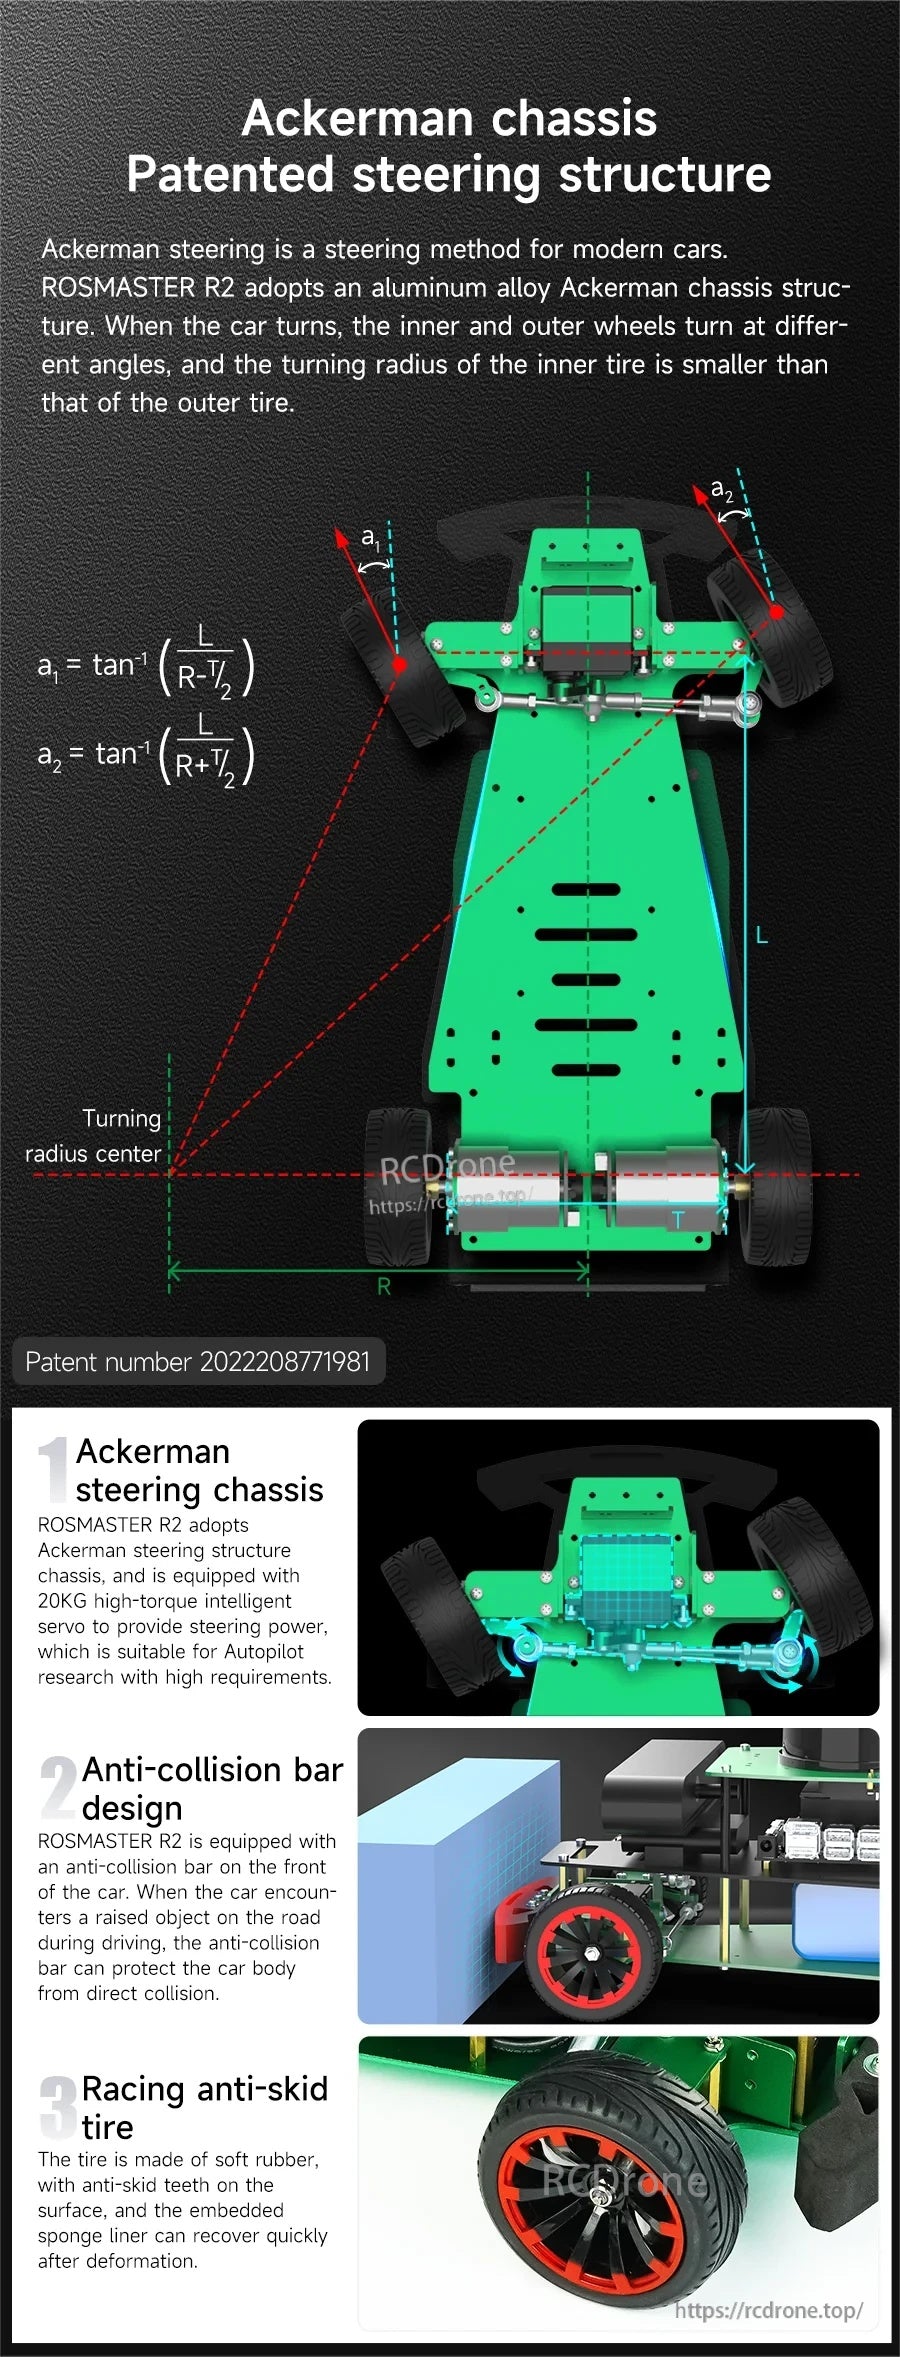
Det aluminium Ackermann-chassi är designat för stabil styrning, med skyddsstruktursdetaljer utpekade för studier och underhåll.
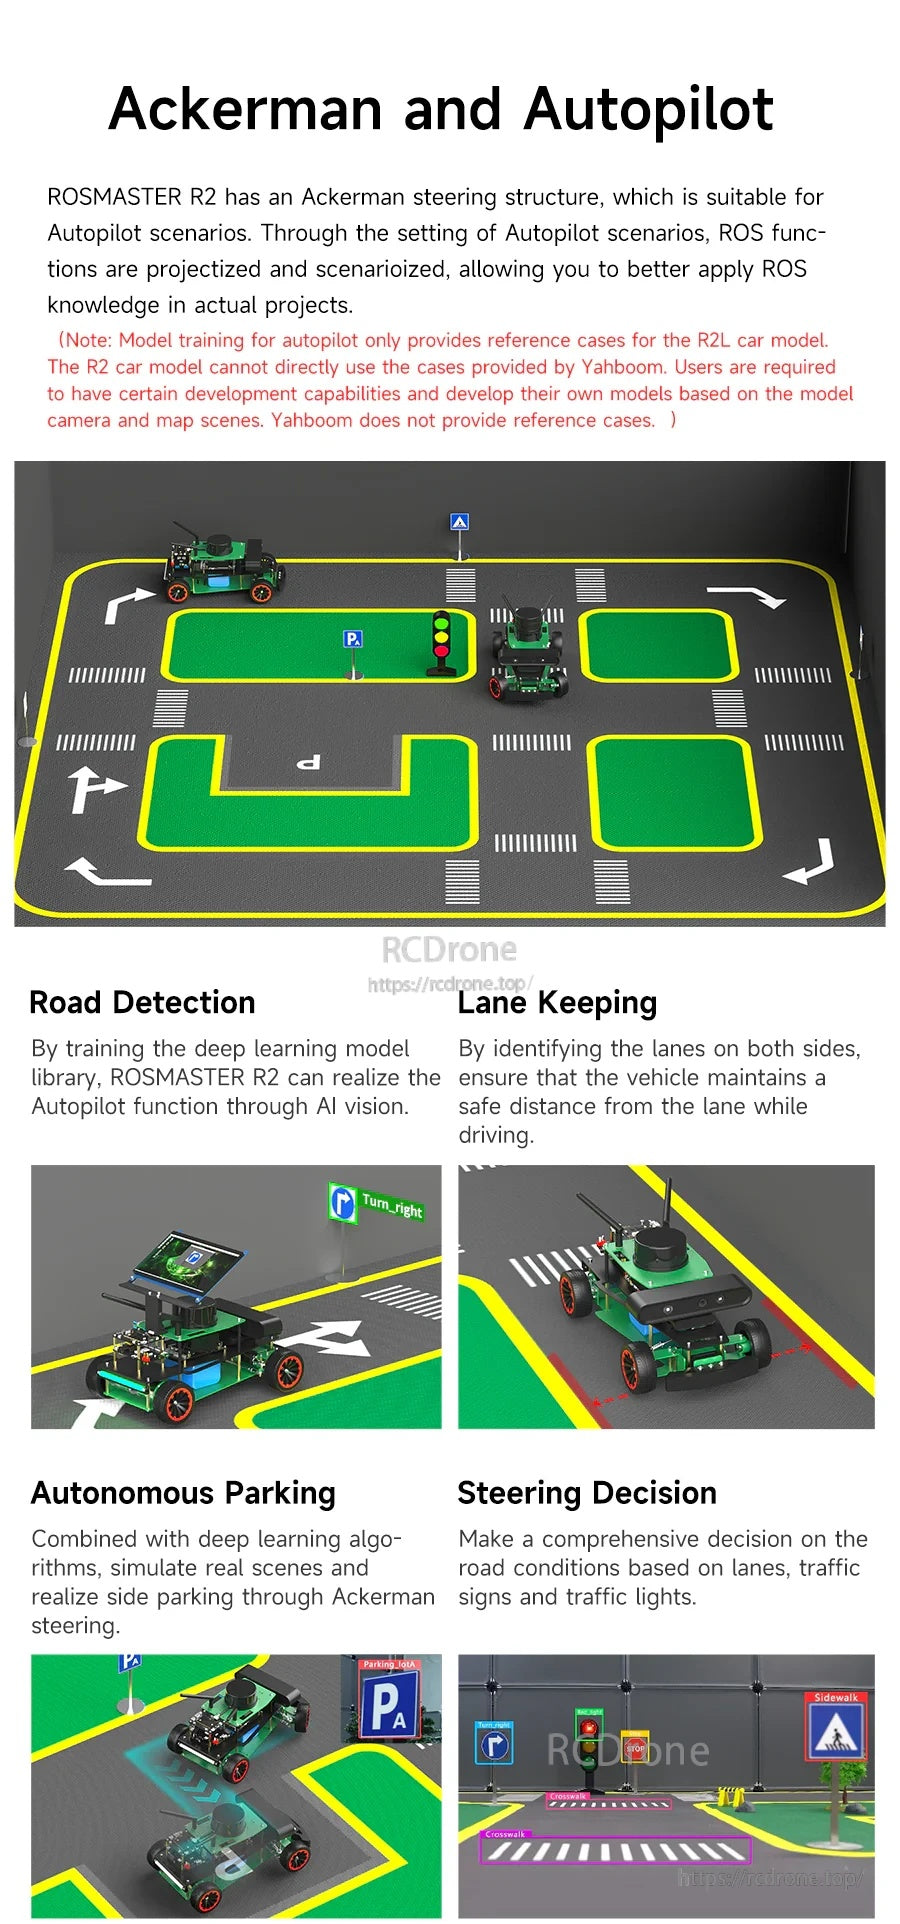
Autopilot-inlärningsämnen inkluderar filhållning, väguppfattning, styrbeslut och parkeringsarbetsflöden.
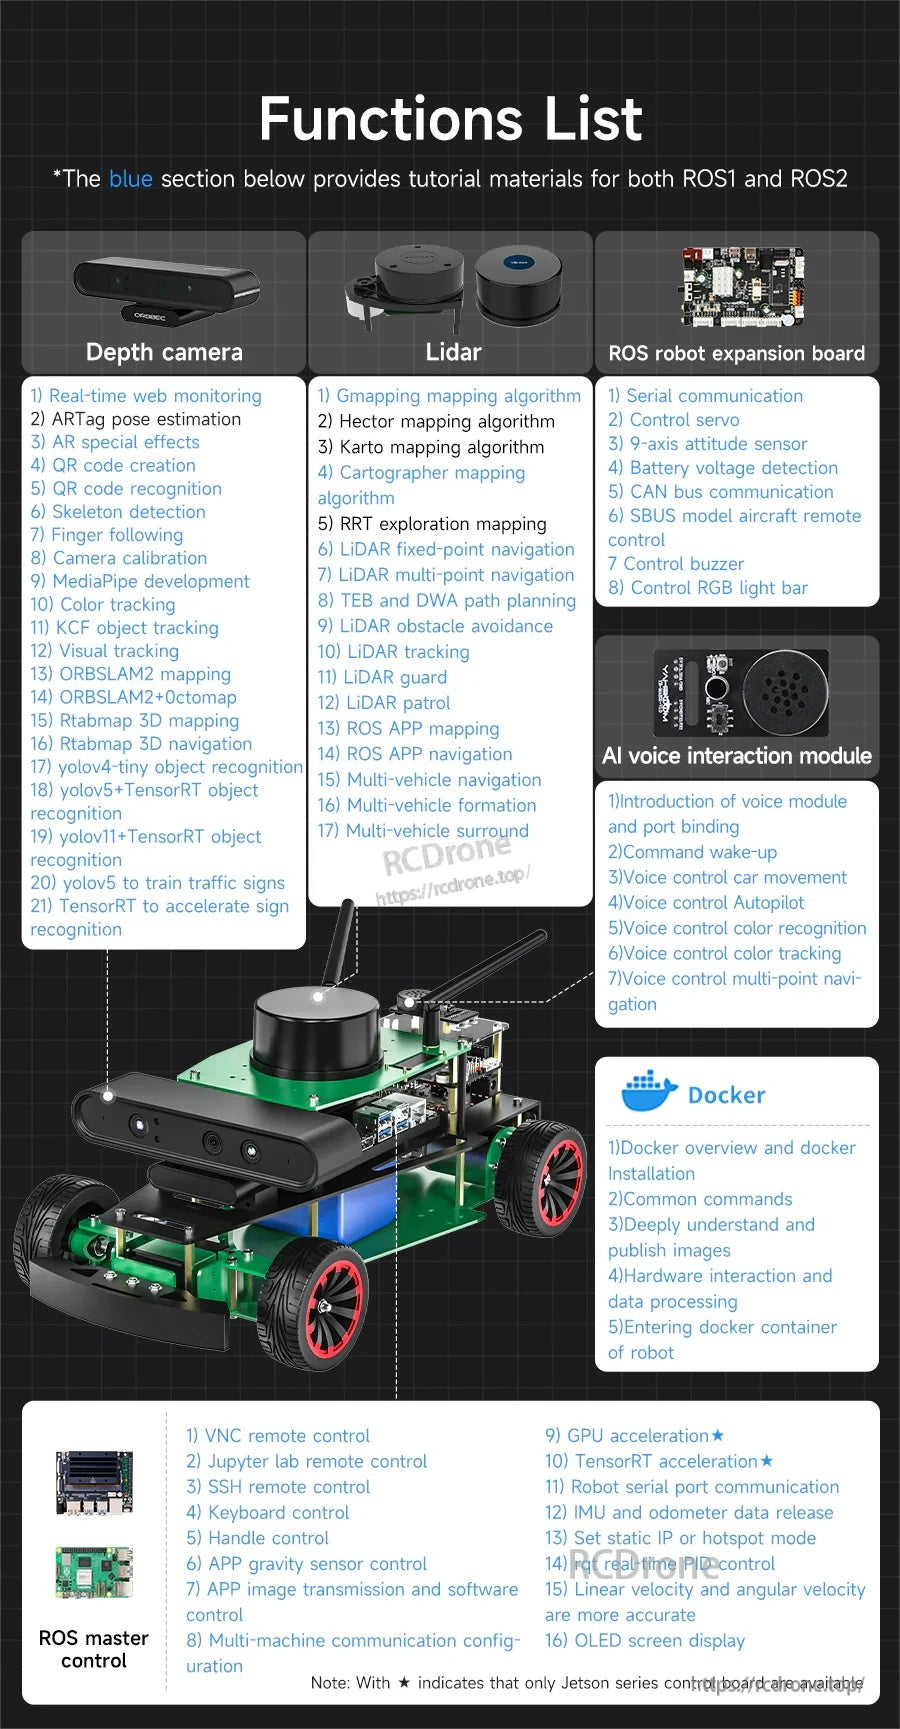
Ett brett utbud av ROS-ämnen tillhandahålls över sensorer, navigering, röstinteraktion och fjärrkontrollmetoder.
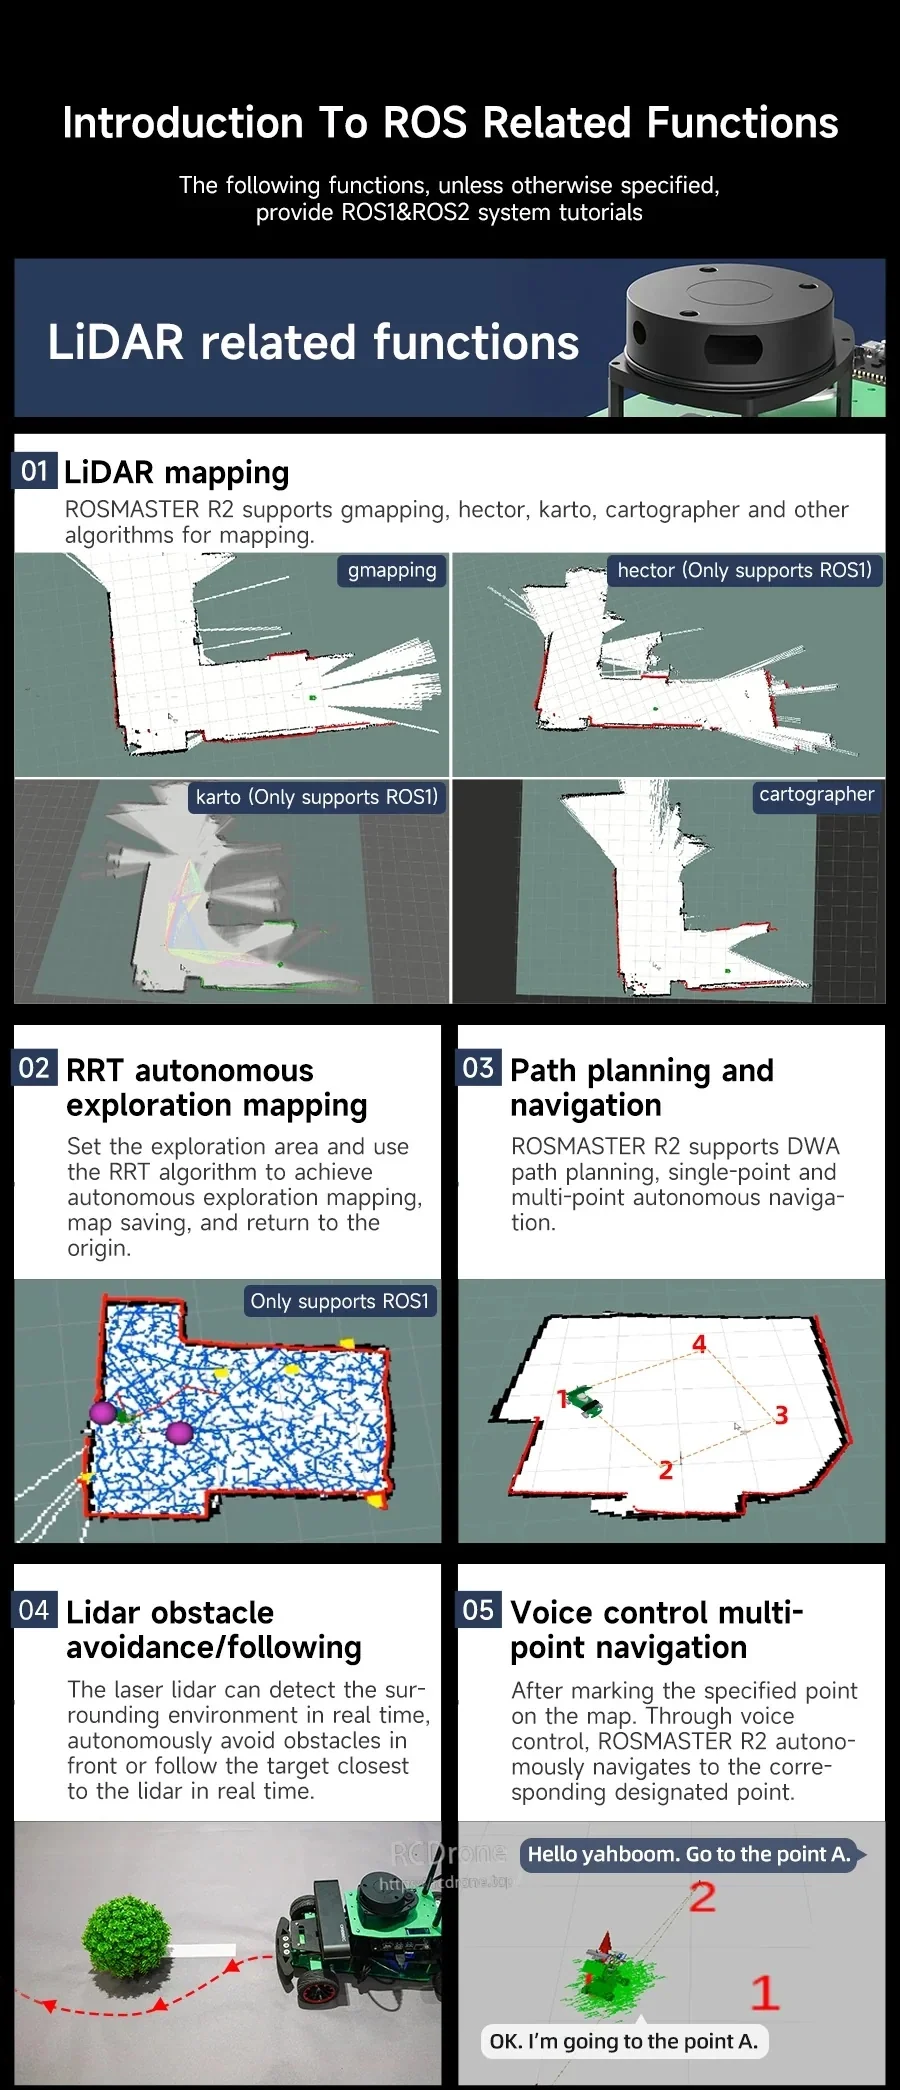
LiDAR-fokuserade demonstrationer täcker kartläggning, utforskning, vägplanering, hinderundvikande och röststyrd punktnavigering.
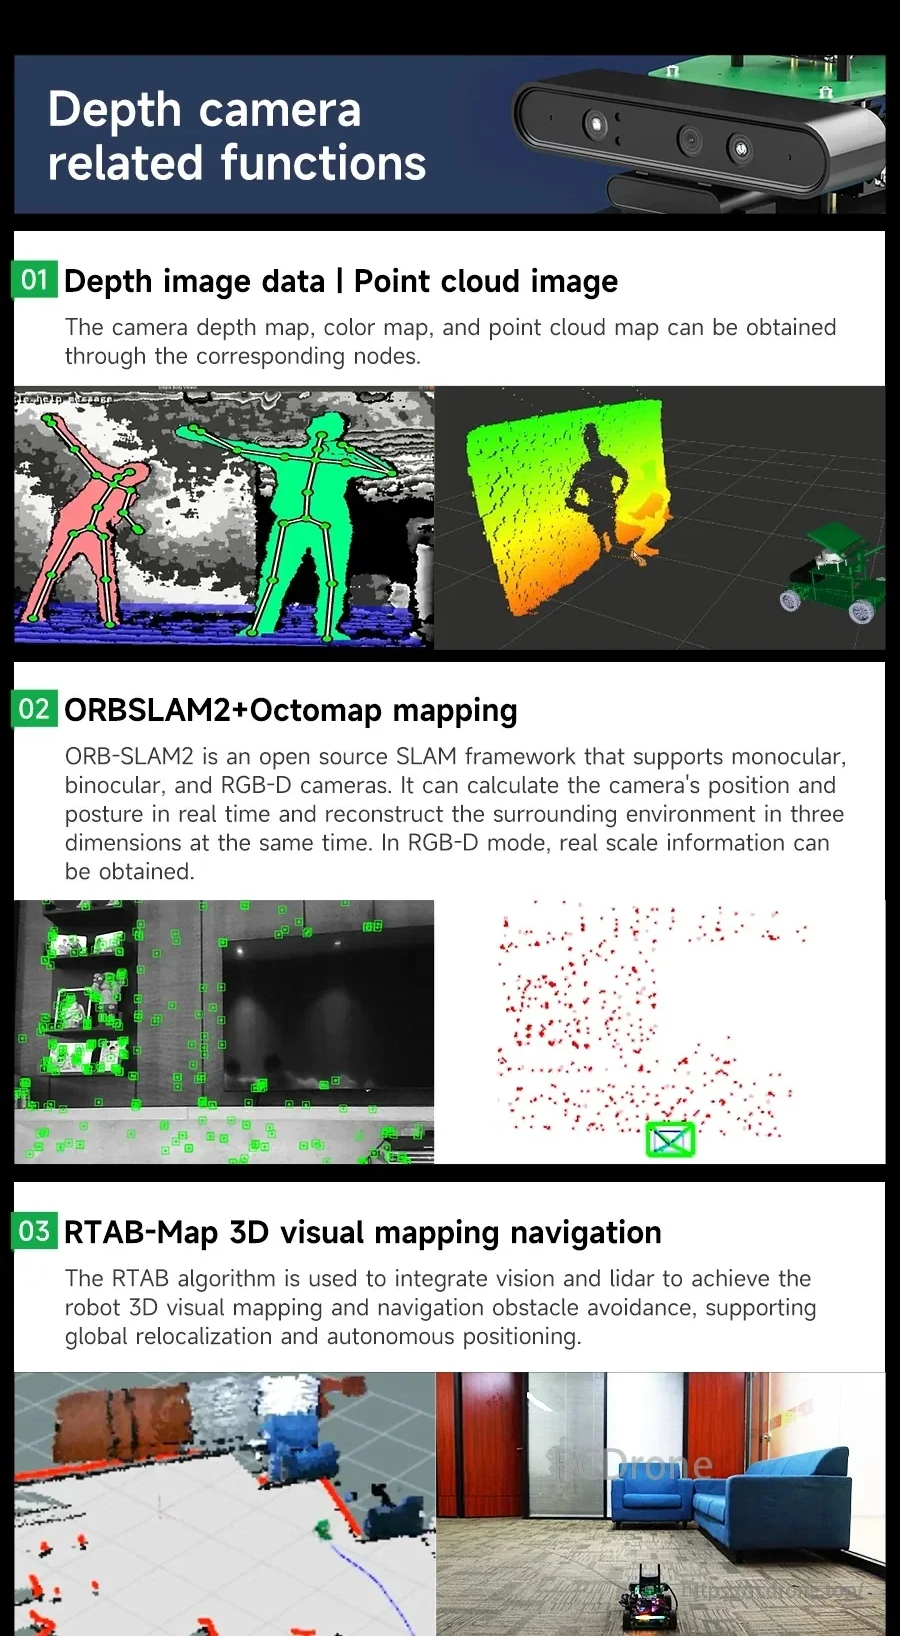
Djupkameraflöden inkluderar punktmoln plus SLAM-alternativ som ORB-SLAM2/OctoMap och RTAB-Map 3D-navigering.
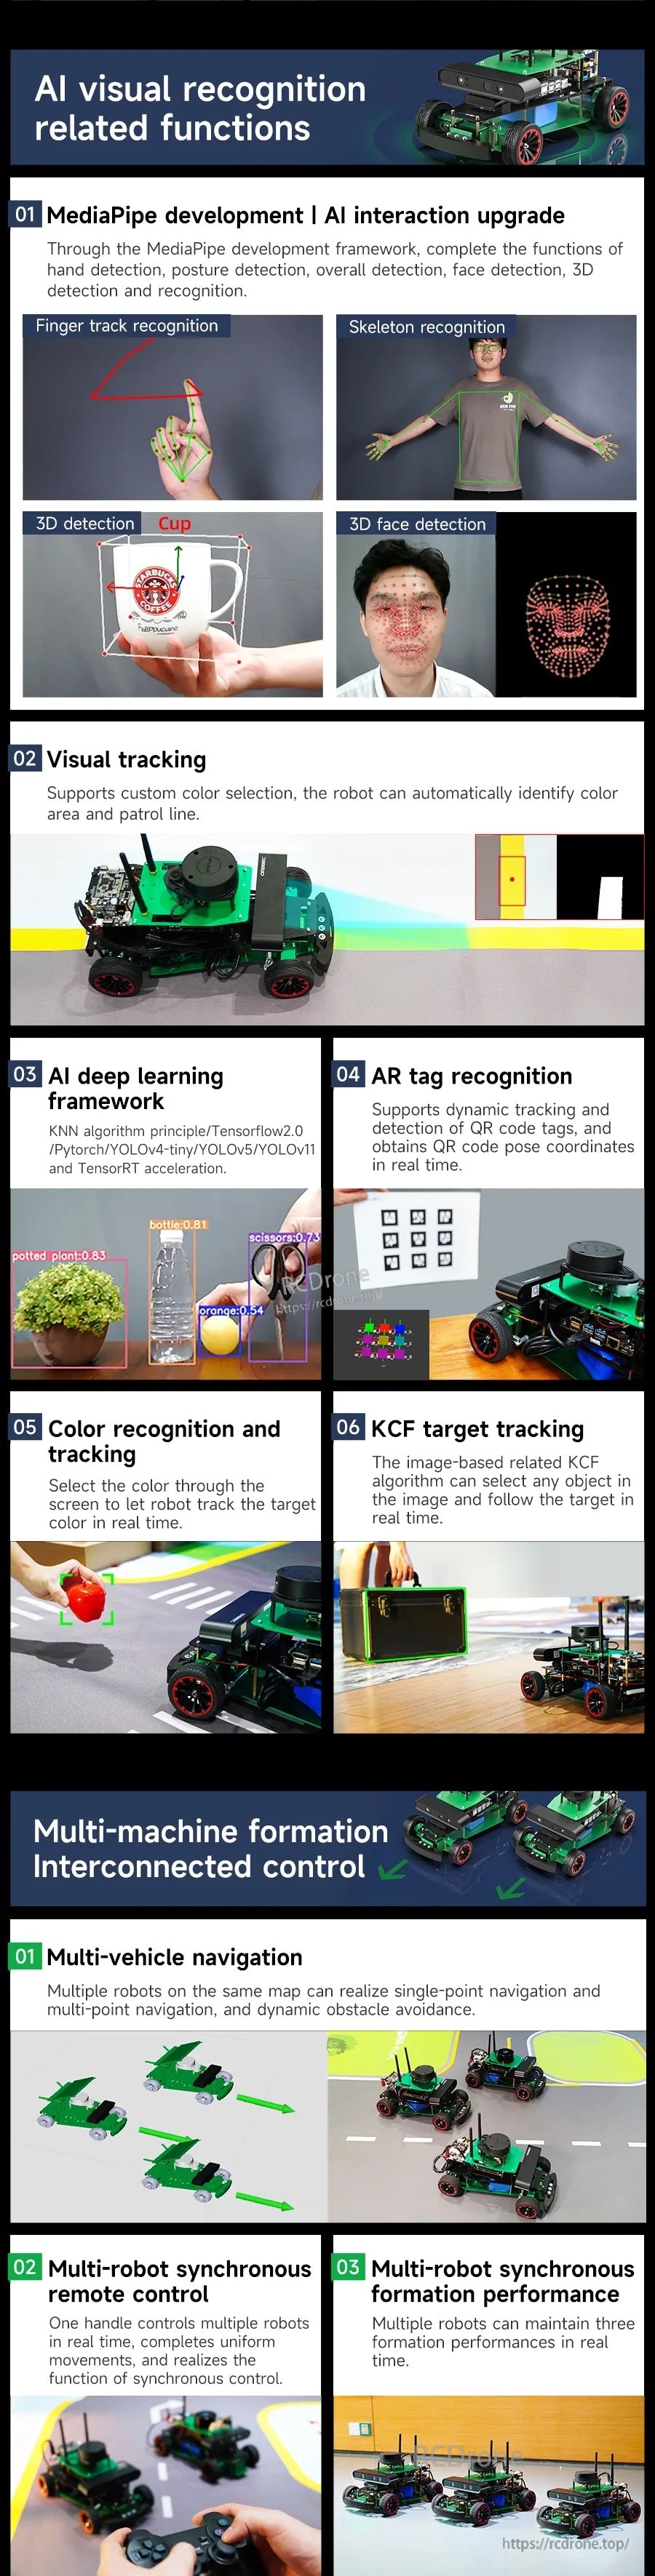
ROSMASTER R2 inkluderar AI-visuell igenkänningsalternativ som MediaPipe-baserad interaktion, AR-tag och färgigenkänning, och målföljning, plus multi-robot formationskontroll.
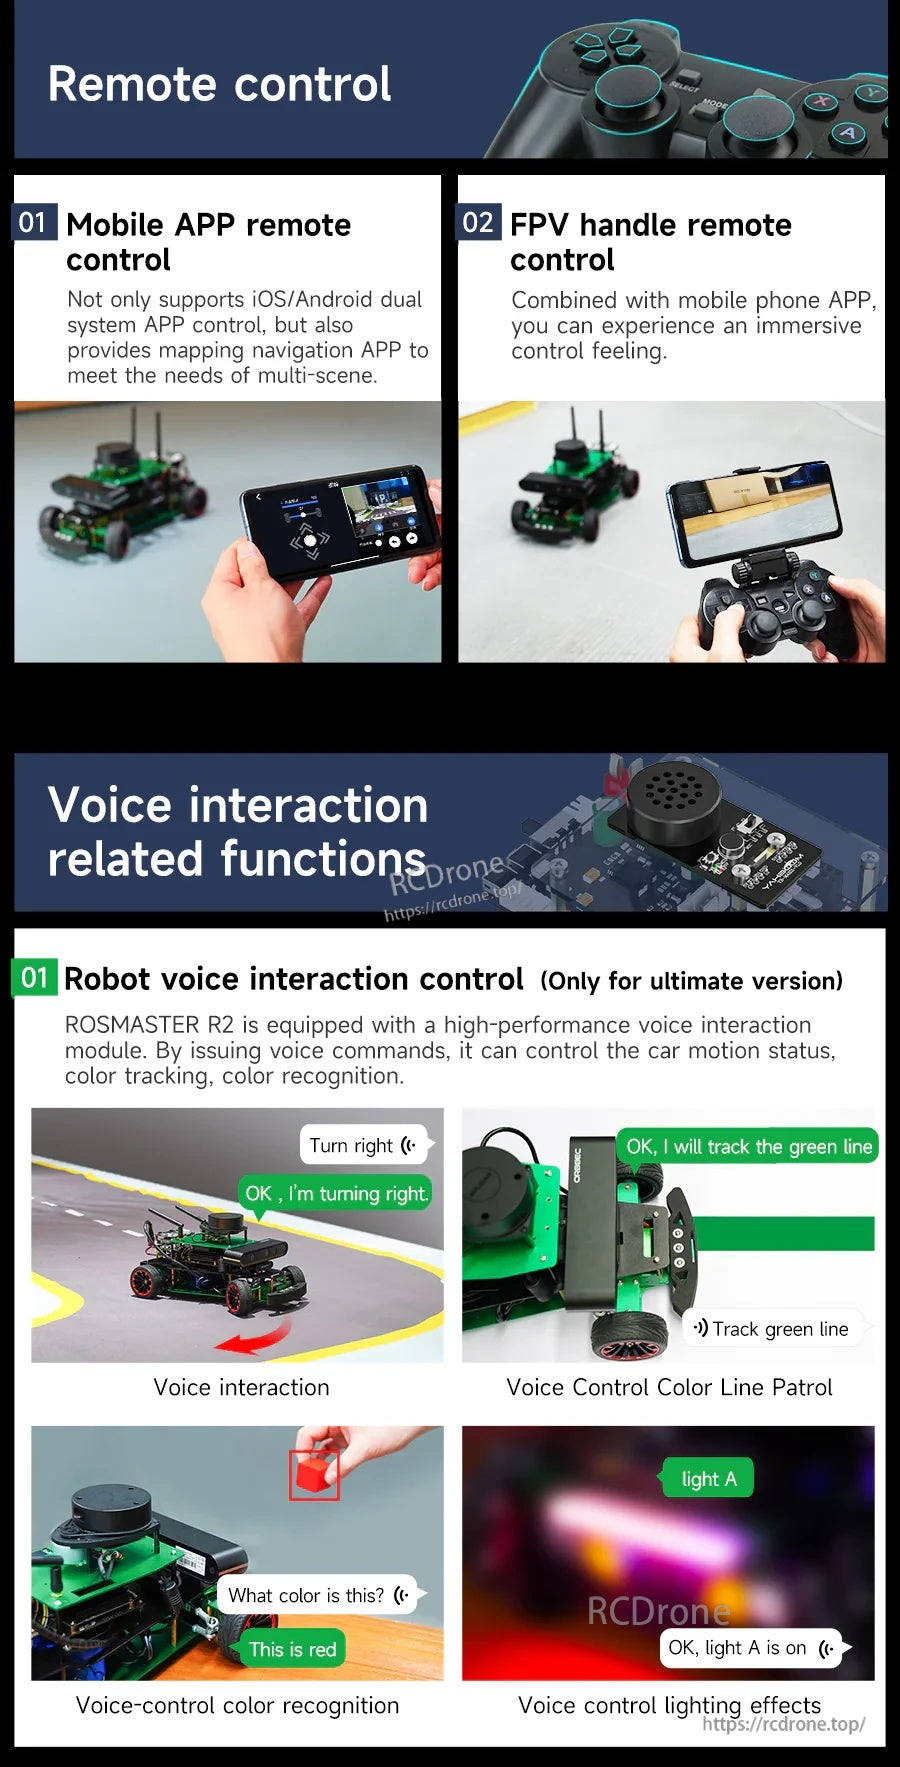
ROSMASTER R2 stöder mobilapp eller gamepad fjärrkontroll, plus valfria röstinteraktionsfunktioner som färgigenkänning och spårning.
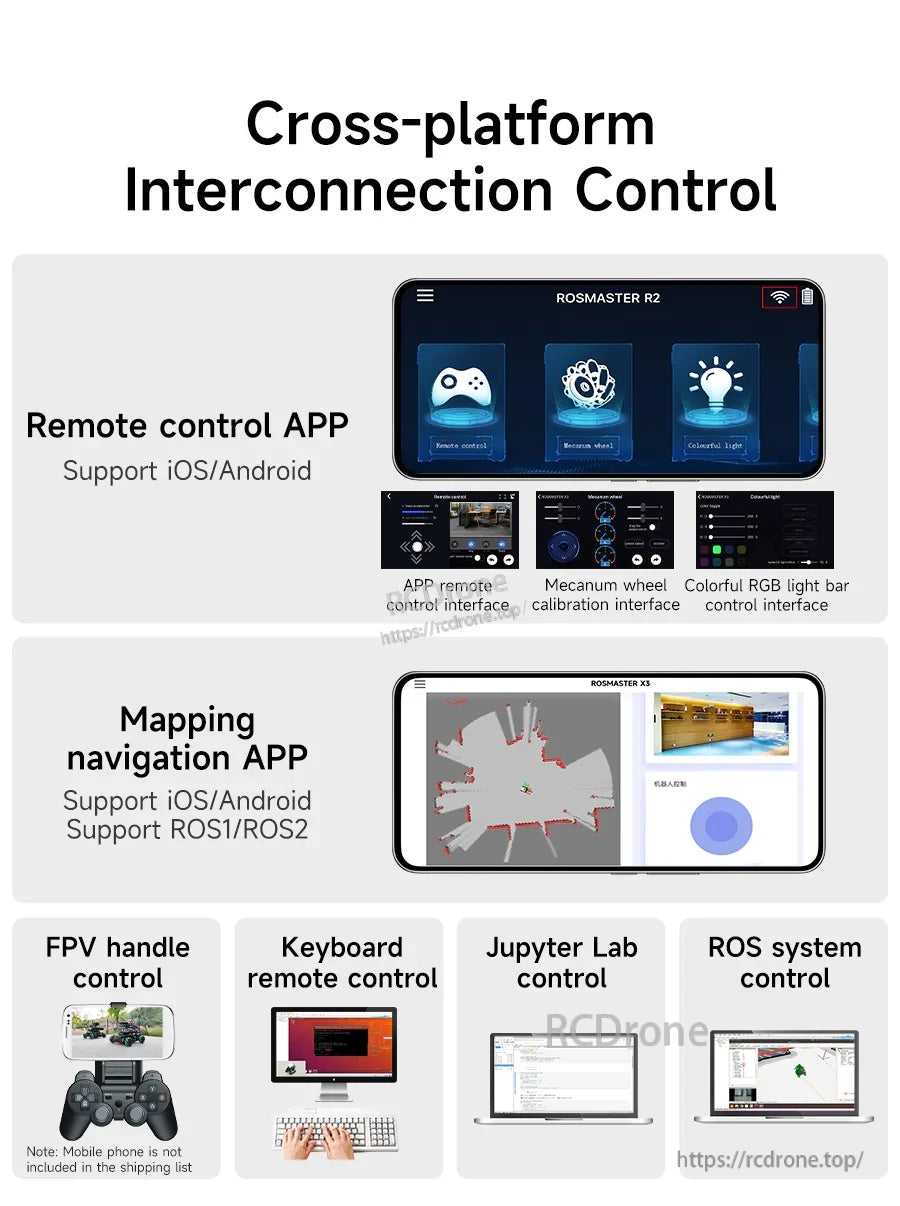
ROSMASTER R2 stöder iOS/Android fjärrkontroll och kartläggningsnavigeringsappar, tillsammans med alternativ som tangentbord, Jupyter Lab och ROS-systemkontroll.
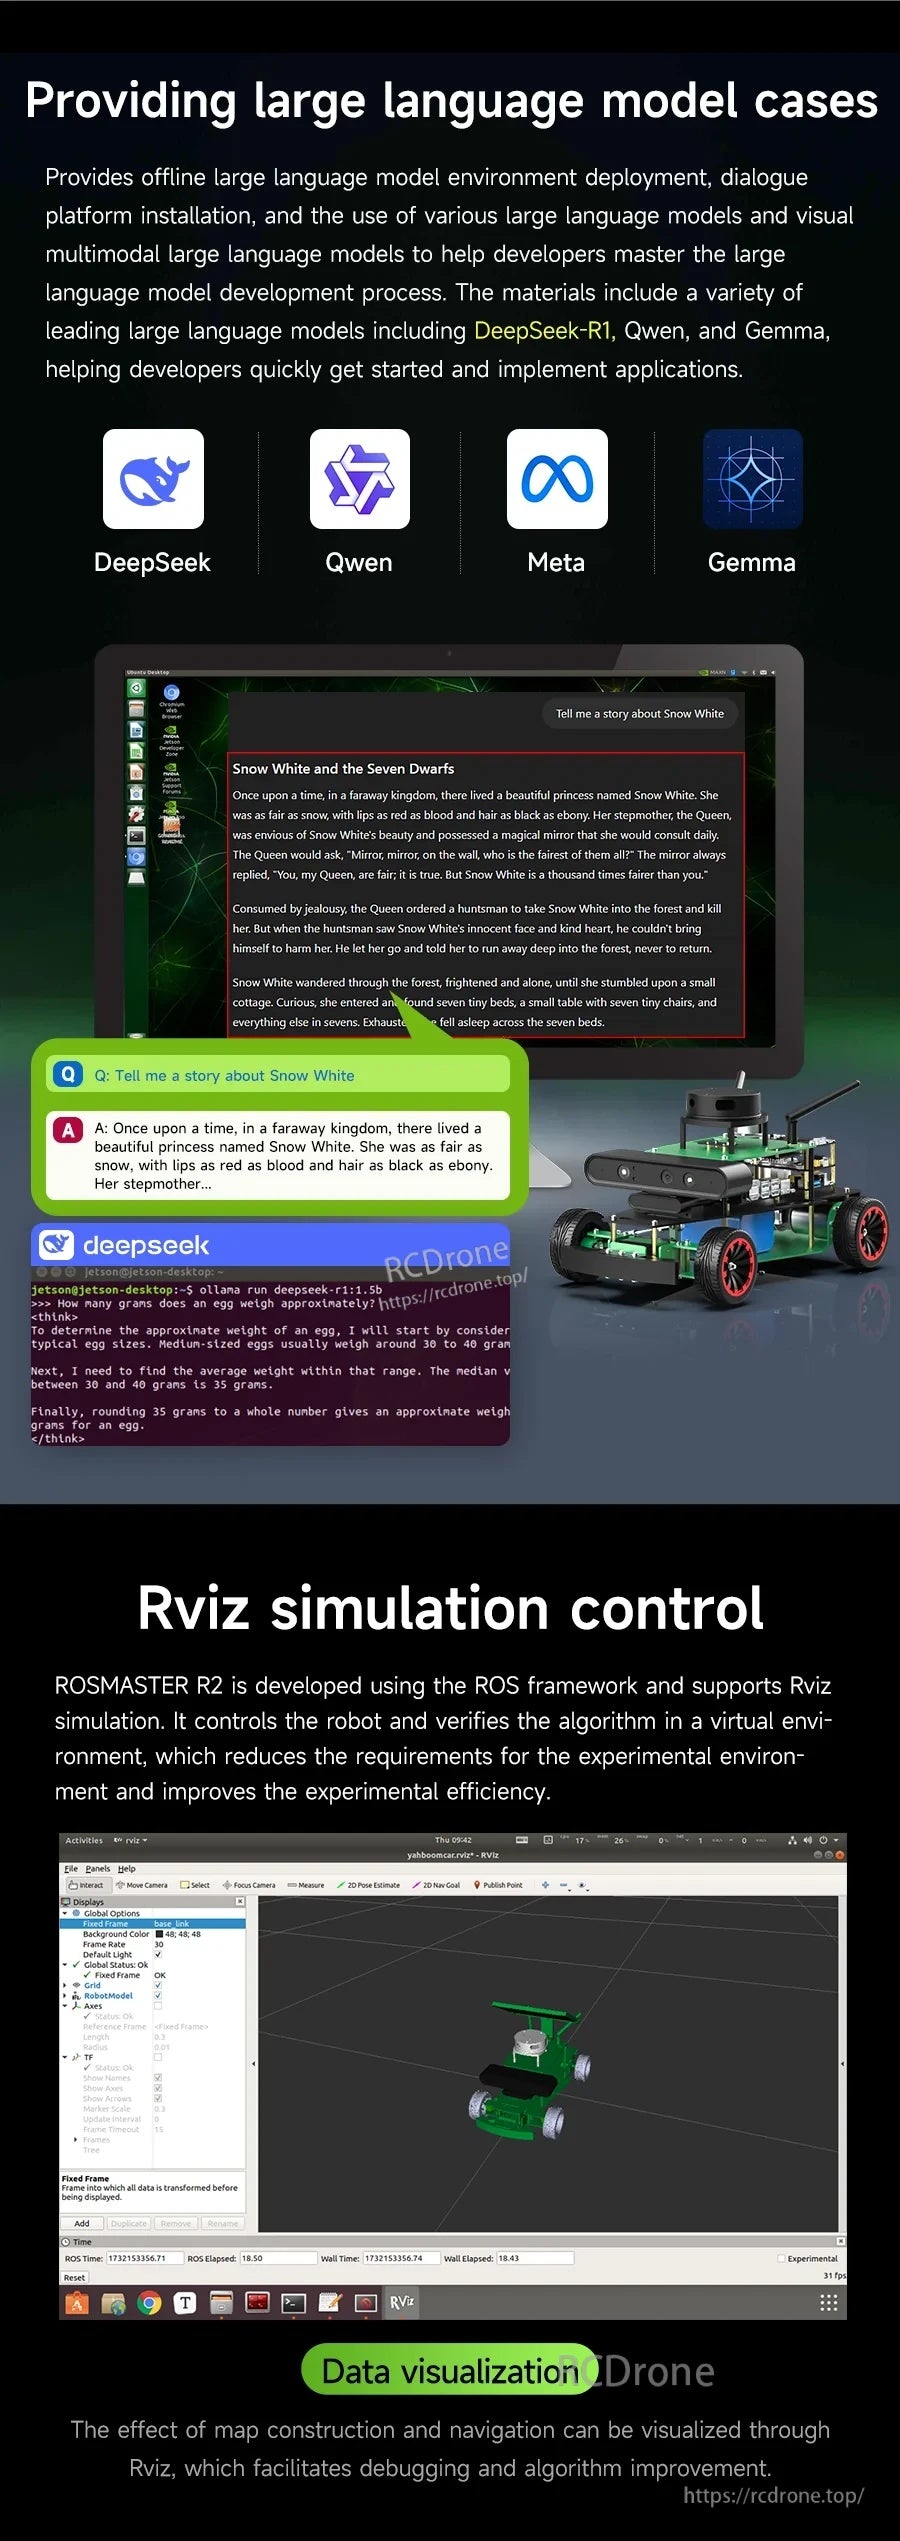
ROSMASTER R2-resurser inkluderar RViz-simuleringskontrollexempel och stora språkmodellers fallreferenser för ROS2-lärande.
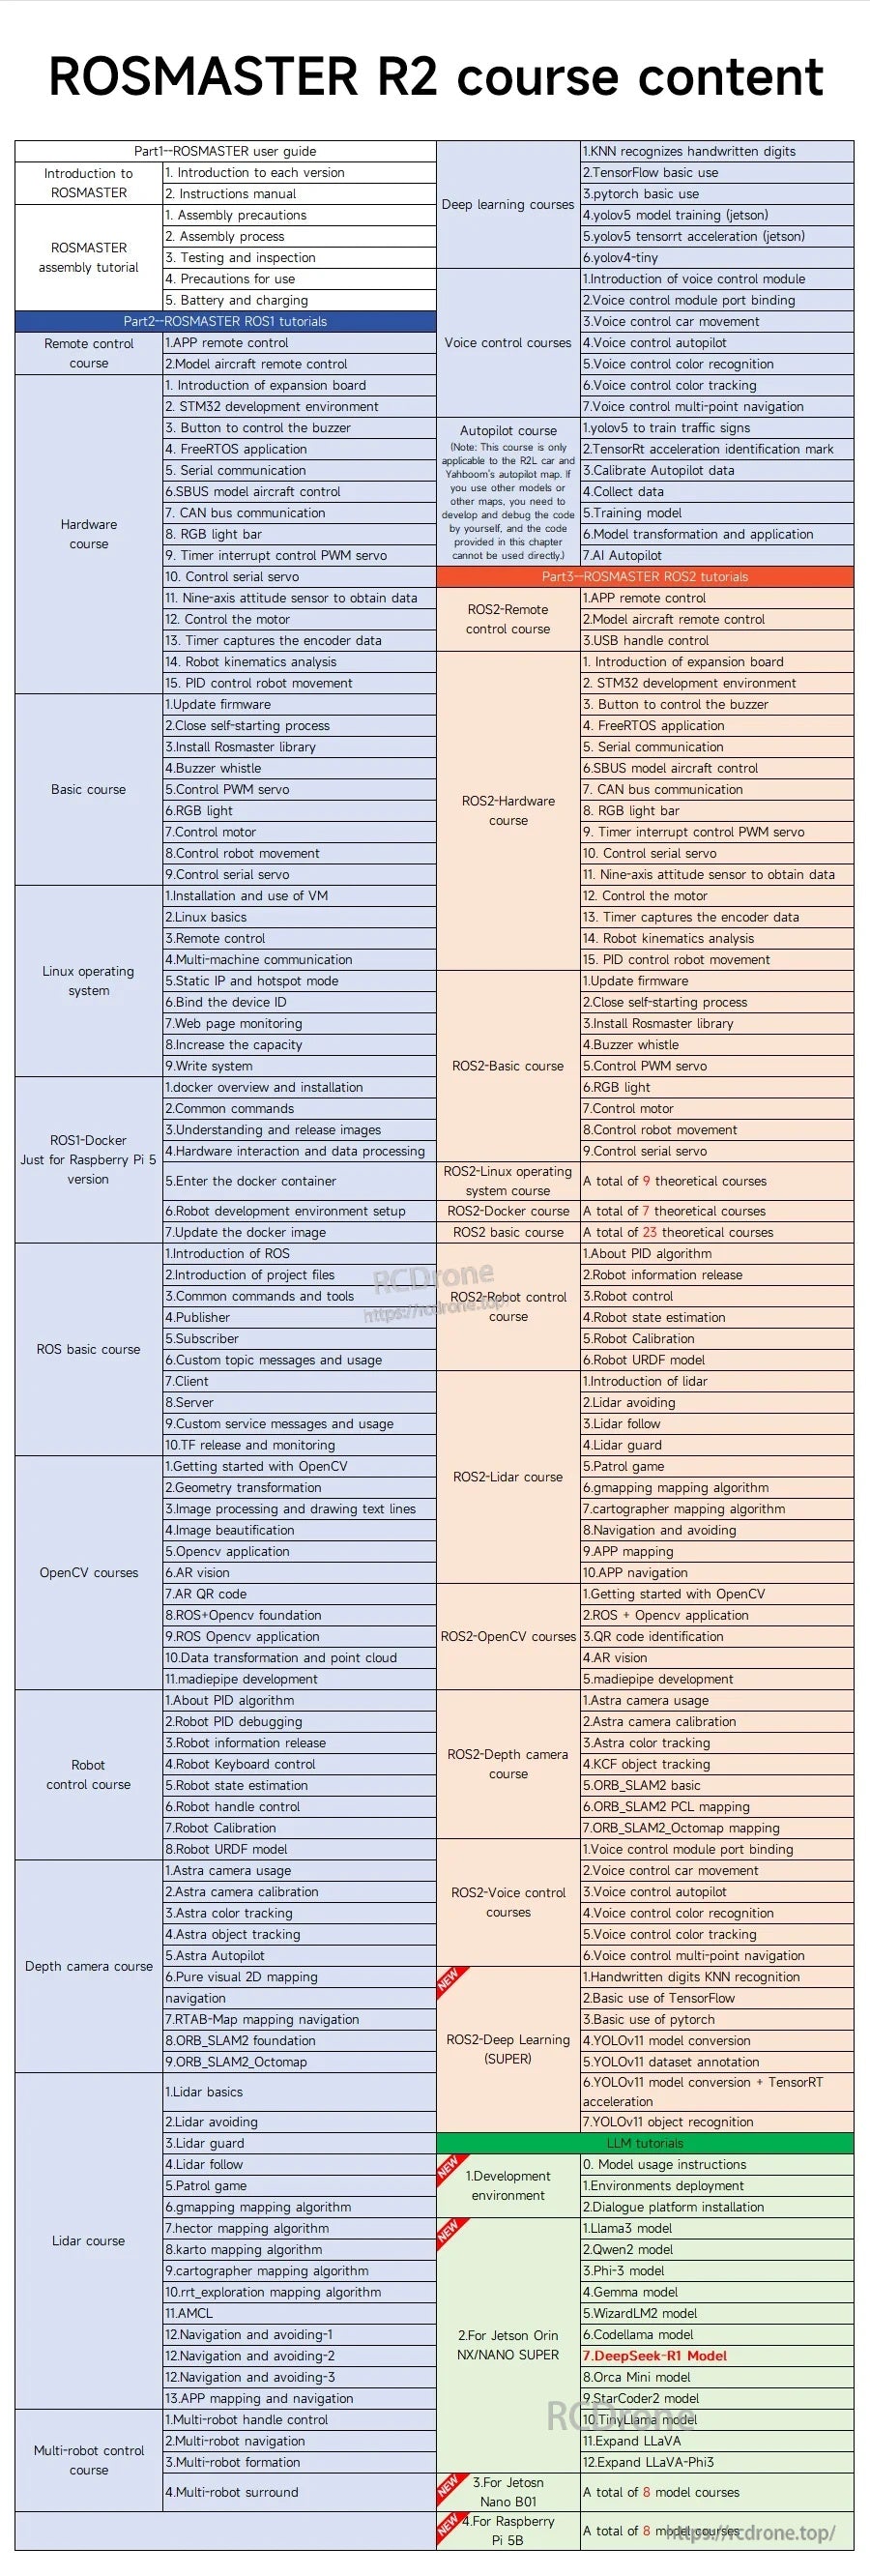
ROSMASTER R2 kursinnehåll är organiserat i steg-för-steg ROS2-lektioner och modulämnen för att bygga och kontrollera en Ackermann-robot.
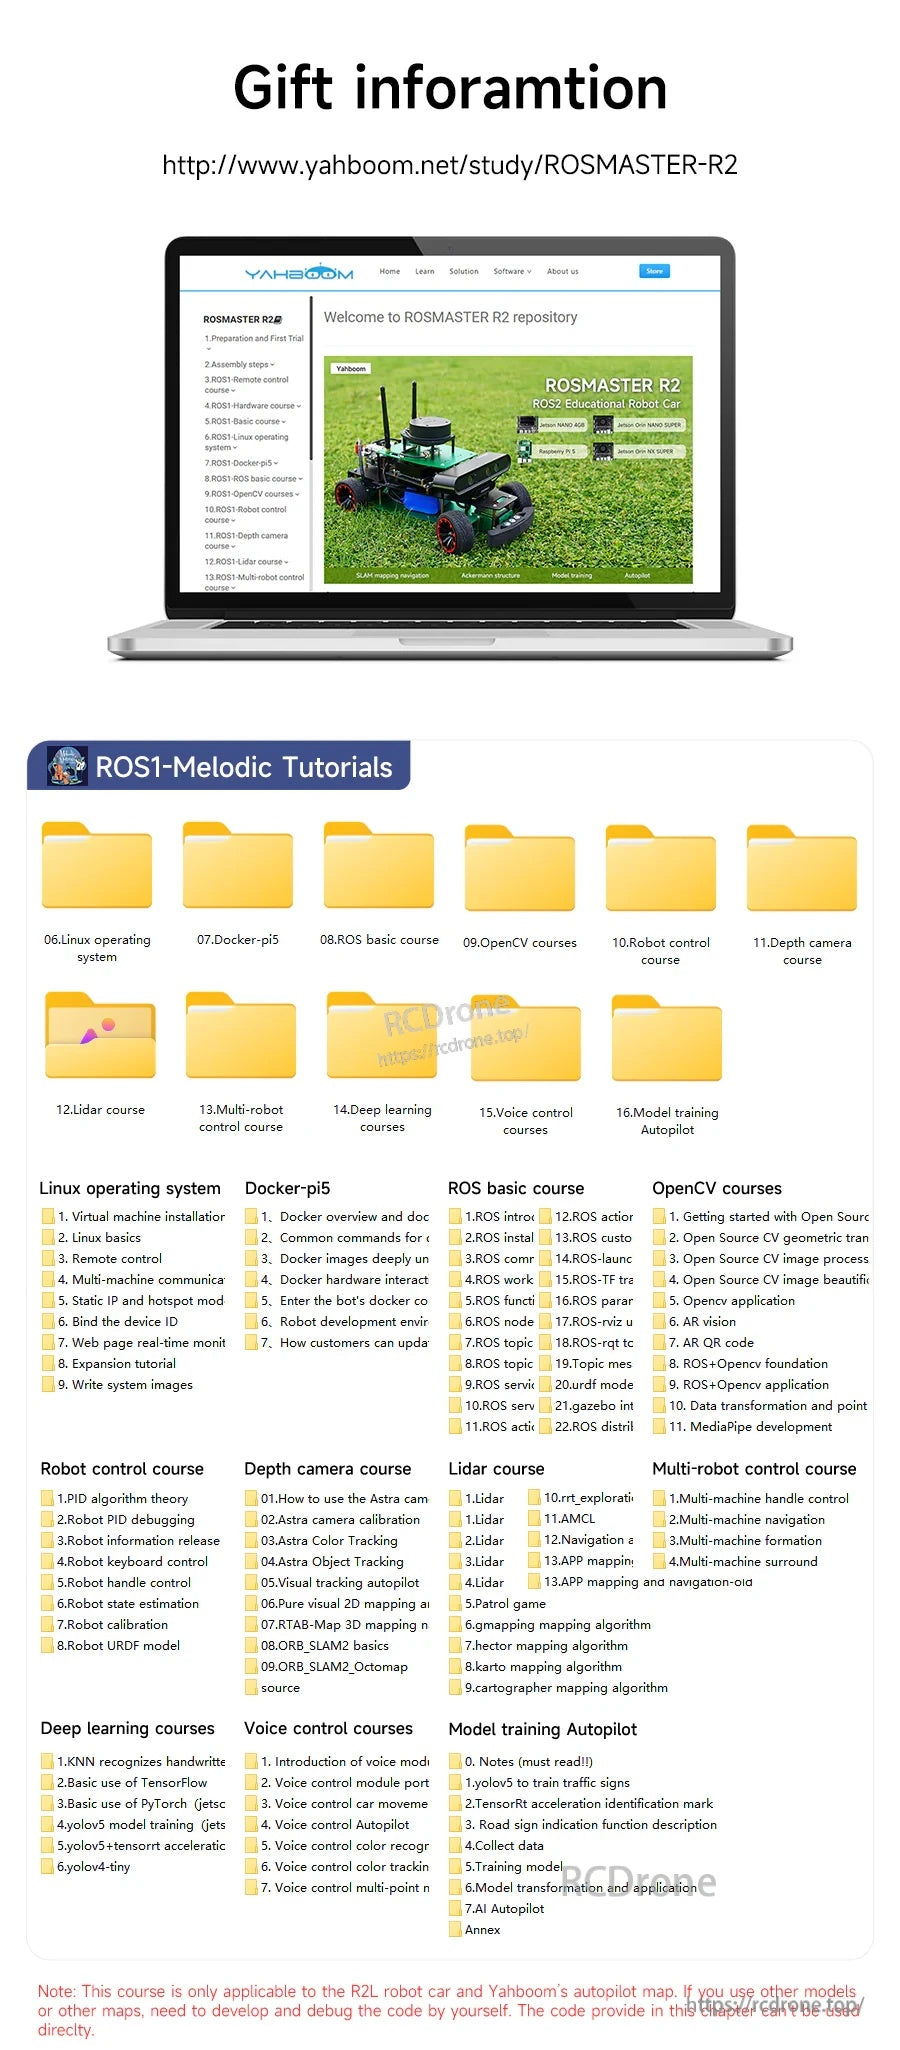
ROSMASTER R2 inkluderar en nedladdningssida med ROS-handledningsmappar och kursöversikter för att hjälpa dig komma igång med installation och programmering.
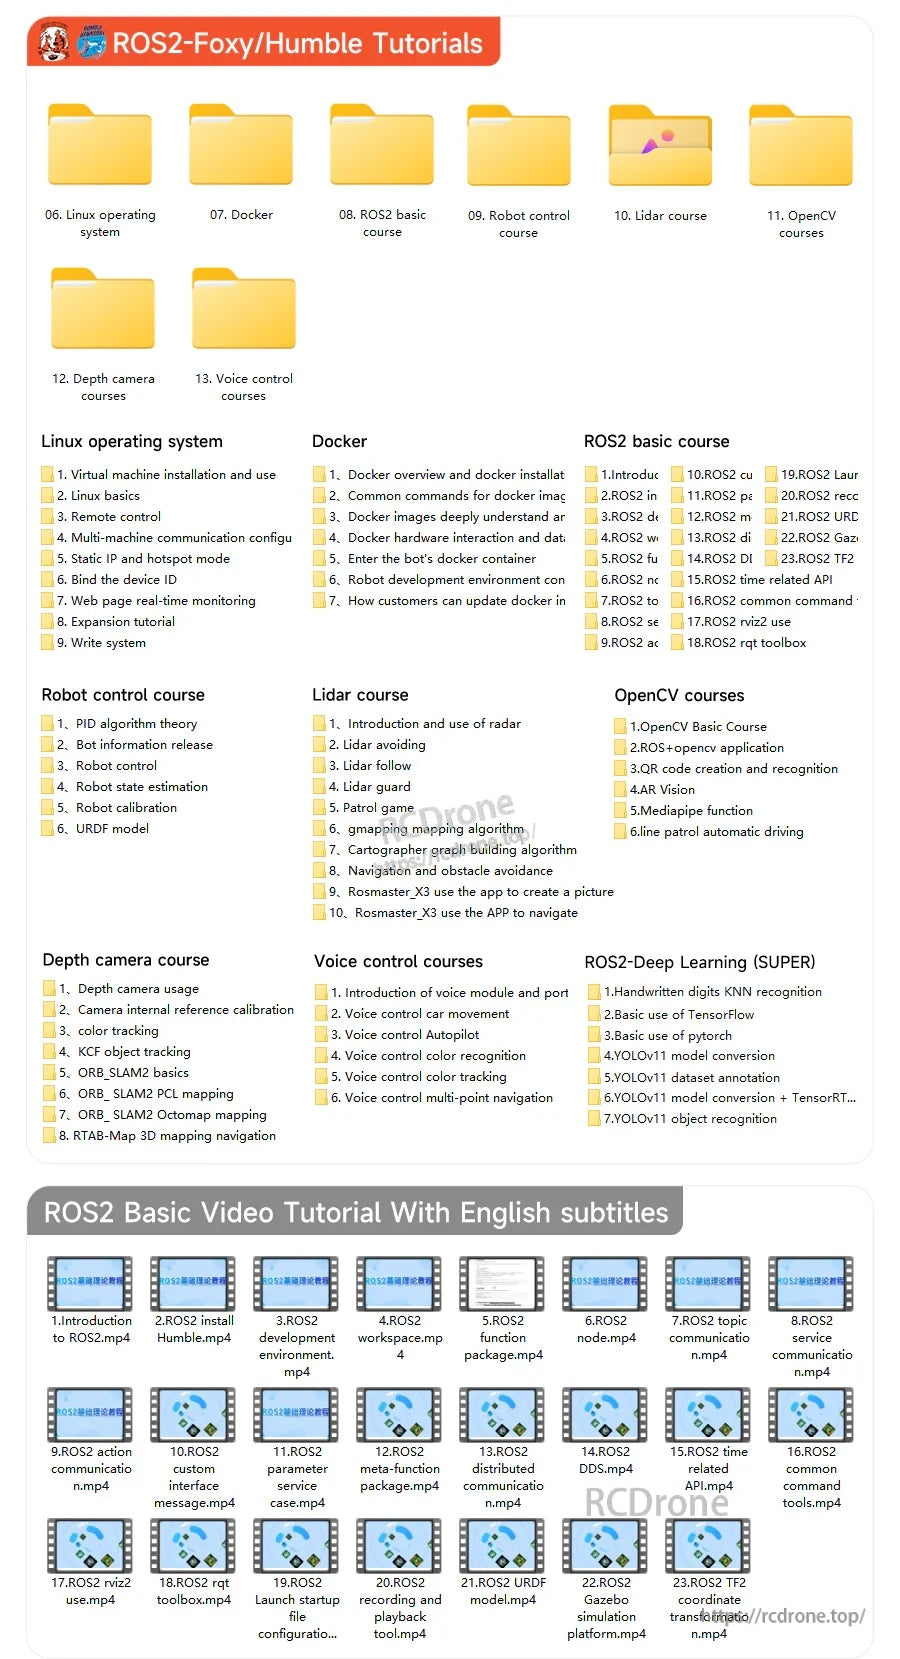
ROSMASTER R2 inkluderar ROS2 Foxy/Humble handledningsresurser som täcker ämnen som Linux, Docker, lidar, OpenCV och grundläggande ROS2-lektioner med engelska undertexter.
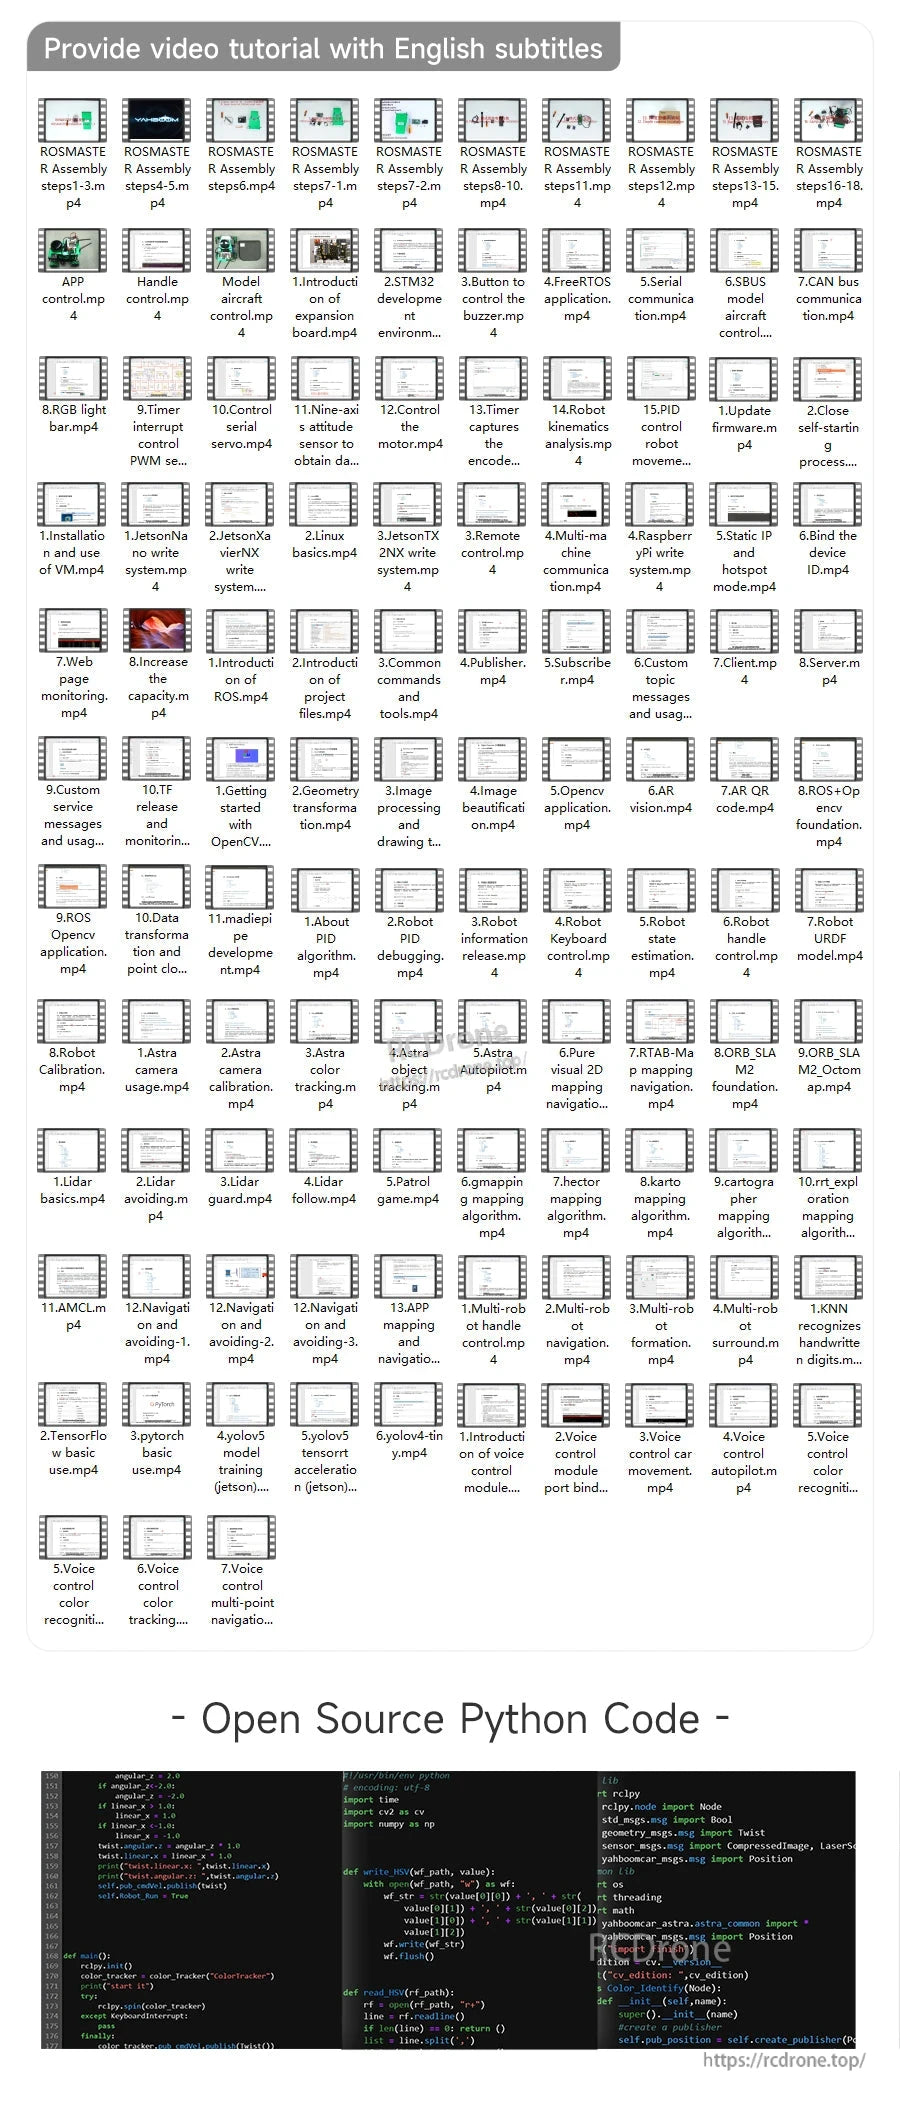
ROSMASTER R2 inkluderar nedladdningsbara resurser med engelska undertextade videotutorials och öppen källkod Python-kod för ROS2-utveckling.
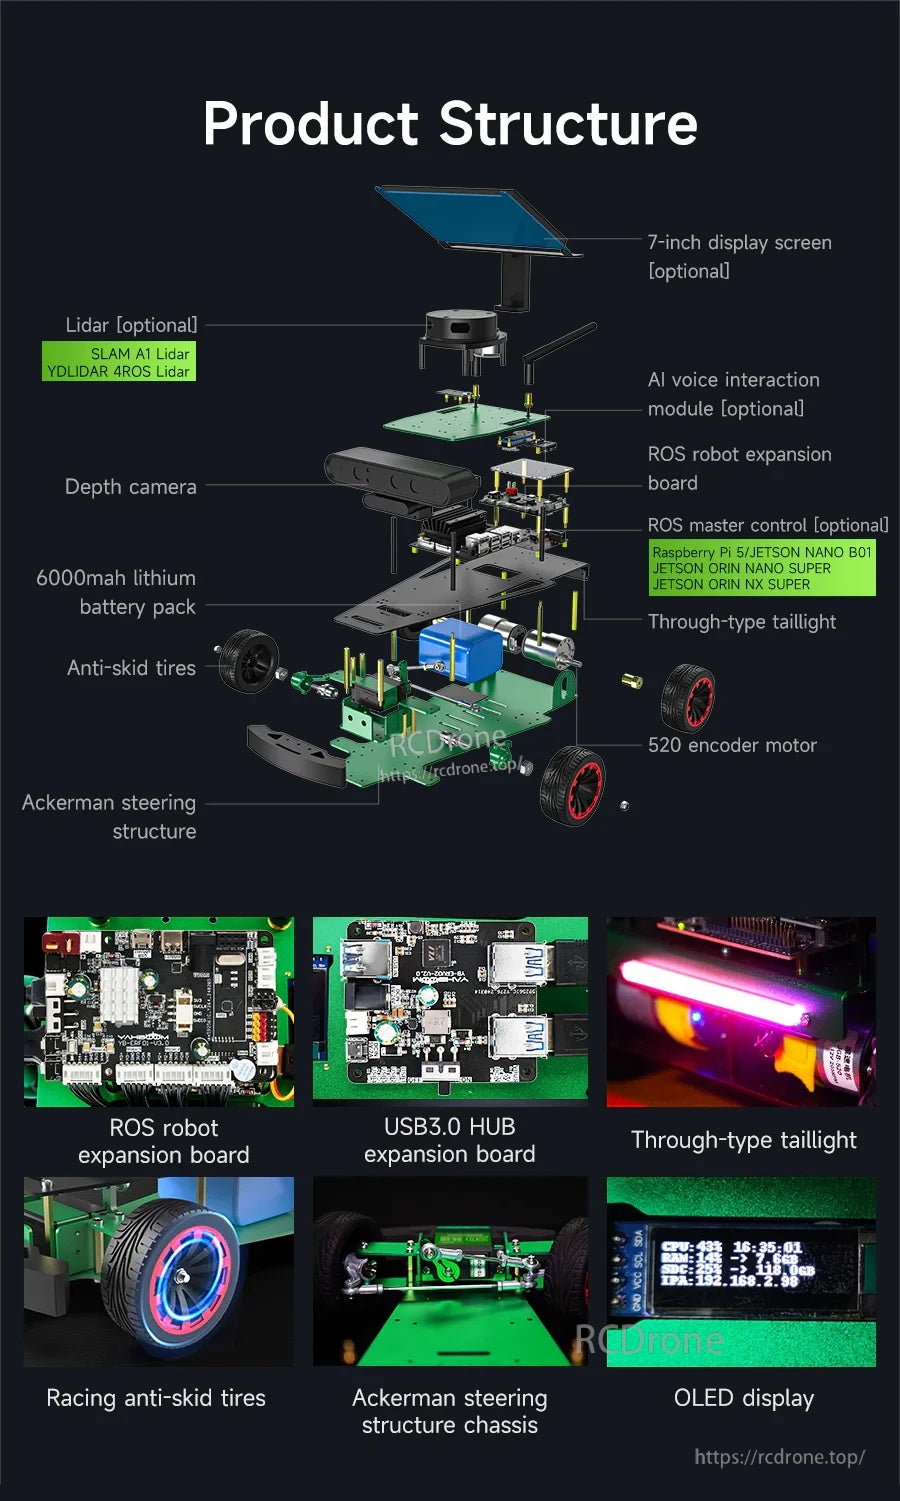
ROSMASTER R2 använder ett Ackermann-styrchassi med expansionskort, enkodermotorer, batteripaket och valfria moduler som lidar, djupkamera och en 7-tums display.
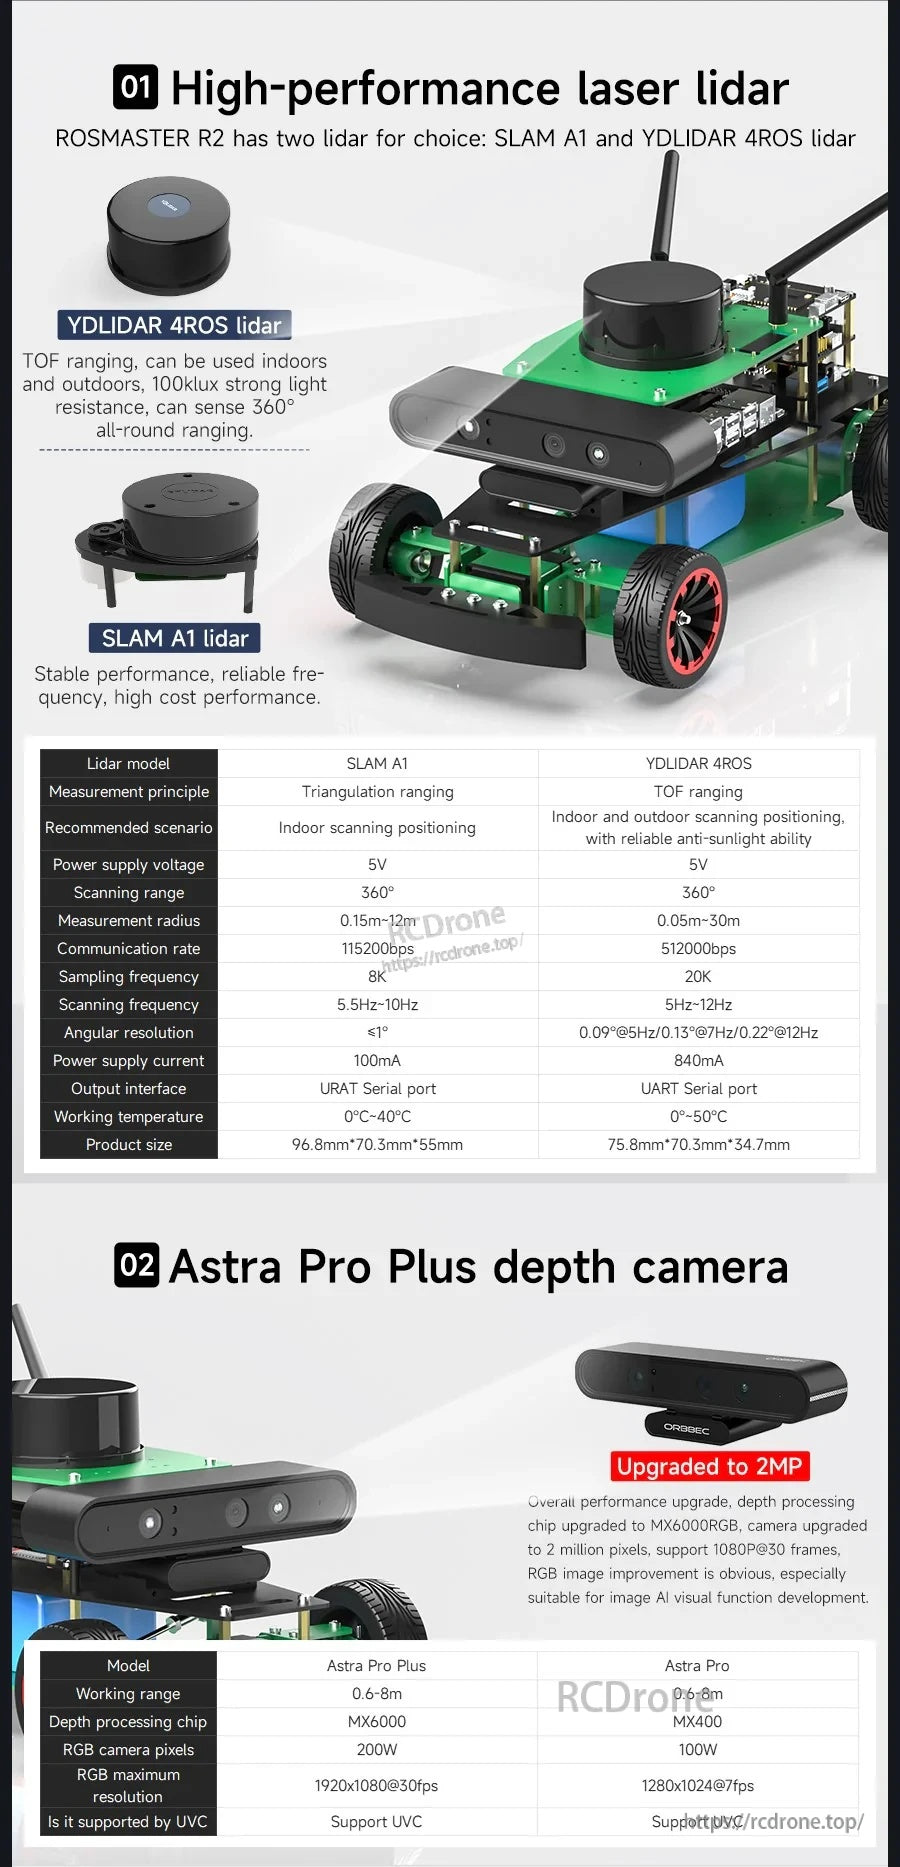
ROSMASTER R2 stöder antingen SLAM A1 eller YDLIDAR 4ROS laser lidar, plus en Astra Pro Plus djupkamera uppgraderad till 2MP för perception.
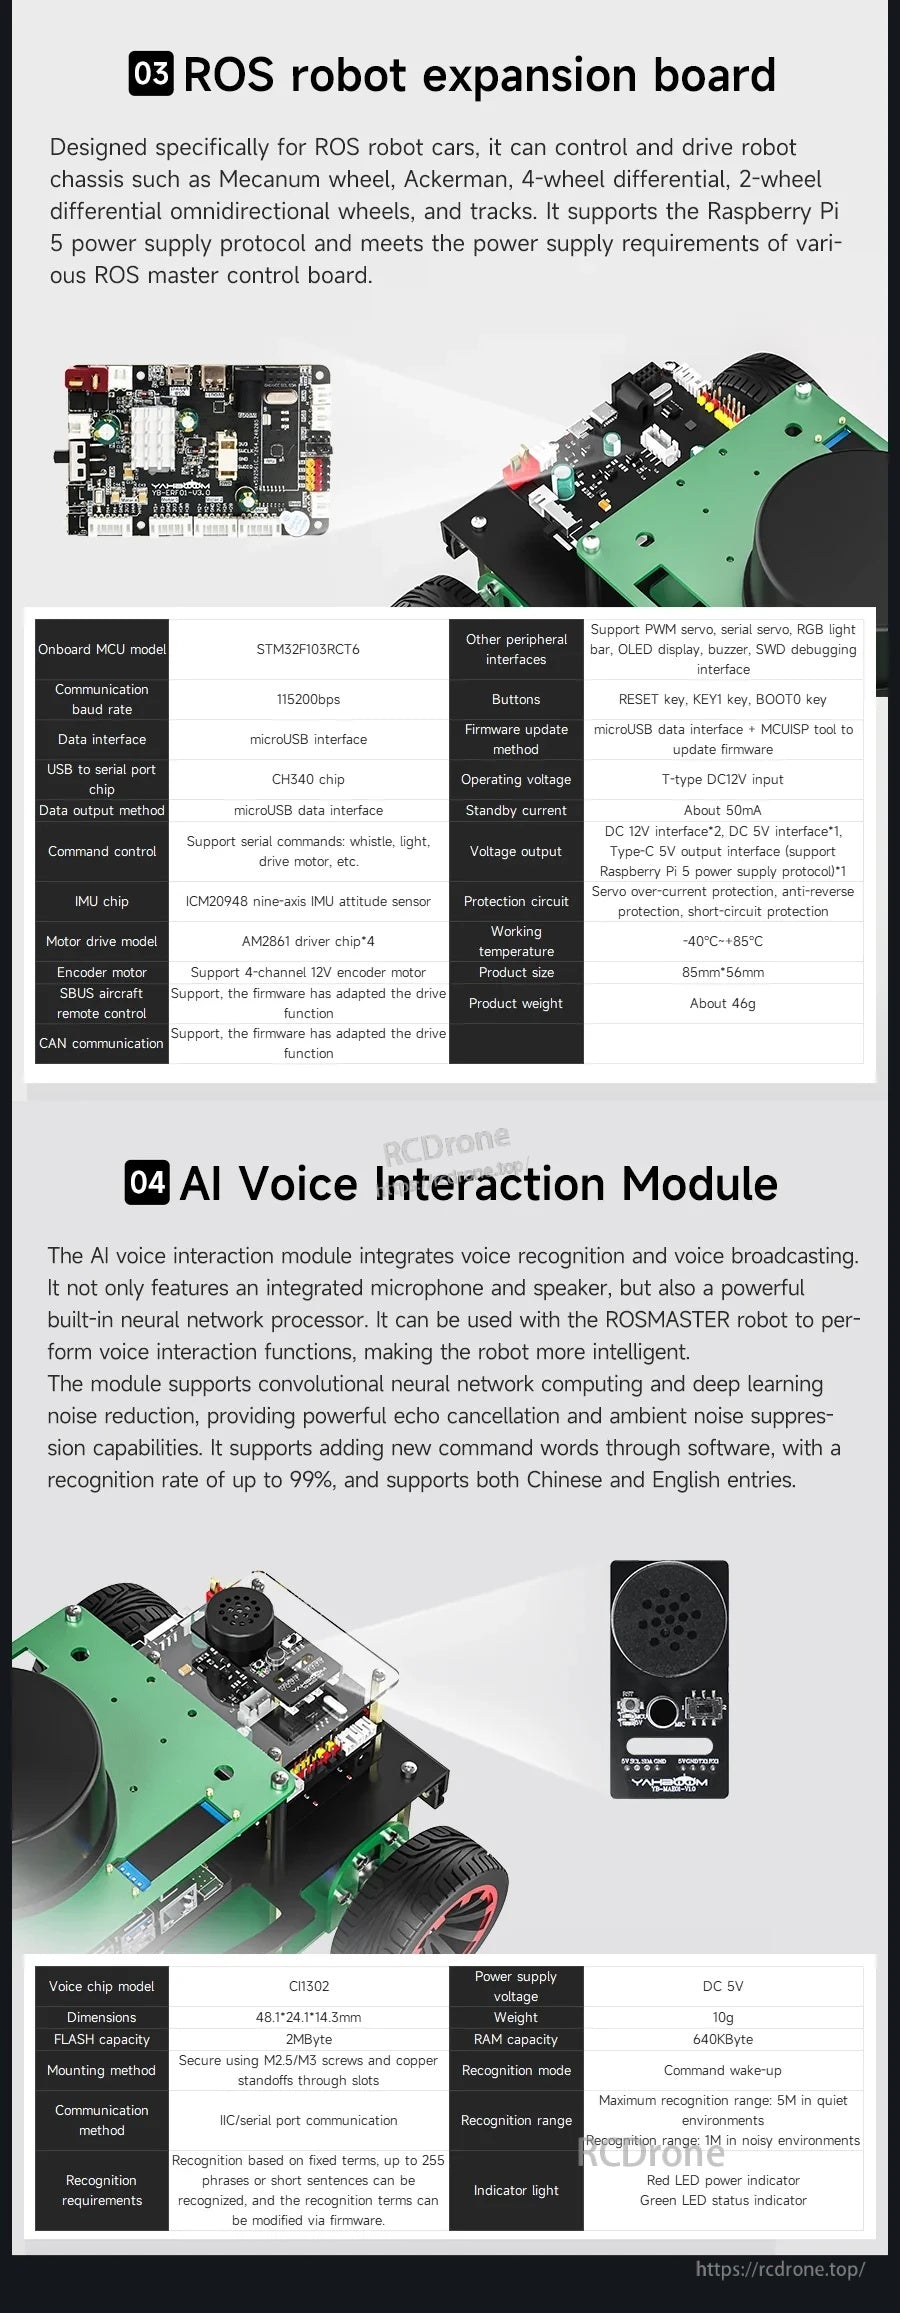
ROS-robotens expansionskort och AI-röstinteraktionsmodul integreras med ROSMASTER R2-chassit för att stödja sensorkopplingar och röststyrningsfunktioner.
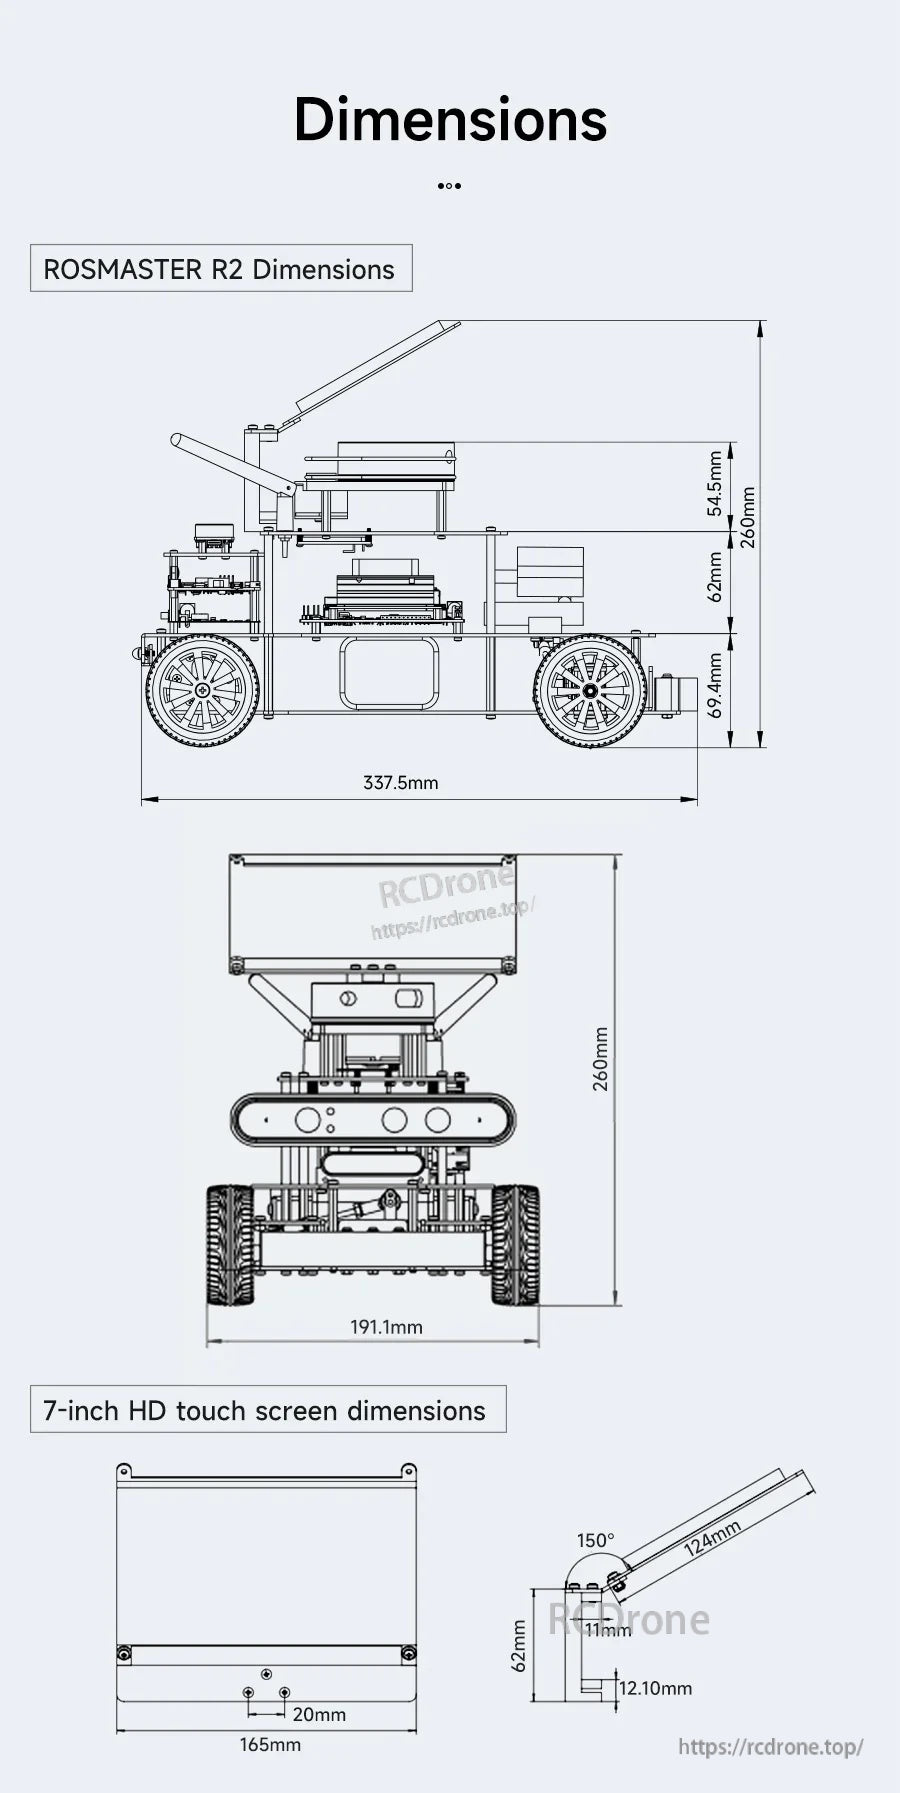
ROSMASTER R2 dimensionsvyer ger viktiga referenser för total längd och bredd, tillsammans med 7-tums HD-pekskärmsstorlek för kapslingsplanering.
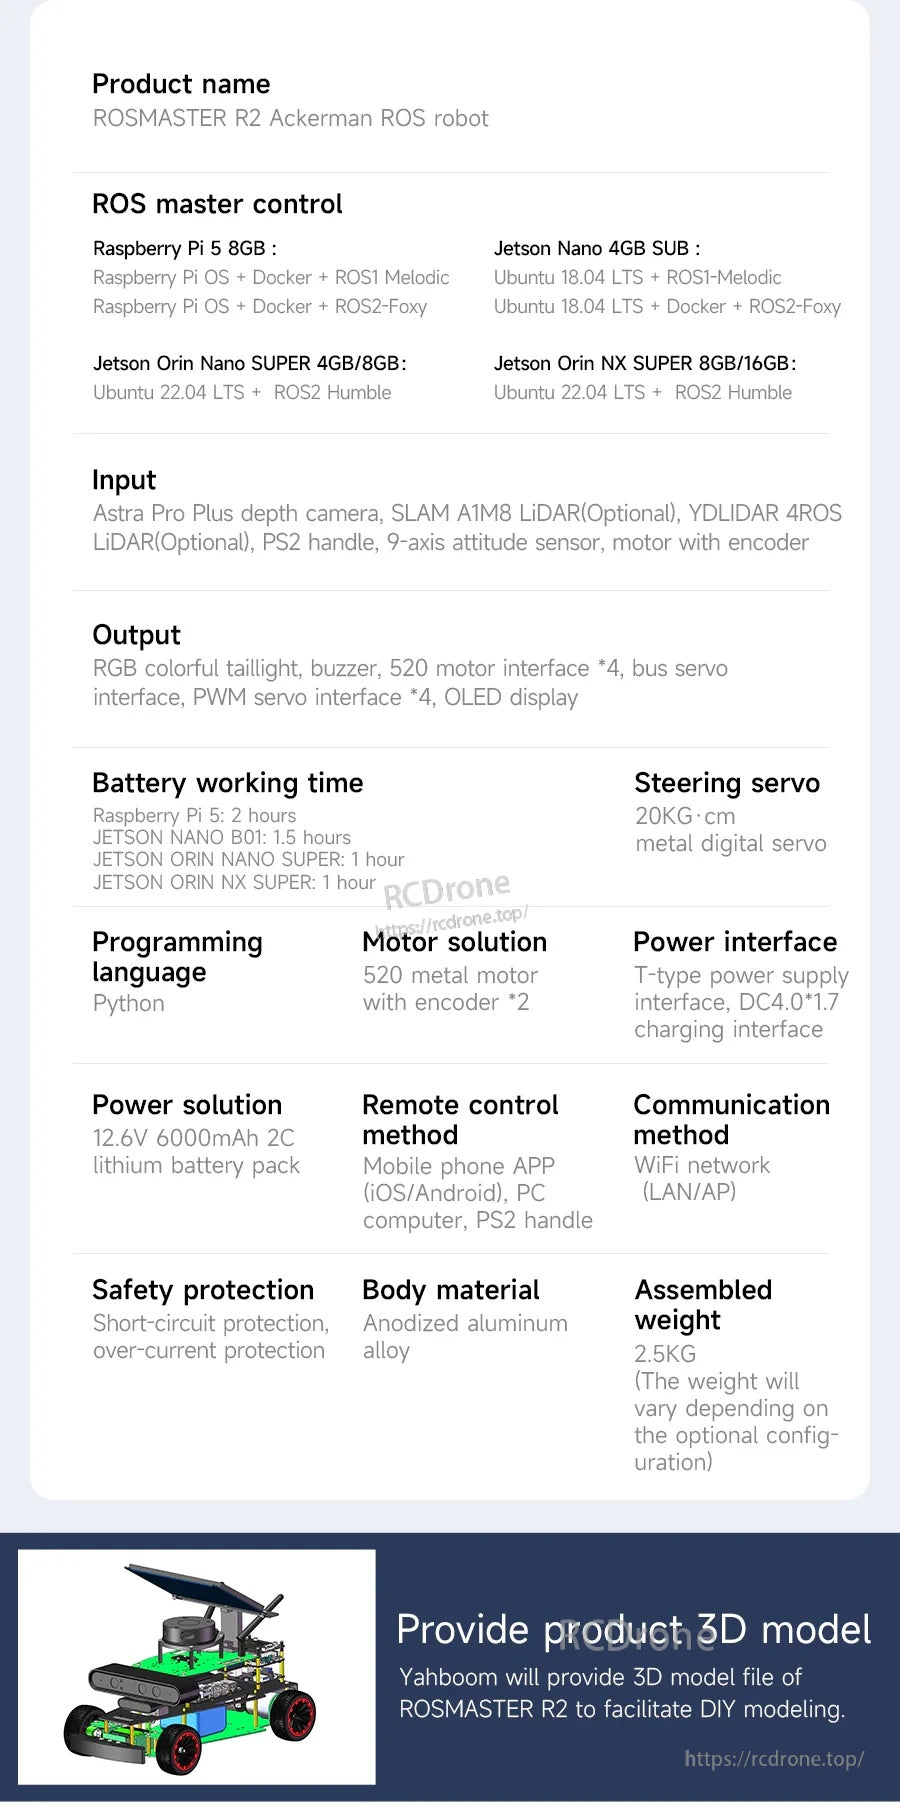
ROSMASTER R2 Ackermann ROS2-robot stöder Raspberry Pi 5/4 eller Jetson Orin Nano/AGX, med kamera/SLAM/LiDAR-ingångar och app- eller fjärrkontrollalternativ.
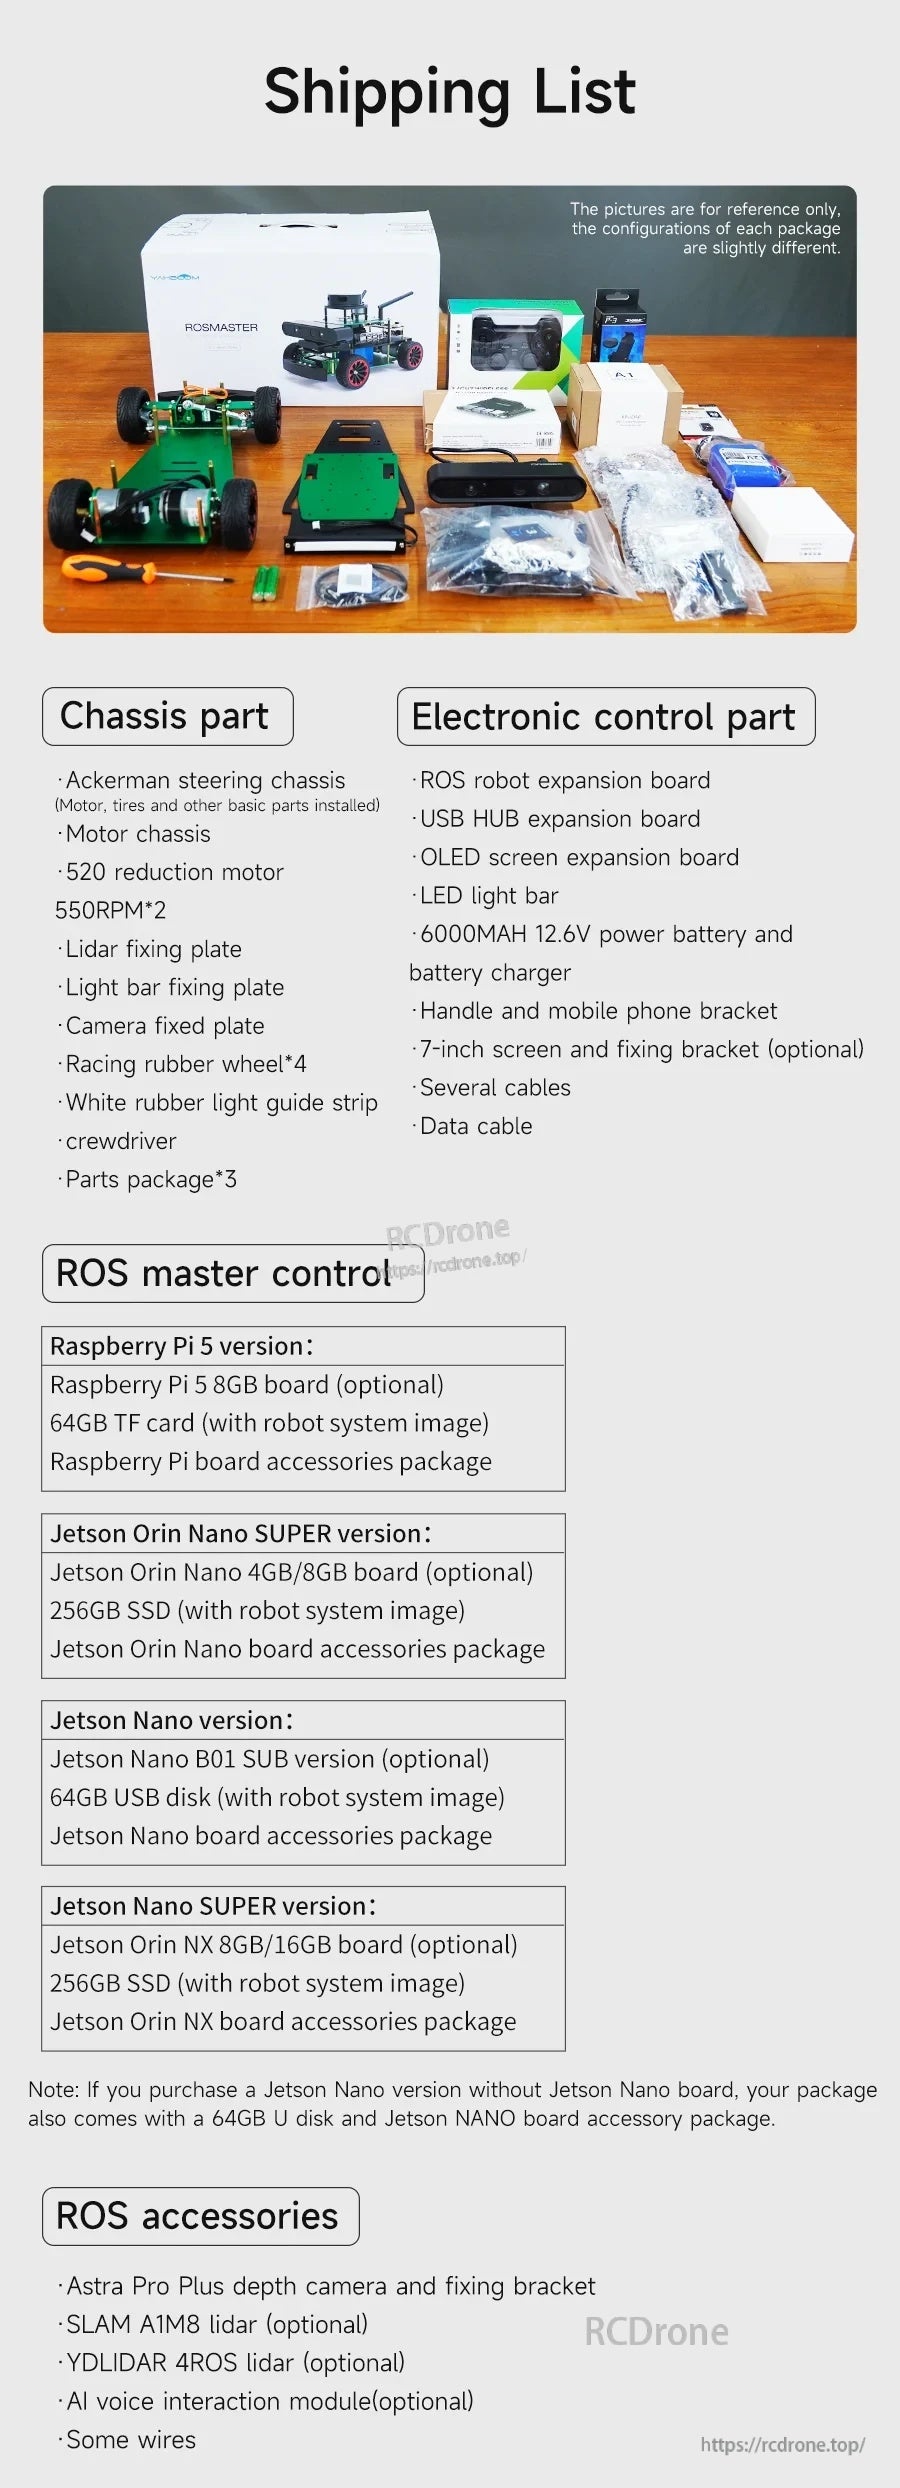
ROSMASTER R2-kitet inkluderar Ackermann-styrchassi, elektroniska styrkort, kameramodul, kablage och diverse monteringsaccessoarer för montering.